حل ثلاثي الأبعاد لتجنب العوائق للروبوتات المتنقلة

لمحة

ما هو تجنب العوائق ثلاثية الأبعاد

تجنب العوائق ثلاثية الأبعاد

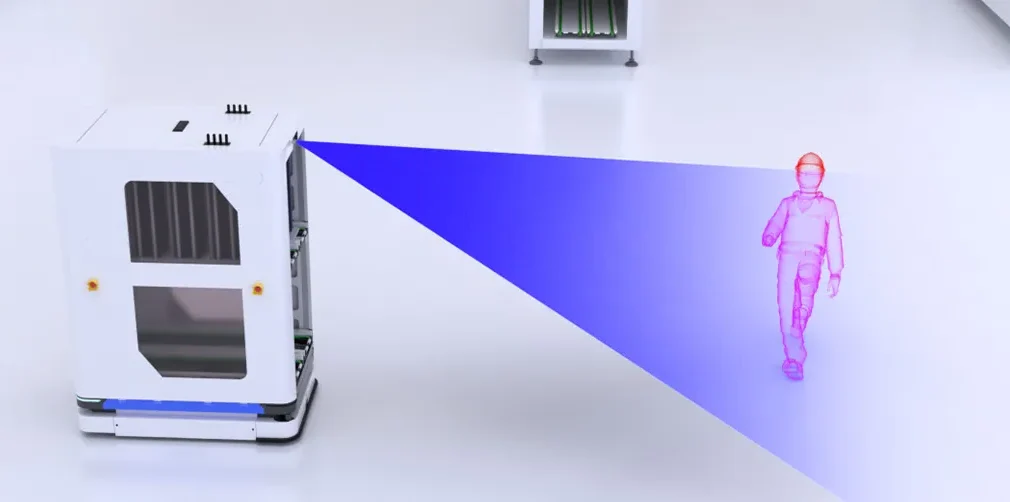
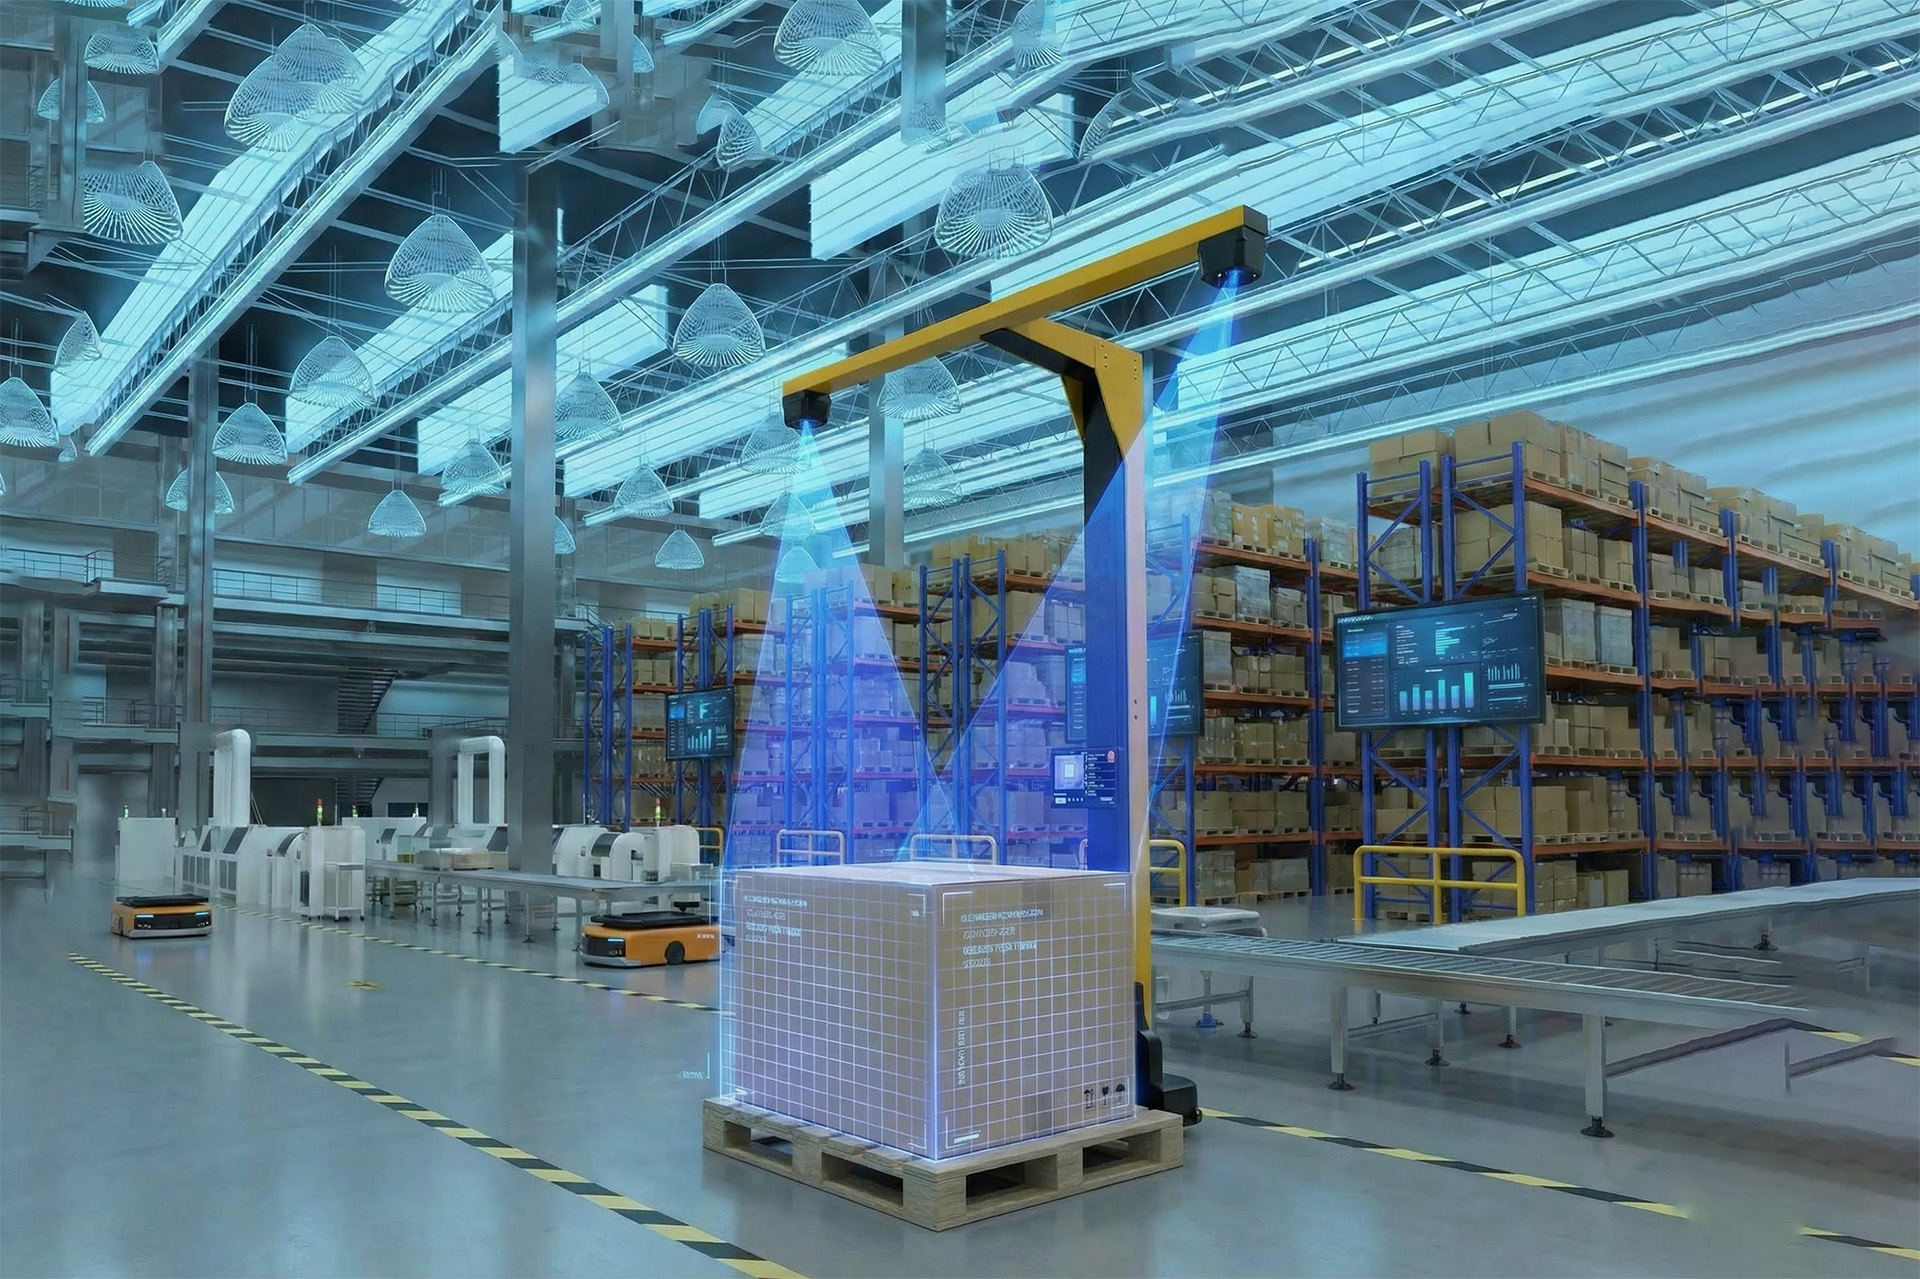
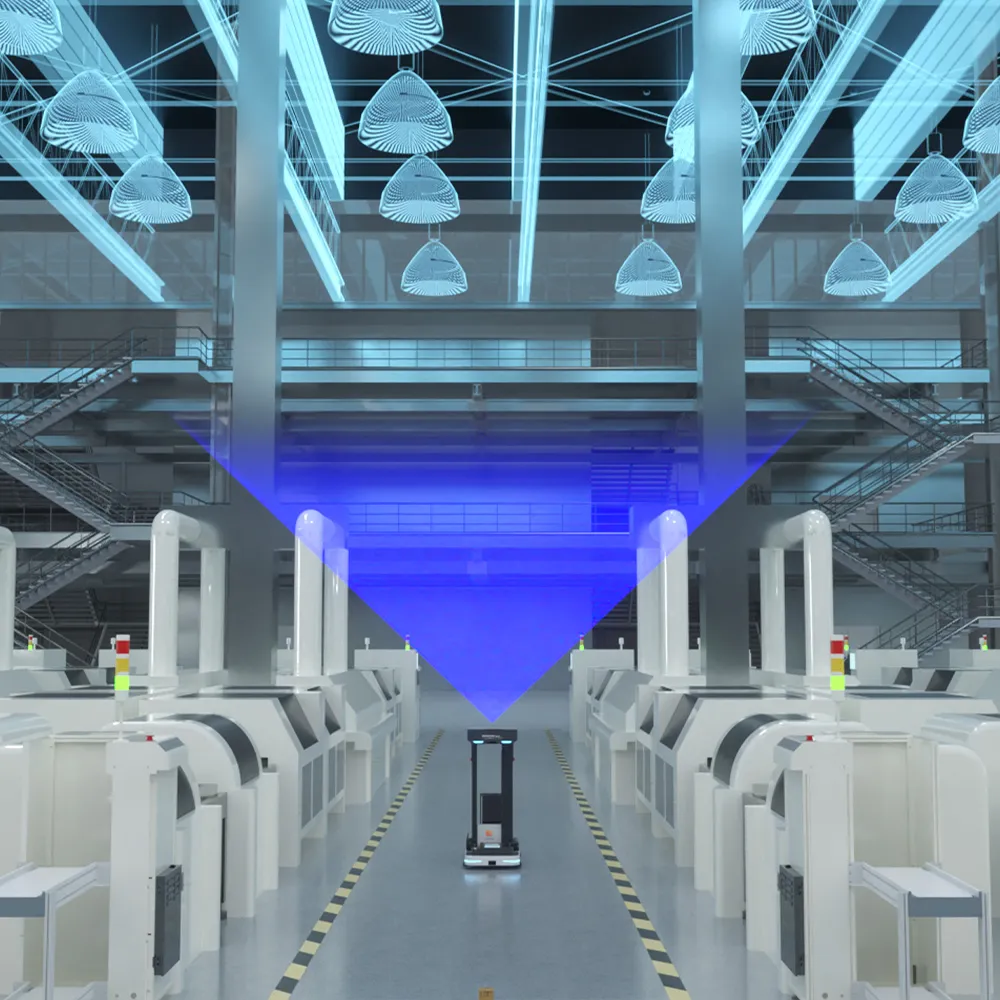
يُعد تجنب العوائق ثلاثي الأبعاد أمرًا بالغ الأهمية لتعزيز سلامة وكفاءة تشغيل الروبوتات المتنقلة في البيئات الديناميكية، مثل مراكز الخدمات اللوجستية ومرافق الرعاية الصحية. بخلاف حلول الليدار ثنائية الأبعاد التقليدية، التي قد تواجه صعوبة في التمييز بين ارتفاعات الأجسام، تتميز أنظمة الرؤية ثلاثية الأبعاد بمنع الاصطدامات وضمان استمرارية التشغيل. تميز هذه الأنظمة المتقدمة بذكاء بين العوائق المؤقتة والدائمة، وكذلك العوائق الديناميكية والثابتة، مما يقلل الحاجة إلى تدخلات مكلفة ويقلل من مخاطر السلامة.

الفوائد موضحة

لماذا تختار حل تجنب العوائق MRDVS 3D؟

دمج البيانات متعددة الوسائط

التكامل السلس

التعرف الدلالي على الأشياء

تقنية فريدة

ادفع خارج الحدود

 MRDVS CV-SLAMميزة LiDAR ثنائية الأبعادعاكس LiDAR ثنائي الأبعاد
البنية التحتية خالية-
البيئات سريعة التغير-
الأماكن العامة والمزدحمة-
سلالم--
قاعات كبيرة
ممرات طويلة-
الاستخدام الداخلي والخارجي--

مغطى      مغطى في بعض الأحيان     - السعر لا يشمل :

تعزيز الإدراك المكاني من خلال التعرف على دلالات الأشياء


يتضمن التعرف الدلالي على الكائنات تحديد وتصنيف الكائنات داخل بيئة الروبوت. 

من خلال فهم طبيعة الأشياء ومكان وجودها، يمكن للروبوتات المتنقلة اتخاذ قرارات مستنيرة للتنقل حول العوائق.

المواصفات التقنية

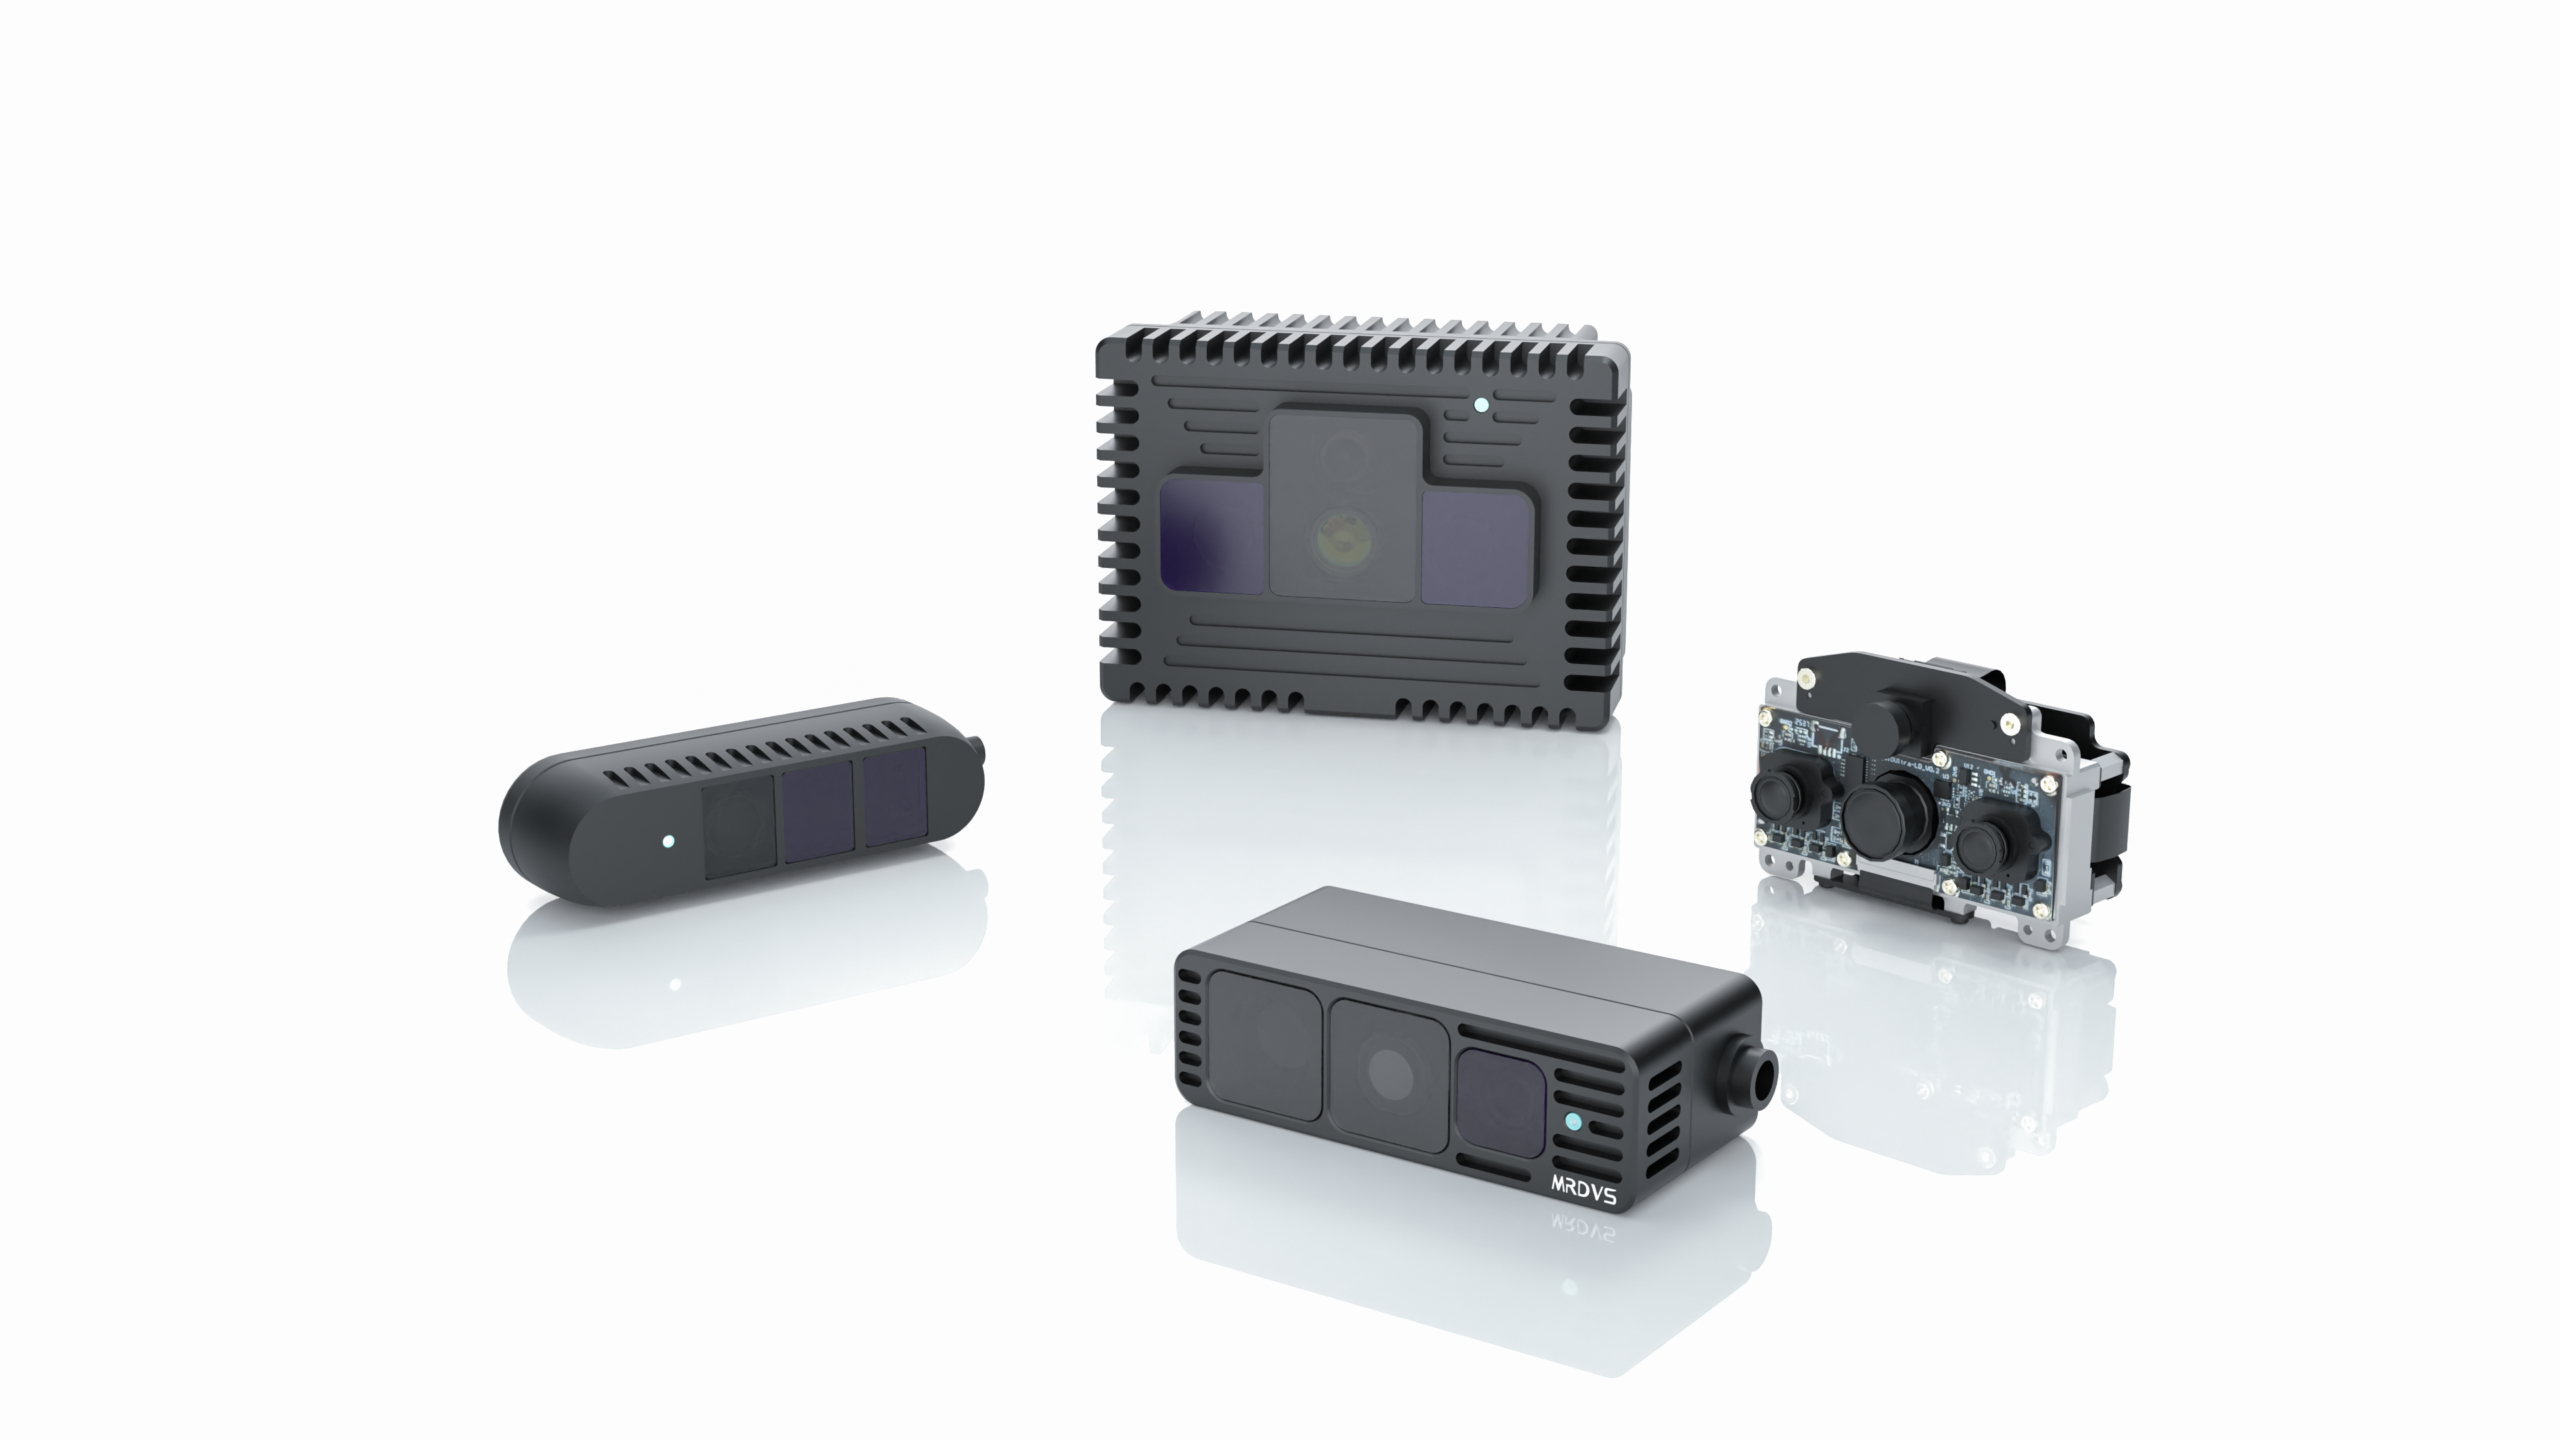
مستشعر كاميرا ToF لتجنب العوائق

كاميرا RGB-D

دمج البيانات متعددة الوسائط

تمكين الكاميرا المتعددة

خوارزمية خاصة وأجهزة فوتونية متكاملة

معدل تأطير عالي

حتى 15 إطارًا في الثانية

التكامل السلس

واجهات إيثرنت المدعومة

متانة الضوء

ليزر 940 نانومتر لتعظيم نسبة الإشارة إلى الضوضاء

نطاق العمل 5 أمتار

40 أمتار كحد أقصى

AB2
خوارزمية مدمجة

الذكاء الطرفي والدمج متعدد الوسائط

تحويل إحداثيات سحابة النقاط

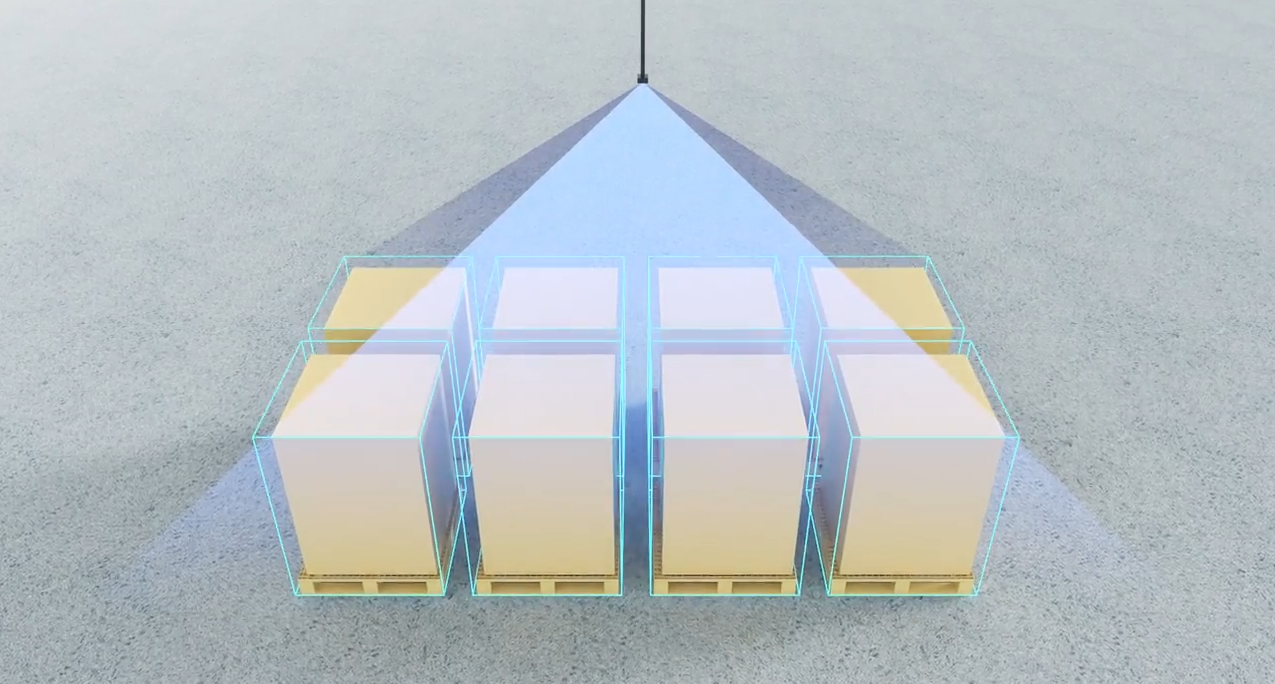
من خلال تطبيق معايير خارجية معايرة، يتم تحويل بيانات سحابة النقاط الخام الملتقطة بالكاميرا بدقة إلى نظام إحداثيات الروبوت. وهذا يزيل انحرافات المنظور الناتجة عن زاوية الكاميرا ويضمن تحديد موقع العوائق بدقة.

نظام كشف التسلل في المنطقة

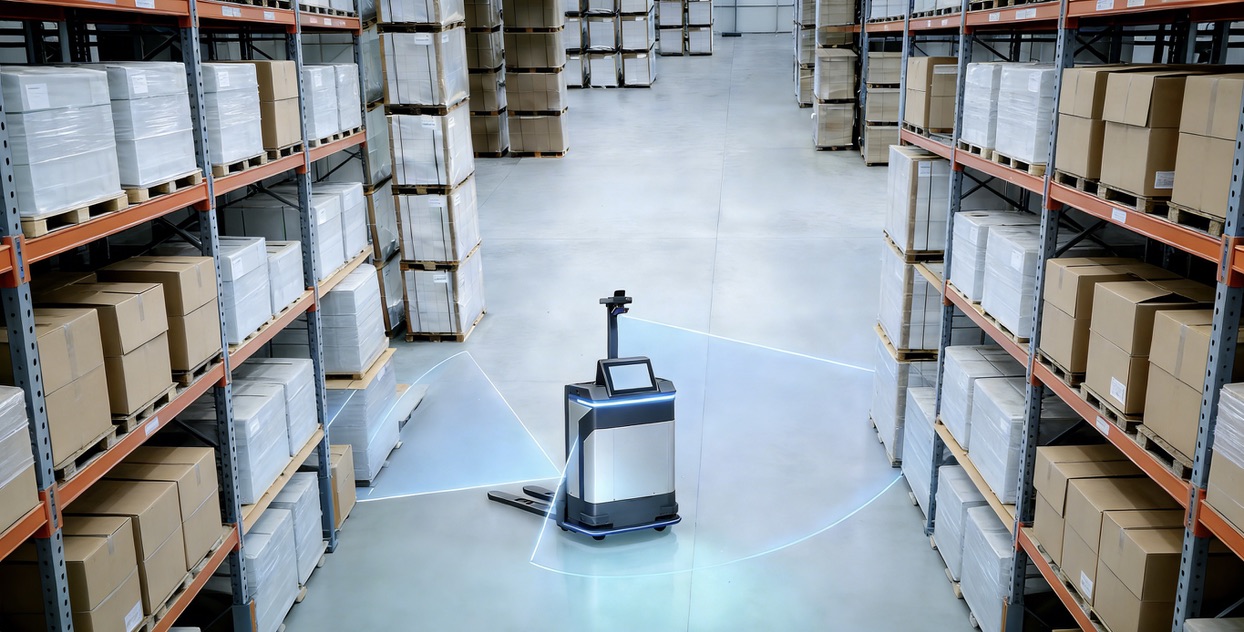
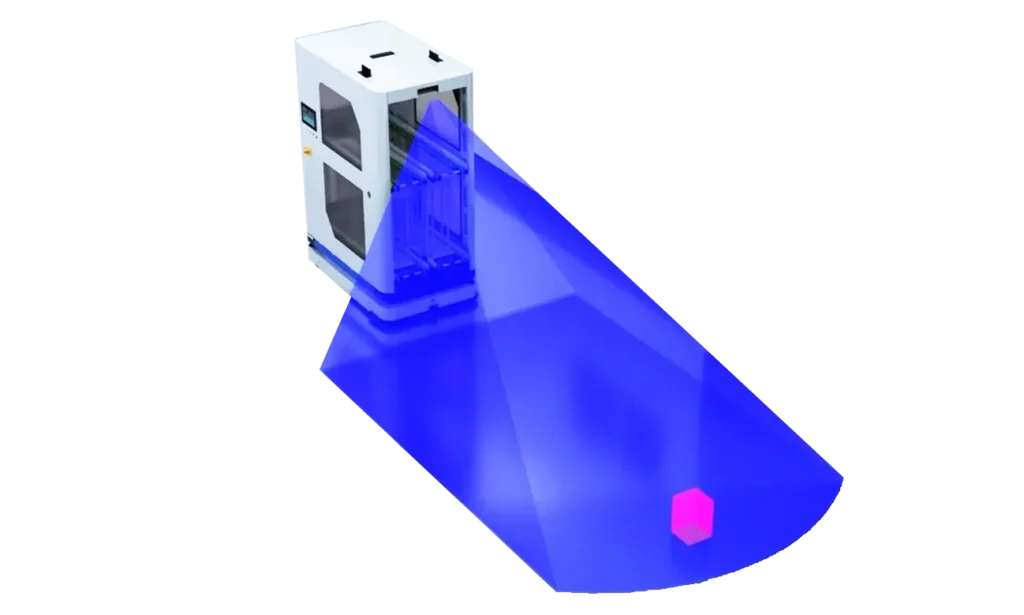
يدعم نماذج مناطق الكشف القابلة للتخصيص لتجنب العوائق، بما في ذلك المربعات المحيطة المستطيلة والمناطق على شكل مروحة. تلبي هذه النماذج القابلة للتكيف سيناريوهات تشغيلية متنوعة مثل الملاحة في خط مستقيم، والانعطاف، والكشف بزاوية واسعة.

إشارة خرج لتجنب العوائق المتدرجة

يراقب النظام باستمرار نقاط التسلل داخل المنطقة المستهدفة في الوقت الفعلي. وبناءً على العوائق المكتشفة، يُصدر النظام ثلاثة مستويات من إشارات التحكم.

الأسئلة الشائعة

تعتمد أنظمة الملاحة ثنائية الأبعاد التقليدية على تمثيلات مستوية للبيئة، والتي تعمل بكفاءة في البيئات المسطحة المُتحكم بها، لكنها تواجه صعوبات في البيئات الواقعية ذات ارتفاعات العوائق المتفاوتة، والتضاريس غير المستوية، والعناصر الديناميكية. قد يؤدي هذا إلى أخطاء في الملاحة واحتمالية وقوع تصادمات. في المقابل، تلتقط أنظمة تجنب العوائق ثلاثية الأبعاد البنية الكاملة ثلاثية الأبعاد للبيئة، مما يسمح باكتشاف العوائق وتجنبها بشكل أفضل على ارتفاعات وأعماق مختلفة. وهذا يؤدي إلى ملاحة أكثر دقة وتشغيل أكثر أمانًا في البيئات المعقدة والديناميكية.

في حين أن كلاً من الكاميرات ثلاثية الأبعاد والليدار ثلاثي الأبعاد يوفران معلومات عمق أساسية لملاحة المركبات الموجهة آلياً (AGV) والروبوتات المتحركة ذاتية القيادة (AMR)، إلا أن لكل منهما نقاط قوة ونقاط ضعف مختلفة. عموماً، يوفر الليدار ثلاثي الأبعاد مدى كشف أطول، مما يجعله مناسباً للبيئات الكبيرة والاستخدامات الخارجية، بينما تتميز الكاميرات ثلاثية الأبعاد بمدى أقصر، مما يجعلها أكثر ملاءمة للتطبيقات الداخلية. إضافةً إلى ذلك، عادةً ما تكون الليدار ثلاثية الأبعاد أغلى ثمناً نظراً لقدراتها الاستشعارية المتقدمة، بينما تكون الكاميرات ثلاثية الأبعاد في متناول الجميع، مما يوفر حلاً اقتصادياً للعديد من التطبيقات.

يمكن للكاميرا ثلاثية الأبعاد أن تحل محل الليدار ثلاثي الأبعاد في ملاحة المركبات الموجهة آليًا/المركبات الآلية ذاتية الحركة في البيئات التي لا تُشكل فيها قيودها، مثل المدى وظروف الإضاءة، تحدياتٍ جوهرية. أما بالنسبة للتطبيقات التي تتطلب رسم خرائط بيئية مفصلة وبعيدة المدى، فقد تظل أنظمة الليدار ثلاثية الأبعاد هي الخيار الأمثل. ينبغي مراعاة عوامل مثل متطلبات التطبيق المحددة، والظروف البيئية، وقيود الميزانية عند اختيار الكاميرا ثلاثية الأبعاد والليدار ثلاثي الأبعاد.

عند اختيار كاميرا ثلاثية الأبعاد للروبوتات، ضع العوامل التالية في الاعتبار:

– الدقة ومعدل الإطارات: يمكن أن توفر الدقة ومعدل الإطارات الأعلى بيانات أكثر تفصيلاً وفي الوقت المناسب.

– مجال الرؤية (FOV): يسمح مجال الرؤية الأوسع للكاميرا بالتقاط المزيد من البيئة.

- المدى: تأكد من أن الكاميرا قادرة على اكتشاف الأجسام بدقة على المسافات المطلوبة.

- الحجم والوزن: يجب أن تكون الكاميرا مناسبة لحجم الروبوت وقيود وزنه.

– واجهة البيانات: التوافق مع قدرات معالجة الروبوت وواجهات البيانات (مثل USB، Ethernet).

– المتانة البيئية: يجب أن تكون الكاميرا قادرة على العمل في الظروف البيئية المتوقعة، بما في ذلك الإضاءة ودرجة الحرارة ومقاومة الطقس.

اقرأ المزيد: مستشعر كشف العوائق: أنواعه، وفوائده، وكيفية اختيار الأنسب منه

الاستخدامات

AGV

تجنب العوائق بواسطة المركبات الموجهة آلياً

تجنب عوائق الرافعة الشوكية الخارجية

تجنب عوائق الرافعة الشوكية الخارجية

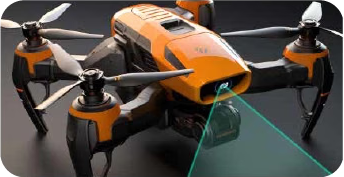
تجنب العوائق أثناء تحليق الطائرات بدون طيار

تجنب العوائق أثناء تحليق الطائرات بدون طيار

تجنب العوائق بواسطة المركبات غير المأهولة منخفضة السرعة

تجنب العوائق بواسطة المركبات غير المأهولة منخفضة السرعة

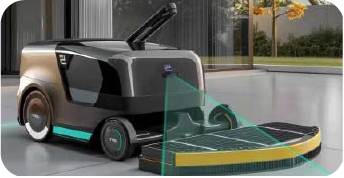
تجنب العوائق بواسطة كاسحة بدون طيار

تجنب العوائق بواسطة كاسحة بدون طيار

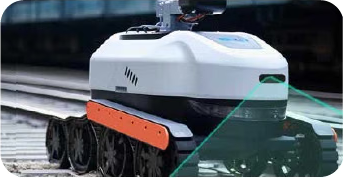
تجنب عوائق مركبة الفحص

تجنب عوائق مركبة الفحص

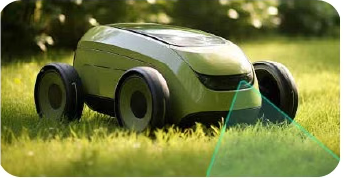
تجنب العوائق في جزازة العشب

تجنب العوائق في جزازة العشب

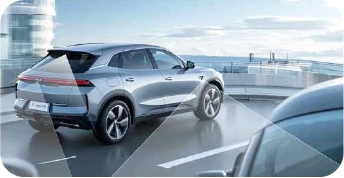
حماية سلامة المركبات ذاتية القيادة

حماية سلامة المركبات ذاتية القيادة

تجنب العوائق ثلاثية الأبعاد
اركب، انتبه، وانطلق

اكتشف حل تجنب العقبات ثلاثية الأبعاد اليوم!

المزيد من حلول الذكاء الاصطناعي الصناعي

اتصل بنا
* الحقول المطلوبة

بإرسال هذا النموذج، فإنك توافق على أن تتواصل معك شركة MRDVS (إحدى الشركات التابعة لشركة Hangzhou Lanxin Robotics Co., Ltd.) عبر البريد الإلكتروني أو الهاتف لأغراض التسويق والتواصل التجاري. للتواصل مع مؤسستك وإتمام الأعمال التجارية، نقوم بجمع واستخدام معلومات الاتصال التي تقدمها أعلاه. نتعهد بالحفاظ على أمان وسرية هذه المعلومات، ولن نحتفظ بها إلا للمدة اللازمة لتحقيق هذه الأغراض المذكورة.

بالنقر على "إرسال"، فإنك تقر بأنك قد قرأت وفهمت إشعار الخصوصية هذا، وتوافق صراحةً على قيام شركة Hangzhou Lanxin Robotics Co., Ltd. وشركة MRDVS بجمع واستخدام معلوماتك الشخصية للأغراض الموضحة هنا.