كيف يستطيع الروبوت العثور على طريقه عبر مستودع مزدحم دون استخدام نظام تحديد المواقع العالمي (GPS)؟ في البيئات الداخلية المعقدة، يعتمد التنقل الذكي على أكثر من مجرد العجلات وأجهزة الاستشعار، بل يتطلب أيضًا الوعي في الوقت الفعلي.
هذا هو المكان في الوقت الحقيقي الموقع هذه التقنية المتطورة تُمكّن الروبوتات من تتبع مواقعها باستمرار، والتكيف مع البيئات المتغيرة، والتحرك بدقة. في هذه المقالة، سنستكشف كيف يُحدث تحديد المواقع في الوقت الفعلي نقلة نوعية في تنقل الروبوتات داخل الأماكن، ويُطلق العنان لاستقلالية حقيقية في المساحات الديناميكية.
ما هو التوطين في الوقت الحقيقي؟
في الوقت الحقيقي الموقع هي العملية التي تسمح للروبوت المتحرك تحديد موقعها بشكل مستمر أثناء التنقل في بيئة ما، وخاصةً في الأماكن المغلقة حيث لا يعمل نظام تحديد المواقع العالمي (GPS). إنه جوهر الحركة الآمنة والذكية.
إليك ما يعنيه وكيف يعمل:
-
التتبع المستمر للموقع يقوم الروبوت بتحديث موقعه الدقيق في الوقت الفعلي أثناء تحركه، مما يضمن التنقل الدقيق حتى في الأماكن الديناميكية أو المزدحمة.
-
الملاحة بدون نظام تحديد المواقع العالمي (GPS) في البيئات الداخلية مثل المستودعات أو المستشفيات، تعتمد الروبوتات على أجهزة استشعار بديلة بدلاً من إشارات نظام تحديد المواقع العالمي (GPS).
-
التوطين القائم على المستشعر يستخدم تحديد المواقع في الوقت الفعلي مجموعة من أجهزة الاستشعار مثل: - أجهزة المسح الضوئي LiDAR أو الليزر - العمق أو
كاميرات RGB - أجهزة استشعار بالموجات فوق الصوتية أو الأشعة تحت الحمراء - وحدات القياس بالقصور الذاتي (IMUs)
-
غالبًا ما يكون جزءًا من SLAM تجمع العديد من الأنظمة بين تحديد المواقع ورسم الخرائط (تحديد المواقع ورسم الخرائط في وقت واحد)، مما يسمح للروبوتات باستكشاف المناطق غير المعروفة أثناء تتبع موقعها الخاص.
-
القدرة على التكيف الفوري نظرًا لأنه يعمل في الوقت الفعلي، يمكن للروبوت الاستجابة فورًا للتغييرات - مثل تجنب الأشخاص، أو التنقل حول العوائق الجديدة، أو تعديل المسارات أثناء التنقل.
تقنيات وطرق التوطين الشائعة في الوقت الفعلي
يستخدم تحديد المواقع في الوقت الفعلي تقنياتٍ وأساليبَ متنوعةً لمساعدة الروبوتات على تحديد مواقعها بدقة داخل المباني. إليك أكثر الأساليب شيوعًا:
-
LiDAR (كشف الضوء والمدى)
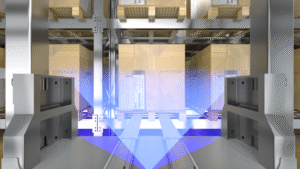
أنظمة الليدار تُصدر نبضات ليزر ترتد عن الأجسام المحيطة لإنشاء خرائط مفصلة ثنائية أو ثلاثية الأبعاد. تتميز هذه التقنية بدقة عالية وأداء ممتاز حتى في البيئات منخفضة الإضاءة أو الخالية من الملمس، مما يجعلها شائعة الاستخدام في المستودعات والروبوتات الصناعية. مع ذلك، قد تكون أجهزة الليدار مكلفة وقد تواجه صعوبات في التعامل مع الأسطح العاكسة التي تُشوّه القياسات.
-
Visual SLAM (التوطين والتعيين المتزامن)
يستخدم نظام Visual SLAM كاميراتٍ لاكتشاف وتتبع السمات المرئية في البيئة، مما يسمح للروبوتات برسم خرائط للمحيط وتحديد موقعه في آنٍ واحد. يُعدّ هذا خيارًا اقتصاديًا يوفر تفاصيل بيئية غنية، وهو شائع الاستخدام في الروبوتات الداخلية خفيفة الوزن والطائرات بدون طيار. تكمن عيوبه الرئيسية في ضعف الإضاءة أو المساحات شديدة الحركة، حيث قد تكون الإشارات البصرية غير موثوقة.
-
أجهزة الاستشعار بالموجات فوق الصوتية والأشعة تحت الحمراء
تقيس أجهزة استشعار الموجات فوق الصوتية والأشعة تحت الحمراء المسافات بتوقيت انعكاس الموجات الصوتية أو الأشعة تحت الحمراء عن الأجسام. تتميز هذه الأجهزة بأسعارها المعقولة وحجمها الصغير، وغالبًا ما تُستخدم في روبوتات التنظيف الصغيرة وأنظمة الملاحة البسيطة. ومع ذلك، فإن دقتها ومداها الفعال محدودان، وقد تتأثر بالأسطح الناعمة أو غير المستوية.
-
وحدة القياس بالقصور الذاتي (IMU)
تتتبع وحدات قياس القصور الذاتي (IMUs) اتجاه الروبوت وحركته باستخدام مقاييس التسارع والجيروسكوبات. تتميز هذه الوحدات بتتبع الحركة على المدى القصير، وعادةً ما تُدمج مع أجهزة استشعار أخرى لتحديد موقعها بدقة عند عدم توفر مراجع خارجية. لكن عيبها هو تعرضها للانحراف بمرور الوقت، مما يقلل من دقتها عند استخدامها بشكل منفرد.
-
استشعار الانصهار
دمج المستشعرات يجمع بيانات من مستشعرات متعددة - مثل الليدار والكاميرات ووحدات القياس بالقصور الذاتي - لتوفير تحديد موقع أكثر موثوقية ودقة. يستفيد هذا النهج من نقاط قوة كل مستشعر مع تعويض نقاط ضعفه. على الرغم من فعاليته، يتطلب دمج المستشعرات خوارزميات متطورة وموارد حاسوبية متزايدة.
-
التوطين القائم على الذكاء الاصطناعي
يُحسّن الذكاء الاصطناعي تحديد المواقع من خلال تحسين تفسير بيانات المستشعرات، مما يُمكّن من التعرّف على الميزات بشكل أفضل والملاحة التنبؤية. تتكيف الأنظمة المُدعّمة بالذكاء الاصطناعي بشكل أكثر فعالية مع البيئات الداخلية الديناميكية والمزدحمة، مُدعمةً مهامًا مثل الملاحة الواعية بالإنسان. مع ذلك، تتطلب هذه الأساليب بيانات تدريب كبيرة، وقوة معالجة، وضبطًا دقيقًا لتحقيق الأداء الأمثل.
كيف يعزز التوطين في الوقت الفعلي أداء التنقل
يُحسّن تحديد المواقع في الوقت الفعلي قدرة الروبوت على التنقل في بيئات داخلية معقدة بشكل كبير من خلال توفير تحديد دقيق ولحظي للموقع. يُترجم هذا الوعي المستمر إلى العديد من فوائد التنقل الرئيسية:
-
تتبع دقيق للموقع: من خلال التحديث المستمر لموقعه الدقيق على الخريطة، يستطيع الروبوت تجنب الانحراف والأخطاء الشائعة في طرق تحديد المواقع الأقل شيوعًا. تضمن هذه الدقة بقاءه على المسار المقصود، مما يقلل من الانحرافات أو الاصطدامات.
-
تجنب العوائق الديناميكية: غالبًا ما تكون البيئات الداخلية مزدحمة وغير متوقعة. يتيح تحديد المواقع في الوقت الفعلي للروبوتات اكتشاف العوائق المتحركة، مثل الأشخاص أو العربات أو الأثاث، وتعديل مساراتها بسرعة لتجنب الاصطدامات، مما يضمن تشغيلًا آمنًا.
-
تخطيط المسار وإعادة التوجيه بكفاءة: بفضل بيانات الموقع المُحدَّثة، يُمكن للروبوتات إعادة حساب المسارات المُثلى بسرعة. إذا حجبت عائقٌ المسار الأصلي أو تغيّرت البيئة، يُمكن للروبوت إيجاد مسار جديد وفعّال ديناميكيًا دون توقف أو تدخل بشري.
-
تحسين سرعة إكمال المهام: يُقلل تحديد المواقع بدقة من الأخطاء والتوقفات غير الضرورية، مما يُمكّن الروبوتات من إنجاز مهام مثل التوصيل والالتقاط والتنظيف بشكل أسرع. تُعزز هذه الكفاءة الإنتاجية الإجمالية بشكل مباشر في المستودعات والمستشفيات وغيرها من الأماكن المغلقة.
-
تعزيز الموثوقية في المناطق التي لا يتوفر فيها نظام تحديد المواقع العالمي (GPS): نظرًا لأن إشارات نظام تحديد المواقع العالمي (GPS) لا تخترق المباني بشكل جيد، فإن تحديد المواقع في الوقت الفعلي يوفر بديلاً أساسيًا، مما يتيح التنقل السلس حيث تفشل أنظمة تحديد المواقع التقليدية.
تطبيقات تحديد المواقع في الوقت الفعلي في الروبوتات الداخلية
يُحدث تحديد المواقع في الوقت الفعلي تحولاً جذرياً في كيفية عمل الروبوتات في مختلف البيئات الداخلية. فيما يلي أهم التطبيقات التي تلعب فيها هذه التقنية دوراً محورياً:
أتمتة المستودعات
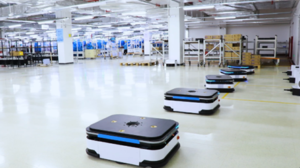
في المستودعات، يُمكّن تحديد المواقع في الوقت الفعلي الروبوتات من التنقل بين الممرات والأرفف المعقدة بكفاءة. تستخدم الروبوتات مواقع دقيقة لالتقاط ونقل وفرز المخزون بأقل قدر من الأخطاء، حتى في البيئات المزدحمة حيث تتحرك الرافعات الشوكية والعمال باستمرار.
الرعاية الصحية والمستشفيات
تعتمد روبوتات الخدمة في المستشفيات على التوطين الفوري لتوصيل الأدوية والمعدات والوجبات بأمان. يجب على هذه الروبوتات التنقل في الممرات المزدحمة والبيئات الديناميكية المليئة بالمرضى والموظفين، والتكيف فورًا مع العوائق لضمان سير العمليات بسلاسة وفي الوقت المناسب.
إدارة المكاتب والمرافق
تستخدم روبوتات التوصيل الداخلي في مباني المكاتب تحديد المواقع في الوقت الفعلي لنقل المستندات واللوازم والمشروبات. ومن خلال تتبع مواقعها بدقة، تتجنب هذه الروبوتات المناطق المزدحمة وتُحسّن مساراتها لإنجاز المهام بسرعة دون تعطيل سير العمل اليومي.
البيع بالتجزئة والضيافة
تستخدم الروبوتات في متاجر التجزئة والفنادق تقنية تحديد المواقع الفورية لتوجيه العملاء، وتسليم البضائع، أو المساعدة في التنظيف. يتطلب التنقل في المساحات المزدحمة والمتغيرة باستمرار تحديثات مستمرة لمواقعها للتفاعل بأمان مع العملاء والموظفين مع تقديم خدمات فعّالة.
روبوتات التنظيف المستقلة
تستخدم المكانس الكهربائية الروبوتية ومنظفات الأرضيات تحديد المواقع في الوقت الفعلي لرسم خريطة للغرف وتتبع التقدم. هذا يضمن تنظيفًا شاملًا دون تكرار أو إغفال أي مكان، ويساعدها على تجنب الأثاث ونقل الأشخاص أثناء العملية.
لماذا تختار MRDVS للتوطين في الوقت الحقيقي؟
عند اختيار تقنية تحديد المواقع في الوقت الفعلي للروبوتات الداخلية، من الضروري التعاون مع مزود يوفر الدقة والمرونة والابتكار المتطور. إليك السبب
إم آر دي في إس يبرز كخيار أفضل لتطوير قدرات الملاحة الخاصة بروبتك:
-
تقنية كاميرا العمق الرائدة في الصناعة:توفر شركة MRDVS أجهزة استشعار ذات دقة عمق ومعدلات إطارات ممتازة، مما يتيح مسح البيئة بشكل سلس وفي الوقت الفعلي.
-
دعم شامل لتكامل SLAM والذكاء الاصطناعي:منتجاتهم متوافقة مع أطر عمل SLAM الشائعة ويمكن تحسينها باستخدام الذكاء الاصطناعي لفهم الدلالي والتنقل التنبئي.
-
حلول قابلة للتخصيص وقابلة للتطوير:سواء كان الأمر يتعلق بروبوتات الخدمة المدمجة أو المركبات الموجهة آليًا الأكبر حجمًا، تقدم MRDVS خيارات مخصصة لتلبية احتياجات التوطين المتنوعة.
إن الاستثمار في تكنولوجيا MRDVS يعني تزويد الروبوتات الداخلية بأفضل الأدوات للتنقل في البيئات المعقدة والديناميكية بثقة وكفاءة.
الضميمة
يُعدّ تعزيز ملاحة الروبوتات الداخلية من خلال تحديد المواقع في الوقت الفعلي أمرًا أساسيًا لإطلاق العنان لأتمتة أذكى وأكثر كفاءة في البيئات المعقدة. من خلال دمج تقنيات استشعار العمق المتقدمة وتحديد المواقع بدقة، يمكن للروبوتات التنقل بأمان والتكيف ديناميكيًا مع البيئات المتغيرة. تقدم MRDVS حلولًا متطورة تُمكّن روبوتاتك من تحديد المواقع بدقة وموثوقية في الوقت الفعلي، مما يضمن تشغيلًا سلسًا وإنتاجية مُحسّنة. اكتشف كيف يُمكن لـ MRDVS الارتقاء بالروبوتات الداخلية لديك - تواصل معنا اليوم لتطوير قدرات الملاحة لديك!