تخيّل روبوتًا لا يرى العالم من حوله فحسب، بل يفهمه فهمًا عميقًا أيضًا - يتنقل في مستودعات مكتظة، ويلتقط الأشياء الهشة بدقة، أو حتى يتعرف على الإيماءات البشرية فورًا. هذه هي قوة كاميرات استشعار العمق، تلك التقنية الرائدة التي تُحوّل الروبوتات العادية إلى آلات ذكية وواعية. من خلال التقاط صور مفصلة
معلومات ثلاثية الأبعاد عن بيئتهمتمنح هذه الكاميرات الروبوتات الرؤية اللازمة لاتخاذ قرارات سريعة والعمل بأمان جنبًا إلى جنب مع البشر. في هذه المقالة، سنتعمق في كيفية مساهمة كاميرات استشعار العمق في تعزيز تطور الروبوتات الذكية وإعادة تشكيل الصناعات حول العالم.
التقنيات الأساسية التي تدعم كاميرات استشعار العمق
تعتمد كاميرات استشعار العمق على تقنيات مبتكرة لالتقاط معلومات دقيقة ثلاثية الأبعاد عن محيطها. يساعد فهم هذه الأساليب الأساسية في تفسير كيفية اكتساب الروبوتات "العيون" اللازمة لإدراك العمق والعلاقات المكانية. فيما يلي التقنيات الرئيسية التي تقوم عليها كاميرات استشعار العمق الحديثة:
-
وقت الرحلة (TOF) الكاميرات
تُصدر كاميرات ToF نبضات ضوئية تحت الحمراء وتقيس الوقت الذي يستغرقه الضوء للانعكاس عن الأجسام. يُستخدم هذا التأخير الزمني لحساب المسافات بدقة، وإنشاء خرائط عمق آنية. تتوافر أنظمة ToF بنوعين رئيسيين: ToF المباشر (dToF)، الذي يقيس التأخير الزمني الدقيق، وToF غير المباشر (iToF)، الذي يستنتج المسافة من انزياحات الطور. تتميز هذه الكاميرات بتوفير بيانات عمق دقيقة بمعدلات إطارات عالية، مما يجعلها مثالية للبيئات الديناميكية مثل الروبوتات. ومع ذلك، قد تواجه هذه الكاميرات تحديات مع الأسطح العاكسة والإضاءة المحيطة القوية.
-
كاميرات الضوء المنظم
تُسقط هذه الكاميرات نمطًا معروفًا من الأشعة تحت الحمراء، مثل الشبكات أو النقاط، على البيئة. ثم تلتقط الكاميرا كيفية تشوه هذا النمط على الأسطح لاستنتاج معلومات العمق. يُعدّ الضوء المُنظّم فعالًا للغاية في البيئات الداخلية القريبة، حيث يُوفر خرائط عمق مُفصّلة بدقة عالية. تُستخدم هذه الطريقة غالبًا في التعرف على الإيماءات ومسح الأجسام الصغيرة، ولكنها أقل ملاءمةً للبيئات الخارجية أو واسعة النطاق بسبب تداخل ضوء الشمس.
-
أنظمة الرؤية المجسمة
تستخدم الرؤية المجسمة كاميرتين أو أكثر متباعدتين لمحاكاة الرؤية الثنائية البشرية. بمقارنة الاختلافات (التباين) بين الصور الملتقطة بكل كاميرا، تحسب معلومات العمق. تتميز أنظمة الرؤية المجسمة بتعدد استخداماتها، ويمكنها العمل بكفاءة في ظروف إضاءة متنوعة، مما يجعلها مناسبة للروبوتات الخارجية. ومع ذلك، تتطلب هذه الأنظمة خوارزميات متطورة للتعامل مع الانسدادات والأسطح عديمة الملمس، وعادةً ما تتطلب قدرات حسابية أعلى.
-
تقنيات العمق الأحادي السلبي
تتضمن الأساليب الناشئة استخدام كاميرا واحدة مزودة بتقنيات بصرية متقدمة - مثل عدسات التصوير الفوقي أو تقنية مجال الضوء - لتقدير العمق بشكل سلبي دون الحاجة إلى إضاءة نشطة. تَعِد هذه الأساليب بعوامل شكل أصغر واستهلاك أقل للطاقة، وهو أمر مفيد للروبوتات المدمجة أو التي تعمل بالبطاريات. ورغم أن استشعار العمق أحادي العين السلبي لا يزال قيد التطوير، إلا أنه قد يُعيد صياغة كيفية إدراك الروبوتات المستقبلية لبيئتها.
كيف تساعد كاميرات استشعار العمق في رسم الخرائط ثلاثية الأبعاد
يُعدّ رسم الخرائط ثلاثية الأبعاد ركيزةً أساسيةً للعديد من الأنظمة الروبوتية المتقدمة، إذ يُمكّن الآلات من فهم بيئتها والتفاعل معها بطريقةٍ واعيةٍ مكانيًا. وتلعب كاميرات استشعار العمق دورًا محوريًا في هذه العملية، إذ تلتقط معلوماتٍ دقيقةً عن المسافة، ثم تُحوّلها إلى نماذج ثلاثية الأبعاد مُفصّلة.
الوعي المكاني الدقيق
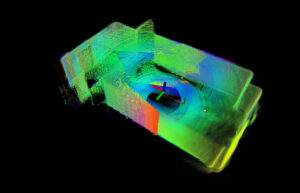
تُنتج كاميرات استشعار العمق خرائط عمق آنية بقياس المسافة بين المستشعر والأجسام المحيطة. تُمكّن هذه البيانات المكانية الروبوتات من بناء سُحب نقطية ثلاثية الأبعاد، وهي مجموعات كثيفة من النقاط تُمثل الأسطح والهياكل في البيئة. تُشكّل هذه السُحب النقطية أساسًا لخرائط ثلاثية الأبعاد دقيقة، مما يُساعد الروبوتات على إدراك أشكال وأحجام ومواضع العوائق أو الأهداف النسبية.
تسهيل التوطين والرسم الخرائطي المتزامن (SLAM)
تعتمد العديد من الأنظمة الروبوتية على خوارزميات SLAM لبناء وتحديث خرائط البيئات المجهولة مع تتبع مواقعها في الوقت نفسه. تُوفر كاميرات استشعار العمق مدخلات ثلاثية الأبعاد بالغة الأهمية لـ SLAM، مما يُمكّن من نمذجة بيئات أفضل ودقة تحديد مواقع مُحسّنة. على سبيل المثال، نظام MRDVS
كاميرات RGB-D توفير بيانات عمق عالية الدقة تعمل على تعزيز أداء SLAM في البيئات الصناعية المعقدة، مما يسمح للروبوتات بالتنقل بأمان وكفاءة.
تمكين إعادة بناء البيئة التفصيلية
إلى جانب سهولة التنقل، تُمكّن كاميرات العمق من إعادة بناء البيئات بدقة لمهام مثل التفتيش ومراقبة الجودة وتطبيقات الواقع المعزز. تستطيع الروبوتات المجهزة بهذه المستشعرات اكتشاف عيوب سطحية دقيقة أو تغيرات في البنية من خلال مقارنة الخرائط ثلاثية الأبعاد بمرور الوقت.
دعم البيئات الديناميكية وغير المنظمة
تُعد كاميرات استشعار العمق قيّمة بشكل خاص في البيئات الديناميكية أو غير المنظمة، حيث قد تتحرك العوائق أو تظهر بشكل غير متوقع. تتيح القدرة على التقاط بيانات ثلاثية الأبعاد بشكل مستمر للروبوتات تحديث الخرائط آنيًا، مما يُسهّل تخطيط المسارات التكيفية وتجنب العوائق.
ستيريو مقابل ToF: أي كاميرا استشعار العمق تفوز؟
عند اختيار كاميرا استشعار العمق للروبوتات أو التطبيقات الأخرى، فإن فهم الاختلافات بين
رؤية ستيريو و
وقت الرحلة (ToF) كاميرات أمرٌ أساسي. لكل تقنية نقاط قوة ونقاط ضعف، مما يجعلها أكثر ملاءمةً لبيئات ومهام مختلفة.
|
الميزات
|
كاميرات الرؤية المجسمة
|
كاميرات زمن الرحلة (ToF)
|
|
مبدأ العمل
|
يستخدم كاميرتين أو أكثر لحساب العمق من التباين بين الصور
|
يصدر نبضات ضوء تحت الأحمر ويقيس وقت العودة لحساب العمق
|
|
الأداء في ضوء الشمس
|
يؤدي أداءً جيدًا في الهواء الطلق، ولا يتأثر بالضوء المحيط
|
يمكن أن تتأثر بأشعة الشمس القوية أو الأسطح العاكسة
|
|
دقة العمق
|
دقة جيدة ولكنها تعتمد على الملمس والتباين
|
دقة عالية حتى في البيئات ذات الملمس المنخفض أو المظلمة
|
|
المدى
|
عادةً ما يكون المدى الفعال أطول
|
عادةً ما يكون النطاق أقصر مقارنةً بالاستريو
|
|
الحمل الحسابي
|
عالية – تتطلب خوارزميات معقدة لحساب العمق
|
أقل – يوفر قياسًا مباشرًا للعمق
|
|
استهلاك الطاقة
|
نظام سلبي أقل عمومًا
|
أعلى بسبب الإضاءة النشطة
|
|
ملاءمة
|
الأفضل للبيئات الخارجية والمزخرفة وواسعة النطاق
|
مثالية للمشاهد الداخلية والديناميكية وظروف الإضاءة المنخفضة
|
|
الحجم والتكامل
|
نظام أكبر مع كاميرات متعددة
|
أكثر إحكاما وأسهل في التكامل
|
في الممارسة العملية، يعتمد الاختيار بين الكاميرات الاستريو وكاميرات ToF على احتياجات التطبيق المحددة:
-
الروبوتات المستقلة في الهواء الطلق تفضل في كثير من الأحيان الرؤية المجسمة لمتانتها تحت الإضاءة الطبيعية ومداها الأطول.
-
الروبوتات الداخلية والأنظمة سريعة الحركة الاستفادة من كاميرات TOF بفضل قدرتها على استشعار العمق بشكل سريع ومباشر ودقيق.
تطبيقات الروبوتات الرئيسية المدعومة بكاميرات استشعار العمق
أصبحت كاميرات استشعار العمق أساسيةً في تطوير قدرات الروبوتات الحديثة. فمن خلال توفير بيانات دقيقة ثلاثية الأبعاد، تُتيح هذه الكاميرات مجموعةً من التطبيقات المتطورة التي تُمكّن الروبوتات من العمل بذكاء وكفاءة أكبر في مختلف الصناعات.
-
الملاحة وتجنب العوائق
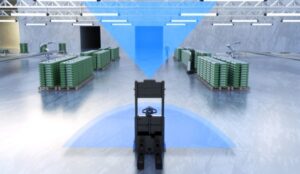
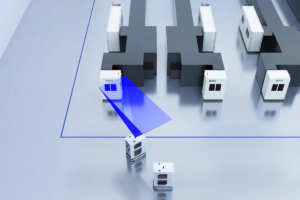
من أهم وظائف الروبوتات ذاتية التشغيل التنقل الآمن والفعال. كاميرات استشعار العمق، مثل تلك التي طورتها إم آر دي في إستسمح هذه التقنية للروبوتات، مثل المركبات الموجهة آليًا (AGVs) والروبوتات المتنقلة ذاتية القيادة (AMRs)، ببناء خرائط ثلاثية الأبعاد آنية لبيئتها. يتيح هذا الكشف الدقيق عن العوائق وتخطيط المسارات، مما يسمح للروبوتات بالمناورة ديناميكيًا في الأماكن المزدحمة أو المعقدة دون تصادمات. على سبيل المثال، تعتمد روبوتات المستودعات بشكل كبير على كاميرات MRDVS لتجنب العوائق وتحسين المسارات.
-
اكتشاف الكائنات والتلاعب بها
في البيئات الصناعية واللوجستية، تحتاج الروبوتات إلى اكتشاف وتحديد ومعالجة الأشياء بأشكال وأحجام مختلفة بدقة. كاميرات استشعار العمق من إم آر دي في إس توفير معلومات مكانية مفصلة تُساعد الأذرع الروبوتية في مهام الإمساك والفرز والتعبئة. هذا يُحسّن الكفاءة ويُقلل الأخطاء في عمليات مثل التقاط العناصر من الصناديق أو تجميع الأجزاء على خطوط الإنتاج.
-
التفاعل بين الإنسان والروبوت والسلامة
بالنسبة للروبوتات التي تعمل جنبًا إلى جنب مع البشر، السلامة هي الأهم. كاميرات استشعار العمق من إم آر دي في إس تُمكّن هذه التقنية الروبوتات من التعرّف على وجود الإنسان وإيماءاته، مما يسمح بتفاعل بديهي واستجابات فورية. يضمن استشعار القرب حفاظ الروبوتات على مسافات آمنة، بينما يُسهّل التعرّف على الإيماءات التحكم دون استخدام اليدين. تُعد هذه التقنية مهمة بشكل خاص في روبوتات الخدمة، وخلايا التصنيع التعاونية، وتطبيقات الرعاية الصحية.
-
صنع القرار المستقل
تستخدم الروبوتات الأكثر ذكاءً بيانات العمق من أجهزة الاستشعار المتقدمة مثل تلك الموجودة في إم آر دي في إس لتغذية خوارزميات مثل خوارزمية تحديد المواقع والخرائط المتزامنة (SLAM) وفهم المشهد المدعوم بالذكاء الاصطناعي. من خلال دمج المعلومات المكانية ثلاثية الأبعاد، تستطيع الروبوتات اتخاذ قرارات مستقلة آنيًا، بدءًا من اختيار أفضل مسار وصولًا إلى تحديد العوائق المجهولة أو البيئات المتغيرة. تُعد هذه القدرة أساسية للروبوتات العاملة في بيئات ديناميكية وغير منظمة، مثل الزراعة أو الاستجابة للكوارث.
كيف تتكامل كاميرات استشعار العمق مع الرؤية الحاسوبية والذكاء الاصطناعي؟
تلعب كاميرات استشعار العمق دورًا حيويًا في تطوير الذكاء الاصطناعي من خلال توفير بيانات ثلاثية الأبعاد غنية تُكمّل تقنيات الرؤية الحاسوبية والذكاء الاصطناعي التقليدية. يُمكّن تكاملها الروبوتات من فهم محيطها وتفسيره والتفاعل معه بشكل أفضل في الوقت الفعلي.
-
تحسين الإدراك باستخدام RGB-D والاندماج الحراري للبيانات
كاميرات استشعار العمق، مثل تلك التي طورتها إم آر دي في إسغالبًا ما تعمل الروبوتات جنبًا إلى جنب مع كاميرات RGB (الملونة) والكاميرات الحرارية لإنشاء صور شاملة متعددة الأطياف للبيئة. من خلال دمج بيانات العمق مع معلومات الألوان والحرارة، يمكن للروبوتات تحسين دقة اكتشاف الأجسام وتجزئتها والتعرف عليها، حتى في ظروف الإضاءة أو الطقس الصعبة. يُمكّن هذا الدمج متعدد الوسائط من تطبيقات مثل المراقبة وفحص الجودة ومراقبة البيئة.
-
دمج الكاميرا مع الليدار للملاحة الذاتية
في مجال الروبوتات المتقدمة والمركبات ذاتية القيادة، يُساعد دمج بيانات كاميرات استشعار العمق مع أنظمة الليدار على إنشاء خرائط ثلاثية الأبعاد عالية الدقة. يتيح هذا الدمج بين المستشعرات للروبوتات الاستفادة من نقاط قوة التقنيتين - دقة الليدار بعيدة المدى والتفاصيل المكانية عالية الدقة لكاميرات العمق. تُعالج خوارزميات الذكاء الاصطناعي هذه البيانات المُدمجة لتحسين فهم المشهد، واكتشاف العوائق، وتخطيط المسار.
-
التعرف على النشاط والإيماءات بواسطة الذكاء الاصطناعي
تُمكّن كاميرات استشعار العمق الروبوتات من التقاط إشارات مكانية مُفصّلة ضرورية للنشاط البشري والتعرف على الإيماءات. باستخدام نماذج الذكاء الاصطناعي والتعلم الآلي المُدرّبة على بيانات العمق، تستطيع الروبوتات تفسير وضعيات الإنسان، ورصد الحركات، والاستجابة المناسبة. تُعد هذه القدرة أساسية للتعاون بين الإنسان والروبوت، ومراقبة الرعاية الصحية، والترفيه التفاعلي.
-
اتخاذ القرارات في الوقت الفعلي والحوسبة الحافة
يتيح دمج كاميرات استشعار العمق مع الحوسبة الطرفية المدعومة بالذكاء الاصطناعي للروبوتات تحليل بيئتها والتفاعل معها دون الاعتماد على الاتصال السحابي. شركات مثل إم آر دي في إس تم تصميم كاميراتهم لدعم معالجة البيانات العميقة في الوقت الفعلي، مما يتيح أوقات استجابة أسرع وتحسين الاستقلالية في المهام مثل الملاحة والتفتيش والتلاعب.
ابدأ تشغيل كاميرات استشعار العمق مع MRDVS
كاميرات استشعار العمق ضرورية لبناء روبوتات أذكى وأكثر قدرة على التنقل والتفاعل والتكيف بدقة. من خلال توفير إدراك ثلاثي الأبعاد موثوق، تُفسح هذه الكاميرات المجال لتطبيقات روبوتية متقدمة في مختلف الصناعات. تقدم MRDVS حلول استشعار عمق متطورة مصممة لمواجهة هذه التحديات، مما يساعد روبوتاتك على العمل بكفاءة وأمان أكبر. انطلق نحو آفاق جديدة في عالم الروبوتات - اكتشف كاميرات استشعار العمق من MRDVS وعزز روبوتاتك الذكية اليوم.