

يتطلب الكشف الموثوق عن العوائق في المستودعات أكثر من مجرد قياس المسافة. يجب أن تتمكن الروبوتات المتنقلة من اكتشاف الأجسام ذات الارتفاعات والأشكال والألوان والقوام والانعكاسات المختلفة في ظل ظروف إضاءة متغيرة.
تستخدم كاميرات العمق من سلسلة MRDVS S تقنية استشعار زمن الرحلة المباشر (dToF) لتوليد معلومات العمق ثلاثية الأبعاد لرافعات شوكية AGV وعربات النقل الآلية المتنقلة (AMRs). في اختبار أداء أُجري في يوليو 2026، قيّمت MRDVS كيفية تعامل كاميرا S11 مع الأهداف السوداء والعاكسة والمتداخلة وذات الإضاءة الخلفية القوية.
إن اكتشاف العوائق بشكل موثوق في مستودع عامل ليس مجرد مسألة قياس المسافة.
نادراً ما تكون حمولات المستودعات متجانسة. قد تكون المنصات والأقفاص والمخزون سوداء غير لامعة، أو مغلفة بغشاء عاكس، أو بالية حتى أصبحت رمادية باهتة. أي من هذه الأسطح قد يُشكّل تحدياً لجهاز استشعار مُعاير على هدف اختبار معملي.
تُضيف بيئة العمل متغيرات إضافية:
وبالتالي فإن المتطلب العملي ليس فقط قياس المسافة، ولكن أيضًا إنتاج معلومات ثلاثية الأبعاد قابلة للاستخدام عبر الأهداف المتغيرة والظروف البيئية.
تعتمد تقنية قياس زمن الرحلة المباشر على إرسال نبضات قصيرة للغاية من الأشعة تحت الحمراء - عادةً ما تكون في نطاق النانو ثانية - وتسجيل الفاصل الزمني (Δt) بين الإرسال وعودة الإشارة المنعكسة. ويتم حساب المسافة مباشرةً.
لأن القياس يعتمد على التوقيت المباشر للنبضة المرتدة، يمكن لكل بكسل ضمن مجال الرؤية أن يُعطي قيمة عمق بشكل مستقل إلى حد كبير عن لون الهدف أو ملمسه. في المقابل، يقوم التصوير المجسم النشط بإسقاط نمط وتحديد العمق من خلال كيفية تشوه هذا النمط عبر عدستين - وهي عملية تعتمد على توفر معلومات بصرية كافية لمطابقة الميزات.
تُطبّق سلسلة S هذا المبدأ من خلال ثلاثة خيارات للأجهزة ذات أهمية في الميدان:
يعزو نظام MRDVS النتائج التي لوحظت في الاختبارات أدناه إلى طريقة الاستشعار الأساسية هذه.
الكاميرا المستخدمة أثناء الاختبار:
قام برنامج الاختبار بفحص أربعة أنواع من الأهداف والمشاهد:
ركز الاختبار على اكتمال صورة العمق، وتحديد الحواف، والسلوك حول الكائنات المتداخلة، وبيانات السحابة النقطية المفقودة، والضوضاء.
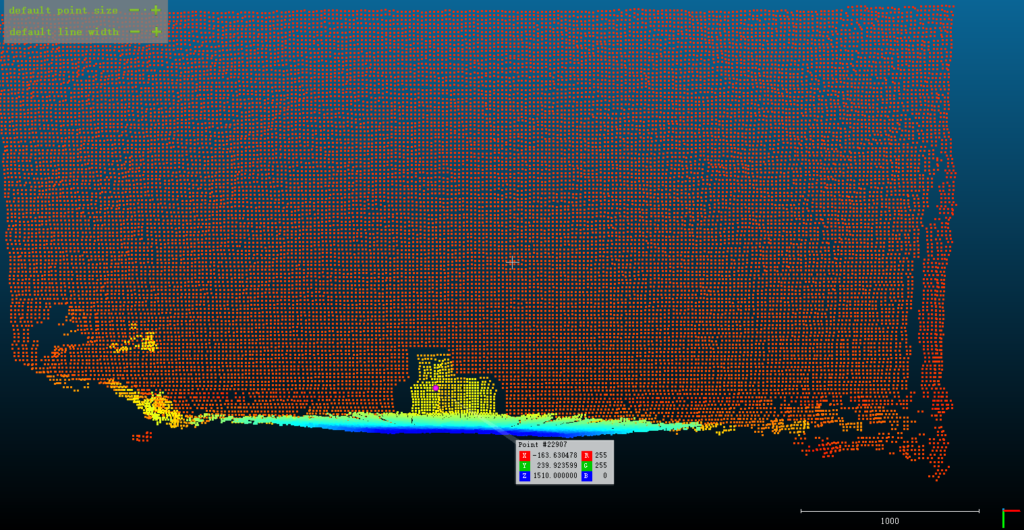
في الاختبار الأول، تم وضع جسم أسود بالقرب من جدار أبيض.
هذا مشهد بسيط ولكنه كاشف لأن الكاميرا يجب أن تميز بين سطحين متجاورين باستخدام فرق العمق بينهما فقط، على الرغم من أن الجسم الأسود يوفر نسيجًا بصريًا محدودًا.
تُظهر النتائج أن جهاز S11 أنتج صورة عمق كاملة، والتي تم تحويلها بعد ذلك إلى صورة سحابة نقاط ثلاثية الأبعاد ذات حواف محددة بوضوح تفصل الأجسام عن الجدار. كما هو موضح أعلاه.
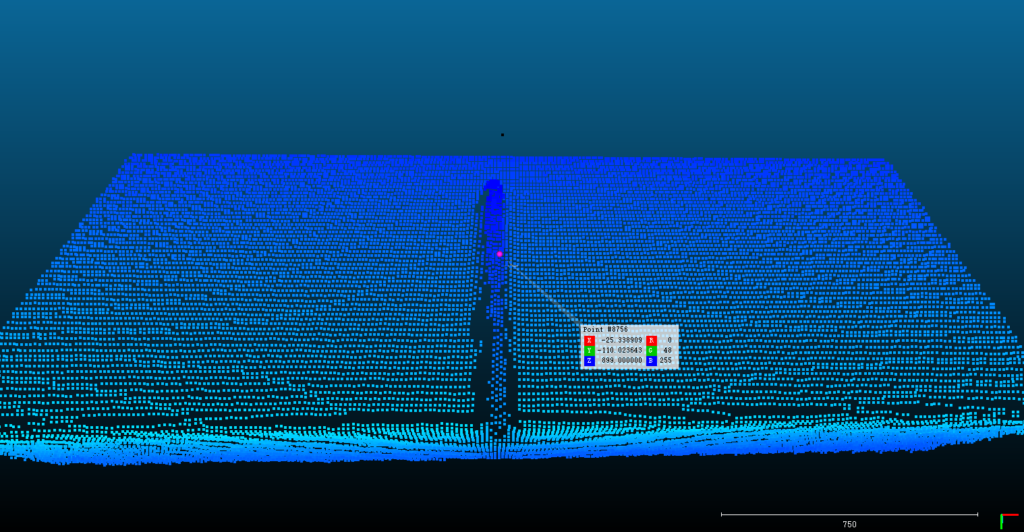
تم تقييم العمود العاكس في الاختبار الثاني.
أفاد MRDVS أن جهاز S11 أنتج صورة عمق كاملة، والتي تم تحويلها بعد ذلك إلى صورة سحابة نقاط بدون بيانات مفقودة أو متناثرة حول حواف العمود.
كان الهدف من هذا الاختبار هو فحص كيفية تعامل كاميرا dToF مع هدف يمكن أن ينتج عنه انعكاسات صعبة - وهي حالة شائعة حيث يتم تغليف الأحمال بالانكماش أو تخزينها في أقفاص معدنية.
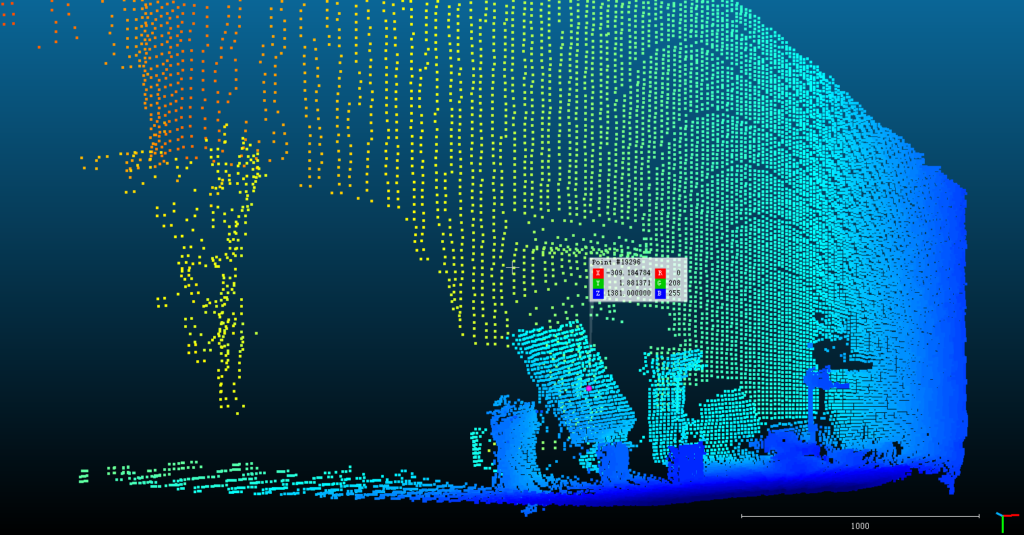
استخدم الاختبار الثالث مشهدًا داخليًا يحتوي على عدة أشياء مكدسة موضوعة على أعماق مختلفة.
أفاد موقع MRDVS أن كاميرا S11 احتفظت بالتفاصيل في جميع أنحاء المشهد.
في مجال اكتشاف العوائق في المستودعات، يُعدّ الاحتفاظ بمعلومات العمق حول الأجسام المتداخلة أمرًا بالغ الأهمية، لأن المنصات والحمولات والرفوف والمعدات المتحركة قد تحجب بعضها البعض جزئيًا. وتُمثّل الفجوة في سحابة النقاط عند حدود التداخل تحديدًا المكان الذي يحتاج فيه الروبوت إلى البيانات لتحديد ما إذا كان بالإمكان اجتياز هذه الفجوة.
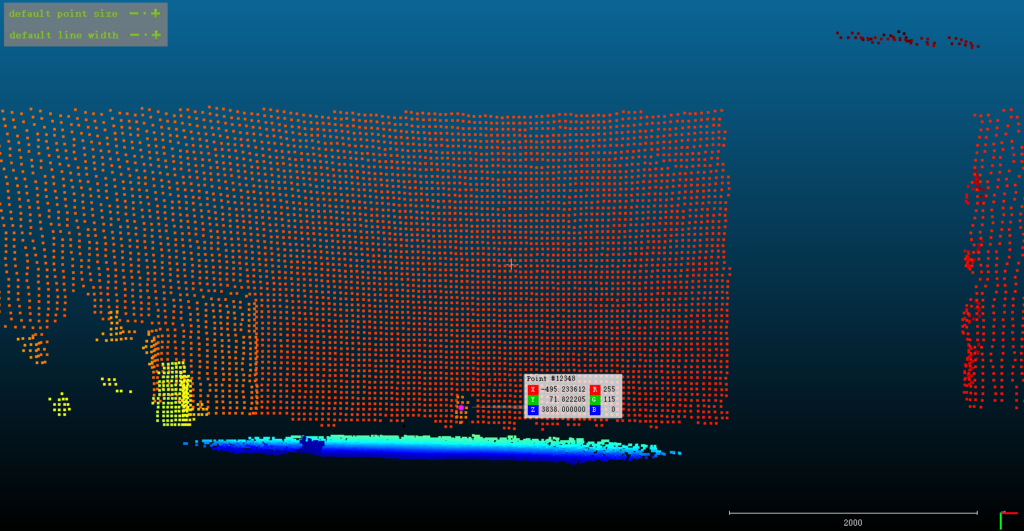
عزل الاختبار الرابع متغير الإضاءة. تم وضع أربعة أجسام ذات انعكاس عادي خلف مصدر ضوء قوي موجه نحو الكاميرا وعلى بعد حوالي 4 أمتار منها، بحيث يسقط الضوء على العدسة بدلاً من الأهداف.
يُحاكي هذا النوع من الإضاءة الخلفية أحد أكثر أسباب فشل قياس العمق شيوعًا في التطبيقات العملية. فعندما تعبر رافعة شوكية آلية بابًا في منطقة ما، تنتقل من حوالي 200 لوكس في الداخل إلى عشرات الآلاف من اللوكس في الخارج خلال مسافة طول المركبة الواحدة، وغالبًا ما تكون مواجهة للضوء مباشرة أثناء ذلك، ولا تتاح للمستشعر فرصة لإعادة ضبط نفسه بين الحالتين.
أفاد مركز أبحاث MRDVS أنه في ظل هذه الظروف، أنتج جهاز S11 صورة عمق كاملة عبر مجال الرؤية بالكامل، والتي تم تحويلها بعد ذلك إلى صورة سحابة نقاط ثلاثية الأبعاد مع فصل جميع الكائنات الأربعة بوضوح عن بعضها البعض وعن الخلفية.
| مشهد اختباري | MRDVS S11 (dToF) |
| أجسام سوداء قريبة من جدار أبيض | صورة سحابة نقاط كاملة مع فصل واضح بين الأسطح |
| عمود عاكس | صورة سحابة نقاط كاملة بدون بيانات حواف مفقودة أو متفرقة |
| أجسام مكدسة على أعماق مختلفة | تم الحفاظ على التفاصيل في جميع أنحاء المشهد |
| أربعة أجسام في مواجهة إضاءة خلفية قوية | صورة سحابة النقاط الكاملة، مع فصل جميع العناصر الأربعة بوضوح |
لا تترجم جودة الكشف إلى سلامة إلا إذا وصلت النتيجة إلى وحدة التحكم في المركبة في الوقت المناسب.
تشير تقارير MRDVS إلى زمن انتقال نموذجي من طرف إلى طرف يتراوح من 70 إلى 100 مللي ثانية لجهاز S11 في ظل ظروف التشغيل القياسية، ومسافة عمل دنيا تبلغ حوالي 10 سم (4 بوصات).
تُعدّ مسافة العمل الدنيا مهمة عند الحاجة إلى اكتشاف العوائق بالقرب من مسار رافعة شوكية آلية، مثل قاعدة منصة نقالة أو رصيف يقع مباشرةً أمام الشوكات. كما يعتمد أداء التشغيل الفعلي على موضع المستشعر، وهندسة المركبة، وتكوين منطقة الكشف، وسرعة التشغيل.
يُعدّ اكتشاف العوائق جزءًا واحدًا فقط من نظام متكامل لسلامة وتحكم الروبوتات المتنقلة. تأتي سلسلة S مزودة بخوارزمية لتجنب العوائق تعمل في الوقت الفعلي مباشرةً على الكاميرا، دون الحاجة إلى حاسوب صناعي خارجي.
أبرز ميزات حل تجنب العوائق المدمج
نظراً لإمكانية تكوين هندسة المنطقة على شكل حجم مستطيل أو مخروطي، يمكن لمنطقة الكشف أن تتبع اتجاه سير المركبة بدلاً من الاعتماد على نصف قطر استشعار ثابت واحد.
بالإضافة إلى تجنب المناطق الأساسية، تدعم سلسلة S إدراكًا عالي المستوى للبيئات المزدحمة والتعاونية.
يجب أن يأخذ نظام كشف العوائق في المستودعات في الاعتبار أكثر من مجرد المسافة. فلون الهدف، وملمسه، وانعكاسيته، وتداخله، والإضاءة، وموضع المستشعر، وحركة المركبة، كلها عوامل تؤثر على معلومات العمق المتاحة للمركبة الموجهة آلياً أو الروبوت المتنقل المستقل.
يُظهر اختبار يوليو 2026 الموصوف هنا كيف تعامل جهاز MRDVS S11 مع أربعة مشاهد صعبة عمداً: أجسام سوداء على جدار أبيض، وعمود عاكس، وأحمال متداخلة مكدسة، وأربعة أجسام أمام إضاءة خلفية قوية. في جميع المشاهد الأربعة، قدم جهاز S11 صور عمق كاملة بحواف محددة بوضوح.

