
تقنية التعرف على المنصات يؤدي إلى لوجستيات فعالة
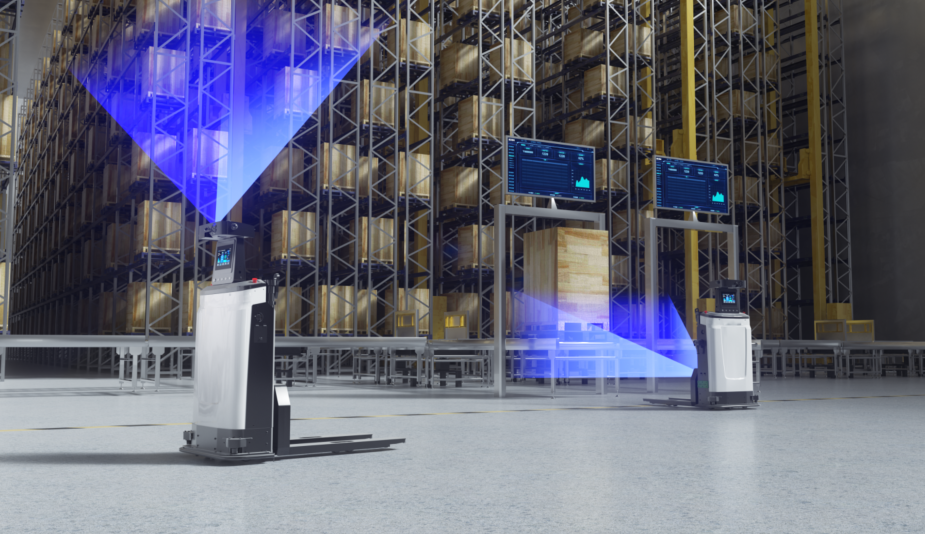
مع التطور السريع للثورة الصناعية الرابعة والتصنيع الذكي، أصبحت المستودعات الآلية وسيلة أساسية للشركات لتحسين الكفاءة وخفض التكاليف. وتلعب الرافعات الشوكية ذاتية القيادة (AGVs) دورًا حيويًا في تطوير أتمتة المستودعات، حيث يكمن جوهر تشغيلها الفعال والدقيق في تقنية التعرف البصري الدقيق على المنصات.
تستخدم تقنية التعرف الآلي على المنصات أجهزة استشعار بصرية متقدمة وتقنية معالجة الصور لتوفير معلومات دقيقة حول موقع ووضع المنصات في الوقت الفعلي، مما يحسن بشكل كبير من كفاءة الملاحة والمناولة للرافعات الشوكية غير المأهولة.
من خلال تطبيق هذه التقنية، يمكن للرافعات الشوكية غير المأهولة التغلب على مشاكل مثل وضعيات المنصات غير المستقرة والزوايا غير المنتظمة، مما يضمن عملية إرساء دقيقة في البيئات المعقدة، ويعزز إدارة المستودعات الذكية والفعالة.
حلول أخرى
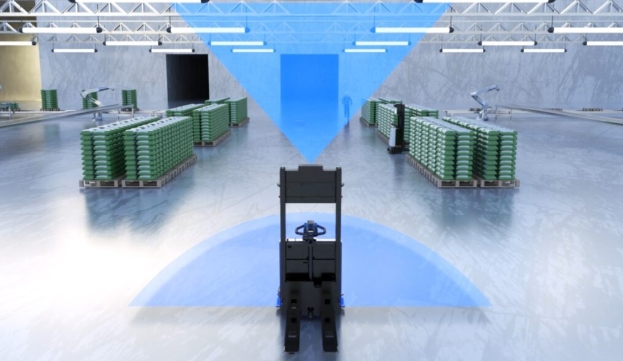


منصة MRDVS PalletPro حل التعرف
سرعة معالجة 10 إطارات في الثانية (10FPS)
توفير نتائج تحديد المنصات في الوقت الحقيقي
سهل النشر وسريع البدء
تتكيف مع أكثر من 90% من أنواع المنصات
- تم تصميمه خصيصًا لتلبية احتياجات تحديد المنصات في بيئات المستودعات المعقدة
- تعتمد الكاميرا ثلاثية الأبعاد على تقنية الرؤية ثلاثية الأبعاد بتقنية زمن الرحلة (ToF)، وهي مُدمجة مع خوارزميات ذكية لتحديد الهوية بدقة.
- يتكيف وضع المنصة وشكلها مع بيئات الإضاءة المعقدة دون ضغط، كما أنها سهلة التشغيل.
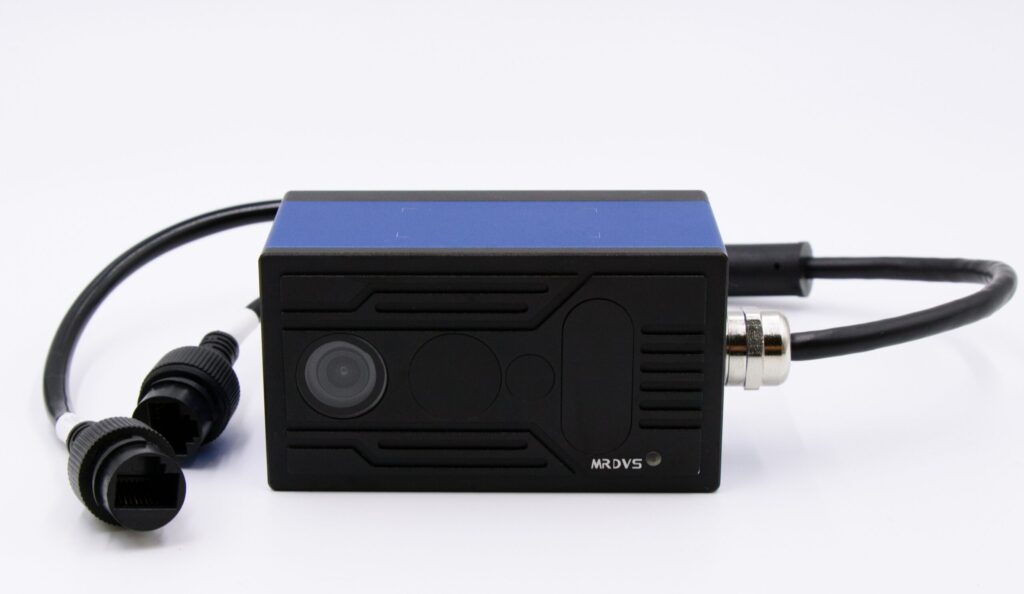
دعم الأجهزة
كاميرا عالية الدقة مطورة ذاتيًا
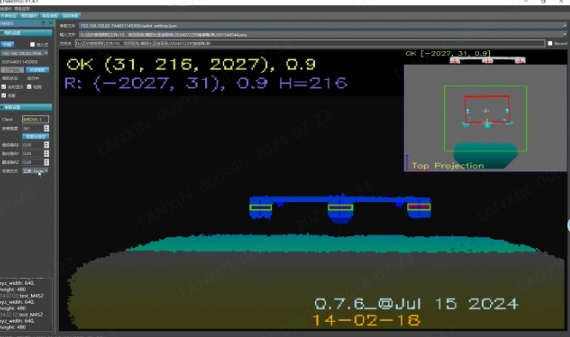
مراقبة البرمجيات
سهولة استخدام البرامج الذكية
مقارنة الحلول
يحتوي حل PalletPro لتحديد المنصات على خوارزمية قياسية مجانية مدمجة لتحديد المنصات، مما يغني المستخدمين عن الاستثمار في تكاليف التطوير أو شراء خوارزميات إضافية. في الوقت نفسه، تحظى MRDVS بدعم فريق تقني متخصص وذو خبرة واسعة في تنفيذ عمليات المعالجة الدفعية. وهذا يمكّن الشركة من تقديم خدمات فعّالة ومخصصة، وتلبية متطلبات النشر السريع بشكل كامل، وضمان استقرار التطبيق على المدى الطويل.
حل التعرف على المنصات MRDVS |
أخرى |
|
|---|---|---|
|
دعم الخوارزميات ونشرها |
تتميز الكاميرا بخوارزمية متطورة ومتوافقة للغاية للتعرف على المنصات، مما يلغي الحاجة إلى تطوير إضافي. كما أنها تدعم بروتوكولات واجهة متعددة وتتيح نشرًا مرنًا وفعالًا. |
لا توجد خوارزمية، أو يُقدّم عرض توضيحي فقط؛ يُطلب من المستخدمين تطوير وتحسين النظام بأنفسهم. دورة النشر طويلة، وعملية تصحيح الأخطاء معقدة. |
|
خريطة طريق تكنولوجيا الأجهزة |
استنادًا إلى تقنية 3D ToF، فإنه يحقق دقة على مستوى المليمتر ضمن نطاق 1-2 متر ويتكيف مع بيئات الإضاءة المعقدة المختلفة. |
ليدار ثنائي الأبعاد: يلتقط معلومات مستوية فقط، مع ضعف التوافق وارتفاع خطر سوء التقدير. يعاني الضوء المجسم الهيكلي من قيود كبيرة في الدقة والاستقرار ضمن نطاق متر إلى مترين. |
|
التكيف البيئي |
مناسب لكل من السيناريوهات الداخلية والخارجية، ويحافظ على الأداء العالي حتى في ظروف الإضاءة المنخفضة أو المتغيرة بسرعة. |
غير مناسب للبيئات الخارجية ولديه قدرة ضعيفة على التكيف مع الضوء المنخفض أو الاختلافات القوية في الضوء. |
|
فريق الدعم الفني |
مجهز بفريق دعم فني متخصص يتمتع بخبرة متخصصة وخبرة واسعة وخبرة في النشر الجماعي، مما يوفر دعمًا شاملاً فعالًا ومستهدفًا للحلول مع فهم عميق لكل من السيناريوهات والخوارزميات. |
يقدم الدعم فقط لأجهزته الخاصة، مع فهم محدود للسيناريوهات والخوارزميات، مما يجعل من الصعب حل المشكلات في التطبيقات المعقدة بشكل فعال. |
|
حالات النشر الجماعي |
تم نشره بنجاح في أكثر من 100 مجموعة من عملاء AGV (المركبات الموجهة آليًا). |
هناك عدد قليل من حالات النشر الجماعي الناجحة على المستوى الصناعي. |
|
توسيع التطبيقات وتخصيصها |
يدعم التوسع ليشمل تطبيقات متعددة، مثل التحقق الآلي من مواقع منصات التخزين في المستودعات والتعرف على مواقع بكرات الكابلات. كما يوفر إمكانيات تخصيص لمنصات التخزين غير القياسية. |
إمكانيات التوسع محدودة ولا توجد خيارات تطوير مخصصة. |
مزايا الحل
التكامل وتحسين الكفاءة
من خلال دمج خوارزمية التعرف في الكاميرا، يستطيع نظام PalletPro معالجة بيانات العمق آنيًا، مما يُحسّن كفاءة الحوسبة وسرعة الاستجابة بشكل كبير. يوفر النظام نتائج التعرف على المنصات آنيًا بسرعة معالجة تبلغ 10 إطارات في الثانية (10FPS)، مما يضمن قدرة الرافعات الشوكية ذاتية التشغيل على التقاط المنصات ونقلها بسرعة ودقة.
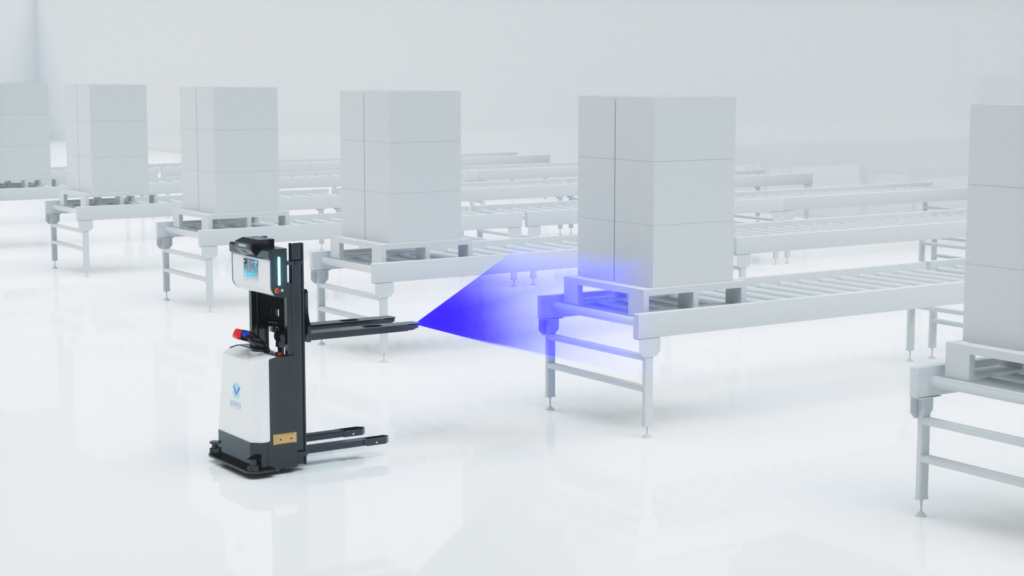
النشر والاتصال الذكي
تُثبّت الكاميرا ثلاثية الأبعاد بين شوكات الرافعة الشوكية. يستخدم نظام PalletPro معايرة تلقائية لتحديد مواقع المنصات ومحاذاة الرافعات الشوكية لرسو سريع وذكي. تتعرف خوارزميته على أرجل المنصات وعوارضها من خلال سحب النقاط ثلاثية الأبعاد، ويدعم المنصات ثنائية الاتجاه ورباعية الاتجاه والمكدسة، ويمكن تخصيصه للمنصات عديمة الأرجل أو ذات الأشكال الخاصة. يتكيف النظام مع أكثر من 90% من أنواع المنصات المتوفرة في السوق دون الحاجة إلى تدريب إضافي على البيانات.
سهولة الاستخدام والتوافق
نظام PalletPro سهل النشر، ويمكن للمستخدمين البدء بسرعة من خلال البرنامج التعليمي التمهيدي دون الحاجة إلى خبرة في تطوير الخوارزميات. يتوافق النظام مع منصات التحميل الأوروبية القياسية، وهو مناسب للتخزين عالي المستوى، والتكديس المعقد، وغيرها من السيناريوهات. يوفر النظام نتائج فورية للتعرف على منصات التحميل، ويمكنه العمل بثبات في بيئات تخزين متنوعة، مما يضمن كفاءة عمل الرافعات الشوكية ذاتية التشغيل في مختلف ظروف منصات التحميل.

يدعم طرق اتصال متعددة للواجهة
من أجل توفير منتجات أسهل للتكامل للمستخدمين، يدعم الحل TCP وUDP وCAN و485 وAPI وغيرها من الواجهات، ويمكنه التبديل بين خوارزميات التعرف وخوارزميات تجنب العوائق لتحقيق أتمتة التعرف على المنصات بكفاءة ودقة وعالمية.
القدرة على التكيف مع ظروف متعددة والمتانة
للمشاهد الخارجية ذات الإضاءة القوية، زُوِّدت كاميرا العمق ToF من سلسلة M من MRDVS PalletProx بمُصدر أشعة تحت حمراء بطول 940 نانومتر، مما يُتيح التعامل بفعالية مع ظروف الإضاءة المعقدة. ينتمي طول الموجة 940 نانومتر إلى الأشعة تحت الحمراء القريبة، التي تتميز بقدرة أكبر على مقاومة التداخل في بيئات الإضاءة القوية، ولا تتأثر بسهولة بالضوء المرئي، مما يضمن استقرار بيانات العمق ودقتها.
قياس المشهد الخارجي
تحديد لوحة الألوان المتعددة
تشغيل الأجهزة
متابعة التركيب
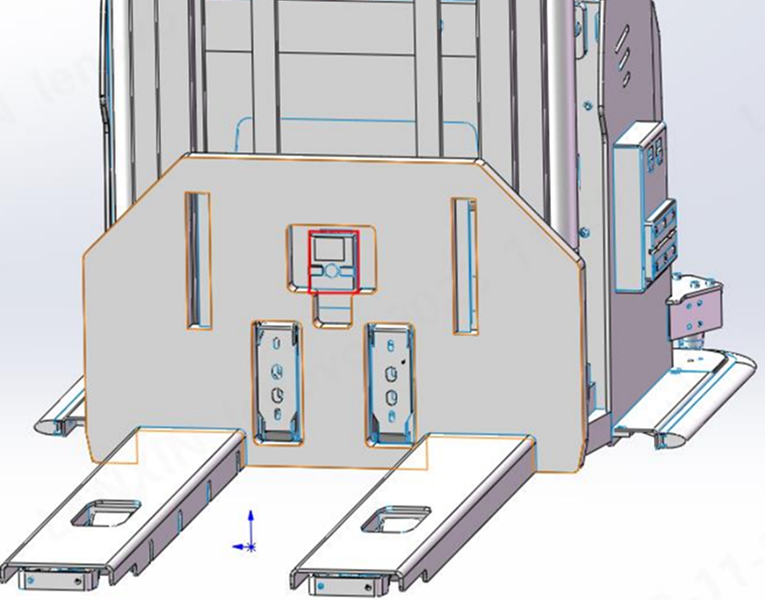
يتم وضع الكاميرا على لوحة جذر ذراع الشوكة على ارتفاع معين من السطح العلوي لذراع الشوكة (يمكن تقييم الارتفاع المحدد عن طريق الاتصال بموظفي ما قبل البيع في MRDVS)، أقرب ما يمكن إلى مركز أسنان الشوكة (يجب ألا يتجاوز الانحراف الأيسر والأيمن 5 سم)، ويجب إبقاء مرآة الكاميرا عمودية على الأرض، ومتمركزة أفقيًا قدر الإمكان، بدون زاوية ميل، ولا توجد أشياء أخرى في مجال الرؤية تتداخل مع تصوير الكائن الذي يتم اكتشافه.
تركيب نظام الإسقاط
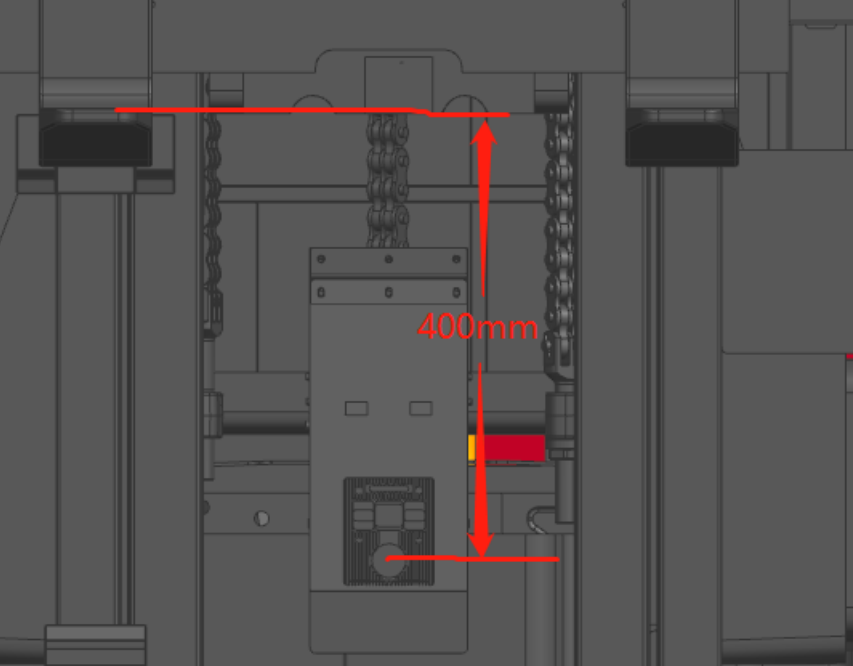
تُثبّت الكاميرا على بُعد 400 مم تقريبًا أسفل ذراع الرافعة الشوكية بواسطة أداة متحركة، حيث تنخفض بالكامل قبل أن تتحرك مع الذراع. وللتعرف على منصات التحميل الأرضية أو الرفوف، يجب رفع الشوكتين أولًا إلى وضعية ما قبل التثبيت لضمان المسافة الصحيحة بين المركز البصري للكاميرا وأسفل أرجل المنصة قبل بدء عملية التثبيت البصري. وللتثبيت، يجب توسيط الكاميرا بين الشوكتين في حدود 5 سم، مع الحفاظ على وضعها الرأسي تمامًا، وتوفير مجال رؤية واضح لها.
تعليمات التثبيت
تحديد هوية المنصات وتحميلها
تُركّب كاميرا سلسلة MRDVS M بين ذراعي الشوكة للرافعة الشوكية. عندما تستلم الرافعة الشوكية مهمة من نظام الإرسال، تتحرك إلى نقطة الالتحام أمام المنصة. على مسافة مترين تقريبًا من الحافة الأمامية للمنصة، تُجري الرافعة الشوكية تحديدًا أوليًا للموقع، ويُخرج نظام الرؤية ثلاثية الأبعاد معلومات الموقع لمساعدة الرافعة الشوكية على ضبط انحراف الزاوية. تستمر الرافعة الشوكية في التقدم حتى تصل إلى موقع 2 متر لتحديد الموقع بدقة. يُخرج نظام الرؤية ثلاثية الأبعاد معلومات موقع المنصة مرة أخرى لمساعدة الرافعة الشوكية على ضبط انحرافي اليمين واليسار لضمان دقة عملية الالتحام.

يدعم وضعين للرسو
وضع الإرساء المزدوج
تحديد الموقع البعيد: بعد استلام مهمة الشحن، تتحرك الرافعة الشوكية إلى نقطة التحميل، مما يُمكّن الكاميرا من تحديد بيانات المنصة. ومن خلال نظام التحكم في الحركة، تُعدّل الرافعة الشوكية الزاوية والإزاحة الجانبية ضمن نطاق يتراوح بين 1,800 مم و2,800 مم من المنصة.
التحقق من قرب نهاية المنصة: عندما تكون طرف الشوكة على بُعد حوالي 200 مم من الحافة الأمامية للمنصة، تُستَخدَم بيانات التعرف من الكاميرا مرة أخرى للتحقق من دقة عملية الالتحام بما يتوافق مع متطلبات التقاط المنصة. إذا كانت الدقة مُطابقة للمتطلبات، ستلتقط الرافعة الشوكية المنصة، وإلا فستُعدِّل وضعها في الموقع قبل التقاطها.
وضع الإرساء في الوقت الحقيقي
يقوم وضع الإرساء الفوري بتعديل الموضع ديناميكيًا من خلال جمع بيانات التعرف من الكاميرا بشكل مستمر. عندما تقترب الرافعة الشوكية من الحافة الأمامية للمنصة بحوالي 200 مم، يُجري النظام تعديلات دقيقة ويُكمل عملية التقاط الشوكة. يعتمد هذا الوضع على الطابع الزمني للبيانات لتحديثها وتجنب التعديلات غير الصحيحة الناتجة عن التأخير.
الحالات الناجحة
المزيد من سيناريوهات التطبيق
عندما يكتشف النظام وجود خطر من إزاحة أو تثبيت المنصة في المستودع الرأسي بشكل غير دقيق، يقوم النظام بإرسال إشارات إلى نظام التحكم في المكدس ويقوم تلقائيًا بتعليق عملية التقاط الشوكة لتجنب سوء التشغيل أو مخاطر السلامة المحتملة الناجمة عن انحراف الموضع.





كاميرات ToF من سلسلة M
صُمم مستشعر العمق من سلسلة MRDVS M، المزود بتقنية كاميرا ToF ، لمواجهة التحديات التي تفرضها ظروف الإضاءة المختلفة، ونسيج الأجسام، ومتطلبات الكشف عن الأجسام في الوقت الفعلي. تتميز هذه الكاميرا بتقنية زمن الرحلة (ToF) بفعاليتها العالية في البيئات الداخلية والخارجية على حد سواء، وهي مُحسّنة للعمل على مسافات تصل إلى 5 أمتار. تتميز كاميرا الرؤية ثلاثية الأبعاد من سلسلة M بتصميمها المدمج وأدائها الفعال، مما يجعلها خيارًا مثاليًا لمجموعة واسعة من التطبيقات التي تُعد فيها هذه العوامل بالغة الأهمية.
إذا كان لديك أي أسئلة، فلا تتردد في الاتصال بنا
- [البريد الإلكتروني محمي]
- +86 13370882355 (ال WhatsApp)
تركز شركة MRDVS بشكل كبير على مجالات الروبوتات المتنقلة وأتمتة الخدمات اللوجستية، مستفيدةً من تقنيات الرؤية ثلاثية الأبعاد المتقدمة مثل iToF وdToF والضوء الهيكلي الثنائي. ومن خلال دمج خوارزميات الذكاء الاصطناعي المتطورة، تُزود MRDVS الروبوتات المتنقلة بقدرات فعّالة في تجنب العوائق والملاحة والتعرف عليها، مما يُساعدها على تحقيق عمليات أكثر أمانًا واستقرارًا وذكاءً.
من خلال جولات متعددة من تطوير المنتجات، طورت شركة MRDVS حلولاً متكاملة عالية الأداء للأجهزة والبرامج، حظيت باعتماد واسع من قبل رواد الصناعة. يشمل عملاؤنا أكثر من 80% من العلامات التجارية المحلية للروبوتات المتنقلة، حيث تم شحن عشرات الآلاف من الوحدات والتحقق من صحتها من قبل عملاء من الدرجة الأولى، مما أكسبنا سمعة قوية في السوق.