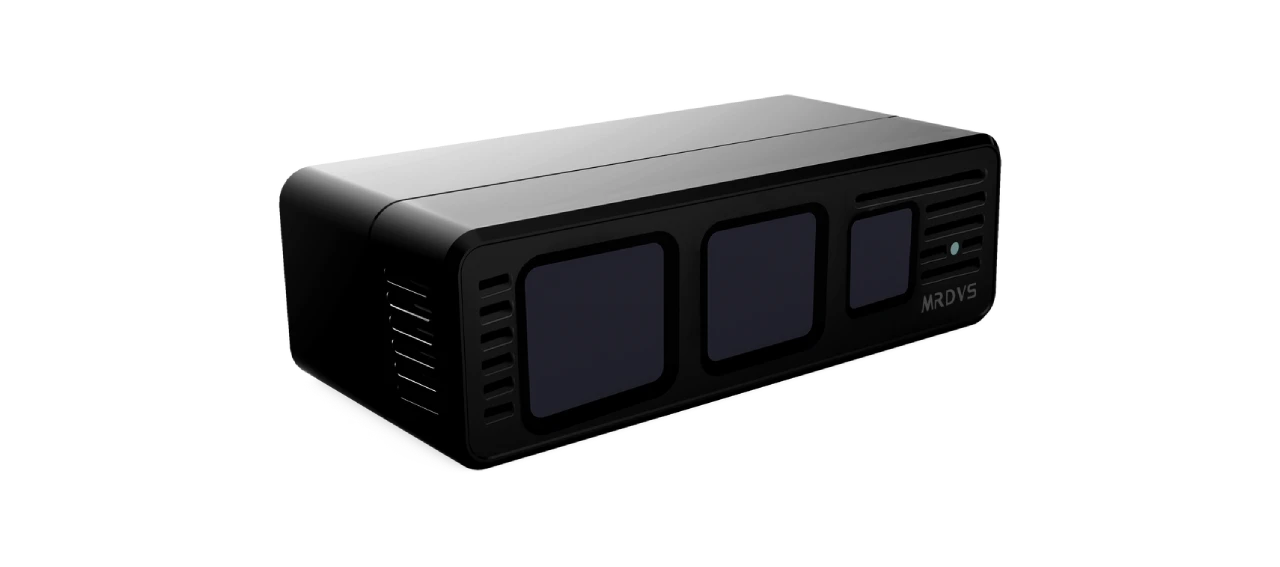
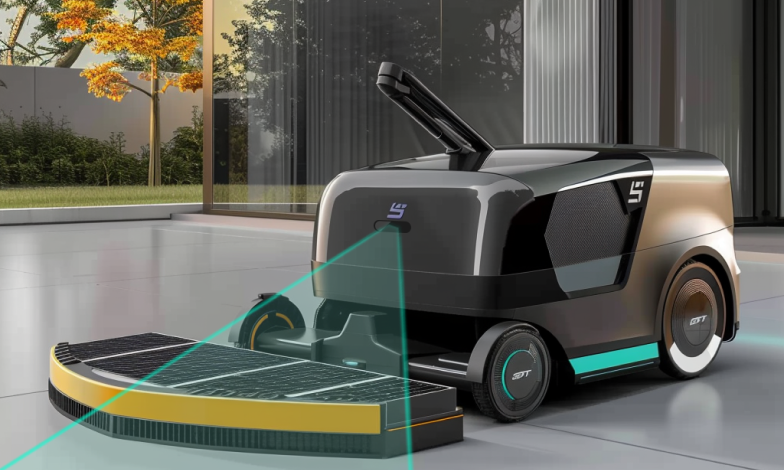
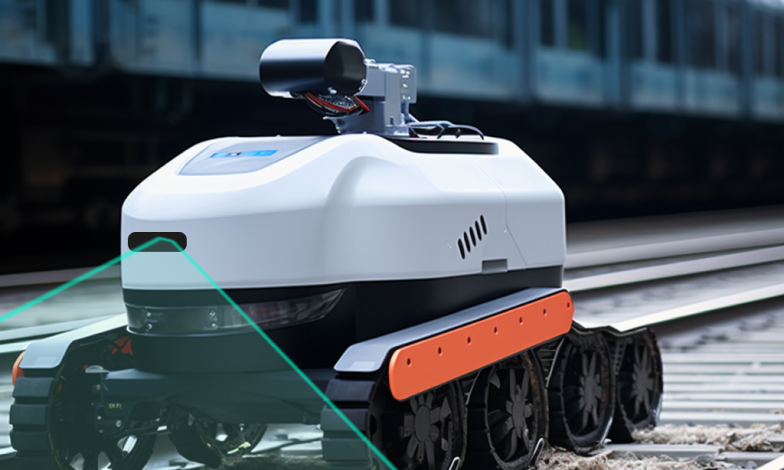
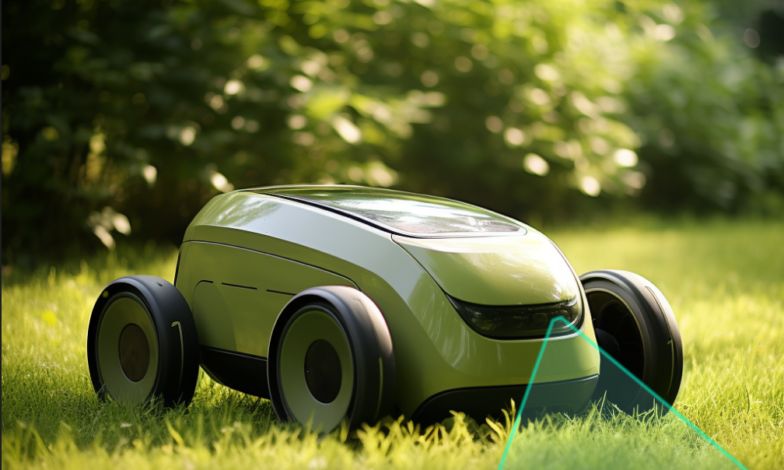
تعرف على سلسلة كاميرات MRDVS S التي توفر إدراكًا عالي الدقة وبعيد المدى dToF مع استشعار الرؤية المتكاملة بالليدار، مما يتيح رسم الخرائط والملاحة وتجنب العوائق بشكل موثوق عبر التطبيقات الروبوتية الخارجية والداخلية وجميع التضاريس.
واجهة MIPI متاحة
مجال الرؤية 120 درجة × 80 درجة
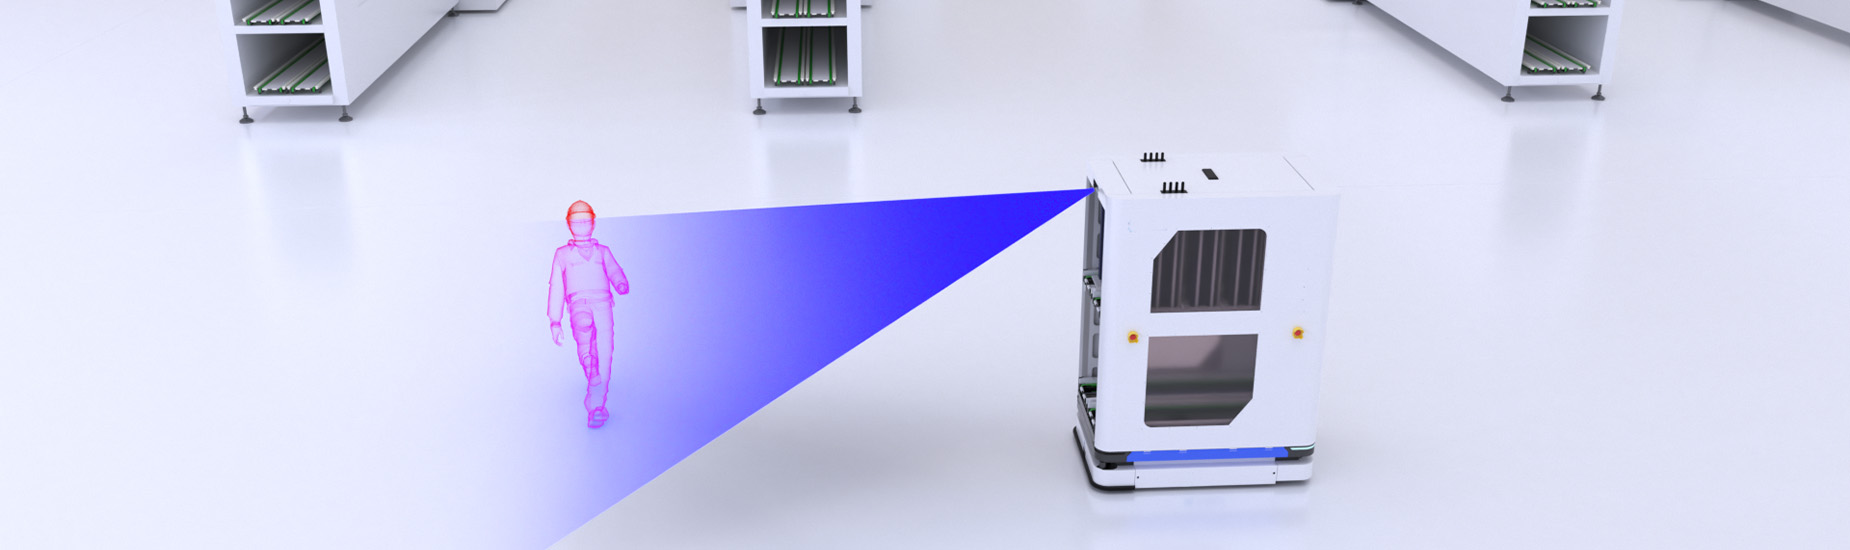
تجنب عقبة
إيثرنت
مسافة العمل القصوى
دمج الصور
دقة العمق
إنه يتغلب على التداخل متعدد المسارات، ويتعامل مع الأسطح المتنوعة (العاكسة إلى غير اللامعة)، ويقاوم الضوء الشديد (بما في ذلك أشعة الشمس المباشرة)، ويوفر تغطية واسعة مع عدم وجود نقاط عمياء تقريبًا، بالإضافة إلى التشغيل الهادئ والمقاوم للغبار.


| الموديل | S10 | S10 ألترا لايت |
| إضاءة | 940 نانومتر | 940 نانومتر |
| الناتج | خريطة العمق / سحابة النقاط ثلاثية الأبعاد / RGB / خريطة سعة الأشعة تحت الحمراء | خريطة العمق / سحابة النقاط ثلاثية الأبعاد / خريطة سعة الأشعة تحت الحمراء |
| دقة العمق (أفقي × رأسي) | 240 × 160 بكسل | 240 × 120 بكسل |
| معدل إطارات العمق | الحد الأقصى 20 إطارًا في الثانية، عادةً 15 إطارًا في الثانية | عادةً 10 إطارات في الثانية |
| عمق مجال الرؤية (أفقي × رأسي) | 120° × 78° ±3° | 120° × 60° ±3° |
| دقة RGB (أفقي × رأسي) | 1632 × 1224 | غير متوفر (بدون ألوان RGB) |
| معدل إطارات RGB | الحد الأقصى 20 إطارًا في الثانية، النموذجي 15 إطارًا في الثانية | غير متوفر (بدون ألوان RGB) |
| مجال رؤية RGB (أفقي × رأسي) | 120° × 90° ±3° | غير متوفر (بدون ألوان RGB) |
| نوع مصراع RGB | المتداول مصراع | غير متوفر (بدون ألوان RGB) |
| معدل العمل | 0.3–8 م (انعكاسية 90%)؛ 0.3–3 م (انعكاسية 5%) | 0.2–42 م (انعكاسية 90%)؛ 0.2–30 م (انعكاسية 10%) |
| الدقة | ≤3 سم | ≤4 سم |
| استهلاك الطاقة | ≤4 واط (متوسط) | <9 واط |
| الأبعاد (L × W × H) | شنومك مم × شنومك مم × شنومك مم | شنومك مم × شنومك مم × شنومك مم |
| الوزن | 190 غرام | تقريبا. شنومكس ز |
| مزود الطاقة (PSU) | 12 ~ 28V | 12V ~ 27V |
| اتصال البيانات | إيثرنت *تواصل معنا للحصول على وحدات إدخال/إخراج مخصصة | إيثرنت |
| تصنيف الضميمة | IP54 | IP67 |
| درجة حرارة التشغيل | -20 درجة مئوية ~ 60 درجة مئوية | -20 درجة مئوية ~ 75 درجة مئوية |
| تخزين درجة الحرارة | -40 درجة مئوية ~ 85 درجة مئوية | -40 درجة مئوية ~ 85 درجة مئوية |
| البرمجة / مجموعة أدوات التطوير البرمجية | مجموعة أدوات تطوير البرامج C / C++ / ROS | مجموعة أدوات تطوير البرامج C / C++ / ROS |
| نظام التشغيل | Windows 7/8/10/11، Linux، Arm Linux/ROS | Windows 7/8/10/11، Linux، Arm Linux/ROS |

dToF مقابل iToF
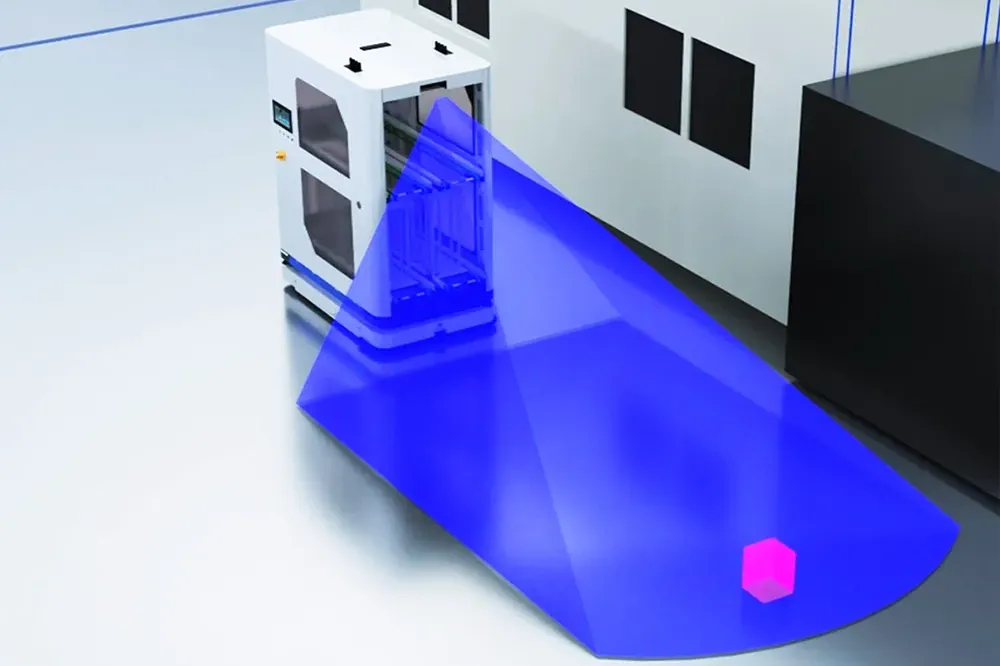
تأتي سلسلة S مزودة بخوارزمية لتجنب العوائق في الوقت الفعلي، وهي جاهزة للنشر الفوري.
يوفر النظام ما يصل إلى 20 منطقة تجنب محددة مسبقًايمكن للمستخدمين التبديل ديناميكيًا بين هذه المناطق عبر واجهة برمجة التطبيقات أثناء تحرك الروبوت المتنقل المستقل، مما يسمح بتطبيق سياسات السلامة الواعية بالسياق عبر مناطق التشغيل المختلفة.
هل تحتاج إلى حلول لأشياء محددة أو سير عمل فريد؟ يقدم فريقنا خدمات تطوير خوارزميات مخصصة شاملة لتسريع مشروعك. يمكننا بناء وحدات استشعار مصممة خصيصًا وفقًا لمتطلباتك الدقيقة، بما في ذلك:
تجنب العوائق ثلاثية الأبعاد
تعمل MRDVS على تعزيز قدرة الروبوت على التنقل من خلال تجنب العوائق المتقدمة باستخدام كاميرا RGB-D ToF من سلسلة S.
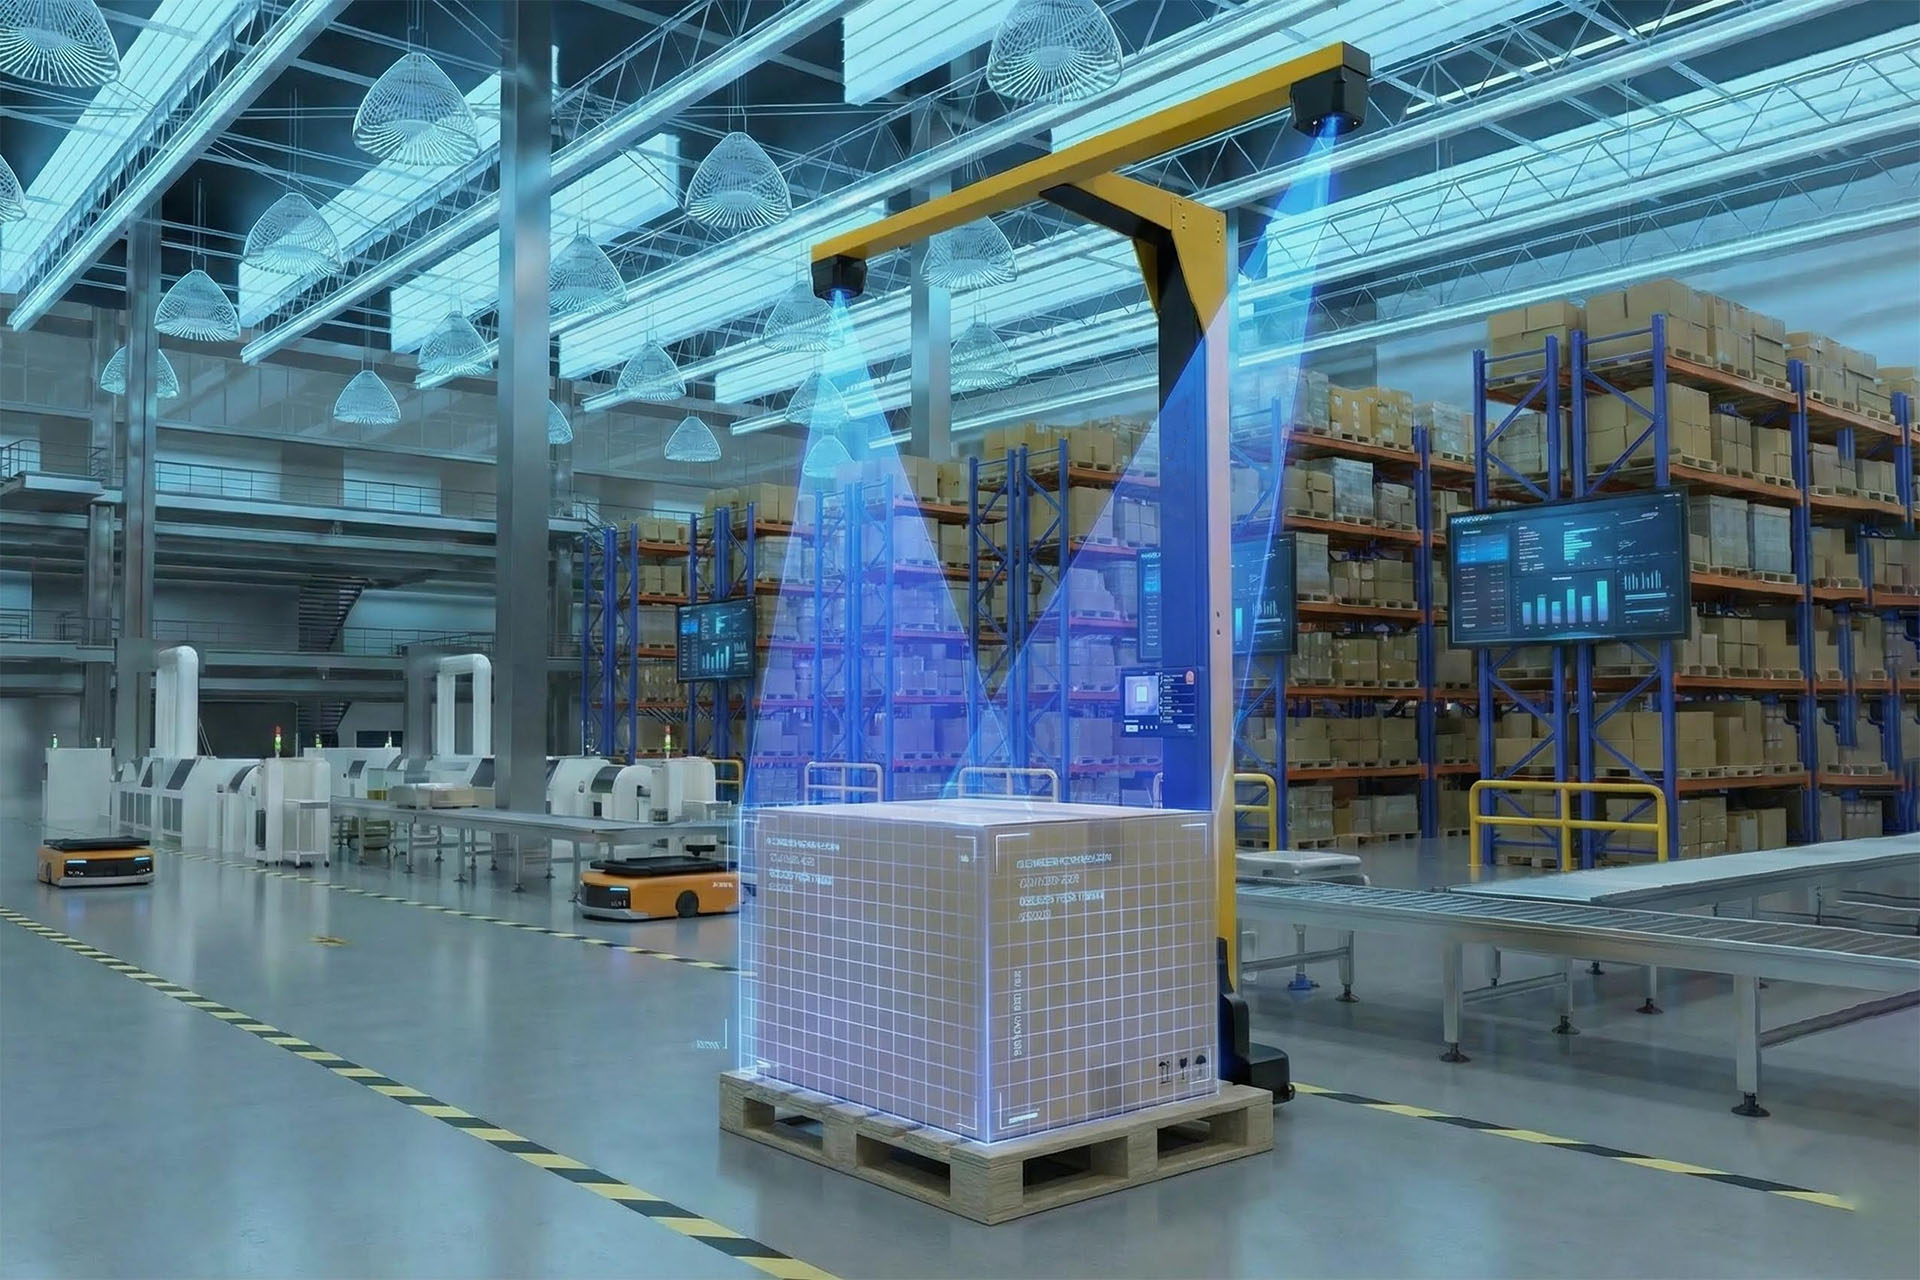
قياس الحجم ثلاثي الأبعاد
تتميز S10 بدقة عمق تبلغ 240 × 160، حيث تلتقط معلومات العمق والملمس في الوقت الفعلي لتوفير إدراك مستقر لمسافات طويلة للمركبات غير المأهولة منخفضة السرعة، والرافعات الشوكية غير المأهولة، والطائرات بدون طيار، وماكينات جز العشب، والأجهزة الأخرى.
جهاز S10 Ultra Lite هو جهاز LiDAR صغير الحجم يعمل بتقنية الحالة الصلبة بتقنية dToF، مصمم للاستخدام الداخلي والخارجي في أنظمة الاستشعار الروبوتية. يوفر خرائط العمق، وسحب النقاط ثلاثية الأبعاد، وبيانات سعة الأشعة تحت الحمراء على مدى يتراوح بين 0.2 و42 مترًا بنسبة انعكاس 90%، وهو مناسب لجزازات العشب، والروبوتات رباعية الأرجل، والطائرات بدون طيار متعددة المراوح.
نحن هنا لمساعدتك! يرجى استخدام النموذج أدناه لترك رسالة أو طرح أي استفسار لديك. سيتواصل فريقنا معك في أقرب وقت ممكن.
احصل على أحدث أخبار MRDVS وتحديثات المنتجات والأحداث والمزيد.