مستشعرات دمج LiDAR-Vision من سلسلة S لإدراك الروبوتات المستقلة
تجمع سلسلة S بين استشعار العمق بتقنية LiDAR ورؤية RGB لتوفير إدراك بيئي ثلاثي الأبعاد في الوقت الحقيقي للروبوتات المتنقلة المستقلة، والروبوتات رباعية الأرجل، وروبوتات الخدمة، والمركبات ذاتية القيادة.
واجهة MIPI متاحة
مجال الرؤية 120 درجة × 80 درجة
تجنب عقبة
إيثرنت
افهم سلسلة S في دقيقة واحدة
ما هو مستشعر LiDAR-Vision من سلسلة S؟
سلسلة S عبارة عن مستشعر إدراك ثلاثي الأبعاد يدمج تقنية تحديد المدى LiDAR والتصوير RGB لتوفير معلومات دقيقة عن العمق، وسحب النقاط، والبيانات المرئية للروبوتات المستقلة.
ماذا تحل من مشكلات؟
يكتشف العوائق منخفضة الارتفاع، والمعلقة، وغير المنتظمة، وثلاثية الأبعاد التي قد تفوتها أجهزة الاستشعار التقليدية للمسح المستوي.
منصات الروبوت المتوافقة
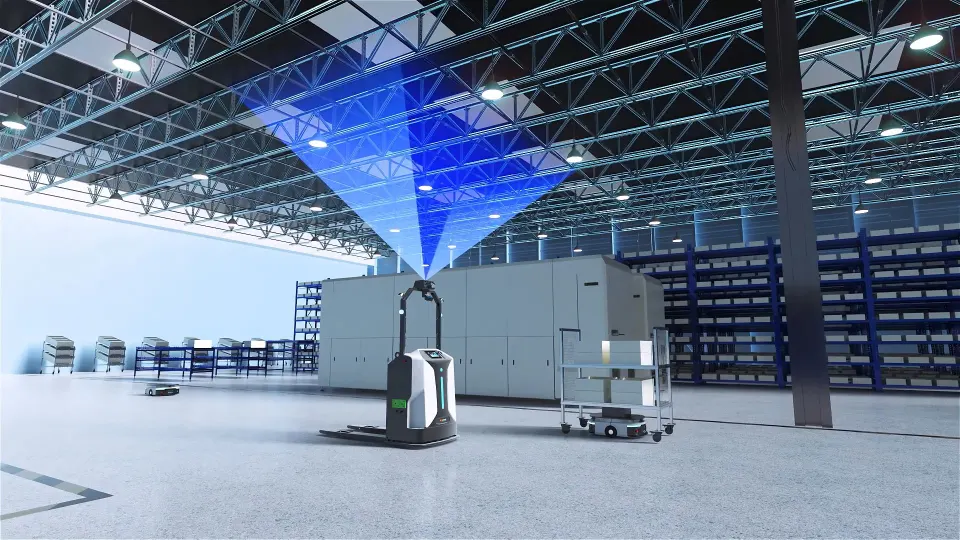
تتوافق سلسلة S مع العديد من المنصات الروبوتية بما في ذلك الروبوتات المتنقلة المستقلة، والروبوتات رباعية الأرجل، وروبوتات الخدمة، والمركبات ذاتية القيادة.
مخرجات البيانات المتاحة
يوفر خرائط العمق، وسحب النقاط، وصور RGB، أو البيانات المتعلقة بالعوائق حسب النموذج.
ما هي الروبوتات المتوافقة مع سلسلة S؟
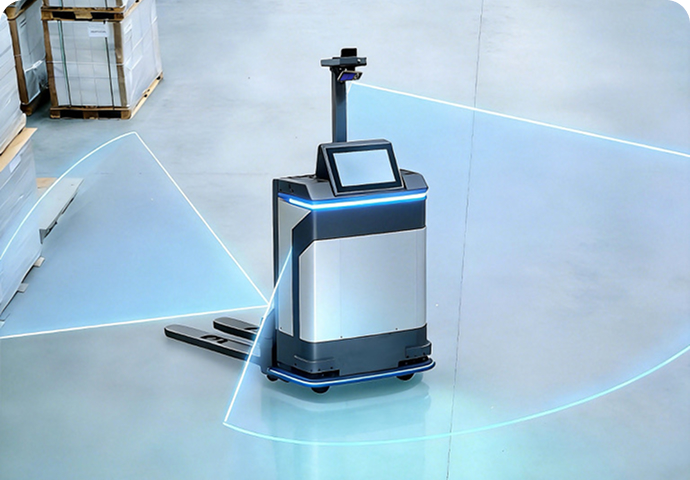
المركبات ذاتية الدفع والمركبات الموجهة آليًا
·مثبتة في الأمام أو الخلف أو الجوانب
مثبتة على مقدمة الروبوت ومؤخرته وجوانبه.
• الطرازات الموصى بها: S10، S10 Pro
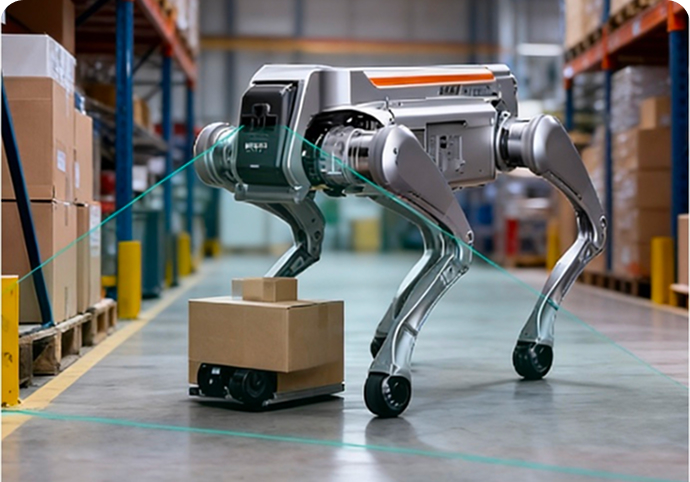
الروبوتات رباعية الأرجل
• يكتشف العوائق القريبة ويمسح البيئة الأمامية.
• يحلل الأرض والمناطق المحيطة بها المعقدة.
·الطرازات الموصى بها: S10 Ultra Lite
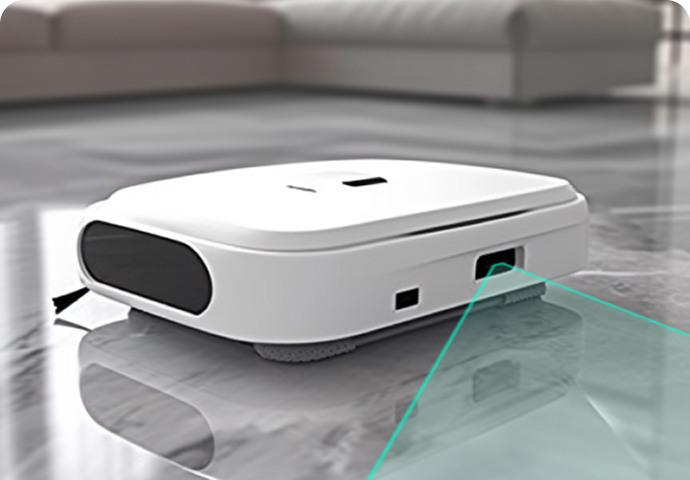
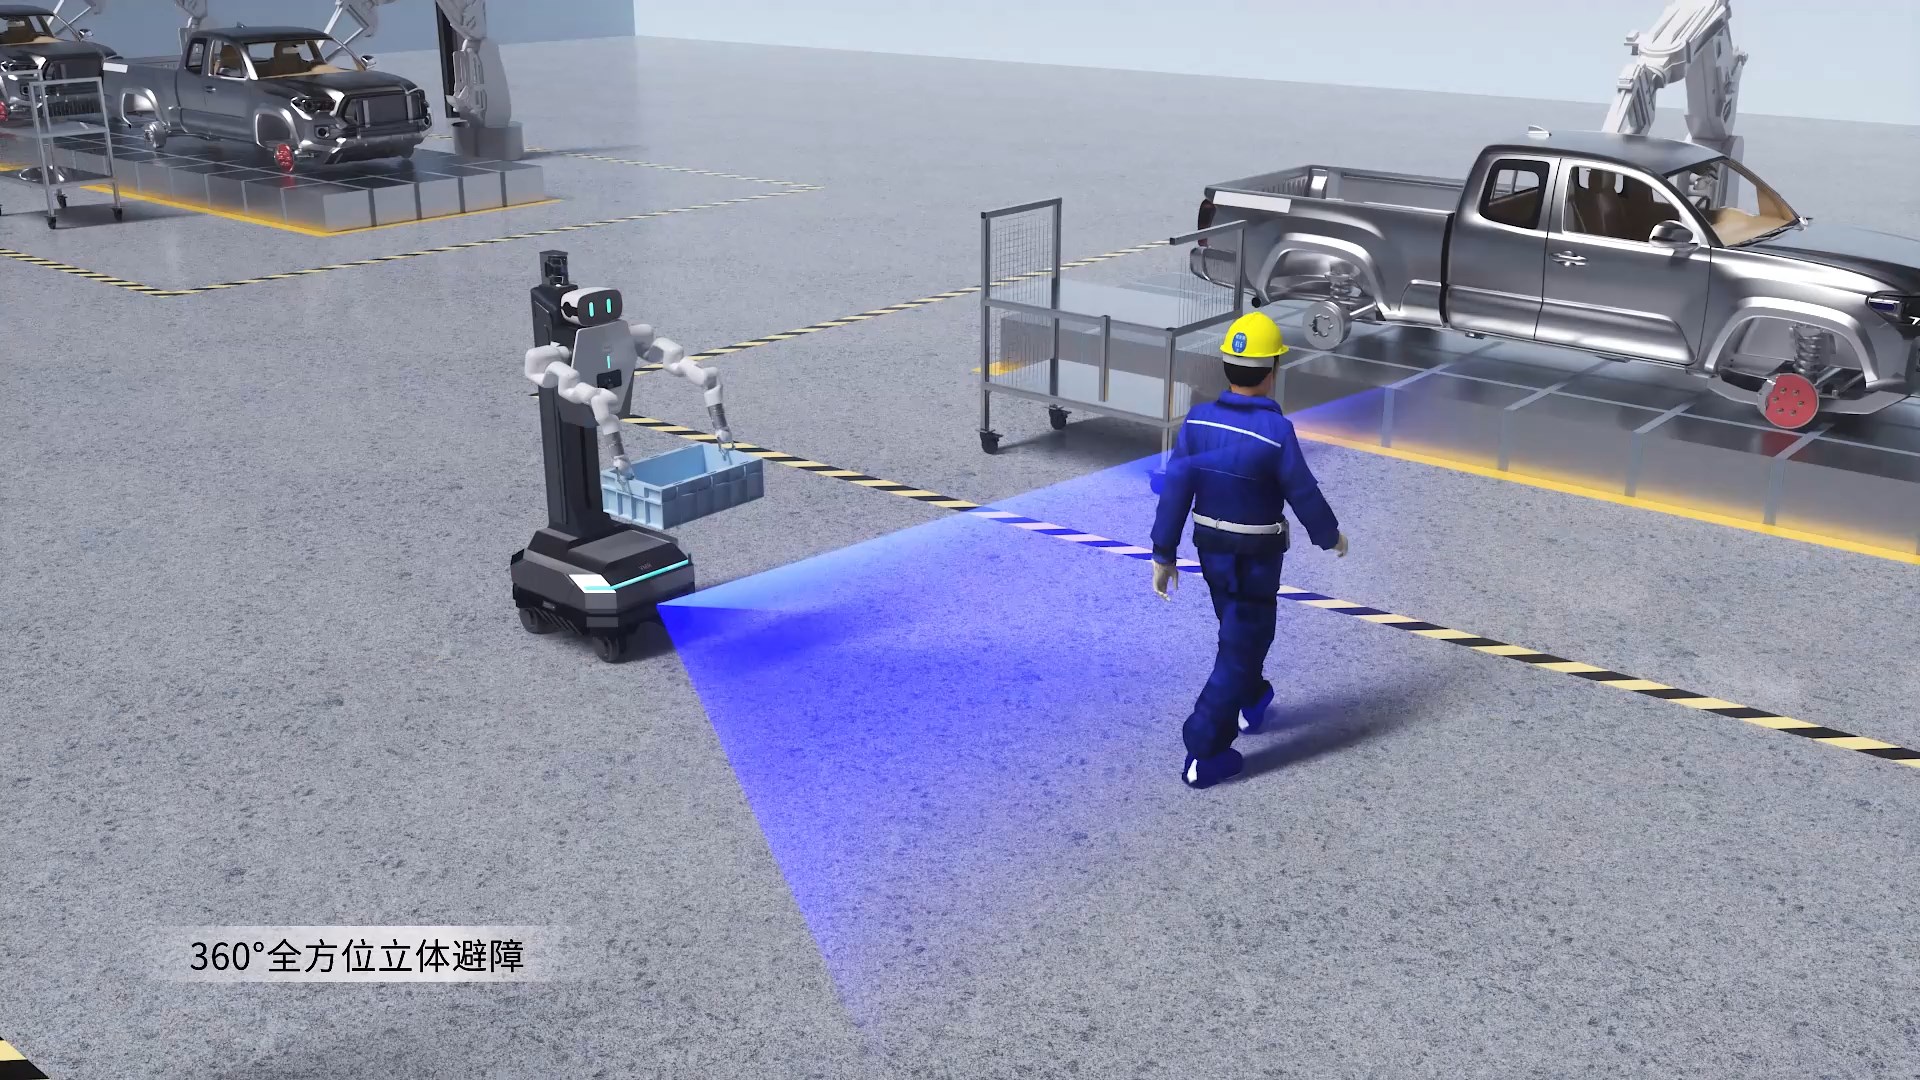
الروبوتات الخدمة
• يستشعر التخطيطات المكانية في الغرف والممرات المفروشة.
يتجنب العوائق ويضمن السلامة حول الناس.
الطرازات الموصى بها: S11
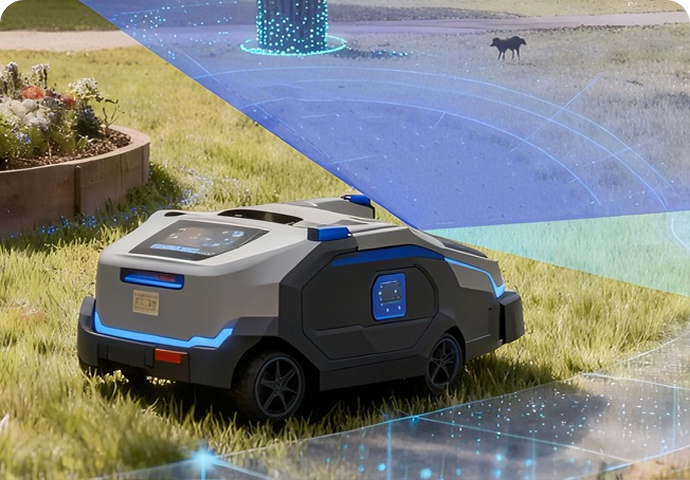
آلات ذاتية القيادة منخفضة السرعة للاستخدام الخارجي
· الروبوتات المستقلة منخفضة السرعة (التوصيل/التفتيش/التنظيف).
تم تقييمها بناءً على تصنيف الحماية والضوء ودرجة الحرارة.
الطرازات الموصى بها: S10 Pro
مقارنة واختيار طرازات سلسلة S
| الموديل | المنتج لتحديد المواقع | معدل العمل | FOV | إخراج البيانات | تقييم الملكية الفكرية | أوصى التطبيقات |
|---|---|---|---|---|---|---|
| S10 | تجنب ديناميكي بعيد المدى | 0.05–8 م (انعكاسية 90%) 0.05–5 م (انعكاسية 10%) | مجال الرؤية للعمق: 120° × 80° مجال رؤية RGB: 120° × 90° | خرائط العمق، وRGB، وشدة الأشعة تحت الحمراء | IP54 | المركبات المتنقلة ذاتية القيادة/المركبات الموجهة آلياً، والرافعات الشوكية ذاتية القيادة، والمركبات الخارجية منخفضة السرعة، وروبوتات التخزين والخدمات اللوجستية |
| S10 ألترا لايت | الإدراك بعيد المدى | 0.2–42 م (انعكاسية 90%) 0.2–30 م (انعكاسية 10%) | مجال الرؤية للعمق: 120° × 80° ± 3° | خرائط العمق/السحب النقطية وخرائط شدة الأشعة تحت الحمراء | IP67 | الروبوتات رباعية الأرجل، جزازات العشب الآلية، الطائرات بدون طيار متعددة المراوح، الروبوتات المتنقلة الخارجية |
| S11 | تجنب المدى القصير، والاستشعار المكاني، والنمذجة ثلاثية الأبعاد | 0.1–5 م (118 درجة مجال الرؤية) 0.1–3 م (140 درجة مجال الرؤية) (الانعكاسية: 10%–90%) | مجال الرؤية للعمق: 136°×56° مجال الرؤية RGB: 120°×110°±3° | خرائط العمق/النقاط، وخرائط RGB، وخرائط شدة الأشعة تحت الحمراء | IP54 | روبوتات التنظيف، المركبات المتنقلة ذاتية القيادة/المركبات الموجهة آلياً، روبوتات الخدمة، روبوتات الرفقة المنزلية |
المواصفات الرئيسية وشروط التشغيل
| المواصفات الخاصه | S10 | S10 ألترا لايت | S11 |
|---|---|---|---|
| تقنية العمق | dToF | dToF | dToF |
| نطاق التشغيل | 0.05–8 م عند انعكاسية 90%؛ 0.05–5 م عند انعكاسية 10% | 0.2–42 م عند انعكاسية 90%؛ 0.2–30 م عند انعكاسية 10% | 0.1–5 متر في الهواء الطلق عند انعكاسية 10%–90% |
| الحد الأدنى لمسافة الكشف | 0.05 م | 0.2 م | 0.1 م |
| دقة العمق | 240 × 160 | 240 × 160 | 240 × 96 |
| دقة RGB | 1920 × 1080 | - | 1280 × 1080 |
| معدل الاطار | عمق/RGB: بحد أقصى 20 إطارًا في الثانية؛ معدل نموذجي 15 إطارات في الثانية | العمق: بحد أقصى 10 إطارات في الثانية، ومعدل نموذجي 10 إطارات في الثانية؛ RGB: بحد أقصى 20 إطارًا في الثانية، ومعدل نموذجي 10 إطارات في الثانية | عمق/RGB: بحد أقصى 20 إطارًا في الثانية؛ معدل نموذجي 10 إطارات في الثانية |
| مجال الرؤية | العمق: 120° × 80°؛ RGB: 120° × 90° | العمق: 120° × 80° ±3°؛ RGB: 120° × 110° ±3° | العمق: 136° × 56°؛ RGB: 120° × 110° ±3° |
| دقة العمق | ≤3 سم | ≤4 سم | سم1 |
| نطاق الإضاءة المحيطة | تصل شدة الإضاءة إلى 100 كيلو لوكس | 0–100 كيلو لوكس | تصل شدة الإضاءة إلى 100 كيلو لوكس |
| واجهة الاتصالات | إيثرنت؛ منافذ إدخال/إخراج مخصصة اختيارية | إيثرنت | إيثرنت / USB / MIPI |
| مساهمة الجهد | 12-28 فولت تيار مستمر | 12-27 فولت تيار مستمر | إيثرنت: 12-28 فولت تيار مستمر؛ USB: 5 فولت؛ |
| استهلاك الطاقة | متوسط ≤4 واط | <9 واط | متوسط استهلاك الطاقة أقل من 4 واط؛ ذروة استهلاك الطاقة 13 واط |
| الأبعاد | 80 37 × × مم 25 | 106 69 × × مم 43 | 90 25 × × مم 25 |
| الوزن | 190 غرام | تقريبا. شنومكس ز | الوزن التقريبي: 130 غرام (إيثرنت) / 90 غرام (USB) |
| درجة حرارة التشغيل | −20 درجة مئوية إلى 60 درجة مئوية | −20 درجة مئوية إلى 75 درجة مئوية | −20 درجة مئوية إلى 60 درجة مئوية |
| تخزين درجة الحرارة | −40 درجة مئوية إلى 85 درجة مئوية | −40 درجة مئوية إلى 85 درجة مئوية | −40 درجة مئوية إلى 70 درجة مئوية |
| تقييم الحماية | IP54 | IP67 | IP54 |
| أنظمة التشغيل المعتمدة | ويندوز 7/8/10/11؛ لينكس؛ لينكس/ROS من نوع Arm | ويندوز 7/8/10/11؛ لينكس؛ لينكس/ROS من نوع Arm | ويندوز 7 أو أحدث؛ لينكس؛ أرم لينكس/ROS |
| دعم SDK | مجموعة أدوات تطوير البرامج C / C++ / ROS | مجموعة أدوات تطوير البرامج C / C++ / ROS | مجموعة أدوات تطوير البرامج C / C++ / ROS |

حالات استخدام سلسلة S
الأسئلة التقنية الشائعة حول سلسلة S
ما هي تقنية استشعار العمق التي تستخدمها هواتف S10 و S10 Ultra Lite و S11؟
تستخدم جميع الطرازات الثلاثة تقنية استشعار العمق dToF. تقيس الكاميرا الوقت اللازم لإشارة الليزر للوصول إلى الجسم والعودة إلى المستشعر، ثم تحسب المسافة بين الجسم والكاميرا لإنشاء خرائط العمق وسحب النقاط ثلاثية الأبعاد.
ما هي الاختلافات الرئيسية بين هواتف S10 و S10 Ultra Lite و S11؟
صُمم جهاز S10 للرؤية المتوسطة المدى القياسية وتجنب العوائق في الروبوتات المتنقلة. أما جهاز S10 Ultra Lite فهو مُصمم لتحديد المواقع والملاحة والرؤية البيئية في الأماكن المغلقة والمفتوحة على مسافات أطول. يتميز جهاز S11 بمسافة كشف دنيا أقصر ومجال رؤية أوسع، مما يجعله مناسبًا لتجنب العوائق في المدى القريب والرؤية المكانية واسعة النطاق.
ما أنواع البيانات التي يمكن أن تُخرجها سلسلة S؟
تستطيع أجهزة S10 وS10 Ultra Lite والإصدارات المزودة بتقنية RGB من جهاز S11 إخراج خرائط العمق، وسحب النقاط، وصور RGB، وصور سعة الأشعة تحت الحمراء. ويمكن للروبوتات استخدام هذه البيانات لاكتشاف العوائق، والتنقل، والإدراك المكاني، ورسم خرائط البيئة.
قد تختلف إمكانيات الإخراج باختلاف تكوين الواجهة، لذا يجب التأكد من تدفقات البيانات المحددة قبل التكامل.
هل يمكن استخدام سلسلة S في الهواء الطلق؟
قد تتأثر دقة تحديد المدى في الهواء الطلق بشدة ضوء الشمس، وانعكاسية الهدف، وزاوية السقوط، والمطر، والضباب، والغبار، وحالة النافذة البصرية. يُنصح بإجراء الاختبارات في بيئة التشغيل الفعلية قبل النشر.
كيف أختار بين S10 و S10 Ultra Lite و S11؟
ينبغي أن يستند اختيار النموذج إلى نطاق الكشف، ومجال الرؤية، وواجهة الاتصال، وتصنيف الحماية، ودقة العمق، وبيئة التثبيت الفعلية.
- بالنسبة لتجنب العوائق في الروبوتات المتنقلة القياسية، ضع في اعتبارك الروبوت S10.
- للحصول على رؤية بيئية بعيدة المدى، ضع في اعتبارك هاتف S10 Ultra Lite.
- للحصول على إدراك واسع النطاق من مسافة قريبة، ضع في اعتبارك جهاز S11.
الموارد التقنية لسلسلة S
مركز تحميل
دراسات الحالة
ملاحظات التطبيق
شركاء النظام البيئي
ملاحظات التطبيق الفني لسلسلة S
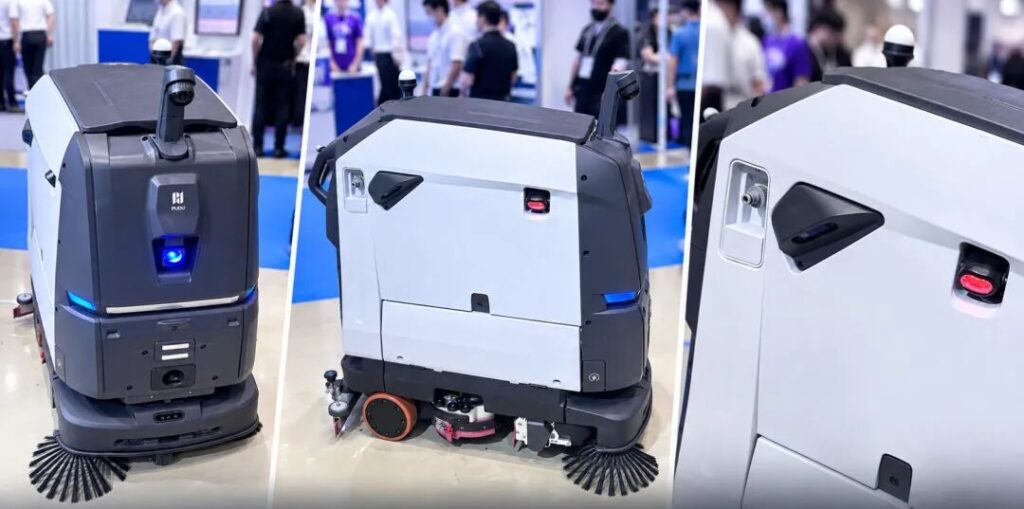
يدعم نظام الاستشعار ثلاثي الأبعاد MRDVS روبوتات التنظيف BG1 و ET1 من شركة Pudu.
تدعم كاميرات MRDVS S11 ووحدات S11 MIPI وأجهزة الاستشعار S01 الإدراك واكتشاف العوائق في روبوتات التنظيف BG1 و ET1 من Pudu.
-
ستة حلول للرؤية ثلاثية الأبعاد من شركة MRDVS
22 يوليو، 2026