
V2 Pro RTLS
شاهد كل منصة نقالة، وتتبع كل رافعة شوكية.
شاهد كل منصة نقالة
تتبع كل رافعة شوكية
دمج أجهزة استشعار متعددة
مدعوم بتقنية التعلم العميق
استشعار الانصهار
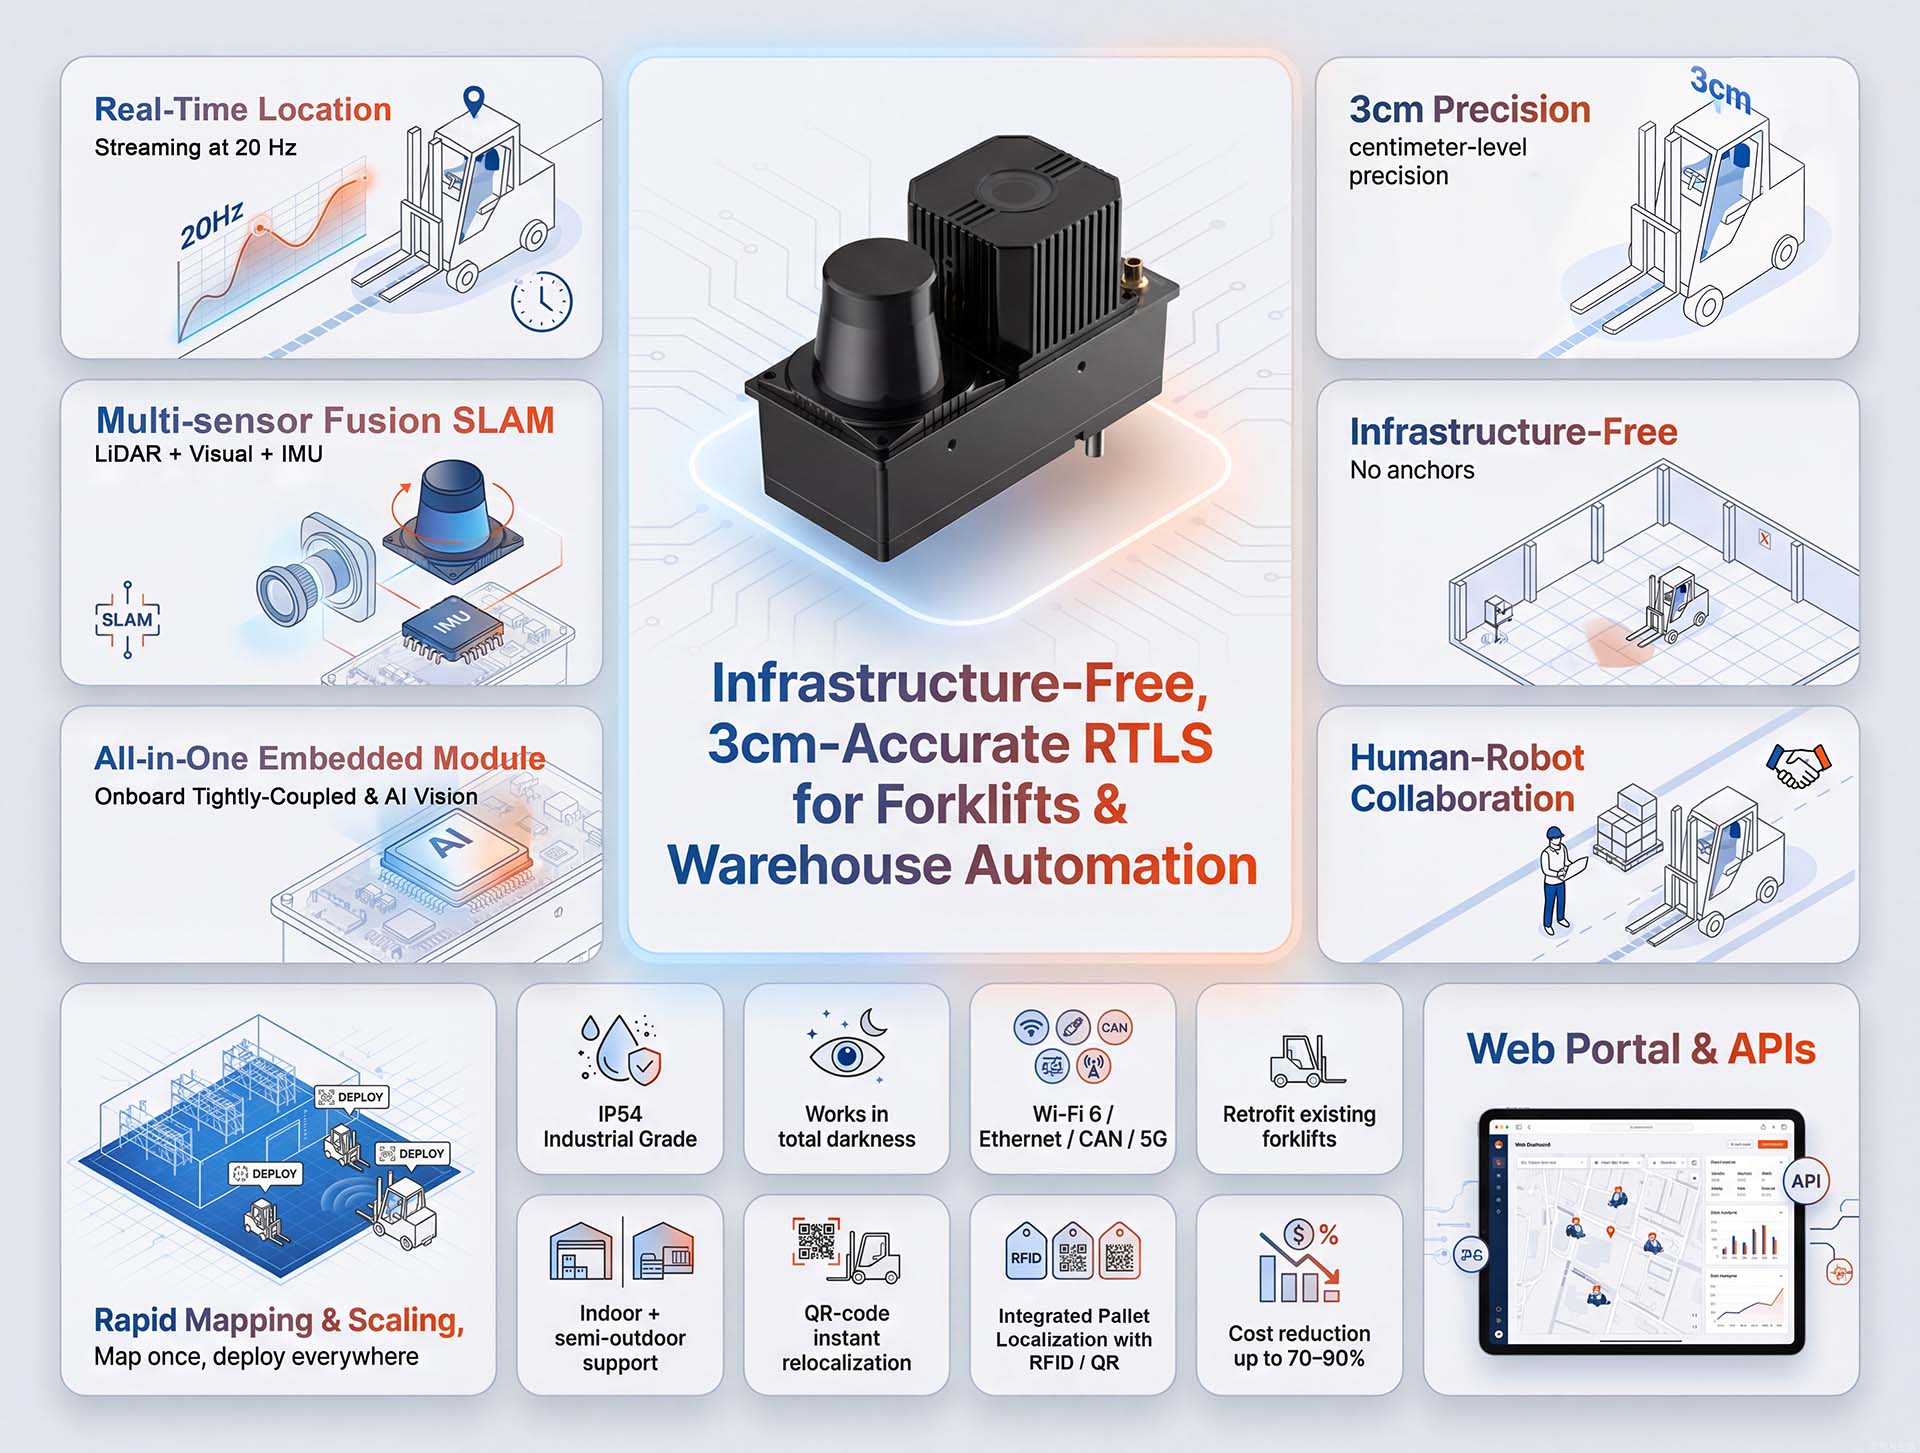
- الدقة: ±3 سم
- معدل التحديث: 20 هرتز
- زمن إعادة التموضع: أقل من ثانيتين
- أقصى ارتفاع للسقف: 15 مترًا
تطبيق شامل لجميع أسطول مركباتك
وحدة تحديد المواقع الأساسية
للمركبات الموجهة آلياً والمركبات المتنقلة ذاتية القيادة
وحدة الوعي بالدقة
للمركبات الثقيلة اليدوية
- تنبيهات السلامة القريبة
- تتبع دقيق للأسطول
- بيانات غنية للتوائم الرقمية
مجموعة التحديث المثالية لـ
التحويل من الوضع اليدوي إلى الوضع التلقائي
روبوت التنظيف
هذا لا يضيع أبداً
نظام تحديد المواقع في الوقت الحقيقي (RTLS) سهل التركيب والتشغيل
لا حاجة إلى بنية تحتية
تجنب شهورًا من التركيب وملايين الدولارات من التكاليف.
حوّل رافعاتك الشوكية الحالية إلى أصول ذكية دون تغيير منشأتك.
جاهز للاستخدام من اليوم الأول
- سهل الاستخدام. يتطلب إعداداً بسيطاً، وهو جاهز للاستخدام فور إخراجه من العلبة.
- قم بتحديد الخريطة مرة واحدة، وستكون كل رافعة شوكية جاهزة للانطلاق - بدون بنية تحتية، وبدون توقف.
خفض التكاليف بنسبة 90٪
- لا نقاط ارتكاز. لا إشارات. لا بنية تحتية بمئات الآلاف من الدولارات.
- تتوسع الأنظمة التقليدية مع حجم المستودع. أما نحن، فنتوسع مع حجم المركبات. بالنسبة للمستودعات الكبيرة، هذا يغير كل شيء.
قابلة للتكيف مع أي بيئة
- بدءًا من الممرات الضيقة وحتى تصميمات التخزين الديناميكية ورفوف التخزين العالية، فإنه يوفر دقة موثوقة تبلغ ±3 سم.
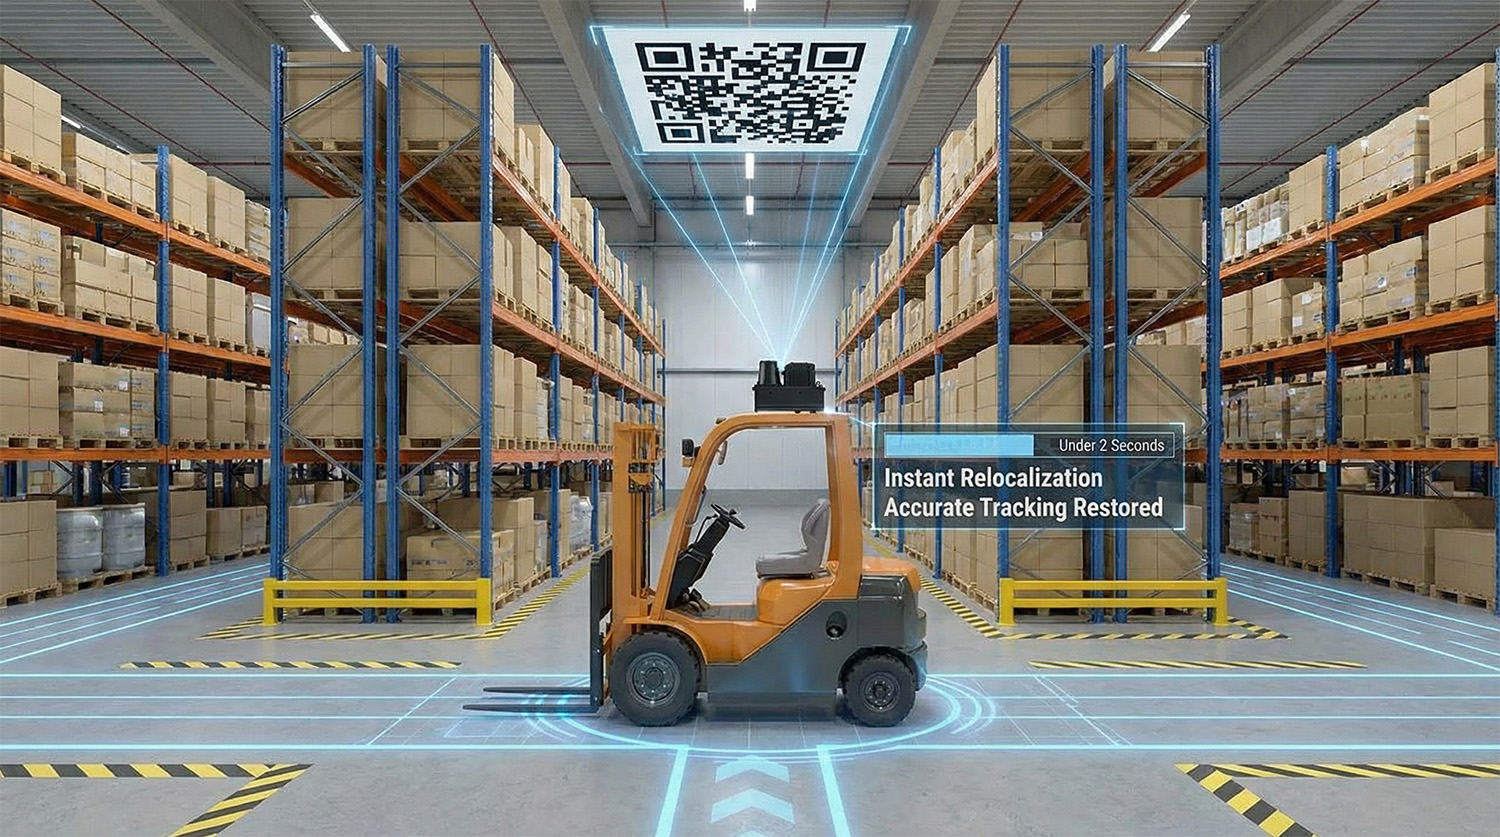
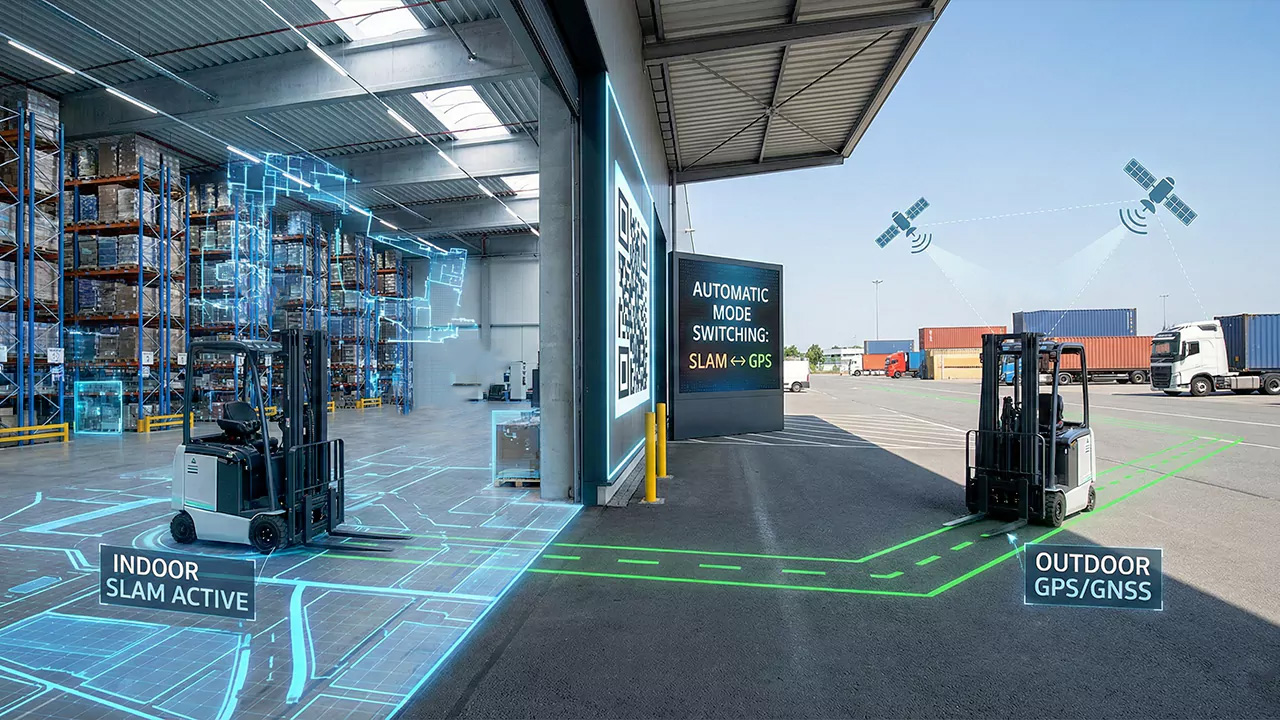
- عند الانتقال بين المباني أو المناطق، ما عليك سوى مسح رمز الاستجابة السريعة (QR code) عند نقطة الدخول، وسيقوم النظام بإعادة تحديد الموقع على الفور.
لا يوجد انحراف. لا يوجد اعتماد على عداد المسافة
- يقوم نظام Fusion-SLAM™ بتحديد الموقع المطلق مقابل خريطة ثابتة، مما يؤدي إلى القضاء على الانحراف التراكمي تمامًا.
- لا حاجة لأجهزة تشفير العجلات - تحديد المواقع بدقة سنتيمترية وثابتة على أي مركبة، بغض النظر عن المسافة أو المدة.
مجربة ميدانياً، جاهزة للاستخدام في الأسطول
- بفضل تقنية التعلم العميق واختبارها في مئات المواقع الواقعية، من التصنيع إلى الخدمات اللوجستية، توفر تقنية Fusion-SLAM™ تحديد المواقع الموثوق به.
- أثبتت فعاليتها في آلاف المركبات المتنقلة ذاتية القيادة، وهي الآن مصممة لتناسب أسطولك بالكامل: الرافعات الشوكية، والمركبات الموجهة آلياً، وما وراء ذلك.
تحديد المواقع في البيئات الخارجية والمختلطة
المناطق الداخلية فقط
بالنسبة لعمليات نقل البضائع داخل المباني، حيث تقتصر حركة المركبات على التنقل بين المباني، يُعدّ الحلّ الداخلي القياسي كافيًا تمامًا. ما عليك سوى مسح رمز الاستجابة السريعة (QR) عند مدخل المبنى، وسيقوم النظام بتحديد الموقع تلقائيًا عند الدخول. لا حاجة للتتبع الخارجي.
المناطق شبه المنظمة
أرصفة التحميل، والأرصفة المغطاة، والساحات ذات الهياكل المجاورة، والممرات المغلقة.
- المتكاملة 2D ليدار + IMU – يوفر أداءً موثوقًا باستخدام الميزات الهيكلية الموجودة
المناطق المفتوحة
- دمج GPS خارجي or RTK - يضمن دقة عالية في المناطق الواسعة حيث تكون المعالم الطبيعية محدودة
البيئات البينية
- ترقية الى تقنية LiDAR ثلاثية الأبعاد بزاوية 360 درجة معنا وحدة V2H
يلتقط ميزات مكانية أكثر ثراءً لتعزيز المتانة
هندسة دمج المستشعرات
مصممة من أجل الموثوقية
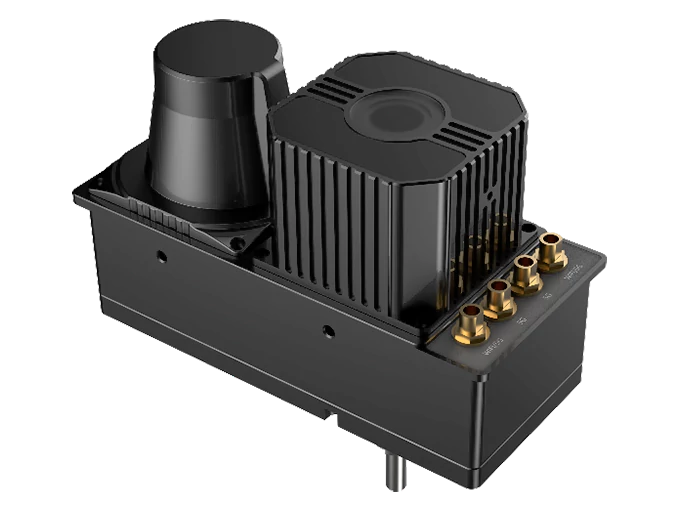
يجمع V2 Pro 2D ليدار, رؤيتناو IMU البيانات في نظام مصمم خصيصًا
لتقديم تحديد موقع مستقر وعالي الدقة في بيئات العالم الحقيقي.
تكامل ثلاثة مستشعرات
- 2D ليدار: يقوم برسم خرائط مستوية دقيقة واكتشاف العوائق.
- مستشعر الرؤية: مثبتة في مواجهة السقف لالتقاط السمات الهيكلية المميزة، مما يدعم التشغيل المستقر في البيئات الديناميكية.
- IMU: يوفر بيانات الحركة عالية التردد لتقليل زمن الاستجابة.
الحوسبة الطرفية المدمجة
- جميع خوارزميات تحديد الموقع، بما في ذلك SLAM، تعمل مباشرة على الوحدة - لا حاجة لأجهزة كمبيوتر خارجية.
- تضمن الحوسبة المدمجة استجابات سريعة مع زمن استجابة أقل من 20 مللي ثانية، وهو أمر مثالي للملاحة والتتبع في الوقت الفعلي.
- تمنع المعالجة المدمجة حدوث الاختناقات وتضمن استمرار تشغيل النظام بشكل موثوق
دقة تصل إلى مستوى السنتيمتر
- يوفر دقة قياس قابلة للتكرار لـ ±3 سممع الحفاظ على الدقة حتى في جميع البيئات.
- 20 هرتز تحديثات لتحديد المواقع بسلاسة وبشكل مستمر.
- أداء موثوق به حتى 15 م ارتفاع السقف، مما يجعله مناسبًا للمساحات الصناعية أو التجارية الكبيرة.
موثوق به في العالم الحقيقي
- يعمل بكفاءة حتى في الظلام الدامس.
- يحافظ على الأداء في ظل ظروف الإضاءة الداخلية المتقلبة أو الصعبة.
- صُممت لمقاومة التشويش البصري، مما يضمن تتبعًا مستقرًا في البيئات المعقدة.
أبرز المواصفات الفنية
اكتشف مزايا V2 Pro. تعرّف على كيفية توفير حلنا المتكامل، الذي لا يتطلب بنية تحتية، لتتبع دقيق وفوري مع أداء موثوق به لأتمتة المستودعات الحديثة.
من فتح العلبة إلى التتبع في دقائق
بوابة ويب ذكية وواجهات برمجة التطبيقات
منصة ويب متكاملة
- تجمع بوابة إلكترونية عبر المتصفح بين الإعداد السهل والمراقبة الآنية والتكوين عن بُعد، دون الحاجة إلى برامج إضافية. وتُغني واجهة المستخدم الرسومية الموجهة عن استخدام أوامر سطر الأوامر المعقدة، مما يُتيح رسم الخرائط بدون كتابة أي كود ومراقبة المسح المباشر.
التكامل الصديق للمطورين
- تتيح واجهات برمجة تطبيقات HTTP القوية، واتصالات UDP، وحزم ROS/ROS 2 اتصالاً سلساً مع أنظمة إدارة المستودعات (WMS) وأنظمة إدارة الأسطول (FMS) وغيرها من أنظمة المؤسسات. كما يدعم هذا النظام بروتوكول CAN (CANopen) وشبكة Ethernet لتكامل مرن على مستوى النظام.
المرونة والقدرة على الصمود
إعادة التوطين الفوري
- إذا تم تحريك المركبة وهي مطفأة، تفقد الأنظمة التقليدية قدرتها على التتبع. يستخدم نظام V2 Pro تقنية إعادة تحديد الموقع المرئي باستخدام رموز QR للتعرف الفوري على موقعها واستعادة التتبع الدقيق في أقل من ثانيتين.
معرّف الموقع الموحد
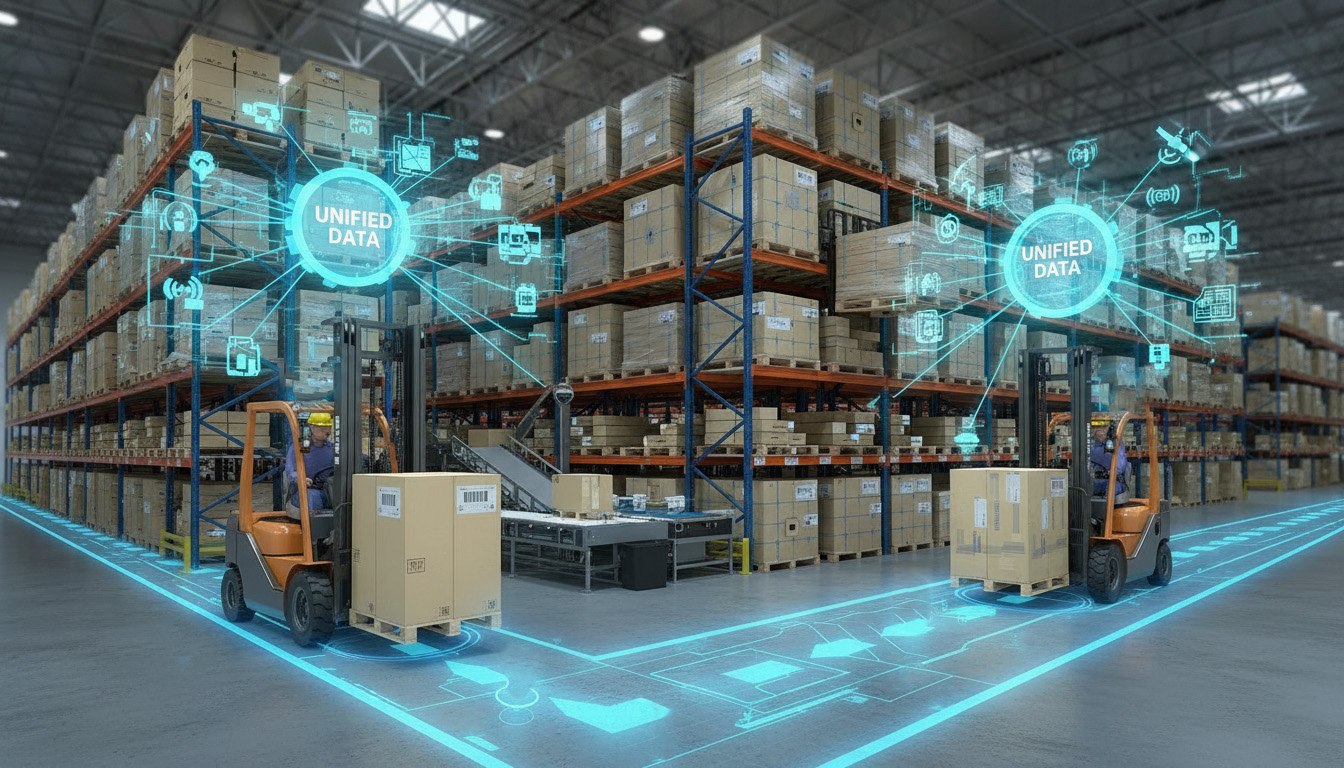
- يمكنك دمج بيانات الموقع بسلاسة مع أنظمة تحديد الهوية بموجات الراديو (RFID) أو أنظمة الباركود. يوفر هذا التصميم، الذي لا يعتمد على نوع معين من العلامات، تدفق بيانات موحدًا واحدًا، يوضح بوضوح مكان كل مركبة وما تقوم به بالضبط.
استخدام سلس في الداخل والخارج
- وسّع نطاق عملياتك خارج المستودع. يتكامل النظام مع بوابات GPS وQR الخارجية للتبديل تلقائيًا بين نظام SLAM الداخلي ونظام تحديد المواقع عبر الأقمار الصناعية الخارجي، مما يضمن تغطية متواصلة.
الانتعاش الفوري
اعرف دائمًا مكان وجودك
الاستعادة اليدوية القائمة على الخرائط
- قم بالقيادة إلى موقع ذي خصائص مميزة (مثل زوايا الرفوف، والأعمدة)، ثم حدد النقطة المقابلة على الخريطة لاستعادة تحديد الموقع.
استعادة رمز الاستجابة السريعة
- قم بتثبيت رموز QR الخاصة بـ AprilTag على الأسقف أو الجدران أو الأعمدة. ما عليك سوى القيادة أسفل أي رمز، وسيعيد النظام تحديد موقعه بدقة في أقل من ثانيتين.
ما وراء تحديد المواقع، رؤية أكثر ذكاءً
تتبع المنصات والأصول
لربط منصة نقالة أو حمولة معينة بموقعها، يمكن للمُكاملين أو العملاء دمج هذه البيانات مع تقنيات تعريف متاحة على نطاق واسع، مثل قارئات RFID أو ماسحات الباركود. والنتيجة هي تدفق بيانات موحد يُظهر بدقة مكان كل مركبة وما تنقله.
الإدراك المكاني بزاوية 360 درجة
تنزيل الموارد
ورقة فنية بيضاء
قصة التطوير · دراسات الحالة · بنية النظام · دليل المستخدم · مراجع واجهة برمجة التطبيقات · والمزيد.
تحميل ورقة بيضاء
شركاؤنا
ما يقوله عملاؤنا
أسئلة شائعة
تقنية Fusion-SLAM™ هي تقنيتنا الأساسية المملوكة لنا بالكامل والمُسجلة ببراءة اختراع. نشأت هذه التقنية من أبحاث أساسية في مجال الإدراك البصري والتعلم العميق، بقيادة مؤسسنا المشارك، الدكتور شوانهاو تشو. على مدار أكثر من عقد من البحث والتطوير الداخلي المُخصص، تم تحسين هذه التقنية والتحقق من صحتها بدقة عبر مئات التطبيقات العملية، وأبرزها استخدامها كمحرك تحديد المواقع الأساسي للروبوتات المتنقلة المستقلة والرافعات الشوكية الآلية في شركتنا الأم، لانكسين روبوتيكس.
يُشغّل هذا المعالج الأساسي، الذي أثبت كفاءته ميدانيًا، وحدة MRDVS V2 Pro. فهو يُحقق دمجًا دقيقًا للبيانات الحسية، بما في ذلك بيانات LiDAR ثنائية الأبعاد، وبيانات السقف المرئية، وبيانات وحدة القياس بالقصور الذاتي (IMU). وبفضل نماذج التعلم العميق المُدرّبة لدينا، يُوفر هذا المعالج تحديدًا دقيقًا للموقع بدقة تصل إلى سنتيمترات، وهو أكثر استقرارًا وموثوقية من حلول المستشعر الواحد.
لقد قمنا الآن بتحويل هذه المتانة الصناعية إلى منتج V2 Pro، وهو وحدة أجهزة متكاملة، مما يجعله متاحًا مباشرةً لتحديث الرافعات الشوكية اليدوية وتمكين تحويلها إلى مركبات موجهة آليًا (AGV). وهذا يوفر استقلالية مثبتة وموثوقة لمجموعة أوسع من المركبات والتطبيقات الصناعية.
إن الخوارزمية ليست مفتوحة المصدر، وتبقى جزءًا أساسيًا من محفظة الملكية الفكرية لدينا، مما يضمن الابتكار المستمر والأداء الموثوق به لعملائنا.
يقدم حلنا ثلاث مزايا أساسية مقارنة بالأنظمة التقليدية:
- نواة بدون علامات ونشر سريع: لا يتطلب النظام في جوهره أي علامات أو إشارات أو بنية تحتية مثبتة مسبقًا (مثل نقاط تثبيت النطاق العريض جدًا أو الجدران العاكسة)، مما يتيح نشره في غضون أيام بدلًا من أسابيع. وفي الحالات التي يفضل فيها العملاء إجراءً وقائيًا إضافيًا لإعادة التموضع السريع، يمكن نشر عدد محدود من رموز الاستجابة السريعة (QR) اختياريًا دون المساس بميزة النظام الأساسية المتمثلة في عدم الحاجة إلى بنية تحتية.
- نموذج تكلفة مختلف جذرياً وقابل للتطوير: على عكس أنظمة النطاق العريض فائق السرعة (UWB) التي تتناسب تكلفتها طرديًا مع مساحة المستودع (مما يتطلب شبكات ربط واسعة النطاق قد تصل تكلفتها إلى مئات الآلاف من الدولارات الأمريكية للمواقع الكبيرة)، فإن حلنا يتناسب طرديًا مع عدد المركبات. وهذا يعني انخفاضًا كبيرًا في الاستثمار الأولي، وتكاليفًا خطية أكثر قابلية للتنبؤ بها، خاصةً للعمليات واسعة النطاق أو المتوسعة.
- متانة مثبتة في البيئات المتدهورة بتقنية LiDAR: بخلاف الأنظمة التي تعتمد على تقنية LiDAR ثنائية الأبعاد أو VSLAM وحدها، تضمن تقنية Fusion-SLAM™ الخاصة بنا تشغيلًا مستقرًا ودقيقًا بالسنتيمتر في الظروف الصعبة - بما في ذلك الهياكل الفولاذية والمساحات المفتوحة وأرضيات التخزين الديناميكية والممرات ذات الحركة المرورية العالية - من خلال دمج محكم لرؤية السقف والبيانات بالقصور الذاتي.
لا. يستخدم النظام تقنية SLAM المطلقة القائمة على المعالم الطبيعية، وليس على قياس المسافة النسبية للعجلات. وهذا يُزيل الانحراف التراكمي تمامًا. لا حاجة للتصحيح اليدوي الدوري، فهو يوفر تحديدًا ثابتًا وخاليًا من الانحراف على الخريطة العالمية.
صُمم النظام لتحقيق الأداء الأمثل ضمن ارتفاعات الأسقف التي تصل إلى 15 مترًا، وهو النطاق الفعال للمكون البصري لضمان تحديد موقع دقيق وغني بالميزات. ضمن هذا النطاق، تتراوح دقة تحديد الموقع بين ±1 و3 سم، وتبقى ضمن ±4 سم عند ارتفاع 15 مترًا.
يدعم نظام LiDAR ثنائي الأبعاد المتكامل هذا الأمر بنطاق كشف أقصى يصل إلى 40 مترًا للأهداف ذات الانعكاسية العالية (90٪)، وحوالي 15 مترًا للأهداف القياسية ذات الانعكاسية المنخفضة (10٪)، مما يوفر بيانات رسم خرائط مستوية موثوقة كجزء من حل Fusion-SLAM™.
يتم توفير مجموعة شاملة من معايير الأجهزة والتفاوتات البيئية في الملحق أ: مواصفات الأجهزة V2 Pro.
أسرع الطرق وأكثرها موثوقية هي إعادة تحديد الموقع بصريًا باستخدام رموز QR من AprilTag، والتي يمكن تثبيتها على الأسقف أو الجدران أو الأعمدة. إذا تم تحريك المركبة وهي متوقفة (مثلًا، سحبها إلى مكان جديد)، فما عليك سوى قيادتها إلى أي رمز QR مثبت مسبقًا في المنشأة. ستقوم الكاميرا الموجودة على متن المركبة بمسح الرمز، وسيعيد النظام تحديد موقعه بدقة في غضون ثانيتين ، ويستأنف التشغيل الطبيعي فورًا. لضمان مسح موثوق، تأكد من أن حجم رمز QR مناسب لمسافة الرؤية (القاعدة العامة هي أن يكون طول ضلع الرمز 10 أضعاف فرق الارتفاع بالأمتار على الأقل). نوصي بتثبيت رموز فريدة متعددة في المناطق الرئيسية (مثل أبواب التحميل، ومداخل المناطق) لتغطية مثالية.
صُمم النظام في الأساس لتحديد المواقع بدقة داخل المباني. أما ملاءمته للاستخدام الخارجي فتعتمد كلياً على متطلبات التشغيل الخاصة بك، والتي يمكن تصنيفها إلى سيناريوهين رئيسيين:
السيناريو 1: إذا لم يكن التموضع الخارجي مطلوبًا
يُعدّ هذا الأمر شائعًا في عمليات نقل البضائع داخل المباني، حيث تتنقل المركبات بين المباني فقط دون الحاجة إلى تحديد الموقع الخارجي في الوقت الفعلي. الحل القياسي الداخلي كافٍ تمامًا. تُحدد المركبة موقعها بدقة عند دخول كل مبنى عن طريق مسح رمز الاستجابة السريعة (QR code) المُثبّت عند المدخل (على جدار أو سقف)، مما يُتيح التنقل الداخلي الدقيق بعد ذلك.
السيناريو الثاني: في حالة الحاجة إلى تحديد المواقع الخارجية بشكل مستمر وموثوق
بالنسبة للعمليات التي تتطلب تحديد موقع خارجي قوي، يقدم النظام حلولاً قابلة للتكوين مصممة خصيصاً للبيئة.
In مناطق شبه منظمة ذات حدود واضحة – مثل أرصفة التحميل، والأرصفة المغطاة، والساحات الداخلية ذات المباني المتباعدة في حدود بضعة أمتار، أو الممرات المغلقة (التي تعمل مثل المساحات الداخلية بسبب الغطاء العلوي) – يوفر تكوين LiDAR ثنائي الأبعاد + IMU المتكامل أداءً موثوقًا به.
في عمل مناطق مفتوحة، مميزة – متفرقة (على سبيل المثال، الساحات الكبيرة ومواقف السيارات)، نوصي بدمج وحدة GPS خارجية أو وحدة RTK لضمان تحديد المواقع بدقة وعلى نطاق واسع.
لا حاجة لخادم خارجي. تتم جميع عمليات حساب تحديد المواقع ومعالجة البيانات داخل وحدة V2 Pro ، مما يضمن أداءً فوريًا واستقلالية تامة عن البنية التحتية الخارجية. هذا يُلغي زمن الاستجابة الناتج عن اتصال الخادم، ويُسهّل عملية النشر في البيئات الصناعية ذات الشبكات المحدودة.
للإضاءة: تضمن كاميرا الأشعة تحت الحمراء المواجهة للسقف، والمجهزة بـ 8 باعثات للأشعة تحت الحمراء مدمجة، التشغيل المستقر في الظلام الدامس، أو الإضاءة الداخلية العادية، أو الظروف المعقدة (بما في ذلك الإضاءة الداخلية الشديدة ووهج النوافذ على مساحة كبيرة)؛
للاهتزازات والانسدادات: يتميز التصميم الميكانيكي الصناعي بمقاومته للاهتزازات النموذجية للرافعات الشوكية/المركبات الموجهة آلياً. في بيئات الاهتزازات الشديدة، يُنصح بالتركيب باستخدام دعامات ماصة للصدمات (راجع [تقرير اختبار الموثوقية] للاطلاع على بيانات مفصلة حول تحمل الاهتزازات، بما في ذلك نطاق التردد وعتبات التسارع).
من المخطط إضافة ميزة تقييم الثقة في الوقت الفعلي، والتي تشير إلى موثوقية كل مخرجات تحديد الموقع، وذلك ضمن تحديث مستقبلي للمنتج.
بالنسبة للكشف المتقدم والاستباقي عن الأعطال - مثل التنبيهات المتعلقة بخلل المستشعر أو فقدان تحديد الموقع - تتوفر هذه الميزات الموسعة من خلال التكامل المخصص ومن المقرر أيضًا تضمينها في إصدار لاحق من النظام.
نرحب بتواصلكم معنا لمناقشة متطلباتكم الخاصة. ملاحظاتكم قيّمة للغاية في توجيه مسار تطوير منتجاتنا.
نعم، بالتأكيد. تم تصميم النظام للتركيب الدائم على المركبات المتحركة بتصميم مضغوط لضمان موثوقية طويلة الأمد على الرافعات الشوكية والمركبات الموجهة آلياً والمركبات المتنقلة ذاتية القيادة.
بالنسبة لكاميرات المراقبة المتنقلة أسفل المركبة: عند تطبيقها على كاميرات المراقبة المتنقلة (الكامنة)، يلزم تصميم خاص لمنع الحمولة المحمولة من حجب الكاميرا الموجهة للأعلى بشكل كامل. ويتحقق ذلك عادةً باستخدام عمود أو إطار مرتفع لضمان الحفاظ على مستوى الرؤية المطلوب من السقف.
الموقع: ثبّت الوحدة على طول الجزء العلوي من المركبة (ليس بالضرورة أن تكون على خط المنتصف تمامًا، إذ يمكن معايرة الإزاحة باستخدام معايير خارجية). تأكد من عدم وجود أي عوائق دائمة في مجال رؤية الكاميرا أو جهاز الليدار، سواءً من هيكل المركبة نفسه (مثل الصاري أو الحاجز العلوي) أو الأحمال المعتادة. في حال كان الحجب الجزئي أمرًا لا مفر منه (مثلًا، بسبب صاري مرتفع أو أحمال متراكمة)، اختر موضع تثبيت يقلل من مساحة الحجب لكلا المستشعرين.
التوجيه: يُنصح بتركيب الوحدة بحيث يكون محورها الطويل عموديًا على اتجاه حركة المركبة . يُحسّن هذا التوجيه مجال رؤية الكاميرا (108° أفقيًا × 57° رأسيًا) لتغطية السقف أفقيًا بشكل كامل، مما يسمح بالتقاط المزيد من العناصر البيئية لتحديد الموقع بدقة وثبات.
إذا لم يكن التثبيت مع المحور الطويل عموديًا ممكنًا، فإن وضع الوحدة مع محورها القصير عموديًا على اتجاه الحركة مقبول أيضًا ، على الرغم من أنه قد يقلل من مجال الرؤية الأفقي الفعال لالتقاط ميزات السقف.
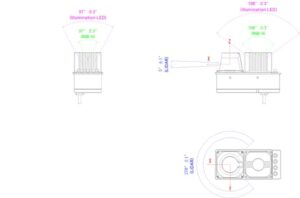
زاوية التركيب (التسوية)زاوية شبه أفقية (عادةً ضمن ± 2 °يُوصى باستخدامه ولا يتطلب أدوات تسوية دقيقة. إذا تجاوز انحراف الزاوية ± 2 °، وخاصة في البيئات ذات الأسقف العالية، قد يؤدي ذلك إلى زيادة أخطاء تحديد المواقع.
لا . تم تصميم الوحدة للتكامل المباشر مع نظام الطاقة في السيارة، وتعمل على مصدر طاقة تيار مستمر قياسي 24 فولت.
يُوفر نظامنا التقنية الأساسية اللازمة لتتبع مواقع المنصات أو البضائع، ولكنه ليس نظام تتبع متكاملًا قائمًا بذاته. ويتحقق تتبع المنصات بشكل موثوق من خلال دمج معلومتين رئيسيتين:
- الموقع الدقيق للمركبة (الذي نوفره)؛
- هوية المنصة المحددة (التي تقوم بدمجها) مع بعض تقنيات التعريف (مثل قارئات RFID أو ماسحات الباركود).
التنفيذ:
منطق النظام الخاص بك إذن يدمج الموقع الفعلي للمركبة مع معرف المنصة الممسوحة ضوئيًا في لحظة التفاعل (مثل الاستلام أو التسليم) لإنشاء سجل تتبع كامل ودقيق.
توضيح هام: لا تتضمن وحدة تحديد المواقع لدينا تقنيات تحديد هوية المنصات (مثل تقنية تحديد الهوية بموجات الراديو، والمسح الضوئي، وغيرها). هذه مكونات جاهزة ومتطورة يمكنك اختيارها ودمجها وفقًا لسير عملك المحدد.
إذا كنت بحاجة إلى دعم في دمج هذه التقنيات مع نظام تحديد المواقع الخاص بنا، فيمكننا إحالتك إلى شبكة شركاء التكامل المعتمدين لدينا في منطقتك. يرجى التواصل مع فريق المبيعات أو الدعم لدينا للحصول على مزيد من المساعدة.
نعم. يتطلب إخراج بيانات تحديد الموقع في الوقت الفعلي إلى وحدة تحكم المركبة أو نظام إدارة الأسطول اتصالاً بشبكة محلية. يدعم النظام طرق اتصال متعددة لتناسب بيئات النشر المختلفة.
- إيثرنت (سلكي): الواجهة الأساسية والموصى بها لتحقيق أقصى قدر من الموثوقية وعرض النطاق الترددي.
- واي فاي (لاسلكي): يوفر دعم Wi-Fi المدمج مرونةً في الأماكن التي يصعب فيها استخدام الكابلات. تتضمن الوحدة منفذ هوائي قياسي لتوصيل هوائي Wi-Fi خارجي. للاطلاع على خطوات إعداد Wi-Fi.
- اتصال الجيل الخامس (اختياري): لتوفير تغطية واسعة النطاق أو للمواقع التي لا تتوفر فيها تغطية واي فاي محلية، يمكن دمج وحدة 5G اختيارية. تحتوي الوحدة على منفذ هوائي مخصص وفتحة لبطاقة SIM لدعم هذه الميزة.
تركز بوابة الويب الذكية على الإدارة التشغيلية الأساسية، بما في ذلك رسم الخرائط، والمراقبة الآنية، والتحكم في الأسطول، وتشخيص النظام. تسجل البوابة البيانات التشغيلية (مثل مسارات المركبات)، لكنها لا تُجري تحليلات أعمال متقدمة ، مثل تحسين المسارات، أو تقارير الكفاءة، أو تحليل الأداء المتعمق. عادةً ما تُدار هذه الوظائف ذات المستوى الأعلى بواسطة أنظمة الطبقة العليا (مثل أنظمة إدارة المستودعات أو أنظمة تخطيط موارد المؤسسات) التي تستخدم البيانات عبر واجهات برمجة التطبيقات المفتوحة الخاصة بنا.
إذا كنت بحاجة إلى مثل هذه القدرات التحليلية المتقدمة، فيمكننا إحالتك إلى شركاء حلول من جهات خارجية متخصصين في تحليلات الخدمات اللوجستية وتحسينها، والذين يمكنهم التكامل مع نظامنا لتوفير تلك الرؤى.