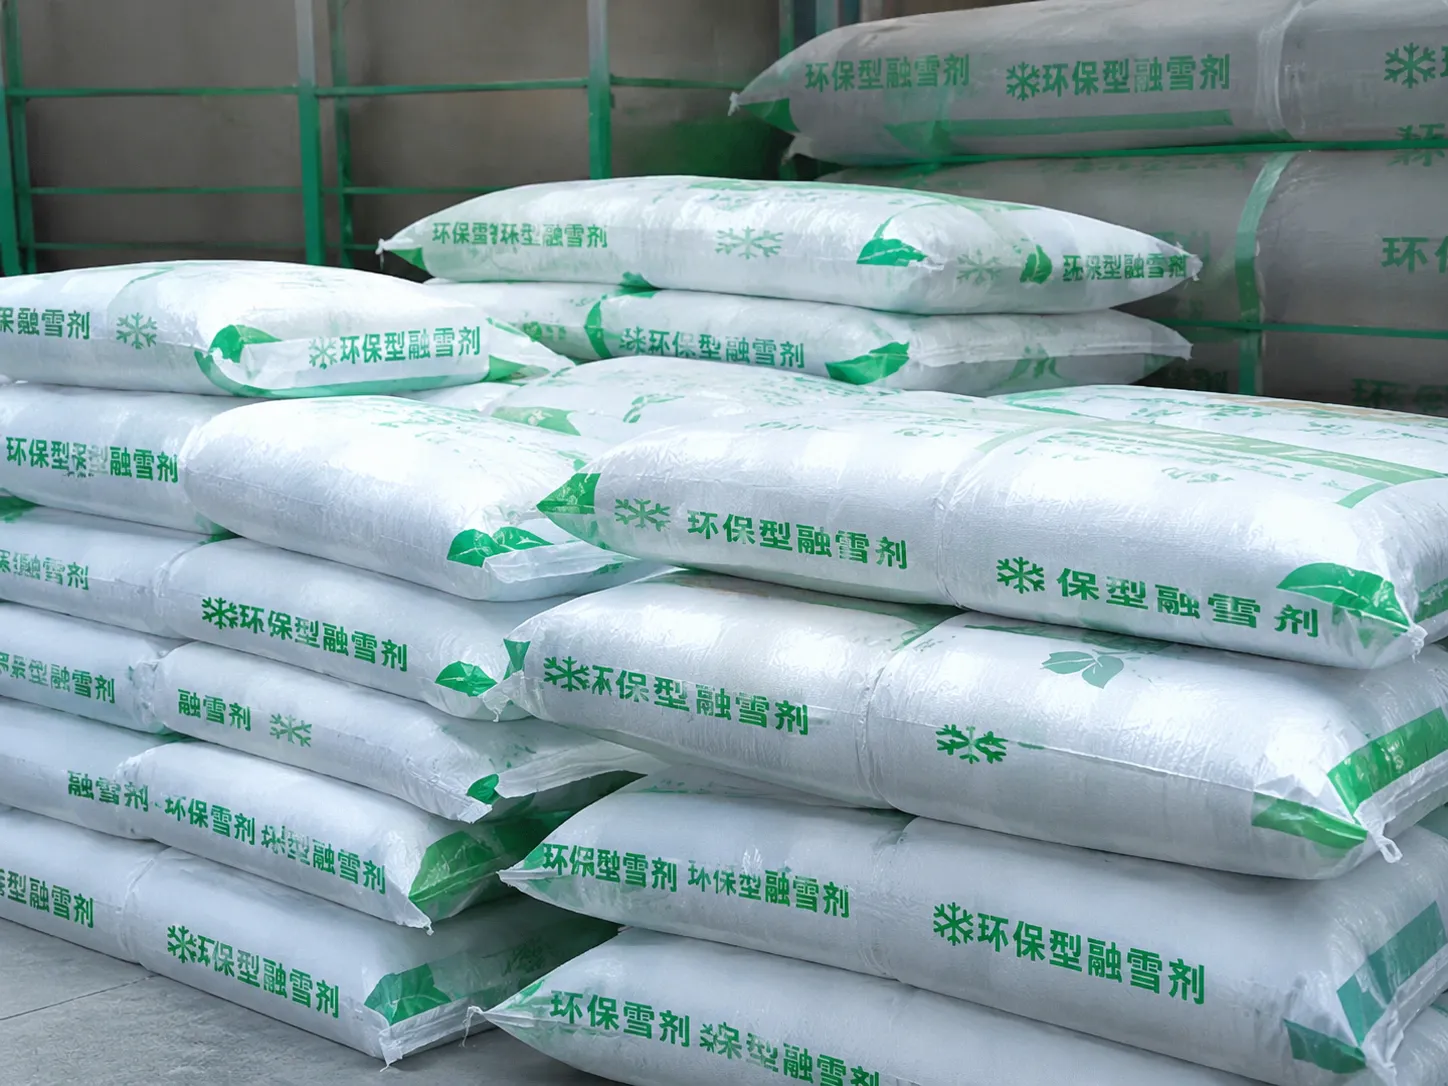
حلول آلية لإزالة الأكياس من المنصات باستخدام الرؤية ثلاثية الأبعاد
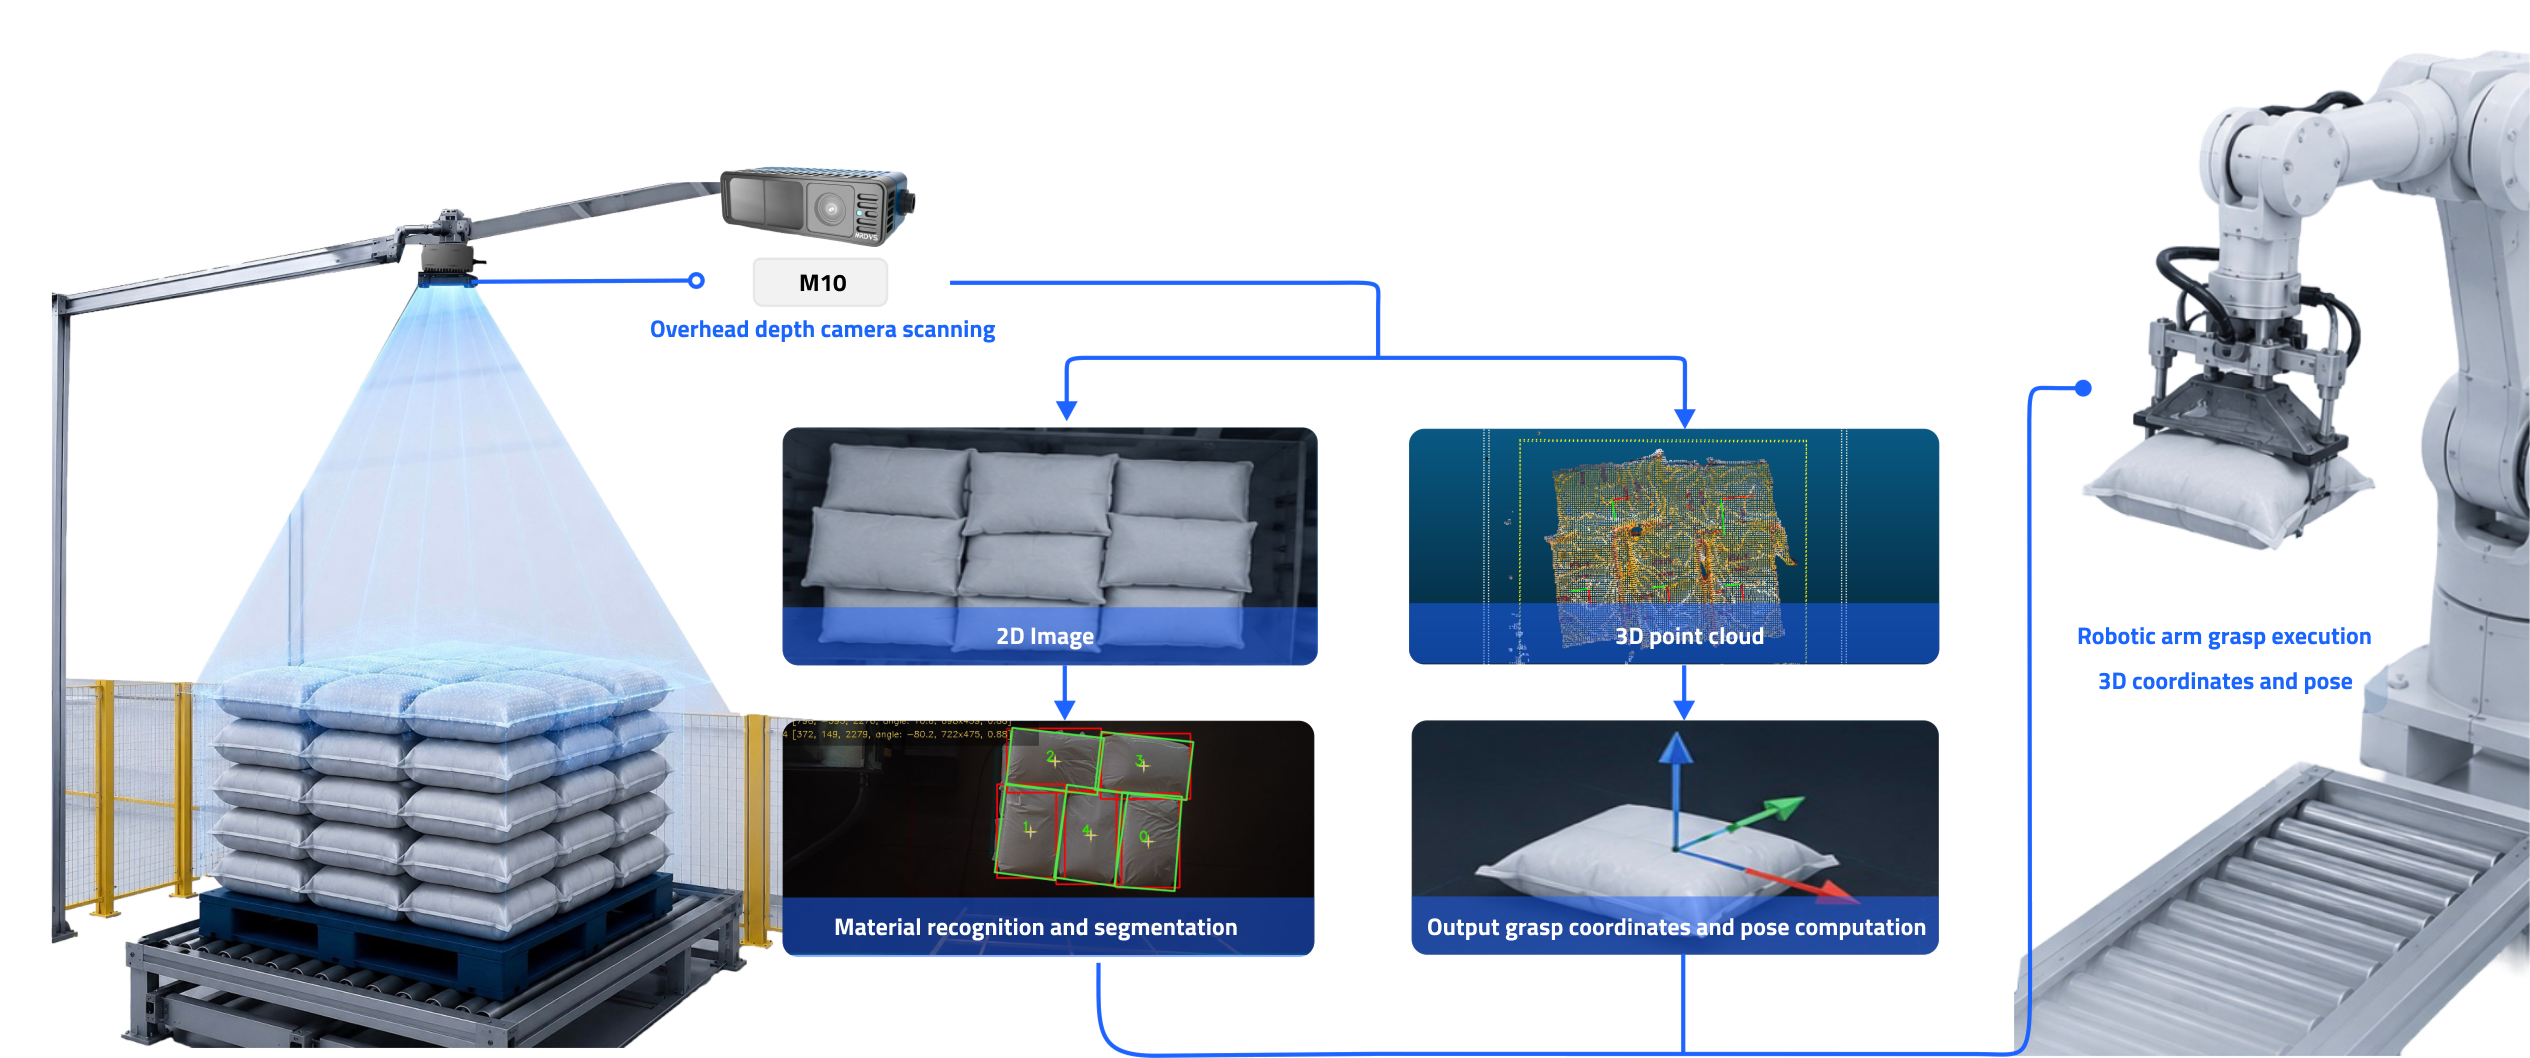
يوفر نظام MRDVS حلاً قائماً على الرؤية ثلاثية الأبعاد للكشف عن المواد المعبأة في أكياس، وتحديد مواقعها، وإخراجها من المنصات. يجمع هذا الحل بين الاستشعار ثلاثي الأبعاد، والكشف عن الأكياس، وتقدير وضعية الإمساك، وتنسيق مهام الروبوت. يتم تقييم أنواع الأكياس المدعومة، ومسافة العمل، وزمن الدورة، وأداء الالتقاط وفقاً لمواصفات الكيس، ونمط المنصة، والروبوت، وأداة النهاية، وبيئة التشغيل.
يقوم النظام بالتقاط بيانات ثلاثية الأبعاد من سطح المنصة، وتحديد الكيس القابل للالتقاط، وحساب الموضع والاتجاه المطلوبين من قبل الروبوت، وتحديث المشهد بعد كل عملية التقاط لدعم عمليات إزالة المنصات بشكل مستمر.
1. التقاط المشهد ثلاثي الأبعاد
أربع وظائف أساسية للرؤية
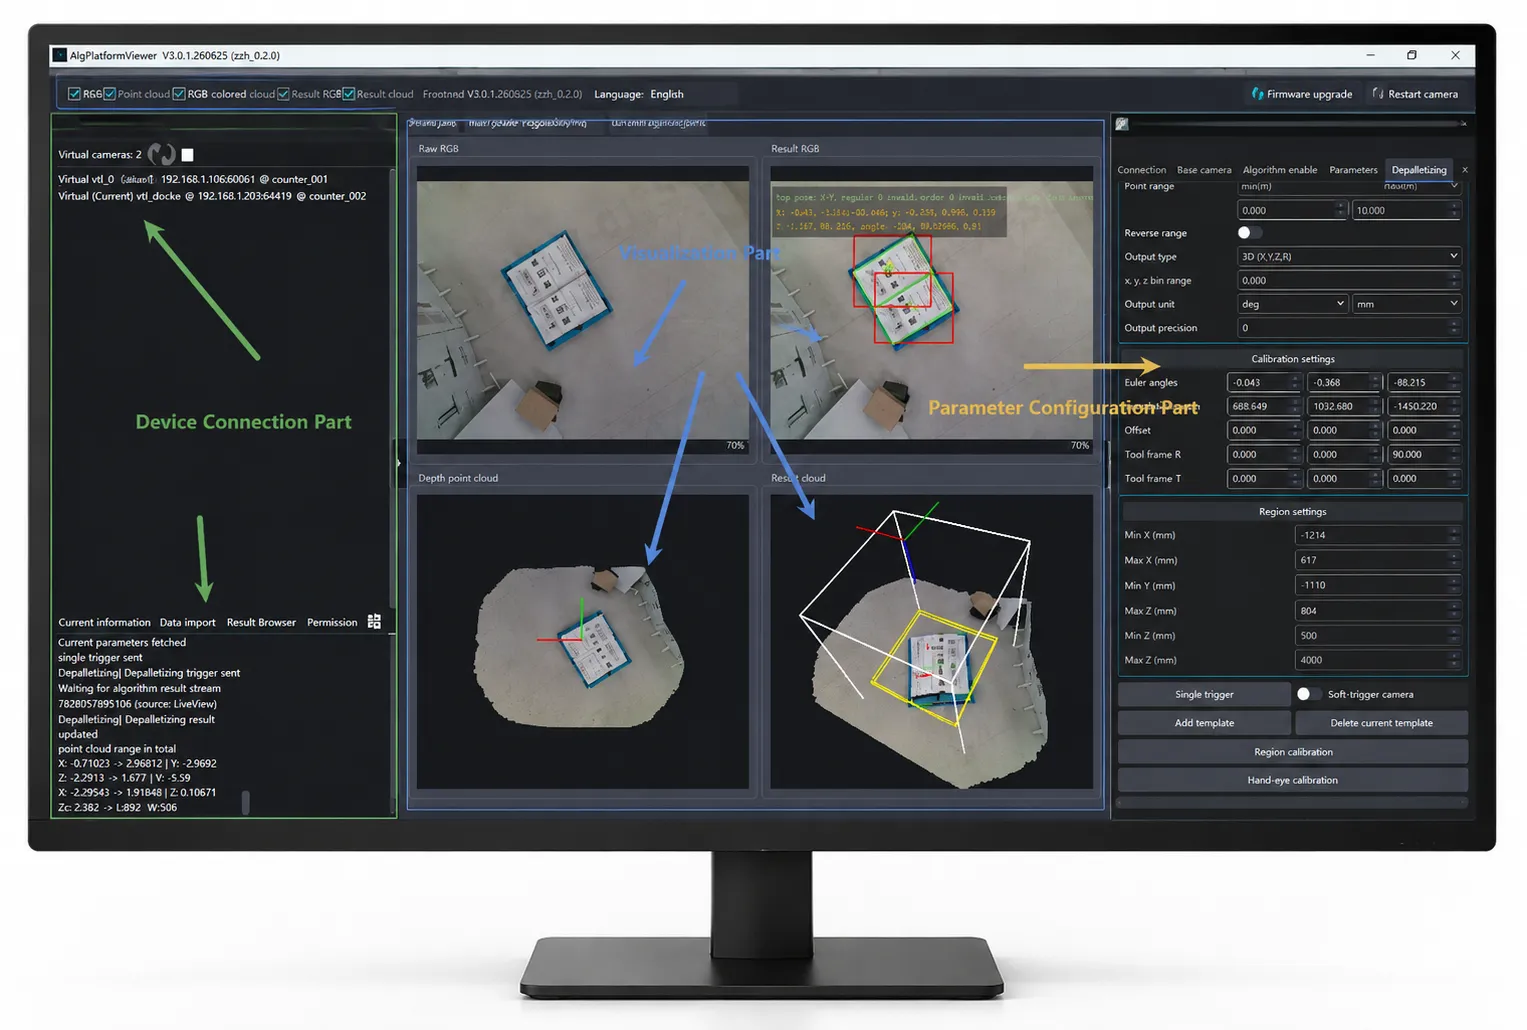
يلتقط بيانات العمق وسحب النقاط ثلاثية الأبعاد من سطح المنصة لتحليل مواقع الأكياس وخطوطها وظروف تكديسها.
02. اكتشاف الحقائب وتقسيمها
يحدد الحقائب الفردية في أكوام غير منتظمة أو مائلة أو محجوبة جزئيًا ويحدد الهدف الذي يمكن التقاطه أولاً.
03. تقدير وضعية الإمساك
يقوم بحساب معلومات الموضع والاتجاه والإحداثيات المطلوبة لعملية الانتقاء الآلي بناءً على سطح الكيس والموقع المكاني.
04. تحديث المشهد وإعادة الكشف
يقوم النظام بإعادة التقاط سطح المنصة بعد كل عملية التقاط، وتحديث مواقع الأكياس المتبقية، وإنشاء معلومات لدورة المهمة التالية.
يتطلب نظام تفريغ المنصات تشغيلاً منسقاً بين المستشعر ثلاثي الأبعاد، ووحدة المعالجة، وبرنامج الإدراك، والروبوت، وأداة النهاية، ونظام التحكم في الخط. وتُحدد الواجهات، وطرق التركيب، ومسؤوليات النطاق وفقاً لتكوين المشروع.
01. دمج الروبوت
أربعة مجالات للتكامل
يحدد نقل بيانات الوضع وتنفيذ المهام وفقًا لعلامة الروبوت التجارية وطرازه وإصدار وحدة التحكم وواجهات المهام المتاحة.
02. تكامل أداة التنفيذ النهائية
يقوم بتقييم خيارات التفريغ أو التثبيت أو غيرها من خيارات أداة النهاية بناءً على مادة الكيس ووزنه وخصائص سطحه واتجاه التقاطه.
03. وحدة التحكم المنطقية القابلة للبرمجة (PLC) والاتصال الخطي
يتبادل بيانات المهام والحالة والإنجاز والاستثناءات مع وحدة التحكم المنطقية القابلة للبرمجة (PLC) ونظام النقل والمعدات الموجودة في اتجاه المنبع أو اتجاه المصب.
04. المعايرة والتركيب
يُكمل معايرة الإحداثيات ويؤكد نطاق العمل المتاح وفقًا لموضع تركيب المستشعر ونظام إحداثيات الروبوت ومساحة الموقع المتاحة.
تؤثر مادة الكيس وأبعاده ووزنه وخصائص سطحه وظروف تكديسه بشكل مباشر على كشف الرؤية والتقاط الروبوتات. يجب تأكيد نطاق التشغيل النهائي باستخدام عينات تمثيلية من الأكياس وصور المنصات وظروف الموقع.
حقيبة نوع
عبوات مرنة، كرتون، أكياس من الجوت
نمط لوحة
يدعم أنماط التشابك المكونة من حقيبتين، وثلاث حقائب، وخمس حقائب، وست حقائب، ونمط دولاب الهواء، وغيرها.
حالة الحزمة
• يُسمح بتشوه طفيف، والتصاق، ونقص في التعبئة
• يتطلب التشوه الشديد أو علامات الشريط السطحي تقييمًا منفصلاً
العمل عن بعد
2.8-3.2m
ظروف الإضاءة
• أبقِ الأضواء مضاءة أثناء تشغيل النظام
• تجنب أشعة الشمس المباشرة في منطقة تفريغ المنصات (استخدم الستائر بالقرب من النوافذ)
تكديس البليت
• ضعها على أرض مستوية؛ زاوية الميل ≤ 3 درجات
• يجب أن تكون جميع الطرود في نفس الرصة متطابقة في الحجم والتغليف
بيانات الأداء وشروط التحقق
معدل إطارات معالجة الرؤية
حتى 20 إطارًا في الثانية
دقة التوطين
± 10mm
معدل نجاح الكشف عن الحقائب
99.9%
الاختيارات الناجحة / إجمالي محاولات الاختيار
≥ 99.5٪
اختبار التشغيل المستمر
24 ساعة
العمارة النظام
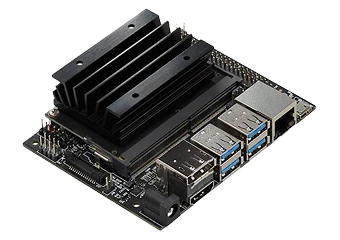
يتألف الحل من وحدات جمع البيانات ثلاثية الأبعاد، ومعالجة الرؤية، وبرمجيات الإدراك، ووحدات تنفيذ الروبوت. ويعتمد نطاق التوريد النهائي على اتفاقية المشروع ونموذج تكامل النظام.
يستقبل بيانات المهمة ويقوم بانتقاء الحقائب ونقلها ووضعها في أماكنها.
كيف تعمل هذه التقنية؟
يقوم النظام بإكمال عملية التقاط سطح المنصة، وتوليد البيانات ثلاثية الأبعاد، واكتشاف الحقيبة، وحساب وضعية الإمساك، ونقل بيانات المهمة، وتحديث المشهد بالتتابع.
دور M10 في حل إزالة الأكياس من المنصات
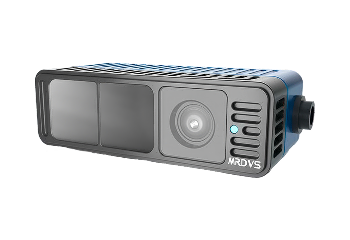
يوفر جهاز M10 بيانات العمق، ومعلومات الكثافة، وسحب النقاط ثلاثية الأبعاد لنظام إزالة المنصات، مما يساعد النظام على تحديد هندسة المنصات ومواقع الأكياس. وتعتمد مسافة التركيب الفعلية، ومنطقة التغطية، وزمن دورة النظام على تكوين المستشعر، ومساحة الموقع، ومتطلبات المشروع.
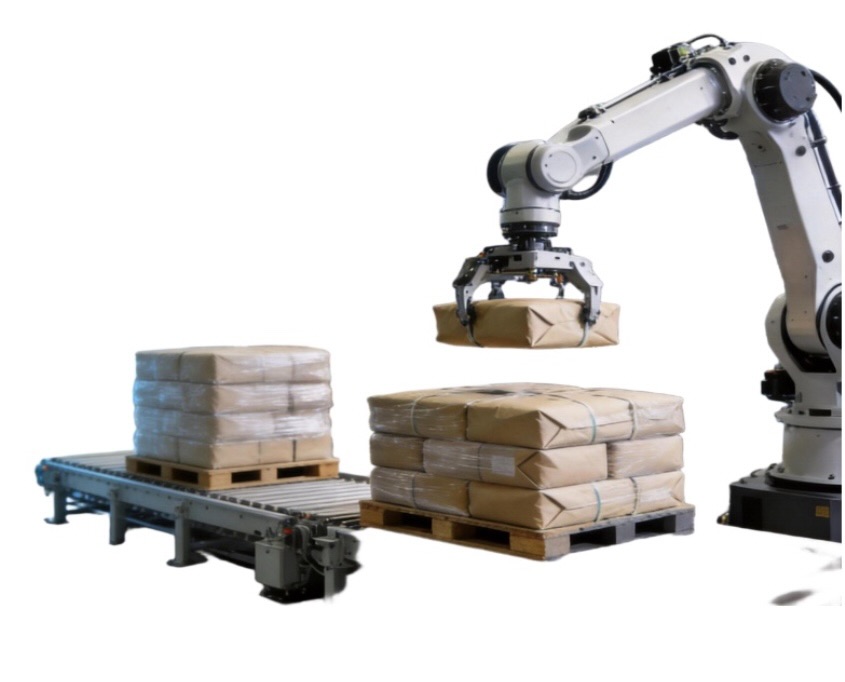
تستخدم عملية إزالة الأكياس من المنصات آلياً نظام رؤية لالتقاط بيانات المنصة، وتحديد الكيس المراد التقاطه، وحساب موضعه ووضعيته. تُرسل المعلومات الناتجة إلى الروبوت لتنفيذ العملية. يتكون النظام الكامل عادةً من مستشعر رؤية، ووحدة معالجة، وروبوت، وأداة طرفية، ونظام تحكم في الموقع.
ما أنواع الحقائب التي يمكن لهذا الحل التعامل معها؟
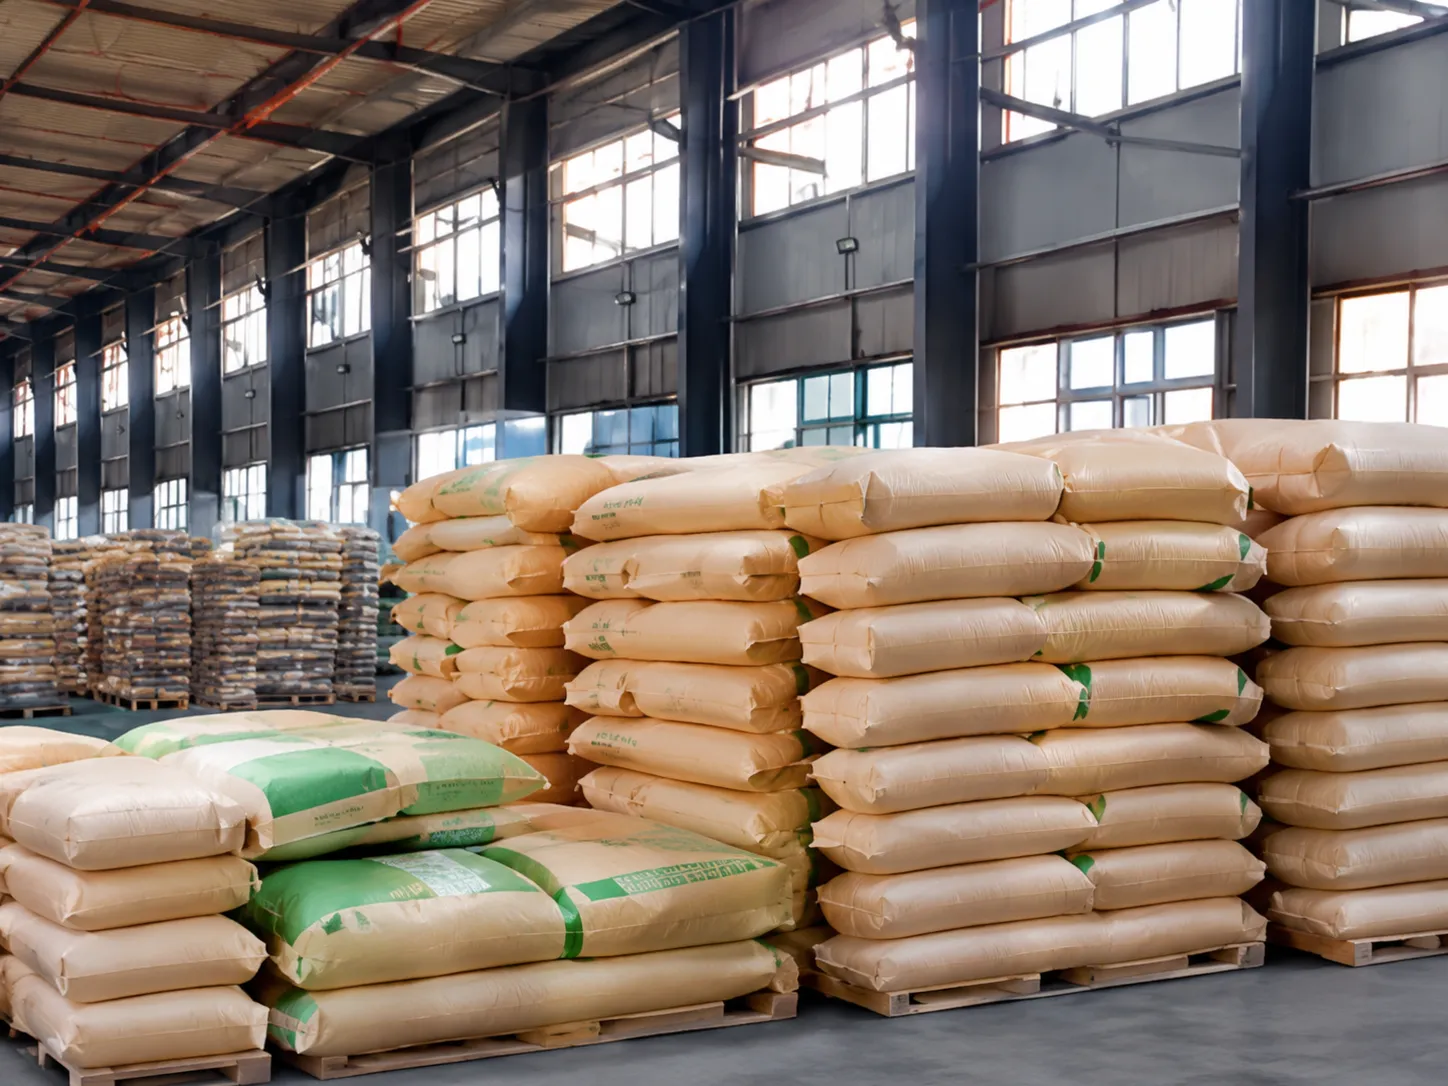
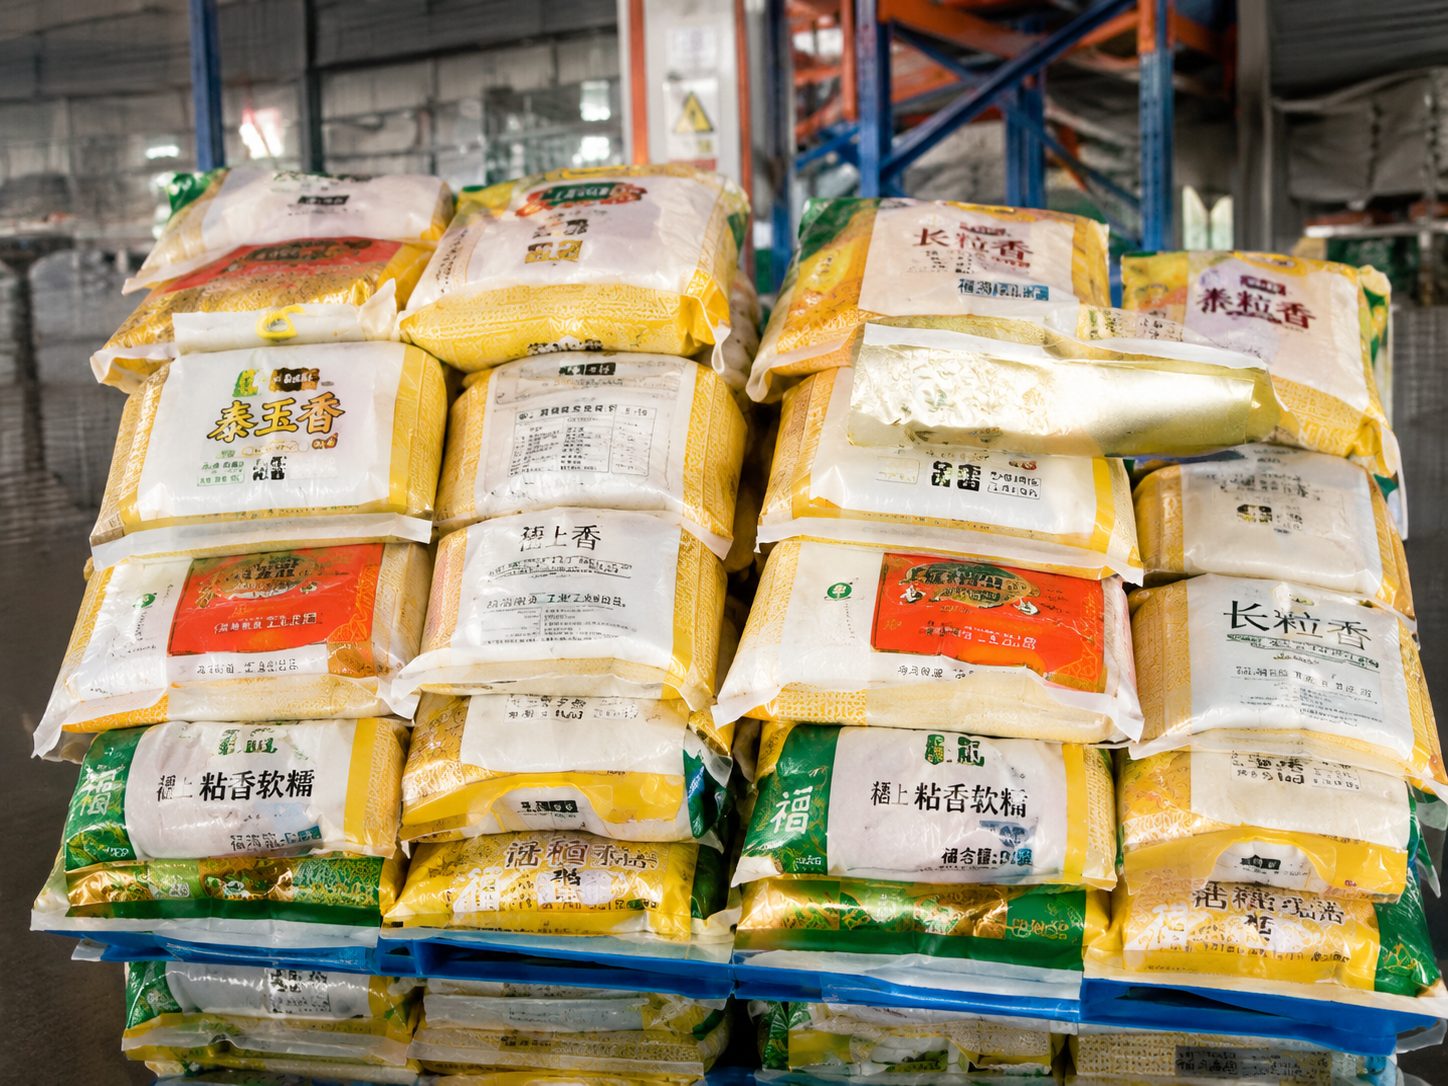
تؤثر مادة الكيس، وأبعاده، ووزنه، وانعكاس سطحه، وتشوهه، ونمط رصّ البضائع على المنصات، جميعها على سهولة إدراك المنتج وأداء عملية انتقاءه. لذا، ينبغي تقييم مدى ملاءمة الأكياس المنسوجة، والأكياس الورقية، والأكياس متعددة الطبقات، وأنواع الأكياس الأخرى، باستخدام عينات فعلية وظروف الموقع.
كيف توجه الرؤية ثلاثية الأبعاد الروبوت أثناء عملية إزالة المنصات؟
يقوم نظام الرؤية أولاً بالتقاط بيانات ثلاثية الأبعاد من سطح المنصة. ثم يحدد الكيس القابل للالتقاط ويحسب موضعه ووضعيته. بعد تحويل الإحداثيات والتواصل بين النظامين، تُرسل المعلومات إلى وحدة تحكم الروبوت. يستخدم الروبوت أداة النهاية لإتمام عملية الالتقاط، وبعد ذلك تُحدَّث بيانات المنصة للدورة التالية. يعتمد سير العمل الدقيق على إعدادات المشروع.
ما هي الروبوتات وأدوات النهاية المتوافقة؟
يجب التأكد من توافق كل مشروع مع الروبوتات، وأجهزة التحكم، ووحدات التحكم المنطقية القابلة للبرمجة (PLCs)، وبروتوكولات الاتصال، ووحدات التنفيذ النهائية. يتطلب التقييم عادةً معرفة طراز الروبوت، وإصدار وحدة التحكم، وواجهة الاتصال، ونوع وحدة التنفيذ النهائية، والحمولة، ونطاق العمل المتاح.
ما هي المعلومات المطلوبة لتقييم مشروع إزالة المنصات؟
يرجى تزويدنا بمعلومات عن مادة الكيس، وأبعاده، ووزنه، وصور له، بالإضافة إلى صور لمنصات نقالة ممتلئة، وشبه فارغة، وغير منتظمة الشكل. يتطلب التقييم أيضًا أبعاد المنصة، وأقصى ارتفاع لها، والوقت المستهدف لدورة الإنتاج، ونوع الروبوت، ونوع أداة التشغيل، والمساحة المتاحة، والإضاءة، وظروف الغبار، وواجهات المعدات قبل وبعد العملية. يمكن لعينات فعلية من الأكياس أن تدعم التحقق من جدوى المشروع.