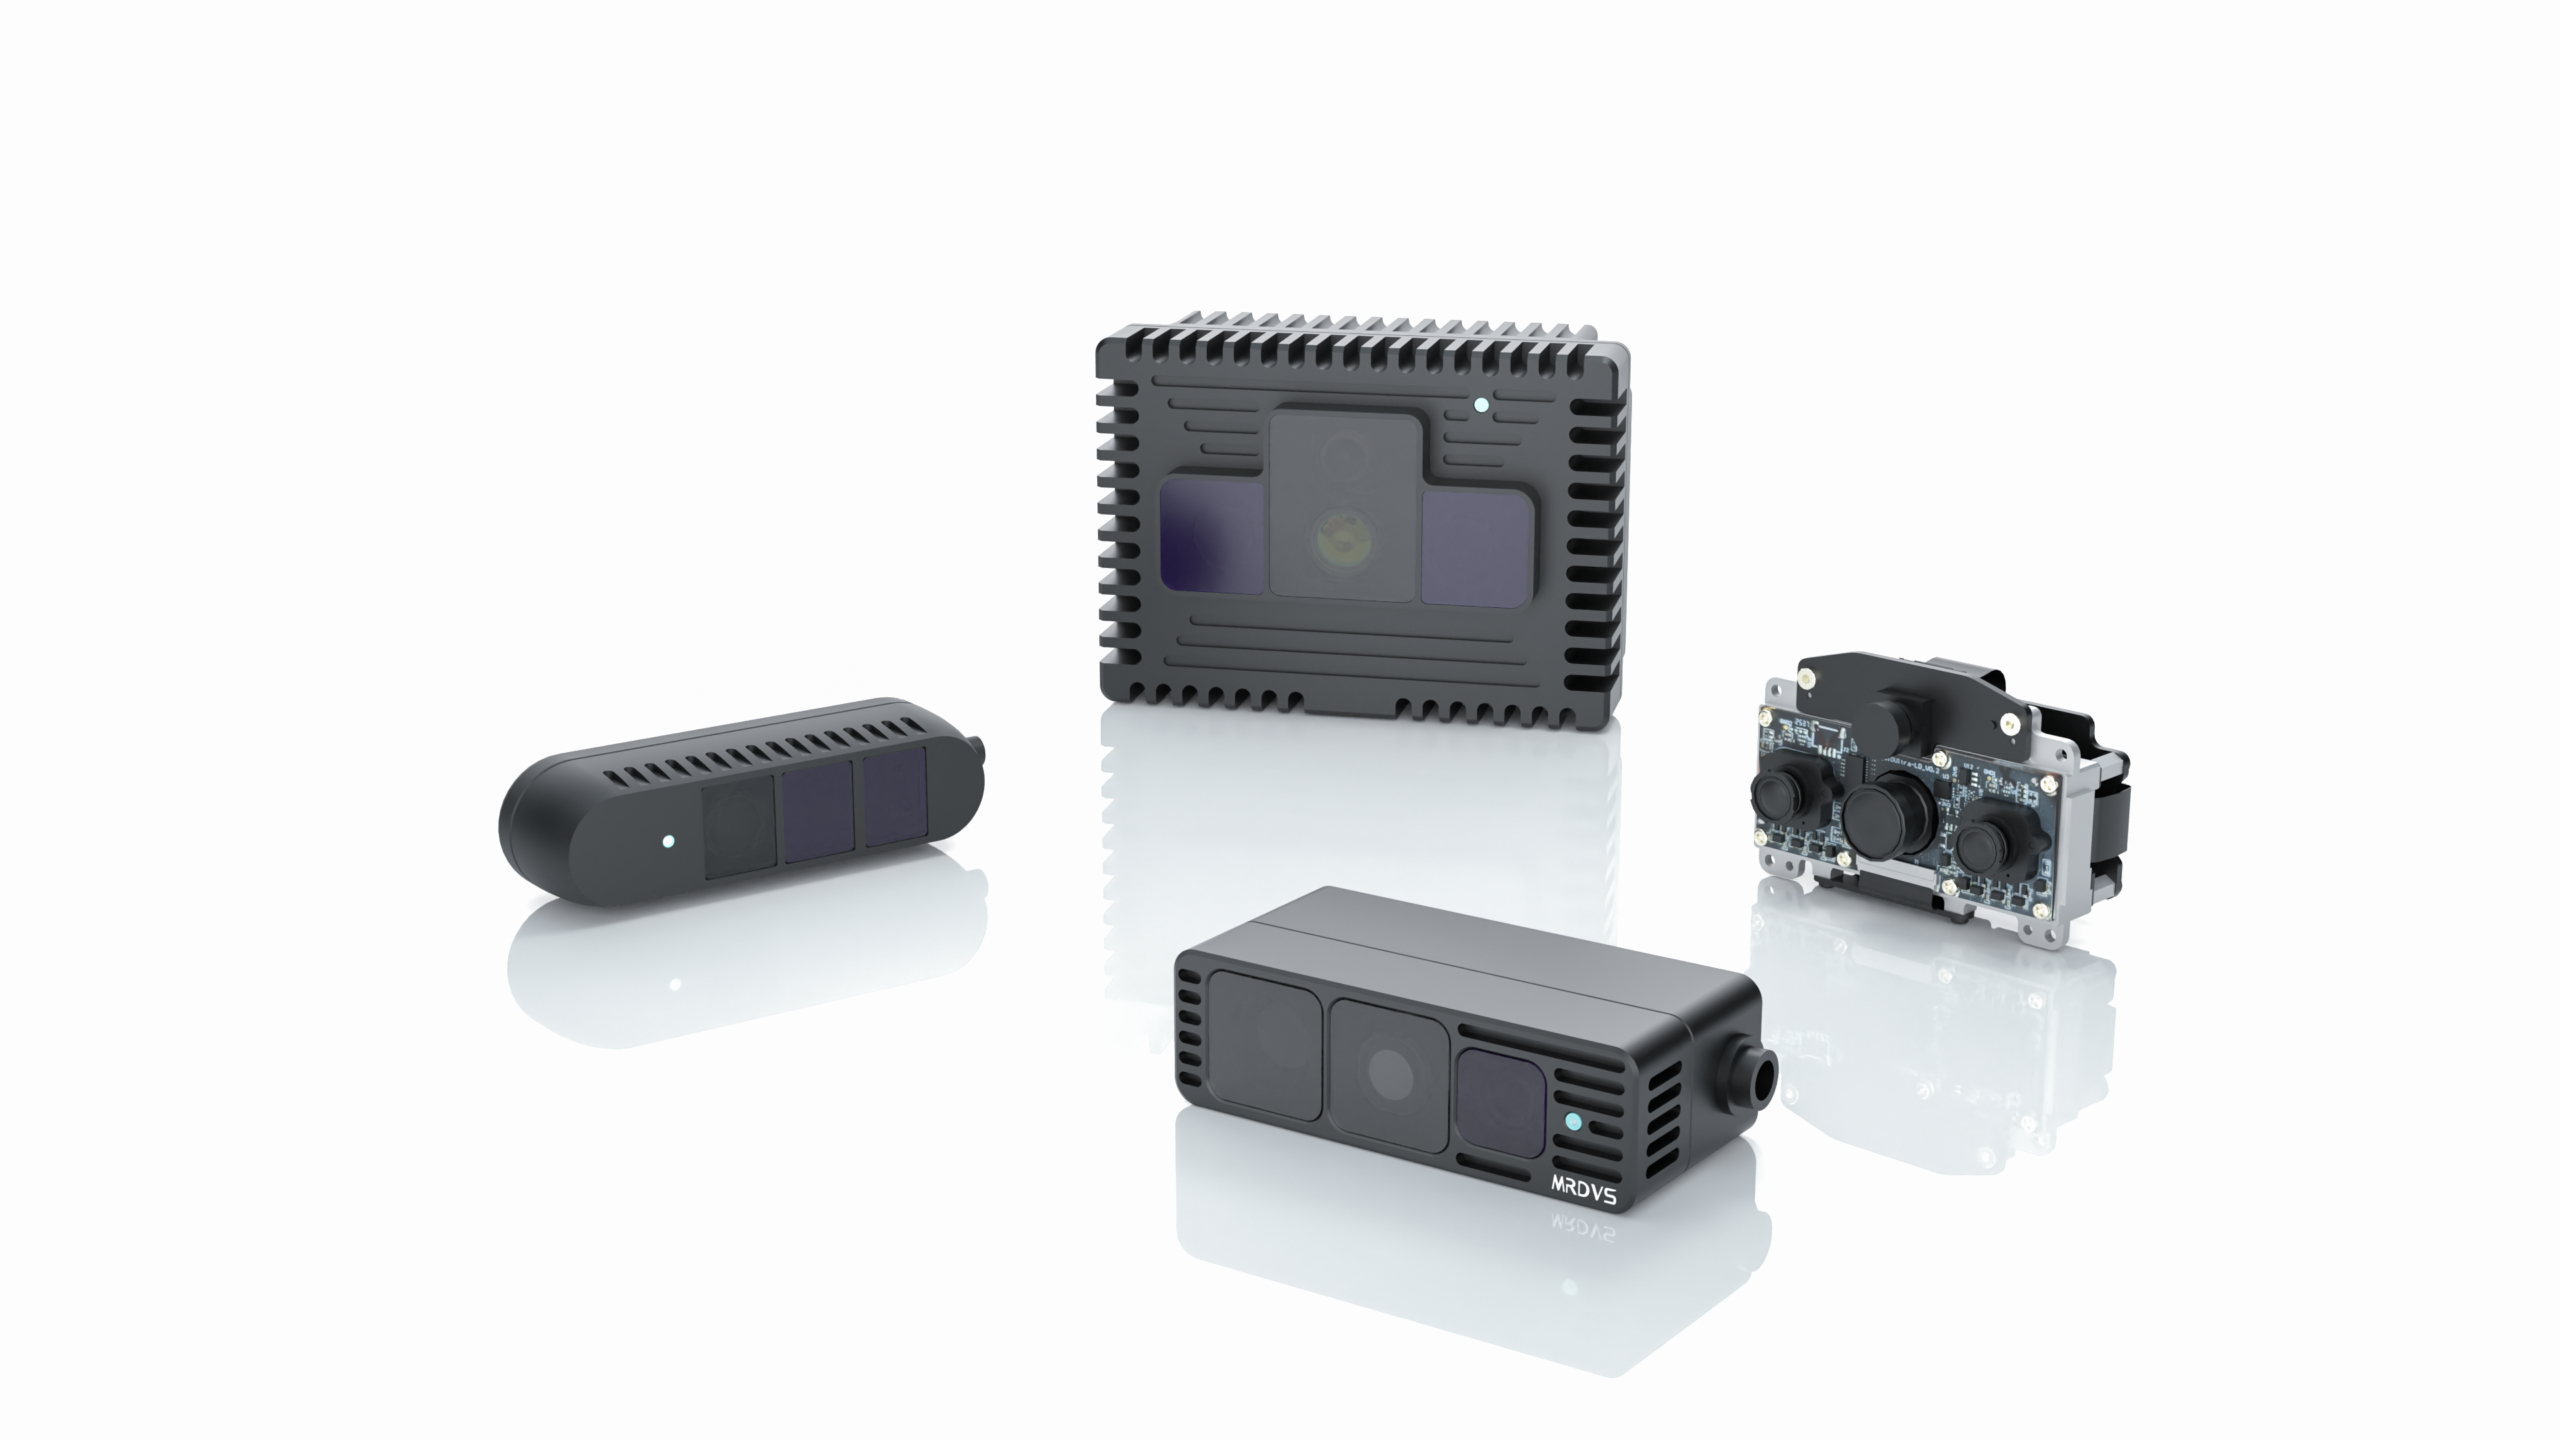
3D řešení pro předcházení překážkám pro mobilní roboty

NA PRVNÍ POHLED

Co je 3D vyhýbání se překážkám

3D vyhýbání se překážkám

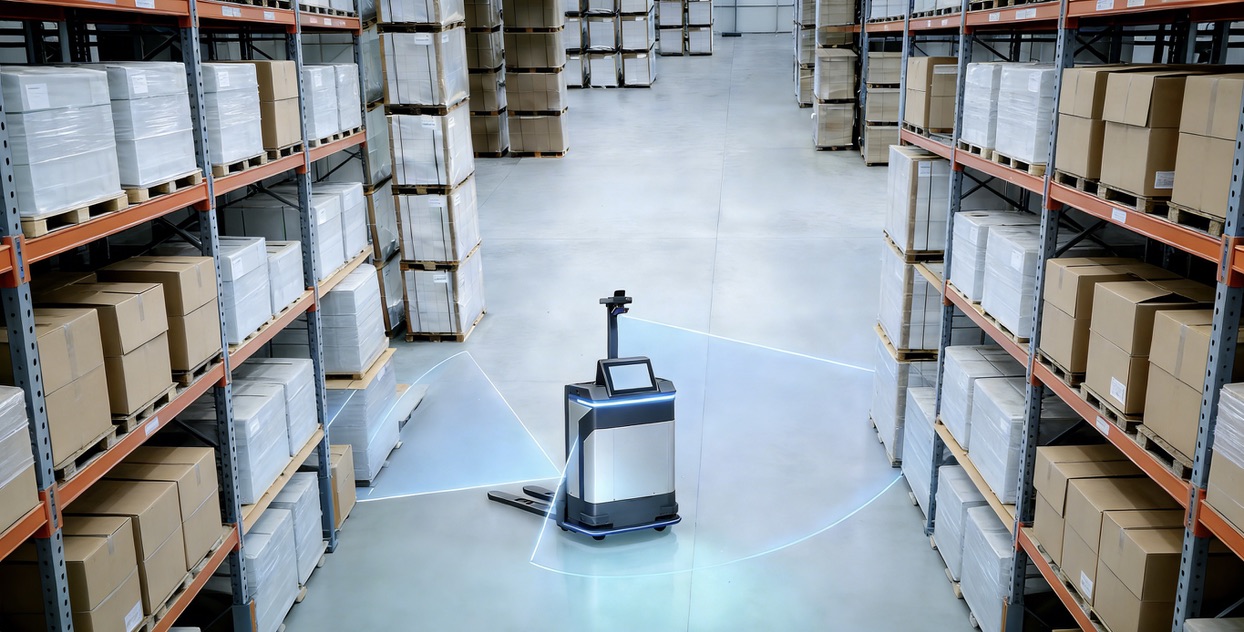
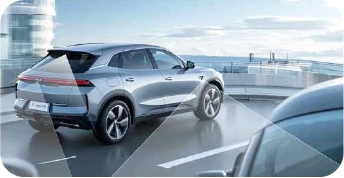
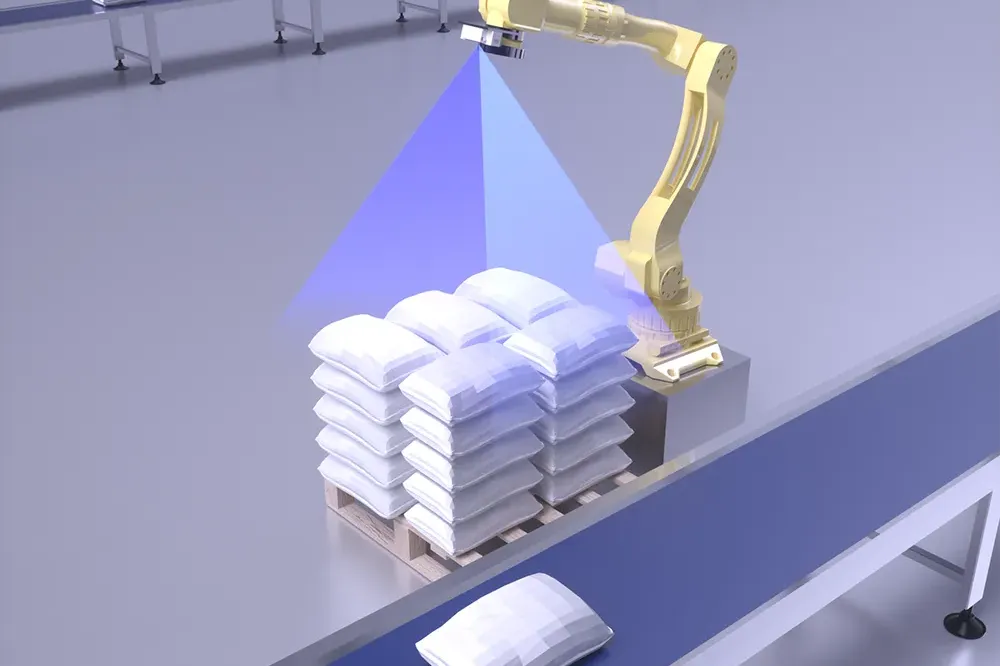
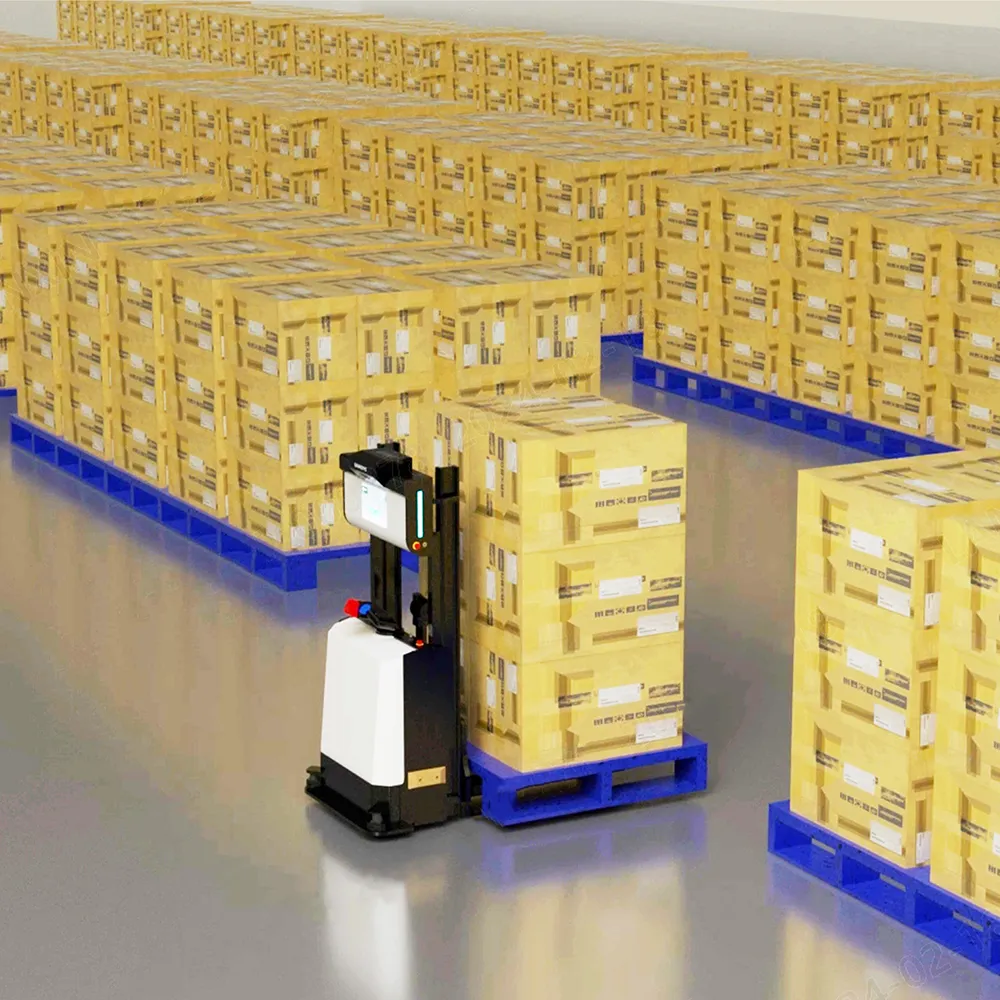
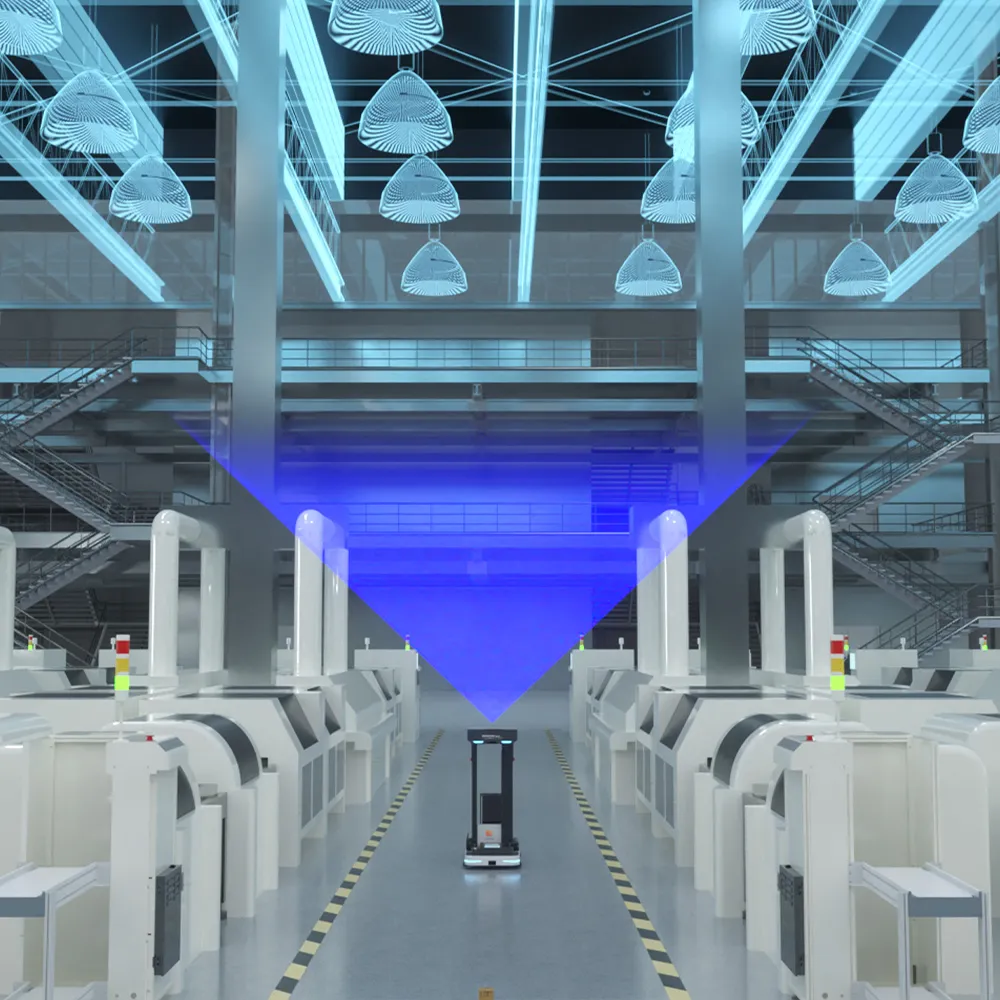
Vyhýbání se 3D překážkám je zásadní pro zvýšení bezpečnosti a provozní efektivity mobilních robotů v dynamických prostředích, jako jsou logistická centra a zdravotnická zařízení. Na rozdíl od tradičních 2D řešení LiDAR, která se mohou potýkat s diferenciací výšek objektů, systémy 3D vidění vynikají v prevenci kolizí a zajištění nepřetržitého provozu. Tyto pokročilé systémy inteligentně rozlišují mezi dočasnými a trvalými překážkami a také dynamickými a statickými překážkami, čímž snižují potřebu nákladných zásahů a minimalizují bezpečnostní rizika.

VYSVĚTLENÍ VÝHOD

Proč zvolit MRDVS 3D řešení pro vyhýbání se překážkám

Multimodální fúze dat

Bezproblémová integrace

Sémantické rozpoznávání objektů

UNIKÁTNÍ TECH

Tlačit za hranice

 MRDVS CV-SLAM2D LiDAR založený na funkcíchNa bázi 2D reflektoru LiDAR
Infrastruktura zdarma-
Rychle se měnící prostředí-
Veřejné a přeplněné prostory-
Rampy--
Velké sály
Dlouhé chodby-
Vnitřní i venkovní použití--

Krytý      Někdy Kryté     - Není v ceně

Zlepšení prostorového vnímání pomocí sémantického rozpoznávání objektů


Sémantické rozpoznávání objektů zahrnuje identifikaci a klasifikaci objektů v prostředí robota. 

Díky pochopení toho, co jsou objekty a kde se nacházejí, mohou mobilní roboti činit informovaná rozhodnutí pro navigaci kolem překážek.

TECHNICKÉ SPECIFIKACE

ToF kamerový senzor pro vyhýbání se překážkám

Kamera RGB-D

Multimodální fúze dat

Více kamer povoleno

Integrovaný speciální algoritmus a fotonická zařízení

Vysoká frekvence snímků

Až 15 snímků za sekundu

Bezproblémová integrace

Podporovaná ethernetová rozhraní

Lehká robustnost

940nm laser pro maximalizaci SNR

Pracovní rozsah 5 metrů

Max. 40 metrů

AB2
Palubní algoritmus

Edge Intelligence a multimodální fúze

Transformace souřadnic mračna bodů

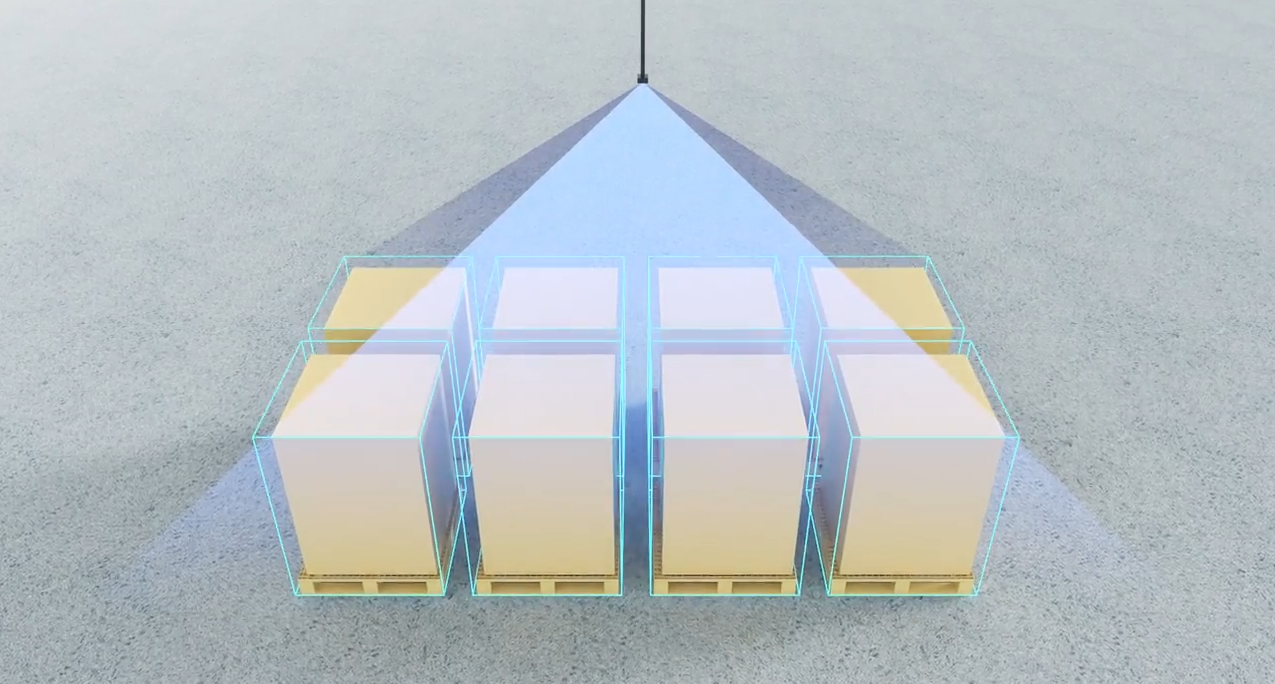
Aplikací kalibrovaných vnějších parametrů jsou surová data mračna bodů zachycená kamerou přesně transformována do souřadnicového systému robota. Tím se eliminují odchylky perspektivy způsobené úhlem kamery a zajišťuje se přesné umístění překážky.

Detekce narušení zóny

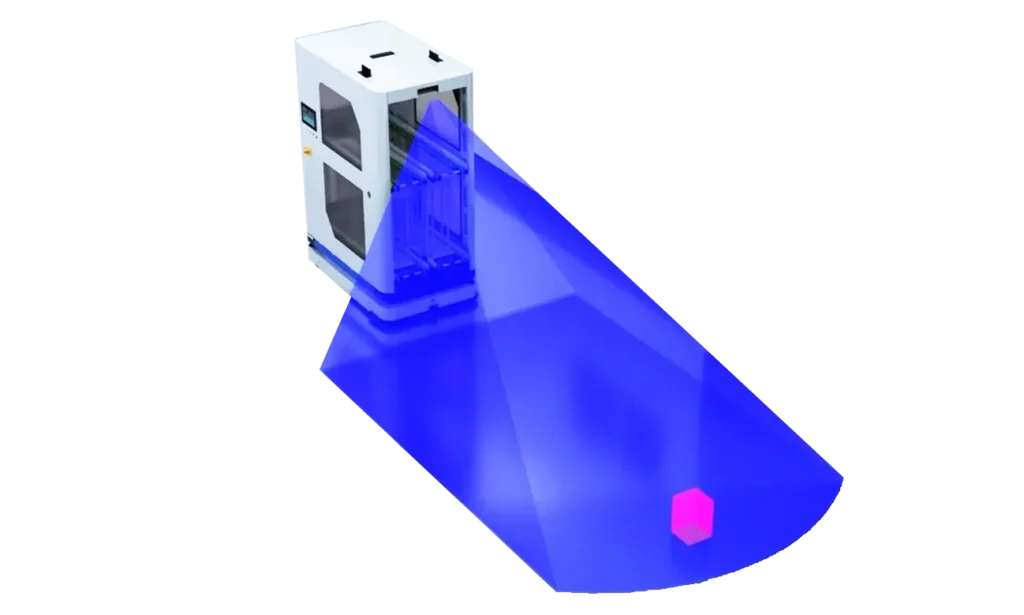
Podporuje přizpůsobitelné modely detekčních zón pro vyhýbání se překážkám, včetně obdélníkových ohraničujících rámečků a vějířových zón. Tyto přizpůsobivé modely vyhovují různým provozním scénářům, jako je přímočará navigace, otáčení a širokoúhlá detekce.

Výstupní signál pro stupňovité vyhýbání se překážkám

Systém nepřetržitě monitoruje v reálném čase body narušení v cílové oblasti. Na základě detekovaných překážek vydává tři úrovně řídicích signálů.

Nejčastější dotazy

Tradiční 2D navigační systémy spoléhají na rovinné reprezentace prostředí, které dobře fungují v kontrolovaných plochých nastaveních, ale bojují v reálných prostředích s různými výškami překážek, nerovným terénem a dynamickými prvky. To může vést k chybám navigace a potenciálním kolizím. Naproti tomu 3D systémy pro vyhýbání se překážkám zachycují celou trojrozměrnou strukturu prostředí, což umožňuje lepší detekci a vyhýbání se překážkám v různých výškách a hloubkách. Výsledkem je přesnější navigace a bezpečnější provoz ve složitých a dynamických prostředích.

Zatímco 3D kamery i 3D lidary poskytují informace o hloubce klíčové pro navigaci AGV (Automated Guided Vehicle) a AMR (Autonomous Mobile Robot), mají různé silné stránky a omezení. Obecně platí, že 3D lidary nabízejí delší dosah detekce, takže jsou vhodné pro velká prostředí a venkovní použití, zatímco 3D kamery mají kratší dosah, takže jsou vhodnější pro vnitřní aplikace. Kromě toho jsou 3D Lidary obecně dražší kvůli svým pokročilým schopnostem snímání, zatímco 3D kamery jsou obvykle dostupnější a poskytují nákladově efektivní řešení pro mnoho aplikací.

3D kamera může potenciálně nahradit 3D Lidar pro navigaci AGV/AMR v prostředích, kde její omezení, jako je dosah a světelné podmínky, nejsou kritickými problémy. Pro aplikace vyžadující podrobné a dlouhodobé mapování prostředí mohou být stále preferovány 3D lidary. Volba mezi 3D kamerou a 3D Lidarem by měla vzít v úvahu faktory, jako jsou specifické požadavky aplikace, podmínky prostředí a rozpočtová omezení.

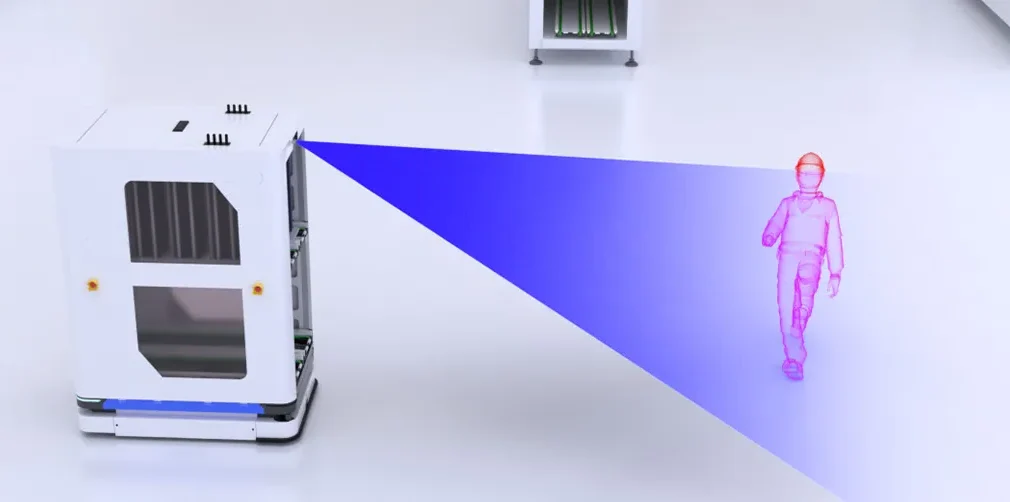
Při výběru 3D kamery pro robotiku zvažte následující faktory:

– Rozlišení a snímková frekvence: Vyšší rozlišení a snímková frekvence mohou poskytnout podrobnější a aktuální data.

– Zorné pole (FOV): Širší zorné pole umožňuje kameře zachytit větší část okolí.

– Dosah: Zajistěte, aby kamera dokázala přesně detekovat objekty v požadovaných vzdálenostech.

– Velikost a hmotnost: Kamera by měla být vhodná pro velikostní a hmotnostní omezení robota.

– Datové rozhraní: Kompatibilita s výpočetními schopnostmi robota a datovými rozhraními (např. USB, Ethernet).

– Odolnost vůči vlivům prostředí: Kamera by měla být schopna fungovat v očekávaných podmínkách prostředí, včetně osvětlení, teploty a odolnosti vůči povětrnostním vlivům.

Čtěte více: Senzor detekce překážek: Typy, výhody a jak si vybrat ten správný

Aplikace

agv

Latentní vyhýbání se překážkám AGV

Vyhýbání se překážkám venkovního vysokozdvižného vozíku

Vyhýbání se překážkám venkovního vysokozdvižného vozíku

Vyhýbání se překážkám ve vznášející se dron

Vyhýbání se překážkám ve vznášejícím se dronu

Bezpilotní vozidlo s nízkou rychlostí, které se vyhýbá překážkám

Bezpilotní vozidlo s nízkou rychlostí, které se vyhýbá překážkám

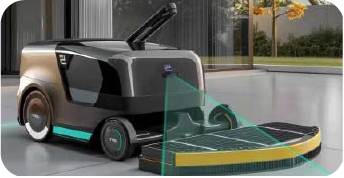
Bezpilotní zametač - vyhýbání se překážkám

Bezpilotní zametač - vyhýbání se překážkám

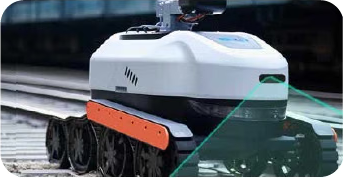
Objížďka překážek inspekčního vozidla

Objížďka překážek inspekčního vozidla

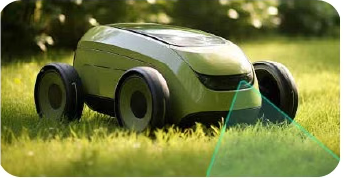
Sekačka na trávu se vyhýbá překážkám

Sekačka na trávu se vyhýbá překážkám

Bezpečnostní ochrana autonomních vozidel

Bezpečnostní ochrana autonomních vozidel

3D vyhýbání se překážkám
Mount, Aware, and Go

Objevte 3D řešení pro vyhýbání se překážkám ještě dnes!

Více průmyslových řešení AI

Kontaktujte nás
* Povinné pole

Odesláním tohoto formuláře souhlasíte s tím, že vás bude společnost MRDVS (dceřiná společnost Hangzhou Lanxin Robotics Co., Ltd.) kontaktovat e-mailem nebo telefonicky za účelem marketingové a obchodní komunikace. Pro komunikaci a obchodování s vaší organizací shromažďujeme a používáme kontaktní údaje, které uvedete výše. Zavazujeme se, že tyto informace budeme uchovávat v bezpečí a důvěrnosti a budeme je uchovávat pouze po dobu nezbytně nutnou k naplnění uvedených účelů.

Kliknutím na tlačítko Odeslat potvrzujete, že jste si přečetli a porozuměli tomuto oznámení o ochraně osobních údajů a výslovně souhlasíte s tím, aby společnosti Hangzhou Lanxin Robotics Co., Ltd. a MRDVS shromažďovaly a používaly vaše osobní údaje pro zde popsané účely.