Jak si robot najde cestu v rušném skladu bez GPS? Ve složitých vnitřních prostředích závisí inteligentní navigace na více než jen kolečkách a senzorech – vyžaduje sledování situace v reálném čase.
To je tam kde v reálném čase Lokalizace přichází. Tato výkonná technologie umožňuje robotům nepřetržitě sledovat svou polohu, přizpůsobovat se měnícímu se prostředí a pohybovat se s přesností. V tomto článku se podíváme na to, jak lokalizace v reálném čase transformuje navigaci robotů v interiéru a odemyká skutečnou autonomii v dynamických prostorech.
Co je lokalizace v reálném čase?
Real-time Lokalizace je proces, který umožňuje mobilnímu robotovi průběžně určuje svou polohu při navigaci v prostředí, zejména v interiérech, kde nefunguje GPS. Je to jádro bezpečného a inteligentního pohybu.
Zde je to, co to znamená a jak to funguje:
-
Nepřetržité sledování polohy Robot aktualizuje svou přesnou polohu v reálném čase během pohybu, což zajišťuje přesnou navigaci i v dynamických nebo přeplněných prostorech.
-
Navigace bez GPS V uzavřených prostorách, jako jsou sklady nebo nemocnice, se roboti spoléhají na alternativní senzory místo signálů GPS.
-
Lokalizace založená na senzorech Lokalizace v reálném čase využívá kombinaci senzorů, jako například: – LiDAR nebo laserové skenery – Hloubkové nebo
RGB kamery – Ultrazvukové nebo infračervené senzory – Inerciální měřicí jednotky (IMU)
-
Často součástí SLAM Mnoho systémů kombinuje lokalizaci s mapováním (simultánní lokalizace a mapování), což robotům umožňuje prozkoumávat neznámé oblasti a zároveň sledovat svou vlastní polohu.
-
Okamžitá přizpůsobivost Protože probíhá v reálném čase, robot dokáže okamžitě reagovat na změny – například se vyhýbat lidem, objíždět nové překážky nebo upravovat trasy za pochodu.
Běžné technologie a metody lokalizace v reálném čase
Lokalizace v reálném čase využívá různé technologie a metody, které pomáhají robotům přesně určit jejich polohu v interiéru. Zde jsou nejběžnější přístupy:
-
LiDAR (detekce a měření světla)
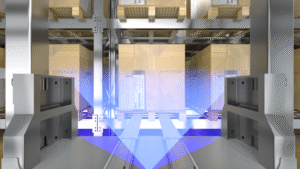
systémy LiDAR vyzařují laserové pulzy, které se odrážejí od okolních objektů a vytvářejí tak detailní 2D nebo 3D mapy. Tato technologie je vysoce přesná a funguje dobře i v prostředí se slabým osvětlením nebo bez textur, díky čemuž je oblíbená ve skladech a průmyslových robotech. Hardware LiDAR však může být drahý a může mít problémy s reflexními povrchy, které zkreslují měření.
-
Vizuální SLAM (Simultánní lokalizace a mapování)
Vizuální SLAM využívá kamery k detekci a sledování vizuálních prvků v prostředí, což robotům umožňuje mapovat okolí a současně se lokalizovat. Jedná se o cenově dostupnou možnost, která poskytuje bohaté detaily prostředí a je běžná u lehkých robotů a dronů určených pro vnitřní použití. Její hlavní omezení vznikají ve špatném osvětlení nebo ve vysoce dynamických prostorech, kde vizuální podněty nemusí být spolehlivé.
-
Ultrazvukové a infračervené senzory
Ultrazvukové a infračervené senzory měří vzdálenosti měřením času odrazu zvukových vln nebo infračerveného světla od objektů. Tyto senzory jsou cenově dostupné a kompaktní a často se nacházejí v menších čisticích robotech a jednoduchých navigačních systémech. Jejich přesnost a efektivní dosah jsou však omezené a mohou být ovlivněny měkkým nebo nerovným povrchem.
-
IMU (Inertial Measurement Unit)
Jednotky IMU sledují orientaci a pohyb robota pomocí akcelerometrů a gyroskopů. Vynikají v krátkodobém sledování pohybu a běžně se integrují s dalšími senzory pro odhadování polohy, když nejsou k dispozici externí reference. Nevýhodou je, že IMU trpí v průběhu času driftem, což snižuje přesnost, pokud se používají samostatně.
-
Sloučení senzoru
Fúze senzorů kombinuje data z více senzorů – jako jsou LiDAR, kamery a IMU – a zajišťuje tak spolehlivější a přesnější lokalizaci. Tento přístup využívá silné stránky každého senzoru a zároveň kompenzuje jeho individuální slabiny. I když je fúze senzorů výkonná, vyžaduje sofistikované algoritmy a zvýšené výpočetní zdroje.
-
Lokalizace založená na umělé inteligenci
Umělá inteligence zlepšuje lokalizaci zlepšením interpretace dat ze senzorů, což umožňuje lepší rozpoznávání prvků a prediktivní navigaci. Systémy založené na umělé inteligenci se efektivněji přizpůsobují dynamickému a přeplněnému vnitřnímu prostředí a podporují úkoly, jako je navigace s uvědoměním si člověka. Tyto metody však pro optimální výkon vyžadují značná trénovací data, výpočetní výkon a pečlivé ladění.
Jak lokalizace v reálném čase zvyšuje výkon navigace
Lokalizace v reálném čase dramaticky zlepšuje schopnost robota orientovat se ve složitých vnitřních prostředích tím, že poskytuje přesné a aktuální určování polohy. Toto nepřetržité povědomí se promítá do několika klíčových výhod navigace:
-
Přesné sledování polohy: Neustálou aktualizací své přesné polohy na mapě se robot může vyhnout driftu a chybám běžným u méně častých metod lokalizace. Tato přesnost zajišťuje, že zůstane na zamýšlené trase, čímž se snižuje počet objížděk nebo kolizí.
-
Dynamické vyhýbání se překážkám: Vnitřní prostředí je často rušné a nepředvídatelné. Lokalizace v reálném čase umožňuje robotům detekovat pohybující se překážky, jako jsou lidé, vozíky nebo nábytek, a rychle upravit své trasy, aby se zabránilo kolizím, a zajistil se tak bezpečný provoz.
-
Efektivní plánování trasy a přesměrování: Díky aktuálním údajům o poloze mohou roboti za chodu přepočítávat optimální trasy. Pokud původní trasu blokuje překážka nebo se změní prostředí, robot dokáže dynamicky najít novou, efektivnější trasu bez zastavení nebo lidského zásahu.
-
Zvýšená rychlost dokončení úkolů: Spolehlivá lokalizace snižuje počet chyb a zbytečných zastavení, což umožňuje robotům rychleji vykonávat úkoly, jako je doručování, vychystávání nebo úklid. Tato efektivita přímo zvyšuje celkovou produktivitu ve skladech, nemocnicích a dalších vnitřních prostorách.
-
Zvýšená spolehlivost v oblastech bez signálu GPS: Protože signály GPS nepronikají dobře do budov, poskytuje lokalizace v reálném čase nezbytnou alternativu, která umožňuje plynulou navigaci tam, kde tradiční systémy určování polohy selhávají.
Aplikace lokalizace v reálném čase u vnitřních robotů
Lokalizace v reálném čase mění způsob, jakým roboti fungují v různých vnitřních prostředích. Níže jsou uvedeny klíčové aplikace, kde tato technologie hraje klíčovou roli:
Automatizace skladů
Ve skladech umožňuje lokalizace v reálném čase robotům efektivně se pohybovat ve složitých uličkách a regálech. Roboti využívají přesné polohování k vychystávání, přepravě a třídění zásob s minimálními chybami, a to i v rušném prostředí, kde se neustále pohybují vysokozdvižné vozíky a lidští pracovníci.
Zdravotnictví a nemocnice
Servisní roboti v nemocnicích se spoléhají na lokalizaci v reálném čase, aby mohli bezpečně doručovat léky, vybavení a jídla. Tito roboti se musí pohybovat v přeplněných chodbách a dynamickém prostředí plném pacientů a personálu a okamžitě se přizpůsobovat překážkám, aby zajistili plynulý a včasný provoz.
Správa kanceláří a budov
Doručovací roboti v kancelářských budovách využívají lokalizaci v reálném čase k přepravě dokumentů, zásob a občerstvení. Díky přesnému sledování své polohy se tito roboti vyhýbají přeplněným prostorům a optimalizují trasy pro rychlé dokončení úkolů, aniž by narušovali každodenní pracovní postupy.
Maloobchod a pohostinství
Roboti v maloobchodních prodejnách a hotelech využívají lokalizaci v reálném čase k navádění zákazníků, doručování zboží nebo pomoci s úklidem. Navigace v rušných a neustále se měnících prostorách vyžaduje neustálé aktualizace polohy, aby bylo možné bezpečně komunikovat se zákazníky a personálem a zároveň poskytovat efektivní služby.
Autonomní čisticí roboty
Robotické vysavače a podlahové drátěnky využívají lokalizaci v reálném čase k mapování místností a sledování postupu. To zajišťuje důkladný úklid bez opakování nebo vynechání míst a pomáhá jim vyhnout se přemisťování nábytku a osob během operace.
Proč zvolit MRDVS pro lokalizaci v reálném čase?
Při výběru technologie pro lokalizaci v reálném čase u vnitřních robotů je nezbytné spolupracovat s dodavatelem, který nabízí přesnost, flexibilitu a špičkové inovace. Zde je důvod.
MRDVS vyniká jako nejlepší volba pro vylepšení navigačních schopností vašeho robota:
-
Špičková technologie hloubkové kameryMRDVS poskytuje senzorům vynikající hloubkovou přesnost a snímkovou frekvenci, což umožňuje plynulé skenování prostředí v reálném čase.
-
Komplexní podpora pro SLAM a integraci AIJejich produkty jsou kompatibilní s populárními frameworky SLAM a lze je vylepšit o umělou inteligenci pro sémantické porozumění a prediktivní navigaci.
-
Přizpůsobitelná a škálovatelná řešeníAť už se jedná o kompaktní servisní roboty nebo větší automaticky naváděná vozidla, MRDVS nabízí řešení šitá na míru, která splňují rozmanité potřeby lokalizace.
Investice do technologie MRDVS znamená vybavení vnitřních robotů nejlepšími nástroji pro sebevědomou a efektivní navigaci v komplexním, dynamickém prostředí.
Závěr
Zlepšení navigace robotů v interiéru pomocí lokalizace v reálném čase je klíčem k odemknutí inteligentnější a efektivnější automatizace ve složitých prostředích. Díky integraci pokročilých technologií snímání hloubky a přesného polohování se roboti mohou bezpečně pohybovat a dynamicky se přizpůsobovat měnícímu se prostředí. MRDVS nabízí špičková řešení, která vašim robotům umožňují spolehlivou lokalizaci v reálném čase, zajišťují bezproblémový provoz a zvýšenou produktivitu. Zjistěte, jak může MRDVS pozvednout vaši robotiku v interiéru – kontaktujte nás ještě dnes a transformujte své navigační schopnosti!