Představte si robota, který nejen vidí, ale skutečně mu rozumí – dokáže se pohybovat v přeplněných skladech, přesně vybírat křehké předměty nebo dokonce okamžitě rozpoznávat lidská gesta. To je síla hloubkových senzorů, převratné technologie, která proměňuje obyčejné roboty v chytré a vnímavé stroje. Zachycením detailů...
3D informace o jejich prostředíTyto kamery dávají robotům vizi, kterou potřebují k tomu, aby se mohli rozhodovat ve zlomku sekundy a bezpečně fungovat po boku lidí. V tomto článku se ponoříme do toho, jak kamery s hloubkovým snímáním podporují vzestup chytřejší robotiky a mění průmyslová odvětví po celém světě.
Klíčové technologie pro snímání hloubky
Kamery pro hloubkové snímání se spoléhají na inovativní technologie pro zachycení přesných trojrozměrných informací o svém okolí. Pochopení těchto základních metod pomáhá vysvětlit, jak roboti získávají „oči“ pro vnímání hloubky a prostorových vztahů. Zde jsou hlavní technologie, které stojí za moderními kamerami pro hloubkové snímání:
-
Doba letu (ToF) Fotoaparáty
ToF kamery vysílají infračervené světelné pulzy a měří dobu, za kterou se světlo odrazí od objektů. Toto časové zpoždění se používá k výpočtu přesných vzdáleností a vytváření map hloubky v reálném čase. ToF systémy se dodávají ve dvou hlavních typech: přímý ToF (dToF), který měří přesné časové zpoždění, a nepřímý ToF (iToF), který odvozuje vzdálenost z fázových posunů. Vynikají v poskytování přesných hloubkových dat s vysokou snímkovou frekvencí, což je činí ideálními pro dynamická prostředí, jako je robotika. Mohou však čelit problémům s reflexními povrchy a silným okolním světlem.
-
Kamery se strukturovaným světlem
Tyto kamery promítají známý infračervený vzor – například mřížky nebo tečky – do prostředí. Kamera poté zachytí, jak se tento vzor deformuje na povrchu, a odvodí tak informace o hloubce. Strukturované světlo je vysoce efektivní v interiérech, v blízkém okolí, a nabízí detailní mapy hloubky s vysokým rozlišením. Tato metoda se často používá při rozpoznávání gest a skenování malých objektů, ale je méně vhodná pro venkovní nebo rozsáhlá prostředí kvůli rušení slunečním světlem.
-
Stereo kamerové systémy
Stereofonní vidění využívá dvě nebo více kamer umístěných od sebe, které napodobují lidské binokulární vidění. Porovnáním rozdílů (disparity) mezi snímky pořízenými každou kamerou vypočítává informace o hloubce. Stereo systémy jsou všestranné a mohou dobře fungovat v různých světelných podmínkách, což je činí vhodnými pro venkovní robotiku. Vyžadují však sofistikované algoritmy pro zpracování překrytí a beztexturovaných povrchů a obvykle mají vyšší výpočetní nároky.
-
Pasivní monokulární hloubkové techniky
Nově vznikající metody zahrnují použití jediné kamery s pokročilou optikou – jako jsou meta-zobrazovací čočky nebo technologie světelného pole – k pasivnímu odhadu hloubky bez aktivního osvětlení. Tyto přístupy slibují menší rozměry a nižší spotřebu energie, což je výhodné pro kompaktní nebo bateriově napájené roboty. Ačkoli je pasivní monokulární snímání hloubky stále ve vývoji, mohlo by změnit způsob, jakým budoucí roboti vnímají své prostředí.
Jak hloubkové snímací kamery pomáhají při 3D mapování
3D mapování je základním kamenem mnoha pokročilých robotických systémů, které umožňuje strojům chápat a interagovat s prostředím prostorově vědomým způsobem. Kamery s hloubkovým snímáním hrají v tomto procesu klíčovou roli tím, že zachycují přesné informace o vzdálenosti a transformují je do detailních trojrozměrných modelů.
Přesné prostorové vnímání
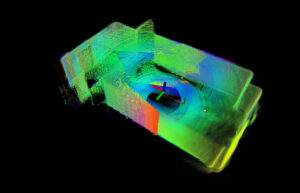
Kamery s hloubkovým snímáním generují hloubkové mapy v reálném čase měřením vzdálenosti mezi senzorem a okolními objekty. Tato prostorová data umožňují robotům vytvářet 3D mračna bodů – husté sady bodů představujících povrchy a struktury v prostředí. Tato mračna bodů slouží jako základ pro přesné 3D mapy a pomáhají robotům vnímat tvary, velikosti a relativní polohy překážek nebo cílů.
Usnadnění simultánní lokalizace a mapování (SLAM)
Mnoho robotických systémů se spoléhá na algoritmy SLAM pro vytváření a aktualizaci map neznámého prostředí a zároveň sledování své vlastní polohy. Kamery s hloubkovým snímáním poskytují klíčový 3D vstup pro SLAM, což umožňuje lepší modelování prostředí a vyšší přesnost lokalizace. Například systémy MRDVS...
RGB-D kamery poskytují hloubková data s vysokým rozlišením, která zlepšují výkon SLAM ve složitých průmyslových prostředích a umožňují robotům bezpečnou a efektivní navigaci.
Umožnění detailní rekonstrukce prostředí
Kromě jednoduché navigace umožňují hloubkové kamery detailní rekonstrukci prostředí pro úkoly, jako je inspekce, kontrola kvality a aplikace rozšířené reality. Roboty vybavené těmito senzory dokáží detekovat drobné povrchové vady nebo změny ve struktuře porovnáváním 3D map v čase.
Podpora dynamických a nestrukturovaných prostředí
Kamery s hloubkovým snímáním jsou obzvláště cenné v dynamickém nebo nestrukturovaném prostředí, kde se překážky mohou pohybovat nebo se jevit nepředvídatelně. Schopnost zaznamenávat nepřetržitá 3D data umožňuje robotům aktualizovat mapy v reálném čase, což usnadňuje adaptivní plánování trasy a vyhýbání se překážkám.
Stereo vs. ToF: Která kamera s hloubkovým snímáním vítězí?
Při výběru kamery pro hloubkové snímání pro robotiku nebo jiné aplikace je důležité porozumět rozdílům mezi...
stereo vidění a
Čas letu (ToF) kamery je nezbytné. Každá technologie má své silné a slabé stránky, díky čemuž se lépe hodí pro různá prostředí a úkoly.
|
vlastnost
|
Stereo kamerové systémy
|
Kamery s měřením doby letu (ToF)
|
|
Pracovní princip
|
Používá dvě nebo více kamer k výpočtu hloubky z rozdílů mezi snímky
|
Vysílá infračervené světelné pulzy a měří čas návratu pro výpočet hloubky
|
|
Výkon na slunci
|
Funguje dobře venku, není ovlivněn okolním světlem
|
Může být rušen silným slunečním zářením nebo reflexními povrchy
|
|
Přesnost hloubky
|
Dobrá přesnost, ale závisí na textuře a kontrastu
|
Vysoká přesnost i v prostředí s nízkou texturou nebo tmavém prostředí
|
|
Rozsah
|
Typicky delší efektivní dosah
|
Obvykle kratší dosah ve srovnání se stereo
|
|
Výpočetní zatížení
|
Vysoká – vyžaduje složité algoritmy pro výpočet hloubky
|
Spodní – umožňuje přímé měření hloubky
|
|
Spotřeba energie
|
Obecně nižší, pasivní systém
|
Vyšší díky aktivnímu osvětlení
|
|
Vhodnost
|
Nejlepší pro venkovní, texturovaná a rozsáhlá prostředí
|
Ideální pro vnitřní prostředí, dynamické scény a slabé osvětlení
|
|
Velikost a integrace
|
Větší systém s více kamerami
|
Kompaktnější a snadněji integrovatelný
|
V praxi závisí volba mezi stereo a ToF kamerami na specifických potřebách aplikace:
-
Venkovní autonomní roboti často preferují stereo vidění pro svou robustnost za přirozeného osvětlení a delší dosah.
-
Vnitřní roboti a rychle se pohybující systémy prospěch z ToF kamery díky jejich rychlému, přímému a přesnému snímání hloubky.
Klíčové robotické aplikace poháněné kamerami pro snímání hloubky
Kamery s hloubkovým snímáním se staly zásadními pro rozvoj možností moderní robotiky. Poskytováním přesných trojrozměrných dat odemykají řadu sofistikovaných aplikací, které umožňují robotům pracovat inteligentněji a efektivněji v různých odvětvích.
-
Navigace a vyhýbání se překážkám
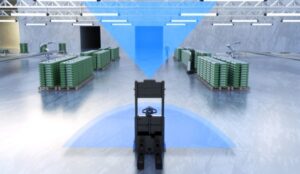
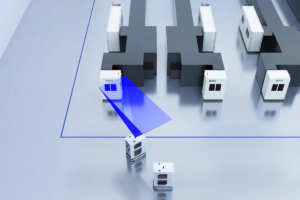
Jednou z nejdůležitějších funkcí autonomních robotů je bezpečná a efektivní navigace. Kamery pro snímání hloubky, jako jsou ty vyvinuté společností MRDVS, umožňují robotům, jako jsou automaticky naváděná vozidla (AGV) a autonomní mobilní roboti (AMR), vytvářet 3D mapy svého prostředí v reálném čase. To umožňuje přesnou detekci překážek a plánování trasy, což robotům umožňuje dynamicky manévrovat v přeplněných nebo složitých prostorech bez kolizí. Například skladové roboty se silně spoléhají na kamery MRDVS, aby se vyhnuly překážkám a optimalizovaly trasy.
-
Detekce a manipulace s objekty
V průmyslovém a logistickém prostředí musí roboti přesně detekovat, identifikovat a manipulovat s objekty různých tvarů a velikostí. Kamery pro snímání hloubky od MRDVS poskytují podrobné prostorové informace, které pomáhají robotickým ramenům s úkony uchopování, třídění a balení. To zvyšuje efektivitu a snižuje chyby v procesech, jako je vybírání předmětů z kontejnerů nebo montáž dílů na výrobních linkách.
-
Interakce člověka s robotem a bezpečnost
Pro roboty pracující po boku lidí je bezpečnost prvořadá. Kamery s hloubkovým snímáním od MRDVS umožňují robotům rozpoznávat lidskou přítomnost a gesta, což umožňuje intuitivní interakci a včasné reakce. Snímání blízkosti zajišťuje, že roboti udržují bezpečné vzdálenosti, zatímco rozpoznávání gest může usnadnit ovládání bez použití rukou. Tato technologie je obzvláště důležitá u servisních robotů, kolaborativních výrobních buněk a zdravotnických aplikací.
-
Autonomní rozhodování
Chytřejší roboti využívají hloubková data z pokročilých senzorů, jako jsou ty od… MRDVS pro podporu algoritmů, jako je simultánní lokalizace a mapování (SLAM) a porozumění scéně řízené umělou inteligencí. Integrací 3D prostorových informací mohou roboti v reálném čase činit autonomní rozhodnutí – od výběru nejlepší trasy až po identifikaci neznámých překážek nebo měnícího se prostředí. Tato schopnost je klíčová pro roboty pracující v dynamických, nestrukturovaných prostředích, jako je zemědělství nebo reakce na katastrofy.
Jak se kamery pro snímání hloubky integrují s počítačovým viděním a umělou inteligencí?
Kamery s hloubkovým snímáním hrají zásadní roli v rozvoji robotické inteligence tím, že poskytují bohatá 3D data, která doplňují tradiční technologie počítačového vidění a umělé inteligence (AI). Jejich integrace umožňuje robotům lépe chápat, interpretovat a interagovat s okolím v reálném čase.
-
Vylepšení vnímání pomocí RGB-D a termální fúze dat
Kamery pro snímání hloubky, jako jsou ty vyvinuté společností MRDVS, často pracují společně s RGB (barevnými) a termovizními kamerami a vytvářejí komplexní multispektrální pohledy na prostředí. Spojením hloubkových dat s barevnými a tepelnými informacemi mohou roboti zlepšit detekci, segmentaci a přesnost rozpoznávání objektů – a to i za náročných světelných nebo povětrnostních podmínek. Tato multimodální fúze umožňuje aplikace, jako je dohled, kontrola kvality a monitorování životního prostředí.
-
Fúze kamery a LiDARu pro autonomní navigaci
V pokročilé robotice a autonomních vozidlech pomáhá kombinace dat z kamer pro snímání hloubky se systémy LiDAR vytvářet vysoce detailní 3D mapy. Tato fúze senzorů umožňuje robotům využít silné stránky obou technologií – přesnost LiDARu na velké vzdálenosti a prostorové detaily hloubkové kamery s vysokým rozlišením. Algoritmy umělé inteligence zpracovávají tato kombinovaná data za účelem lepšího pochopení scény, detekce překážek a plánování trasy.
-
Rozpoznávání aktivit a gest řízených umělou inteligencí
Kamery s hloubkovým snímáním umožňují robotům zachytit detailní prostorové signály nezbytné pro lidskou činnost a rozpoznávání gest. Pomocí modelů umělé inteligence a strojového učení trénovaných na hloubkových datech dokáží roboti interpretovat lidské pózy, detekovat pohyby a vhodně reagovat. Tato schopnost je klíčová pro spolupráci člověka a robota, monitorování zdravotní péče a interaktivní zábavu.
-
Rozhodování v reálném čase a edge computing
Integrace kamer pro snímání hloubky s edge computingem poháněným umělou inteligencí umožňuje robotům analyzovat a reagovat na své prostředí, aniž by se spoléhali na cloudové připojení. Společnosti jako MRDVS navrhují své kamery tak, aby podporovaly zpracování hloubkových dat v reálném čase, což umožňuje rychlejší odezvu a lepší autonomii při úkolech, jako je navigace, inspekce a manipulace.
Začněte s kamerami pro snímání hloubky s MRDVS
Kamery pro hloubkové snímání jsou nezbytné pro konstrukci chytřejších a výkonnějších robotů, kteří se přesně orientují, interagují a adaptují. Díky spolehlivému 3D vnímání odemykají pokročilé robotické aplikace napříč odvětvími. MRDVS nabízí nejmodernější řešení pro hloubkové snímání, která jsou navržena tak, aby tyto výzvy řešila a pomáhala vašim robotům pracovat efektivněji a bezpečněji. Udělejte další krok v robotických inovacích – objevte kamery pro hloubkové snímání od MRDVS a posilte své chytré roboty ještě dnes.