

Spolehlivá detekce překážek ve skladu vyžaduje více než jen měření vzdálenosti. Mobilní roboti musí detekovat objekty s různou výškou, tvarem, barvou, texturou a odrazivostí za měnících se světelných podmínek.
Hloubkové kamery MRDVS řady S využívají přímé snímání doby letu (dToF) ke generování 3D hloubkových informací pro vysokozdvižné vozíky AGV a AMR. V testu výkonu v červenci 2026 společnost MRDVS vyhodnotila, jak se kamera S11 vypořádala s černými, reflexními, překrývajícími se a silně protisvětlovými cíli.
Spolehlivá detekce překážek v fungujícím skladu není jen otázkou měření vzdálenosti.
Zatížení skladu je zřídka rovnoměrné. Palety, klece a zásoby mohou být matně černé, zabalené v reflexní fólii nebo opotřebované do beztexturované šedé. Kterýkoli z těchto povrchů může být pro senzor naladěný na laboratorní testovací cíl náročný.
Pracovní prostředí zavádí další proměnné:
Praktickým požadavkem je tedy nejen měření vzdálenosti, ale také produkce použitelných 3D informací napříč měnícími se cíli a podmínkami prostředí.
Technologie přímého měření doby letu vyzařuje ultrakrátké pulzy infračerveného světla – obvykle v nanosekundovém měřítku – a zaznamenává interval (Δt) mezi vyzařováním a návratem odraženého signálu. Vzdálenost se odvozuje přímo:
Protože měření je přímým načasováním vráceného impulsu, každý pixel v zorném poli může vrátit hodnotu hloubky do značné míry nezávisle na barvě nebo textuře cíle. Aktivní stereo naopak promítá vzor a trianguluje hloubku z toho, jak se tento vzor deformuje napříč dvěma čočkami – proces, který závisí na dostatečných vizuálních informacích pro porovnání prvků.
Řada S implementuje tento princip se třemi hardwarovými možnostmi, které jsou v praxi důležité:
MRDVS připisuje výsledky pozorované v níže uvedených testech této základní metodě snímání.
Kamera použitá během testu:
Testovací program zkoumal čtyři typy cílů a scén:
Test se zaměřil na úplnost hloubkového obrazu, definici hran, chování v okolí překrývajících se objektů, chybějící data z mračna bodů a šum.
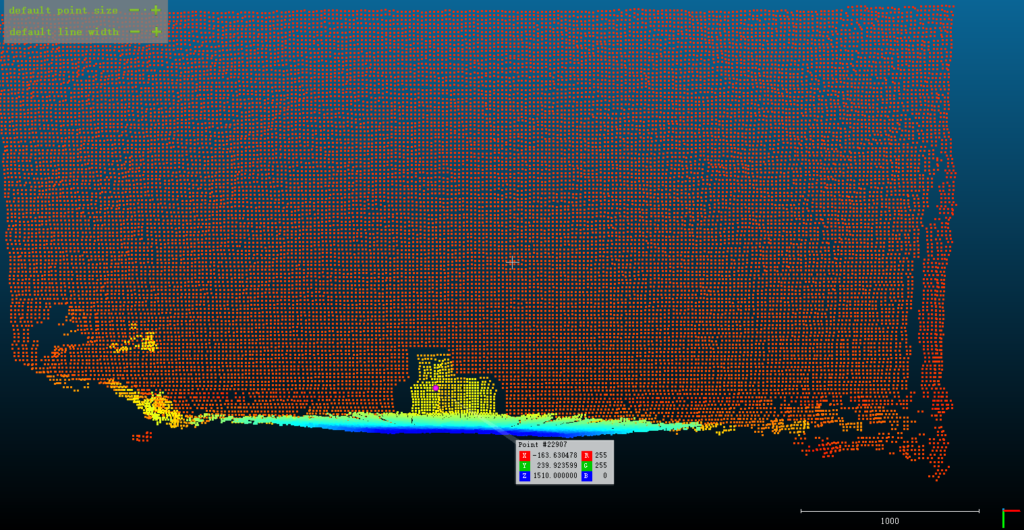
První test umístil černý předmět blízko bílé zdi.
Jedná se o jednoduchou, ale poučnou scénu, protože kamera musí rozlišit dva sousední povrchy pouze na základě jejich hloubkového rozdílu, i když černý objekt poskytuje jen omezenou vizuální texturu.
Výsledky ukazují, že S11 vytvořil kompletní hloubkový obraz, který byl následně transformován do 3D obrazu mračna bodů s jasně definovanými hranami oddělujícími objekty od zdi, jak je znázorněno výše.
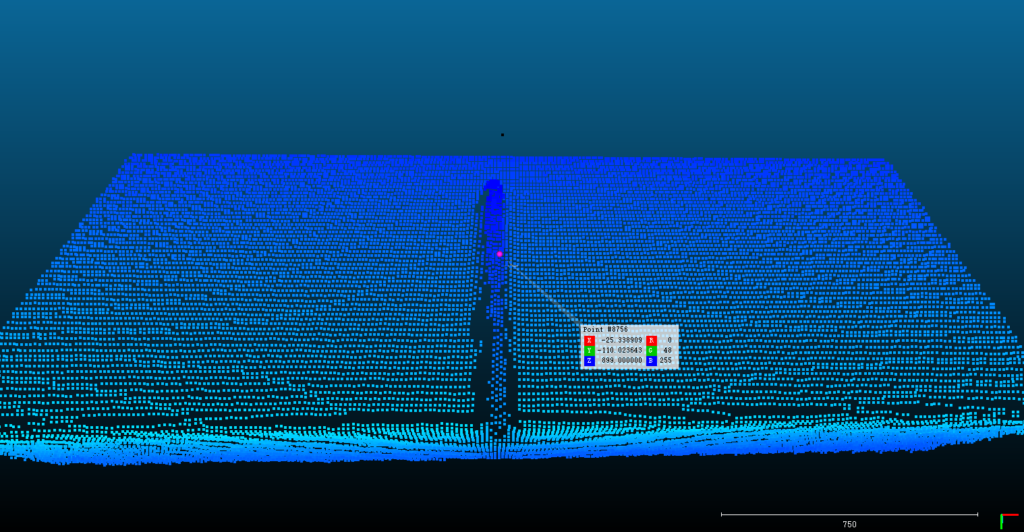
Druhý test hodnotil reflexní sloup.
MRDVS uvádí, že S11 vytvořil kompletní hloubkový obraz, který byl následně transformován do obrazu mračna bodů bez chybějících nebo rozptýlených dat kolem okrajů sloupce.
Tento test měl za cíl prozkoumat, jak si kamera dToF poradí s cílem, který by mohl produkovat náročné odrazy – což je běžný stav, kdy jsou zátěže zabaleny ve smršťovací fólii nebo uloženy v kovových klecích.
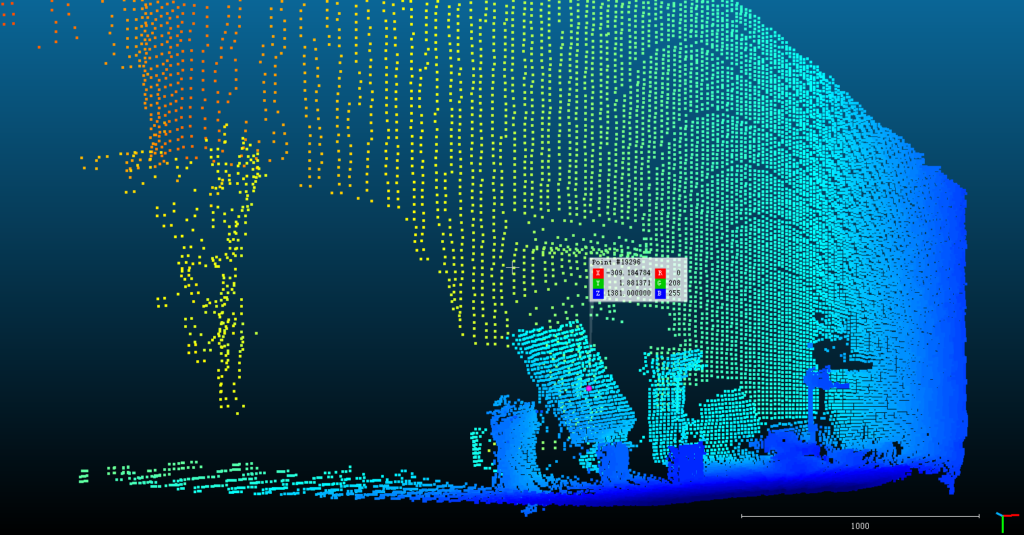
Třetí test použil vnitřní scénu obsahující několik naskládaných objektů umístěných v různých hloubkách.
MRDVS uvádí, že S11 si zachovala detaily v celé scéně.
Pro detekci překážek ve skladu je důležité uchovávat informace o hloubce kolem překrývajících se objektů, protože palety, náklady, regály a mobilní zařízení se mohou navzájem částečně blokovat. Mezera v mračnu bodů na hranici překrytí je přesně tam, kde robot potřebuje data k rozhodnutí, zda je mezera průchodná.
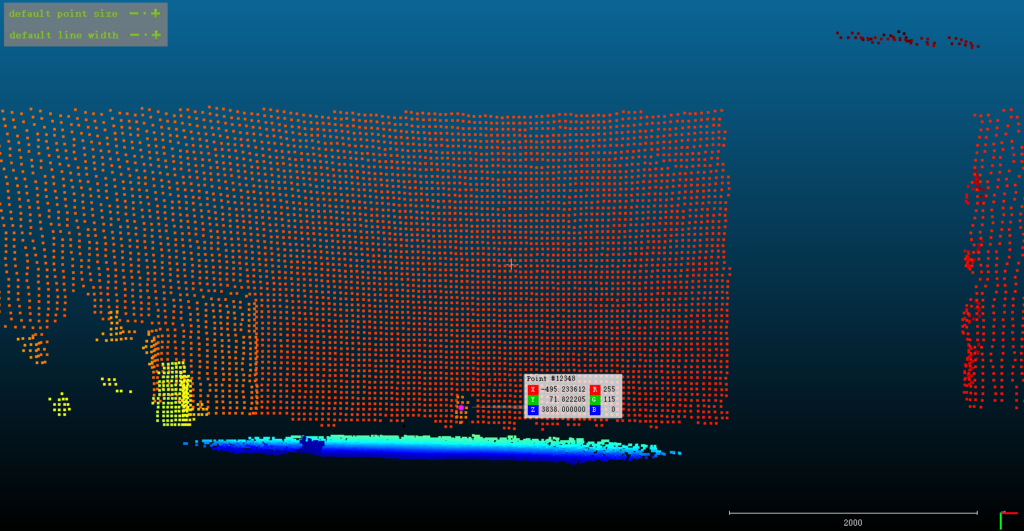
Čtvrtý test izoloval proměnnou osvětlení. Čtyři objekty s normálním odrazem byly umístěny za silným zdrojem světla namířeným na kameru a přibližně 4 m od ní, takže osvětlení dopadalo na objektiv, nikoli na cíle.
Podsvícení tohoto druhu reprodukuje jednu z nejčastějších příčin selhání hloubky v reálných nasazeních. Vysokozdvižný vozík AGV projíždějící přes vrata rampy se v rámci jedné délky vozidla pohybuje z přibližně 200 luxů v interiéru na desítky tisíc luxů venku, často přitom směřuje přímo do světla a senzor nemá možnost se mezi těmito dvěma podmínkami přeladit.
MRDVS uvádí, že za těchto podmínek S11 vytvořil kompletní hloubkový obraz v celém zorném poli, který byl následně transformován do 3D obrazu mračna bodů, kde jsou všechny čtyři objekty jasně odděleny od sebe navzájem a od pozadí.
| Testovací scéna | MRDVS S11 (dToF) |
| Černé předměty blízko bílé zdi | Kompletní obraz mračna bodů s dobře definovaným oddělením mezi povrchy |
| Reflexní sloup | Kompletní obraz mračna bodů bez chybějících nebo rozptýlených dat o hranách |
| Naskládané objekty v různých hloubkách | Detail zachován v celé scéně |
| Čtyři objekty proti silnému protisvětlu | Kompletní obraz mračna bodů, kde jsou všechny čtyři objekty jasně odděleny |
Kvalita detekce se promítá do bezpečnosti pouze tehdy, pokud se výsledek včas dostane k řídicí jednotce vozidla.
MRDVS uvádí typickou latenci mezi konci 70 až 100 milisekund pro S11 za standardních provozních podmínek a minimální pracovní vzdálenost přibližně 10 cm (4 palce).
Minimální pracovní vzdálenost je relevantní, když je třeba detekovat překážky v blízkosti dráhy vysokozdvižného vozíku AGV – například nohu palety nebo obrubník bezprostředně před vidlicemi. Skutečný výkon nasazení závisí také na umístění senzoru, geometrii vozidla, konfiguraci detekční zóny a provozní rychlosti.
Detekce překážek je pouze jednou součástí kompletního bezpečnostního a řídicího systému mobilních robotů. Řada S je dodávána s algoritmem pro vyhýbání se překážkám v reálném čase, který běží přímo na kameře, bez nutnosti externího průmyslového počítače.
Hlavní vlastnosti vestavěného řešení pro vyhýbání se překážkám
Protože geometrii zóny lze konfigurovat jako obdélníkový nebo kuželovitý objem, může detekční oblast sledovat směr jízdy vozidla, místo aby se spoléhala na jeden pevný poloměr snímání.
Kromě vyhýbání se rušení na základě klíčových zón podporuje řada S vnímání na vyšší úrovni v přeplněných a kolaborativních prostředích.
Detekce překážek ve skladu musí zohledňovat více než jen vzdálenost. Barva cíle, textura, odrazivost, překrytí, osvětlení, umístění senzorů a pohyb vozidla ovlivňují informace o hloubce dostupné pro AGV nebo AMR.
Test z července 2026 popsaný zde ukazuje, jak si MRDVS S11 poradil se čtyřmi záměrně obtížnými scénami – černými objekty na bílé zdi, reflexním sloupem, překrývajícími se naskládanými břemeny a čtyřmi objekty na pozadí silného protisvětla. Ve všech čtyřech scénách S11 vrátil obraz s úplnou hloubkou a jasně definovanými okraji.

