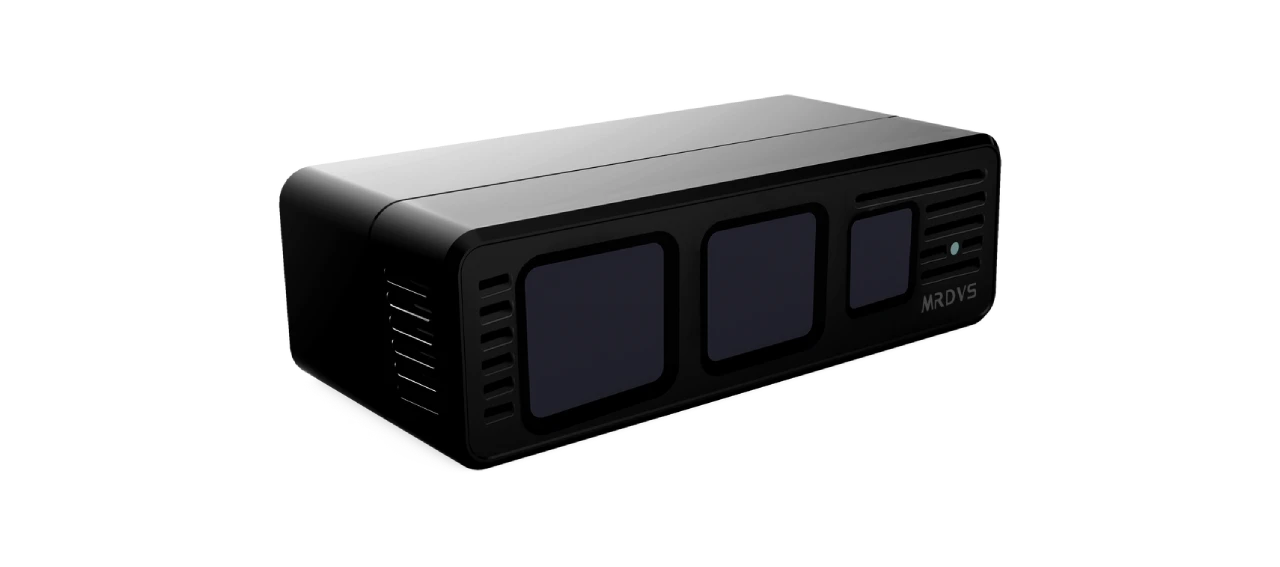
Seznamte se s kamerami řady MRDVS S, které poskytují vysoce přesné snímání dToF na velké vzdálenosti s integrovaným lidarovým snímáním, což umožňuje spolehlivé mapování, navigaci a vyhýbání se překážkám v robotických aplikacích ve venkovních, vnitřních i terénních prostorách.
Dostupné rozhraní MIPI
FOV 120° × 80°
Překážka před překážkami
Ethernet
Maximální pracovní vzdálenost
Fúze obrázků
Hloubkové rozlišení
Překonává vícecestné rušení, zvládá různé povrchy (od reflexních po matné), odolává intenzivnímu světlu (včetně přímého slunce) a nabízí rozsáhlé pokrytí prakticky bez slepých míst, což je doplněno tichým a prachotěsným provozem.


| Model | S10 | S10 Ultra Lite |
| Osvětlení | 940 nm | 940 nm |
| Výstup | Mapa hloubky / 3D mračno bodů / RGB / IR mapa amplitudy | Mapa hloubky / 3D mračno bodů / mapa amplitudy IR záření |
| Rozlišení hloubky (V × V) | 240 × 160 px | 240 × 120 px |
| Snímková frekvence hloubky | Max. 20 snímků za sekundu, obvykle 15 snímků za sekundu | Typicky 10 snímků za sekundu |
| Hloubka FoV (V × V) | 120° × 78° ±3° | 120° × 60° ±3° |
| Rozlišení RGB (H × V) | × 1632 1224 | N/A (bez RGB) |
| Snímková frekvence RGB | Max. 20 fps, typických 15 fps | N/A (bez RGB) |
| RGB FoV (V × V) | 120° × 90° ±3° | N/A (bez RGB) |
| Typ závěrky RGB | Roleta | N/A (bez RGB) |
| Pracovní rozsah | 0.3–8 m (90% odrazivost); 0.3–3 m (5% odrazivost) | 0.2–42 m (90% odrazivost); 0.2–30 m (10% odrazivost) |
| Přesnost | ≤ 3 cm | ≤ 4 cm |
| Spotřeba energie | ≤4 W (průměr) | <9 W. |
| Rozměry (D × Š × V) | 80 37 mm x mm x mm 25 | 106 69 mm x mm x mm 43 |
| Hmotnost | 190 g | Cca. 410 g |
| napájení | 12 ~ 28V | 12V ~ 27V |
| Datová komunikace | Ethernet *Kontaktujte nás pro zakázkové I/O | Ethernet |
| Hodnocení krytí | IP54 | IP67 |
| Provozní teplota | -20 ° C ~ 60 ° C | -20 ° C ~ 75 ° C |
| Okolní teplota při uskladnění | -40 ° C ~ 85 ° C | -40 ° C ~ 85 ° C |
| Programování / SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
| Operační systém | Windows 7/8/10/11, Linux, Arm Linux/ROS | Windows 7/8/10/11, Linux, Arm Linux/ROS |

dToF vs. iToF
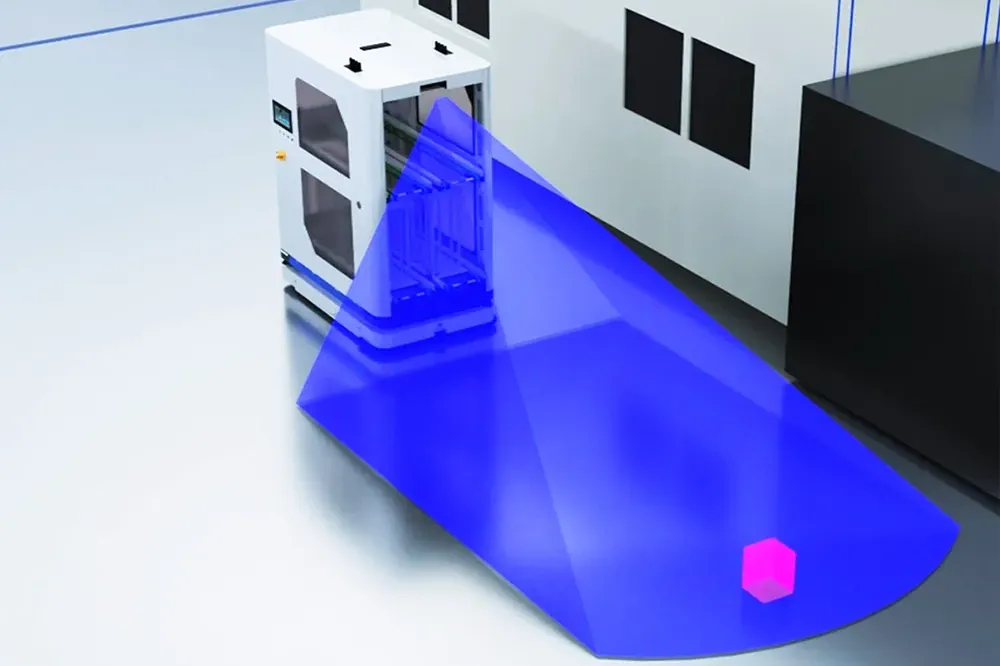
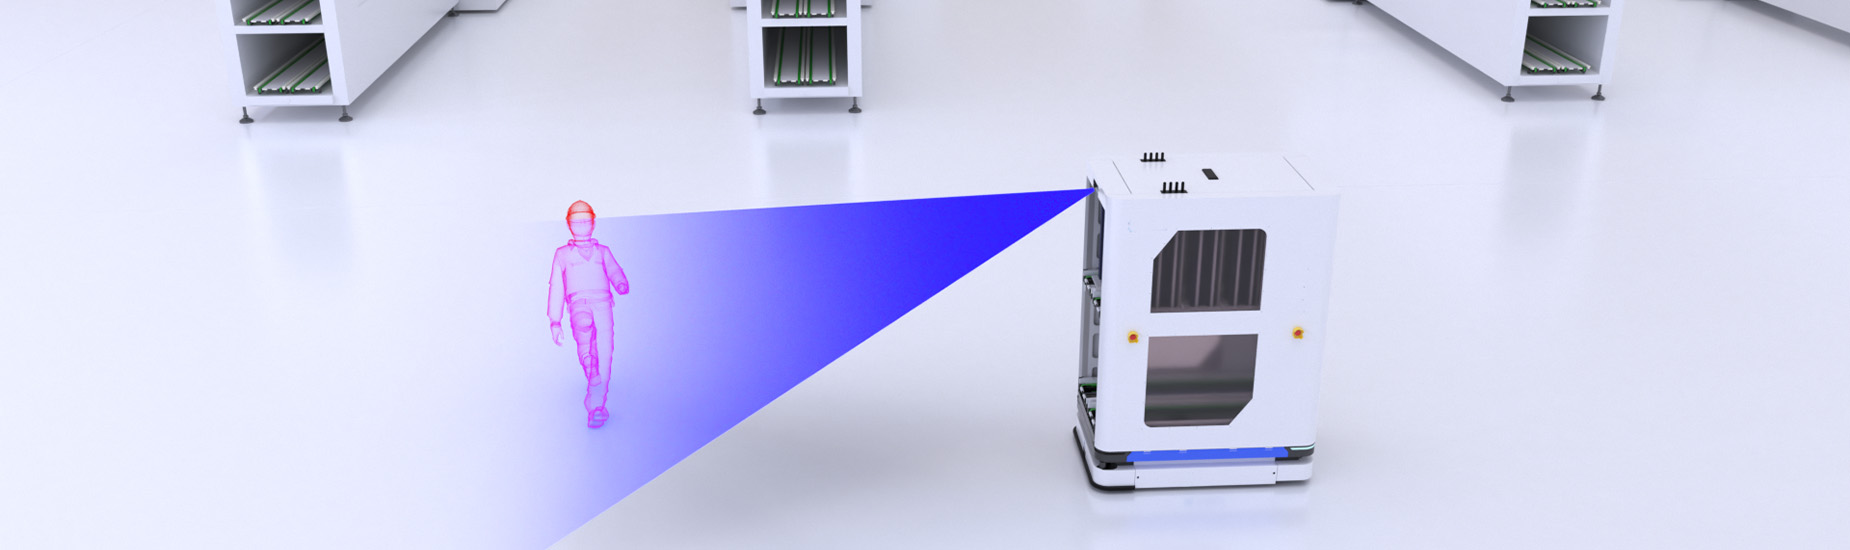
Řada S je vybavena algoritmem pro vyhýbání se překážkám v reálném čase, který je připraven k okamžitému nasazení.
Systém poskytuje až 20 předdefinovaných zón vyhýbání seUživatelé mohou dynamicky přepínat mezi těmito zónami pomocí API, jak se AMR pohybuje, což umožňuje kontextově orientované bezpečnostní zásady v různých oblastech provozu.
Potřebujete řešení pro specifické objekty nebo unikátní pracovní postupy? Náš tým poskytuje kompletní služby vývoje algoritmů na míru pro urychlení vašeho projektu. Můžeme vytvořit moduly vnímání na míru na základě vašich přesných požadavků, včetně:
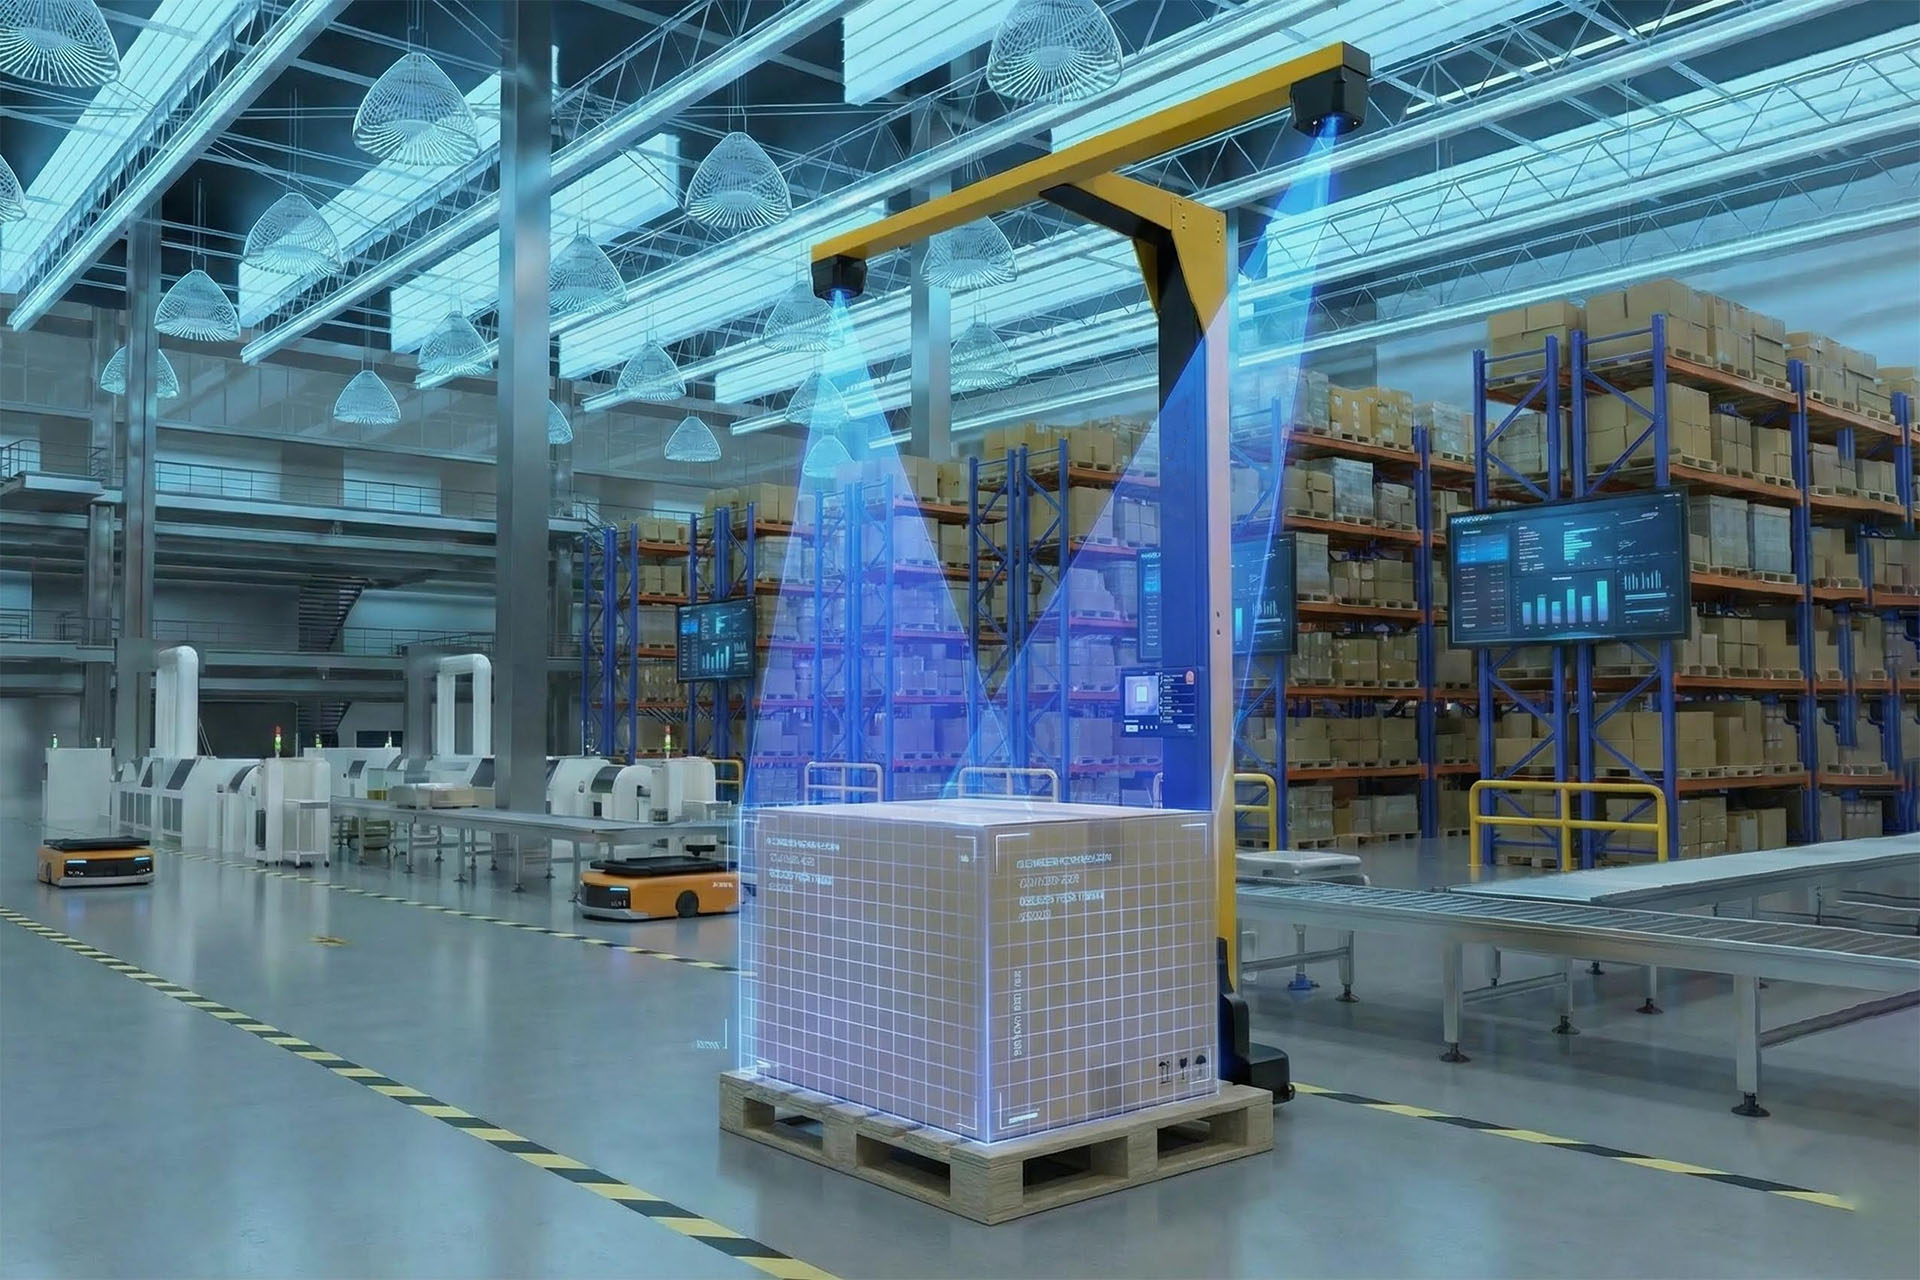
3D vyhýbání se překážkám
MRDVS vylepšuje navigaci robota o pokročilé vyhýbání se překážkám pomocí RGB-D ToF kamery řady S.
3D měření objemu
S10 se vyznačuje hloubkovým rozlišením 240 × 160, které zachycuje informace o hloubce a textuře v reálném čase a zajišťuje tak stabilní vnímání na dlouhou vzdálenost pro nízkorychlostní bezpilotní vozidla, bezpilotní vysokozdvižné vozíky, drony, sekačky na trávu a další zařízení.
S10 Ultra Lite je kompaktní polovodičový dToF LiDAR pro vnitřní i venkovní robotické vnímání. Poskytuje hloubkové mapy, 3D mračna bodů a data o amplitudě infračerveného záření v rozsahu 0.2–42 m s odrazivostí 90 % pro sekačky na trávu, čtyřnohé roboty a multirotorové drony.
Jsme tu, abychom vám pomohli! Pomocí níže uvedeného formuláře nám můžete zanechat zprávu nebo se zeptat na jakékoli dotazy. Náš tým se vám co nejdříve ozve.
Získejte nejnovější zprávy MRDVS, aktualizace produktů, události a další.