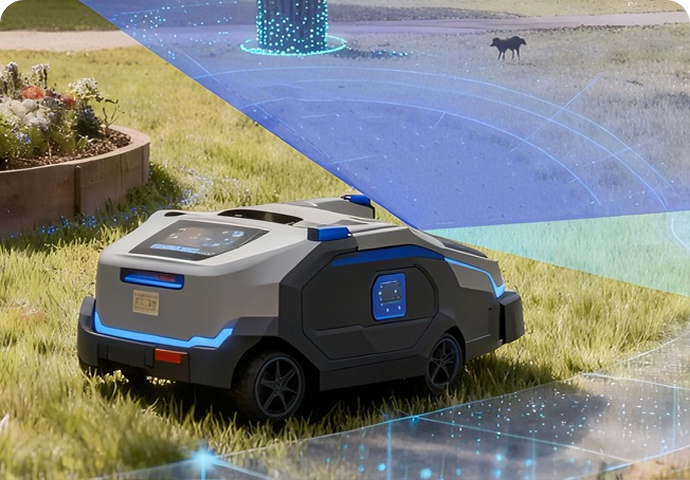



Senzory LiDAR-Vision Fusion řady S pro autonomní vnímání robotů

Řada S kombinuje hloubkové snímání LiDAR a RGB vidění a poskytuje 3D vnímání prostředí v reálném čase pro AMR, čtyřnohé roboty, servisní roboty a autonomní vozidla.

Ikona MIPI

Dostupné rozhraní MIPI

FOV 120° × 80°

Překážka před překážkami

Ethernet

Pochopte řadu S za jednu minutu

Co je to senzor LiDAR-Vision řady S?

Řada S je 3D senzor, který integruje LiDAR a RGB zobrazování a poskytuje přesné informace o hloubce, mračna bodů a vizuální data pro autonomní roboty.

Jaké problémy řeší?

Detekuje nízkoprofilové, zavěšené, nepravidelné a trojrozměrné překážky, které mohou být přehlédnuty konvenčními planárními skenovacími senzory.

Kompatibilní robotické platformy

Řada S je kompatibilní s mnoha robotickými platformami, včetně automatických magnetických motorů (AMR), čtyřnohých robotů, servisních robotů a autonomních vozidel.

Dostupné datové výstupy

V závislosti na modelu poskytuje mapy hloubky, mračna bodů, RGB snímky nebo data související s překážkami.

Které roboty jsou kompatibilní s řadou S?

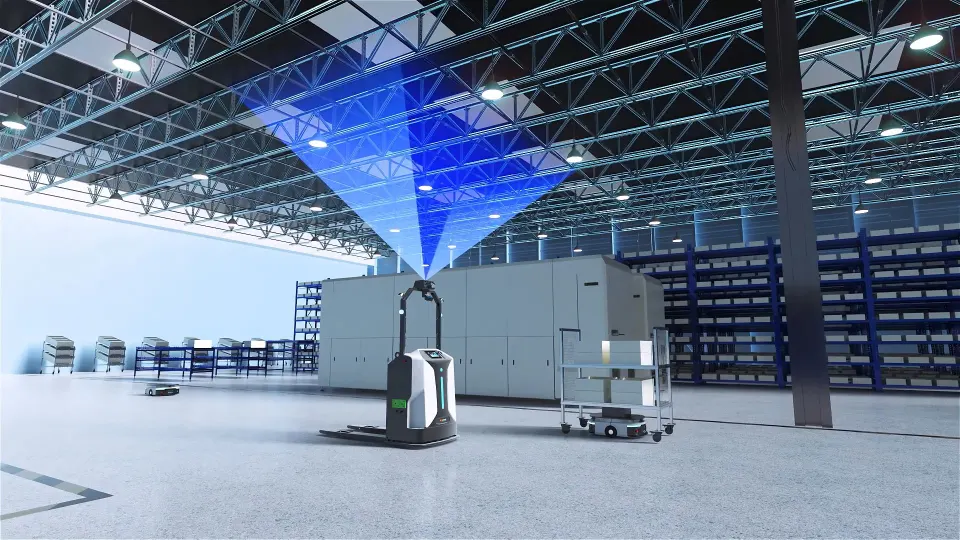
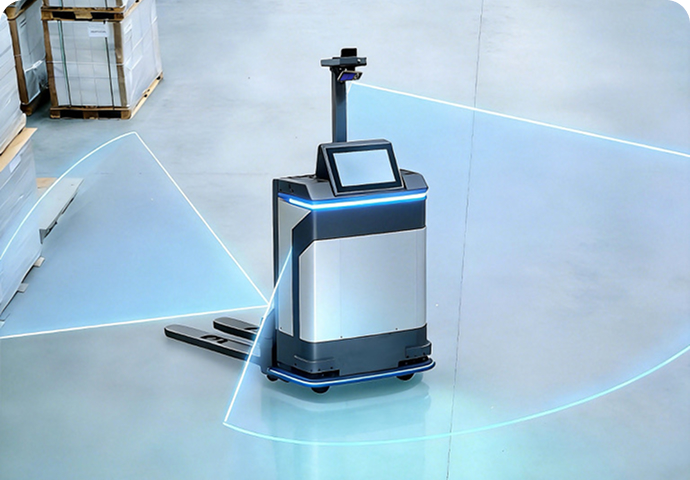
amrs a agv

AMR a AGV

·Montováno vpředu, vzadu nebo po stranách

· Namontováno na přední, zadní a boční straně robota.

·Doporučené modely:S10, S10 Pro

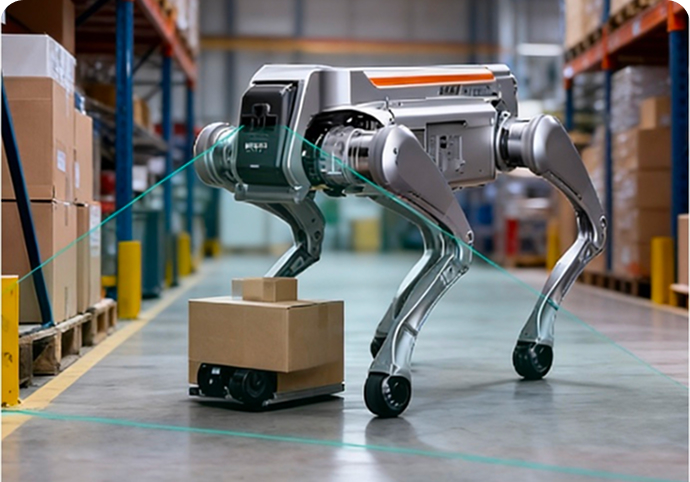
Čtyřnozí roboti

Čtyřnozí roboti

· Detekuje blízké překážky a skenuje okolí před vozidlem.

· Analyzuje složitý terén a okolí.

·Doporučené modely:S10 Ultra Lite

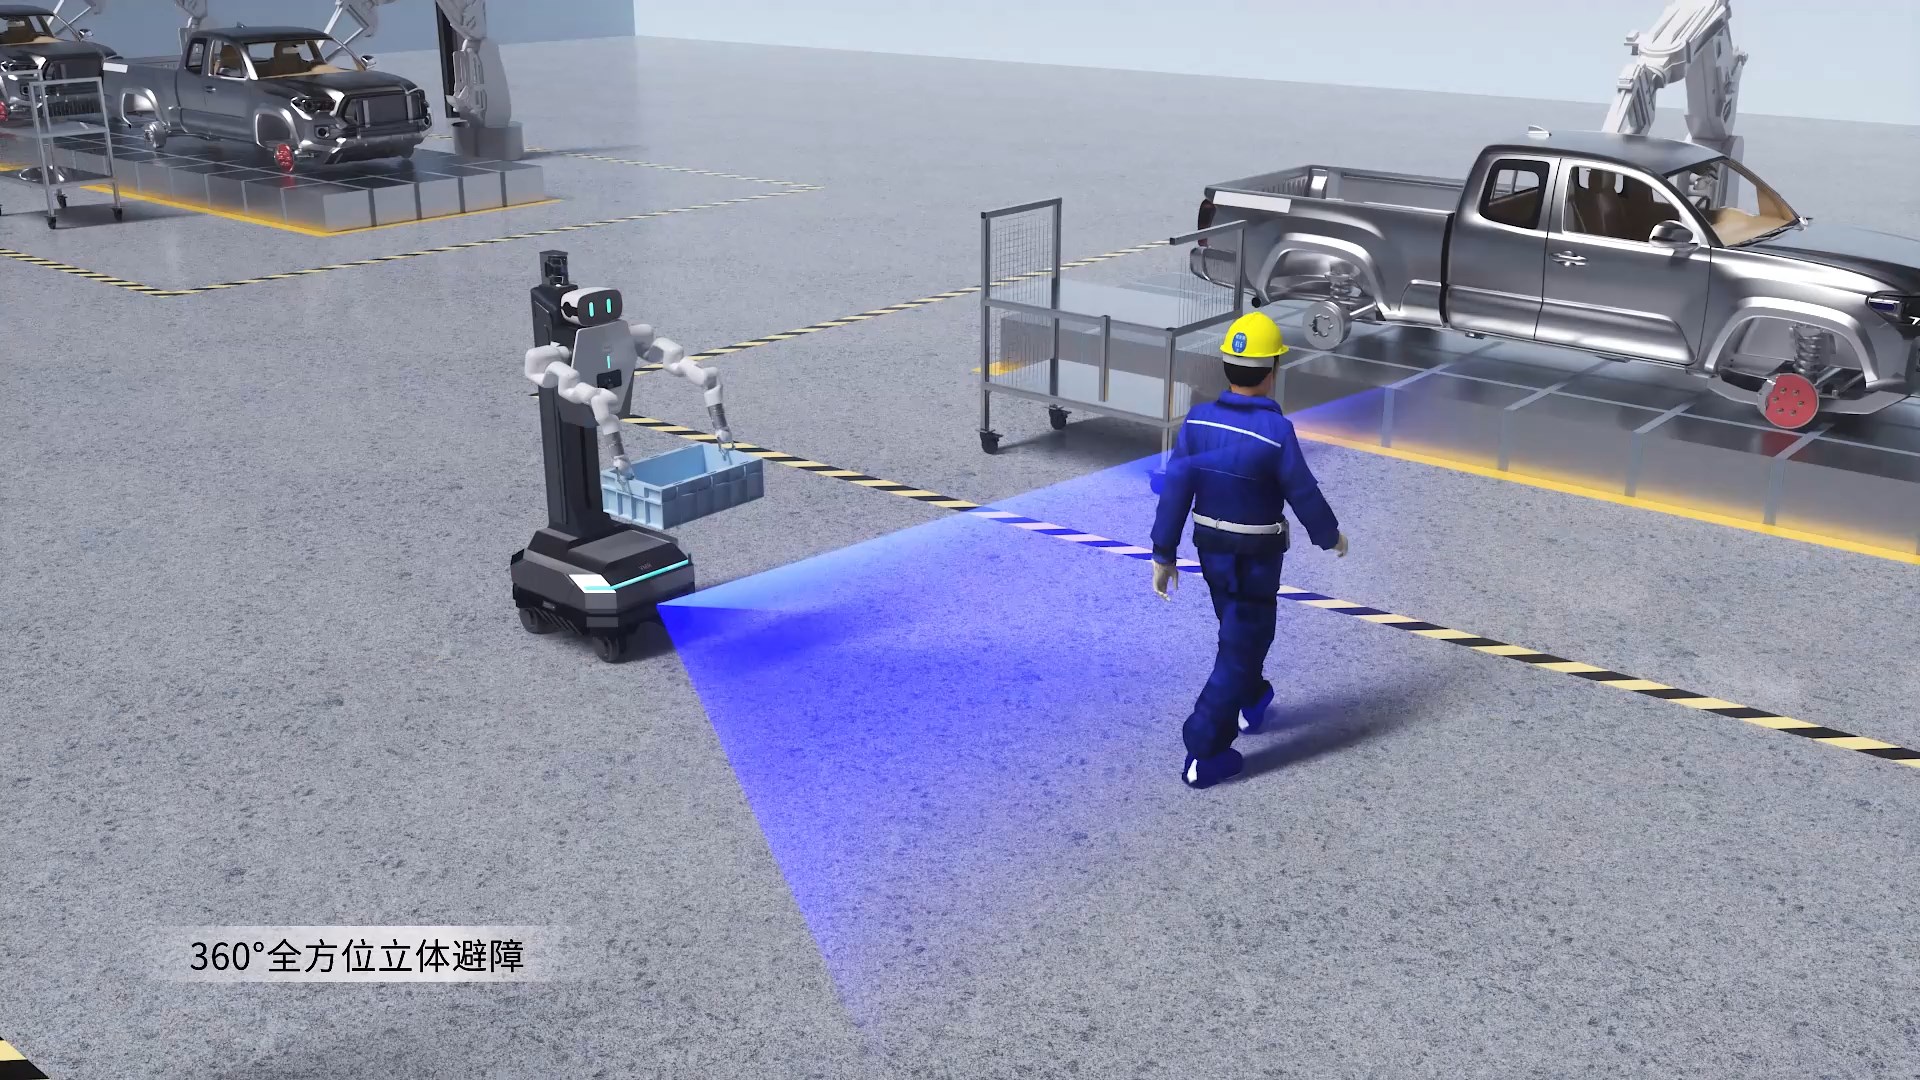
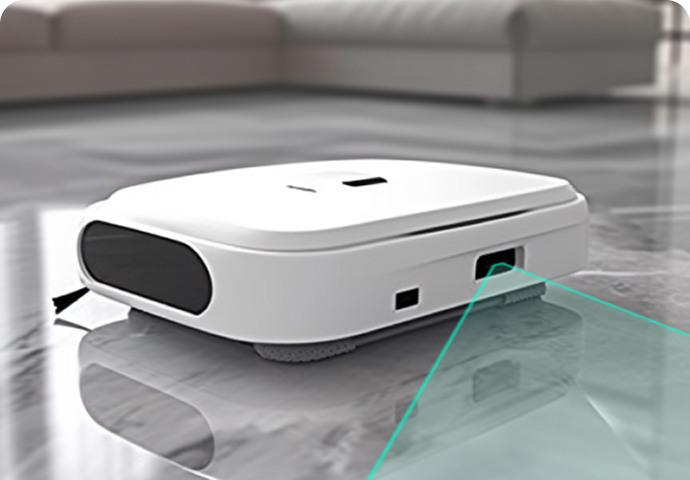
Servisní roboti

Servisní roboti

·Vnímá prostorové uspořádání v zařízených pokojích a chodbách.

· Vyhýbá se překážkám a zajišťuje bezpečnost kolem lidí.

·Doporučené modely:S11

Venkovní nízkorychlostní autonomní stroje

Venkovní nízkorychlostní autonomní stroje

·Pomalá autonomní robotika (dodávání/inspekce/čištění).

·Hodnoceno podle stupně ochrany, světla a teploty.

·Doporučené modely:S10 Pro

Porovnání a výběr modelů řady S

ModelUmístění produktuPracovní rozsahFOVVýstup datIP RatingDoporučené aplikace
S10Dynamické vyhýbání se na dlouhé vzdálenosti0.05–8 m (90% odrazivost)

0.05–5 m (10% odrazivost)
Hloubkové zorné pole: 120° × 80°

RGB zorné pole: 120° × 90°
Mapy hloubky, RGB a intenzity IRIP54AMR/AGV, autonomní vysokozdvižné vozíky, venkovní nízkorychlostní vozidla, skladovací a logistická robotika
S10 Ultra LiteVnímání na dálku0.2–42 m (90% odrazivost)

0.2–30 m (10% odrazivost)
Hloubkové zorné pole: 120° × 80° ± 3°Mraky hloubky/bodů a mapy intenzity infračerveného zářeníIP67Čtyřnožní roboti, robotické sekačky, vícerotorové drony, venkovní mobilní roboti
S11Vyhýbání se krátkým vzdálenostem, prostorové snímání a 3D modelování0.1–5 m (zorné pole 118°)

0.1–3 m (zorné pole 140°)
(Odrazivost: 10 %–90 %)
Hloubkové zorné pole: 136°×56°

RGB FOV: 120°×110°±3°
Mraky hloubky/bodů, mapy intenzity RGB a IRIP54Úklidové roboty, AMR/AGV, servisní roboty, roboty pro domácí použití

Klíčové specifikace a provozní podmínky

SpecifikaceS10S10 Ultra-LiteS11
Technologie hloubkydToFdToFdToF
Provozní rozsah0.05–8 m při 90% odrazivosti; 0.05–5 m při 10% odrazivosti0.2–42 m při 90% odrazivosti; 0.2–30 m při 10% odrazivosti0.1–5 m venku při odrazivosti 10 %–90 %
Minimální detekční vzdálenost0.05 m0.2 m0.1 m
Hloubkové rozlišení× 240 160× 240 160× 240 96
Rozlišení RGB× 1920 1080-× 1280 1080
Snímková frekvenceHloubka/RGB: Max. 20 fps; Typicky 15 fpsHloubka: Max. 10 fps, typicky 10 fps; RGB: Max. 20 fps, typicky 10 fpsHloubka/RGB: Max. 20 fps; Typicky 10 fps
Zorné poleHloubka: 120° × 80°;
RGB: 120° × 90°
Hloubka: 120° × 80° ±3°; RGB: 120° × 110° ±3°Hloubka: 136° × 56°; RGB: 120° × 110° ±3°
Přesnost hloubky≤ 3 cm≤ 4 cm1 cm
Rozsah okolního světlaAž 100 kLuxů0–100 kLuxAž 100 kLuxů
komunikační rozhraníEthernet; Volitelné vlastní I/OEthernetEthernet / USB / MIPI
Vstupní napětí12–28 V DC12–27 V DCEthernet: 12–28 V DC; USB: 5 V;
Spotřeba energiePrůměrně ≤4 W<9 W.<4 W průměr; 13 W špička
Rozměry80 x 37 x 25 mm 106 x 69 x 43 mm 90 x 25 x 25 mm
Hmotnost190 gCca. 440 gPřibližně 130 g (Ethernet) / 90 g (USB)
Provozní teplota-20 °C až 60 °C-20 °C až 75 °C-20 °C až 60 °C
Okolní teplota při uskladnění-40 °C až 85 °C-40 °C až 85 °C-40 °C až 70 °C
Stupeň ochranyIP54IP67IP54
Podporované operační systémyWindows 7/8/10/11; Linux; Arm Linux/ROSWindows 7/8/10/11; Linux; Arm Linux/ROSWindows 7 nebo novější; Linux; Arm Linux/ROS
Podpora SDKC / C++ / ROS SDKC / C++ / ROS SDKC / C++ / ROS SDK

Nejčastější technické dotazy k řadě S

Jakou technologii hloubkového snímání používají S10, S10 Ultra Lite a S11?

Všechny tři modely využívají technologii hloubkového snímání dToF. Kamera měří čas potřebný k tomu, aby laserový signál dorazil k objektu a vrátil se zpět k senzoru, a poté vypočítá vzdálenost mezi objektem a kamerou pro generování hloubkových map a 3D mračen bodů.

Model S10 je navržen pro standardní vnímání na střední vzdálenost a vyhýbání se překážkám v mobilních robotech. Model S10 Ultra Lite je určen pro lokalizaci, navigaci a vnímání prostředí na delší vzdálenost v interiéru i exteriéru. Model S11 se vyznačuje kratší minimální detekční vzdáleností a širším zorným polem, díky čemuž je vhodný pro vyhýbání se překážkám na krátkou vzdálenost a prostorové vnímání v širokém okolí.

Verze robota S11 s podporou S10, S10 Ultra Lite a RGB dokáží vytvářet hloubkové mapy, mračna bodů, RGB snímky a IR amplitudové snímky. Roboty mohou tato data využít k detekci překážek, navigaci, prostorovému vnímání a mapování prostředí.

Výstupní schopnosti se mohou lišit v závislosti na konfiguraci rozhraní, proto je třeba před integrací potvrdit konkrétní datové toky.

Skutečný výkon měření vzdálenosti ve venkovním prostředí může být ovlivněn intenzitou slunečního záření, odrazivostí cíle, úhlem dopadu, deštěm, mlhou, prachem a stavem optického okna. Před nasazením se doporučuje provést testování v reálném provozním prostředí.

Výběr modelu by měl být založen na detekčním dosahu, zorném poli, komunikačním rozhraní, stupni krytí, hloubkovém rozlišení a skutečném instalačním prostředí.

  • Pro standardní mobilní robotické vyhýbání se překážkám zvažte S10.
  • Pro vnímání okolního prostředí na dlouhé vzdálenosti zvažte S10 Ultra Lite.
  • Pro vnímání zblízka a v širokém zorném poli zvažte model S11.

Technické zdroje pro řadu S

Download Center

新建 空白 画面 1611.webp

Případové studie

无人快递车.jpg

Poznámky k aplikaci

新建 空白 画面 2026 01 04T105304.669.webp

Ekosystémoví partneři

人形机器人.mp4 snímek 01.33.720.jpg

Technické poznámky k aplikaci řady S

Zůstaň připojen!

* Povinné pole

Odesláním tohoto formuláře souhlasíte s tím, že vás bude společnost MRDVS (dceřiná společnost Hangzhou Lanxin Robotics Co., Ltd.) kontaktovat e-mailem nebo telefonicky za účelem marketingové a obchodní komunikace. Pro komunikaci a obchodování s vaší organizací shromažďujeme a používáme kontaktní údaje, které uvedete výše. Zavazujeme se, že tyto informace budeme uchovávat v bezpečí a důvěrnosti a budeme je uchovávat pouze po dobu nezbytně nutnou k naplnění uvedených účelů.

Kliknutím na tlačítko Odeslat potvrzujete, že jste si přečetli a porozuměli tomuto oznámení o ochraně osobních údajů a výslovně souhlasíte s tím, aby společnosti Hangzhou Lanxin Robotics Co., Ltd. a MRDVS shromažďovaly a používaly vaše osobní údaje pro zde popsané účely.