
V2 Pro RTLS

Sledujte každou paletu, každý vysokozdvižný vozík.

Prohlédněte si každou paletu
Sledujte každý vysokozdvižný vozík

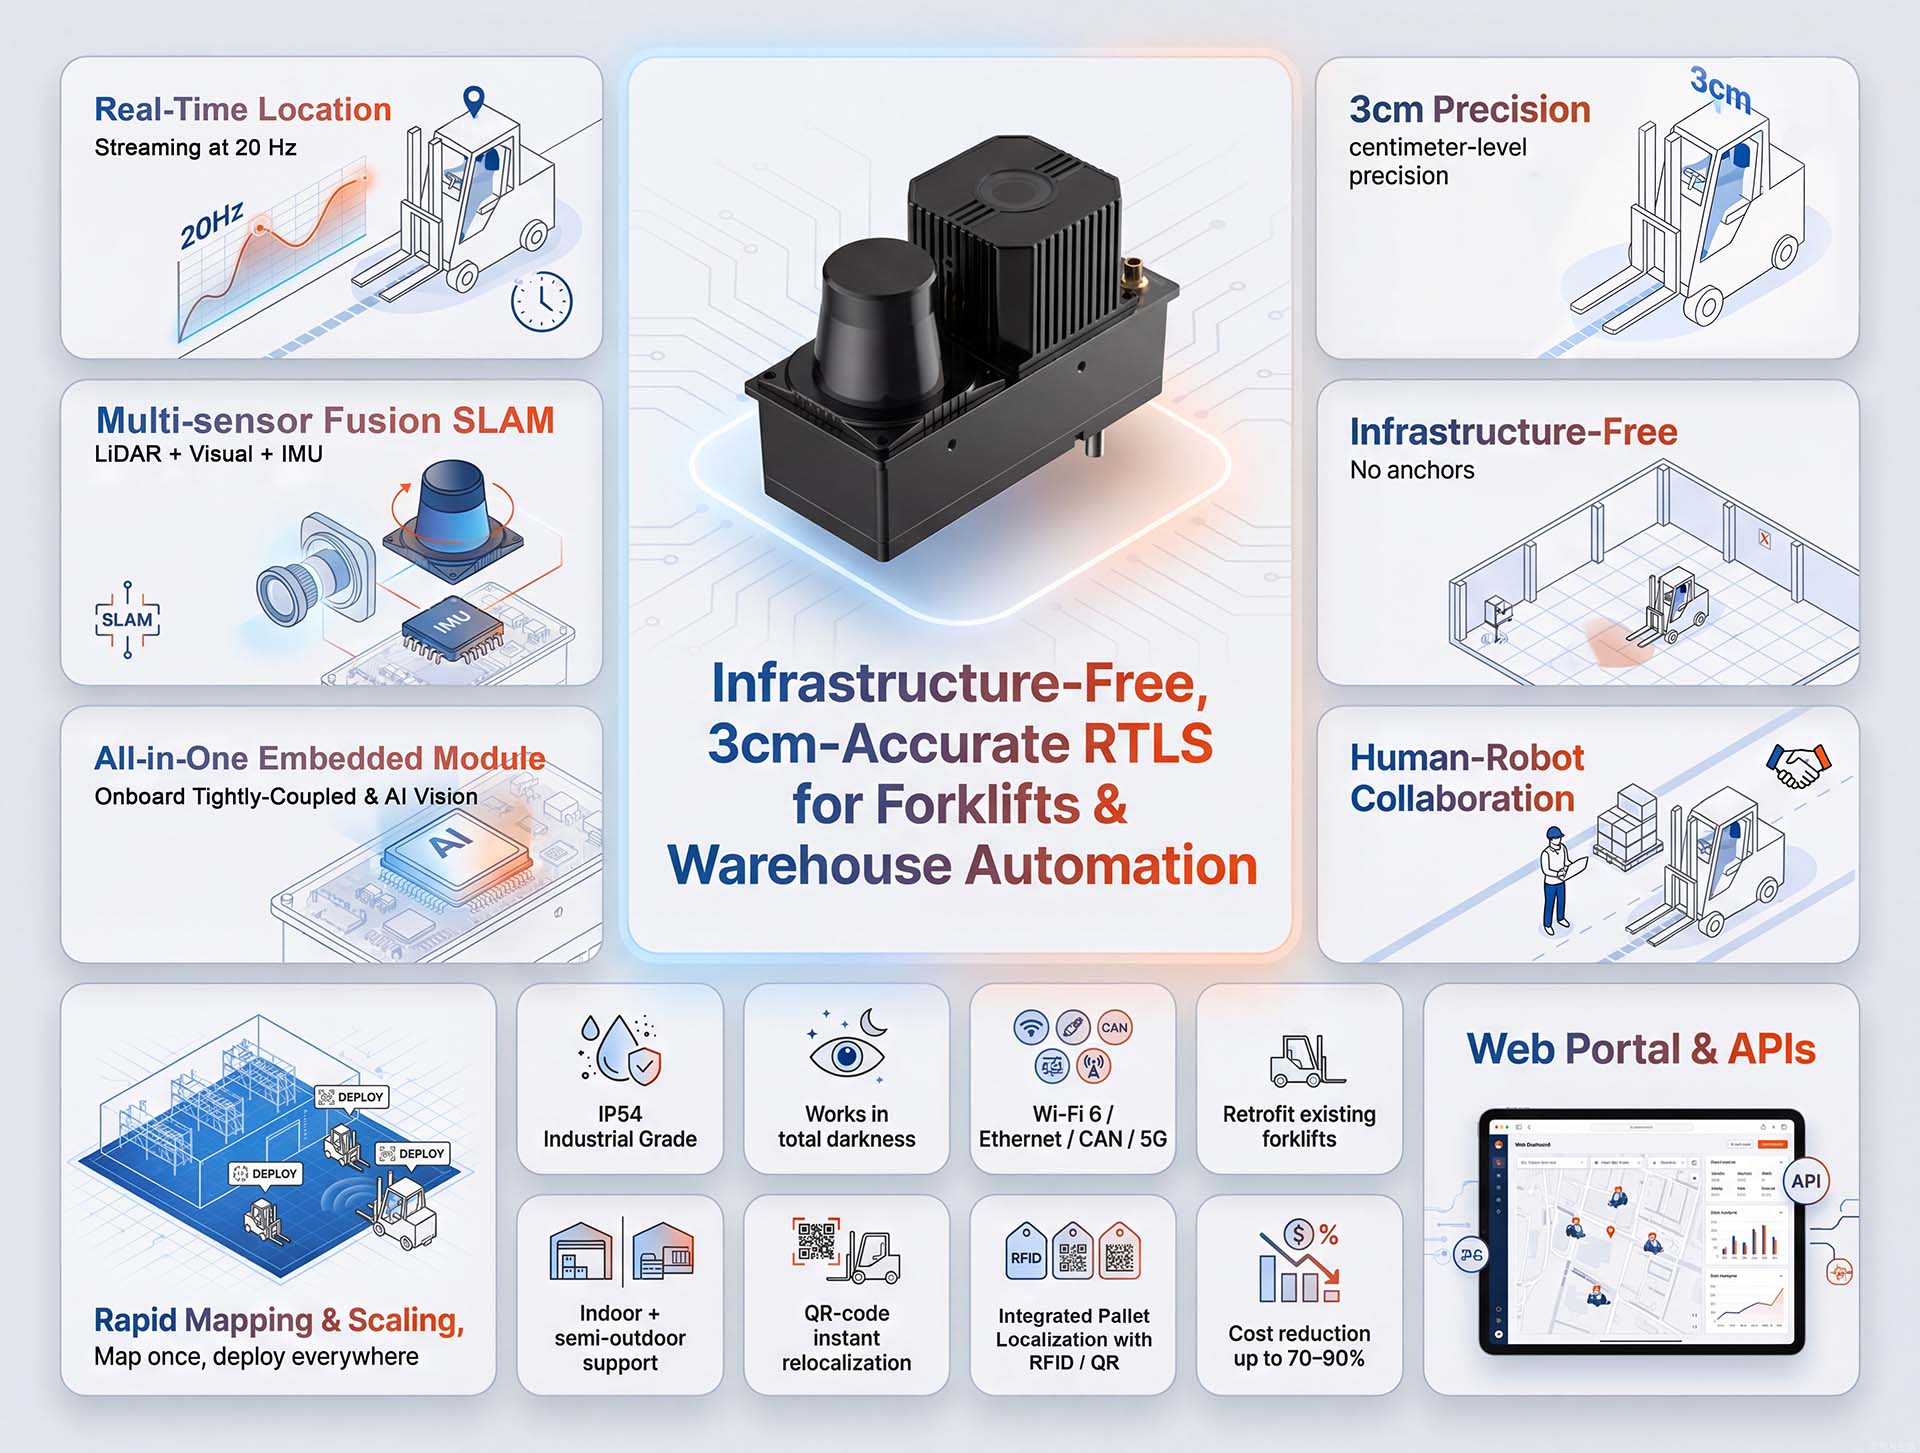
Bez infrastruktury, přesný 3cm systém Fusion-SLAM RTLS pro jakékoli skladové vozidlo. Sledování vozového parku v reálném čase pro každý vysokozdvižný vozík nebo AGV. Převeďte stávající zařízení na autonomní vozidla s jednou polohovací jednotkou. Rychlá a cenově dostupná automatizace.
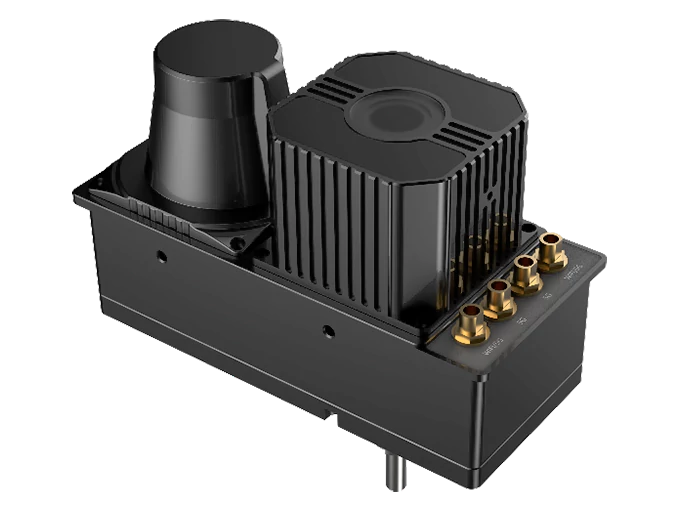
Vysokozdvižný vozík V2 Pro RTLS

Multi-Sensor Fusion
Poháněno hlubokým učením

Sloučení senzoru

2D LiDAR + Kamera směřující dopředu do stropu + IMU, úzce integrovaný s lokalizačním enginem s hlubokým učením pro bezkonkurenční robustnost ve složitých prostředích.

Univerzální použití v celém vašem vozovém parku

V2 Pro, postavený na tomto robustním výkonu, je navržen pro tři základní provozní potřeby.

Modul pro určování polohy jádra
pro AGV a AMR

V2 Pro poskytuje centimetrově přesné polohování bez nutnosti zasahovat do infrastruktury, které je nezbytné pro autonomní řízená vozidla (AGV) a autonomní mobilní roboty (AMR) k provádění klíčových úkolů – jako je přeprava materiálu, inspekce zařízení a průmyslové čištění – s plnou spolehlivostí.

Modul pro povědomí o přesnosti
pro manuální MHV

Vysoce přesné zjišťování polohy v reálném čase pro celou vaši flotilu nákladních vozidel – výsuvné vozíky, paletové vozíky, vychystávací vozíky, tahače a další.
  • Bezpečnostní upozornění na blízkost
  • Přesné sledování vozového parku
  • Bohatá data pro digitální dvojčata
Pohánějte inteligentní sklad.

Ideální sada pro dodatečnou montáž
Převod z manuálního na autonomní

Slouží jako kompletní polohovací a navigační jednotka pro transformaci manuálních vysokozdvižných vozíků na autonomní AGV. To umožňuje rychlou a nákladově efektivní automatizaci stávajících zařízení.
V2 Pro vybavuje průmyslové čisticí roboty soběstačným polohováním bez nutnosti nutnosti vytvářet infrastrukturu – takže mapují, navigují a fungují autonomně od prvního dne, a to i v zařízeních, která se denně mění.

Čisticí robot
To se nikdy neztratí

Skutečné plug-and-play RTLS
Nulová potřeba infrastruktury

Vyhněte se měsícům instalace a milionům nákladů.
Proměňte své stávající vysokozdvižné vozíky v inteligentní zařízení, aniž byste museli měnit své zařízení.

Připraveno k použití hned první den

Snižte náklady o 90 %

Přizpůsobitelné jakémukoli prostředí

Žádný drift. Žádná závislost na odometrii.

Osvědčené v praxi, připravené pro vozový park

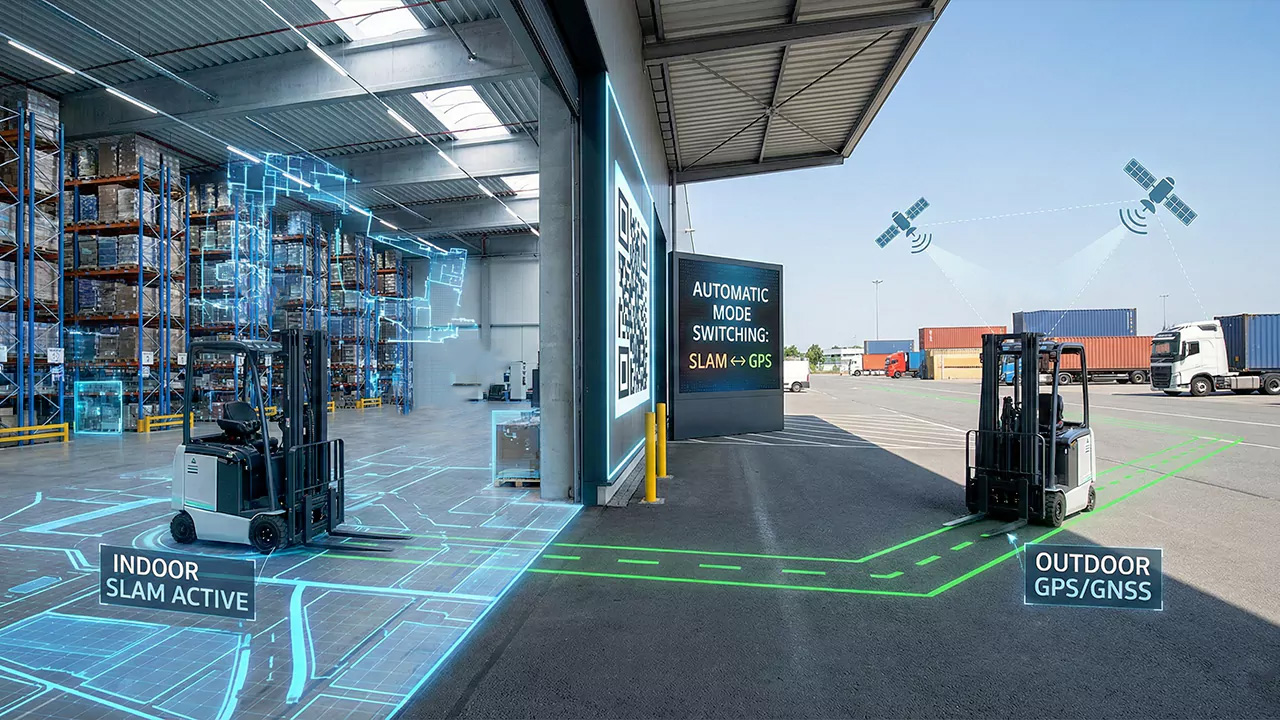
Umístění ve venkovním a smíšeném prostředí

Pokud se vaše operace rozšíří ven, systém se přizpůsobí vašim specifickým potřebám.

Pouze vnitřní prostory

Pro pracovní postupy, kde se zboží manipuluje uvnitř a vozidla se pohybují pouze mezi budovami, je standardní řešení pro vnitřní použití plně dostačující. Stačí naskenovat QR kód u vchodu do budovy a systém se po vstupu okamžitě znovu lokalizuje. Není potřeba žádné venkovní sledování.

Polostrukturované oblasti

Nakládací rampy, kryté doky, dvory s blízkými stavbami, uzavřené chodníky.

  • Integrovaný 2D LiDAR + IMU – poskytuje spolehlivý výkon s využitím stávajících konstrukčních prvků

Otevřené oblasti

Velké dvory, parkoviště.
  • Integrovat externí GPS or RTK – zajišťuje přesnost v široké oblasti i tam, kde jsou přírodní prvky omezené

Prostředí mezi tím

Nějaká struktura existuje, ale 2D LiDAR samotný by mohl být problematický. Velké dvory, parkoviště.
  • Vylepšit na 360° 3D LiDAR u našich Modul V2H
    zachycuje bohatší prostorové prvky pro větší robustnost

Architektura fúze senzorů
Navrženo pro spolehlivost

V2 Pro kombajny 2D LiDAR, vidění, a IMU data v účelově vytvořeném systému
zajistit stabilní a vysoce přesnou lokalizaci v reálných prostředích.

Ikona lidaru

Integrace tří senzorů

Výpočet hran

Integrované edge computingové systémy

Neochvějná přesnost

Přesnost na centimetrovou úroveň

Viditelnost za všech podmínek

Spolehlivý v reálném světě

Hlavní technické specifikace

Objevte výhody V2 Pro. Zjistěte, jak naše komplexní řešení bez nutnosti infrastruktury poskytuje přesné sledování v reálném čase se spolehlivým výkonem pro moderní automatizaci skladů.

V2 Pro Bento Grid Neo

Od rozbalení k sledování během několika minut

Inteligentní webový portál a API

Všestranná webová platforma

Integrace přátelská k vývojářům

Flexibilita a odolnost

v2 pro rtls Okamžitá obnova Relokalizace0206

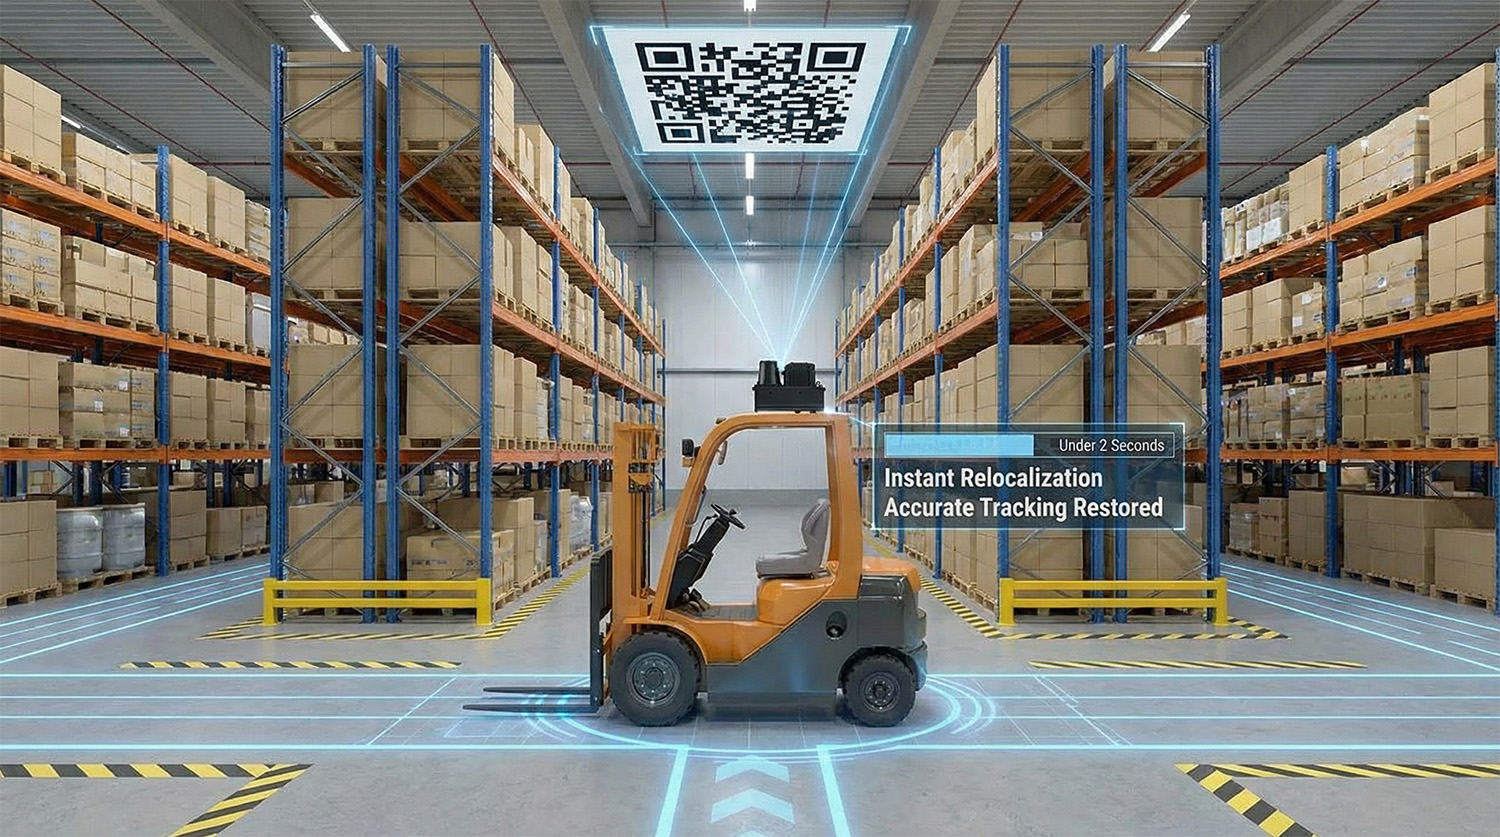
Okamžitá relokalizace

V2 Pro Unified Location ID

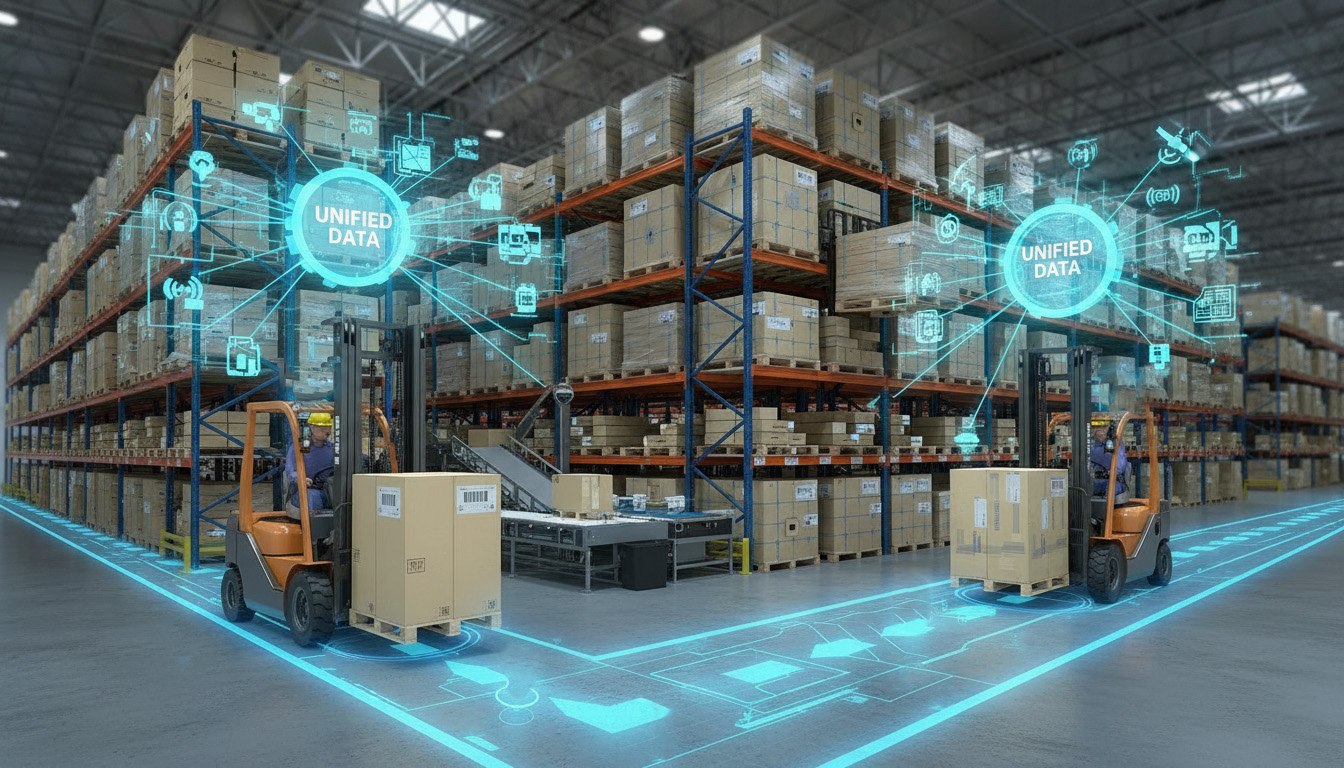
Sjednocené ID lokality

Bezproblémový přechod mezi interiérem a exteriérem 0206

Bezproblémové použití uvnitř i venku

Okamžité zotavení
Vždy víte, kde jste

Pokud se vozidlo pohybuje s vypnutým motorem, existují dva způsoby, jak jej vyprovokovat.

Více než jen polohování, chytřejší viditelnost

Řešení vašich reálných potřeb s konfigurovatelnou bezpečností a přizpůsobeným vnímáním

Sledování palet a majetku

Pro přiřazení konkrétní palety nebo nákladu k danému místu mohou integrátoři nebo zákazníci tato data kombinovat s široce dostupnými identifikačními technologiemi, jako jsou RFID čtečky nebo skenery čárových kódů. Výsledkem je jednotný datový tok, který přesně ukazuje, kde se každé vozidlo nachází a co manipuluje.

360° prostorové vnímání

Skutečná viditelnost nejenže znamená pochopení prostředí. Vlastní roboty řady S od MRDVS integrují polovodičový LiDAR s daty RGB-D pro 360° přehled a klasifikují lidi, vysokozdvižné vozíky a palety v reálném čase, což umožňuje dynamické bezpečnostní zóny a spolupráci mezi člověkem a robotem.

Stažení zdrojů

Technická bílá kniha

Příběh vývoje · Případové studie · Architektura systému · Uživatelská příručka · Reference API · a další.
Stáhněte si whitepaper

Naši Partneři

Naše globální partnerská síť kombinuje lokální odborné znalosti s integračními možnostmi RTLS a podporuje nasazení V2 Pro. Od přesné lokalizace pro AGV a průmyslová vozidla až po modernizaci automatizace, bezpečnostní upozornění v reálném čase a aplikace digitálních dvojčat, naši partneři pomáhají zákazníkům proměnit data o poloze v praktická a škálovatelná řešení.
LocaXion
LocaXion
Spojené státy americké
Systémový integrátor RTLS Digital Twin specializující se na zdravotnictví, výrobu a průmyslové prostředí
DetektivX
DetektivX
Španělsko
Integrace průmyslového IoT, systémy pro určování polohy v reálném čase (RTLS), trh jižní Evropy
Automatizace GTP
Automatizace GTP
Brazílie
Logistika 4.0, Automatizace skladů, Systémy pro určování polohy v reálném čase (RTLS), Jihoamerický trh
Movel AI
Movel AI
Singapore
SaaS pro robotiku, WMS/FMS a integrace robotiky se sídlem v Singapuru, trh jihoafrické republiky a Indie

Co říkají naši klienti

Po vyhodnocení několika konkurenčních systémů jsme toto řešení vybrali pro intenzivní ověření v terénu. Spolehlivost, kterou prokázalo v komplexních reálných provozních podmínkách, nám dala plnou jistotu k jeho integraci jako základní součásti našeho plánu automatizace skladu.
logo detektiva
Juan Carlos
Provozní ředitel společnosti SleuthX
„Nekompromisní spolehlivost v reálné logistice“ Multisenzorová fúze V2 Pro zajistila v našem zařízení bezproblémové mapování s přesností 3 cm. Během vysokorychlostních manévrů a zdvihacích operací zůstal dokonale stabilní. Robustní řešení připravené k nasazení, které efektivně propojuje ruční sledování vysokozdvižných vozíků s digitální správou vozového parku v náročných prostředích.
Logo společnosti Gensurv Robotics
Pasan Jump
Technický ředitel společnosti Gensurv Robotics

Často kladené otázky

Co je Fusion-SLAM™? Je algoritmus open-source?

Fusion-SLAM™ je naše plně patentovaná základní technologie. Vznikla ze základního výzkumu v oblasti vizuálního vnímání a hlubokého učení, vedeného naším spoluzakladatelem Dr. Xuanhao Zhouem. Během více než deseti let specializovaného interního výzkumu a vývoje byla technologie důkladně zdokonalena a ověřena ve stovkách reálných nasazení, přičemž nejvýznamnější je funkce základního polohovacího nástroje pro automatická měřicí zařízení (AMR) a automatizované vysokozdvižné vozíky v naší mateřské společnosti Lanxin Robotics.

Toto stejné, v praxi osvědčené jádro nyní pohání modul MRDVS V2 Pro. Dosahuje úzce propojené fúze senzorů 2D LiDAR, vizuálních prvků stropu a dat IMU. Díky našim doménově trénovaným modelům hlubokého učení poskytuje absolutní polohování na centimetrové úrovni, které je výrazně stabilnější a spolehlivější než řešení s jedním senzorem.

Tuto robustnost průmyslové úrovně jsme nyní převedli do V2 Pro, samostatného hardwarového modulu, který je přímo k dispozici pro dodatečnou montáž ručních vysokozdvižných vozíků a umožňuje přestavby na AGV. To přináší osvědčenou a spolehlivou autonomii pro širší škálu vozidel a průmyslových aplikací.

Algoritmus není open-source a zůstává klíčovou součástí našeho portfolia duševního vlastnictví, což našim zákazníkům zajišťuje neustálé inovace a spolehlivý výkon.

Jaká je klíčová výhoda oproti tradičním UWB systémům?

Naše řešení nabízí oproti konvenčním systémům tři zásadní výhody:

  1. Jádro bez značek a rychlé nasazení: Systém ve své podstatě nevyžaduje žádné předinstalované značky, majáky ani infrastrukturu (např. kotvy UWB, reflektorové stěny) a umožňuje nasazení během několika dnů namísto týdnů. Pro scénáře, kde zákazníci preferují dodatečnou ochranu pro rychlou relokalizaci, lze volitelně nasadit omezený počet QR kódů, aniž by byla ohrožena základní výhoda systému v podobě nepotřebné infrastruktury.

  2. Radikálně odlišný a škálovatelný model nákladů: Na rozdíl od systémů UWB, jejichž náklady se mění s velikostí skladovací plochy (což vyžaduje rozsáhlé sítě kotev, které mohou u velkých skladů stát stovky tisíc dolarů), se naše řešení škáluje primárně s počtem vozidel. To se promítá do dramaticky nižších počátečních investic a mnohem předvídatelnějšího, lineárního škálování nákladů pro rozsáhlé nebo rozšiřující se provozy.
  3. Prokázaná robustnost v prostředích s nedostatkem LiDARu: Na rozdíl od systémů závislých pouze na 2D LiDAR nebo VSLAM zajišťuje naše technologie Fusion-SLAM™ stabilní a na centimetr přesný provoz v náročných podmínkách – včetně ocelových konstrukcí, otevřených prostor, dynamických skladovacích podlah a uliček s vysokou proměnlivostí – díky těsnému propojení stropního vidění a inerciálních dat.
Trpí systém posunem polohy v čase nebo vzdálenosti?

Ne. Systém používá absolutní SLAM založený na přírodních rysech, nikoli na relativní odometrii kol. Tím se zcela eliminuje kumulativní drift. Není nutná pravidelná ruční korekce – systém poskytuje stabilní polohování na globální mapě bez driftu.

Jaký je provozní rozsah výšky, přesnost a specifikace LiDARu?

Systém je navržen pro optimální výkon v rámci výšky stropu až 15 metrů, což je efektivní dosah pro vizuální složku, aby byla zajištěna robustní lokalizace s bohatými funkcemi. V tomto rozsahu je přesnost polohování ±1–3 cm a při vzdálenosti 15 metrů zůstává v rozmezí ±4 cm.

Integrovaný 2D LiDAR to podporuje s maximálním detekčním dosahem až 40 metrů pro cíle s vysokou odrazivostí (90 %) a přibližně 15 metrů pro standardní cíle s nízkou odrazivostí (10 %), čímž poskytuje spolehlivá planární mapovací data jako součást řešení Fusion-SLAM™.

Komplexní sada hardwarových parametrů a tolerancí prostředí je uvedena v Dodatku A: Specifikace hardwaru V2 Pro.

Jak systém obnoví svou polohu, pokud ji ztratí v důsledku pohybu nebo vypnutí?

Nejrychlejší a nejspolehlivější metodou je vizuální relokalizace pomocí QR kódů AprilTag, které lze umístit na stropy, stěny nebo sloupy. Pokud je vozidlo během jízdy přesunuto (např. odtaženo na nové stanoviště), jednoduše s ním najeďte k libovolnému předem umístěnému QR kódu v zařízení. Palubní kamera kód naskenuje a systém do 2 sekund obnoví svou přesnou polohu a okamžitě obnoví normální provoz. Pro spolehlivé skenování se ujistěte, že velikost QR kódu je vhodná pro pozorovací vzdálenost (obecným pravidlem je, že délka strany kódu by měla být alespoň 10násobek výškového rozdílu v metrech). Pro optimální pokrytí doporučujeme umístit více unikátních kódů v klíčových oblastech (např. dveře doku, vstupy do zón).

Lze systém používat venku?

Systém je primárně navržen pro přesné polohování v interiéru. Jeho vhodnost pro venkovní použití závisí výhradně na vašich specifických provozních požadavcích, které lze rozdělit do dvou hlavních scénářů:

Scénář 1: Pokud není nutné venkovní umístění
To je typické pro pracovní postupy, kde se zboží manipuluje uvnitř a vozidla se pohybují pouze mezi budovami bez nutnosti lokalizace v reálném čase venku. Standardní řešení pro vnitřní prostory je plně dostačující. Vozidlo se při vjezdu do každé budovy přesně znovu lokalizuje naskenováním QR kódu umístěného u vchodu (na zdi nebo stropě), což umožňuje následnou přesnou navigaci v interiéru.

Scénář 2: Pokud je potřeba nepřetržité a spolehlivé venkovní polohování
Pro provozy vyžadující robustní lokalizaci v exteriéru nabízí systém konfigurovatelná řešení přizpůsobená danému prostředí.

In částečně strukturované oblasti s jasnými hranicemi – například nakládací rampy, kryté doky, příjezdová dvora s budovami vzdálenými od sebe jen několik metrů nebo uzavřené chodníky (které díky stropnímu krytu fungují jako vnitřní prostory) – integrovaná konfigurace 2D LiDAR + IMU poskytuje spolehlivý výkon.
Pro otevřené, charakteristické – řídké oblasti (např. velké dvory, parkoviště), doporučujeme integrovat externí GPS nebo RTK modul pro zajištění přesného určování polohy ve velkém měřítku.

Budou změny rozvržení vyžadovat nové mapování?
Doporučujeme provést mapování před umístěním hromadného skladu (např. pozemních skladů) a zboží do rychle se měnících skladovacích prostor – zejména do zón hromadného skladování. Naše řešení Fusion-SLAM™ RTLS využívá k lokalizaci primárně fixní prvky prostředí (např. sloupy, stropní světla, potrubí nebo žebra stěn). Po dokončení mapování již následné změny hromadného skladovaného zboží (např. přidání/odebrání) nevyžadují opětovné mapování.
Musím znovu mapovat, pokud se změní model vozidla?
Ano. Při změně modelu vozidla se doporučuje přemapování, protože rozdíly ve výšce střechy a strukturálních překážkách mohou ovlivnit perspektivu zobrazení a stabilitu detekce modulu V2 Pro. Provedení samostatného mapování pro každý model zajišťuje, že mapa odpovídá fyzické konfiguraci vozidla a zachovává spolehlivou a přesnou lokalizaci.
Musím vytvořit samostatné mapy pro každé patro?
Ano, důrazně doporučujeme vytvořit si pro každé patro samostatné mapy. I když je samotný proces mapování přímočarý, udržování vlastních map pro každé patro výrazně zlepšuje přesnost lokalizace, protože rozvržení pater se obvykle liší. Pro zajištění plynulého přechodu jednoduše umístěte jedinečné QR kódy u každého vstupu do patra – systém automaticky načte odpovídající mapu, jakmile váš vysokozdvižný vozík do daného patra vjede.
Vyžaduje systém externí server?

Není potřeba žádný externí server. Veškeré výpočty polohy a zpracování dat probíhají přímo v modulu V2 Pro , což zajišťuje výkon v reálném čase a nezávislost na externí infrastruktuře. Tím se eliminuje latence způsobená komunikací se serverem a zjednodušuje nasazení v průmyslových prostředích s omezenou sítí.

Jaká jsou omezení prostředí ohledně osvětlení, vibrací, okluze a teploty?

Pro osvětlení: Stropní IR kamera vybavená 8 vestavěnými IR zářiči zajišťuje stabilní provoz v úplné tmě, za normálního vnitřního osvětlení nebo za složitých podmínek (včetně intenzivního vnitřního osvětlení a oslnění velkoplošnými okny);

Pro vibrace a okluzi: Mechanická konstrukce průmyslové třídy odolává typickým vibracím vysokozdvižných vozíků/AGV. Pro extrémní vibrační prostředí se doporučuje montáž pomocí tlumičů nárazů (podrobné údaje o toleranci vibrací, včetně frekvenčního rozsahu a prahových hodnot zrychlení, viz [Zpráva o zkoušce spolehlivosti]).

Zahrnuje systém mechanismy pro detekci selhání nebo hlášení spolehlivosti?

Pro budoucí aktualizaci produktu je plánována funkce hodnocení spolehlivosti v reálném čase, která indikuje spolehlivost každého lokalizačního výstupu.

Pro pokročilou, proaktivní detekci poruch – například upozornění na poruchu senzoru nebo ztrátu lokalizace – jsou tyto rozšířené funkce k dispozici prostřednictvím vlastní integrace a jejich zahrnutí do následné verze systému je také plánováno.

Vítáme vás, když nás kontaktujete a probereme s vámi vaše specifické požadavky. Vaše zpětná vazba je neocenitelná při určování našeho plánu optimalizace produktu.

Je systém vhodný pro trvalé použití na průmyslových vozidlech, jako jsou vysokozdvižné vozíky nebo podjízdné systémy AMR?

Ano, samozřejmě. Systém je navržen pro trvalou montáž na jedoucí vozidla s kompaktním designem pro dlouhodobou spolehlivost vysokozdvižných vozíků, AGV a AMR.

Pro latentní (latentní) kamery AMR při podjetí: Při použití u latentních (latentních) kamer AMR je nutná specifická konstrukce, která zabrání úplnému zakrytí kamery směřující nahoru přepravovaným nákladem. Toho se obvykle dosahuje použitím vyvýšeného stožáru nebo rámu, aby byla zajištěna potřebná viditelnost stropu.

Jaká je montážní orientace a požadavky?

Umístění: Nainstalujte jednotku podél střechy vozidla (nemusí být přesně na středové ose, protože odsazení lze kalibrovat pomocí vnějších parametrů). Zajistěte, aby ani vlastní konstrukce vozidla (např. stožár, ochranná střecha) ani typické náklady trvale neblokovaly zorné pole kamery nebo LiDARu. Pokud je částečné zakrytí nevyhnutelné (např. kvůli vysokému stožáru nebo naskládanému nákladu), vyberte montážní polohu, která minimalizuje blokovanou plochu obou senzorů.

Orientace: Doporučuje se namontovat modul tak, aby jeho delší osa byla kolmá ke směru jízdy vozidla . Tato orientace zarovná zorné pole kamery 108° (H) × 57° (V) pro maximalizaci horizontálního pokrytí stropu a zachycení více prvků prostředí pro stabilní a spolehlivou lokalizaci.

Pokud není montáž s kolmou dlouhou osou proveditelná, je přijatelné i umístění modulu s krátkou osou kolmou ke směru pohybu , i když to může snížit efektivní horizontální zorné pole pro zachycení stropních prvků.
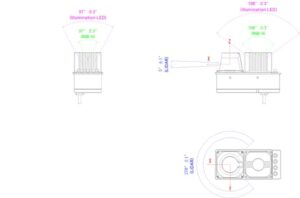
montážní úhel v2 pro0206


Instalační úhel (vyrovnání)Téměř vodorovný úhel (obvykle uvnitř ± 2 °) se doporučuje a nevyžaduje přesné nivelační nástroje. Pokud úhlová odchylka překročí ± 2 °, zejména v prostředích s vyššími stropy, může to vést ke zvýšeným chybám polohování.

Obsahuje systém baterii?

Ne . Modul je navržen pro přímou integraci s napájecím systémem vozidla a pracuje se standardním stejnosměrným napájením 24 V.

Je 2D mapa a data o poloze založena na horizontální rovině?
Ano. Systém vydává všechny 2D souřadnice (X, Y) a směr vozidla (stáčení) vzhledem k předpokládané horizontální rovině terénu, na které se vozidlo pohybuje.
Nabízí váš systém sledování polohy palet nebo zboží?

Náš systém poskytuje základní technologii pro sledování polohy palet nebo zboží, ale nejedná se o kompletní, samostatný sledovací systém. Spolehlého sledování palet se dosahuje kombinací dvou klíčových informací:

  1. Přesná poloha vozidla (kterou poskytujeme);
  2. Identita konkrétní palety (kterou integrujete) s některými identifikačními technologiemi (jako jsou RFID čtečky nebo skenery čárových kódů).

Realizace:
Logika vašeho systému tedy spojuje polohu vozidla v reálném čase s naskenovaným ID palety v okamžiku interakce (např. vyzvednutí nebo doručení) za účelem vytvoření úplného a přesného záznamu o sledování.

Důležité upřesnění: Technologie pro identifikaci palet (RFID, skenování atd.) nejsou součástí našeho modulu pro určování polohy. Jedná se o propracované, standardně dostupné komponenty, které si vyberete a integrujete na základě svého specifického pracovního postupu.

Pokud potřebujete pomoc s integrací těchto technologií s naším systémem určování polohy, můžeme vás odkázat na naši síť certifikovaných integračních partnerů ve vašem regionu. Pro další pomoc kontaktujte náš prodejní nebo podpůrný tým.

Vyžaduje systém k fungování síť?

Ano. Pro odesílání dat o poloze v reálném čase do řídicí jednotky vozidla nebo systému správy vozového parku je vyžadováno připojení k místní síti. Systém podporuje několik metod připojení, které vyhovují různým prostředím nasazení:

  • Ethernet (kabelový): Primární a doporučené rozhraní pro maximální spolehlivost a šířku pásma.
  • Wi-Fi (bezdrátové): Integrovaná podpora Wi-Fi poskytuje flexibilitu tam, kde je kabeláž nepraktická. Modul obsahuje standardní anténní port pro připojení externí antény Wi-Fi. Postup konfigurace Wi-Fi.
  • 5G připojení (volitelné): Pro mobilitu ve velké oblasti nebo pro místa bez lokálního pokrytí Wi-Fi lze integrovat volitelný 5G modul. Jednotka nabízí jak vyhrazený anténní port, tak slot pro SIM kartu, které tuto funkci podporují.
Jaká API/SDK jsou podporována pro integraci (např. ROS, programovací jazyky)?
Systém podporuje integraci prostřednictvím balíčků ROS/ROS 2, rozhraní UDP pro data o poloze v reálném čase a HTTP API pro správu a konfiguraci (viz Průvodce protokolem UDP/HTTP). Pro rozsáhlé nasazení také poskytujeme služby přizpůsobení pro podporu dalších komunikačních protokolů a pro přizpůsobení rozhraní webového portálu a jeho funkcí dle potřeby.
Poskytuje software pokročilou analytiku, jako je analýza trasy?

Inteligentní webový portál se zaměřuje na základní provozní řízení, včetně mapování, monitorování v reálném čase, řízení vozového parku a diagnostiky systémů. Zaznamenává provozní data (například trajektorie vozidel), ale neprovádí pokročilou obchodní analýzu , jako je optimalizace tras, reporting efektivity nebo hloubková analýza výkonu. Tyto funkce vyšší úrovně jsou obvykle zpracovávány systémy vyšší vrstvy (např. WMS nebo ERP), které spotřebovávají data prostřednictvím našich otevřených API.

Pokud potřebujete takové pokročilé analytické funkce, můžeme vás odkázat na externí partnerská řešení specializující se na logistickou analytiku a optimalizaci, která se mohou integrovat s naším systémem a poskytnout vám tyto poznatky.

Nenašli jste odpověď? Promluvte si s technikem.

* Povinné pole

Odesláním tohoto formuláře souhlasíte s tím, že vás bude společnost MRDVS (dceřiná společnost Hangzhou Lanxin Robotics Co., Ltd.) kontaktovat e-mailem nebo telefonicky za účelem marketingové a obchodní komunikace. Pro komunikaci a obchodování s vaší organizací shromažďujeme a používáme kontaktní údaje, které uvedete výše. Zavazujeme se, že tyto informace budeme uchovávat v bezpečí a důvěrnosti a budeme je uchovávat pouze po dobu nezbytně nutnou k naplnění uvedených účelů.

Kliknutím na tlačítko Odeslat potvrzujete, že jste si přečetli a porozuměli tomuto oznámení o ochraně osobních údajů a výslovně souhlasíte s tím, aby společnosti Hangzhou Lanxin Robotics Co., Ltd. a MRDVS shromažďovaly a používaly vaše osobní údaje pro zde popsané účely.

Kontaktujte nás
* Povinné pole

Odesláním tohoto formuláře souhlasíte s tím, že vás bude společnost MRDVS (dceřiná společnost Hangzhou Lanxin Robotics Co., Ltd.) kontaktovat e-mailem nebo telefonicky za účelem marketingové a obchodní komunikace. Pro komunikaci a obchodování s vaší organizací shromažďujeme a používáme kontaktní údaje, které uvedete výše. Zavazujeme se, že tyto informace budeme uchovávat v bezpečí a důvěrnosti a budeme je uchovávat pouze po dobu nezbytně nutnou k naplnění uvedených účelů.

Kliknutím na tlačítko Odeslat potvrzujete, že jste si přečetli a porozuměli tomuto oznámení o ochraně osobních údajů a výslovně souhlasíte s tím, aby společnosti Hangzhou Lanxin Robotics Co., Ltd. a MRDVS shromažďovaly a používaly vaše osobní údaje pro zde popsané účely.