Řešení pro depaletizaci pytlů s 3D vizuální navigací
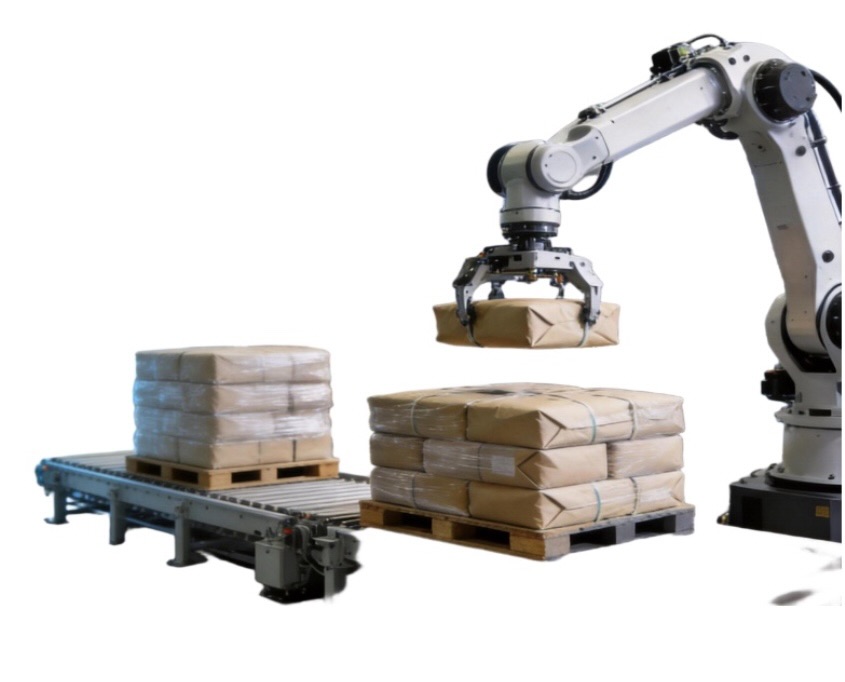
MRDVS poskytuje 3D kamerové řešení pro detekci, lokalizaci a depaletizaci pytlových materiálů z palet. Řešení kombinuje 3D snímání, detekci pytlů, odhad polohy uchopení a koordinaci úloh robota. Podporované typy pytlů, pracovní vzdálenost, doba cyklu a výkon vychystávání jsou vyhodnocovány podle specifikací pytlů, vzoru palet, robota, koncového efektoru a provozního prostředí.
Základní schopnosti vidění pro depaletizaci pytlů
Systém snímá 3D data z povrchu palety, identifikuje pytel, který lze vyzvednout, vypočítává polohu a orientaci požadovanou robotem a po každém vyzvednutí aktualizuje scénu, aby podporoval nepřetržité operace depaletizace.
01. Zachycení 3D scény
Čtyři klíčové funkce vidění
Zachycuje hloubková data a 3D mračna bodů z povrchu palety pro analýzu poloh pytlů, kontur a podmínek stohování.
02. Detekce a segmentace zavazadel
Identifikuje jednotlivé tašky v nepravidelných, nakloněných nebo částečně zakrytých stozích a určuje, který cíl lze vybrat jako první.
03. Odhad úchopové pozice
Vypočítává informace o poloze, orientaci a souřadnicích potřebné pro robotické vychystávání na základě povrchu sáčku a prostorového umístění.
04. Aktualizace scény a opětovná detekce
Po každém vychystávání znovu zachytí povrch palety, aktualizuje zbývající pozice pytlů a generuje informace pro další cyklus úlohy.
Systémová integrace a kompatibilita
Depaletizační systém vyžaduje koordinovaný provoz mezi 3D senzorem, procesorovou jednotkou, softwarem pro vnímání, robotem, koncovým efektorem a systémem řízení linky. Rozhraní, metody instalace a rozsah odpovědností jsou definovány podle konfigurace projektu.
01. Integrace robotů
Čtyři oblasti integrace
Definuje přenos dat o pozicích a provádění úloh podle značky robota, modelu, verze řídicí jednotky a dostupných rozhraní úloh.
02. Integrace koncového efektoru
Vyhodnocuje možnosti vakua, upínání nebo jiných koncových efektorů na základě materiálu sáčku, hmotnosti, vlastností povrchu a směru vychystávání.
03. PLC a linková komunikace
Vyměňuje data o úkolech, stavu, dokončení a výjimkách s PLC, dopravníkovým systémem a předřazeným nebo následným zařízením.
04. Kalibrace a instalace
Dokončuje kalibraci souřadnic a potvrzuje dostupný pracovní rozsah podle montážní polohy senzoru, souřadnicového systému robota a dostupného prostoru na staveništi.
Podporované brašny a operační prostor
Materiál pytlů, rozměry, hmotnost, povrchové vlastnosti a podmínky stohování přímo ovlivňují vizuální detekci a robotické vychystávání. Konečný provozní rozsah by měl být potvrzen pomocí reprezentativních vzorků pytlů, snímků palet a podmínek na místě.
| Bag Type | Flexibilní obaly, kartony, jutové pytle |
|---|---|
| Vzor palet | Podporuje propojené vzory se 2, 3, 5 a 6 sáčky, větrník a další. |
| Stav balíčku | • Povolena drobná deformace, přilnavost a nedostatečné vyplnění • Silná deformace nebo povrchové stopy po páskách vyžadují samostatné vyhodnocení |
| Pracovní vzdálenost | 2.8-3.2m |
| Světelné podmínky | • Během provozu systému nechte světla rozsvícená • Zabraňte přímému slunečnímu záření v prostoru pro depaletizaci (používejte závěsy v blízkosti oken) |
| Stohování palet | • Umístěte na rovný podklad; úhel sklonu ≤3° • Všechny balíky ve stejném stohu musí mít stejnou velikost a balení |
Výkonnostní údaje a podmínky validace
architektura systému
Řešení se skládá z modulů pro sběr 3D dat, zpracování obrazu, vnímání a řízení robotů. Konečný rozsah dodávky závisí na projektové smlouvě a modelu systémové integrace.
Jak to funguje
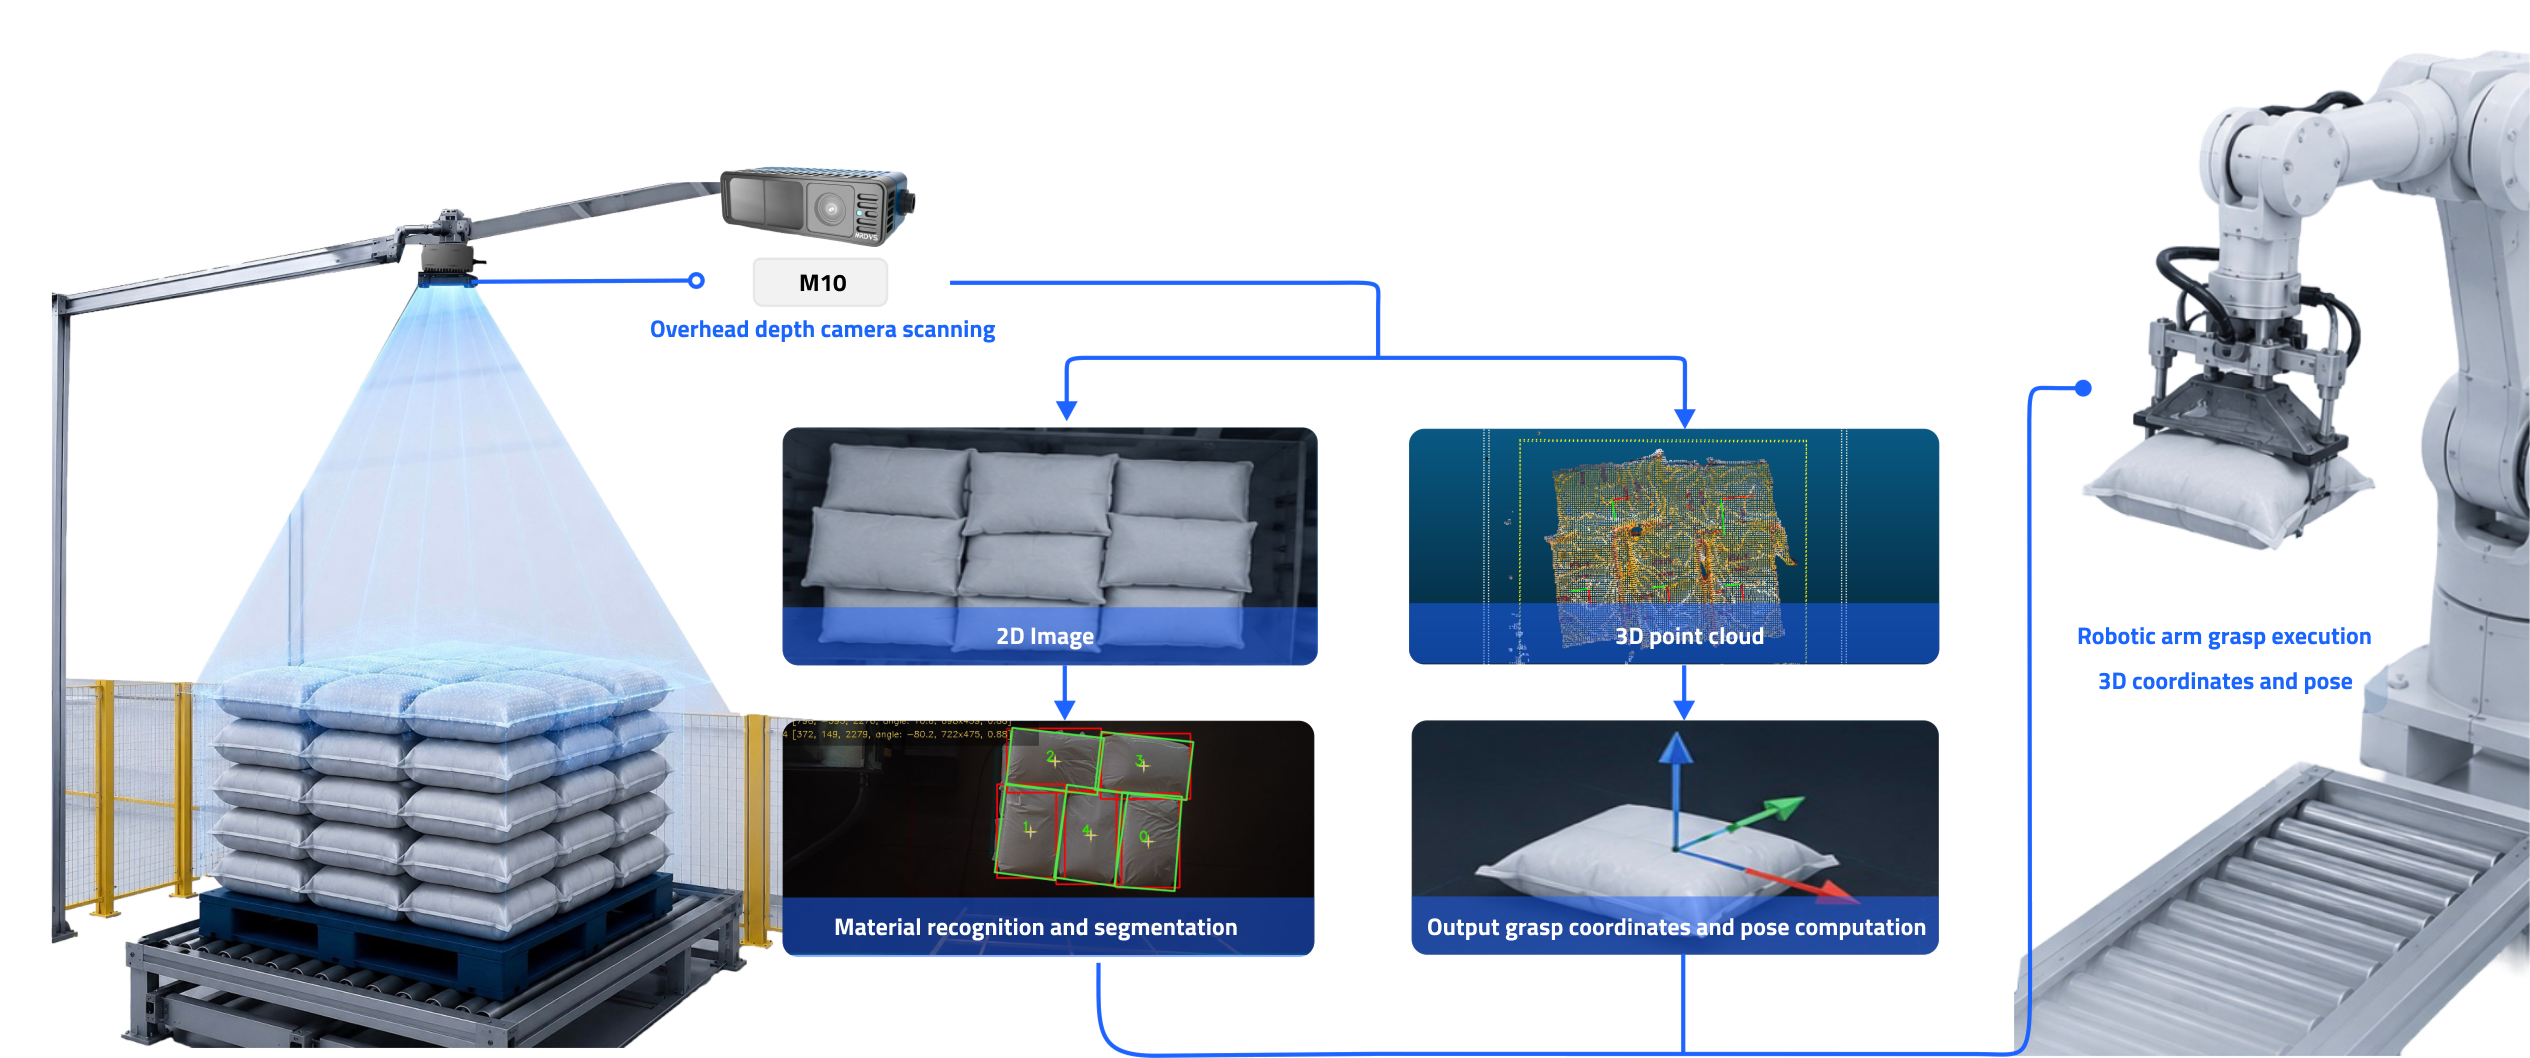
Systém postupně provádí snímání povrchu palety, generování 3D dat, detekci pytlů, výpočet polohy úchopu, přenos dat úkolu a aktualizaci scény.
Role M10 v řešení depaletizace pytlů
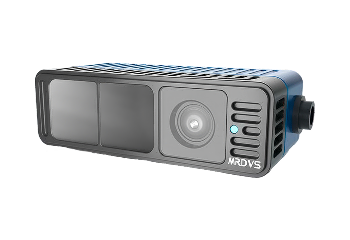
M10 poskytuje pro depaletizační systém data o hloubce, informace o intenzitě a 3D mračna bodů, což mu pomáhá získat geometrii palet a polohy pytlů. Skutečná montážní vzdálenost, oblast pokrytí a doba cyklu systému závisí na konfiguraci senzoru, prostoru na staveništi a požadavcích projektu.
| Technologie hloubky | dToF |
|---|---|
| Datové výstupy | Mapa hloubky, mapa intenzity, 3D mračno bodů, I/O |
| Hloubkové rozlišení | × 480 320 |
| Snímková frekvence | Až 20 FPS |
| Zorné pole | 90° × 60° (±3°) |
| rozhraní | JST; I/O, sériový, virtuální Ethernet |
Aplikační scénáře
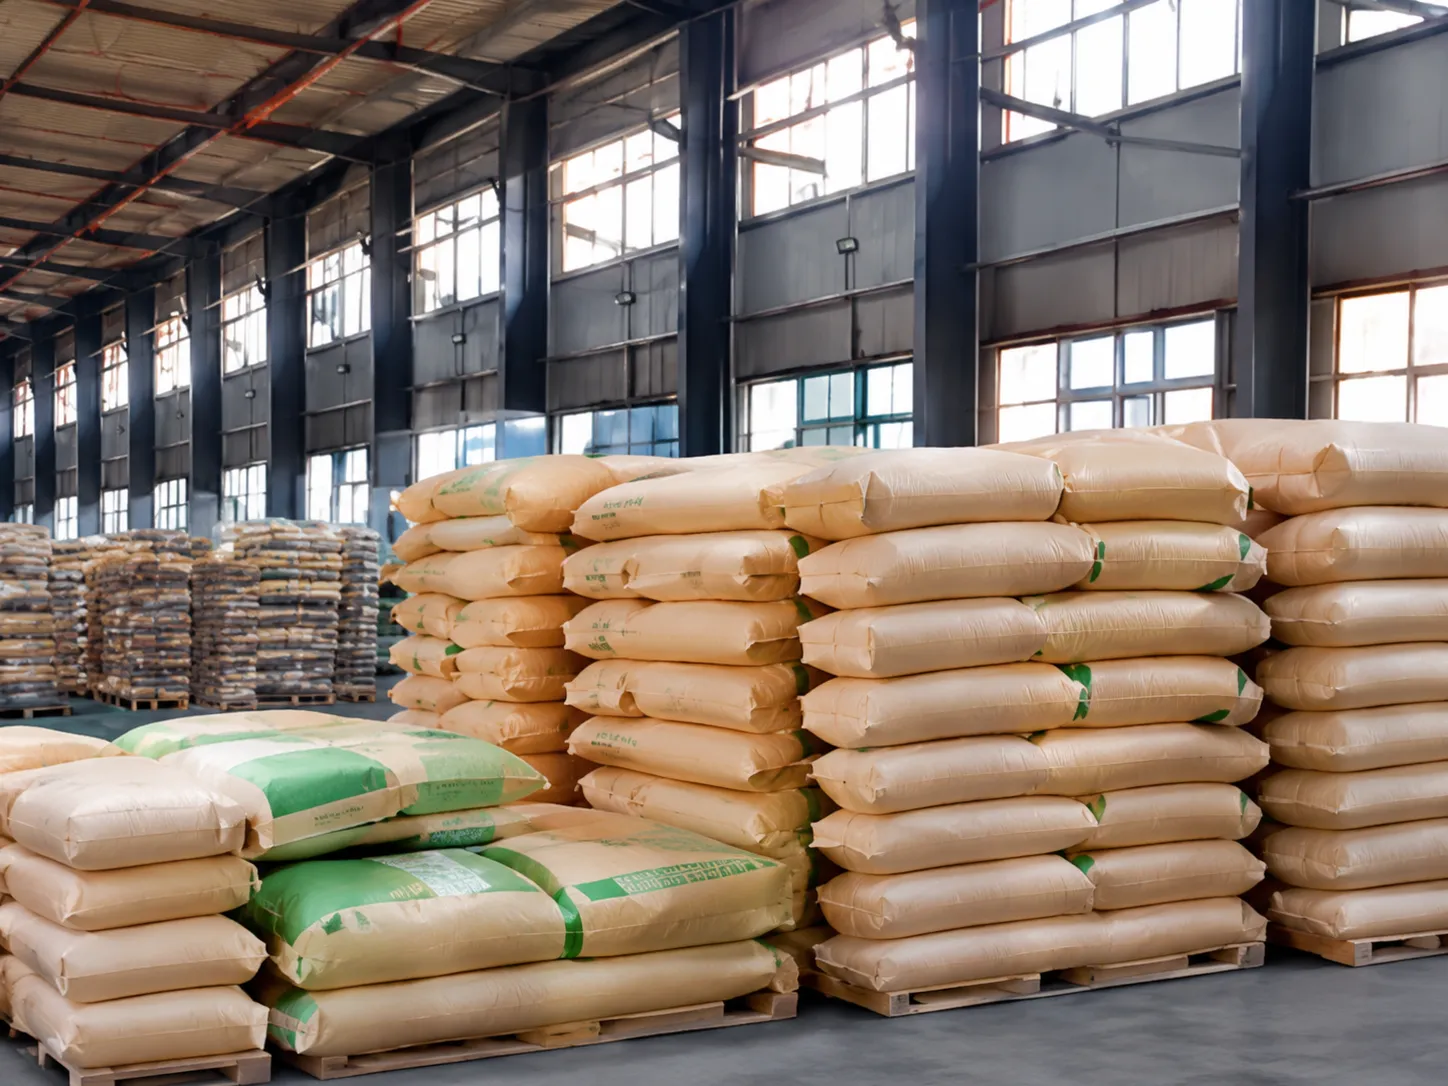
Krmivo pro zvířata
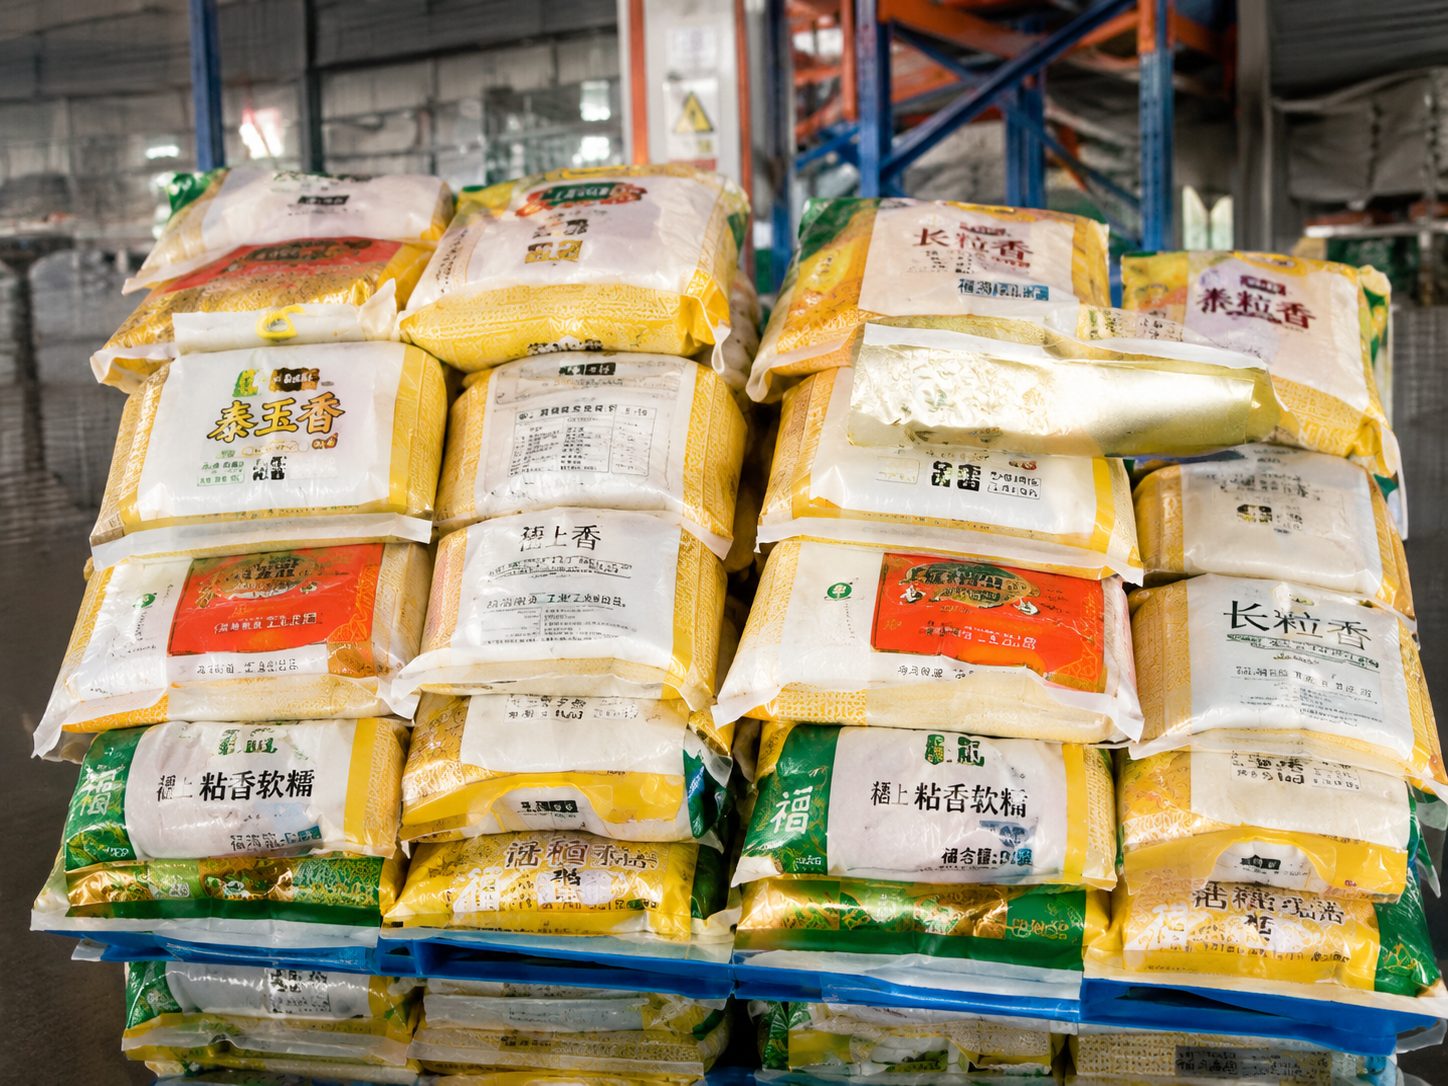
Potraviny a obilí
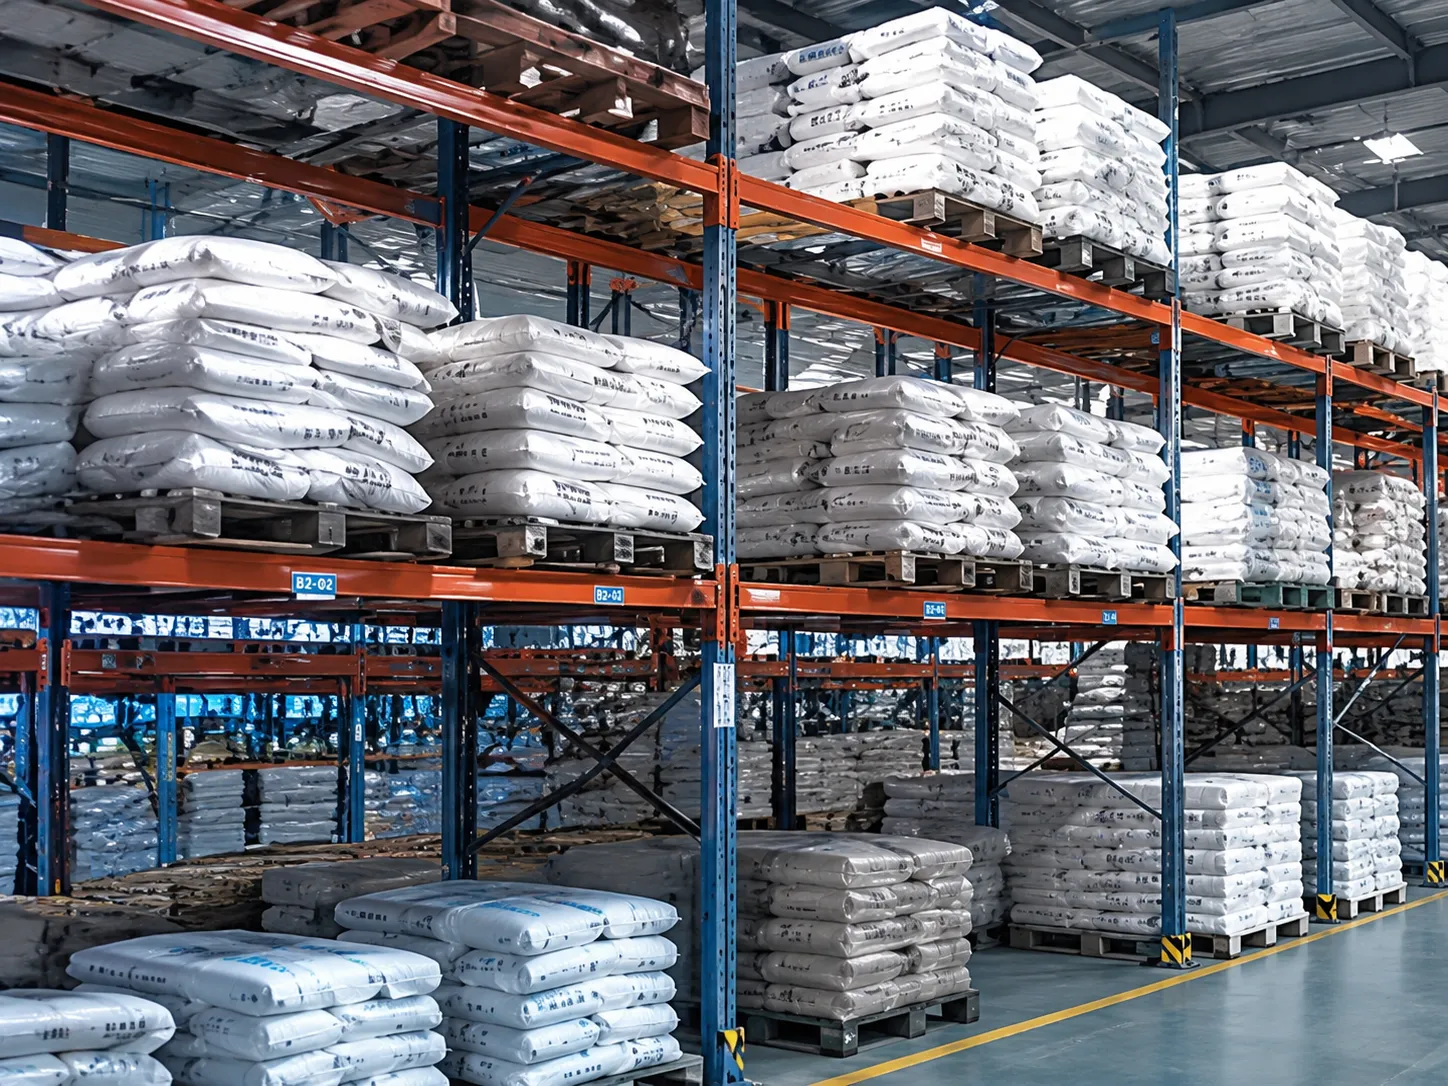
Skladování a logistika
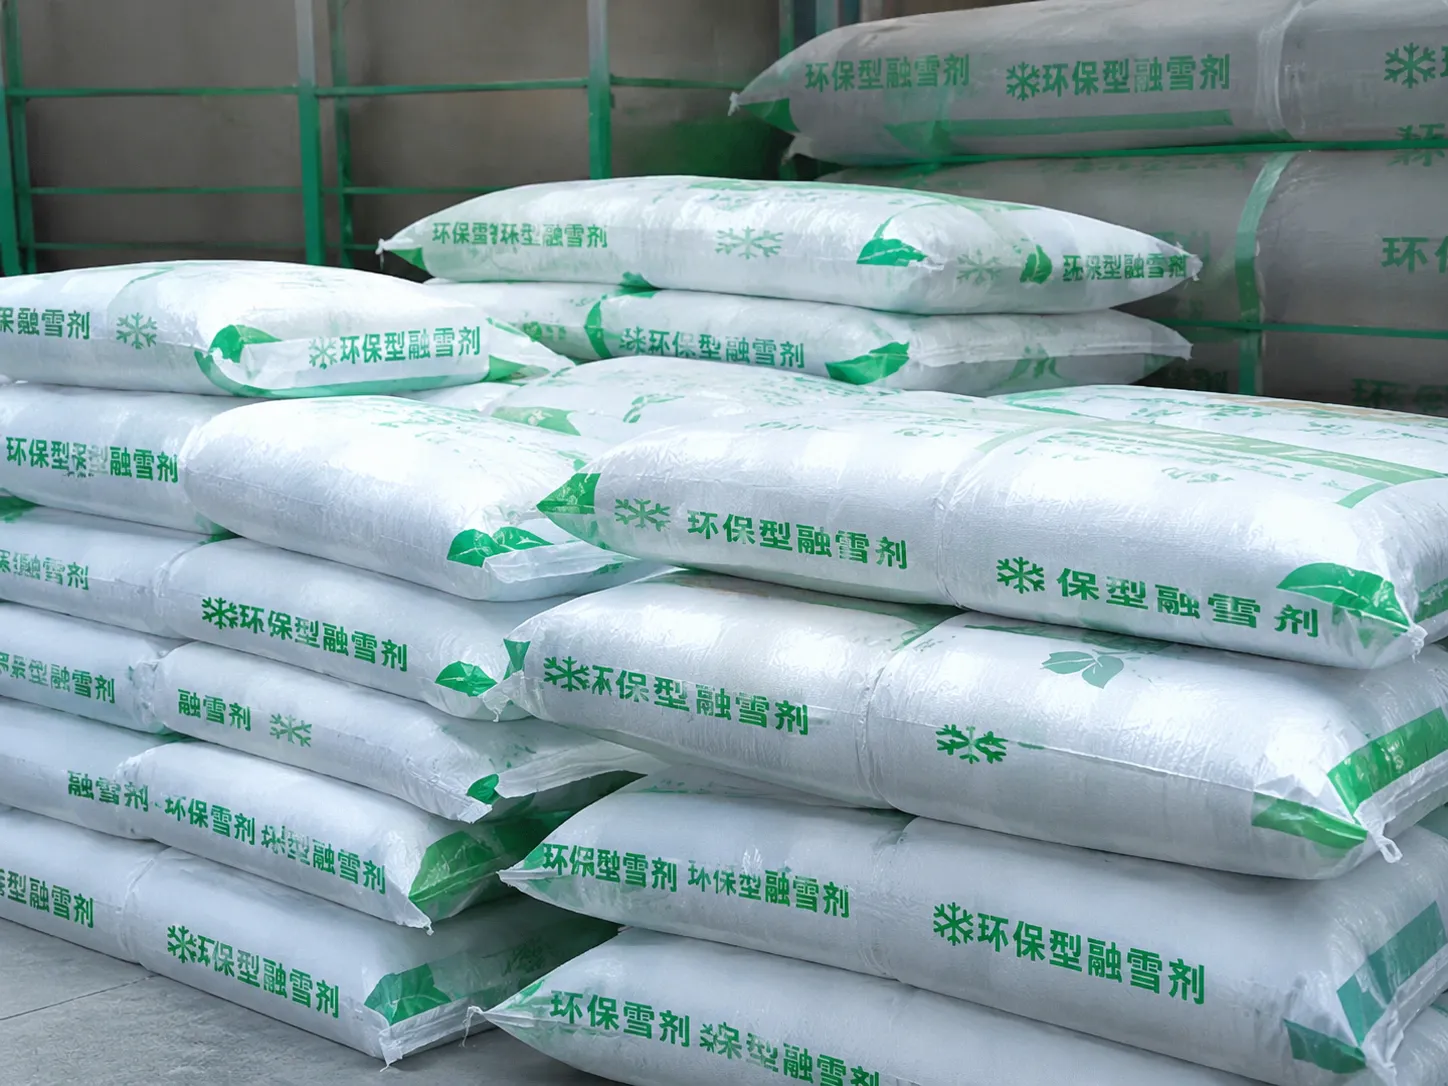
Hnojiva a chemikálie
Nejčastější dotazy
Co je robotická depaletizace pytlů?
Robotická depaletizace pytlů využívá systém vidění k zachycení dat z palet, identifikaci pytle k odběru a výpočtu jeho pozice a umístění. Výsledné informace se odesílají robotu k provedení. Kompletní systém obvykle zahrnuje senzor vidění, procesorovou jednotku, robota, koncový efektor a řídicí systém pracoviště.
S jakými typy tašek si toto řešení poradí?
Materiál tašek, rozměry, hmotnost, odrazivost povrchu, deformace a vzor palety mohou ovlivnit vnímání a výkon vychystávání. Vhodnost tkaných tašek, papírových tašek, vícevrstvých tašek a dalších typů tašek by měla být posouzena s využitím skutečných vzorků a podmínek na místě.
Jak 3D vidění vede robota během depaletizace?
Systém vidění nejprve zachytí 3D data z povrchu palety. Poté identifikuje sáček, ze kterého lze vyzvednout, a vypočítá jeho polohu a polohu pro vyzvednutí. Po transformaci souřadnic a komunikaci se systémem jsou informace odeslány do řídicí jednotky robota. Robot pomocí svého koncového efektoru dokončí vyzvednutí, načež jsou data palety aktualizována pro další cyklus. Přesný pracovní postup závisí na konfiguraci projektu.
Které roboty a koncové efektory jsou kompatibilní?
Kompatibilita s roboty, řídicími jednotkami, PLC, komunikačními protokoly a koncovými efektory musí být ověřena pro každý projekt. Vyhodnocení obvykle vyžaduje model robota, verzi řídicí jednotky, komunikační rozhraní, typ koncového efektoru, užitečné zatížení a dostupnou pracovní obálku.
Jaké informace jsou potřebné pro posouzení projektu depaletizace?
Uveďte prosím materiál pytle, rozměry, hmotnost a fotografie spolu s obrázky plných, téměř prázdných a nepravidelných palet. Vyhodnocení také vyžaduje rozměry palety, maximální výšku palety, cílovou dobu cyklu, model robota, typ koncového efektoru, dostupný prostor, osvětlení, prašné podmínky a rozhraní předřazených a následných zařízení. Skutečné vzorky pytlů mohou podpořit další ověření proveditelnosti.