3D-Hindernisvermeidungslösung für mobile Roboter

Systemüberblick

Was ist 3D-Hindernisvermeidung

3D-Hindernisvermeidung

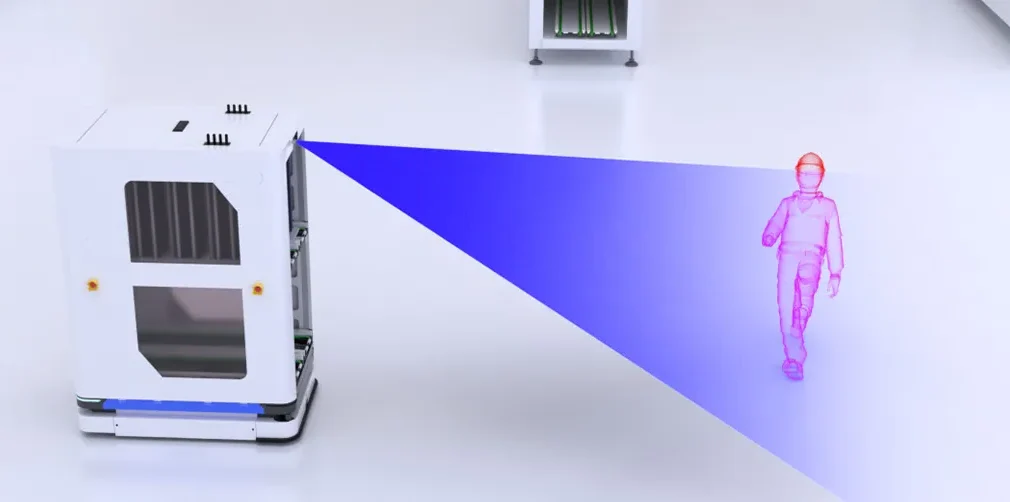
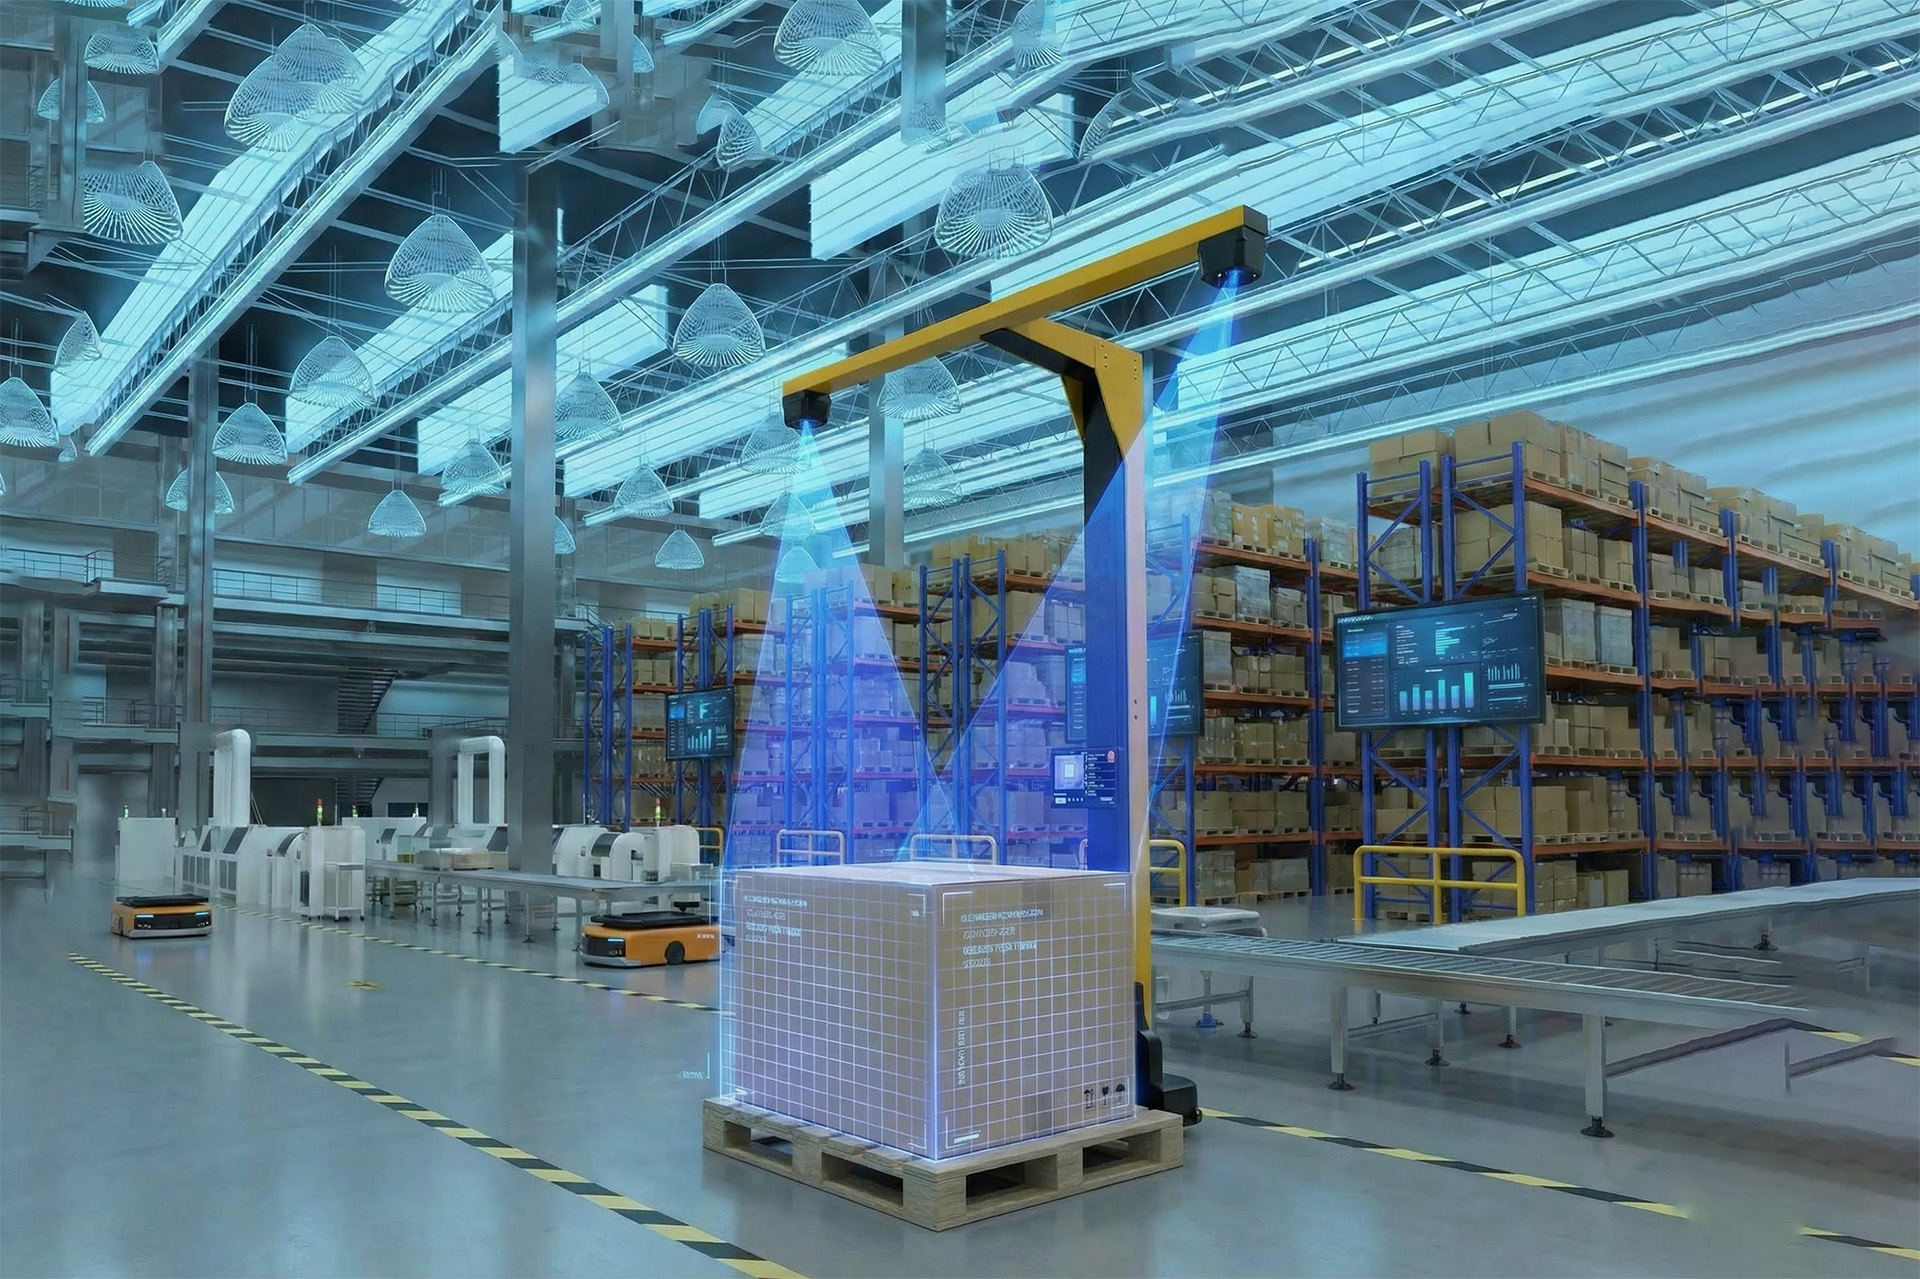
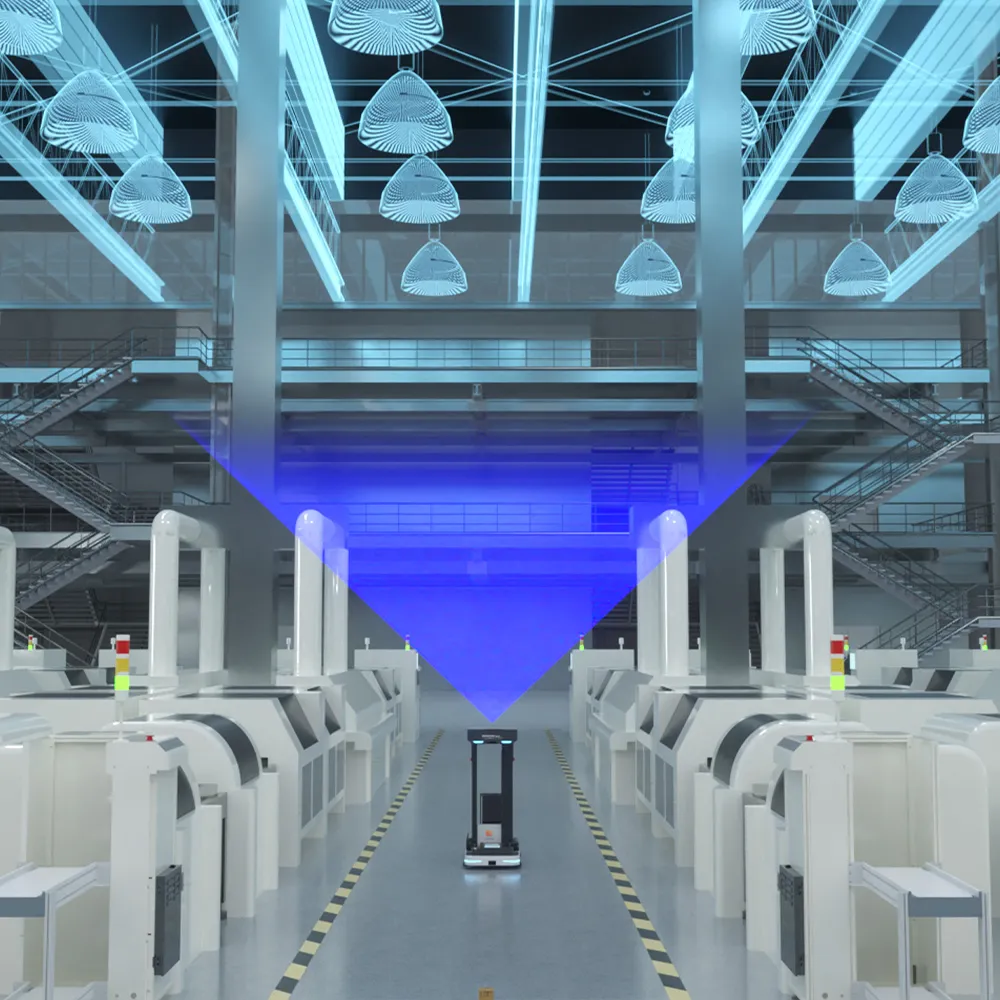
Die 3D-Hindernisvermeidung ist entscheidend für die Verbesserung der Sicherheit und Betriebseffizienz mobiler Roboter in dynamischen Umgebungen wie Logistikzentren und Gesundheitseinrichtungen. Im Gegensatz zu herkömmlichen 2D-LiDAR-Lösungen, die mit der Differenzierung von Objekthöhen zu kämpfen haben, zeichnen sich 3D-Vision-Systeme durch hervorragende Kollisionsvermeidung und die Gewährleistung eines kontinuierlichen Betriebs aus. Diese fortschrittlichen Systeme unterscheiden intelligent zwischen temporären und permanenten Hindernissen sowie zwischen dynamischen und statischen Hindernissen. Dadurch werden kostspielige Eingriffe reduziert und Sicherheitsrisiken minimiert.

VORTEILE ERKLÄRT

Warum Sie sich für die 3D-Hindernisvermeidungslösung von MRDVS entscheiden sollten

Multimodale Datenfusion

Nahtlose Integration

Objektsemantische Erkennung

EINZIGARTIGE TECHNIK

Über die Grenzen hinausgehen

 MRDVS CV-SLAM2D-LiDAR-Feature-basiert2D-LiDAR-Reflektorbasiert
Infrastrukturfrei-
Sich schnell verändernde Umgebungen-
Öffentliche und überfüllte Räume-
Ramps--
Große Hallen
Lange Korridore-
Sowohl für den Innen- als auch Außenbereich geeignet--

Bedeckt      Manchmal abgedeckt     - Zusatzkosten

Verbesserung der räumlichen Wahrnehmung durch semantische Objekterkennung


Bei der semantischen Objekterkennung geht es darum, Objekte in der Umgebung des Roboters zu identifizieren und zu klassifizieren. 

Durch das Verständnis, was Objekte sind und wo sie sich befinden, können mobile Roboter fundierte Entscheidungen treffen, um Hindernisse zu umfahren.

TECHNISCHE DATEN

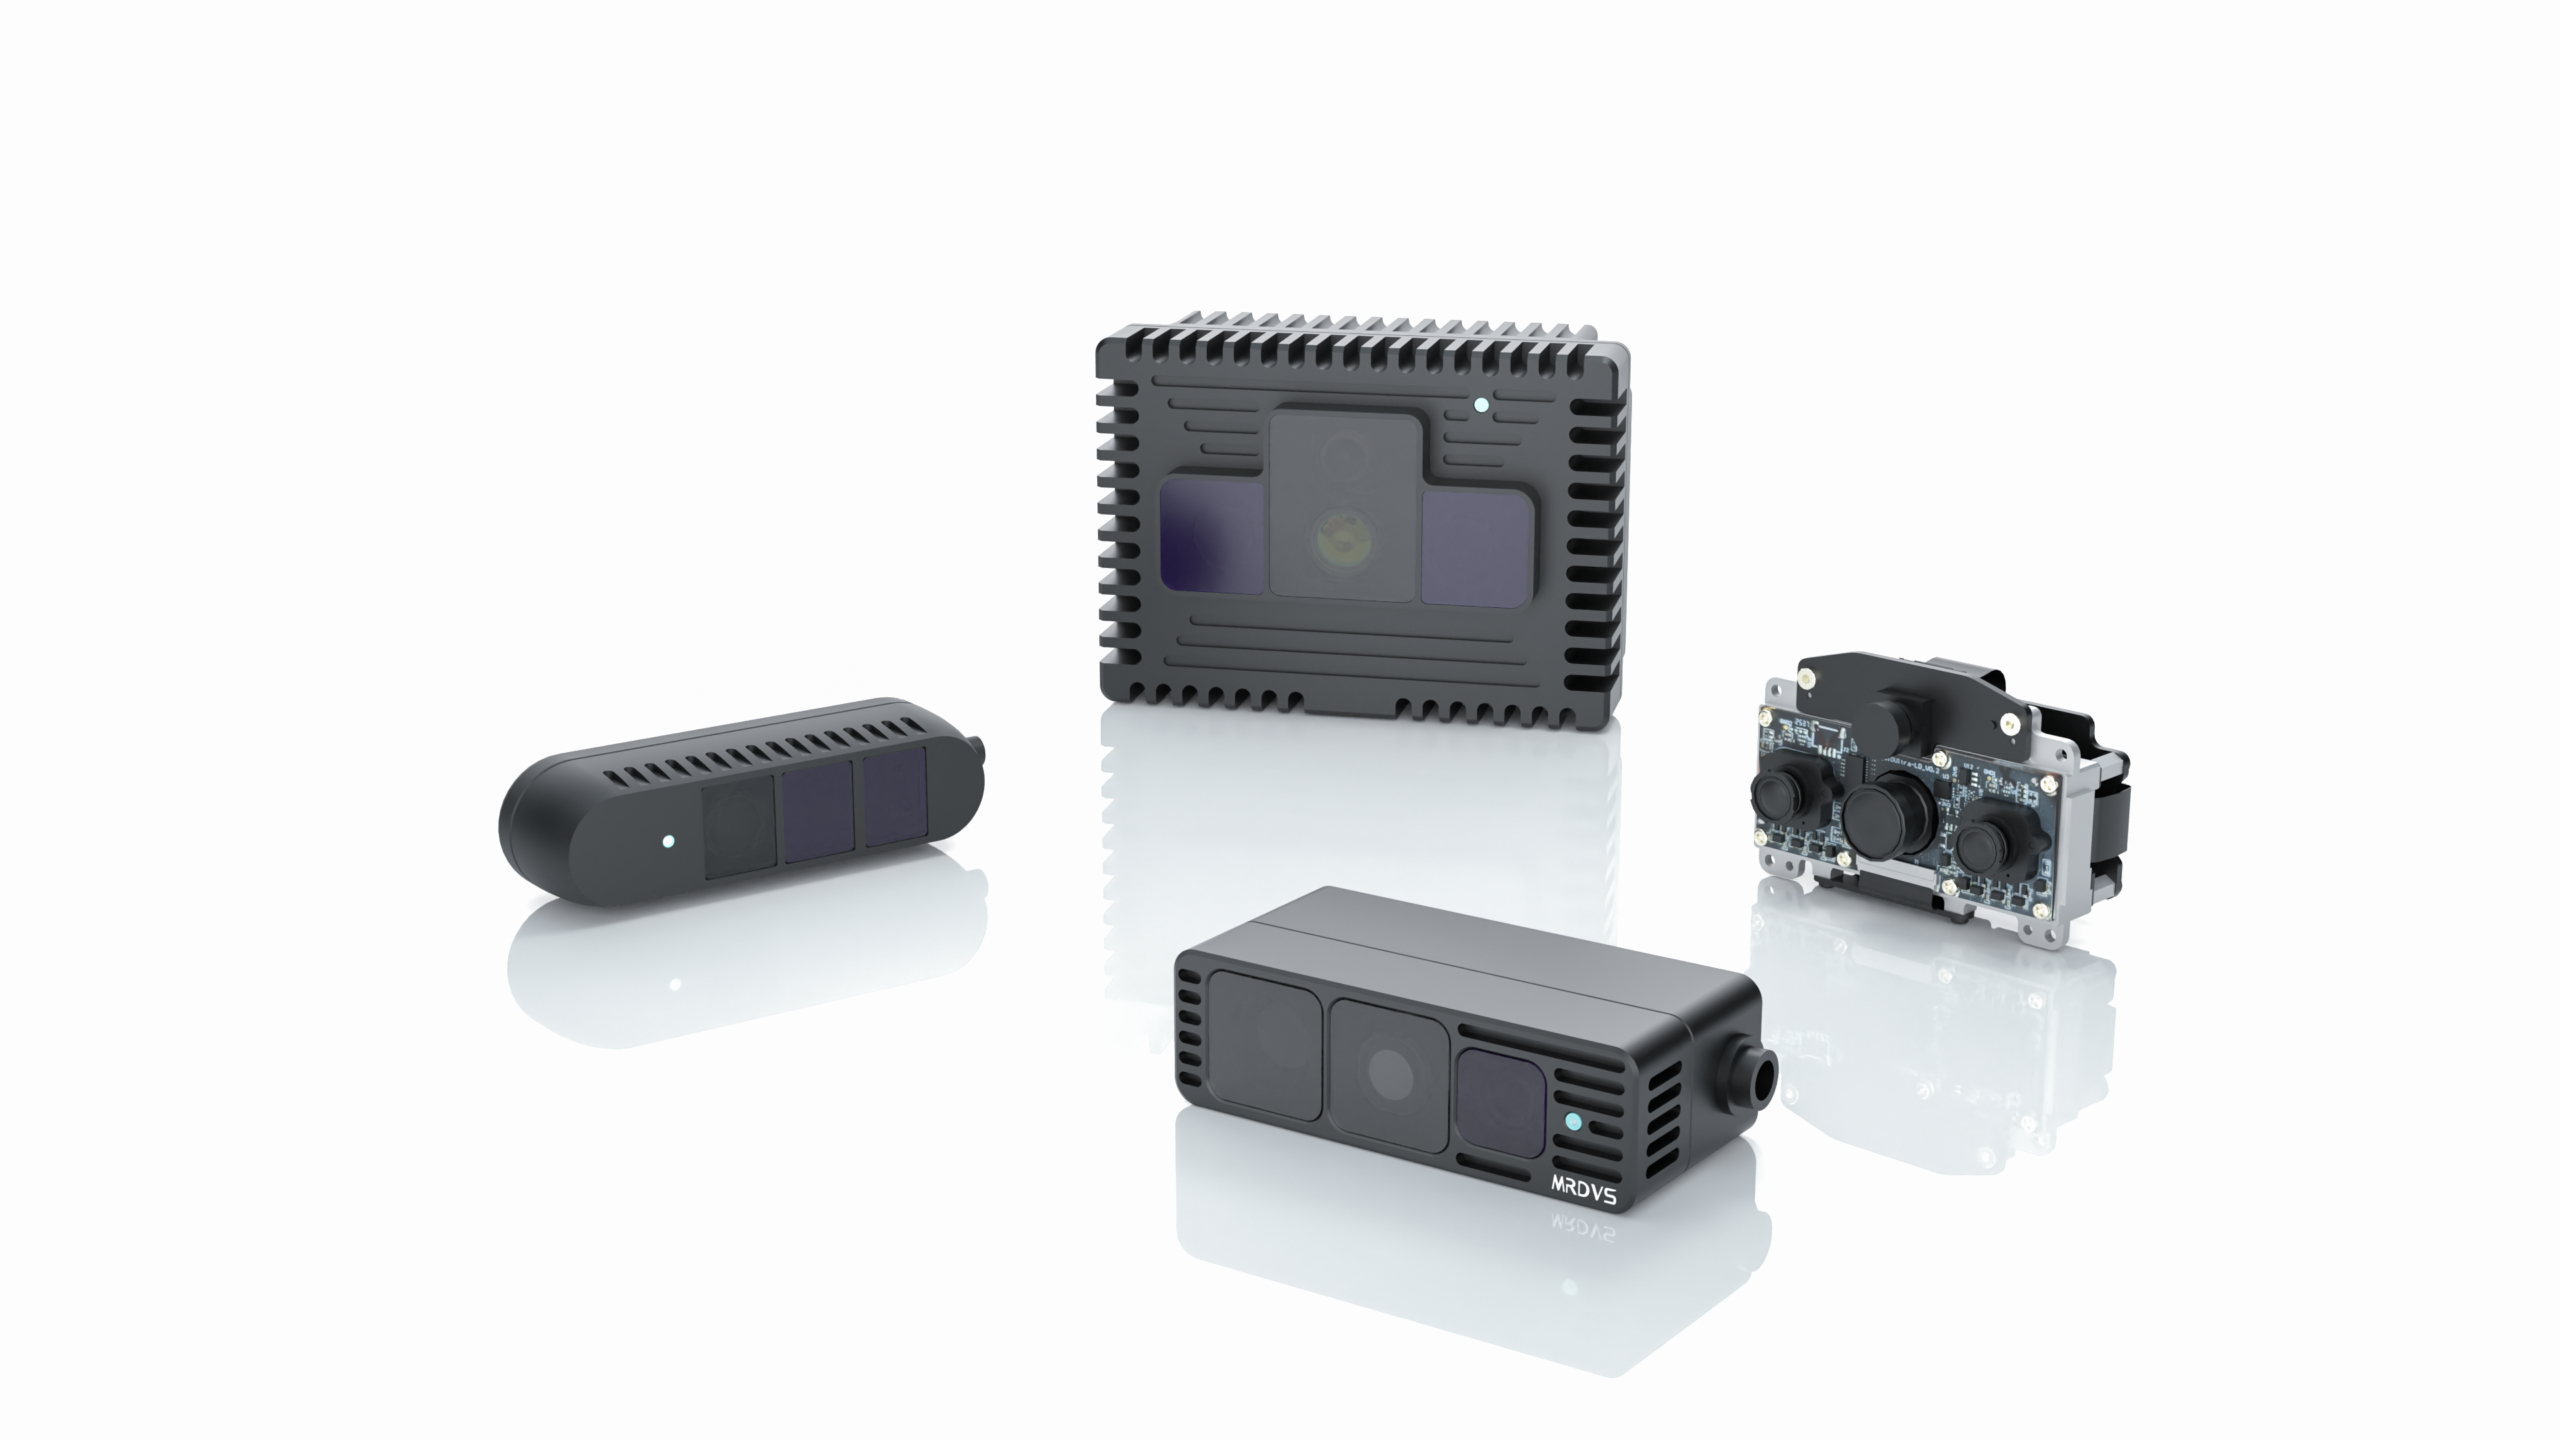
ToF-Kamerasensor zur Hindernisvermeidung

RGB-D-Kamera

Multimodale Datenfusion

Multikamera aktiviert

Spezieller Algorithmus und photonische Geräte integriert

Hohe Bildrate

Bis zu 15 Bilder pro Sekunde

Nahtlose Integration

Unterstützte Ethernet-Schnittstellen

Leichte Robustheit

940-nm-Laser zur Maximierung des SNR

5 Meter Arbeitsbereich

Maximal 40 Meter

AB2
Onboard-Algorithmus

Edge Intelligence & Multimodale Fusion

Punktwolken-Koordinatentransformation

Durch die Anwendung kalibrierter externer Parameter werden die von der Kamera erfassten Rohdaten der Punktwolke präzise in das Koordinatensystem des Roboters transformiert. Dies eliminiert perspektivische Abweichungen aufgrund des Kamerawinkels und gewährleistet eine genaue Hindernispositionierung.

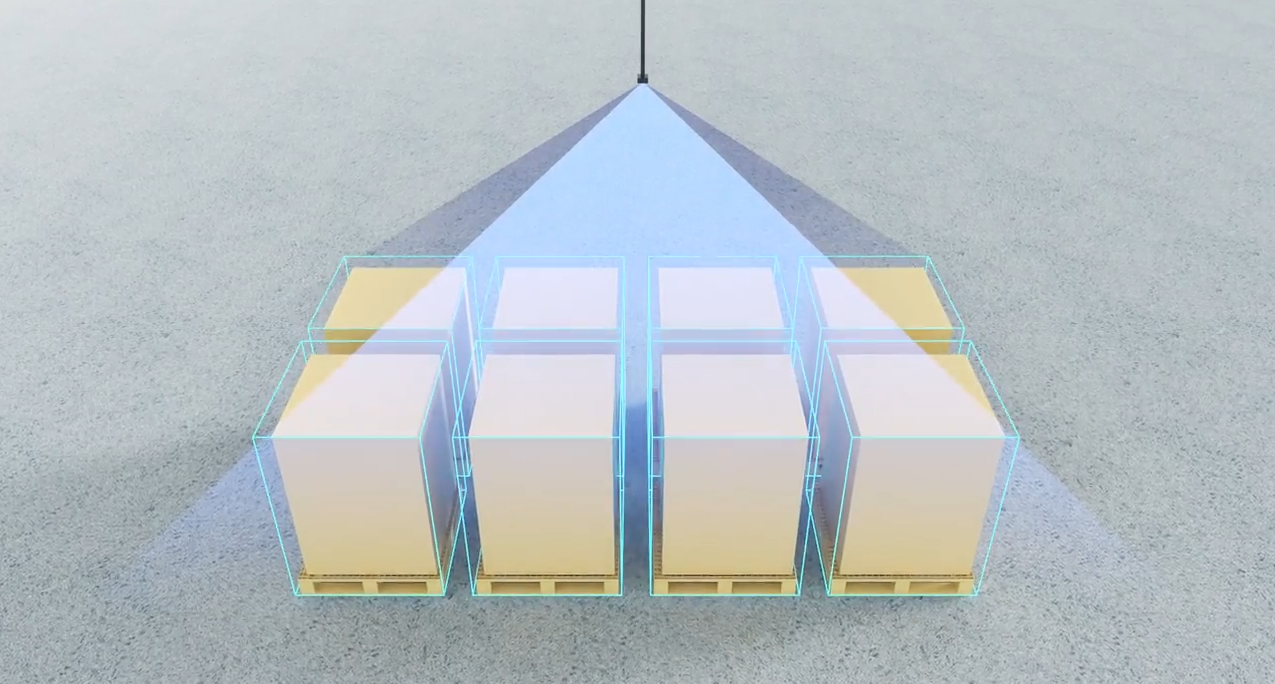
Zoneneinbruchserkennung

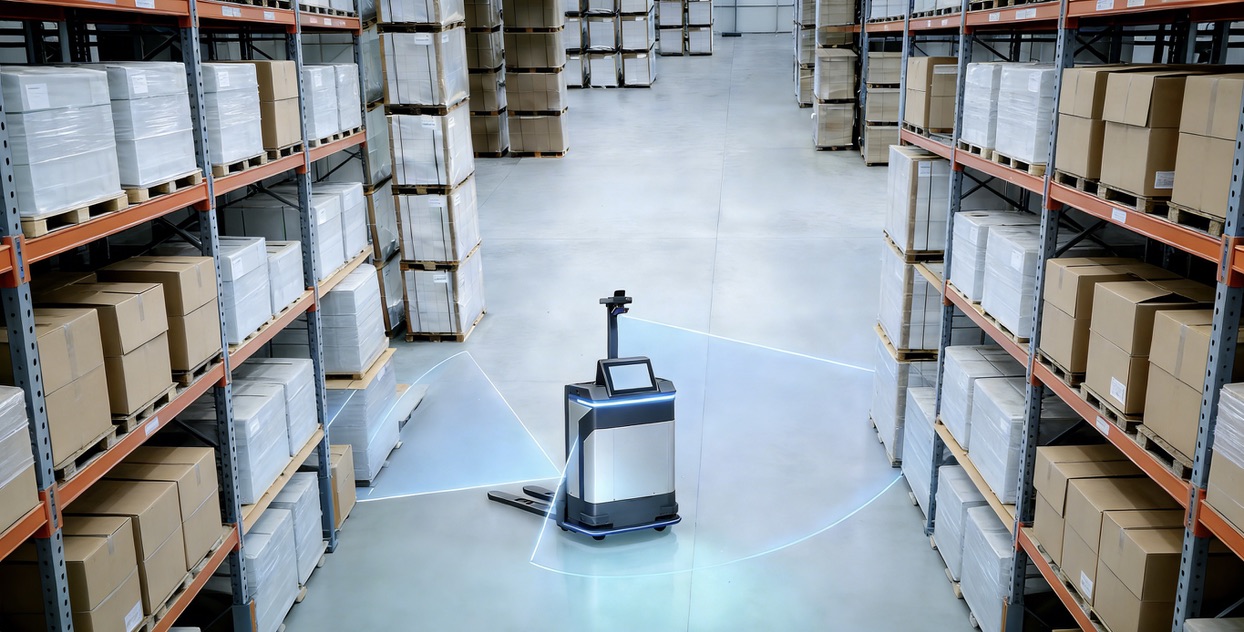
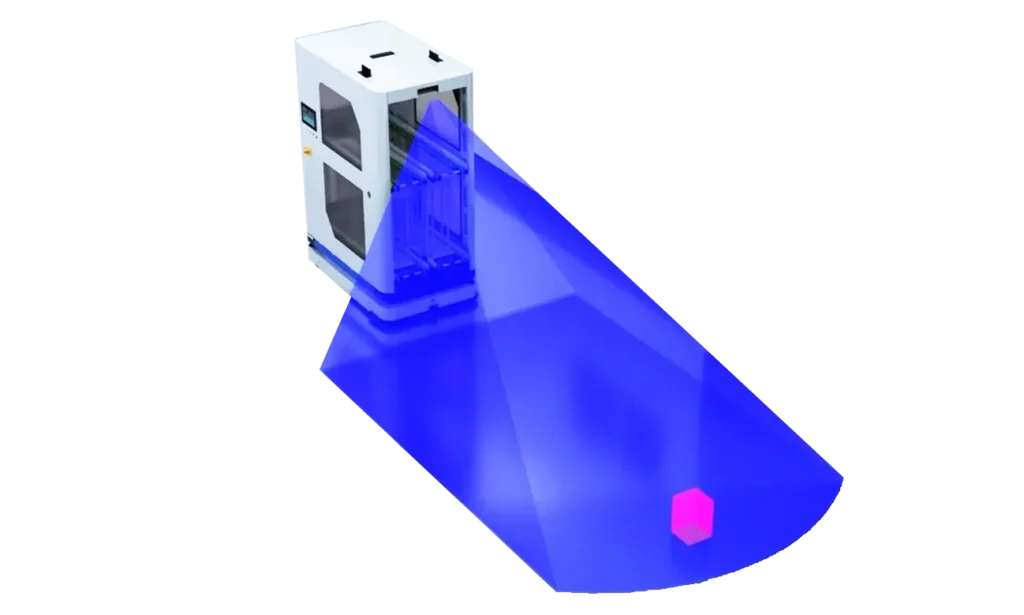
Unterstützt anpassbare Erkennungszonenmodelle zur Hindernisvermeidung, darunter rechteckige Begrenzungsrahmen und fächerförmige Zonen. Diese anpassungsfähigen Modelle eignen sich für verschiedene Betriebsszenarien wie geradlinige Navigation, Abbiegen und Weitwinkelerkennung.

Ausgangssignal für gestufte Hindernisvermeidung

Das System überwacht kontinuierlich und in Echtzeit Eindringpunkte innerhalb des Zielbereichs. Basierend auf den erkannten Hindernissen gibt es drei Stufen von Steuersignalen aus.

FAQ

Herkömmliche 2D-Navigationssysteme basieren auf planaren Darstellungen der Umgebung. Diese funktionieren in kontrollierten, flachen Umgebungen gut, stoßen jedoch in realen Umgebungen mit unterschiedlichen Hindernishöhen, unebenem Gelände und dynamischen Elementen an ihre Grenzen. Dies kann zu Navigationsfehlern und potenziellen Kollisionen führen. 3D-Hindernisvermeidungssysteme hingegen erfassen die vollständige dreidimensionale Struktur der Umgebung und ermöglichen so eine bessere Erkennung und Vermeidung von Hindernissen in unterschiedlichen Höhen und Tiefen. Dies führt zu einer präziseren Navigation und einem sichereren Betrieb in komplexen und dynamischen Umgebungen.

Sowohl 3D-Kameras als auch 3D-Lidars liefern Tiefeninformationen, die für die Navigation von AGVs (Automated Guided Vehicles) und AMRs (Autonomous Mobile Robots) entscheidend sind. Sie weisen jedoch unterschiedliche Stärken und Schwächen auf. 3D-Lidars bieten in der Regel eine größere Erfassungsreichweite und eignen sich daher für große Umgebungen und den Außenbereich. 3D-Kameras hingegen haben eine kürzere Reichweite und eignen sich daher besser für Innenanwendungen. Zudem sind 3D-Lidars aufgrund ihrer erweiterten Sensorfunktionen in der Regel teurer, während 3D-Kameras in der Regel günstiger sind und für viele Anwendungen eine kostengünstige Lösung darstellen.

Eine 3D-Kamera kann potenziell einen 3D-Lidar für die AGV/AMR-Navigation in Umgebungen ersetzen, in denen dessen Einschränkungen, wie Reichweite und Lichtverhältnisse, keine kritischen Probleme darstellen. Für Anwendungen, die eine detaillierte und weitreichende Umgebungskartierung erfordern, könnten 3D-Lidars dennoch die bessere Wahl sein. Bei der Wahl zwischen einer 3D-Kamera und einem 3D-Lidar sollten Faktoren wie spezifische Anwendungsanforderungen, Umgebungsbedingungen und Budgetbeschränkungen berücksichtigt werden.

Berücksichtigen Sie bei der Auswahl einer 3D-Kamera für die Robotik die folgenden Faktoren:

– Auflösung und Bildrate: Eine höhere Auflösung und Bildrate ermöglichen die Bereitstellung detaillierterer und zeitnaherer Daten.

– Sichtfeld (FOV): Ein größeres Sichtfeld ermöglicht es der Kamera, mehr von der Umgebung zu erfassen.

– Reichweite: Stellen Sie sicher, dass die Kamera Objekte in den erforderlichen Entfernungen präzise erkennen kann.

– Größe und Gewicht: Die Kamera sollte den Größen- und Gewichtsbeschränkungen des Roboters entsprechen.

– Datenschnittstelle: Kompatibilität mit den Verarbeitungskapazitäten und Datenschnittstellen des Roboters (z. B. USB, Ethernet).

– Robustheit gegenüber Umwelteinflüssen: Die Kamera sollte in der Lage sein, unter den zu erwartenden Umgebungsbedingungen, einschließlich Lichtverhältnissen, Temperatur und Witterungsbeständigkeit, zu funktionieren.

Weiterlesen: Hinderniserkennungssensor: Typen, Vorteile und wie man den richtigen auswählt

Anwendungen

AGV

Latente Hindernisvermeidung bei AGVs

Hindernisvermeidung für Gabelstapler im Außenbereich

Hindernisvermeidung für Gabelstapler im Außenbereich

Hindernisvermeidung im Schwebeflug mit unbemannten Luftfahrzeugen

Drohnen-Schwebeflug-Hindernisvermeidung

Hindernisvermeidung für unbemannte Fahrzeuge bei niedriger Geschwindigkeit

Hindernisvermeidung für unbemannte Fahrzeuge bei niedriger Geschwindigkeit

Hindernisvermeidung für unbemannte Kehrmaschinen

Hindernisvermeidung für unbemannte Kehrmaschinen

Hindernisvermeidung für Inspektionsfahrzeuge

Hindernisvermeidung für Inspektionsfahrzeuge

Rasenmäher-Hindernisvermeidung

Rasenmäher-Hindernisvermeidung

Sicherheitsschutz für autonome Fahrzeuge

Sicherheitsschutz für autonome Fahrzeuge

3D-Hindernisvermeidung
Aufsteigen, aufpassen und los gehts

Entdecken Sie noch heute die 3D-Lösung zur Hindernisvermeidung!

Weitere industrielle KI-Lösungen

Kontakt
* Benötigte Felder

Mit dem Absenden dieses Formulars erklären Sie sich damit einverstanden, von MRDVS (einer Tochtergesellschaft der Hangzhou Lanxin Robotics Co., Ltd.) per E-Mail oder Telefon zu Marketing- und Geschäftsangelegenheiten kontaktiert zu werden. Um mit Ihrem Unternehmen zu kommunizieren und Geschäfte abzuwickeln, erfassen und nutzen wir die von Ihnen oben angegebenen Kontaktdaten. Wir verpflichten uns, diese Daten sicher und vertraulich zu behandeln und sie nur so lange aufzubewahren, wie es zur Erfüllung der genannten Zwecke erforderlich ist.

Mit dem Klick auf „Absenden“ bestätigen Sie, dass Sie diese Datenschutzerklärung gelesen und verstanden haben und erklären sich ausdrücklich damit einverstanden, dass Hangzhou Lanxin Robotics Co., Ltd. und MRDVS Ihre personenbezogenen Daten für die hierin beschriebenen Zwecke erheben und verwenden.