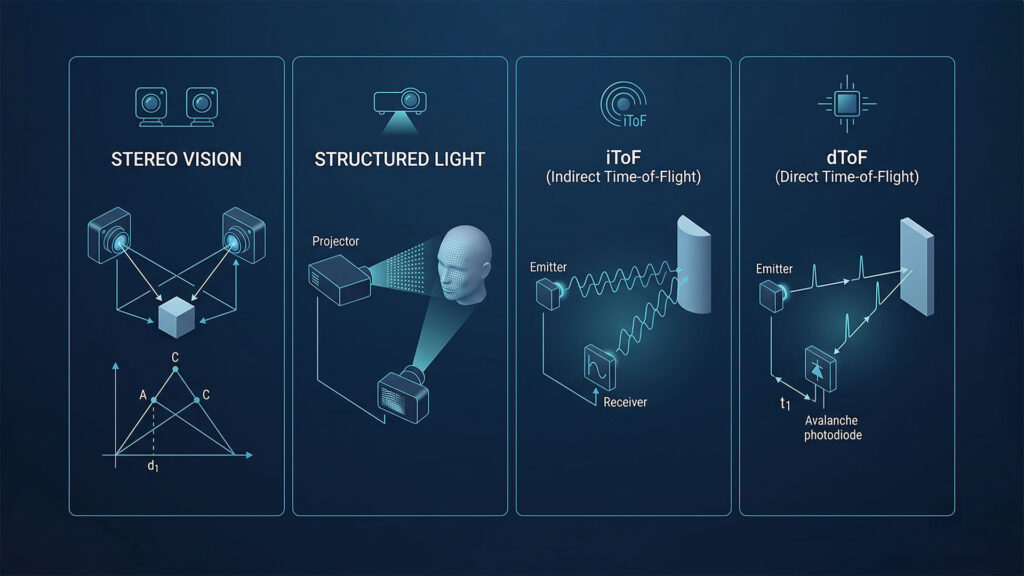
Um Anwendern die Auswahl aus verschiedenen 3D-Vision-Hardwarelösungen zu erleichtern, haben wir dieses Dokument als Referenz zusammengestellt. Es bietet eine allgemeine Analyse der Prinzipien, Vorteile, Nachteile und Anwendungsszenarien der vier wichtigsten 3D-Vision-Sensoren: Stereo Vision , Structured Light , iToF und dToF.
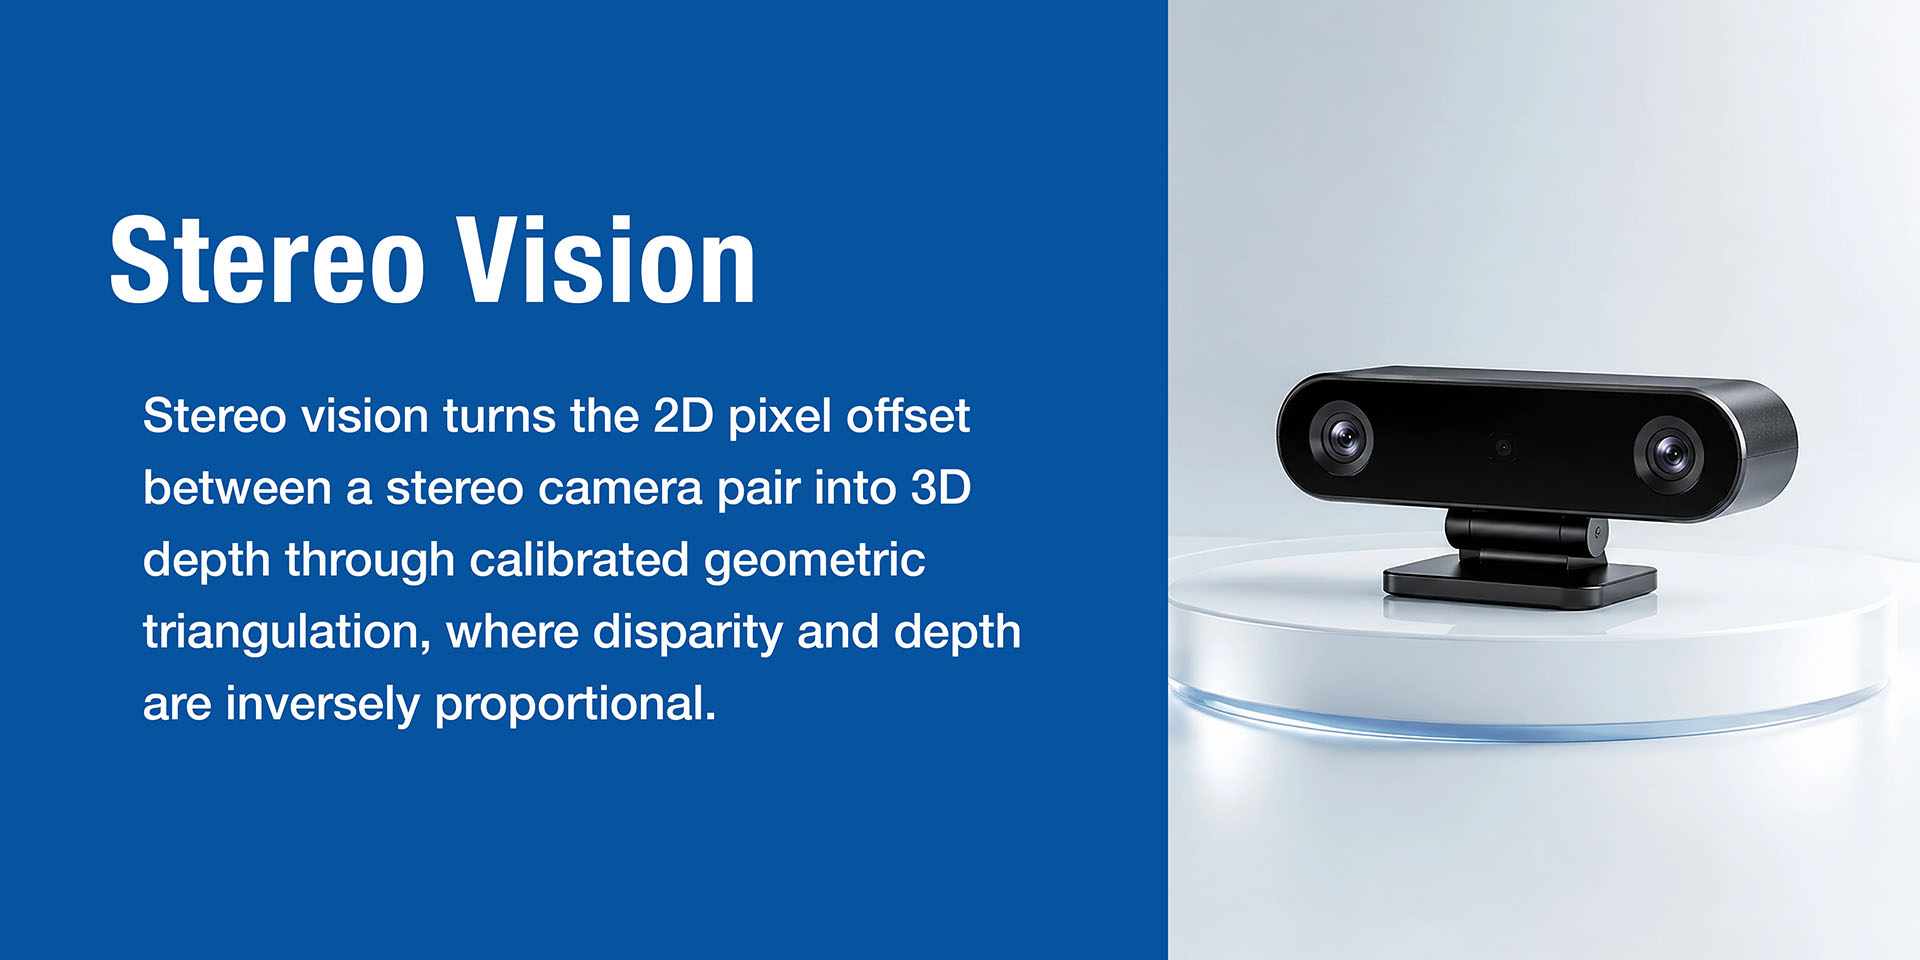
Eine passive Entfernungsmesstechnologie, die das Disparitätsprinzip des menschlichen Auges nachahmt. Sie wird in passives Stereo und aktives Stereo unterteilt.
Die Stereotiefenrekonstruktion nutzt Triangulation, um die Entfernung zwischen dem zu messenden Objekt und der Kamera zu berechnen. Wenn zwei Kameras dasselbe Objekt erfassen, wird die Positionsdifferenz des Objekts in den beiden Bildern als Disparität bezeichnet . Je näher das Objekt an der Kamera ist, desto größer ist die Disparität; je weiter entfernt, desto kleiner ist sie.
Ausgehend von der bekannten relativen Positionsbeziehung (z. B. dem Abstand zwischen den beiden Kameras) kann die Entfernung mithilfe der Prinzipien ähnlicher Dreiecke berechnet werden.
| Aspekt | Passives Stereo | Aktives Stereo |
|---|---|---|
| Prinzip | Nutzt ausschließlich die natürliche Textur des Umgebungslichts; berechnet die Disparität durch Bildabgleich | Fügt einen Infrarot-Laserprojektor (Punktmatrix/Speckle/Linie) hinzu, um aktiv Textur zu projizieren und so die Anpassung in Bereichen mit geringer Textur zu verbessern. |
| Vorteile | Kostengünstig, geringer Stromverbrauch, keine aktiven Lichtstörungen, mehrere Geräte können gleichzeitig betrieben werden | Geeignet für Szenen mit wenig Licht oder ohne Textur; stabilere Leistung als passives Stereo. |
| Nachteile | Im Grunde unbrauchbar auf Oberflächen mit geringer Struktur (weiße Wände) oder bei schwachen Lichtverhältnissen. | Bei der gleichzeitigen Verwendung mehrerer Geräte stören sich die Projektionsmuster gegenseitig, was zu Übereinstimmungsfehlern führt; starkes Sonnenlicht im Freien überstrahlt das Muster leicht, wodurch die Tiefenleistung beeinträchtigt wird. |
| Typische Vertreter | Stereolabs ZED-Serie, Senseno | RealSense D400-Serie, Luxonis OAK-Serie, Orbbec Gemini-Serie |
Aktives Stereo ist eine Weiterentwicklung des passiven Stereos. Das Infrarot-Fülllicht behebt die Probleme bei schlechten Lichtverhältnissen und geringer Textur. Allerdings werden dadurch Probleme wie die Genauigkeit auf große Entfernungen oder starke Lichtinterferenzen nicht grundlegend verbessert. Auch aktives Stereo leidet weiterhin unter der für Triangulationsverfahren typischen, quadratisch abnehmenden Genauigkeit. Darüber hinaus kommt es bei gleichzeitigem Betrieb mehrerer aktiver Stereogeräte zu Interferenzen der projizierten Muster, was zu Zuordnungsfehlern führt.
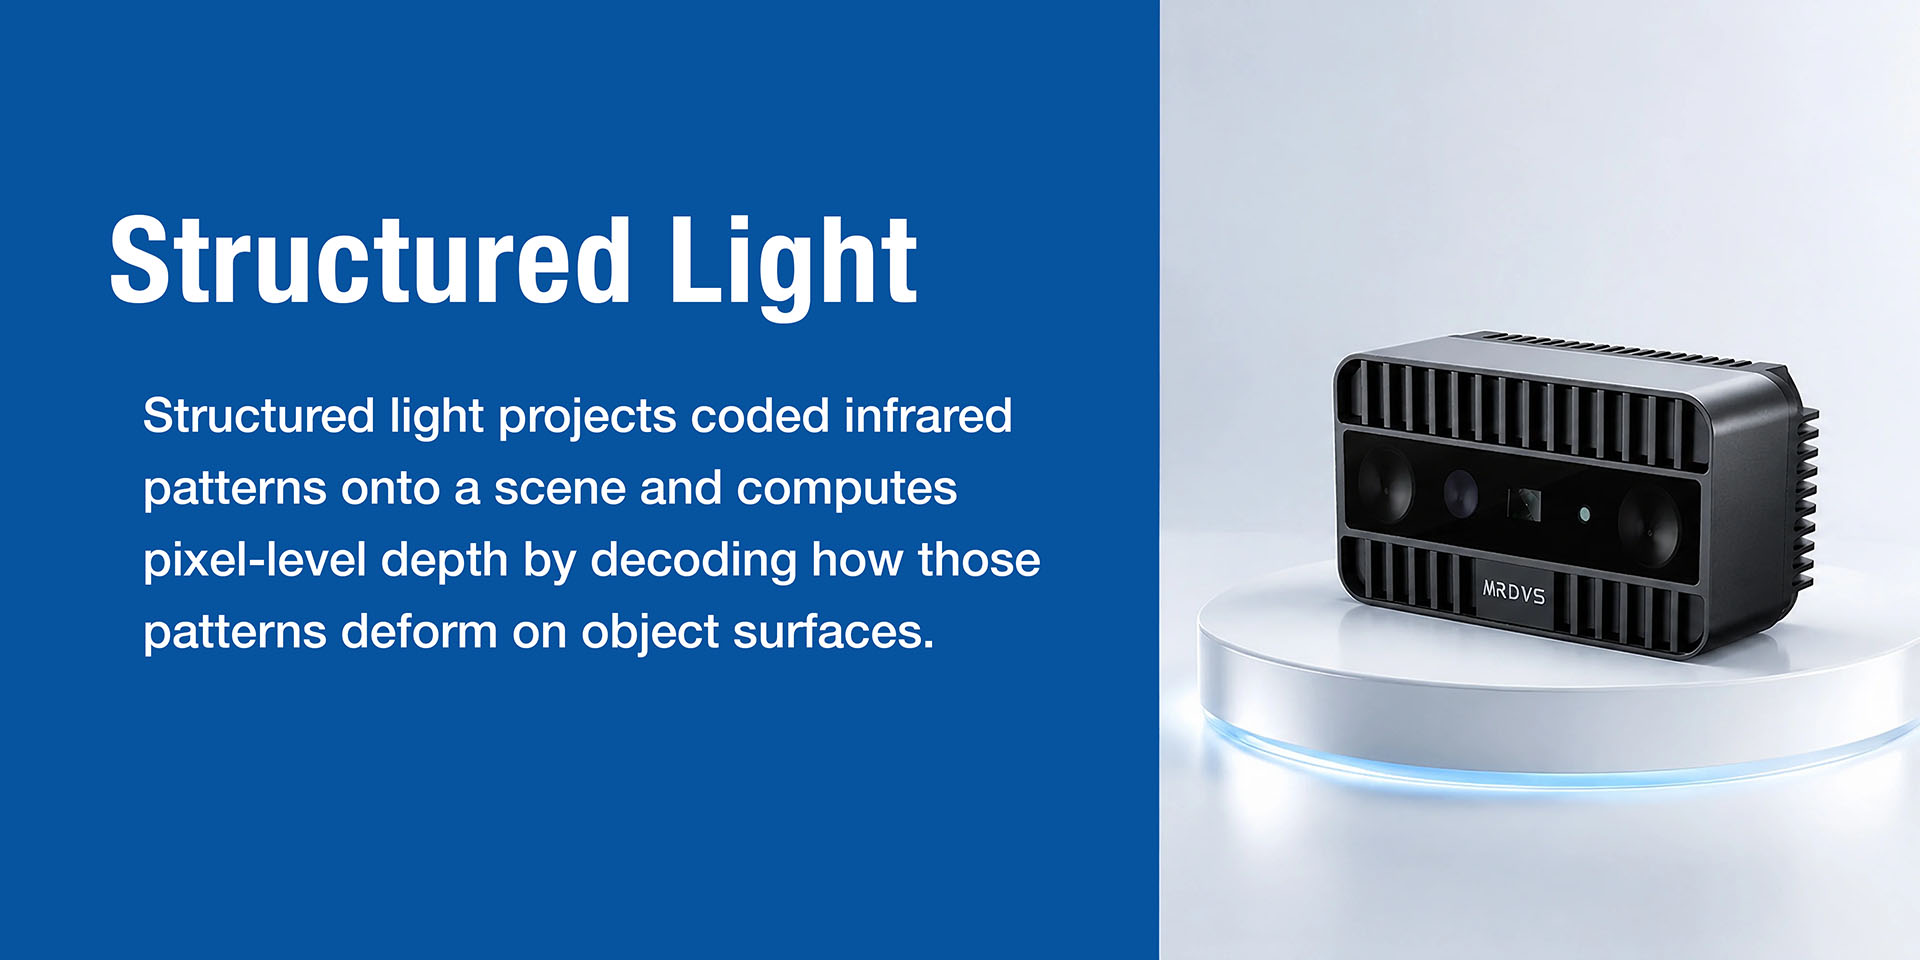
Eine aktive Triangulationstechnik, die aktiv ein codiertes Muster projiziert und die Tiefe direkt durch Musterverformung ermittelt.
Strukturiertes Licht ist eine aktive Triangulationsmesstechnik, die zur selben breiteren Kategorie wie das aktive Stereosehen gehört.
Das Verfahren funktioniert wie folgt: Ein Infrarot-Laserprojektor projiziert ein strukturiertes Lichtmuster mit codierten Informationen (z. B. Streifen, Gitter oder pseudozufällige Punktmuster) auf das zu beobachtende Objekt. Diese Muster verformen sich (z. B. biegen sich Streifen, Punkte verschieben sich) entsprechend der Geometrie und Entfernung des Objekts. Eine Infrarotkamera erfasst diese verformten Muster, und das System dekodiert den Grad der Verformung, um die Tiefeninformation für jedes Pixel direkt zu berechnen.
| Aspekt | Aktives Stereo | Strukturiertes Licht |
|---|---|---|
| Tiefenberechnung | Berechnet die Disparität durch Abgleich korrespondierender Punkte im linken und rechten Bild, basierend auf der Korrespondenz zwischen den Bildern. | Die Tiefe wird direkt durch Dekodierung der Musterverformung ermittelt; jeder projizierte Merkmalspunkt trägt sein eigenes „Identitäts-Tag“ und ist nicht auf Stereo-Matching angewiesen. |
Apple Face ID-Modul für Endverbraucher , Orbbec Astra-Serie (hauptsächlich verwendet für Gesichtserkennung im Nahbereich, 3D-Modellierung usw.)
Industrielle Photoneo MotionCam-3D-Serie , Mech-Mind Mech-Eye-Serie, Zivid-Produkte
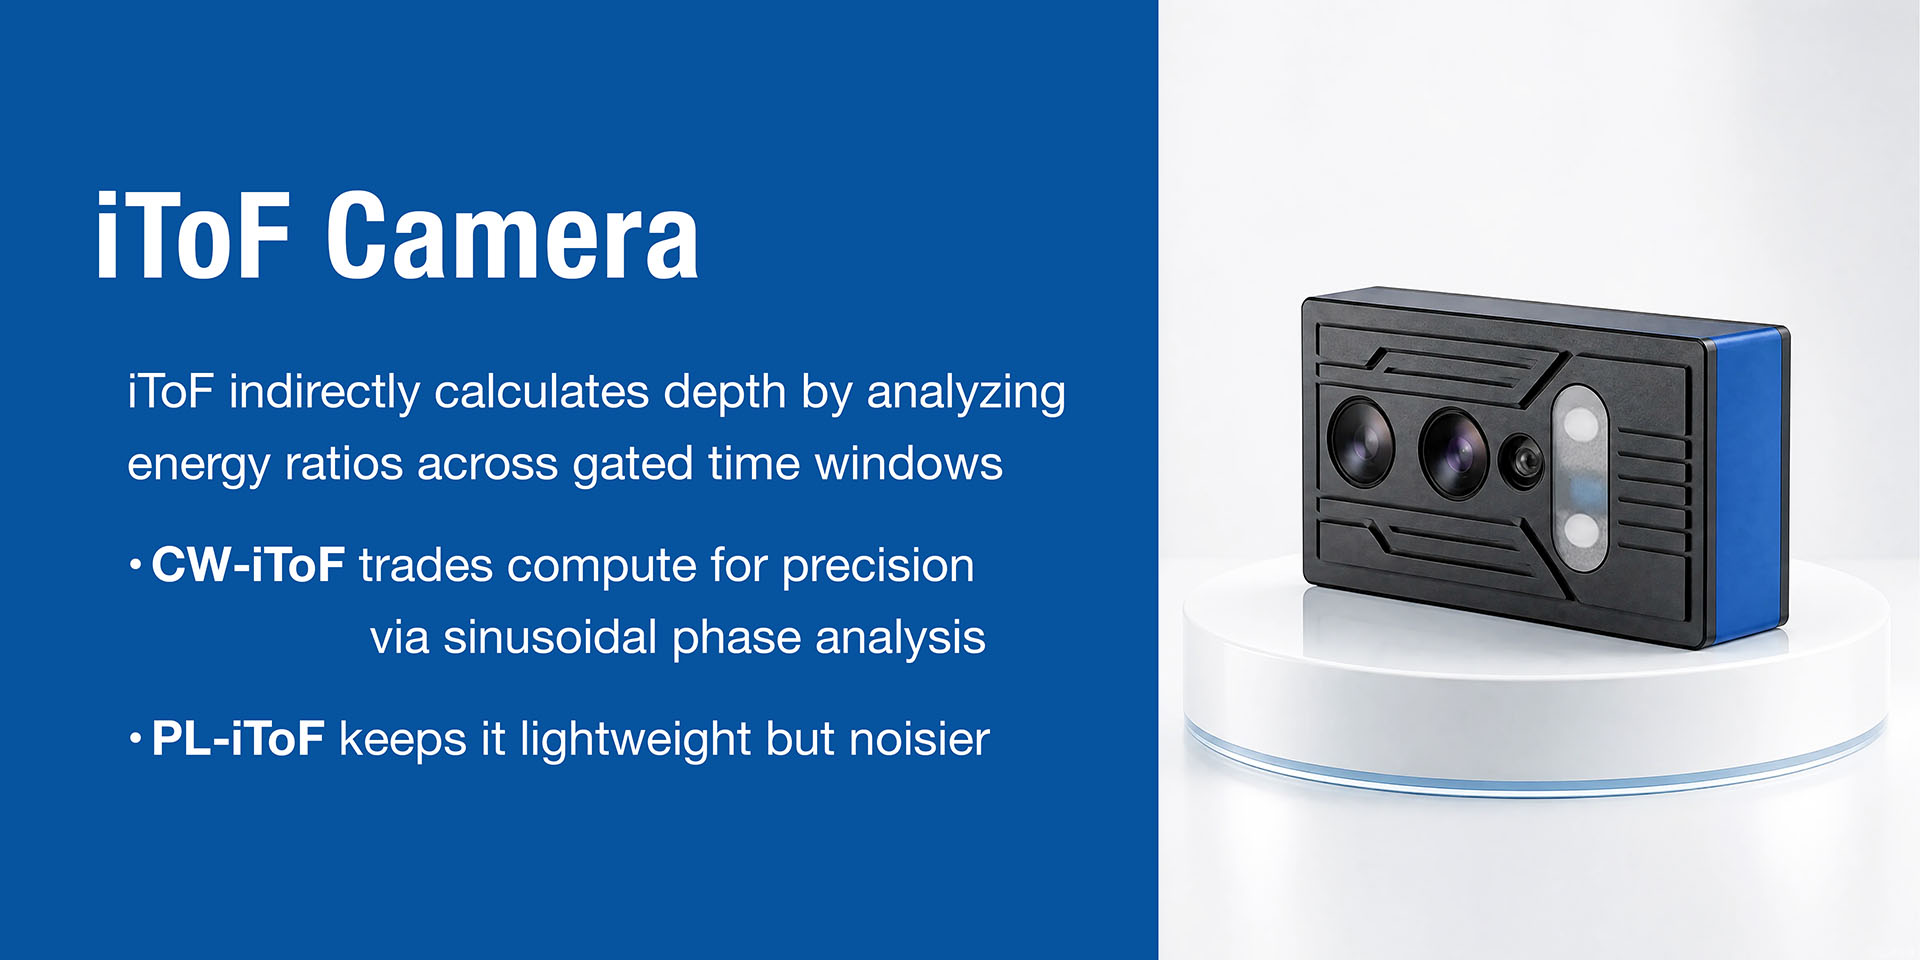
Eine Entfernungsmessmethode, die die Flugzeit indirekt über die Phasendifferenz berechnet.
iToF (indirekte Laufzeitmessung) erfasst Energiewerte in verschiedenen Zeitfenstern, analysiert deren Verhältnis zueinander und misst indirekt die Zeitdifferenz zwischen gesendetem und empfangenem Signal. Es wird hauptsächlich in zwei Modulationsverfahren unterteilt:
CW-iToF (Continuous Wave): Nutzt Sinuswellenmodulation. Die Phasenverschiebung zwischen den empfangenen und gesendeten Sinuswellen ist proportional zur Entfernung des Objekts. Die Genauigkeit wird durch Rauschen und Quantisierungsrauschen begrenzt. Zur Verbesserung der Genauigkeit wird typischerweise eine Abtastung mit hoher Leistung und kurzer Integrationszeit in Kombination mit einer hohen Modulationsfrequenz eingesetzt.
PL-iToF (Pulsmodulation): Sendet Lichtimpulse mit Amplituden- und Zeitinformationen aus. Nutzt Dual-Sampling-Verfahren zur Verbesserung der Genauigkeit. Die Berechnung ist einfacher und rechenintensiver, jedoch ist die Genauigkeit geringer als bei CW-iToF und die Empfindlichkeit gegenüber Hintergrundrauschen höher.
iToF-Chiphersteller: Sony, Infineon, PMD.
Modulhersteller: Lucid Helios2-Serie, SICK Visionary-T Mini, MRDVS M-Serie , IFM 3D-Kameras.
Die ultimative Entfernungsmesstechnik, die die Umlaufzeit von Photonen direkt misst.
Die dToF-Technologie (direkte Laufzeitmessung) misst direkt die Zeitdifferenz zwischen Aussendung und Empfang eines Lichtimpulses. Aufgrund von Lasersicherheitsbestimmungen und Leistungsbeschränkungen in Verbraucherprodukten ist die von ToF-Kameras ausgesendete Impulsenergie begrenzt. Bis das Licht zum Empfänger zurückkehrt, hat sich die Energiedichte um mehr als eine Billion Mal verringert. Umgebungslicht wirkt als Rauschen und stört die Signalerkennung erheblich.
Daher benötigt dToF extrem empfindliche Photodetektoren: Einzelphotonen-Lawinendioden (SPADs) . Im Betrieb wird eine SPAD mit einer hohen Sperrspannung beaufschlagt. Wird ein Photon absorbiert und in ein freies Elektron umgewandelt, beschleunigt das starke interne elektrische Feld dieses Elektron. Die Kollisionen mit anderen Elektronen erzeugen weitere Ladungsträger und führen zu einem geometrisch verstärkten Lawineneffekt. Dadurch wird ein großer Stromimpuls erzeugt und die Einzelphotonendetektion ermöglicht.
dToF nutzt die Methode der zeitkorrelierten Einzelphotonenzählung (TCSPC), um eine Zeitgenauigkeit im Pikosekundenbereich zu erreichen. Das System wiederholt die Emission und Detektion desselben Pulssignals tausend- bis hunderttausendmal, erstellt aus jeder Messung ein statistisches Verteilungshistogramm, rekonstruiert den Verlauf der Lichtpulsenergie über die Zeit und ermittelt so die präzise Flugzeit.
Apple LiDAR für Endverbraucher/Mobilgeräte (iPad Pro/iPhone Pro-Serie).
Industrielle RoboSense E1/E1R , MRDVS S-Serie.