Wie findet ein Roboter ohne GPS seinen Weg durch ein geschäftiges Lager? In komplexen Innenräumen ist für die intelligente Navigation mehr als nur Räder und Sensoren erforderlich – sie erfordert Echtzeit-Erkennung.
Das ist wo Echtzeit Lokalisierung kommt ins Spiel. Diese leistungsstarke Technologie ermöglicht es Robotern, ihre Position kontinuierlich zu verfolgen, sich an wechselnde Umgebungen anzupassen und sich präzise zu bewegen. In diesem Artikel untersuchen wir, wie Echtzeit-Lokalisierung die Navigation von Robotern in Innenräumen verändert und echte Autonomie in dynamischen Räumen ermöglicht.
Was ist Echtzeitlokalisierung?
Echtzeit- Lokalisierung ist der Prozess, der es einem mobilen Roboter ermöglicht, seine Position kontinuierlich bestimmen beim Navigieren in einer Umgebung, insbesondere in Innenräumen, in denen GPS nicht funktioniert. Es ist der Kern sicherer und intelligenter Bewegung.
Hier erfahren Sie, was es bedeutet und wie es funktioniert:
-
Kontinuierliche Positionsverfolgung Der Roboter aktualisiert seinen genauen Standort während der Bewegung in Echtzeit und gewährleistet so eine präzise Navigation auch in dynamischen oder überfüllten Räumen.
-
GPS-freie Navigation In Innenräumen wie Lagerhallen oder Krankenhäusern verlassen sich Roboter auf alternative Sensoren anstelle von GPS-Signalen.
-
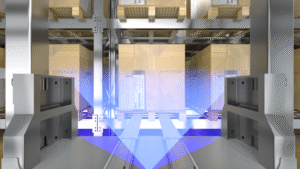
Sensorbasierte Lokalisierung Die Echtzeit-Lokalisierung nutzt eine Kombination von Sensoren wie: – LiDAR oder Laserscanner – Tiefe oder
RGB-Kameras – Ultraschall- oder Infrarotsensoren – Inertial Measurement Units (IMUs)
-
Oft Teil von SLAM Viele Systeme kombinieren Lokalisierung mit Kartierung (Simultaneous Localization and Mapping), sodass Roboter unbekannte Bereiche erkunden und gleichzeitig ihre eigene Position verfolgen können.
-
Sofortige Anpassungsfähigkeit Da dies in Echtzeit erfolgt, kann der Roboter sofort auf Änderungen reagieren, z. B. Personen ausweichen, um neue Hindernisse herum navigieren oder Routen spontan anpassen.
Gängige Technologien und Methoden zur Echtzeitlokalisierung
Bei der Echtzeit-Lokalisierung kommen verschiedene Technologien und Methoden zum Einsatz, die Robotern helfen, ihre Position in Innenräumen präzise zu bestimmen. Hier sind die gängigsten Ansätze:
-
LiDAR (Light Detection and Ranging)
LiDAR-Systeme emittieren Laserimpulse, die von umgebenden Objekten reflektiert werden und so detaillierte 2D- oder 3D-Karten erstellen. Diese Technologie ist hochpräzise und funktioniert auch bei schwachem Licht oder in strukturlosen Umgebungen gut, weshalb sie in Lagerhallen und Industrierobotern beliebt ist. LiDAR-Hardware kann jedoch teuer sein und Probleme mit reflektierenden Oberflächen verursachen, die die Messungen verfälschen.
-
Visuelles SLAM (Simultane Lokalisierung und Kartierung)
Visual SLAM nutzt Kameras, um visuelle Merkmale in der Umgebung zu erkennen und zu verfolgen. Dadurch können Roboter die Umgebung kartieren und gleichzeitig lokalisieren. Es handelt sich um eine kostengünstige Option, die detailreiche Umgebungsdaten liefert und häufig bei leichten Indoor-Robotern und Drohnen eingesetzt wird. Die Haupteinschränkungen ergeben sich bei schlechter Beleuchtung oder in hochdynamischen Räumen, in denen visuelle Hinweise unzuverlässig sein können.
-
Ultraschall- und Infrarotsensoren
Ultraschall- und Infrarotsensoren messen Entfernungen, indem sie die Reflexion von Schallwellen oder Infrarotlicht von Objekten messen. Diese Sensoren sind kostengünstig und kompakt und werden häufig in kleineren Reinigungsrobotern und einfachen Navigationssystemen eingesetzt. Ihre Genauigkeit und Reichweite sind jedoch begrenzt und können durch weiche oder unebene Oberflächen beeinträchtigt werden.
-
IMU (Inertial Measurement Unit)
IMUs verfolgen die Ausrichtung und Bewegung eines Roboters mithilfe von Beschleunigungssensoren und Gyroskopen. Sie eignen sich hervorragend für die kurzfristige Bewegungsverfolgung und werden häufig mit anderen Sensoren zur Koppelnavigation integriert, wenn keine externen Referenzen verfügbar sind. Der Nachteil ist, dass IMUs mit der Zeit driften, was die Genauigkeit bei isolierter Verwendung verringert.
-
Sensorfusion
Die Sensorfusion kombiniert Daten mehrerer Sensoren – wie LiDAR, Kameras und IMUs – und ermöglicht so eine zuverlässigere und genauere Lokalisierung. Dieser Ansatz nutzt die Stärken jedes Sensors und gleicht gleichzeitig dessen individuelle Schwächen aus. Obwohl leistungsstark, erfordert die Sensorfusion komplexe Algorithmen und erhöhte Rechenleistung.
-
KI-basierte Lokalisierung
Künstliche Intelligenz verbessert die Lokalisierung durch eine verbesserte Sensordateninterpretation und ermöglicht so eine bessere Merkmalserkennung und vorausschauende Navigation. KI-gestützte Systeme passen sich effektiver an dynamische und unübersichtliche Innenräume an und unterstützen Aufgaben wie die menschenorientierte Navigation. Diese Methoden erfordern jedoch umfangreiche Trainingsdaten, Rechenleistung und sorgfältige Optimierung, um optimal zu funktionieren.
Wie Echtzeitlokalisierung die Navigationsleistung steigert
Die Echtzeit-Lokalisierung verbessert die Navigationsfähigkeit eines Roboters in komplexen Innenräumen erheblich, da sie eine präzise und aktuelle Positionsbestimmung ermöglicht. Diese kontinuierliche Ortung bietet mehrere wichtige Navigationsvorteile:
-
Genaue Positionsverfolgung: Durch die ständige Aktualisierung seines genauen Standorts auf einer Karte kann der Roboter Abweichungen und Fehler vermeiden, die bei weniger häufigen Lokalisierungsmethoden häufig auftreten. Diese Genauigkeit stellt sicher, dass er auf dem vorgesehenen Weg bleibt und Umwege oder Kollisionen reduziert werden.
-
Dynamische Hindernisvermeidung: In Innenräumen herrscht oft reges Treiben und unvorhersehbares Treiben. Dank Echtzeit-Lokalisierung können Roboter bewegliche Hindernisse wie Personen, Wagen oder Möbel erkennen und ihre Routen schnell anpassen, um Kollisionen zu vermeiden und einen sicheren Betrieb zu gewährleisten.
-
Effiziente Pfadplanung und Umleitung: Mithilfe aktueller Standortdaten können Roboter optimale Routen im Handumdrehen neu berechnen. Wenn ein Hindernis den ursprünglichen Weg blockiert oder sich die Umgebung ändert, kann der Roboter dynamisch einen neuen, effizienten Weg finden, ohne anzuhalten oder menschliches Eingreifen.
-
Verbesserte Geschwindigkeit bei der Aufgabenerledigung: Zuverlässige Lokalisierung reduziert Fehler und unnötige Stopps und ermöglicht Robotern, Aufgaben wie Lieferung, Kommissionierung oder Reinigung schneller zu erledigen. Diese Effizienz steigert die Gesamtproduktivität in Lagern, Krankenhäusern und anderen Innenräumen direkt.
-
Verbesserte Zuverlässigkeit in GPS-freien Gebieten: Da GPS-Signale Gebäude nicht gut durchdringen, stellt die Echtzeit-Lokalisierung eine wichtige Alternative dar und ermöglicht eine reibungslose Navigation, wo herkömmliche Positionierungssysteme versagen.
Anwendungen der Echtzeitlokalisierung bei Indoor-Robotern
Die Echtzeit-Lokalisierung verändert die Arbeitsweise von Robotern in verschiedenen Innenräumen. Nachfolgend finden Sie wichtige Anwendungen, bei denen diese Technologie eine entscheidende Rolle spielt:
Lagerautomatisierung
In Lagern ermöglicht Echtzeit-Lokalisierung Robotern die effiziente Navigation durch komplexe Gänge und Regale. Roboter nutzen präzise Positionierung, um Lagerbestände mit minimalen Fehlern zu kommissionieren, zu transportieren und zu sortieren, selbst in geschäftigen Umgebungen, in denen Gabelstapler und menschliche Arbeiter ständig unterwegs sind.
Gesundheitswesen und Krankenhäuser
Serviceroboter in Krankenhäusern sind auf Echtzeit-Lokalisierung angewiesen, um Medikamente, Geräte und Mahlzeiten sicher auszuliefern. Diese Roboter müssen sich durch überfüllte Korridore und dynamische Umgebungen voller Patienten und Personal navigieren und sich sofort an Hindernisse anpassen, um einen reibungslosen und zeitnahen Betrieb zu gewährleisten.
Büro- und Gebäudemanagement
Lieferroboter in Bürogebäuden nutzen Echtzeit-Lokalisierung, um Dokumente, Lieferungen und Getränke zu transportieren. Durch die präzise Standortverfolgung vermeiden diese Roboter überfüllte Bereiche und optimieren ihre Routen, um Aufgaben schnell zu erledigen, ohne den täglichen Arbeitsablauf zu stören.
Einzelhandel und Gastgewerbe
Roboter in Einzelhandelsgeschäften und Hotels nutzen Echtzeit-Lokalisierung, um Kunden zu führen, Artikel auszuliefern oder bei der Reinigung zu helfen. Die Navigation in geschäftigen, sich ständig verändernden Räumen erfordert ständige Positionsaktualisierungen, um sicher mit Kunden und Mitarbeitern zu interagieren und gleichzeitig effiziente Dienstleistungen zu bieten.
Autonome Reinigungsroboter
Roboterstaubsauger und Bodenreinigungsmaschinen nutzen Echtzeit-Lokalisierung, um Räume zu kartieren und den Fortschritt zu verfolgen. Dies gewährleistet eine gründliche Reinigung ohne Wiederholungen oder ausgelassene Stellen und hilft, Möbel und sich bewegende Personen während des Vorgangs zu vermeiden.
Warum sollten Sie sich für MRDVS zur Echtzeitlokalisierung entscheiden?
Bei der Auswahl der Technologie für die Echtzeit-Lokalisierung von Indoor-Robotern ist die Zusammenarbeit mit einem Anbieter unerlässlich, der Präzision, Flexibilität und innovative Spitzentechnologie bietet. Hier erfahren Sie, warum
MRDVS ist die beste Wahl zur Verbesserung der Navigationsfähigkeiten Ihres Roboters:
-
Branchenführende Tiefenkameratechnologie: MRDVS bietet Sensoren mit hervorragender Tiefengenauigkeit und Bildraten und ermöglicht so ein reibungsloses Umgebungsscannen in Echtzeit.
-
Umfassende Unterstützung für SLAM- und KI-Integration: Ihre Produkte sind mit gängigen SLAM-Frameworks kompatibel und können mit KI für semantisches Verständnis und prädiktive Navigation erweitert werden.
-
Anpassbare und skalierbare Lösungen: Ob für kompakte Serviceroboter oder größere fahrerlose Transportfahrzeuge, MRDVS bietet maßgeschneiderte Optionen für die unterschiedlichsten Lokalisierungsanforderungen.
Durch die Investition in die MRDVS-Technologie werden Indoor-Roboter mit den besten Werkzeugen ausgestattet, damit sie sich sicher und effizient in komplexen, dynamischen Umgebungen zurechtfinden.
Schlussfolgerung
Die Optimierung der Indoor-Roboternavigation durch Echtzeit-Lokalisierung ist der Schlüssel zu einer intelligenteren und effizienteren Automatisierung in komplexen Umgebungen. Durch die Integration fortschrittlicher Tiefensensorik und präziser Positionierungstechnologien können Roboter sicher navigieren und sich dynamisch an veränderte Umgebungen anpassen. MRDVS bietet innovative Lösungen, die Ihre Roboter mit zuverlässiger Echtzeit-Lokalisierung ausstatten und so einen reibungslosen Betrieb und höhere Produktivität gewährleisten. Entdecken Sie, wie MRDVS Ihre Indoor-Robotik verbessern kann – kontaktieren Sie uns noch heute, um Ihre Navigationsfähigkeiten zu optimieren!