


Ein auf die Decke bezogenes Sensorfusionsverfahren zur Echtzeit-Fahrzeugpositionierung, getestet in einem Lagerhaus in Düsseldorf.
Die Herausforderung: Positionierung in einem dynamischen Lager
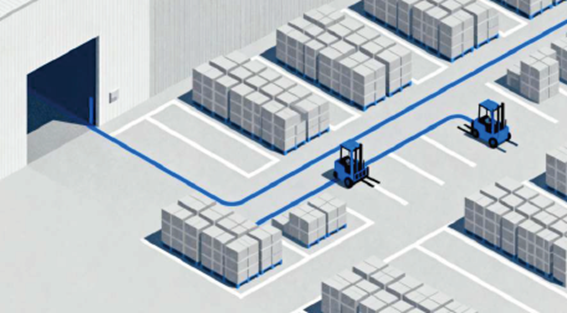
In einem dynamischen Lagerumfeld ist die zuverlässige Positionsbestimmung eines manuell bedienten Gabelstaplers naturgemäß schwierig. Paletten verschieben sich, Gänge sind zeitweise blockiert, und Personen und Fahrzeuge verändern ständig die Situation am Boden. Zudem bieten sich für ein Lokalisierungssystem nur wenige markante Merkmale zur Positionsbestimmung.
Gängige Verfahren nutzen fest installierte Technologien wie UWB-Netzwerke, Reflektoren oder Magnetstreifen zur Ortung von manuell bedienten Gabelstaplern. Diese Lösungen erfordern jedoch häufig eine umfangreiche Infrastrukturinstallation im gesamten Betriebsbereich. Für bestehende Anlagen, die eine Flottenortung ohne flächendeckende Umbauten einführen möchten, kann dies ein erhebliches Hindernis darstellen.
Der Test: Eine fahrzeugmontierte Alternative
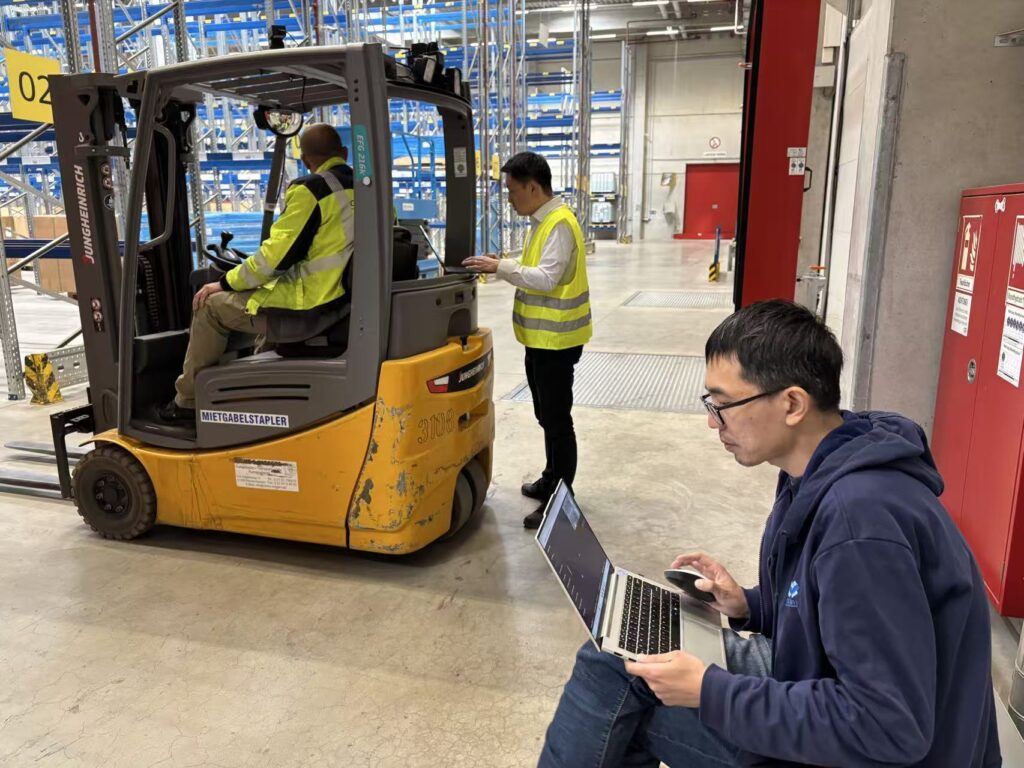
Im Juni 2026 wurde in einem Lager in Düsseldorf ein technischer Test durchgeführt, um eine fahrzeugmontierte Alternative zu evaluieren. Ein manuell bedienter Gabelstapler wurde mit einer V2 Pro-Lokalisierungseinheit ausgestattet und im normalen Betrieb – einschließlich schneller Manöver, Lastumschlag und Hebevorgängen – getestet, um seine Leistungsfähigkeit unter realen Bedingungen zu bewerten.
Das Gerät erstellte zunächst eine digitale Karte des Arbeitsbereichs. Anschließend berechnete es die XY-Position und die Fahrtrichtung des Gabelstaplers während seiner Fahrt durch das Lager.
Das Ergebnis: Die Lokalisierung auf Zentimeterebene wurde während des gesamten technischen Tests und des anschließenden Probebetriebs beibehalten, wobei in beiden Phasen kein Signalverlust verzeichnet wurde.
So funktioniert es: Fusion-SLAM™-Technologie
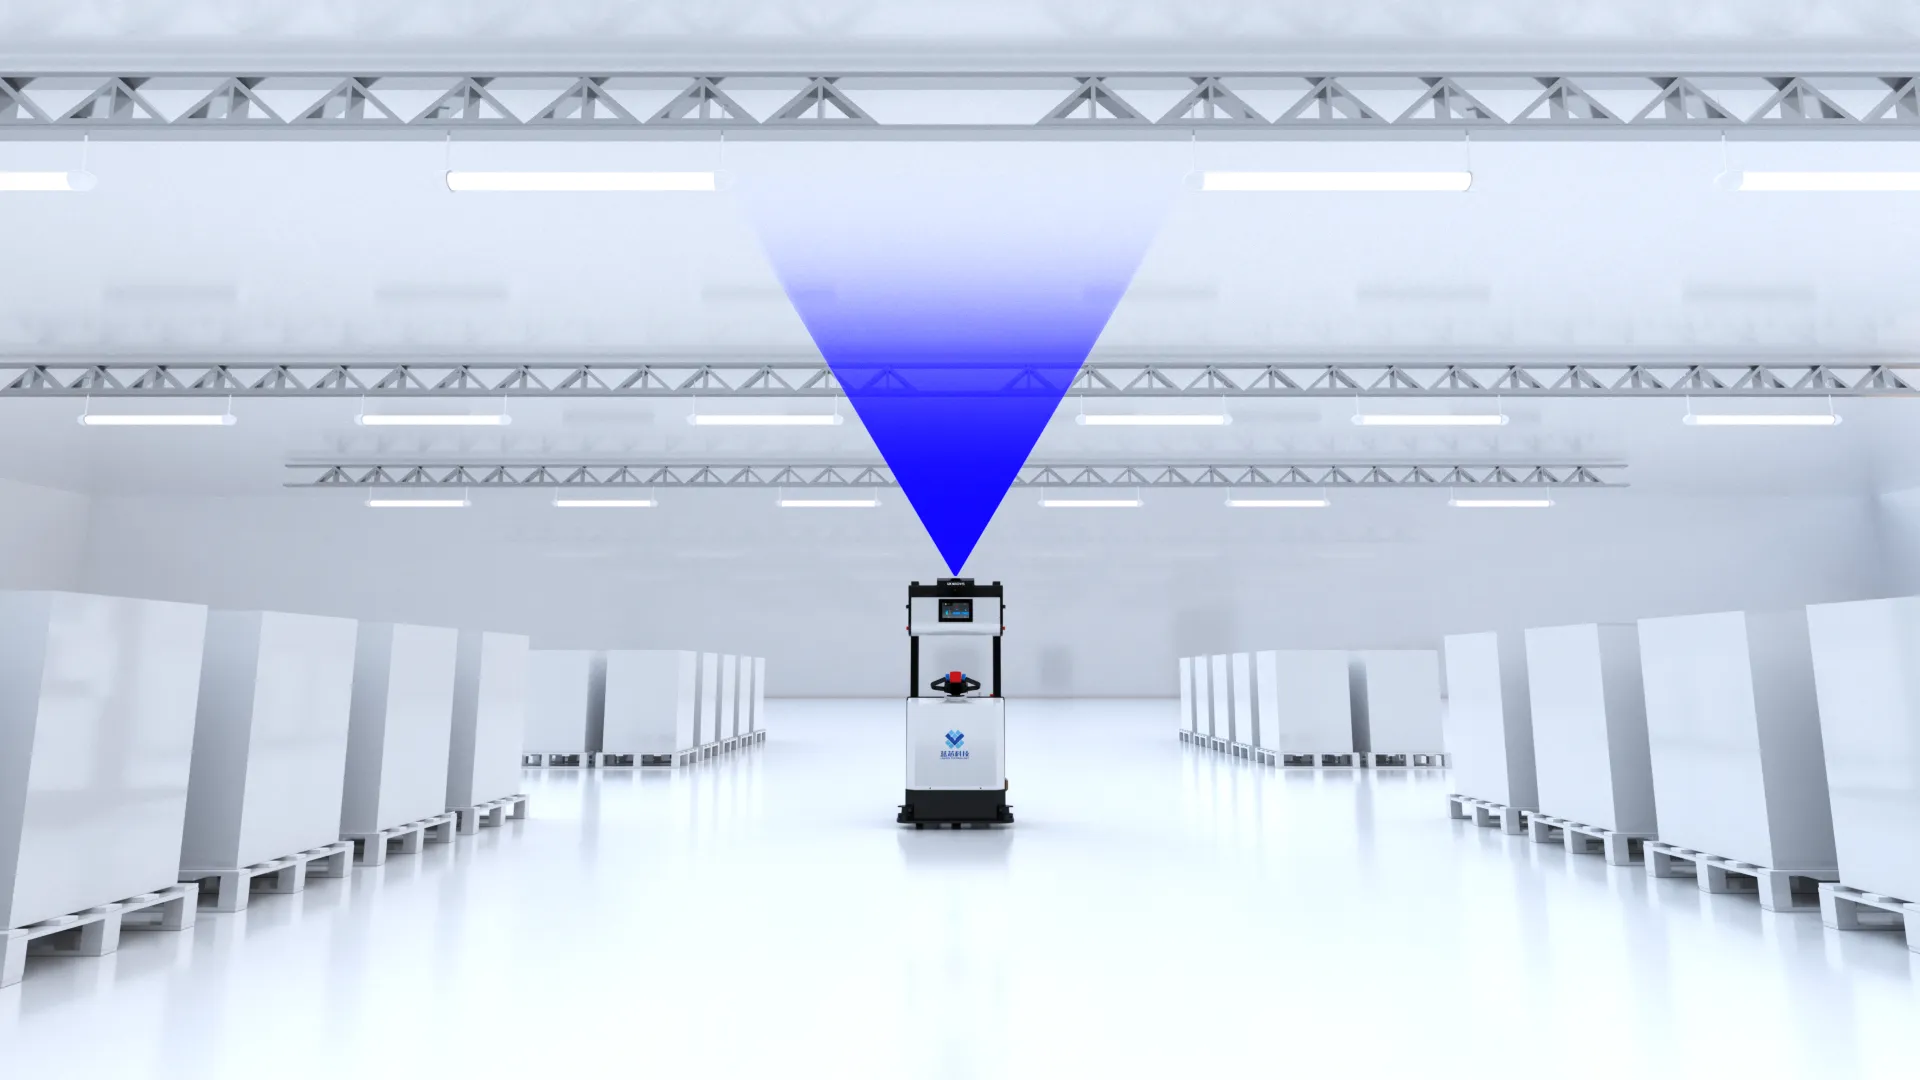
Der V2 Pro erweitert die traditionelle 2D-LiDAR-Technologie um eine nach oben gerichtete Kamera und kombiniert visuelles SLAM mit LiDAR-basierter Kartierung. Der Ansatz basiert auf einer einfachen, aber wirkungsvollen Beobachtung: Deckenstrukturen – einschließlich Träger, Leuchten, Rohre und Dachgeometrie – bieten stabilere und zuverlässigere Merkmale für die Kartierung als die sich ständig verändernden Aktivitäten auf dem Lagerboden.
Die Kamera erfasst Objekte aus der Vogelperspektive, der LiDAR liefert die Geometriedaten und eine IMU erfasst Bewegungsdaten bei Beschleunigung und Kurvenfahrt. Diese drei Datenquellen werden mithilfe des proprietären Fusion-SLAM™ -Algorithmus von MRDVS fusioniert – einer eng gekoppelten, durch Deep Learning optimierten Engine, die in fast einem Jahrzehnt praktischer Anwendung verfeinert wurde. Das System wertet die Multisensordaten kontinuierlich in Echtzeit aus und gewichtet sie, passt sich den Umgebungsbedingungen an und gewährleistet so einen zuverlässigen und unterbrechungsfreien Betrieb.
Hauptvorteile: Infrastrukturfrei, fahrzeugzentriert
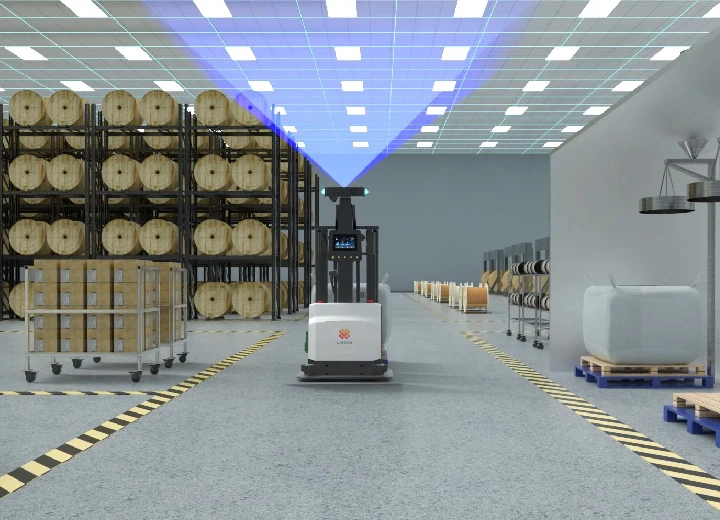
Nach der Kartierung benötigt das System keine anlagenweite Infrastruktur – keine UWB-Anker, keine Reflektoren, keine Magnetstreifen und kein permanentes Markierungsraster. Optionale QR-Codes können weiterhin zur schnellen Wiederauffindung an ausgewählten Punkten verwendet werden, sind aber für die Kernfunktionalität nicht erforderlich.
Diese fahrzeugmontierte Architektur verlagert die Last der Bereitstellung:
| Traditionelle Festankersysteme | V2 Pro Fahrzeugmontierter Ansatz |
| Die Kosten steigen mit der Anlagenfläche | Die Kosten skalieren primär mit der Fahrzeuganzahl. |
| Erfordert die Installation auf dem gesamten Gelände | Die Hardware wird pro ausgestattetem Fahrzeug installiert. |
| Umfangreiche Vorabinvestitionen in die Infrastruktur | Vorhersehbare, lineare Kostenskalierung |
Dadurch eignet sich die V2 Pro besonders gut für große Lagerhallen, in denen Lösungen mit festen Verankerungen unerschwinglich teuer werden.
Bewährt, kommerziell und skalierbar
MRDVS hat den V2 Pro inzwischen in Nord- und Südamerika, Europa und Asien kommerziell auf den Markt gebracht. Der Test in Düsseldorf und der anschließende Probebetrieb dienen als Referenzpunkt für den Einsatz der deckenbezogenen Sensorfusion in bestehenden Gabelstaplerflotten im realen Lagerbetrieb.
Seit seiner Einführung wurde das System in unterschiedlichsten Umgebungen validiert – von Photovoltaik-Fertigungsanlagen mit über 500 AGVs bis hin zu Logistiklagern und Produktionsstätten. Es ermöglicht Materialflussprozesse mit stabiler, driftfreier Positionierung, unabhängig von Betriebsdauer oder zurückgelegter Strecke.
