Ein Hinderniserkennungssensor ist ein Gerät, das Objekte im Weg eines fahrenden Roboters oder Fahrzeugs erkennt und meldet. Diese Sensoren sind entscheidend für eine sichere und effiziente Navigation und ermöglichen Robotern den autonomen Betrieb ohne menschliches Eingreifen.
Für Robotik-Enthusiasten ist der Einsatz von Hindernisvermeidungssensoren ein entscheidender Vorteil. Diese Sensoren verbessern die Roboterleistung, verhindern Unfälle und ermöglichen komplexere Aufgaben. Von autonomen Fahrzeugen über Drohnen bis hin zu Heimrobotern ist die Hinderniserkennungstechnologie ein Muss für die moderne Robotik.
In Krankenhäusern können Roboter sicher um medizinische Geräte und Personal herummanövrieren und so eine rechtzeitige Lieferung von Vorräten gewährleisten, ohne Störungen oder Unfälle zu verursachen.
Ausgestattet mit LiDAR- und Kamerasystemen können autonome Fahrzeuge andere Fahrzeuge, Fußgänger und Straßenhindernisse erkennen und darauf reagieren und so eine sichere Navigation gewährleisten
In Logistikzentren können mit hochentwickelten Sensoren ausgestattete Roboter durch Gänge navigieren, Hindernissen wie Paletten und Gabelstaplern ausweichen und die Bestandsverwaltung optimieren.
Im öffentlichen Raum können Serviceroboter Unterstützung leisten und dabei Hindernissen wie Möbeln und Menschen problemlos ausweichen, was das Benutzererlebnis und die Sicherheit verbessert.


Kamerabasierte Hinderniserkennungssysteme nutzen von Kameras erfasste visuelle Daten, um Hindernisse zu identifizieren und zu klassifizieren. Diese Systeme werden häufig in Automobilanwendungen, der Robotik und verschiedenen automatisierten Systemen eingesetzt, da sie detaillierte visuelle Informationen liefern. Zu den wichtigsten Arten kamerabasierter Systeme gehören:
Diese Systeme erfassen visuelle Informationen mit einer einzigen Kamera. Sie nutzen Bildverarbeitungsalgorithmen, um Hindernisse anhand der visuellen Daten aus einer Perspektive zu erkennen und zu klassifizieren.
•Vorteile: Kostengünstig, einfach zu installieren und kann hochauflösende Bilder liefern.
•Nachteile: Eingeschränkte Tiefenwahrnehmung und kann bei schlechten Lichtverhältnissen oder widrigen Wetterbedingungen Probleme bereiten
Stereokamerasysteme verwenden zwei Kameras in einem festen Abstand voneinander, um das menschliche binokulare Sehen zu imitieren. Durch den Vergleich der Bilder beider Kameras kann das System die Tiefe und Entfernung von Objekten berechnen.
•Vorteile: Bessere Tiefenwahrnehmung und genauere Entfernungsmessungen im Vergleich zu Monokameras.
•Nachteile: Komplexer und teurer als Monokamerasysteme und weiterhin von Licht- und Wetterbedingungen abhängig.
Diese Systeme verwenden mehrere Kameras, die so angeordnet sind, dass sie eine 360-Grad-Ansicht der Umgebung ermöglichen. Sie sind besonders nützlich in Umgebungen, in denen Hindernisse aus allen Richtungen kommen können.
•Vorteile: Umfassende Abdeckung und verbessertes Situationsbewusstsein.
•Nachteile: Höhere Kosten und Komplexität sowie die Notwendigkeit ausgefeilter Bildzusammenfügungsalgorithmen.
Tiefenkameras, auch 3D-Kameras oder Tiefensensoren genannt, erfassen Tiefeninformationen, indem sie den Abstand zwischen der Kamera und Objekten in der Umgebung messen. Sie nutzen häufig Technologien wie strukturiertes Licht, Time-of-Flight (ToF) oder stereoskopische Bildgebung, um Tiefenkarten zu erzeugen.
•Vorteile: Liefert präzise dreidimensionale Informationen und ermöglicht so eine präzise Entfernungsmessung und Hinderniserkennung. Wirksam bei unterschiedlichen Lichtverhältnissen und komplexen Umgebungen.
•Nachteile: Erhöhter Rechenaufwand und Empfindlichkeit gegenüber Umgebungsbedingungen wie hellem Sonnenlicht oder reflektierenden Oberflächen.
Sensorbasierte Hinderniserkennungssysteme nutzen verschiedene Sensortypen, um Hindernisse durch Messung physikalischer Eigenschaften wie Entfernung, Geschwindigkeit und Größe zu erkennen. Diese Systeme werden aufgrund ihrer Zuverlässigkeit und Genauigkeit häufig in industriellen, kommerziellen und automobilen Anwendungen eingesetzt. Zu den wichtigsten Arten sensorbasierter Systeme gehören:
LiDAR-Systeme verwenden Laserstrahlen zur Entfernungsmessung, indem sie die Zeit berechnen, die das Licht benötigt, um von einem Objekt reflektiert zu werden und zum Sensor zurückzukehren.
• Vorteile: Hochpräzise Distanzmessungen, Fähigkeit zur Erstellung detaillierter 3D-Karten und Wirksamkeit bei verschiedenen Lichtverhältnissen.
• Nachteile: Hohe Kosten und Anfälligkeit für Beeinträchtigungen durch reflektierende Oberflächen und Umwelteinflüsse wie Regen oder Staub.
Infrarotsensoren erkennen Hindernisse, indem sie Infrarotlicht aussenden und die Reflexion messen. Sie können Objekte anhand der von ihnen ausgesendeten oder reflektierten Infrarotstrahlung identifizieren.
• Vorteile: Wirksam bei schwachen Lichtverhältnissen und kann wärmeabgebende Objekte erkennen.
• Nachteile: Begrenzte Reichweite und Genauigkeit, zudem kann die Treffsicherheit durch Umwelteinflüsse wie Nebel oder Staub beeinträchtigt werden.
Diese Systeme nutzen Schallwellen zur Hinderniserkennung. Ultraschallsensoren senden hochfrequente Schallwellen aus und messen die Zeit, die die Wellen benötigen, um nach dem Auftreffen auf ein Objekt zurückzuprallen.
• Vorteile: Kostengünstig, zuverlässig bei der Nahbereichserkennung und unempfindlich gegenüber Lichtverhältnissen.
• Nachteile: Begrenzte Reichweite und Genauigkeit im Vergleich zu anderen Sensoren; zudem können Umgebungsgeräusche die Ergebnisse beeinträchtigen.
Die Auswahl des richtigen Hindernisvermeidungssensors hängt von den spezifischen Anforderungen Ihres Projekts ab. Berücksichtigen Sie Faktoren wie die Umgebung, in der Ihr System eingesetzt wird, die Art der Hindernisse, auf die es trifft, und Ihr Budget. Hier sind einige Richtlinien, die Ihnen eine fundierte Entscheidung erleichtern:
• Größe und Form: Zum Erkennen kleiner oder unregelmäßig geformter Objekte können aufgrund ihrer Präzision hochauflösende Tiefenkameras oder LiDAR erforderlich sein.
• Erweiterte Navigation und Kartierung: Für komplexere Anwendungen, die eine detaillierte Umgebungskartierung und Navigation erfordern, sind LiDAR- oder Tiefenkameras aufgrund ihrer hohen Genauigkeit und Fähigkeit, 3D-Karten zu erstellen, die bessere Wahl.
• Hohes Budget: Wenn die Kosten keine große Rolle spielen, kann die Investition in LiDAR oder hochwertige Tiefenkameras eine präzise und zuverlässige Hinderniserkennung ermöglichen. Diese Technologien bieten eine hohe Genauigkeit und eignen sich für komplexe Umgebungen.
• Mittleres Budget: Tiefenkameras sind eine gute Wahl für alle, die ein ausgewogenes Verhältnis zwischen Kosten und Leistung suchen. Sie liefern detaillierte 3D-Informationen und sind günstiger als High-End-LiDAR-Systeme.
• Geringes Budget: Für kostengünstige Lösungen sollten Sie Infrarot- oder Ultraschallsensoren in Betracht ziehen, die für einfache Hindernisvermeidungsaufgaben ausreichend sind, aber für komplexere Anwendungen möglicherweise nicht so genau sind.
MRDVS, spezialisiert auf Bildverarbeitungstechnologie für mobile Roboter, hat die kostengünstige RGB-D-Multimodal-Kollisionsvermeidungskamera der S-Serie in Industriequalität auf den Markt gebracht . Diese Kameras finden breite Anwendung in verschiedensten Bereichen, darunter unbemannte Gabelstapler, Hochhubwagen, Überwachungsfahrzeuge, Transportwagen, Industriereinigungsroboter sowie Medizin- und Serviceroboter.
Die Kombination von RGB- und Tiefendaten verbessert die Roboterwahrnehmung und ermöglicht eine präzise Navigation in komplexen Umgebungen.
Einfache Integration in vorhandene Robotersteuerungssysteme über die E/A-Schnittstelle, wodurch eine individuelle Anpassung der Vermeidungsparameter möglich ist.
Identifiziert und klassifiziert Objekte in der Umgebung des Roboters und ermöglicht es mobilen Robotern, fundierte Entscheidungen zu treffen, um Hindernisse zu umfahren.
Max. 18 Meter werden unterstützt und es kann im Freien verwendet werden
Die Auswahl des richtigen Hindernisvermeidungssensors hängt von den spezifischen Anforderungen Ihres Projekts ab. Berücksichtigen Sie Faktoren wie die Umgebung, in der Ihr System eingesetzt wird, die Art der Hindernisse, auf die es trifft, und Ihr Budget. Hier sind einige Richtlinien, die Ihnen eine fundierte Entscheidung erleichtern:
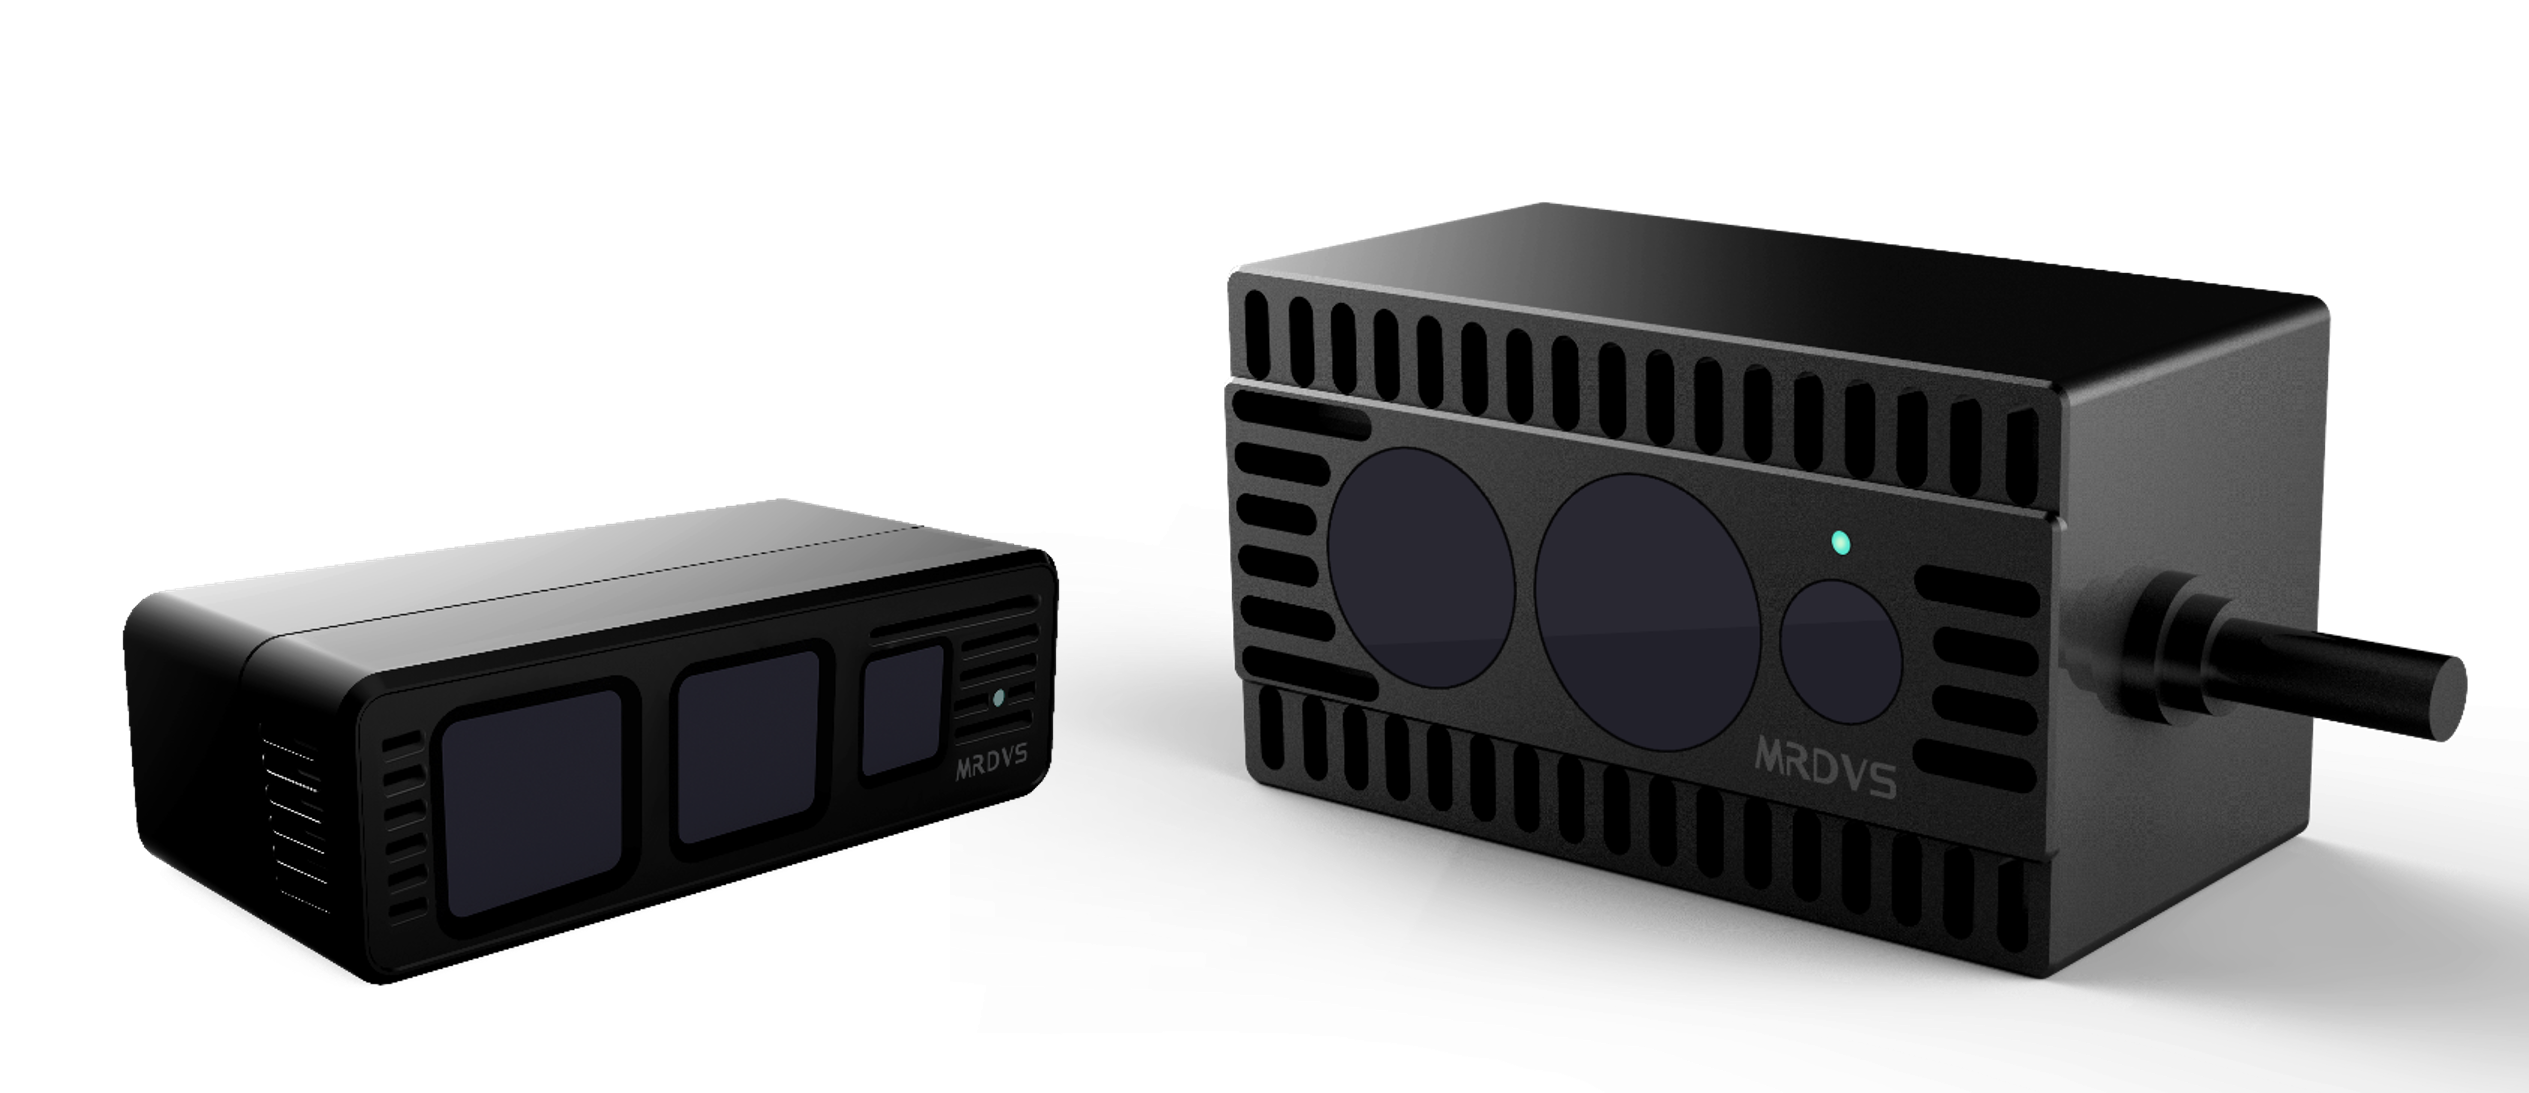
Mit einer Tiefenauflösung von 240 × 160 erfassen S10 Pro und S10 Tiefen- und Texturinformationen in Echtzeit und ermöglichen so eine stabile Fernwahrnehmung (bis zu 18 Meter). Diese Produkte wurden für langsame unbemannte Fahrzeuge, unbemannte Gabelstapler, Drohnen, Rasenmäher und andere Geräte entwickelt und gewährleisten zuverlässige Leistung für ein breites Anwendungsspektrum.
S10 Pro und S10 werden im April auf den Markt kommen.

Der S2 Max mit dem fortschrittlichen Sony IMX570 iToF-Sensor und registrierter RGB-D-Bildgebung ist ein herausragendes Modell der S-Serie. Er bietet eine Tiefenauflösung von 320 × 240 Pixeln bei bis zu 15 Bildern pro Sekunde und ein umfassendes Sichtfeld von 81° x 61°. Dank 940-nm-VCSEL-Beleuchtung gewährleistet der S2 Max eine sichere und effiziente Tiefenwahrnehmung. Dank der Fähigkeit, Tiefen-, RGB- und Amplitudenkarten auszugeben, eignet er sich ideal für die Hindernisvermeidung in mobilen Robotern.
MRDVS konzentriert sich auf die Bereiche mobile Robotik und Logistikautomatisierung und nutzt dabei fortschrittliche 3D-Vision-Technologien wie iToF, dToF und binokulares Strukturlicht. Durch die Integration modernster KI-Algorithmen stattet MRDVS mobile Roboter mit leistungsstarken Funktionen zur Hindernisvermeidung, Navigation und Erkennung aus und trägt so zu einem sichereren, stabileren und intelligenteren Betrieb bei.
Durch mehrere Produktiterationsrunden hat MRDVS leistungsstarke, integrierte Hardware- und Softwarelösungen entwickelt, die von führenden Branchenakteuren weit verbreitet eingesetzt werden. Zu unseren Kunden zählen über 80 % der inländischen Hersteller mobiler Roboter. Zehntausende Einheiten wurden bereits ausgeliefert und von Top-Kunden validiert – was uns eine hohe Anerkennung im Markt eingebracht hat.