Lidar-Vision-Fusion der S-Serie für All-Terrain-Robotik

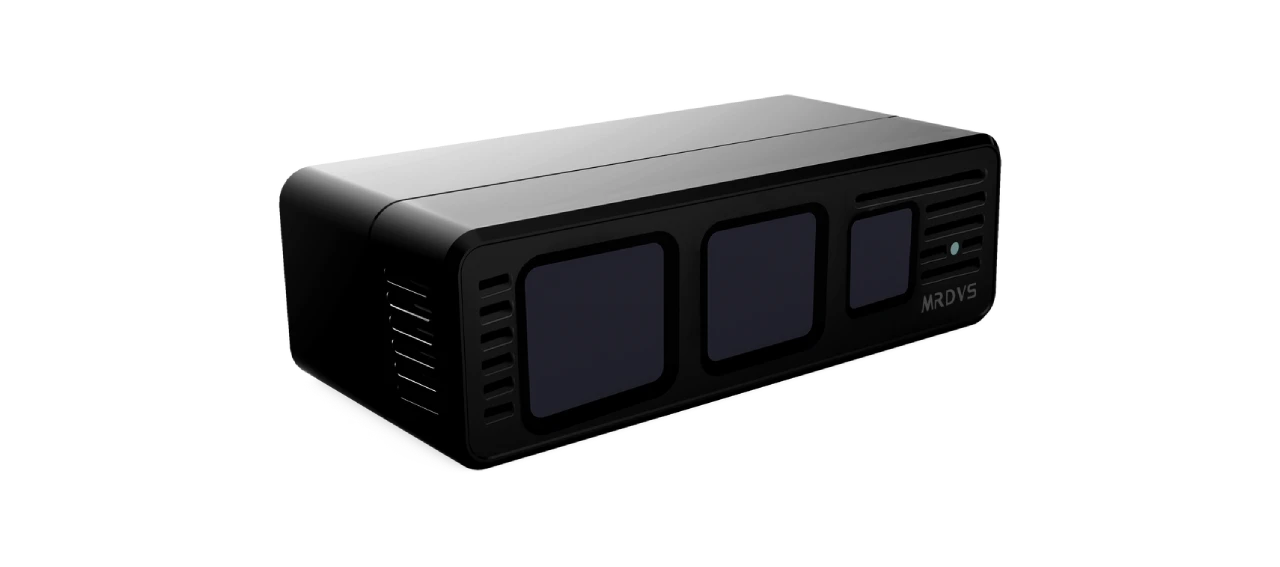
Lernen Sie die Kameras der MRDVS S-Serie kennen – sie bieten dToF-Wahrnehmung mit großer Reichweite und hoher Präzision sowie integrierter Vision-Lidar-Sensorik und ermöglichen so zuverlässige Kartierung, Navigation und Hindernisvermeidung in Roboteranwendungen im Freien, in Innenräumen und in jedem Gelände.

MIPI-Symbol

MIPI-Schnittstelle verfügbar

Sichtfeld 120° × 80°

Hindernisvermeidung

Ethernet

S10

190 g leichtes Gehäuse
Ethernet- und anpassbare E/A-Optionen
240 x 160 Auflösung
Festkörper-dToF-LiDAR
Bis zu 42 m bei 90 % Reflexionsgrad
240 × 120 Tiefenauflösung
S10
S10 Ultra Lite

42m

Maximaler Arbeitsabstand

RGB-D

Bildfusion

240*160

Tiefenauflösung

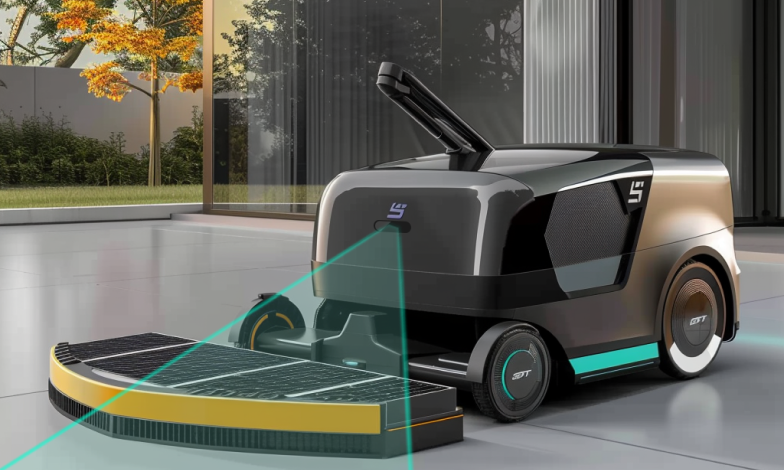
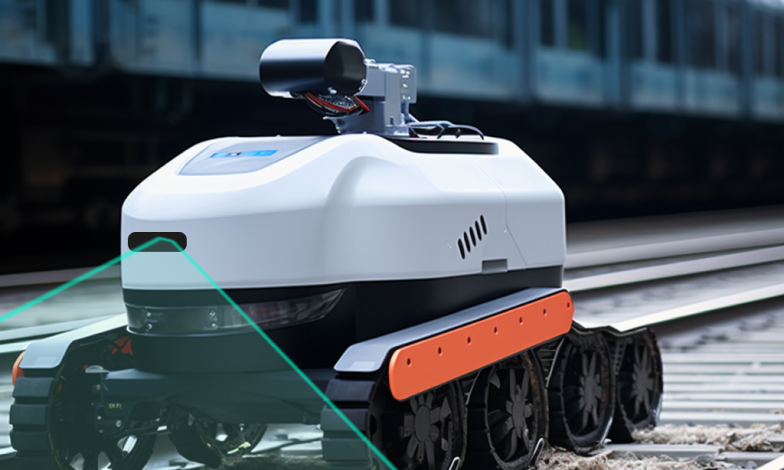
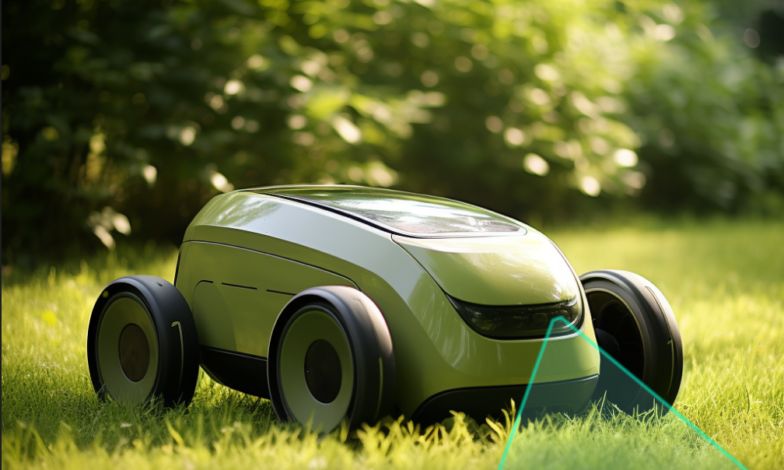
Roboterlösung für verschiedene Umgebungen im Innen- und Außenbereich

Es überwindet Mehrwegeausbreitung, bewältigt verschiedene Oberflächen (von reflektierend bis matt), widersteht intensivem Licht (auch direkter Sonneneinstrahlung) und bietet eine umfassende Abdeckung mit praktisch keinen toten Winkeln, ergänzt durch einen leisen und staubresistenten Betrieb.

12401745197233 .Bild

Roboter-Vakuum

12411745197245 .Bild

Drohne

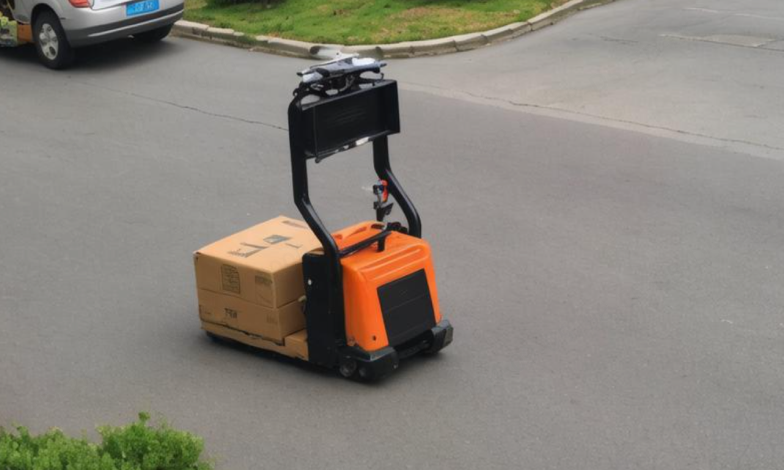
12421745197252 .Bild

AGV

12431745197262 .Bild

Gewerblicher Reinigungsroboter

12441745197269 .Bild

Inspektionsroboter

Mähroboter

Mähroboter

Unterschied zwischen den Modellen

ModellS10S10 Ultra Lite
Beleuchtung940 nm940 nm
AusgangTiefenkarte / 3D-Punktwolke / RGB / IR-AmplitudenkarteTiefenkarte / 3D-Punktwolke / IR-Amplitudenkarte
Tiefenauflösung (H × V)240 × 160 px240 × 120 px
TiefenbildrateMax. 20 fps, typisch 15 fpsTypischerweise 10 Bilder pro Sekunde
Tiefensichtfeld (H × V)120° × 78° ±3°120° × 60° ±3°
RGB-Auflösung (H × V)1632 × 1224 Nicht verfügbar (Kein RGB)
RGB-BildrateMax. 20 fps, typisch 15 fpsNicht verfügbar (Kein RGB)
RGB-Sichtfeld (H × V)120° × 90° ±3°Nicht verfügbar (Kein RGB)
RGB-VerschlusstypRolltorNicht verfügbar (Kein RGB)
Arbeitsbereich0.3–8 m (90 % Reflexionsgrad); 0.3–3 m (5 % Reflexionsgrad)0.2–42 m (90 % Reflexionsgrad); 0.2–30 m (10 % Reflexionsgrad)
Genauigkeit≤ 3 cm≤ 4 cm
Energieverbrauch≤4 W (Durchschnitt)
Abmessungen (L × B × H)80 mm x mm x 37 25 mm106 mm x mm x 69 43 mm
Gewicht 190 gCa.. 410 g
Labor-Stromversorgungen12 ~ 28V12V ~ 27V
DatenkommunikationEthernet
*Kontaktieren Sie uns für kundenspezifische I/O-Anschlüsse.
Ethernet
EinstufungIP54IP67
Umgebungstemperaturbereich-20 ° C ~ 60 ° C.-20 ° C ~ 75 ° C.
Temperatur-40 ° C ~ 85 ° C.-40 ° C ~ 85 ° C.
Programmierung / SDKC / C++ / ROS SDKC / C++ / ROS SDK
BetriebssystemWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Technologievergleich

dToF vs. iToF

WechatIMG1247

dToF-Prinzip

dToF (Direct Time of Flight) misst direkt die Laufzeit (ToF) von Lichtimpulsen, um Entfernungen zu berechnen. Es sendet ultrakurze Lichtimpulse (typischerweise Nanosekunden) aus und erfasst das Zeitintervall (Δt) zwischen der Aussendung des Impulses und seiner Reflexion am Zielobjekt. Die Entfernung wird mit der Formel Entfernung = (Lichtgeschwindigkeit × Δt) / 2 berechnet. (Die Division durch 2 berücksichtigt den Hin- und Rückweg des Lichtimpulses: Aussendung → Ziel → Empfänger.) Diese direkte Zeitmessung ermöglicht hohe Präzision, insbesondere für Anwendungen mit großer Reichweite.
WechatIMG1248

iToF-Prinzip

iToF (Indirect Time of Flight) berechnet die Entfernung durch Messung der Phasenverschiebung (Δφ) von kontinuierlich moduliertem Licht (z. B. Sinus- oder Rechteckwellen). Der Sensor sendet Licht mit bekannter Modulationsfrequenz (f) und Wellenlänge (λ = c/f, wobei c die Lichtgeschwindigkeit ist) aus. Bei der Reflexion wird die Phasendifferenz zwischen dem ausgesendeten und dem empfangenen Signal erfasst. Die Entfernung berechnet sich wie folgt: Entfernung = (Δφ × λ) / (4π) (Δφ ist die Phasenverzögerung in Radiant, und die Division durch 4π berücksichtigt den Hin- und Rückweg sowie den 360°-Phasenzyklus.) Dieses indirekte Verfahren ist für kurze bis mittlere Entfernungen effizient und bietet ein gutes Verhältnis zwischen Auflösung und Energieverbrauch.

Highlights der S-Serie

Subnanosekunden-Präzisions-Entfernungsmesskern

Leistung auf allen Oberflächen und bei allen Lichtverhältnissen

Hocheffiziente, stabile Laseremission

Multi-Kamera-Synchronisierung

Stiftung für fortgeschrittene Wahrnehmung

Fähigkeiten intelligenter Systeme

Konfigurierbare Sicherheit und maßgeschneiderte Wahrnehmung – Lösungen für Ihre realen Bedürfnisse

Eingebaute und konfigurierbare Hindernisvermeidung

Die S-Serie ist mit einem Echtzeit-Hindernisvermeidungsalgorithmus ausgestattet und sofort einsatzbereit.
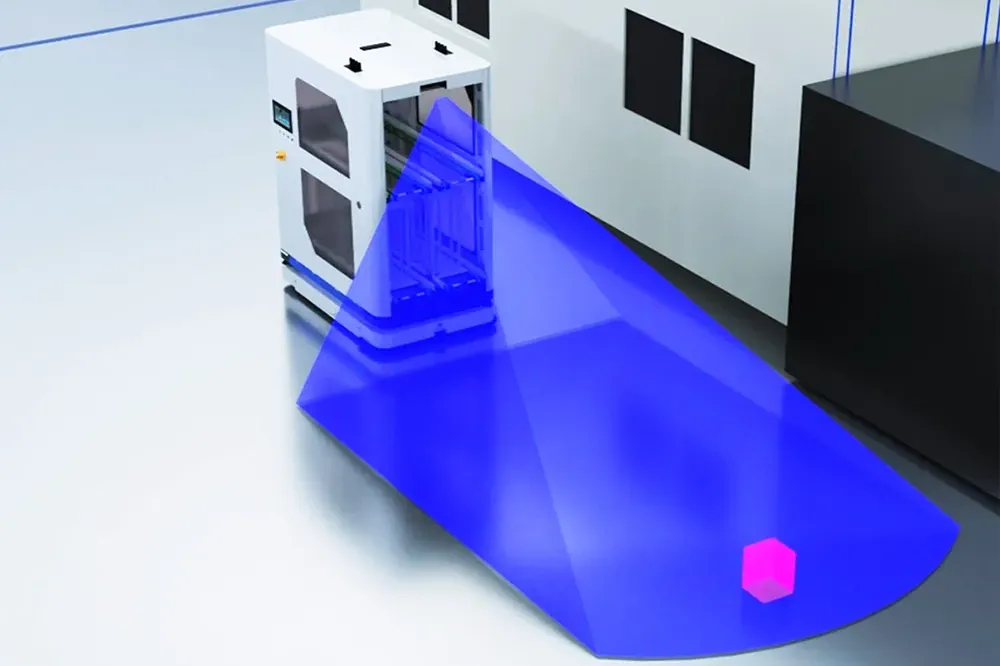
Das System bietet bis zu 20 vordefinierte VermeidungszonenBenutzer können über eine API dynamisch zwischen diesen Zonen wechseln, während sich das AMR bewegt. Dies ermöglicht kontextbezogene Sicherheitsrichtlinien in verschiedenen Einsatzbereichen.

Fähigkeiten intelligenter Systeme

Konfigurierbare Sicherheit und maßgeschneiderte Wahrnehmung – Lösungen für Ihre realen Bedürfnisse

Erweiterte Funktionen, die sofort einsatzbereit sind

Über die Vermeidung von Kernproblemen hinaus unterstützt das System auch eine ausgefeilte Wahrnehmung, um komplexe operative Szenarien zu bewältigen:

Maßgeschneiderte Entwicklungsdienstleistungen

Benötigen Sie eine Lösung für spezifische Objekte oder einzigartige Arbeitsabläufe? Unser Team bietet Ihnen die komplette Entwicklung kundenspezifischer Algorithmen, um Ihr Projekt zu beschleunigen. Wir entwickeln maßgeschneiderte Wahrnehmungsmodule, die exakt auf Ihre Anforderungen zugeschnitten sind, darunter:

BEGINNEN SIE MIT DER ENTWICKLUNG MIT DEM MRDVS LxCamera SDK

Das LxCamera SDK bietet umfassende Softwareentwicklungswerkzeuge, darunter C/C++-Kernpakete, Python-Bindings und Unterstützung für ROS 1/ROS 2. Es ist kompatibel mit Windows-, Linux- und ARM-Linux-Systemen und stellt benutzerfreundliche APIs, Beispielprogramme und GUI-Viewer-Binärdateien (für Windows und Ubuntu) bereit – allesamt zusammen mit ausführlichen Benutzerhandbüchern über den MRDVS-GitHub-Kanal zum Download verfügbar.

Gebrauchsfertige Lösung

3D-Hindernisvermeidung

MRDVS verbessert die Roboternavigation durch erweiterte Hindernisvermeidung mithilfe der RGB-D-ToF-Kamera der S-Serie.

3D-Volumenmessung

3D-Tiefenkameras und fortschrittliche Algorithmen erfassen Objekte, um exakte Volumina zu berechnen – und liefern so schnelle, kostengünstige und logistiktaugliche Präzision.

Mehr über die S-Serie

Alle Modelle der S-Serie

S10

Die S10 verfügt über eine Tiefenauflösung von 240 × 160 und erfasst Tiefen- und Texturinformationen in Echtzeit, um eine stabile Fernwahrnehmung für langsam fahrende unbemannte Fahrzeuge, unbemannte Gabelstapler, Drohnen, Rasenmäher und andere Geräte zu gewährleisten. 

Der S10 Ultra Lite ist ein kompakter Solid-State-dToF-LiDAR für die Roboterwahrnehmung im Innen- und Außenbereich. Er liefert Tiefenkarten, 3D-Punktwolken und IR-Amplitudendaten in einem Bereich von 0.2–42 m bei 90 % Reflektivität für Rasenmäher, vierbeinige Roboter und Multikopter-Drohnen.

Bleiben Sie auf dem Laufenden!

Hinterlassen Sie uns eine Nachricht

Wir helfen Ihnen gerne! Nutzen Sie das untenstehende Formular, um uns eine Nachricht zu hinterlassen oder Ihre Fragen zu stellen. Unser Team wird sich schnellstmöglich bei Ihnen melden.

* Benötigte Felder
Mit dem Absenden dieses Formulars erklären Sie sich damit einverstanden, dass Mrdvs Technology Sie per E-Mail oder telefonisch zu Marketingzwecken kontaktiert. Die Websites und Mitteilungen von MRDVS unterliegen den Nutzungsbedingungen. 
MRDVS-Logo

Erhalten Sie die neuesten MRDVS-Neuigkeiten, Produktaktualisierungen, Veranstaltungen und mehr.