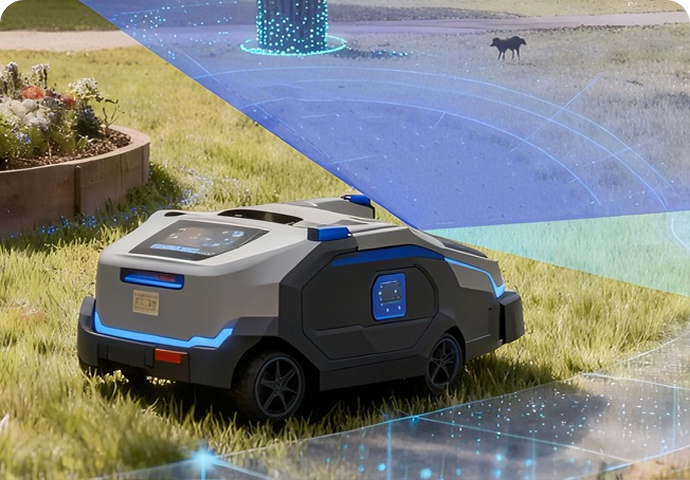



LiDAR-Vision-Fusionssensoren der S-Serie für die autonome Roboterwahrnehmung

Die S-Serie kombiniert LiDAR-Tiefensensorik und RGB-Vision, um eine 3D-Umgebungswahrnehmung in Echtzeit für AMRs, vierbeinige Roboter, Serviceroboter und autonome Fahrzeuge zu ermöglichen.

MIPI-Symbol

MIPI-Schnittstelle verfügbar

Sichtfeld 120° × 80°

Hindernisvermeidung

Ethernet

Die S-Serie in einer Minute verstehen

Was ist der LiDAR-Vision-Sensor der S-Serie?

Die S-Serie ist ein 3D-Wahrnehmungssensor, der LiDAR-Entfernungsmessung und RGB-Bildgebung integriert, um genaue Tiefeninformationen, Punktwolken und visuelle Daten für autonome Roboter bereitzustellen.

Welche Probleme löst es?

Erkennt flache, freischwebende, unregelmäßige und dreidimensionale Hindernisse, die von herkömmlichen planaren Abtastsensoren möglicherweise übersehen werden.

Kompatible Roboterplattformen

Die S-Serie ist mit verschiedenen Roboterplattformen kompatibel, darunter AMRs, vierbeinige Roboter, Serviceroboter und autonome Fahrzeuge.

Verfügbare Datenausgaben

Liefert je nach Modell Tiefenkarten, Punktwolken, RGB-Bilder oder hindernisbezogene Daten.

Welche Roboter sind mit der S-Serie kompatibel?

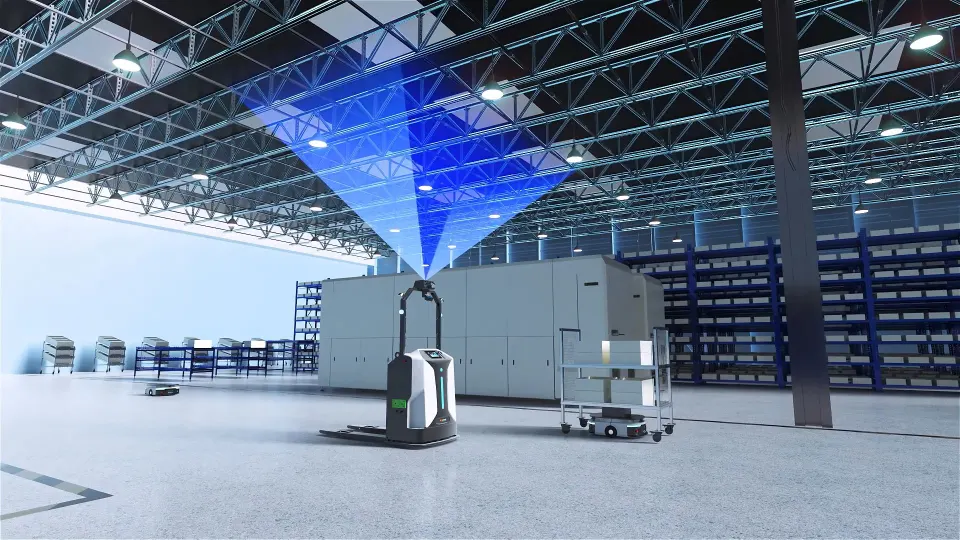
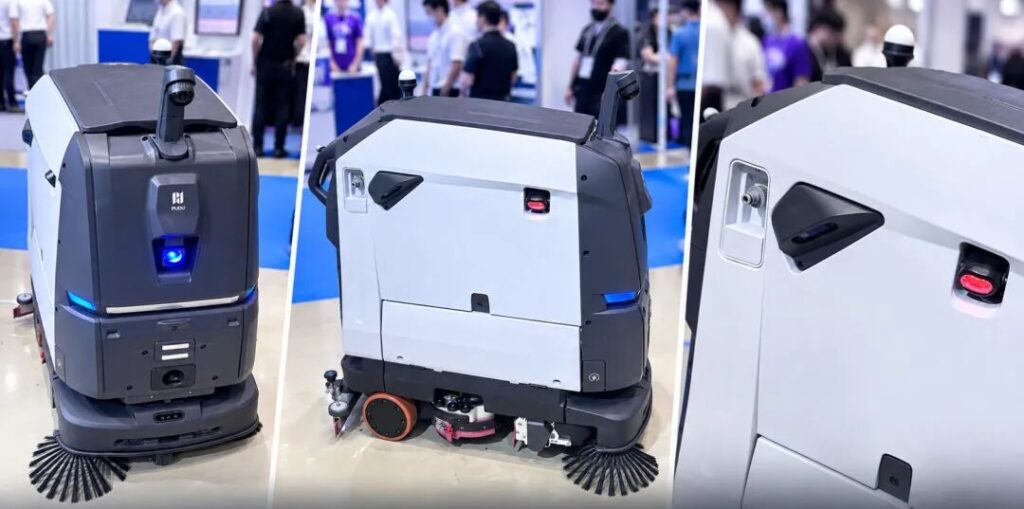
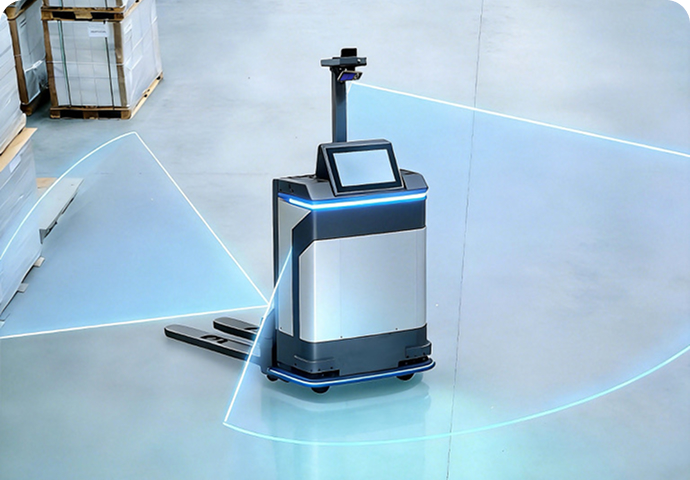
amrs und agv

AMRs und AGVs

•Montage an der Vorderseite, Rückseite oder den Seiten

•An der Vorder-, Rück- und Seitenfläche des Roboters montiert.

•Empfohlene Modelle: S10, S10 Pro

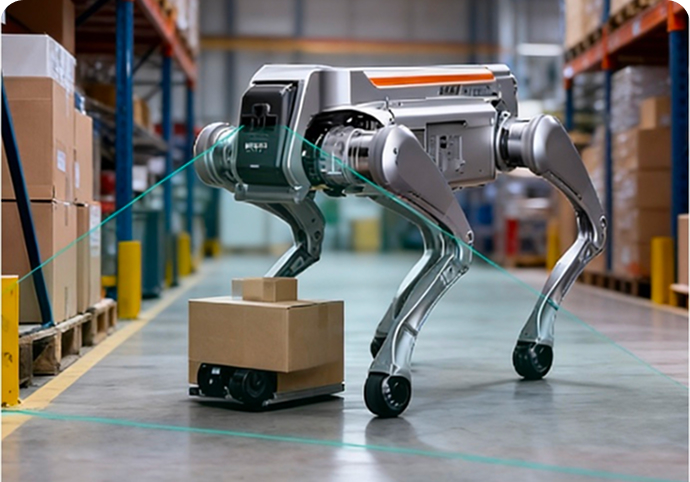
Vierbeinige Roboter

Vierbeinige Roboter

•Erkennt Hindernisse in der Nähe und scannt die Umgebung vor dem Gerät.

•Analysiert komplexes Gelände und die Umgebung.

•Empfohlene Modelle: S10 Ultra Lite

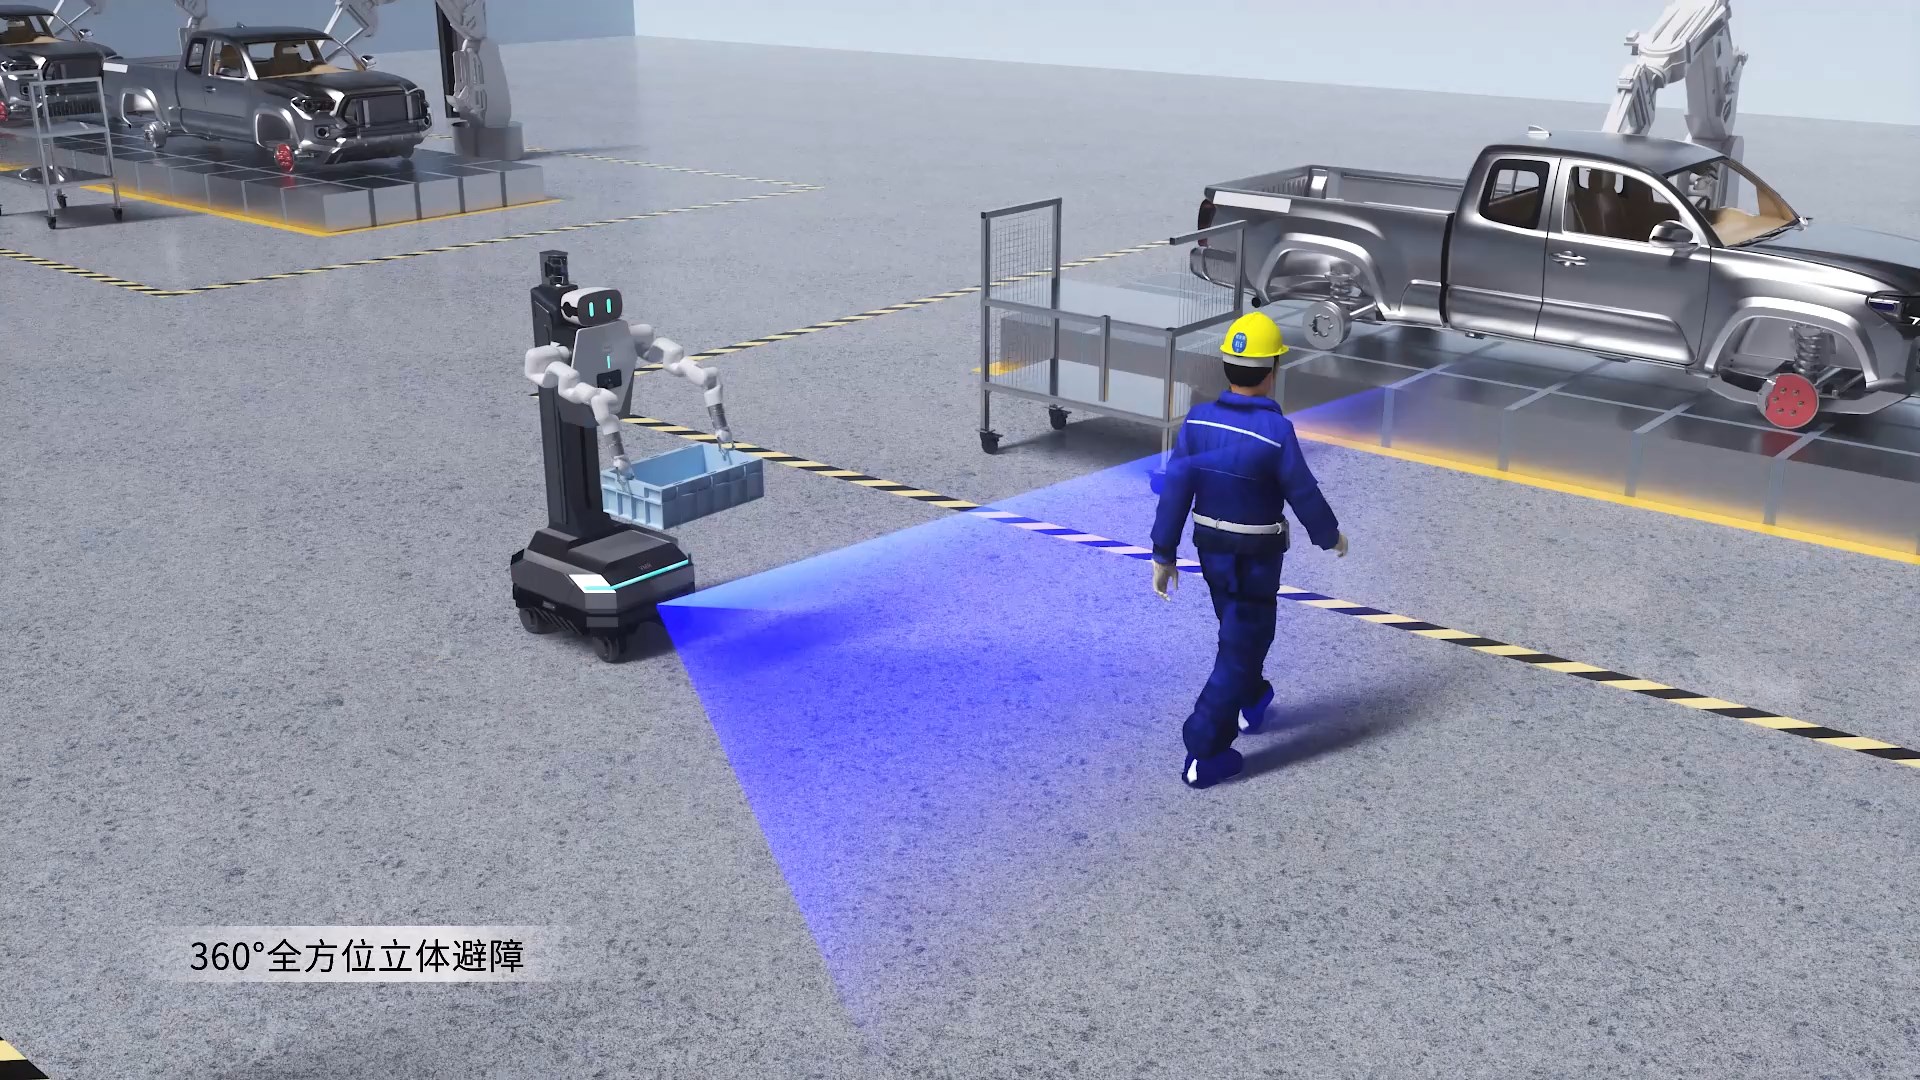
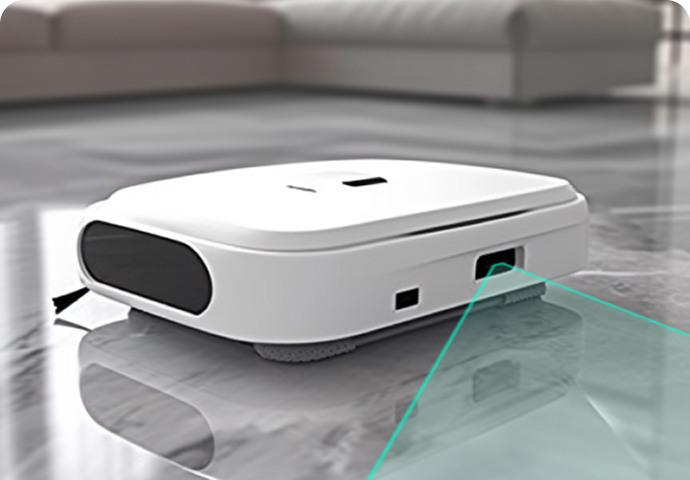
Serviceroboter

Serviceroboter

•Erfasst räumliche Anordnungen in möblierten Zimmern und Fluren.

•Vermeidet Hindernisse und gewährleistet die Sicherheit von Personen im Umfeld.

•Empfohlene Modelle: S11

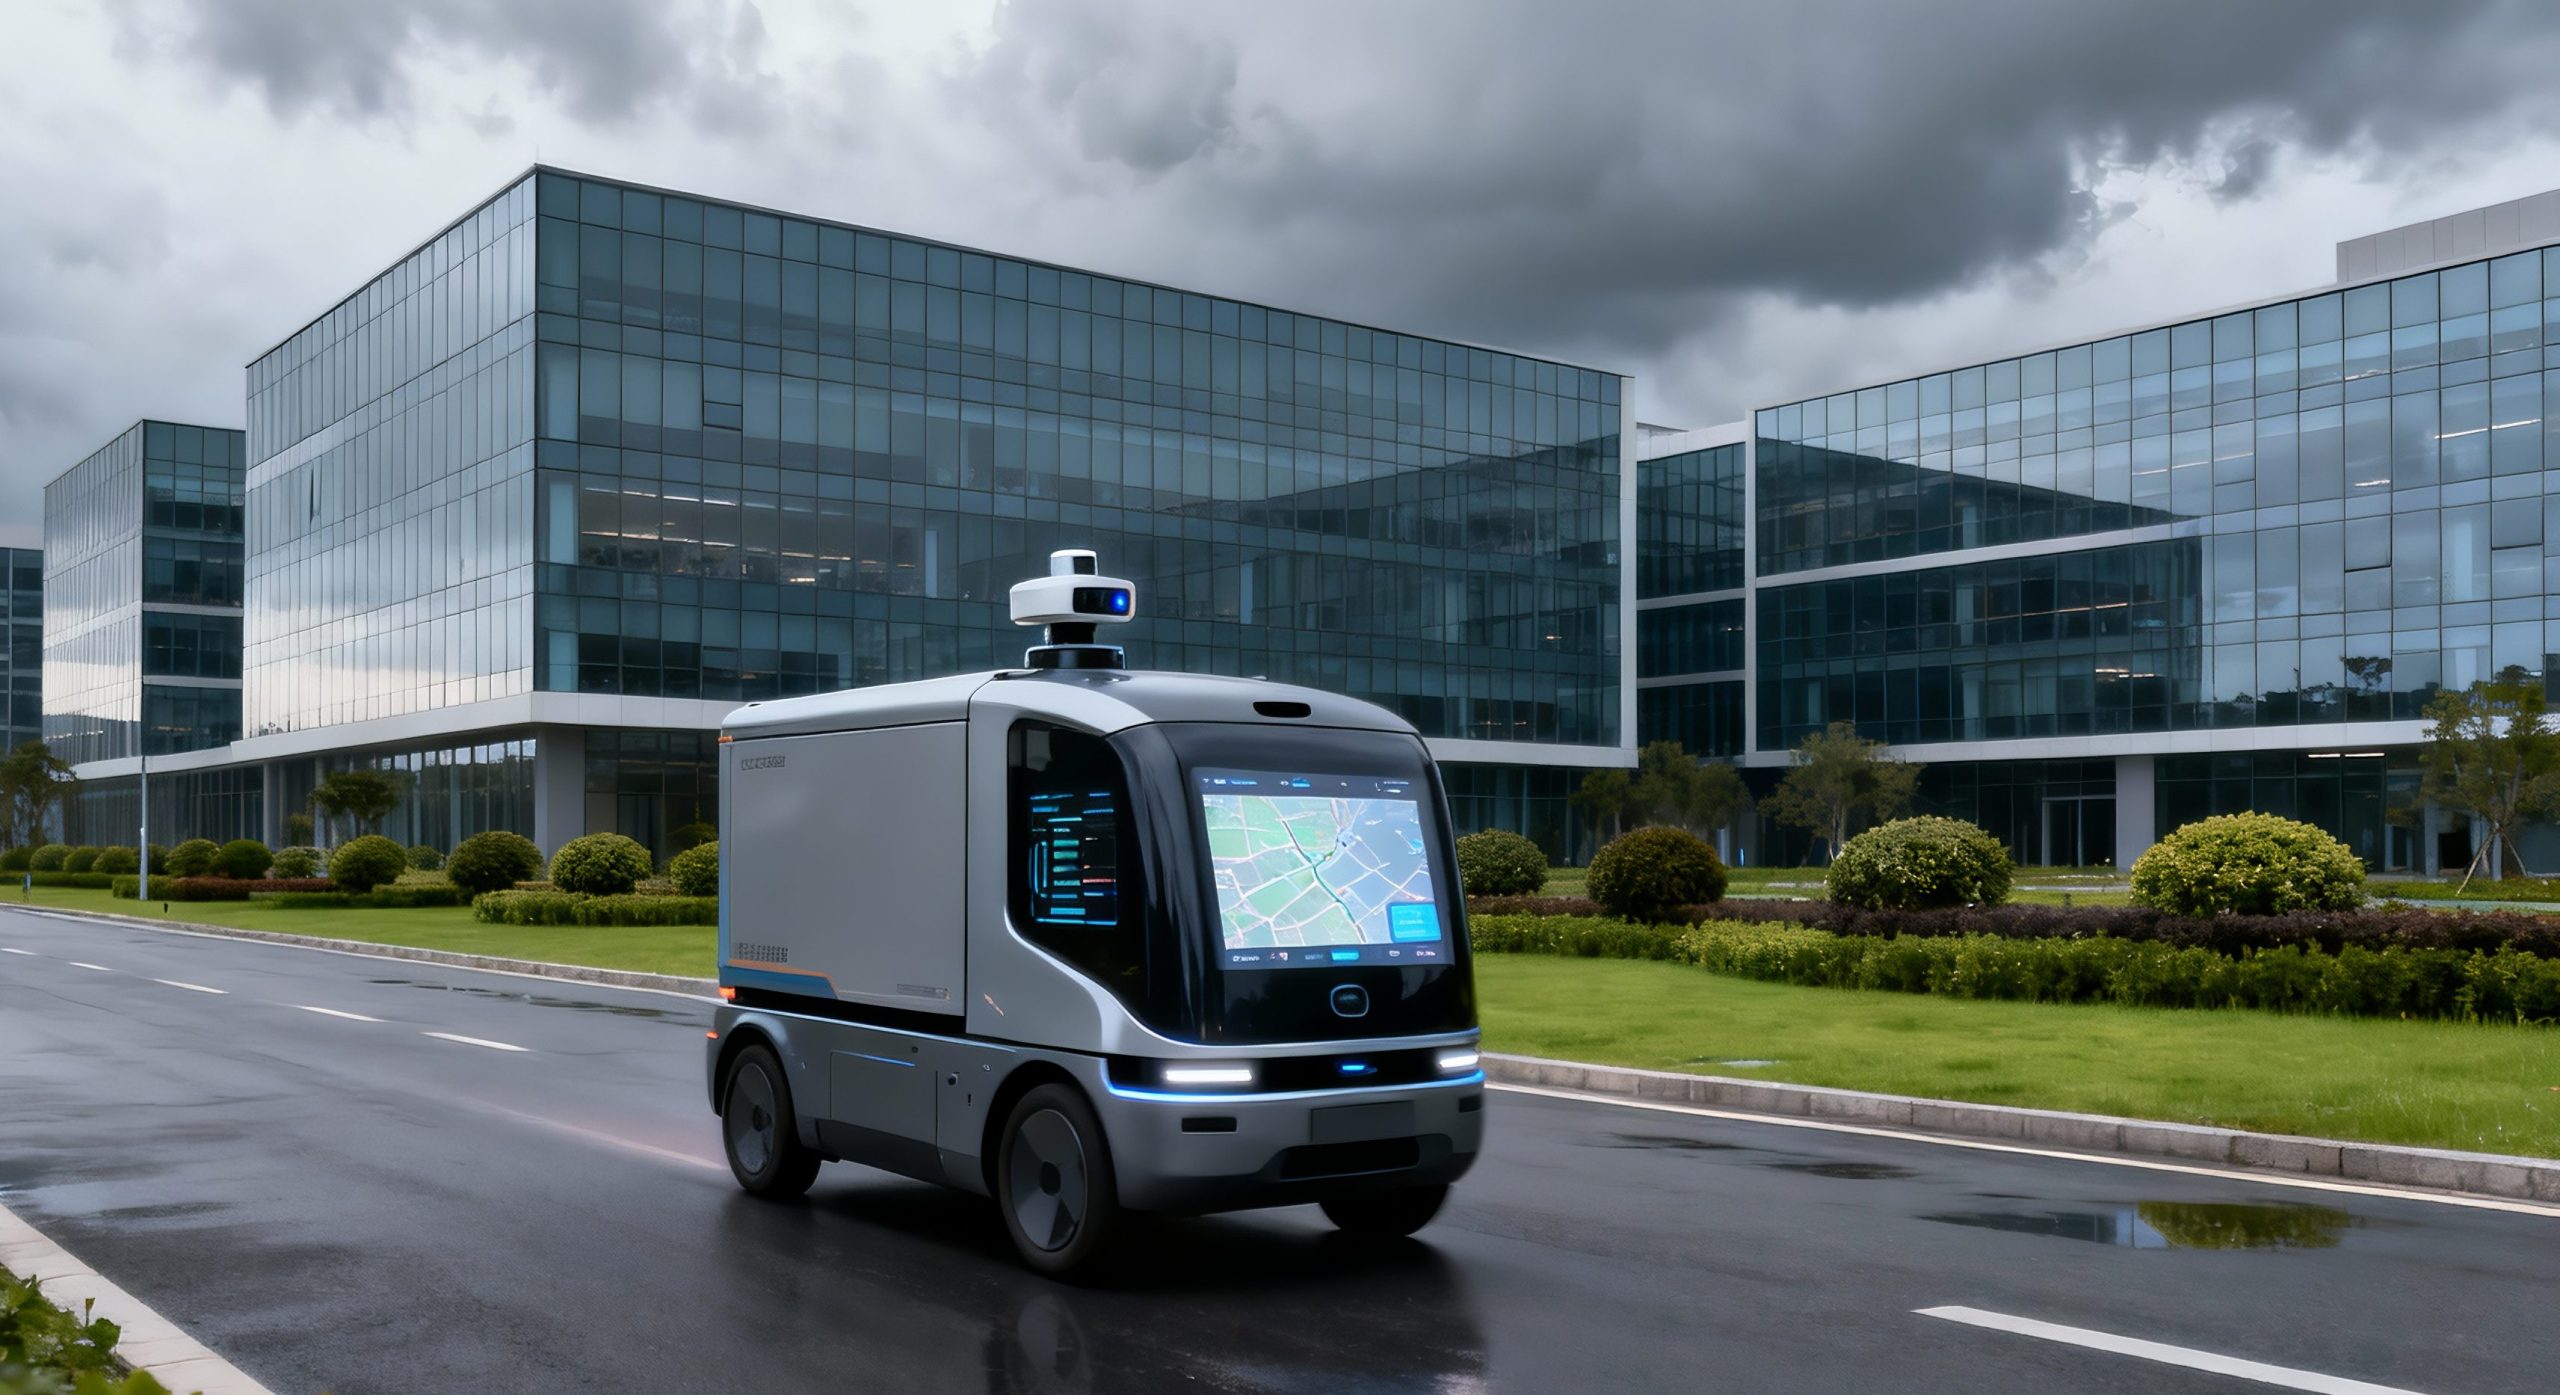
Langsame autonome Maschinen für den Außenbereich

Langsamlaufende autonome Außenmaschinen

• Langsame autonome Robotik (Lieferung/Inspektion/Reinigung).

•Bewertet anhand der Schutzart, des Lichts und der Temperatur.

•Empfohlene Modelle: S10 Pro

Vergleich und Auswahl der Modelle der S-Serie

ModellProdukt-PositionierungArbeitsbereichFOVDatenausgabeIP-SchutzklasseEmpfohlene Anwendungen
S10Dynamische Langstreckenvermeidung0.05–8 m (90 % Reflexionsgrad)

0.05–5 m (10 % Reflexionsgrad)
Tiefen-Sichtfeld: 120° × 80°

RGB-Sichtfeld: 120° × 90°
Tiefen-, RGB- und IR-IntensitätskartenIP54AMR/AGV, autonome Gabelstapler, langsam fahrende Außenfahrzeuge, Lager- und Logistikroboter
S10 Ultra LiteFernwahrnehmung0.2–42 m (90 % Reflexionsgrad)

0.2–30 m (10 % Reflexionsgrad)
Tiefen-Sichtfeld: 120° × 80° ± 3°Tiefen-/Punktwolken und IR-IntensitätskartenIP67Vierbeinige Roboter, Mähroboter, Multikopter-Drohnen, mobile Außenroboter
S11Kurzstreckenvermeidung, räumliche Sensorik und 3D-Modellierung0.1–5 m (118° Sichtfeld)

0.1–3 m (140° Sichtfeld)
(Reflexionsgrad: 10 %–90 %)
Tiefen-Sichtfeld: 136°×56°

RGB-Sichtfeld: 120°×110°±3°
Tiefen-/Punktwolken, RGB- und IR-IntensitätskartenIP54Reinigungsroboter, AMR/AGV, Serviceroboter, Haushaltsroboter

Wichtigste Spezifikationen und Betriebsbedingungen

NormenS10S10 Ultra-LiteS11
TiefentechnologiedToFdToFdToF
Betriebsbereich0.05–8 m bei 90 % Reflexionsgrad; 0.05–5 m bei 10 %0.2–42 m bei 90 % Reflexionsgrad; 0.2–30 m bei 10 %0.1–5 m im Freien bei 10–90 % Reflexionsgrad
Minimaler Erfassungsabstand0.05 m0.2 m0.1 m
Tiefenauflösung240 × 160240 × 160240 × 96
RGB-Auflösung1920 × 1080-1280 × 1080
Frame RateFarbtiefe/RGB: Max. 20 Bilder/s; Typischerweise 15 Bilder/sTiefenschärfe: Max. 10 fps, typisch 10 fps; RGB: Max. 20 fps, typisch 10 fpsFarbtiefe/RGB: Max. 20 Bilder/s; Typischerweise 10 Bilder/s
Field of ViewTiefe: 120° × 80°;
RGB: 120° × 90°
Tiefe: 120° × 80° ±3°; RGB: 120° × 110° ±3°Tiefe: 136° × 56°; RGB: 120° × 110° ±3°
Tiefengenauigkeit≤ 3 cm≤ 4 cm1 cm
UmgebungslichtbereichBis zu 100 kLux0–100 kLuxBis zu 100 kLux
KommunikationsschnittstelleEthernet; kundenspezifische E/A optionalEthernetEthernet / USB / MIPI
Eingangsspannung12–28 VDC12–27 VDCEthernet: 12–28 V DC; USB: 5 V;
Energieverbrauch≤4 W Durchschnitt<4 W im Durchschnitt; 13 W Spitze
Abmessungen80 × 37 × 25 mm 106 × 69 × 43 mm 90 × 25 × 25 mm
Gewicht190 gCa.. 440 gCa. 130 g (Ethernet) / 90 g (USB)
Umgebungstemperaturbereich−20 °C bis 60 °C−20 °C bis 75 °C−20 °C bis 60 °C
Temperatur−40 °C bis 85 °C−40 °C bis 85 °C−40 °C bis 70 °C
SchutzartIP54IP67IP54
Unterstützte BetriebssystemeWindows 7/8/10/11; Linux; Arm Linux/ROSWindows 7/8/10/11; Linux; Arm Linux/ROSWindows 7 oder höher; Linux; Arm Linux/ROS
SDK-UnterstützungC / C++ / ROS SDKC / C++ / ROS SDKC / C++ / ROS SDK

Technische FAQs zur S-Serie

Welche Tiefensensortechnologie verwenden die Modelle S10, S10 Ultra Lite und S11?

Alle drei Modelle nutzen die dToF-Tiefensensorik. Die Kamera misst die Zeit, die ein Lasersignal benötigt, um zu einem Objekt und zurück zum Sensor zu gelangen, und berechnet anschließend die Entfernung zwischen Objekt und Kamera, um Tiefenkarten und 3D-Punktwolken zu erzeugen.

Der S10 ist für die Standard-Wahrnehmung im mittleren Entfernungsbereich und die Hindernisvermeidung bei mobilen Robotern konzipiert. Der S10 Ultra Lite ist für die Lokalisierung, Navigation und Umgebungswahrnehmung über größere Entfernungen im Innen- und Außenbereich vorgesehen. Der S11 zeichnet sich durch eine kürzere minimale Erfassungsdistanz und ein größeres Tiefensichtfeld aus und eignet sich daher für die Hindernisvermeidung im Nahbereich und die räumliche Wahrnehmung großer Bereiche.

Die Modelle S10, S10 Ultra Lite und die RGB-fähigen Versionen des S11 können Tiefenkarten, Punktwolken, RGB-Bilder und IR-Amplitudenbilder ausgeben. Roboter können diese Daten zur Hinderniserkennung, Navigation, räumlichen Wahrnehmung und Umgebungskartierung nutzen.

Die Ausgabemöglichkeiten können je nach Schnittstellenkonfiguration variieren, daher sollten die spezifischen Datenströme vor der Integration bestätigt werden.

Die tatsächliche Leistung im Freien kann durch Sonneneinstrahlung, Reflexionsgrad des Ziels, Einfallswinkel, Regen, Nebel, Staub und den Zustand des optischen Fensters beeinträchtigt werden. Tests unter realen Einsatzbedingungen werden vor der Inbetriebnahme empfohlen.

Die Modellauswahl sollte auf Erfassungsbereich, Sichtfeld, Kommunikationsschnittstelle, Schutzart, Tiefenauflösung und den tatsächlichen Installationsbedingungen basieren.

  • Für die Hindernisvermeidung von Standard-Mobilrobotern empfiehlt sich der S10.
  • Für die Umgebungswahrnehmung über größere Entfernungen empfiehlt sich das S10 Ultra Lite.
  • Für Nahbereichs- und Weitfeldwahrnehmung empfiehlt sich der S11.

Technische Ressourcen der S-Serie

Download-Center

新建 空白 画面 1611.webp

Case Studies

无人快递车.jpg

Anwendungshinweise

新建 空白 画面 2026 01 04T105304.669.webp

Ökosystempartner

人形机器人.mp4 Schnappschuss 01.33.720.jpg

Technische Anwendungshinweise zur S-Serie

Bleiben Sie auf dem Laufenden!

* Benötigte Felder

Mit dem Absenden dieses Formulars erklären Sie sich damit einverstanden, von MRDVS (einer Tochtergesellschaft der Hangzhou Lanxin Robotics Co., Ltd.) per E-Mail oder Telefon zu Marketing- und Geschäftsangelegenheiten kontaktiert zu werden. Um mit Ihrem Unternehmen zu kommunizieren und Geschäfte abzuwickeln, erfassen und nutzen wir die von Ihnen oben angegebenen Kontaktdaten. Wir verpflichten uns, diese Daten sicher und vertraulich zu behandeln und sie nur so lange aufzubewahren, wie es zur Erfüllung der genannten Zwecke erforderlich ist.

Mit dem Klick auf „Absenden“ bestätigen Sie, dass Sie diese Datenschutzerklärung gelesen und verstanden haben und erklären sich ausdrücklich damit einverstanden, dass Hangzhou Lanxin Robotics Co., Ltd. und MRDVS Ihre personenbezogenen Daten für die hierin beschriebenen Zwecke erheben und verwenden.