
V2 Pro RTLS
Jede Palette im Blick, jeden Gabelstapler verfolgen.
Jede Palette ansehen
Verfolge jeden Gabelstapler
Multi-Sensor-Fusion
Basierend auf Deep Learning
Sensorfusion
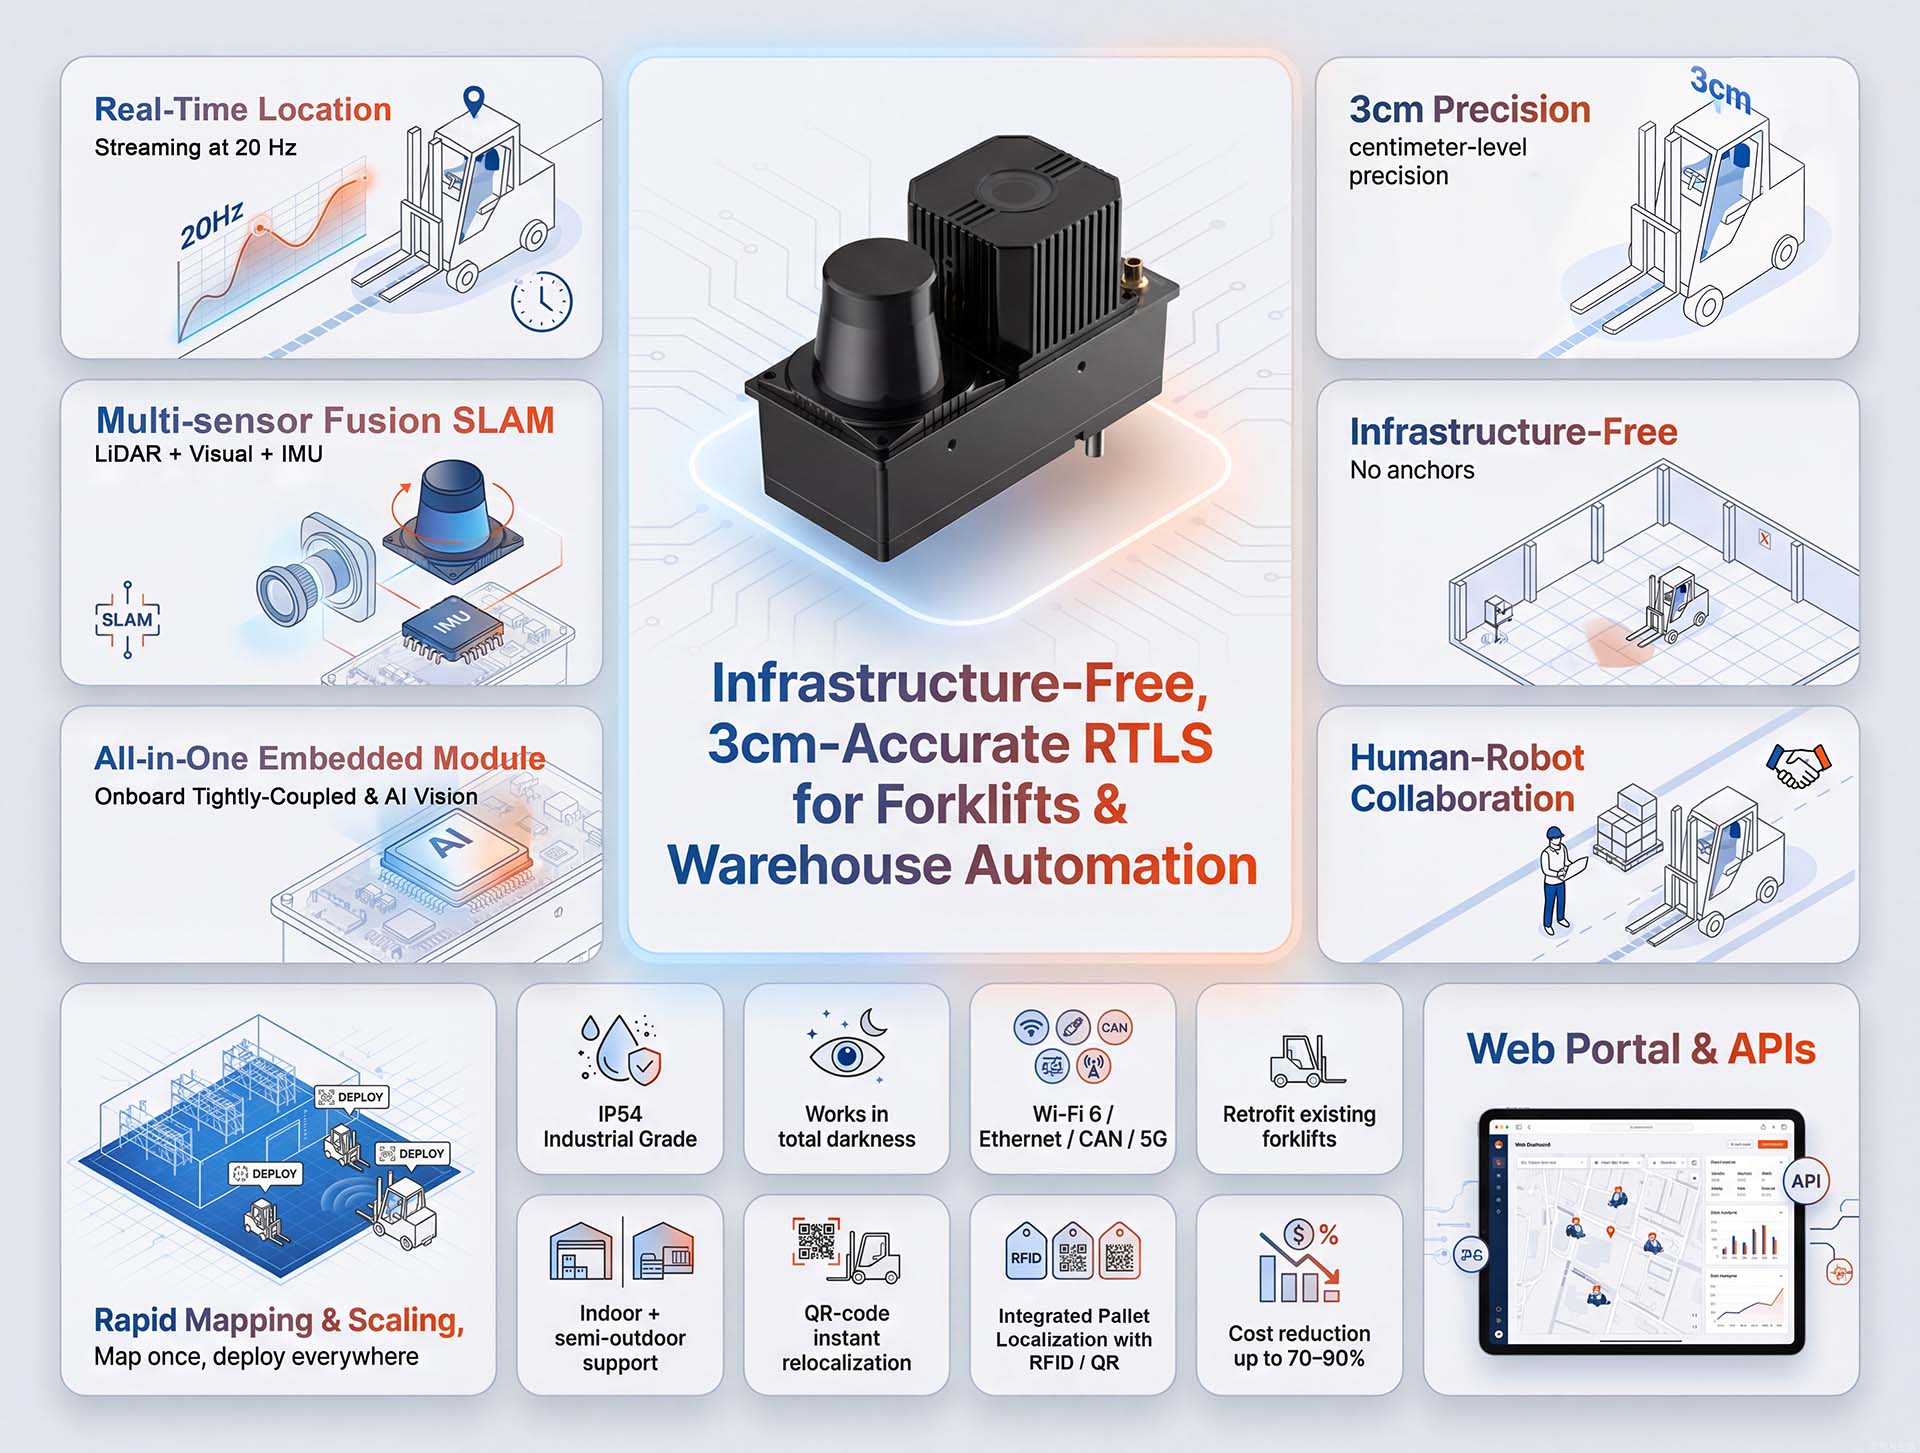
- Genauigkeit: ±3 cm
- Aktualisierungsrate: 20 Hz
- Relokalisierungszeit: <2s
- Maximale Deckenhöhe: 15 m
Universelle Anwendung für Ihre gesamte Flotte
Das Kernpositionierungsmodul
für AGVs & AMRs
Das Präzisionsbewusstseinsmodul
für manuelle MHVs
- Sicherheitswarnungen bei Annäherung
- Genaue Flottenverfolgung
- Umfangreiche Daten für digitale Zwillinge
Das ideale Nachrüstset für
Manuelle zu autonome Umstellung
Reinigungsroboter
Das geht niemals verloren
Echtes Plug-and-Play RTLS
Keine Infrastruktur erforderlich
Sparen Sie sich monatelange Installationsarbeiten und Millionen an Kosten.
Verwandeln Sie Ihre vorhandenen Gabelstapler in intelligente Anlagen, ohne Ihre Betriebsstätte zu verändern.
Sofort einsatzbereit am ersten Tag
- Einfach anschließen und loslegen. Dank minimalem Einrichtungsaufwand ist es sofort einsatzbereit.
- Einmal kartieren, und jeder Gabelstapler ist einsatzbereit – ohne Infrastruktur, ohne Ausfallzeiten.
Kosten um 90 % senken
- Keine Anker. Keine Leuchtfeuer. Keine sechsstellige Infrastruktur.
- Herkömmliche Systeme skalieren mit der Lagergröße. Wir skalieren mit den Fahrzeugen. Für große Lagerhallen ändert das alles.
An jede Umgebung anpassbar
- Von schmalen Gängen bis hin zu dynamischen Lagerlayouts und Hochregallagern bietet es eine zuverlässige Genauigkeit von ±3 cm.
- Beim Wechsel zwischen Gebäuden oder Zonen scannen Sie einfach einen QR-Code am Eingang, und das System findet Ihren Standort sofort neu.
Keine Drift. Keine Abhängigkeit von der Kilometerzahl.
- Fusion-SLAM™ führt eine absolute Lokalisierung anhand einer festen Karte durch und eliminiert so die kumulative Drift vollständig.
- Keine Radencoder erforderlich – stabile, zentimetergenaue Positionierung an jedem Fahrzeug, unabhängig von Entfernung oder Dauer.
Im Einsatz bewährt, flottentauglich
- Fusion-SLAM™ basiert auf Deep Learning und wurde an Hunderten von realen Standorten, von der Fertigung bis zur Logistik, erprobt und liefert zuverlässige Positionierungsergebnisse.
- Bewährt in Tausenden von AMRs, jetzt entwickelt für Ihre gesamte Flotte: Gabelstapler, AGVs und mehr.
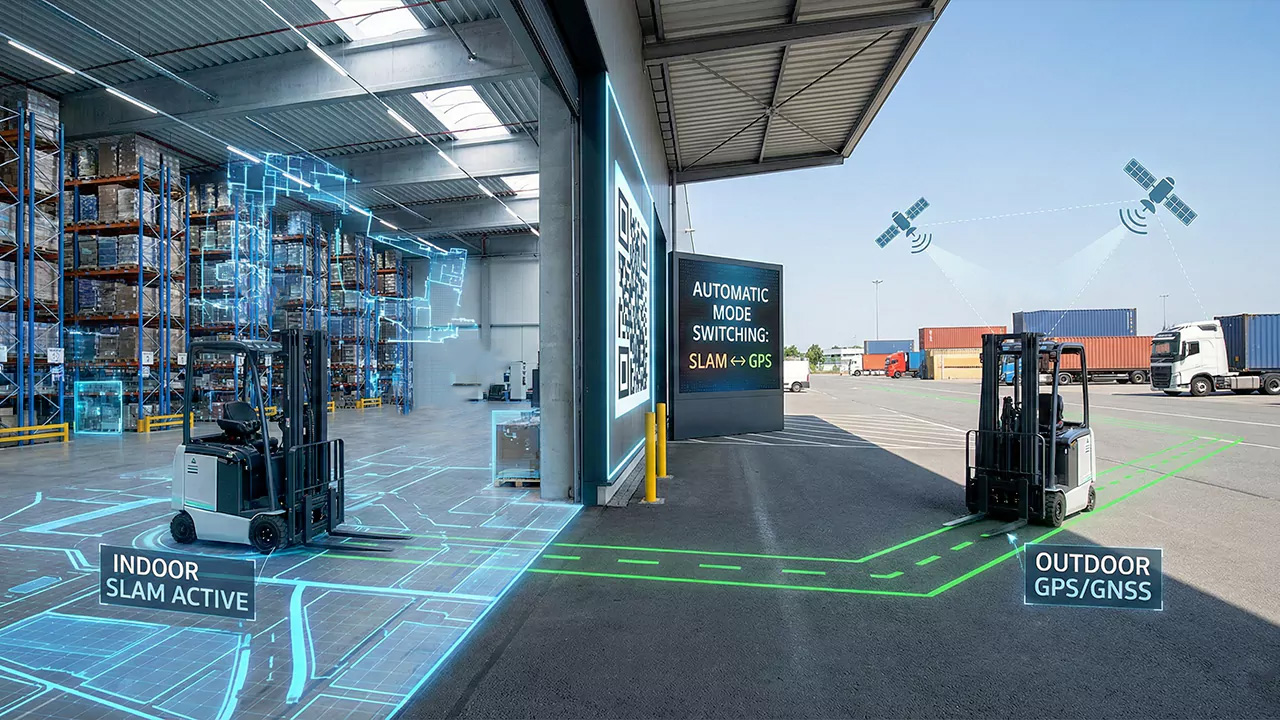
Positionierung im Freien und in gemischten Umgebungen
Nur Innenbereiche
Für Arbeitsabläufe, bei denen Waren in Innenräumen umgeschlagen werden und Fahrzeuge nur zwischen Gebäuden verkehren, ist die Standardlösung für den Innenbereich völlig ausreichend. Scannen Sie einfach einen QR-Code am Gebäudeeingang, und das System lokalisiert sich beim Betreten des Gebäudes automatisch neu. Eine Nachverfolgung im Außenbereich ist nicht erforderlich.
Halbstrukturierte Bereiche
Laderampen, überdachte Docks, Lagerplätze mit angrenzenden Gebäuden, überdachte Gehwege.
- Integriert 2D-LiDAR + IMU – bietet zuverlässige Leistung unter Nutzung vorhandener Strukturmerkmale
Freiflächen
- Integrieren externes GPS or RTK – gewährleistet großflächige Präzision, wo natürliche Gegebenheiten begrenzt sind
Zwischenumgebungen
- Upgraden auf 360° 3D LiDAR bei unseren Versandpartnern erhalten V2H-Modul
erfasst detailliertere räumliche Merkmale für eine verbesserte Robustheit
Architektur für Sensorfusion
Auf Zuverlässigkeit ausgelegt
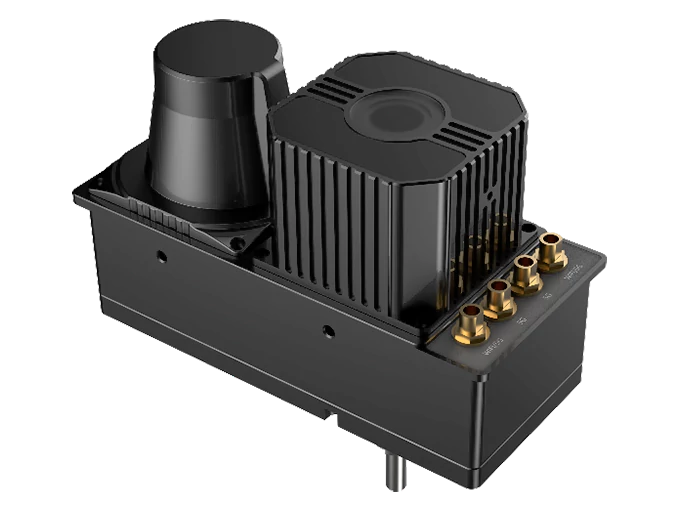
V2 Pro kombiniert 2D-LiDAR, Seh- und IMU Daten in einem speziell dafür entwickelten System
um eine stabile und hochpräzise Lokalisierung in realen Umgebungen zu gewährleisten.
Drei-Sensoren-Integration
- 2D-LiDAR: Führt präzise planare Kartierungen und Hinderniserkennungen durch.
- Vision Sensor: An der Decke montiert, um markante Strukturmerkmale zu erfassen und einen stabilen Betrieb in dynamischen Umgebungen zu gewährleisten.
- IMU: Liefert hochfrequente Bewegungsdaten, um die Latenz zu reduzieren.
Onboard Edge Computing
- Alle Lokalisierungsalgorithmen, einschließlich SLAM, laufen direkt auf dem Modul – externe Computer sind nicht erforderlich.
- Die integrierte Datenverarbeitung gewährleistet schnelle Reaktionszeiten mit einer Latenz von unter 20 ms und ist somit ideal für Echtzeitnavigation und -verfolgung.
- Die integrierte Verarbeitung verhindert Engpässe und sorgt für einen zuverlässigen Systembetrieb.
Zentimetergenau
- Liefert wiederholbare Messgenauigkeit von ±3cmund gewährleistet so Präzision auch in allen Umgebungen.
- 20 Hz Aktualisierungen für eine reibungslose, kontinuierliche Positionierung.
- Zuverlässige Leistung bis zu 15 m Die Deckenhöhe macht es geeignet für große Industrie- oder Gewerbeflächen.
Zuverlässig in der realen Welt
- Funktioniert auch in völliger Dunkelheit zuverlässig.
- Die Leistungsfähigkeit bleibt auch bei schwankenden oder schwierigen Lichtverhältnissen in Innenräumen erhalten.
- Entwickelt, um optischem Rauschen zu widerstehen und so eine stabile Nachführung in komplexen Umgebungen zu gewährleisten.
Technische Daten im Überblick
Entdecken Sie die Vorteile von V2 Pro. Erfahren Sie, wie unsere Komplettlösung ohne Infrastruktur präzises Echtzeit-Tracking mit zuverlässiger Leistung für die moderne Lagerautomatisierung bietet.
Vom Auspacken bis zur Sendungsverfolgung in wenigen Minuten
Intelligentes Webportal & APIs
All-in-One-Webplattform
- Ein browserbasiertes Portal vereint intuitive Einrichtung, Echtzeitüberwachung und Fernkonfiguration – zusätzliche Software ist nicht erforderlich. Die geführte grafische Oberfläche macht komplexe Befehlszeilen überflüssig und ermöglicht Mapping ohne Programmierung sowie Live-Scan-Überwachung.
Entwicklerfreundliche Integration
- Robuste HTTP-APIs, UDP-Kommunikation und ROS/ROS 2-Pakete ermöglichen die nahtlose Anbindung an WMS, FMS und andere Unternehmenssysteme. Das Modul unterstützt zudem CAN (CANopen) und Ethernet für eine flexible Systemintegration.
Flexibilität und Belastbarkeit
Sofortige Neulokalisierung
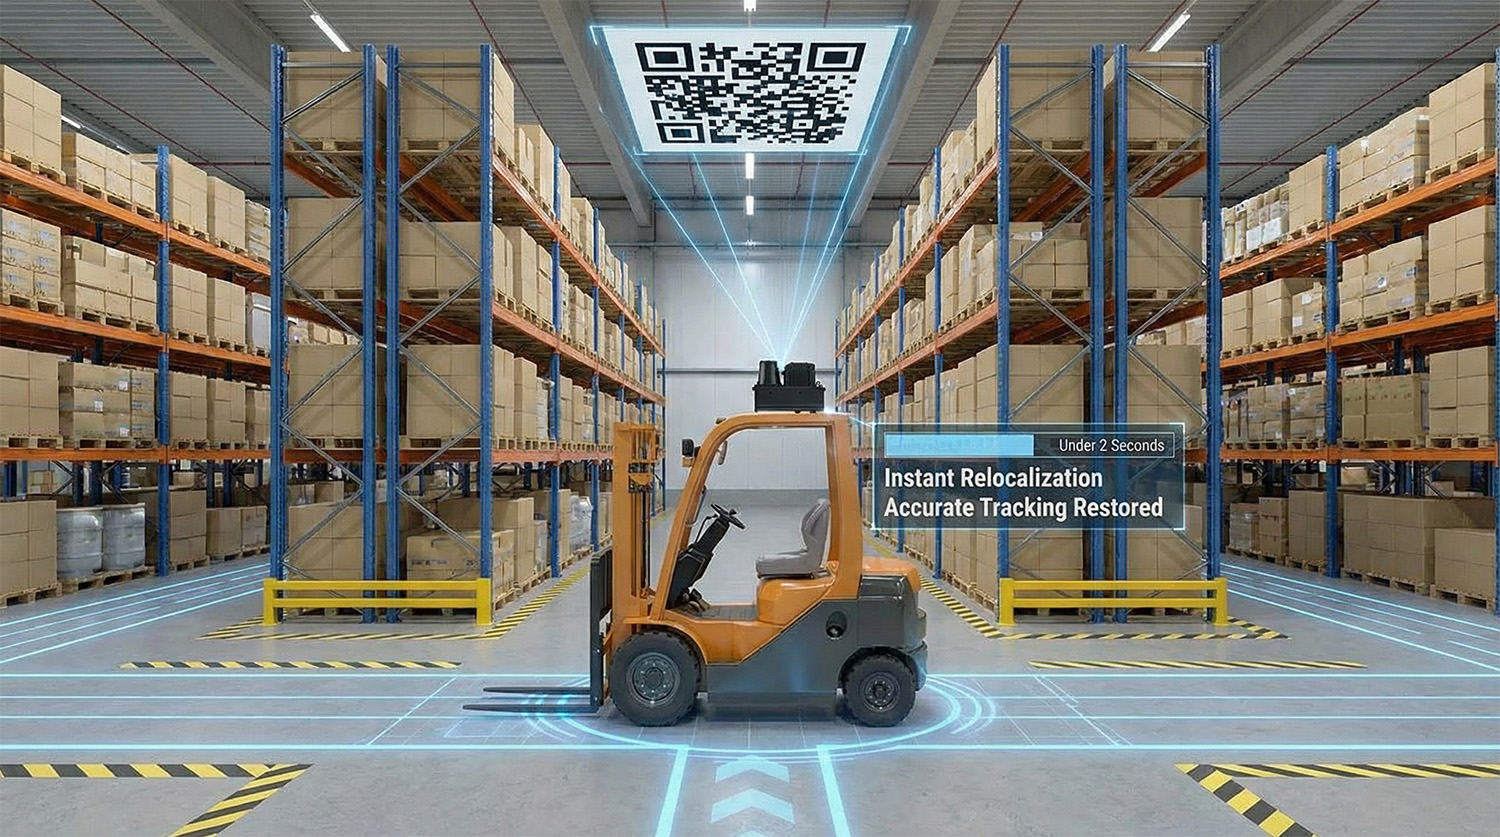
- Wird ein Fahrzeug im ausgeschalteten Zustand bewegt, verlieren herkömmliche Systeme die Positionsverfolgung. V2 Pro nutzt visuelle Relokalisierung mit QR-Codes, um die Position sofort zu erkennen und die präzise Positionsverfolgung in weniger als zwei Sekunden wiederherzustellen.
Einheitliche Standort-ID
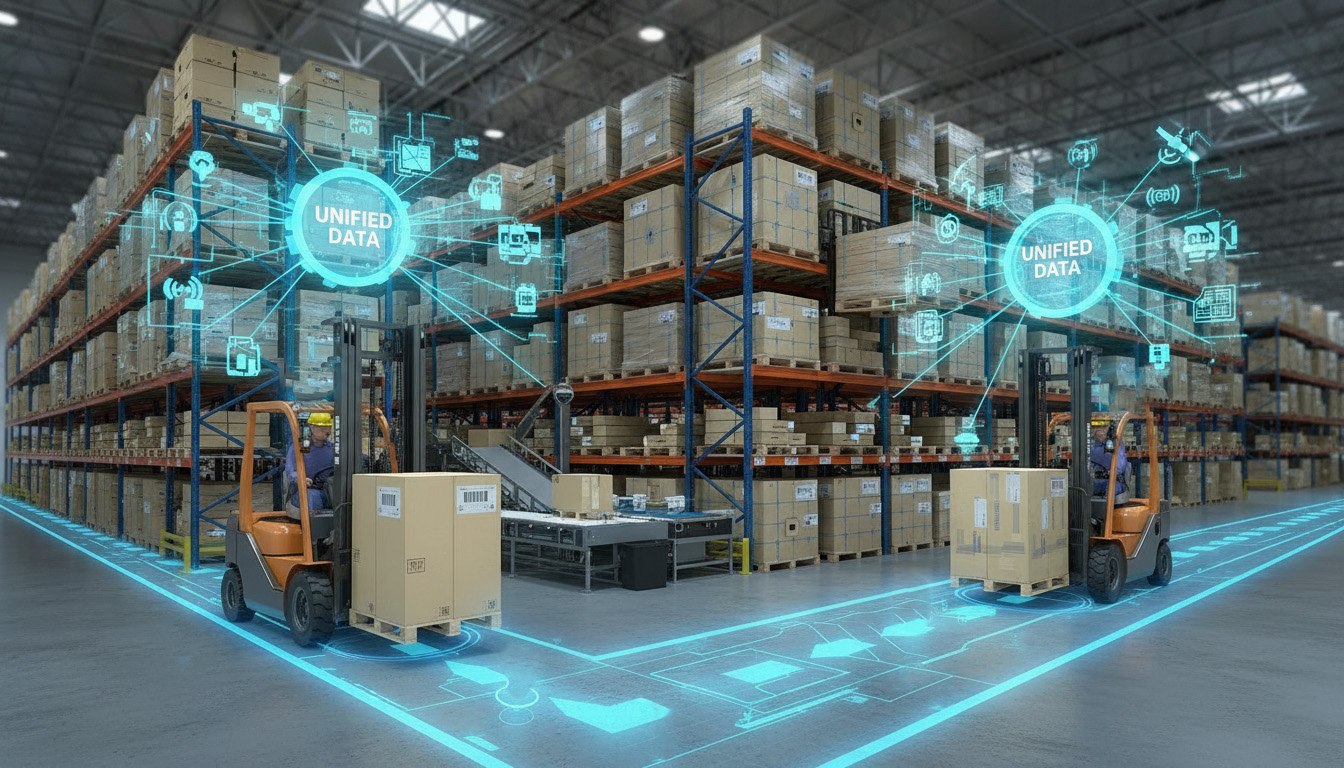
- Integrieren Sie Standortdaten nahtlos in RFID- oder Barcodesysteme. Dieses tagunabhängige Design liefert einen einzigen, einheitlichen Datenstrom, der klar anzeigt, wo sich jedes Fahrzeug befindet und was es gerade transportiert.
Nahtloser Übergang zwischen Innen- und Außenbereich
- Erweitern Sie Ihre Geschäftstätigkeit über das Lager hinaus. Das System integriert sich mit externen GPS- und QR-Gateways und schaltet automatisch zwischen SLAM-Ortung im Innenbereich und Satellitenpositionierung im Außenbereich um – für eine unterbrechungsfreie Abdeckung.
Sofortige Wiederherstellung
Immer wissen, wo Sie sind
Manuelle kartenbasierte Wiederherstellung
- Fahren Sie zu einem Ort mit markanten Merkmalen (z. B. Regalecken, Säulen) und wählen Sie dann den entsprechenden Punkt auf der Karte aus, um die Position wiederherzustellen.
QR-Code-Wiederherstellung
- Bringen Sie AprilTag-QR-Codes an Decken, Wänden oder Säulen an. Fahren Sie einfach unter einem beliebigen Code hindurch, und das System ermittelt seine genaue Position in weniger als 2 Sekunden.
Mehr als nur Positionierung – Intelligente Sichtbarkeit
Paletten- und Anlagenverfolgung
Um eine bestimmte Palette oder Ladung einem bestimmten Standort zuzuordnen, können Systemintegratoren oder Kunden diese Daten mit gängigen Identifikationstechnologien wie RFID-Lesegeräten oder Barcode-Scannern kombinieren. Das Ergebnis ist ein einheitlicher Datenstrom, der genau anzeigt, wo sich jedes Fahrzeug befindet und was es transportiert.
360°-Raumwahrnehmung
Ressourcen-Download
Technisches Weißbuch
Entwicklungsgeschichte · Fallstudien · Systemarchitektur · Benutzerhandbuch · API-Referenzen · und mehr.
Jetzt das Whitepaper herunterladen
Unsere Partner
Was unsere Kunden zu sagen haben
Häufig gestellte Fragen
Fusion-SLAM™ ist unsere vollständig firmeneigene und patentierte Kerntechnologie. Sie entstand aus der Grundlagenforschung in den Bereichen visuelle Wahrnehmung und Deep Learning unter der Leitung unseres Mitgründers Dr. Xuanhao Zhou. Durch über ein Jahrzehnt engagierter interner Forschung und Entwicklung wurde die Technologie rigoros verfeinert und in Hunderten von realen Anwendungen validiert. Insbesondere dient sie als zentrale Positionierungstechnologie für AMRs und automatisierte Gabelstapler innerhalb unseres Mutterkonzerns Lanxin Robotics.
Derselbe, praxiserprobte Kern bildet nun die Grundlage des MRDVS V2 Pro-Moduls. Er ermöglicht die enge Sensorfusion von 2D-LiDAR-, visuellen Deckenmerkmalen und IMU-Daten. Dank unserer domänenspezifisch trainierten Deep-Learning-Modelle liefert er eine zentimetergenaue absolute Positionierung, die deutlich stabiler und zuverlässiger ist als Lösungen mit nur einem Sensor.
Diese robuste Industriequalität haben wir nun im V2 Pro, einem eigenständigen Hardwaremodul, umgesetzt. Damit ist es direkt für die Nachrüstung von manuellen Gabelstaplern und die Umrüstung auf AGVs verfügbar. Dies ermöglicht bewährte und zuverlässige Autonomie für ein breiteres Spektrum an Fahrzeugen und industriellen Anwendungen.
Der Algorithmus ist nicht Open Source und bleibt ein wichtiger Bestandteil unseres Portfolios an geistigem Eigentum, um unseren Kunden kontinuierliche Innovation und zuverlässige Leistung zu gewährleisten.
Unsere Lösung bietet drei grundlegende Vorteile gegenüber herkömmlichen Systemen:
- Markerfreier Kern & Schnelle Bereitstellung: Das System benötigt im Kern keine vorinstallierten Markierungen, Beacons oder Infrastruktur (z. B. UWB-Anker, Reflektorwände) und ermöglicht so eine Implementierung innerhalb von Tagen statt Wochen. Für Szenarien, in denen Kunden eine zusätzliche Sicherheitsmaßnahme zur schnellen Wiederauffindung wünschen, kann optional eine begrenzte Anzahl von QR-Codes eingesetzt werden, ohne den grundlegenden Vorteil des Systems – die Unabhängigkeit von Infrastruktur – zu beeinträchtigen.
- Radikal anderes und skalierbares Kostenmodell: Im Gegensatz zu UWB-Systemen, deren Kosten mit der Lagerfläche steigen (und umfangreiche Ankernetze erfordern, die bei großen Standorten Hunderttausende von US-Dollar kosten können), skaliert unsere Lösung primär mit der Anzahl der Fahrzeuge. Dies führt zu deutlich geringeren Anfangsinvestitionen und einer wesentlich besser planbaren, linearen Kostenentwicklung für große oder expandierende Betriebe.
- Bewährte Robustheit in LiDAR-beeinträchtigten Umgebungen: Im Gegensatz zu Systemen, die ausschließlich auf 2D-LiDAR oder VSLAM basieren, gewährleistet unsere Fusion-SLAM™-Technologie einen stabilen, zentimetergenauen Betrieb auch unter anspruchsvollen Bedingungen – wie Stahlkonstruktionen, offenen Räumen, dynamischen Lagerböden und stark frequentierten Gängen – durch die enge Verschmelzung von Deckenbildern und Trägheitsdaten.
Nein. Das System nutzt absolutes SLAM basierend auf natürlichen Merkmalen, nicht relative Radodometrie. Dadurch wird eine kumulative Drift vollständig eliminiert. Eine regelmäßige manuelle Korrektur ist nicht erforderlich – es gewährleistet eine stabile, driftfreie Positionsbestimmung auf der Weltkarte.
Das System ist für optimale Leistung bei Deckenhöhen bis zu 15 Metern ausgelegt. Dies ist der effektive Bereich, in dem die visuelle Komponente eine robuste und detailreiche Lokalisierung gewährleistet. Innerhalb dieses Bereichs liegt die Positionsgenauigkeit bei ±1–3 cm und bleibt bei 15 Metern unter ±4 cm.
Das integrierte 2D-LiDAR unterstützt dies mit einer maximalen Erfassungsreichweite von bis zu 40 Metern für Ziele mit hoher Reflektivität (90 %) und etwa 15 Metern für Ziele mit niedriger Reflektivität (10 %) und liefert zuverlässige planare Kartierungsdaten als Teil der Fusion-SLAM™-Lösung.
Eine vollständige Liste der Hardwareparameter und Umgebungstoleranzen finden Sie in Anhang A: V2 Pro Hardware-Spezifikation.
Die schnellste und zuverlässigste Methode ist die visuelle Relokalisierung mithilfe von AprilTag-QR-Codes, die an Decken, Wänden oder Säulen angebracht werden können. Wird das Fahrzeug außerhalb des Betriebs bewegt (z. B. zu einer neuen Laderampe abgeschleppt), fahren Sie es einfach zu einem der bereits installierten QR-Codes im Gebäude. Die Bordkamera scannt den Code, und das System ermittelt innerhalb von 2 Sekunden seine exakte Position und nimmt den normalen Betrieb sofort wieder auf. Für zuverlässiges Scannen achten Sie darauf, dass die Größe des QR-Codes dem Betrachtungsabstand entspricht (als Faustregel gilt: Die Seitenlänge des Codes sollte mindestens dem Zehnfachen des Höhenunterschieds in Metern entsprechen). Wir empfehlen, mehrere eindeutige Codes an wichtigen Stellen (z. B. Laderampen, Zoneneingängen) anzubringen, um eine optimale Abdeckung zu gewährleisten.
Das System ist primär für die präzise Positionierung in Innenräumen konzipiert. Seine Eignung für den Außeneinsatz hängt vollständig von Ihren spezifischen Betriebsanforderungen ab, die sich in zwei Hauptszenarien unterteilen lassen:
Szenario 1: Wenn keine Außenpositionierung erforderlich ist
Dies ist typisch für Arbeitsabläufe, bei denen Waren in Gebäuden umgeschlagen werden und Fahrzeuge sich nur zwischen Gebäuden bewegen, ohne dass eine Echtzeit-Lokalisierung im Außenbereich erforderlich ist. Die Standardlösung für den Innenbereich ist vollkommen ausreichend. Das Fahrzeug lokalisiert sich beim Einfahren in jedes Gebäude präzise neu, indem es einen am Eingang (an Wand oder Decke) angebrachten QR-Code scannt. Dies ermöglicht anschließend eine genaue Navigation im Gebäude.
Szenario 2: Wenn eine kontinuierliche und zuverlässige Außenpositionierung erforderlich ist
Für Einsätze, die eine zuverlässige Lokalisierung im Freien erfordern, bietet das System konfigurierbare Lösungen, die auf die jeweilige Umgebung zugeschnitten sind.
In halbstrukturierte Bereiche mit klaren Grenzen – wie etwa Laderampen, überdachte Docks, Anlieferungsgelände mit Gebäuden im Abstand von wenigen Metern oder geschlossene Gehwege (die aufgrund der Überdachung wie Innenräume funktionieren) – die integrierte 2D LiDAR + IMU-Konfiguration bietet zuverlässige Leistung.
Für offene, strukturreiche – dünn besiedelte Bereiche (z. B. große Höfe, Parkplätze), empfehlen wir die Integration eines externen GPS- oder RTK-Moduls, um eine präzise Positionierung im großen Maßstab zu gewährleisten.
Es wird kein externer Server benötigt. Die gesamte Positionsberechnung und Datenverarbeitung erfolgt direkt im V2 Pro-Modul , was Echtzeitfähigkeit und Unabhängigkeit von externer Infrastruktur gewährleistet. Dadurch werden Latenzzeiten durch Serverkommunikation vermieden und der Einsatz in netzwerkbeschränkten Industrieumgebungen vereinfacht.
Für die Beleuchtung: Die nach oben gerichtete IR-Kamera, ausgestattet mit 8 eingebauten IR-Strahlern, gewährleistet einen stabilen Betrieb bei völliger Dunkelheit, normaler Innenbeleuchtung oder komplexen Bedingungen (einschließlich intensiver Innenbeleuchtung und großflächiger Fensterblendung);
Für Vibrationen und Okklusion: Die mechanische Konstruktion in Industriequalität hält den typischen Vibrationen von Gabelstaplern/AGVs stand. Für Umgebungen mit extremen Vibrationen wird die Montage mittels stoßdämpfender Halterungen empfohlen (detaillierte Daten zur Vibrationstoleranz, einschließlich Frequenzbereich und Beschleunigungsschwellenwerte, finden Sie im [Zuverlässigkeitsprüfbericht]).
Eine Echtzeit-Konfidenzbewertungsfunktion, die die Zuverlässigkeit jedes Lokalisierungsergebnisses anzeigt, ist für ein zukünftiges Produktupdate geplant.
Für eine fortschrittliche, proaktive Fehlererkennung – wie z. B. Warnmeldungen bei Sensorfehlfunktionen oder Lokalisierungsverlust – stehen diese erweiterten Funktionen über eine kundenspezifische Integration zur Verfügung und sollen auch in einer späteren Systemversion enthalten sein.
Wir freuen uns über Ihre Kontaktaufnahme, um Ihre individuellen Anforderungen zu besprechen. Ihr Feedback ist für die Optimierung unserer Produkte von unschätzbarem Wert.
Ja, absolut. Das System ist für die permanente Montage an fahrenden Fahrzeugen konzipiert und zeichnet sich durch eine kompakte Bauweise für langfristige Zuverlässigkeit auf Gabelstaplern, AGVs und AMRs aus.
Für Unterfahr-AMRs: Bei Unterfahr-AMRs (latenten AMRs) ist eine spezielle Konstruktion erforderlich, um zu verhindern, dass die transportierte Last die nach oben gerichtete Kamera vollständig verdeckt. Dies wird üblicherweise durch einen erhöhten Mast oder Rahmen erreicht, um die notwendige Sicht zur Decke zu gewährleisten.
Position: Montieren Sie das Gerät oben auf dem Fahrzeug (es muss nicht exakt mittig ausgerichtet sein, da der Versatz über externe Parameter kalibriert werden kann). Stellen Sie sicher, dass weder die Fahrzeugstruktur (z. B. Mast, Schutzdach) noch übliche Lasten das Sichtfeld der Kamera oder des LiDAR dauerhaft behindern. Ist eine teilweise Verdeckung unvermeidbar (z. B. durch einen hohen Mast oder gestapelte Ladungen), wählen Sie eine Montageposition, die die verdeckte Fläche beider Sensoren minimiert.
Ausrichtung: Es wird empfohlen, das Modul so zu montieren, dass seine Längsachse senkrecht zur Fahrtrichtung des Fahrzeugs verläuft . Diese Ausrichtung optimiert das Sichtfeld der Kamera von 108° (H) × 57° (V) und maximiert so die horizontale Abdeckung der Decke. Dadurch werden mehr Umgebungsmerkmale erfasst, was eine stabile und zuverlässige Lokalisierung ermöglicht.
Ist eine Montage mit der Längsachse senkrecht zur Fahrtrichtung nicht möglich, ist auch eine Positionierung des Moduls mit der kurzen Achse senkrecht zur Fahrtrichtung akzeptabel , allerdings kann dies das effektive horizontale Sichtfeld für die Erfassung von Deckenmerkmalen verringern.
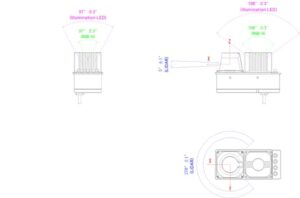
Montagewinkel (Nivellierung)Ein nahezu horizontaler Winkel (typischerweise innerhalb ± 2 °) wird empfohlen und erfordert keine Präzisionsnivellierungswerkzeuge. Wenn die Winkelabweichung überschreitet ± 2 °Insbesondere in Umgebungen mit höheren Decken kann dies zu vermehrten Positionierungsfehlern führen.
Nein . Das Modul ist für die direkte Integration in das Bordnetz des Fahrzeugs ausgelegt und arbeitet mit einer standardmäßigen 24-V-Gleichstromversorgung.
Unser System bietet die notwendige Kerntechnologie zur Verfolgung des Standorts von Paletten oder Waren, ist aber kein vollständiges, eigenständiges Ortungssystem. Eine zuverlässige Palettenverfolgung wird durch die Kombination zweier wichtiger Informationen erreicht:
- Der genaue Standort des Fahrzeugs (den wir Ihnen mitteilen);
- Die spezifische Palettenidentität (die Sie integrieren) mit bestimmten Identifikationstechnologien (wie RFID-Lesegeräten oder Barcode-Scannern).
Implementierung:
Ihre Systemlogik dann Verknüpft den Echtzeit-Standort des Fahrzeugs mit der gescannten Paletten-ID zum Zeitpunkt der Interaktion (z. B. Abholung oder Abgabe), um eine vollständige und genaue Aufzeichnung der Sendungsverfolgung zu erstellen.
Wichtiger Hinweis: Technologien zur Palettenidentifizierung (RFID, Scannen usw.) sind nicht in unserem Positionierungsmodul enthalten. Es handelt sich dabei um ausgereifte Standardkomponenten, die Sie entsprechend Ihrem spezifischen Arbeitsablauf auswählen und integrieren.
Benötigen Sie Unterstützung bei der Integration solcher Technologien in unser Positionierungssystem? Wir vermitteln Ihnen gerne einen unserer zertifizierten Integrationspartner in Ihrer Region. Für weitere Unterstützung wenden Sie sich bitte an unser Vertriebs- oder Supportteam.
Ja. Um Positionsdaten in Echtzeit an die Fahrzeugsteuerung oder ein Flottenmanagementsystem auszugeben, ist eine lokale Netzwerkverbindung erforderlich. Das System unterstützt mehrere Verbindungsmethoden, um verschiedenen Einsatzumgebungen gerecht zu werden:
- Ethernet (kabelgebunden): Die primäre und empfohlene Schnittstelle für maximale Zuverlässigkeit und Bandbreite.
- Wi-Fi (drahtlos): Die integrierte WLAN-Unterstützung bietet Flexibilität, wo eine Verkabelung unpraktisch ist. Das Modul verfügt über einen Standard-Antennenanschluss für den Anschluss einer externen WLAN-Antenne. Schritte zur WLAN-Konfiguration.
- 5G-Konnektivität (optional): Für den Einsatz in großen Gebieten oder an Standorten ohne lokale WLAN-Abdeckung kann ein optionales 5G-Modul integriert werden. Das Gerät verfügt sowohl über einen dedizierten Antennenanschluss als auch über einen SIM-Kartensteckplatz, um diese Funktion zu unterstützen.
Das intelligente Webportal konzentriert sich auf das operative Kernmanagement, einschließlich Kartierung, Echtzeitüberwachung, Flottensteuerung und Systemdiagnose. Es protokolliert Betriebsdaten (z. B. Fahrzeugtrajektorien), führt jedoch keine fortgeschrittenen Business-Analytics-Analysen durch , wie etwa Routenoptimierung, Effizienzberichte oder detaillierte Leistungsanalysen. Diese übergeordneten Funktionen werden typischerweise von übergeordneten Systemen (z. B. WMS oder ERP) übernommen, die Daten über unsere offenen APIs abrufen.
Falls Sie solche fortgeschrittenen Analysefunktionen benötigen, können wir Sie an Drittanbieter-Lösungspartner verweisen , die auf Logistikanalysen und -optimierung spezialisiert sind und sich in unser System integrieren lassen, um diese Erkenntnisse zu liefern.