3D-Vision-gesteuerte Roboterlösung zum Entpalettieren von Säcken
MRDVS bietet eine 3D-bildverarbeitungsgestützte Lösung zum Erkennen, Lokalisieren und Entpacken von Sackware von Paletten. Die Lösung kombiniert 3D-Sensorik, Sackerkennung, Greifpositionsbestimmung und Roboter-Aufgabenkoordination. Unterstützte Sacktypen, Arbeitsabstand, Zykluszeit und Greifleistung werden anhand der Sackspezifikationen, des Palettenmusters, des Roboters, des Endeffektors und der Betriebsumgebung bewertet.
Kernfunktionen der Bildverarbeitung für die Entpalettierung von Säcken
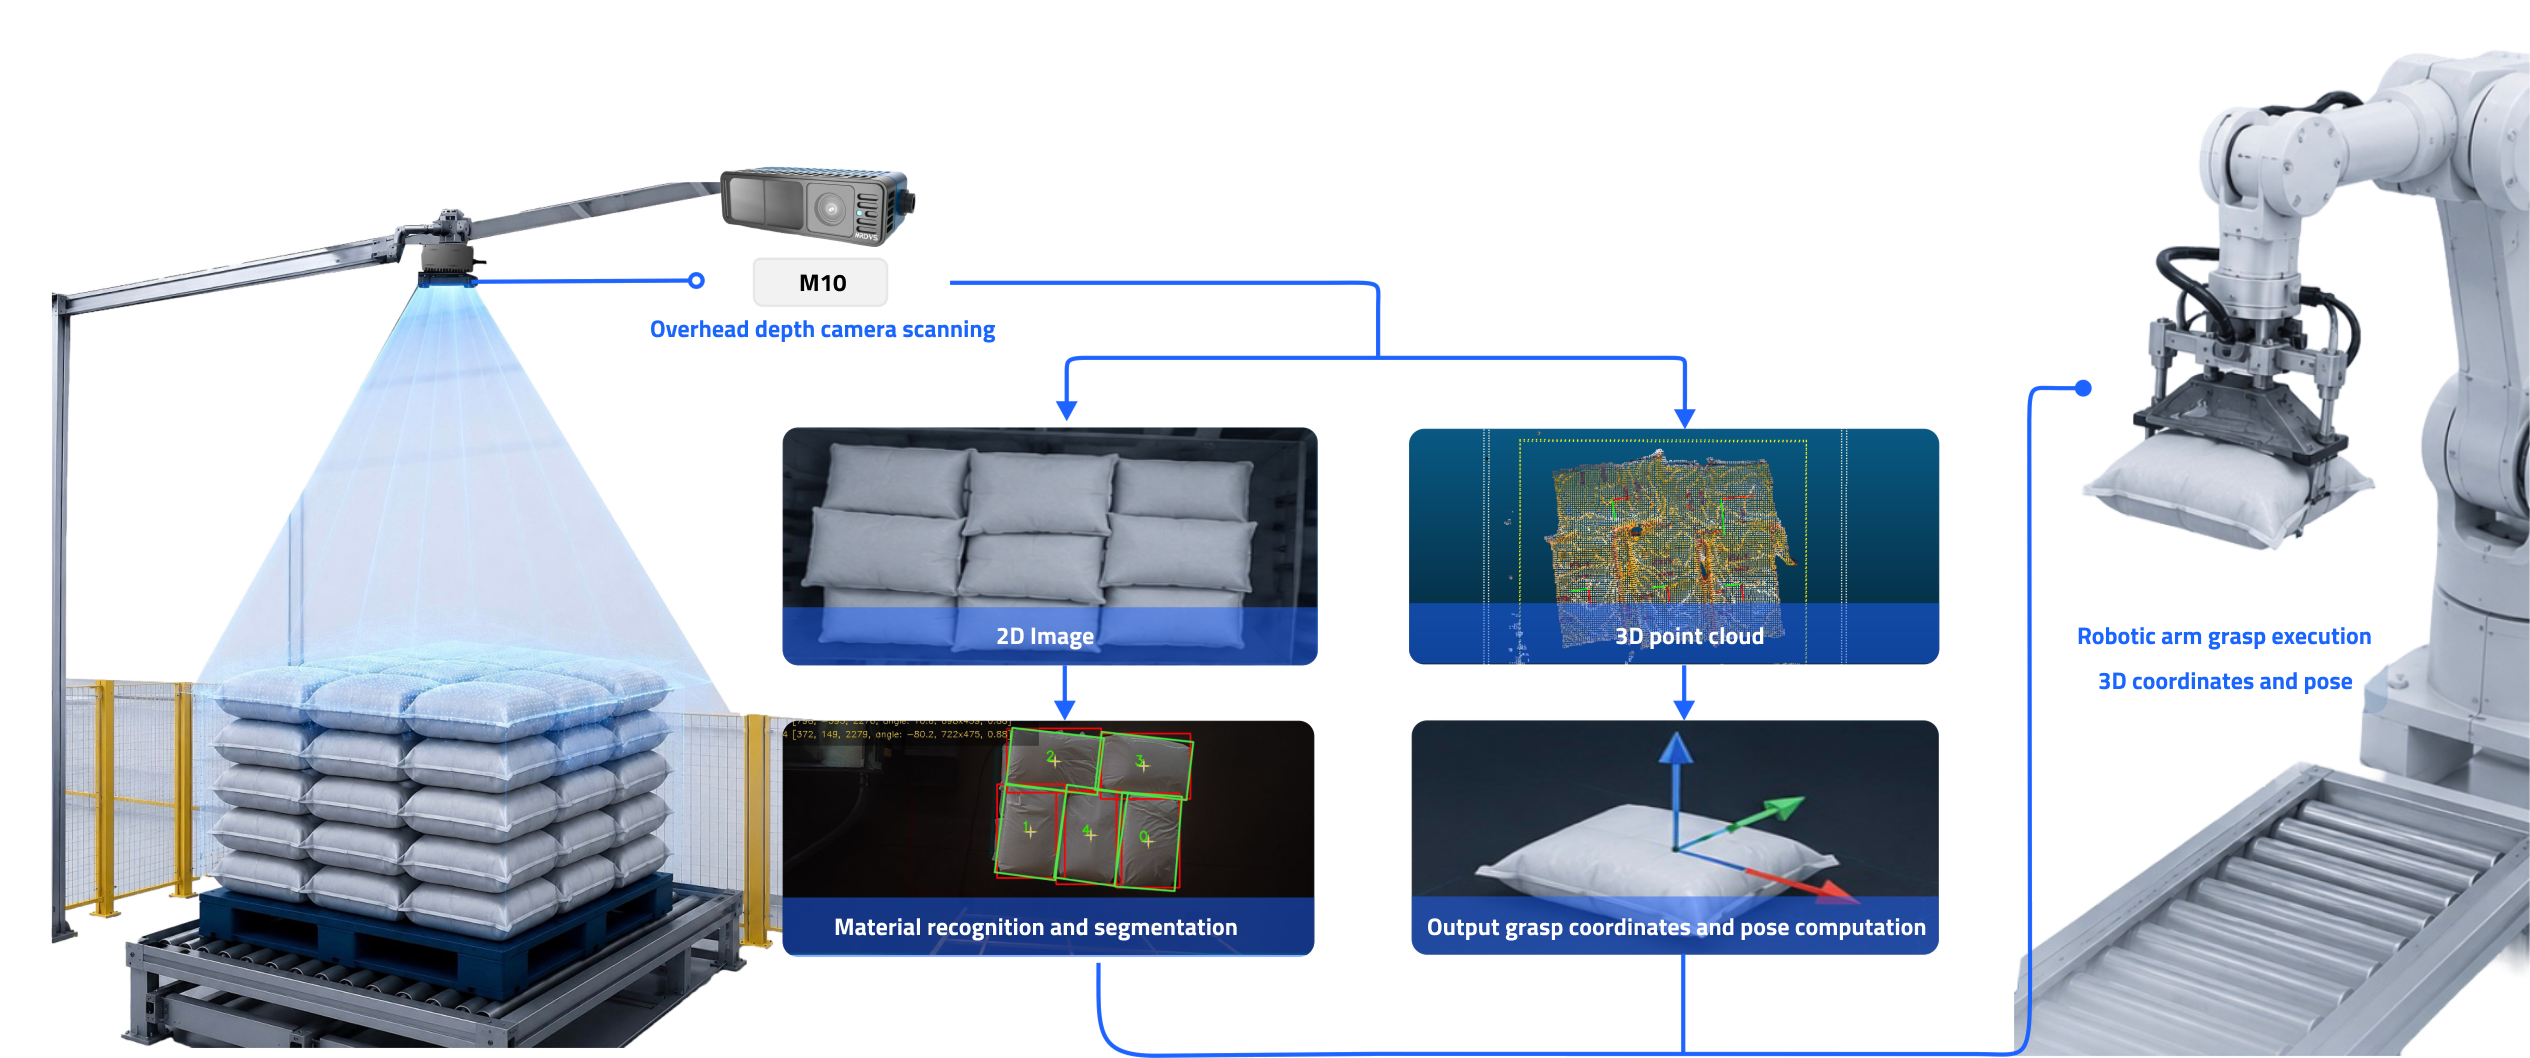
Das System erfasst 3D-Daten von der Palettenoberfläche, identifiziert einen aufnehmbaren Beutel, berechnet die vom Roboter benötigte Position und Ausrichtung und aktualisiert die Szene nach jedem Aufnehmen, um kontinuierliche Depalettierungsvorgänge zu unterstützen.
01. 3D-Szenenaufnahme
Vier Kernfunktionen des Sehens
Erfasst Tiefendaten und 3D-Punktwolken von der Palettenoberfläche, um die Positionen der Säcke, Konturen und Stapelbedingungen zu analysieren.
02. Taschenerkennung und -segmentierung
Identifiziert einzelne Säcke in unregelmäßigen, geneigten oder teilweise verdeckten Stapeln und ermittelt, welcher Sack zuerst entnommen werden kann.
03. Schätzung der Greifposition
Berechnet anhand der Beuteloberfläche und der räumlichen Lage die für die robotergestützte Kommissionierung erforderlichen Positions-, Orientierungs- und Koordinateninformationen.
04. Szenenaktualisierung und erneute Erkennung
Erfasst die Palettenoberfläche nach jedem Kommissioniervorgang erneut, aktualisiert die verbleibenden Beutelpositionen und generiert Informationen für den nächsten Aufgabenzyklus.
Systemintegration und Kompatibilität
Ein Depalettierungssystem erfordert das koordinierte Zusammenwirken von 3D-Sensor, Verarbeitungseinheit, Wahrnehmungssoftware, Roboter, Endeffektor und Liniensteuerungssystem. Schnittstellen, Installationsmethoden und Verantwortlichkeiten werden gemäß der Projektkonfiguration definiert.
01. Roboterintegration
Vier Integrationsbereiche
Definiert die Übertragung von Positionsdaten und die Aufgabenausführung entsprechend der Robotermarke, dem Modell, der Controllerversion und den verfügbaren Aufgabenschnittstellen.
02. Endeffektorintegration
Bewertet Vakuum-, Klemm- oder andere Endeffektoroptionen anhand des Beutelmaterials, des Gewichts, der Oberflächeneigenschaften und der Greifrichtung.
03. SPS- und Leitungskommunikation
Tauscht Aufgaben-, Status-, Abschluss- und Ausnahmedaten mit der SPS, dem Fördersystem und vor- oder nachgelagerten Anlagen aus.
04. Kalibrierung und Installation
Führt die Koordinatenkalibrierung durch und bestätigt den zugänglichen Arbeitsbereich anhand der Sensormontageposition, des Roboterkoordinatensystems und des verfügbaren Platzes vor Ort.
Unterstützte Taschen und Betriebsbereich
Material, Abmessungen, Gewicht, Oberflächenbeschaffenheit und Stapelbedingungen der Säcke beeinflussen die Bilderkennung und die robotergestützte Kommissionierung direkt. Der endgültige Betriebsbereich sollte anhand repräsentativer Sackmuster, Palettenbilder und der Gegebenheiten vor Ort bestätigt werden.
| Beutel-Art | Flexible Verpackungen, Kartons, Jutesäcke |
|---|---|
| Palettenmuster | Unterstützt 2-, 3-, 5- und 6-Beutel-Verbindungsmuster sowie Windmühlenmuster und mehr. |
| Paketstatus | • Geringfügige Verformungen, Verklebungen und Unterfüllungen zulässig • Starke Verformungen oder Oberflächenspuren von Bändern erfordern eine gesonderte Bewertung. |
| Arbeitsabstand | 2.8-3.2m |
| Lichtverhältnisse | • Die Beleuchtung sollte während des Systembetriebs eingeschaltet bleiben. • Direkte Sonneneinstrahlung im Depalettierungsbereich vermeiden (Vorhänge in Fensternähe verwenden) |
| Palettenstapelung | • Auf ebenem Untergrund aufstellen; Neigungswinkel ≤3° • Alle Pakete im selben Stapel müssen die gleiche Größe und Verpackung aufweisen. |
Leistungsdaten und Validierungsbedingungen
System-Architektur
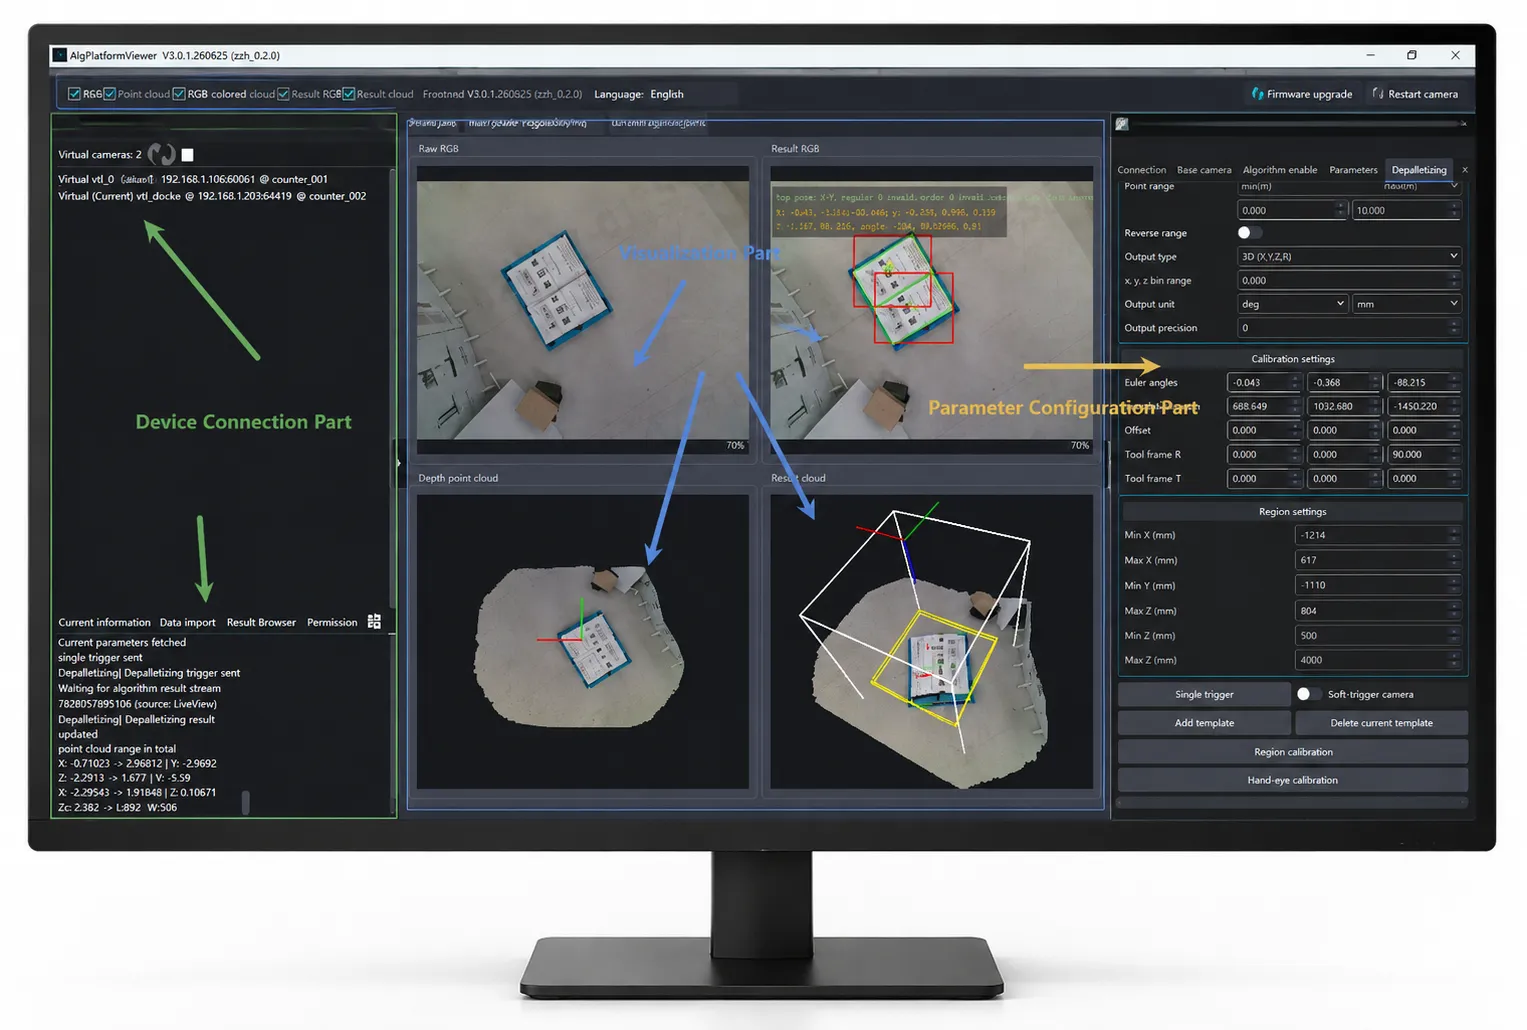
Die Lösung umfasst 3D-Datenerfassung, Bildverarbeitung, Wahrnehmungssoftware und Robotersteuerungsmodule. Der endgültige Lieferumfang hängt von der Projektvereinbarung und dem Systemintegrationsmodell ab.
Funktionsweise
Das System führt die Erfassung der Palettenoberfläche, die 3D-Datengenerierung, die Sackerkennung, die Berechnung der Greifposition, die Aufgabendatenübertragung und die Szenenaktualisierung nacheinander durch.
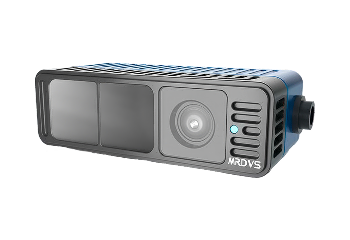
Die Rolle der M10 in der Sackentpalettierungslösung
Das M10 liefert Tiefendaten, Intensitätsinformationen und 3D-Punktwolken für das Depalettierungssystem und unterstützt dieses bei der Bestimmung der Palettengeometrie und der Sackpositionen. Der tatsächliche Montageabstand, der Erfassungsbereich und die Systemzykluszeit hängen von der Sensorkonfiguration, dem verfügbaren Platz und den Projektanforderungen ab.
| Tiefentechnologie | dToF |
|---|---|
| Datenausgänge | Tiefenkarte, Intensitätskarte, 3D-Punktwolke, Ein-/Ausgabe |
| Tiefenauflösung | 480 × 320 |
| Frame Rate | Bis zu 20 FPS |
| Field of View | 90° × 60° (±3°) |
| Schnittstellen | JST; E/A, seriell, virtuelles Ethernet |
Anwendungsszenarien
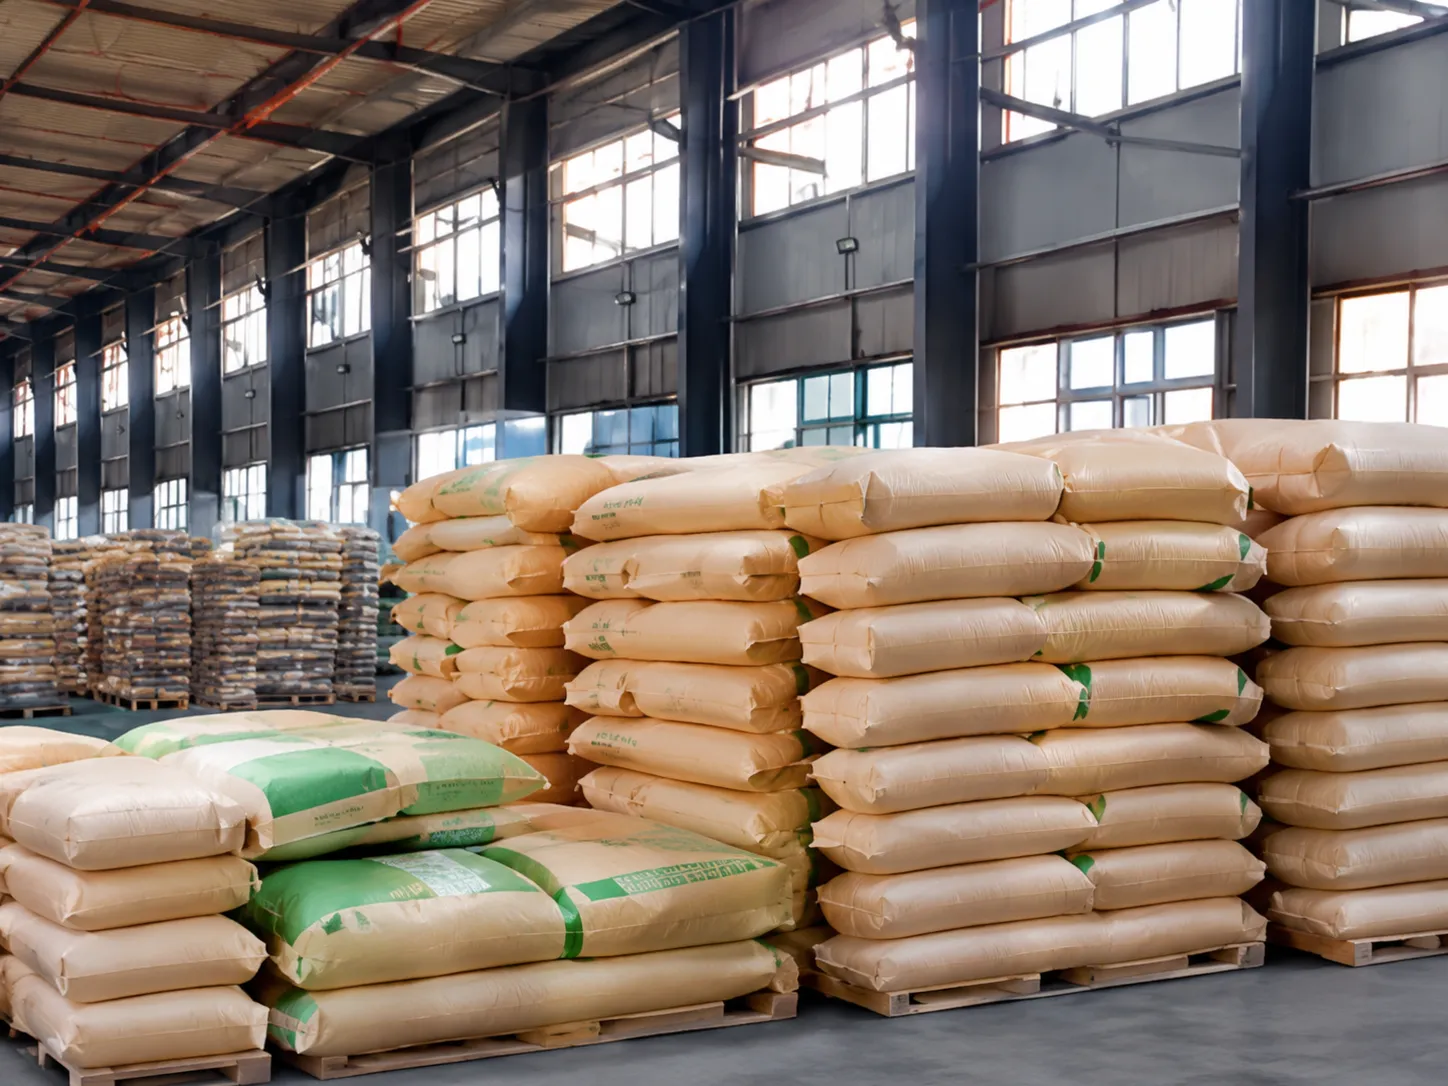
Futtermittel
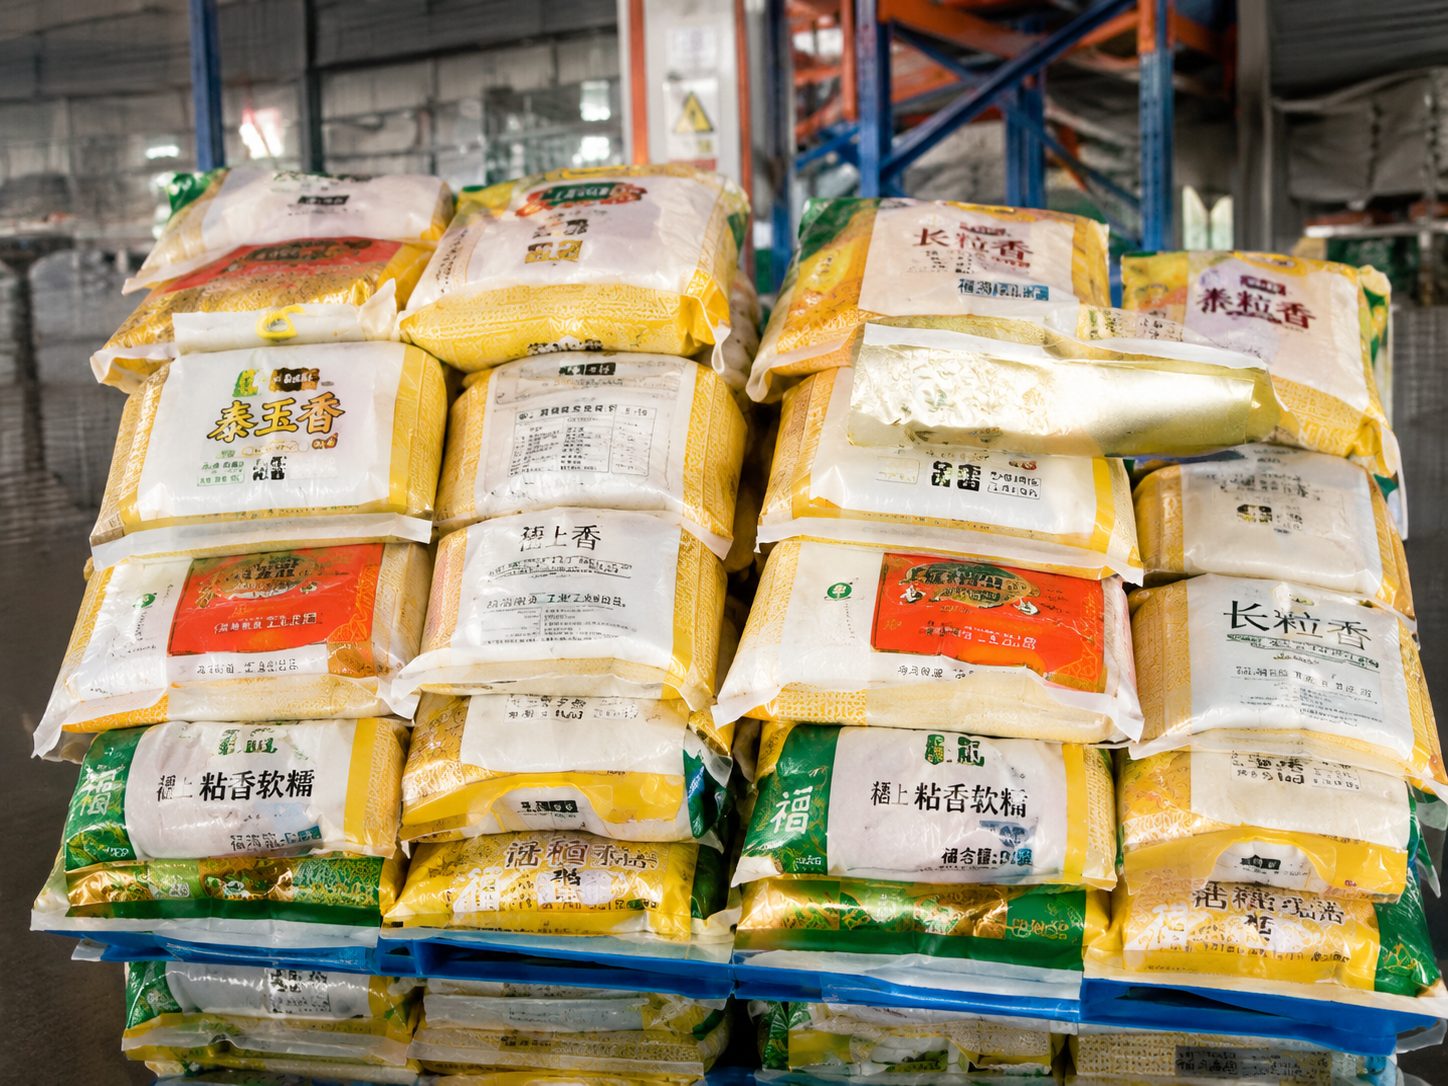
Lebensmittel und Getreide
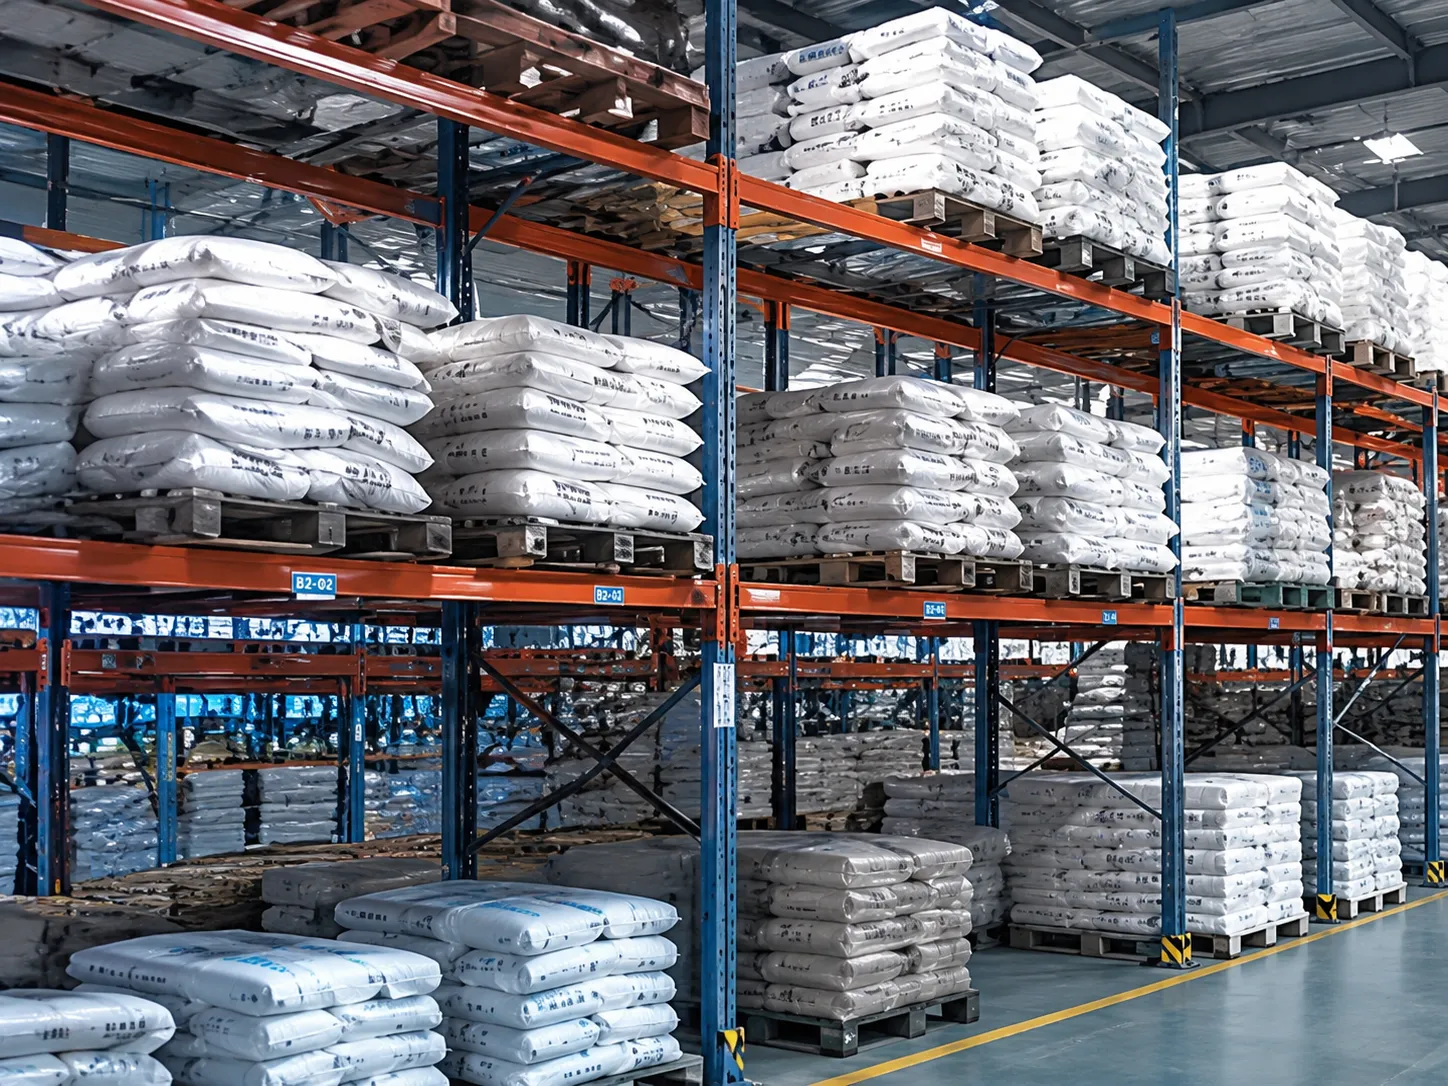
Lagerhaltung und Logistik
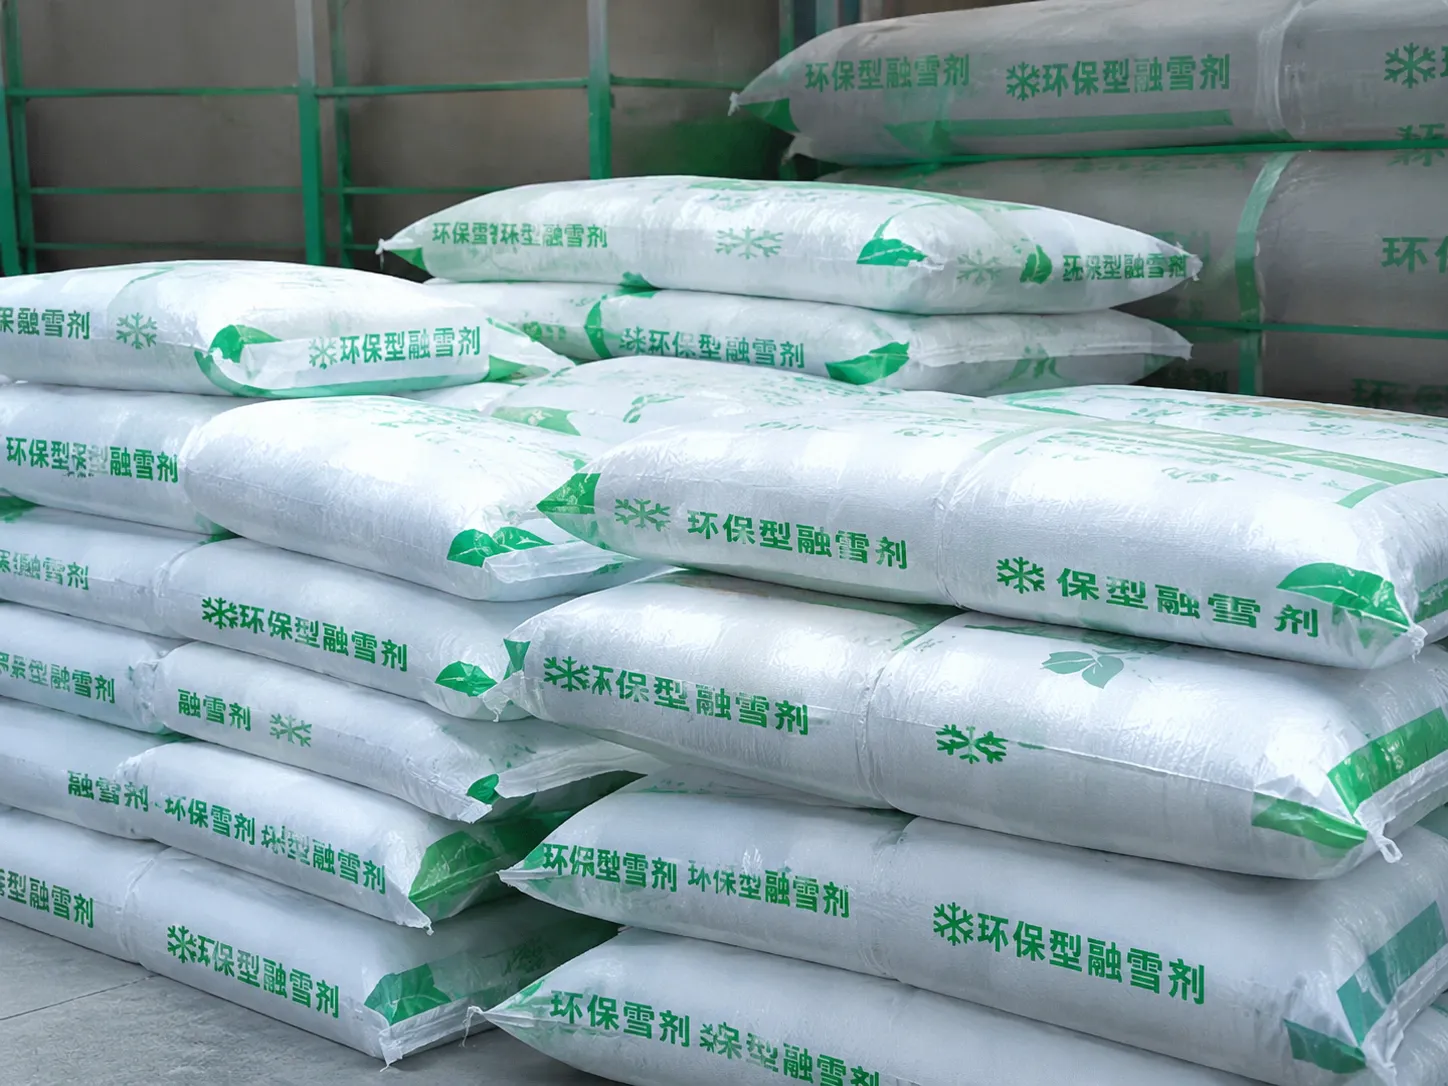
Düngemittel und Chemikalien
FAQ
Was versteht man unter robotergestützter Beutelentpalettierung?
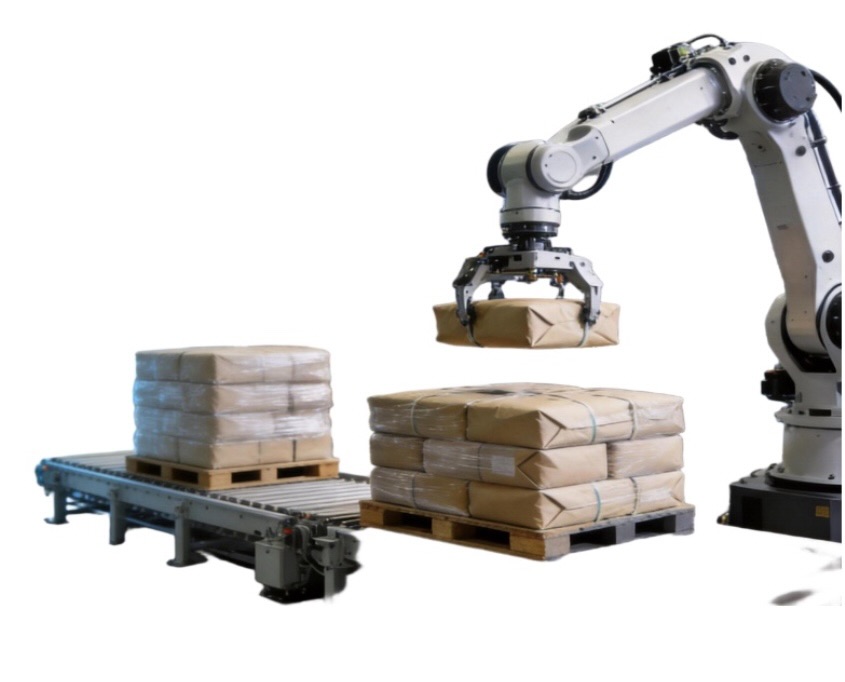
Die robotergestützte Entpalettierung von Säcken nutzt ein Bildverarbeitungssystem, um Palettendaten zu erfassen, den zu entnehmenden Sack zu identifizieren und dessen Position und Ausrichtung zu berechnen. Die resultierenden Informationen werden zur Ausführung an den Roboter gesendet. Ein komplettes System besteht typischerweise aus einem Bildverarbeitungssensor, einer Verarbeitungseinheit, einem Roboter, einem Greifer und einem Standortleitsystem.
Welche Arten von Taschen kann die Lösung verarbeiten?
Material, Abmessungen, Gewicht, Oberflächenreflexion, Verformung und Palettenmuster der Säcke können die Wahrnehmung und die Kommissionierleistung beeinflussen. Die Eignung von Gewebesäcken, Papiersäcken, Mehrschichtsäcken und anderen Sacktypen sollte anhand von realen Mustern und unter Berücksichtigung der Gegebenheiten vor Ort bewertet werden.
Wie steuert die 3D-Bildverarbeitung einen Roboter beim Entpalettieren?
Das Bildverarbeitungssystem erfasst zunächst 3D-Daten der Palettenoberfläche. Anschließend identifiziert es einen zu entnehmenden Beutel und berechnet dessen Position und Lage. Nach Koordinatentransformation und Systemkommunikation werden die Informationen an die Robotersteuerung gesendet. Der Roboter führt den Entnahmevorgang mit seinem Endeffektor durch, woraufhin die Palettendaten für den nächsten Zyklus aktualisiert werden. Der genaue Arbeitsablauf ist projektabhängig.
Welche Roboter und Endeffektoren sind kompatibel?
Die Kompatibilität mit Robotern, Steuerungen, SPSen, Kommunikationsprotokollen und Endeffektoren muss für jedes Projekt geprüft werden. Eine Bewertung erfordert in der Regel Angaben zum Robotermodell, zur Steuerungsversion, zur Kommunikationsschnittstelle, zum Endeffektortyp, zur Nutzlast und zum verfügbaren Arbeitsbereich.
Welche Informationen werden für die Bewertung eines Depalettierungsprojekts benötigt?
Bitte geben Sie das Material, die Abmessungen, das Gewicht und Fotos der Säcke an, zusammen mit Bildern von vollen, fast leeren und unregelmäßig beladenen Paletten. Für die Bewertung benötigen wir außerdem die Palettenabmessungen, die maximale Palettenhöhe, die angestrebte Zykluszeit, das Robotermodell, den Endeffektortyp, den verfügbaren Platz, die Beleuchtung, die Staubbelastung sowie die Schnittstellen zu den vor- und nachgelagerten Anlagen. Muster der Säcke können die Machbarkeitsprüfung unterstützen.