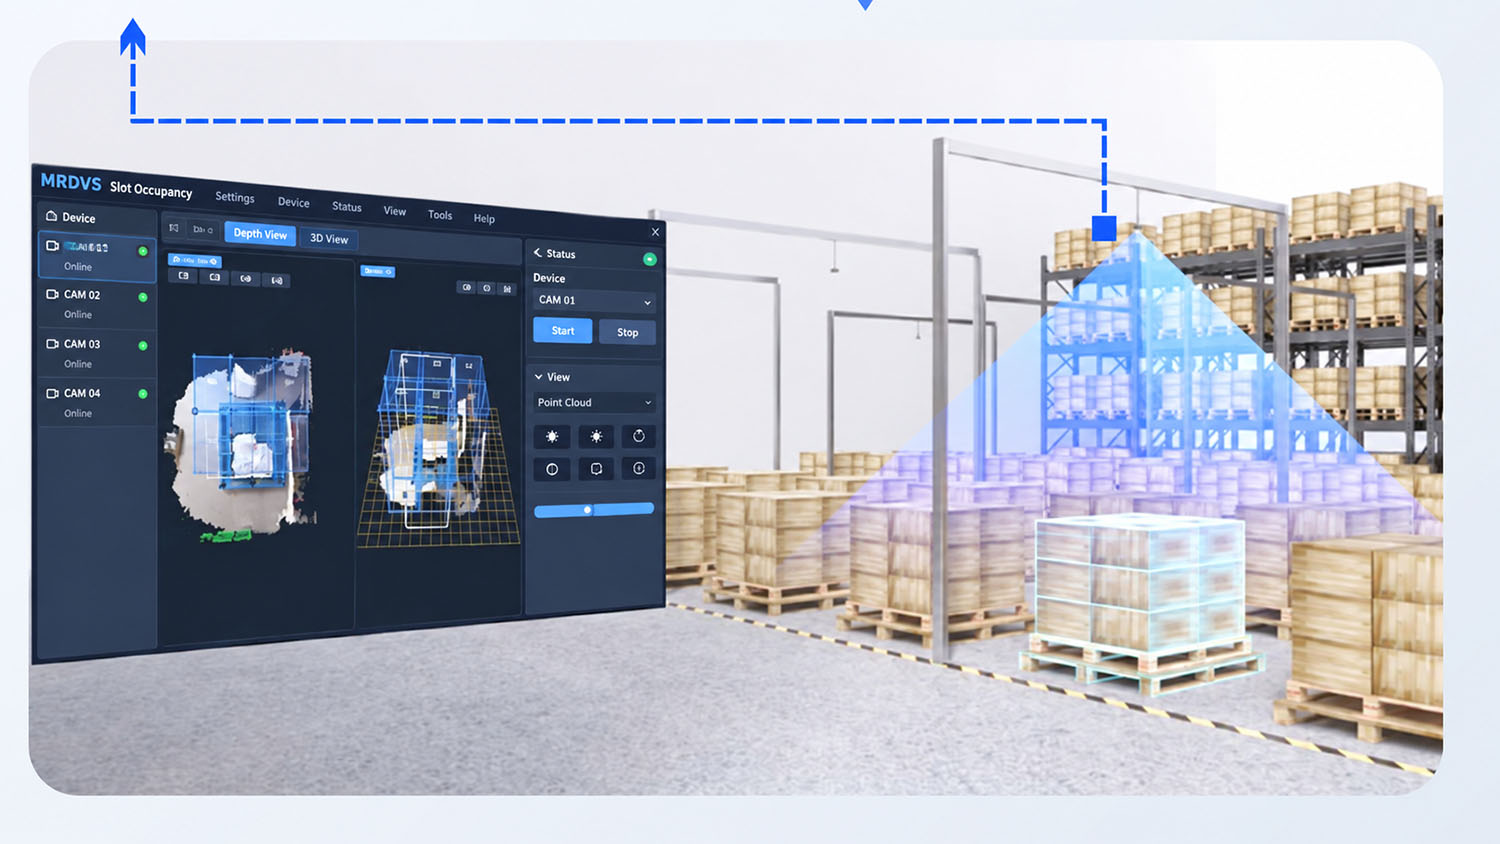
Die meisten automatisierten Lagerhallen, die ich in den letzten Jahren betreten habe, weisen ein ähnliches, wiederkehrendes Fehlermuster auf.
Das WMS meldet, dass das Ablagefach frei ist. Das AGV plant eine Ablage. Das AGV trifft ein. Das Ablagefach ist nicht frei.
Dann wird die Fahrspur angehalten. Der Fahrer wird benachrichtigt. Die Umgehungslösung beginnt.
Das ist kein Softwarefehler. Es ist eine Erfassungslücke.
Das WMS kennt nur die ihm übermittelten Informationen. Es sieht nicht, was vor sich geht. Und wenn Sie gemischte Fahrzeugflotten betreiben, also automatisierte Fahrzeuge neben manuellen Gabelstaplern, vergrößert sich die Diskrepanz schnell. Gabelstaplerfahrer scannen nicht immer. Schichtübergaben verlaufen nicht immer synchron. Und bis die Diskrepanz sichtbar wird, ist bereits ein erheblicher Durchsatzverlust entstanden.
Die meisten von mir überprüften Implementierungen verwenden einen von zwei Ansätzen:
Es wird pro Lagerplatz eine Position geprüft. Theoretisch funktioniert das. In der Praxis verschieben sich die Paletten während des Transports jedoch. Der Lichtstrahl erfasst das Hindernis nicht, der Sensor meldet „leer“, und das fahrerlose Transportsystem (AGV) stößt trotzdem dagegen. Ich habe dieses Problem bereits an mehreren Standorten mit exakt demselben Muster beobachtet.
Wir liefern Ihnen ein Farbbild. Keine Tiefenwirkung. Unter der Lagerbeleuchtung verschmelzen dunkle Paletten mit dem Boden. Schatten von Regalen verursachen Fehlalarme. In einer von mir besuchten Anlage stiegen die Fehlerraten während der Nachmittagsschicht merklich an, wenn Sonnenlicht durch die Oberlichter fiel. Das ist keine Zuverlässigkeit.
Beide Ansätze zwingen das WMS, die Belegung aus unvollständigen Daten abzuleiten. Und meiner Erfahrung nach scheitern Automatisierungsprojekte genau an solchen Ableitungen ohne direkte Beobachtung.
Wir sind auf RGB-D-Kameras umgestiegen, die von oben angebracht werden – Farbe und Tiefenkarte in einem einzigen Datenstrom.
Der Unterschied besteht nicht nur in einer „besseren Erkennung“. Es handelt sich um einen grundlegenden Wandel:
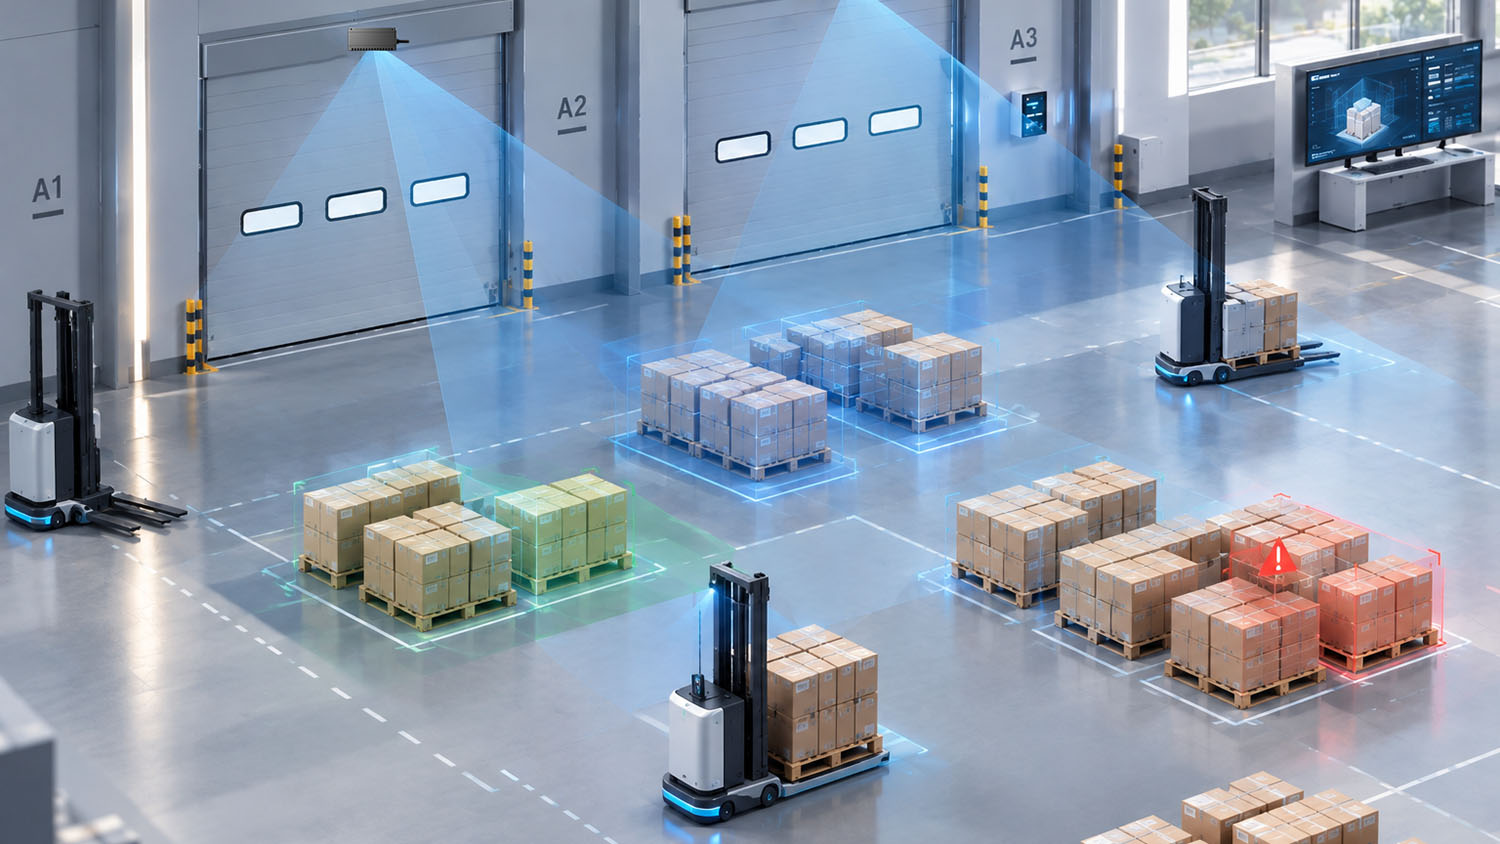
Wenn Sie heute eine Bodenschlitzerkennung spezifizieren, gilt folgende Faustregel:
3D-Vision mit integrierter Bildverarbeitung ist nicht länger die teure, sondern die sichere Option. Und in dieser Branche ist eine sichere Lösung, die die Implementierungszeit verkürzt und Überraschungen auf der letzten Meile vermeidet, genau diejenige, die das Vertrauen Ihrer Kunden bewahrt.
Das Ziel ist nicht ein intelligenteres WMS. Es ist ein WMS, das aufhört zu raten.