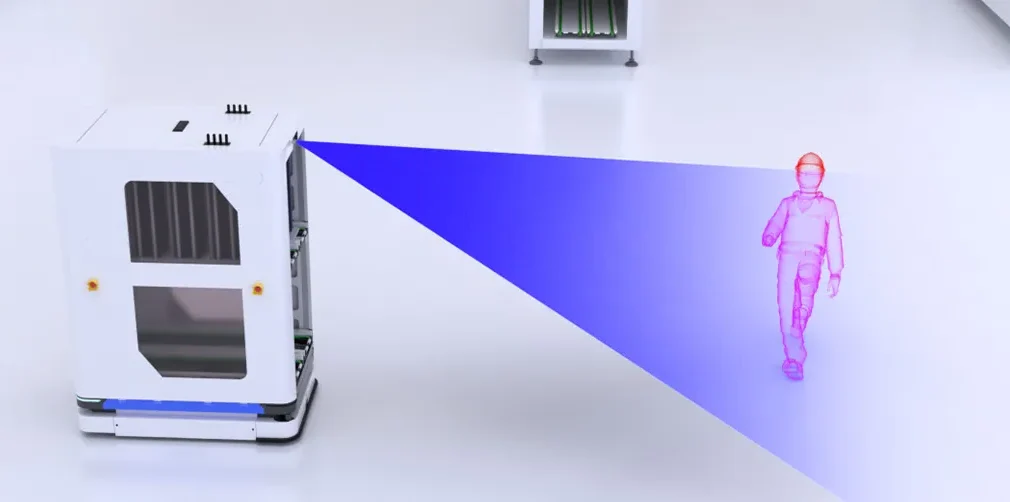
Τρισδιάστατη λύση αποφυγής εμποδίων για κινητά ρομπότ
Τι είναι η τρισδιάστατη αποφυγή εμποδίων
- Αντίληψη του βάθους
- Χωρική χαρτογράφηση σε πραγματικό χρόνο
- Προσαρμοστικός Σχεδιασμός Διαδρομών
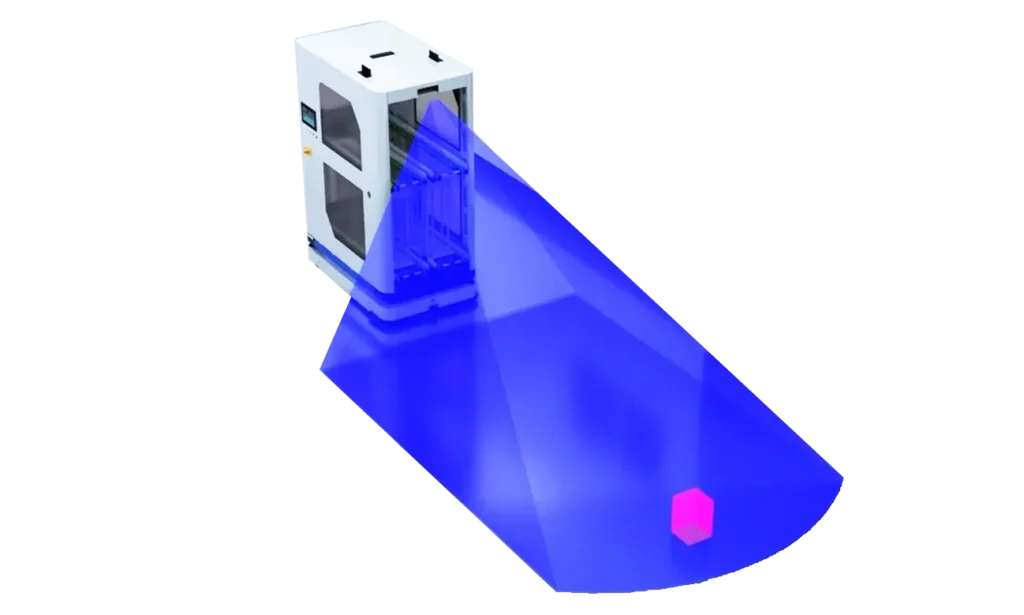
Η τρισδιάστατη αποφυγή εμποδίων είναι ζωτικής σημασίας για τη βελτίωση της ασφάλειας και της λειτουργικής αποτελεσματικότητας των κινητών ρομπότ σε δυναμικά περιβάλλοντα, όπως κέντρα logistics και εγκαταστάσεις υγειονομικής περίθαλψης. Σε αντίθεση με τις παραδοσιακές λύσεις 3D LiDAR, οι οποίες μπορούν να αντιμετωπίσουν τη διαφοροποίηση των υψών των αντικειμένων, τα συστήματα τρισδιάστατης όρασης υπερέχουν στην πρόληψη συγκρούσεων και στην εξασφάλιση συνεχούς λειτουργίας. Αυτά τα προηγμένα συστήματα διακρίνουν έξυπνα μεταξύ προσωρινών και μόνιμων εμποδίων, καθώς και δυναμικών και στατικών εμποδίων, μειώνοντας την ανάγκη για δαπανηρές παρεμβάσεις και ελαχιστοποιώντας τους κινδύνους για την ασφάλεια.
Γιατί να επιλέξετε λύση αποφυγής εμποδίων MRDVS 3D
Multimodal Data Fusion
- Συνδυάζει δεδομένα RGB και βάθους για να βελτιώσει την αντίληψη του ρομπότ, επιτρέποντας ακριβή πλοήγηση σε πολύπλοκα περιβάλλοντα.
Απροσκοπτη ενσωματωση
- Ενσωματωθείτε εύκολα με τα υπάρχοντα συστήματα ελέγχου ρομπότ μέσω της διεπαφής I/O, επιτρέποντας την προσαρμογή των παραμέτρων αποφυγής.
Σημασιολογική Αναγνώριση Αντικειμένων
- Προσδιορίζει και ταξινομεί αντικείμενα μέσα στο περιβάλλον του ρομπότ, επιτρέποντας στα κινητά ρομπότ να λαμβάνουν τεκμηριωμένες αποφάσεις για την πλοήγηση γύρω από εμπόδια.
Σπρώξτε πέρα από τα όρια
| MRDVS CV-SLAM | 2D LiDAR με βάση τα χαρακτηριστικά | Βάση 2D LiDAR Reflector | |
| Χωρίς υποδομές | - | ||
| Γρήγορα μεταβαλλόμενα περιβάλλοντα | - | ||
| Δημόσιοι και πολυσύχναστοι χώροι | - | ||
| Ράμπες | - | - | |
| Μεγάλες αίθουσες | |||
| Μακριοί διάδρομοι | - | ||
| Τόσο εσωτερική όσο και εξωτερική χρήση | - | - |
Σκεπαστός
Μερικές φορές καλύπτονται - Δεν περιλαμβάνονται
Ενίσχυση Χωρικής Αντίληψης με Σημασιολογική Αναγνώριση Αντικειμένων
Η σημασιολογική αναγνώριση αντικειμένων περιλαμβάνει τον εντοπισμό και την ταξινόμηση αντικειμένων μέσα στο περιβάλλον του ρομπότ.
Κατανοώντας τι είναι τα αντικείμενα και πού βρίσκονται, τα κινητά ρομπότ μπορούν να λαμβάνουν τεκμηριωμένες αποφάσεις για την πλοήγηση γύρω από τα εμπόδια.
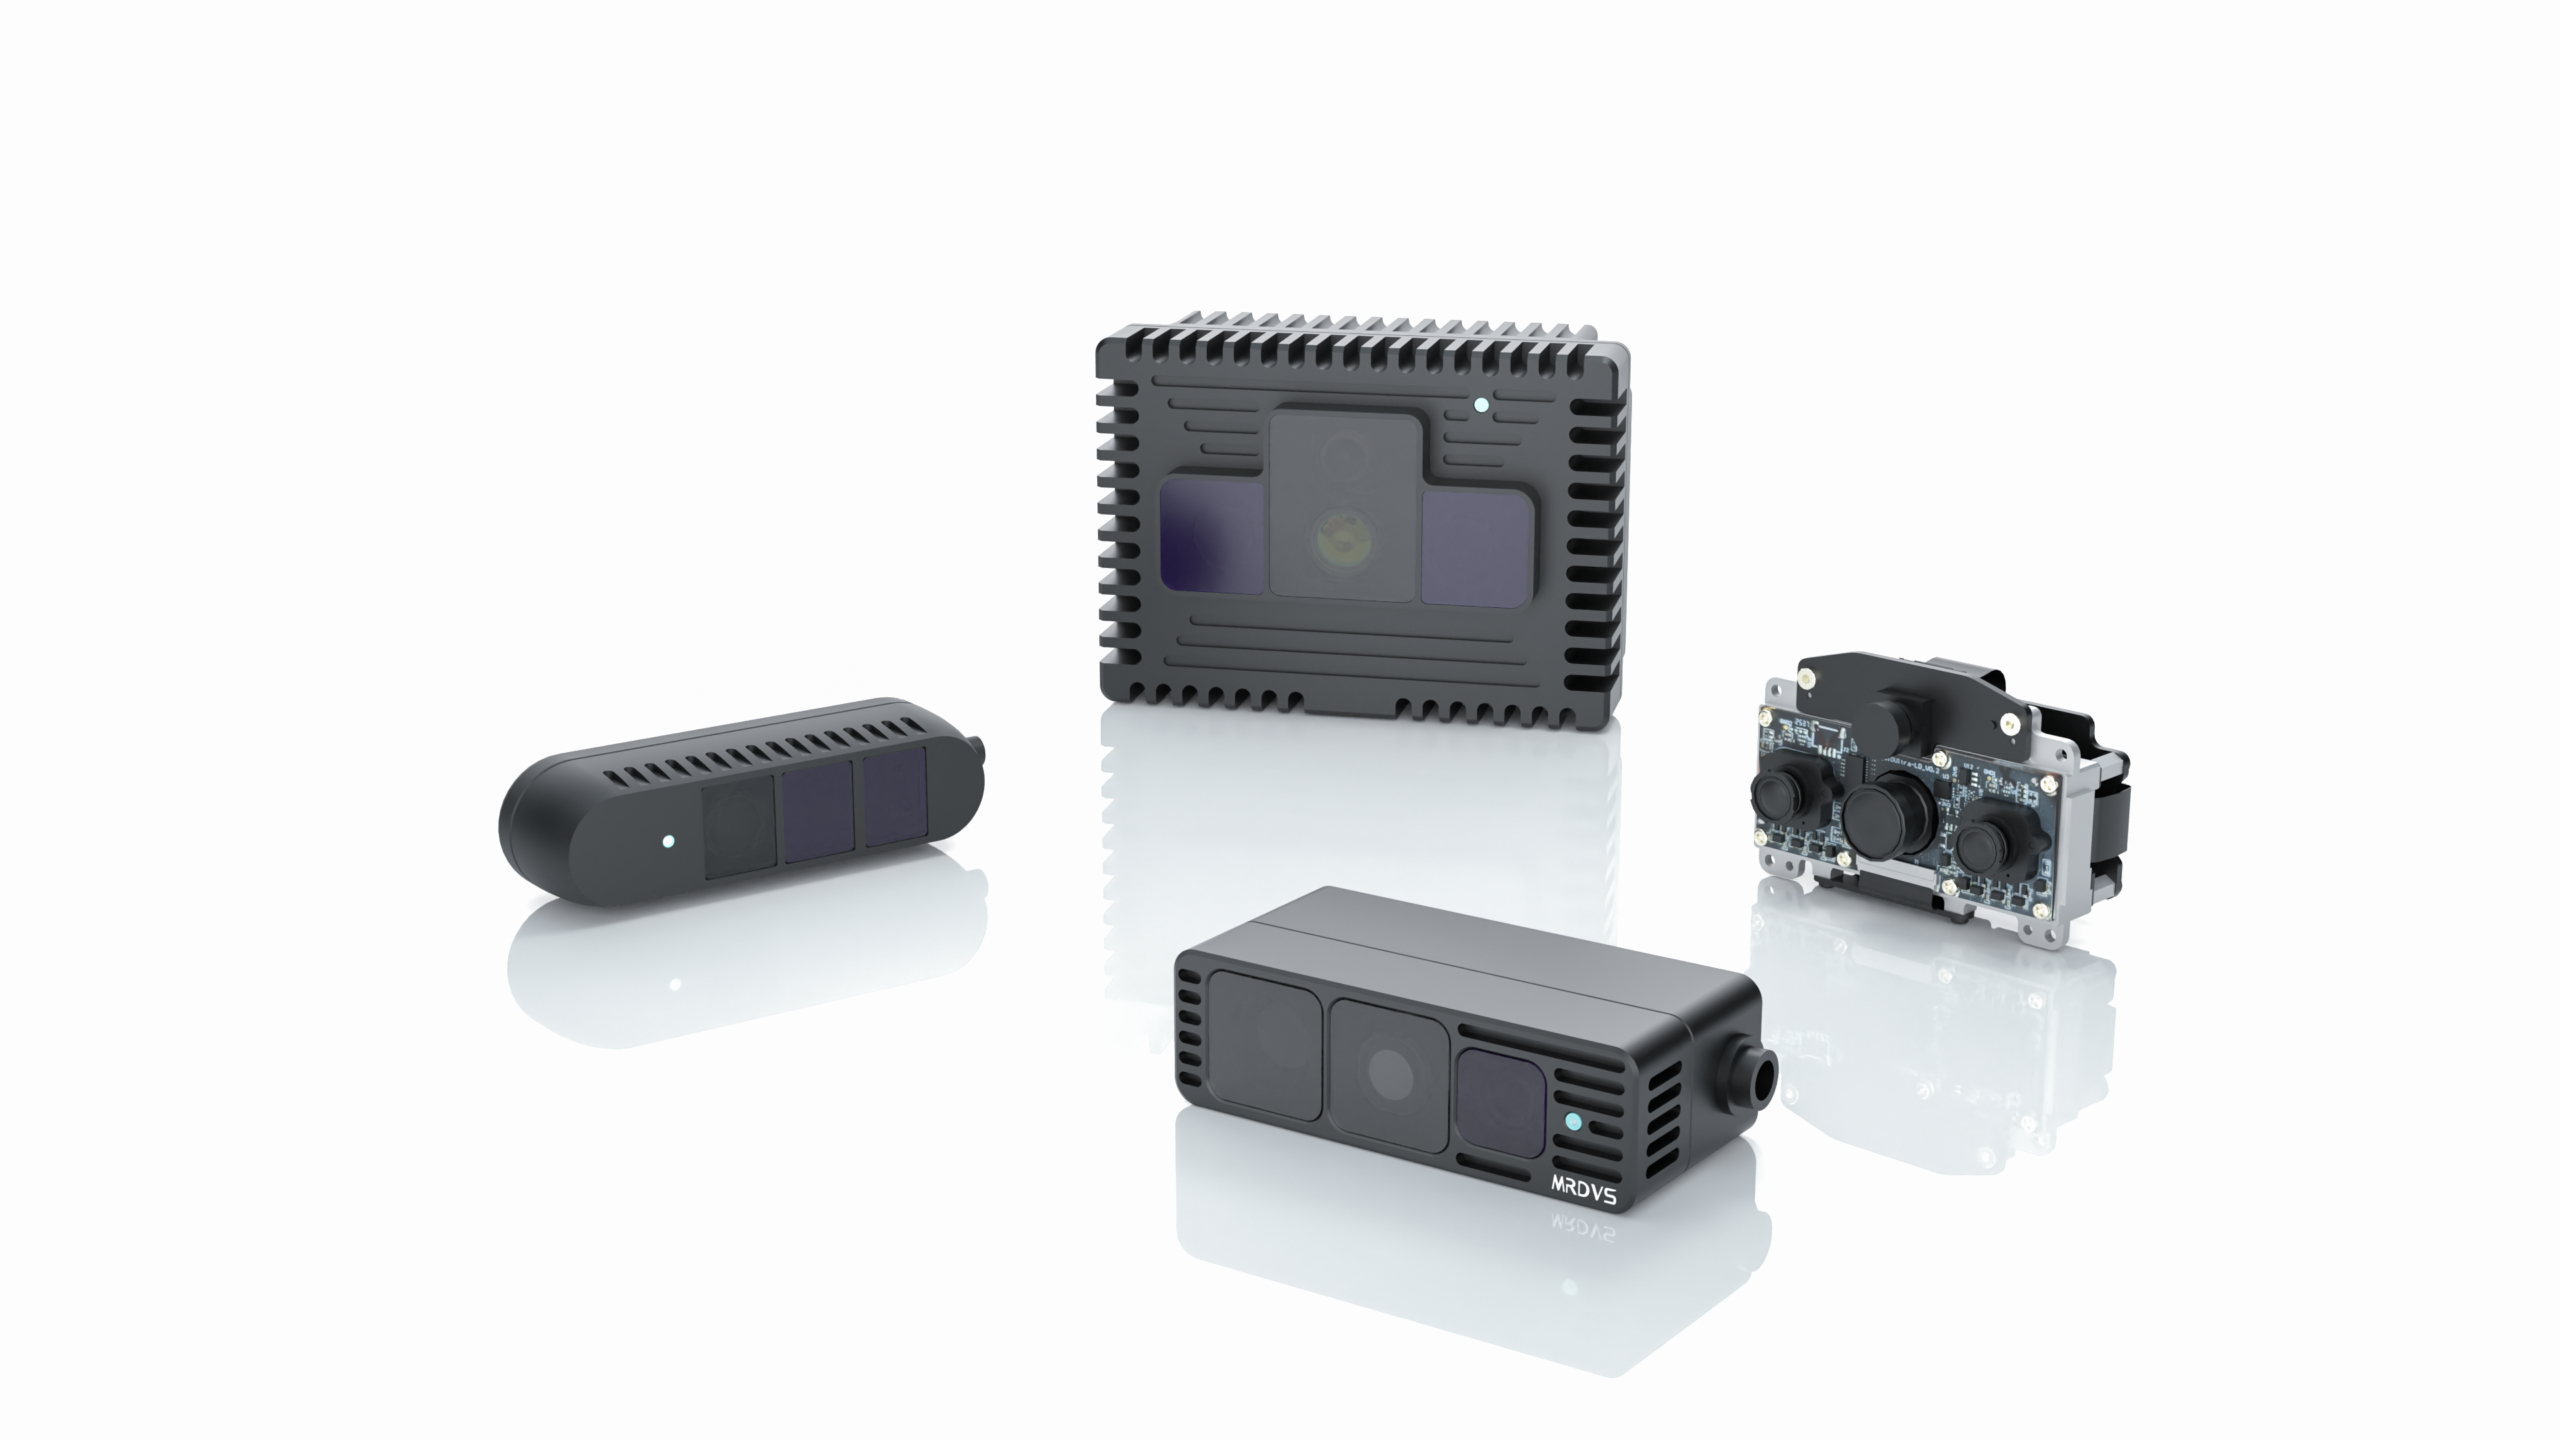
Αισθητήρας κάμερας ToF για αποφυγή εμποδίων
Κάμερα RGB-D
Multimodal Data Fusion
Ενεργοποίηση πολλαπλής κάμερας
Ενσωματωμένος ειδικός αλγόριθμος και φωτονικές συσκευές
Υψηλός ρυθμός καρέ
Έως 15 καρέ ανά δευτερόλεπτο
Απροσκοπτη ενσωματωση
Υποστηριζόμενες διεπαφές Ethernet
Ελαφριά στιβαρότητα
Λέιζερ 940nm για μεγιστοποίηση του SNR
Εύρος εργασίας 5 μέτρα
Μέγιστο 40 μέτρα
Edge Intelligence & Πολυτροπική Σύντηξη
Μετασχηματισμός Συντεταγμένων Σημειακού Νέφους
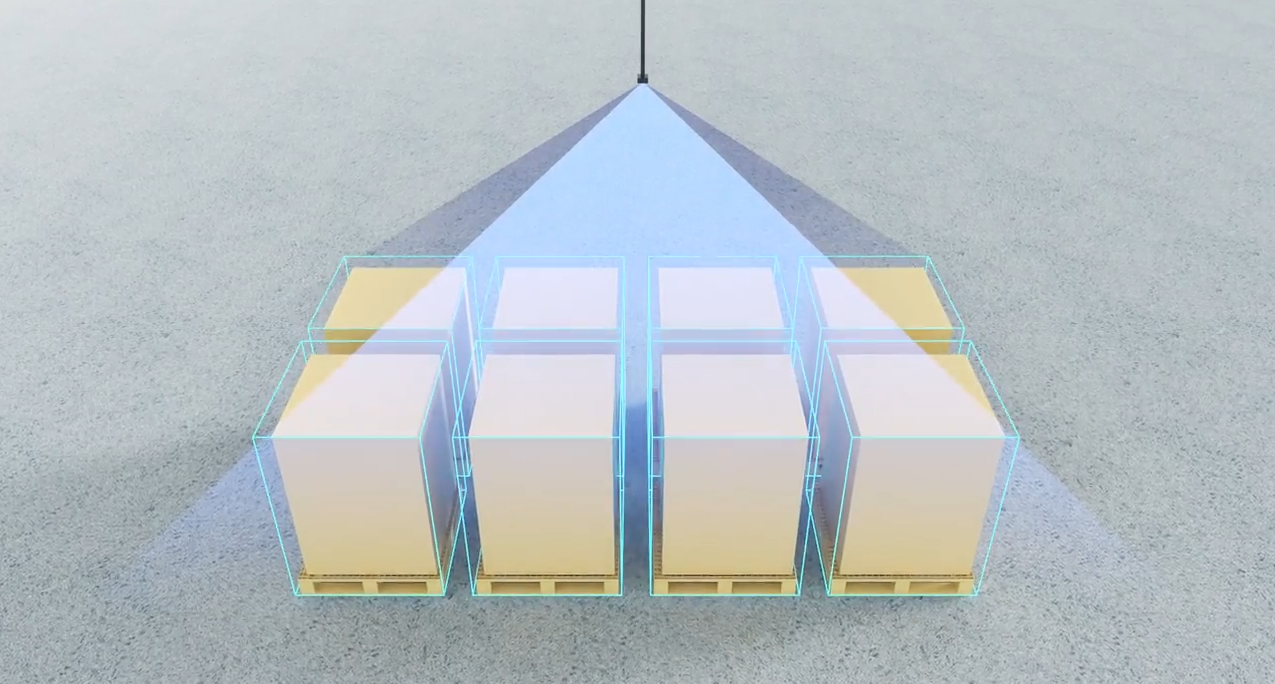
Ανίχνευση εισβολής ζώνης
Σήμα εξόδου αποφυγής εμποδίων σε επίπεδα
Συχνές Ερωτήσεις
Τα παραδοσιακά συστήματα 2D πλοήγησης βασίζονται σε επίπεδες αναπαραστάσεις του περιβάλλοντος, οι οποίες λειτουργούν καλά σε ελεγχόμενες, επίπεδες ρυθμίσεις, αλλά δυσκολεύονται σε περιβάλλοντα πραγματικού κόσμου με ποικίλα ύψη εμποδίων, ανώμαλο έδαφος και δυναμικά στοιχεία. Αυτό μπορεί να οδηγήσει σε σφάλματα πλοήγησης και πιθανές συγκρούσεις. Αντίθετα, τα τρισδιάστατα συστήματα αποφυγής εμποδίων καταγράφουν την πλήρη τρισδιάστατη δομή του περιβάλλοντος, επιτρέποντας την καλύτερη ανίχνευση και αποφυγή εμποδίων σε διαφορετικά ύψη και βάθη. Αυτό έχει ως αποτέλεσμα πιο ακριβή πλοήγηση και ασφαλέστερη λειτουργία σε πολύπλοκα και δυναμικά περιβάλλοντα.
Ενώ τόσο οι 3D κάμερες όσο και οι 3D Lidar παρέχουν πληροφορίες βάθους ζωτικής σημασίας για την πλοήγηση AGV (Automated Guided Vehicle) και AMR (Autonomous Mobile Robot), έχουν διαφορετικά πλεονεκτήματα και περιορισμούς. Γενικά, οι 3D Lidar προσφέρουν μεγαλύτερο εύρος ανίχνευσης, καθιστώντας τις κατάλληλες για μεγάλα περιβάλλοντα και εξωτερική χρήση, ενώ οι 3D κάμερες έχουν μικρότερη εμβέλεια, καθιστώντας τις πιο κατάλληλες για εφαρμογές εσωτερικού χώρου. Επιπλέον, τα 3D Lidar είναι γενικά πιο ακριβά λόγω των προηγμένων δυνατοτήτων ανίχνευσης, ενώ οι 3D κάμερες είναι συνήθως πιο προσιτές, παρέχοντας μια οικονομικά αποδοτική λύση για πολλές εφαρμογές.
Μια κάμερα 3D μπορεί ενδεχομένως να αντικαταστήσει ένα 3D Lidar για πλοήγηση AGV/AMR σε περιβάλλοντα όπου οι περιορισμοί του, όπως η εμβέλεια και οι συνθήκες φωτισμού, δεν είναι κρίσιμα ζητήματα. Για εφαρμογές που απαιτούν λεπτομερή και μεγάλης εμβέλειας περιβαλλοντική χαρτογράφηση, ενδέχεται να προτιμώνται τα 3D Lidars. Η επιλογή μεταξύ κάμερας 3D και 3D Lidar θα πρέπει να λαμβάνει υπόψη παράγοντες όπως συγκεκριμένες απαιτήσεις εφαρμογής, περιβαλλοντικές συνθήκες και περιορισμούς προϋπολογισμού.

Όταν επιλέγετε μια κάμερα 3D για ρομποτική, λάβετε υπόψη τους ακόλουθους παράγοντες:
– Ανάλυση και ρυθμός καρέ: Η υψηλότερη ανάλυση και ο υψηλότερος ρυθμός καρέ μπορούν να παρέχουν πιο λεπτομερή και έγκαιρα δεδομένα.
– Οπτικό πεδίο (FOV): Ένα ευρύτερο οπτικό πεδίο επιτρέπει στην κάμερα να καταγράψει μεγαλύτερο μέρος του περιβάλλοντος.
– Εμβέλεια: Βεβαιωθείτε ότι η κάμερα μπορεί να ανιχνεύσει με ακρίβεια αντικείμενα στις απαιτούμενες αποστάσεις.
– Μέγεθος και Βάρος: Η κάμερα θα πρέπει να είναι κατάλληλη για το μέγεθος και τους περιορισμούς βάρους του ρομπότ.
– Διεπαφή Δεδομένων: Συμβατότητα με τις δυνατότητες επεξεργασίας και τις διεπαφές δεδομένων του ρομπότ (π.χ., USB, Ethernet).
– Περιβαλλοντική ανθεκτικότητα: Η κάμερα θα πρέπει να μπορεί να λειτουργεί στις αναμενόμενες περιβαλλοντικές συνθήκες, συμπεριλαμβανομένου του φωτισμού, της θερμοκρασίας και της αντοχής στις καιρικές συνθήκες.
Διαβάστε περισσότερα: Αισθητήρας ανίχνευσης εμποδίων: Τύποι, οφέλη και πώς να επιλέξετε τον σωστό
Εφαρμογές
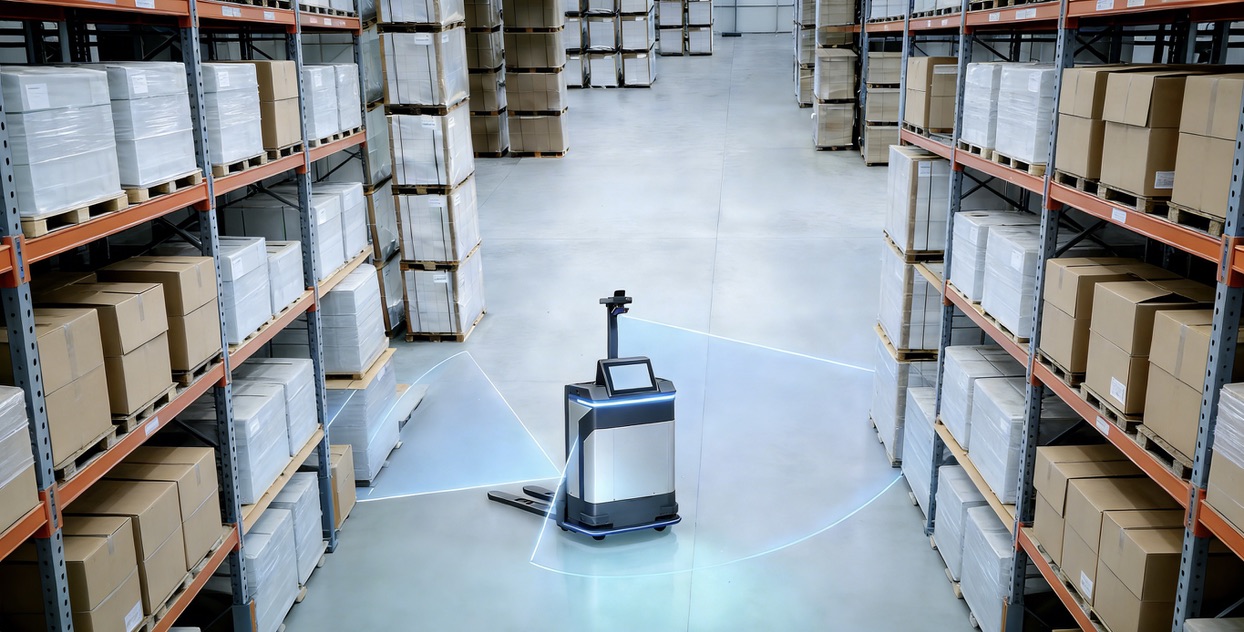
Αποφυγή εμποδίων λανθάνουσας AGV
Αποφυγή εμποδίων σε περονοφόρα ανυψωτικά εξωτερικού χώρου
Αποφυγή εμποδίων με αιωρούμενο drone
Αποφυγή εμποδίων μη επανδρωμένων οχημάτων χαμηλής ταχύτητας
Αποφυγή εμποδίων με μη επανδρωμένο σάρωθρο
Επιθεώρηση Οχήματος Αποφυγή Εμπόδιων
Αποφυγή εμποδίων με χλοοκοπτικό
Προστασία αυτόνομης ασφάλειας οχημάτων