

Η αξιόπιστη ανίχνευση εμποδίων στην αποθήκη απαιτεί κάτι περισσότερο από απλή μέτρηση απόστασης. Τα κινητά ρομπότ πρέπει να ανιχνεύουν αντικείμενα με διαφορετικά ύψη, σχήματα, χρώματα, υφές και ανακλαστικότητα υπό μεταβαλλόμενες συνθήκες φωτισμού.
Οι κάμερες βάθους της σειράς S της MRDVS χρησιμοποιούν άμεση ανίχνευση χρόνου πτήσης (dToF) για τη δημιουργία τρισδιάστατων πληροφοριών βάθους για περονοφόρα ανυψωτικά οχήματα AGV και AMR. Σε μια δοκιμή απόδοσης τον Ιούλιο του 2026, η MRDVS αξιολόγησε τον τρόπο με τον οποίο η S11 χειρίστηκε μαύρους, ανακλαστικούς, επικαλυπτόμενους και έντονα φωτισμένους στόχους.
Η αξιόπιστη ανίχνευση εμποδίων σε μια εν λειτουργία αποθήκη δεν είναι απλώς θέμα μέτρησης της απόστασης.
Τα φορτία των αποθηκών σπάνια είναι ομοιόμορφα. Οι παλέτες, τα κλουβιά και το απόθεμα μπορεί να είναι ματ μαύρο, τυλιγμένα σε ανακλαστική μεμβράνη ή φθαρμένα σε γκρι χρώμα χωρίς υφή. Οποιαδήποτε από αυτές τις επιφάνειες μπορεί να προκαλέσει έναν αισθητήρα που είναι συντονισμένος σε έναν εργαστηριακό στόχο δοκιμών.
Το εργασιακό περιβάλλον εισάγει πρόσθετες μεταβλητές:
Η πρακτική απαίτηση δεν είναι επομένως μόνο η μέτρηση της απόστασης, αλλά και η παραγωγή χρησιμοποιήσιμων τρισδιάστατων πληροφοριών σε μεταβαλλόμενους στόχους και περιβαλλοντικές συνθήκες.
Η τεχνολογία άμεσου χρόνου πτήσης εκπέμπει εξαιρετικά σύντομους παλμούς υπέρυθρου φωτός —συνήθως σε κλίμακα νανοδευτερολέπτων— και καταγράφει το διάστημα (Δt) μεταξύ της εκπομπής και της επιστροφής του ανακλώμενου σήματος. Η απόσταση υπολογίζεται απευθείας:
Επειδή η μέτρηση είναι ένας άμεσος χρονισμός του επιστρεφόμενου παλμού, κάθε pixel εντός του οπτικού πεδίου μπορεί να επιστρέψει μια τιμή βάθους σε μεγάλο βαθμό ανεξάρτητα από το χρώμα ή την υφή του στόχου. Το ενεργό στερεοφωνικό σύστημα, αντίθετα, προβάλλει ένα μοτίβο και τριγωνοποιεί το βάθος από το πώς αυτό το μοτίβο παραμορφώνεται σε δύο φακούς - μια διαδικασία που εξαρτάται από την ύπαρξη επαρκών οπτικών πληροφοριών για την αντιστοίχιση χαρακτηριστικών.
Η σειρά S εφαρμόζει αυτήν την αρχή με τρεις επιλογές υλικού που έχουν σημασία στον τομέα:
Το MRDVS αποδίδει τα αποτελέσματα που παρατηρήθηκαν στις παρακάτω δοκιμές σε αυτήν την υποκείμενη μέθοδο ανίχνευσης.
Κάμερα που χρησιμοποιήθηκε κατά τη διάρκεια της δοκιμής:
Το πρόγραμμα δοκιμών εξέτασε τέσσερις τύπους στόχων και σκηνών:
Η δοκιμή επικεντρώθηκε στην πληρότητα της εικόνας βάθους, στον ορισμό των άκρων, στη συμπεριφορά γύρω από επικαλυπτόμενα αντικείμενα, στα ελλείποντα δεδομένα νέφους σημείων και στον θόρυβο.
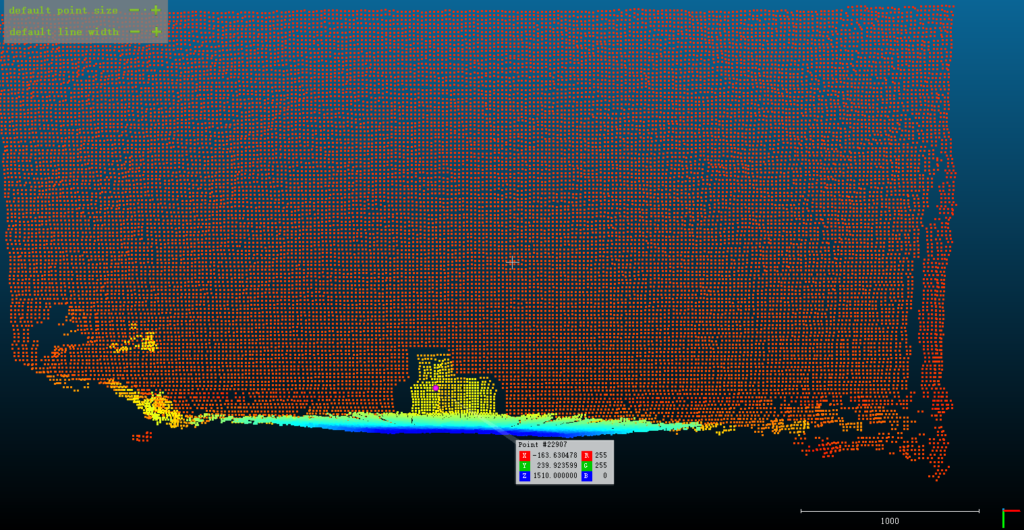
Η πρώτη δοκιμή τοποθέτησε ένα μαύρο αντικείμενο κοντά σε έναν λευκό τοίχο.
Αυτή είναι μια απλή αλλά αποκαλυπτική σκηνή, επειδή η κάμερα πρέπει να διακρίνει δύο γειτονικές επιφάνειες χρησιμοποιώντας μόνο τη διαφορά βάθους τους, παρόλο που το μαύρο αντικείμενο παρέχει περιορισμένη οπτική υφή.
Τα αποτελέσματα δείχνουν ότι το S11 παρήγαγε μια πλήρη εικόνα βάθους, η οποία στη συνέχεια μετατράπηκε σε μια τρισδιάστατη εικόνα νέφους σημείων με σαφώς καθορισμένες άκρες που χωρίζουν τα αντικείμενα από τον τοίχο. Όπως φαίνεται παραπάνω.
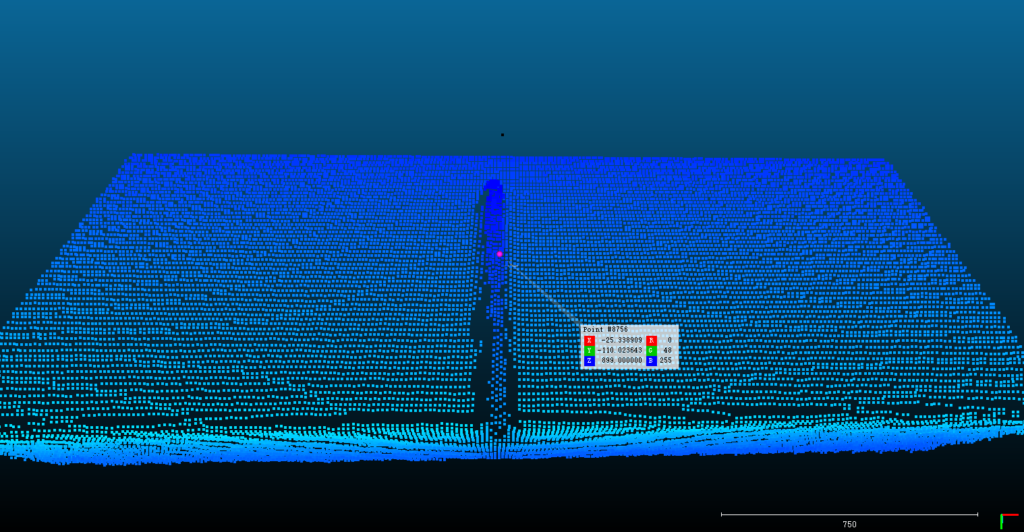
Η δεύτερη δοκιμή αξιολόγησε μια ανακλαστική στήλη.
Το MRDVS αναφέρει ότι το S11 παρήγαγε μια πλήρη εικόνα βάθους, η οποία στη συνέχεια μετατράπηκε σε εικόνα σημειακού νέφους χωρίς να λείπουν ή να διασκορπίζονται δεδομένα γύρω από τις άκρες της στήλης.
Αυτή η δοκιμή είχε ως στόχο να εξετάσει πώς η κάμερα dToF χειρίστηκε έναν στόχο που θα μπορούσε να παράγει απαιτητικές ανακλάσεις - μια συνηθισμένη κατάσταση όπου τα φορτία είναι τυλιγμένα με συρρίκνωση ή αποθηκεύονται σε μεταλλικά κλουβιά.
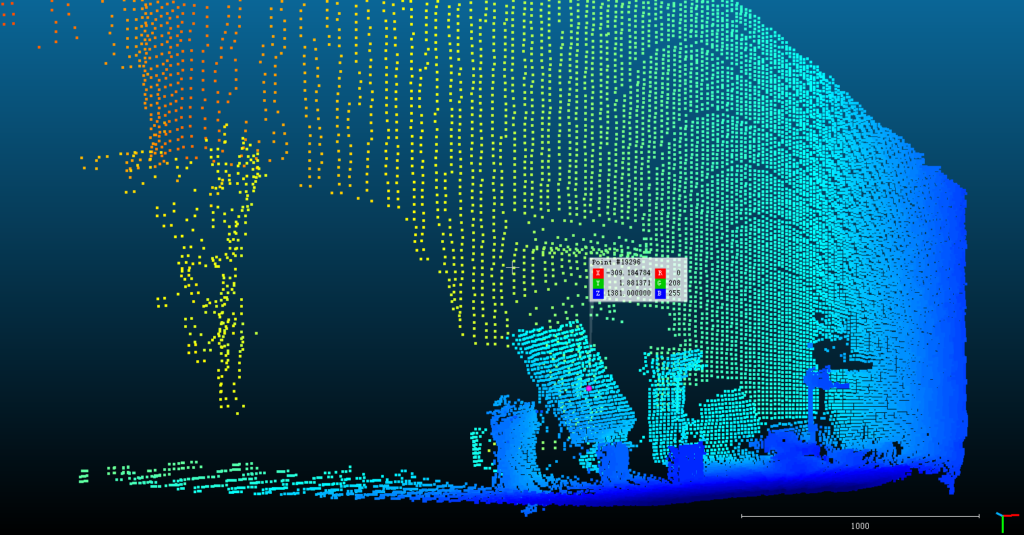
Η τρίτη δοκιμή χρησιμοποίησε μια εσωτερική σκηνή που περιείχε πολλαπλά στοιβαγμένα αντικείμενα τοποθετημένα σε διαφορετικά βάθη.
Το MRDVS αναφέρει ότι το S11 διατήρησε τις λεπτομέρειες σε όλη τη σκηνή.
Για την ανίχνευση εμποδίων στην αποθήκη, η διατήρηση πληροφοριών βάθους γύρω από επικαλυπτόμενα αντικείμενα είναι σημαντική, επειδή οι παλέτες, τα φορτία, τα ράφια και ο κινητός εξοπλισμός ενδέχεται να μπλοκάρουν εν μέρει το ένα το άλλο. Ένα κενό στο νέφος σημείων σε ένα όριο επικάλυψης είναι ακριβώς το σημείο όπου ένα ρομπότ χρειάζεται δεδομένα για να αποφασίσει εάν ένα κενό είναι διασχίσιμο.
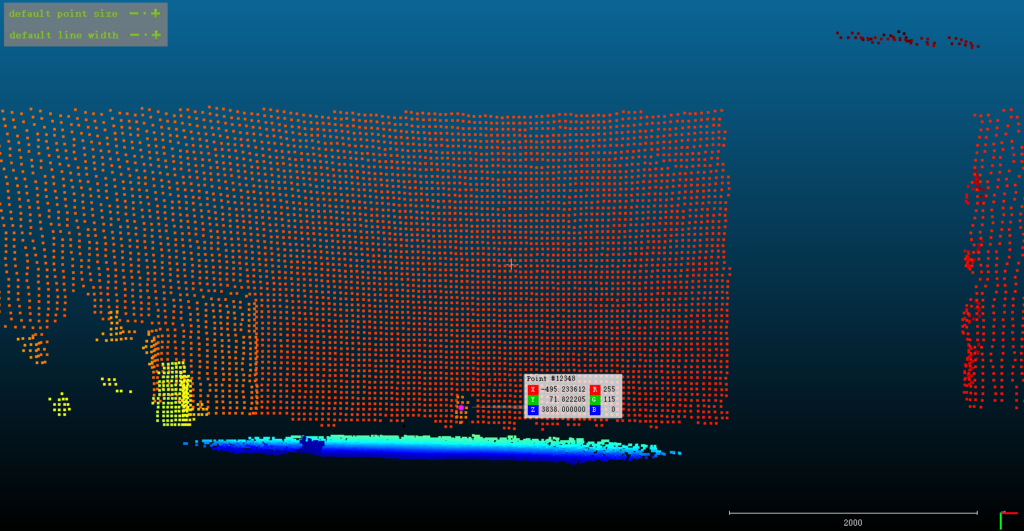
Η τέταρτη δοκιμή απομόνωσε τη μεταβλητή φωτισμού. Τέσσερα αντικείμενα με κανονική ανακλαστικότητα τοποθετήθηκαν πίσω από μια ισχυρή πηγή φωτός που στρεφόταν προς την κάμερα και σε απόσταση περίπου 4 μέτρων από αυτήν, έτσι ώστε ο φωτισμός να πέφτει στον φακό και όχι στους στόχους.
Ο οπίσθιος φωτισμός αυτού του είδους αναπαράγει μία από τις πιο συνηθισμένες αιτίες αστοχίας βάθους σε πραγματικές εφαρμογές. Ένα περονοφόρο ανυψωτικό AGV που διασχίζει μια πόρτα χώρου κινείται από περίπου 200 lux σε εσωτερικούς χώρους σε δεκάδες χιλιάδες lux σε εξωτερικούς χώρους εντός ενός μόνο μήκους οχήματος, συχνά στραμμένο απευθείας στο φως καθώς το κάνει, και ο αισθητήρας δεν έχει την ευκαιρία να επαναρυθμιστεί μεταξύ των δύο συνθηκών.
Το MRDVS αναφέρει ότι υπό αυτές τις συνθήκες, το S11 παρήγαγε μια πλήρη εικόνα βάθους σε όλο το οπτικό πεδίο, η οποία στη συνέχεια μετατράπηκε σε τρισδιάστατη εικόνα σημειακού νέφους με και τα τέσσερα αντικείμενα να διαχωρίζονται σαφώς μεταξύ τους και από το φόντο.
| Δοκιμαστική σκηνή | MRDVS S11 (dToF) |
| Μαύρα αντικείμενα κοντά σε έναν λευκό τοίχο | Πλήρης εικόνα νέφους σημείων με σαφώς καθορισμένο διαχωρισμό μεταξύ των επιφανειών |
| Ανακλαστική στήλη | Πλήρης εικόνα νέφους σημείων χωρίς ελλείποντα ή διασκορπισμένα δεδομένα ακμών |
| Στοιβαγμένα αντικείμενα σε διαφορετικά βάθη | Διατηρούνται οι λεπτομέρειες σε όλη τη σκηνή |
| Τέσσερα αντικείμενα με έντονο οπίσθιο φωτισμό | Πλήρης εικόνα νέφους σημείων, με και τα τέσσερα αντικείμενα σαφώς διαχωρισμένα |
Η ποιότητα ανίχνευσης μεταφράζεται σε ασφάλεια μόνο εάν το αποτέλεσμα φτάσει στον ελεγκτή του οχήματος εγκαίρως.
Το MRDVS αναφέρει τυπική καθυστέρηση από άκρο σε άκρο από 70 έως 100 χιλιοστά του δευτερολέπτου για το S11 υπό τυπικές συνθήκες λειτουργίας και ελάχιστη απόσταση εργασίας περίπου 10 cm (4 ίντσες).
Η ελάχιστη απόσταση εργασίας είναι σημαντική όταν πρέπει να ανιχνευθούν εμπόδια κοντά στην πορεία ενός περονοφόρου ανυψωτικού AGV — για παράδειγμα, ένα πόδι παλέτας ή ένα κράσπεδο ακριβώς μπροστά από τις περόνες. Η πραγματική απόδοση ανάπτυξης εξαρτάται επίσης από την τοποθέτηση του αισθητήρα, τη γεωμετρία του οχήματος, τη διαμόρφωση της ζώνης ανίχνευσης και την ταχύτητα λειτουργίας.
Η ανίχνευση εμποδίων είναι μόνο ένα μέρος ενός ολοκληρωμένου συστήματος ασφάλειας και ελέγχου κινητού ρομπότ. Η σειρά S διαθέτει έναν αλγόριθμο αποφυγής εμποδίων σε πραγματικό χρόνο που εκτελείται απευθείας στην κάμερα, χωρίς να απαιτείται εξωτερικός βιομηχανικός υπολογιστής.
Κύρια σημεία της ενσωματωμένης λύσης αποφυγής εμποδίων
Επειδή η γεωμετρία της ζώνης μπορεί να διαμορφωθεί ως ορθογώνιος ή κωνικός όγκος, η περιοχή ανίχνευσης μπορεί να ακολουθεί την κατεύθυνση κίνησης του οχήματος αντί να βασίζεται σε μία μόνο σταθερή ακτίνα ανίχνευσης.
Πέρα από την αποφυγή που βασίζεται στην κεντρική ζώνη, η σειρά S υποστηρίζει την αντίληψη υψηλότερου επιπέδου για περιβάλλοντα με ακαταστασία και συνεργασία.
Η ανίχνευση εμποδίων στην αποθήκη πρέπει να λαμβάνει υπόψη περισσότερα από την απόσταση. Το χρώμα του στόχου, η υφή, η ανακλαστικότητα, η επικάλυψη, ο φωτισμός, η τοποθέτηση των αισθητήρων και η κίνηση του οχήματος επηρεάζουν όλα τις πληροφορίες βάθους που είναι διαθέσιμες σε ένα AGV ή AMR.
Η δοκιμή του Ιουλίου 2026 που περιγράφεται εδώ δείχνει πώς το MRDVS S11 χειρίστηκε τέσσερις σκόπιμα δύσκολες σκηνές - μαύρα αντικείμενα σε φόντο λευκού τοίχου, μια ανακλαστική στήλη, επικαλυπτόμενα στοιβαγμένα φορτία και τέσσερα αντικείμενα σε φόντο έντονου οπίσθιου φωτισμού. Και στις τέσσερις σκηνές, το S11 επέστρεψε εικόνες πλήρους βάθους με σαφώς καθορισμένες άκρες.

