Σύστημα σύντηξης Lidar-Vision σειράς S για ρομποτική παντός εδάφους

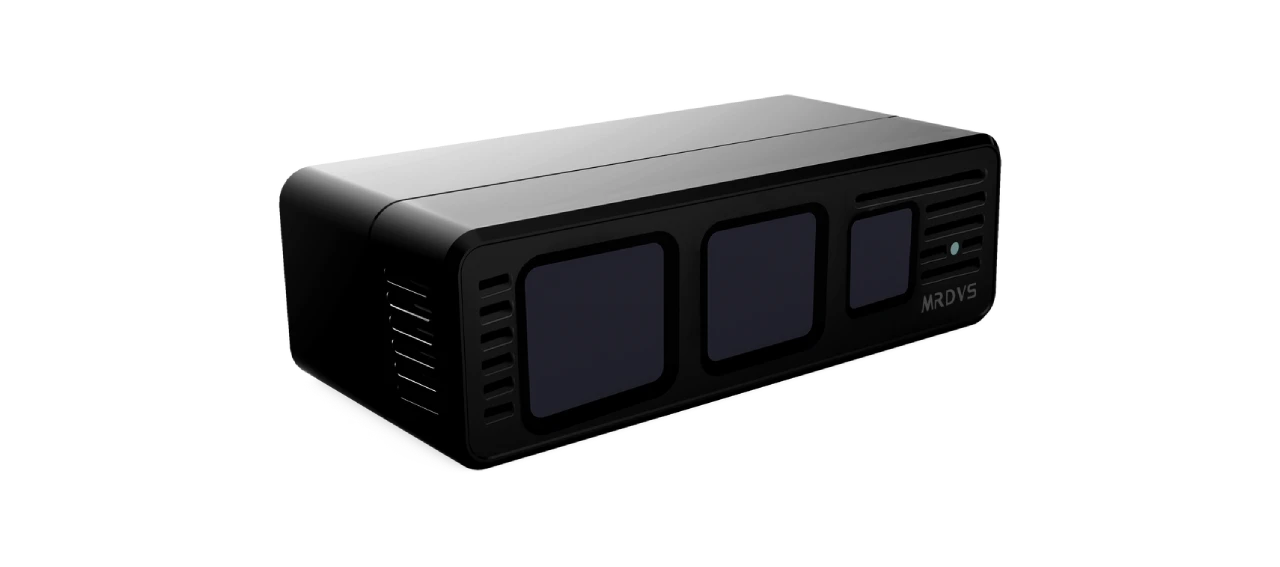
Γνωρίστε τις κάμερες της σειράς MRDVS S - οι οποίες προσφέρουν αντίληψη dToF μεγάλης εμβέλειας και υψηλής ακρίβειας με ενσωματωμένη ανίχνευση όρασης-lidar, επιτρέποντας αξιόπιστη χαρτογράφηση, πλοήγηση και αποφυγή εμποδίων σε ρομποτικές εφαρμογές εξωτερικού, εσωτερικού χώρου και παντός εδάφους.

Εικονίδιο MIPI

Διαθέσιμη διεπαφή MIPI

FOV 120° × 80°

Αποφυγή εμποδίων

Ethernet

S10

190g Ελαφρύ σώμα
Ethernet & Προσαρμόσιμες επιλογές εισόδου/εξόδου
240 x 160 ανάλυση
LiDAR dToF στερεάς κατάστασης
Έως 42 μέτρα με ανακλαστικότητα 90%
Ανάλυση βάθους 240 × 120
S10
S10 Ultra Lite

42m

Μέγιστη απόσταση εργασίας

RGB-D

Σύντηξη εικόνων

240*160

Ανάλυση βάθους

Πολυπεριβαλλοντική ρομποτική λύση για εσωτερικούς και εξωτερικούς χώρους

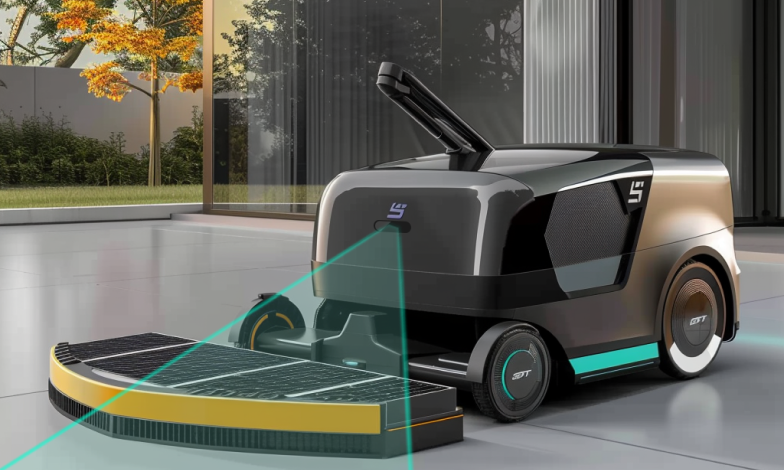
Ξεπερνά τις παρεμβολές πολλαπλών διαδρομών, χειρίζεται ποικίλες επιφάνειες (από ανακλαστικές έως ματ), αντέχει στο έντονο φως (συμπεριλαμβανομένου του άμεσου ηλιακού φωτός) και προσφέρει εκτεταμένη κάλυψη σχεδόν χωρίς τυφλά σημεία, σε συνδυασμό με αθόρυβη λειτουργία ανθεκτική στη σκόνη.

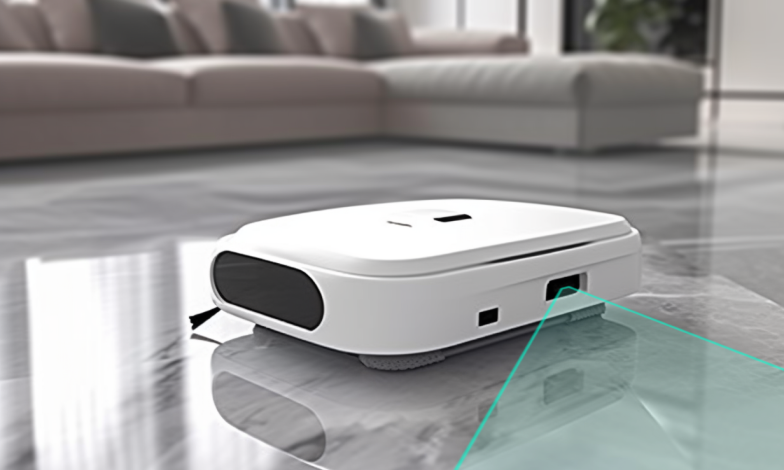
12401745197233 .εικ

Ρομπότ κενού

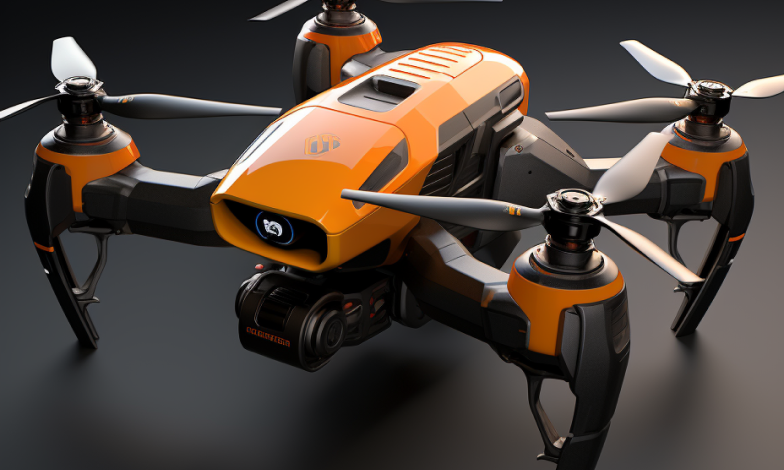
12411745197245 .εικ

Κηφήνας

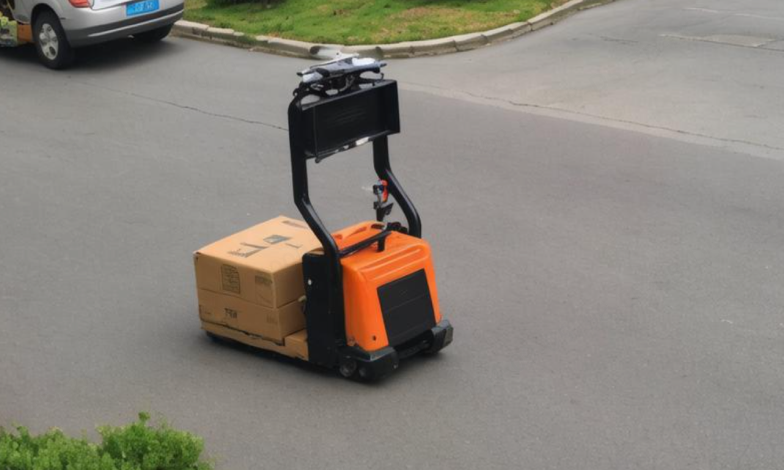
12421745197252 .εικ

AGV

12431745197262 .εικ

Εμπορικό Ρομπότ Καθαρισμού

12441745197269 .εικ

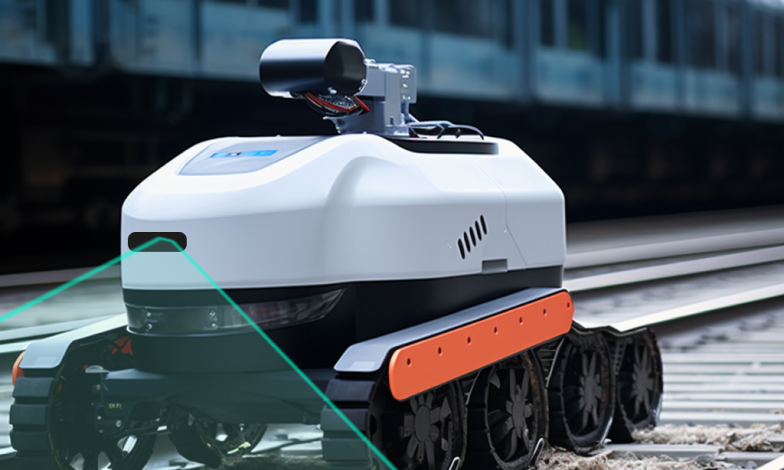
Ρομπότ επιθεώρησης

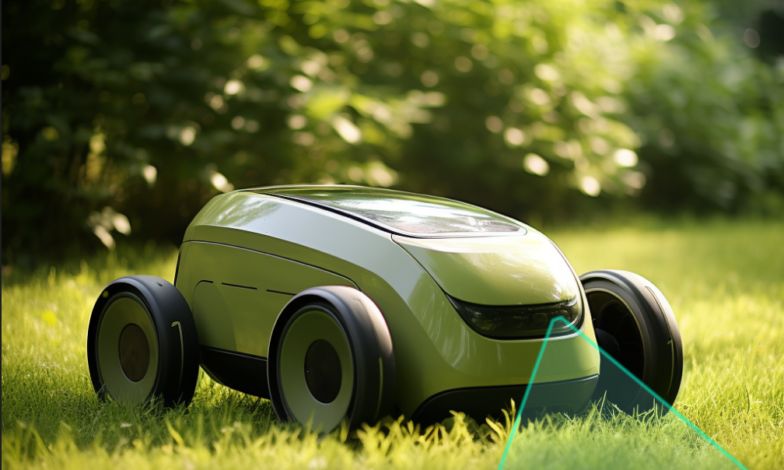
Ρομποτικό χορτοκοπτικό

Ρομποτικό χορτοκοπτικό

Διαφορά μεταξύ μοντέλων

ΜοντέλοS10S10 Ultra Lite
Φωτισμός940 nm940 nm
ΠαραγωγήΧάρτης βάθους / τρισδιάστατο νέφος σημείων / χάρτης πλάτους RGB / IRΧάρτης βάθους / τρισδιάστατο νέφος σημείων / χάρτης πλάτους υπέρυθρου
Ανάλυση βάθους (H × V)240 × 160 εικονοστοιχεία240 × 120 εικονοστοιχεία
Ρυθμός καρέ βάθουςΜέγ. 20 fps, συνήθως 15 fpsΣυνήθως 10 fps
Βάθος FoV (H × V)120° × 78° ±3°120° × 60° ±3°
Ανάλυση RGB (H × V)1632 × 1224 Δ/Υ (Χωρίς RGB)
Ρυθμός καρέ RGBΜέγ. 20 fps, τυπικά 15 fpsΔ/Υ (Χωρίς RGB)
RGB FoV (H × V)120° × 90° ±3°Δ/Υ (Χωρίς RGB)
Τύπος κλείστρου RGBRolling ShutterΔ/Υ (Χωρίς RGB)
Εύρος εργασίας0.3–8 m (ανακλαστικότητα 90%)· 0.3–3 m (ανακλαστικότητα 5%)0.2–42 m (ανακλαστικότητα 90%)· 0.2–30 m (ανακλαστικότητα 10%)
Ακρίβεια3 εκ4 εκ
Κατανάλωση ενέργειας≤4 W (μέσος όρος)<9 Δ
Διαστάσεις (L × W × H)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Βάρος Ζ 190Περίπου. 410 g
Τροφοδοσία12 ~ 28V12V ~ 27V
Επικοινωνία δεδομένωνEthernet
*Επικοινωνήστε μαζί μας για προσαρμοσμένες εισόδους/εξόδους
Ethernet
Βαθμολογία περιβλήματοςIP54IP67
Θερμοκρασία λειτουργίας-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Θερμοκρασία αποθήκευσης-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Προγραμματισμός / SDKC / C++ / ROS SDKC / C++ / ROS SDK
Λειτουργικό σύστημαWindows 7/8/10/11, Linux, ARM Linux/ROSWindows 7/8/10/11, Linux, ARM Linux/ROS


Σύγκριση τεχνολογίας

dToF έναντι iToF

WechatIMG1247

Αρχή dToF

Ο dToF (Άμεσος Χρόνος Πτήσης) μετρά άμεσα τον χρόνο πτήσης (ToF) των φωτεινών παλμών για τον υπολογισμό της απόστασης. Εκπέμπει εξαιρετικά σύντομους φωτεινούς παλμούς (συνήθως νανοδευτερόλεπτα) και καταγράφει το χρονικό διάστημα (Δt) μεταξύ της εκπομπής του παλμού και της ανάκλασης από το αντικείμενο-στόχο. Η απόσταση υπολογίζεται χρησιμοποιώντας τον τύπο: Απόσταση = (Ταχύτητα Φωτός × Δt) / 2 (Η διαίρεση με το 2 λαμβάνει υπόψη την κυκλική διαδρομή του φωτεινού παλμού: εκπομπή → στόχος → δέκτης.) Αυτή η μέτρηση άμεσου χρόνου επιτρέπει υψηλή ακρίβεια, ειδικά για εφαρμογές μεγάλης εμβέλειας.
WechatIMG1248

Αρχή iToF

Το iToF (Έμμεσος Χρόνος Πτήσης) υπολογίζει την απόσταση μετρώντας τη μετατόπιση φάσης (Δφ) συνεχώς διαμορφωμένου φωτός (π.χ., ημιτονοειδή ή τετραγωνικά κύματα). Ο αισθητήρας εκπέμπει φως με γνωστή συχνότητα διαμόρφωσης (f) και μήκος κύματος (λ = c/f, όπου c = ταχύτητα φωτός). Κατά την ανάκλαση, ανιχνεύεται η διαφορά φάσης μεταξύ των εκπεμπόμενων και των λαμβανόμενων σημάτων. Η απόσταση υπολογίζεται χρησιμοποιώντας: Απόσταση = (Δφ × λ) / (4π) (Δφ είναι η καθυστέρηση φάσης σε ακτίνια και η διαίρεση με το 4π λαμβάνει υπόψη την διαδρομή μετ' επιστροφής και τον κύκλο φάσης 360°.) Αυτή η έμμεση μέθοδος είναι αποτελεσματική για μικρές έως μεσαίες περιοχές, εξισορροπώντας την ανάλυση και την κατανάλωση ενέργειας.

Χαρακτηριστικά της σειράς S

Πυρήνας ακριβείας μέτρησης εμβέλειας υπο-νανοδευτερολέπτων

Απόδοση σε όλες τις επιφάνειες, σε όλο το φως

Υψηλής απόδοσης, σταθερή εκπομπή λέιζερ

Συγχρονισμός πολλαπλών καμερών

Ίδρυμα για Προηγμένη Αντίληψη

Δυνατότητες Ευφυούς Συστήματος

Λύνοντας τις πραγματικές σας ανάγκες με διαμορφώσιμη ασφάλεια και προσαρμοσμένη αντίληψη

Ενσωματωμένη και διαμορφώσιμη αποφυγή εμποδίων

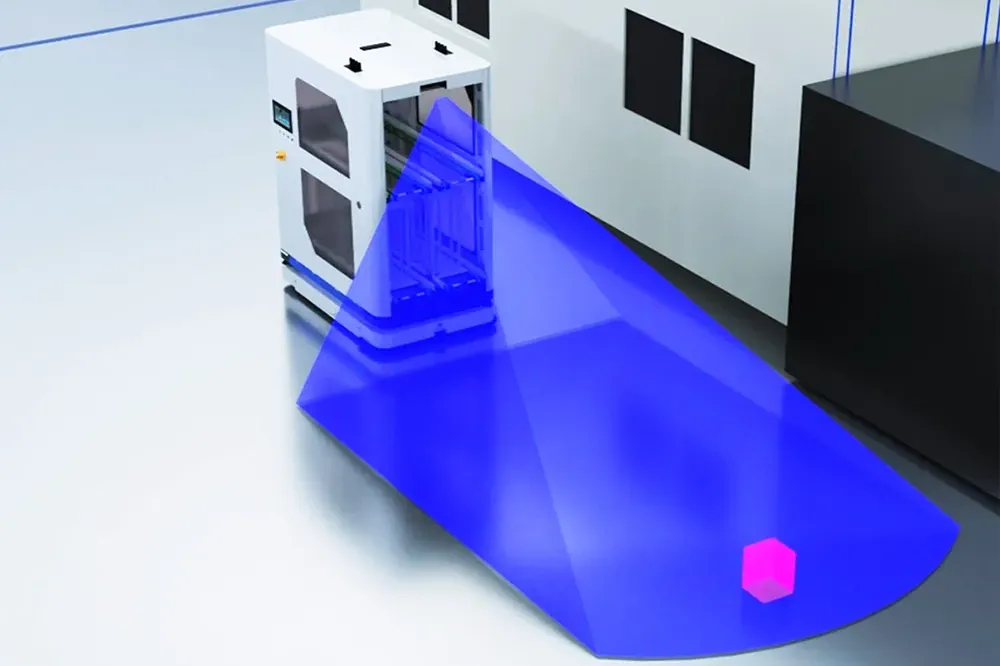
Η σειρά S είναι εξοπλισμένη με αλγόριθμο αποφυγής εμποδίων σε πραγματικό χρόνο, έτοιμο για άμεση ανάπτυξη.
Το σύστημα παρέχει έως και 20 προκαθορισμένες ζώνες αποφυγήςΟι χρήστες μπορούν να εναλλάσσονται δυναμικά μεταξύ αυτών των ζωνών μέσω API καθώς κινείται το AMR, επιτρέποντας πολιτικές ασφαλείας που λαμβάνουν υπόψη το περιβάλλον σε διαφορετικούς τομείς λειτουργίας.

Δυνατότητες Ευφυούς Συστήματος

Λύνοντας τις πραγματικές σας ανάγκες με διαμορφώσιμη ασφάλεια και προσαρμοσμένη αντίληψη

Προηγμένες λειτουργίες από την αρχή

Πέρα από την αποφυγή του πυρήνα, το σύστημα υποστηρίζει επίσης εξελιγμένη αντίληψη για την αντιμετώπιση σύνθετων λειτουργικών σεναρίων:

Υπηρεσίες Ανάπτυξης κατά Παραγγελία

Χρειάζεστε μια λύση για συγκεκριμένα αντικείμενα ή μοναδικές ροές εργασίας; Η ομάδα μας παρέχει υπηρεσίες ανάπτυξης προσαρμοσμένων αλγορίθμων πλήρους κύκλου για την επιτάχυνση του έργου σας. Μπορούμε να δημιουργήσουμε προσαρμοσμένες ενότητες αντίληψης με βάση τις ακριβείς απαιτήσεις σας, όπως:

ΞΕΚΙΝΗΣΤΕ ΤΗΝ ΑΝΑΠΤΥΞΗ ΜΕ ΤΟ MRDVS LxCamera SDK

Το LxCamera SDK προσφέρει ολοκληρωμένα εργαλεία ανάπτυξης λογισμικού, συμπεριλαμβανομένων πακέτων πυρήνα C/C++, συνδέσμων Python και υποστήριξης ROS 1/ROS 2. Συμβατό με συστήματα Windows, Linux και ARM-Linux, παρέχει φιλικά προς το χρήστη API, παραδείγματα προγραμμάτων και δυαδικά αρχεία προβολής GUI (που υποστηρίζουν Windows και Ubuntu) – όλα διαθέσιμα για λήψη μέσω του καναλιού MRDVS GitHub, μαζί με λεπτομερή εγχειρίδια χρήστη.


Λύση έτοιμη για χρήση

3D αποφυγή εμποδίων

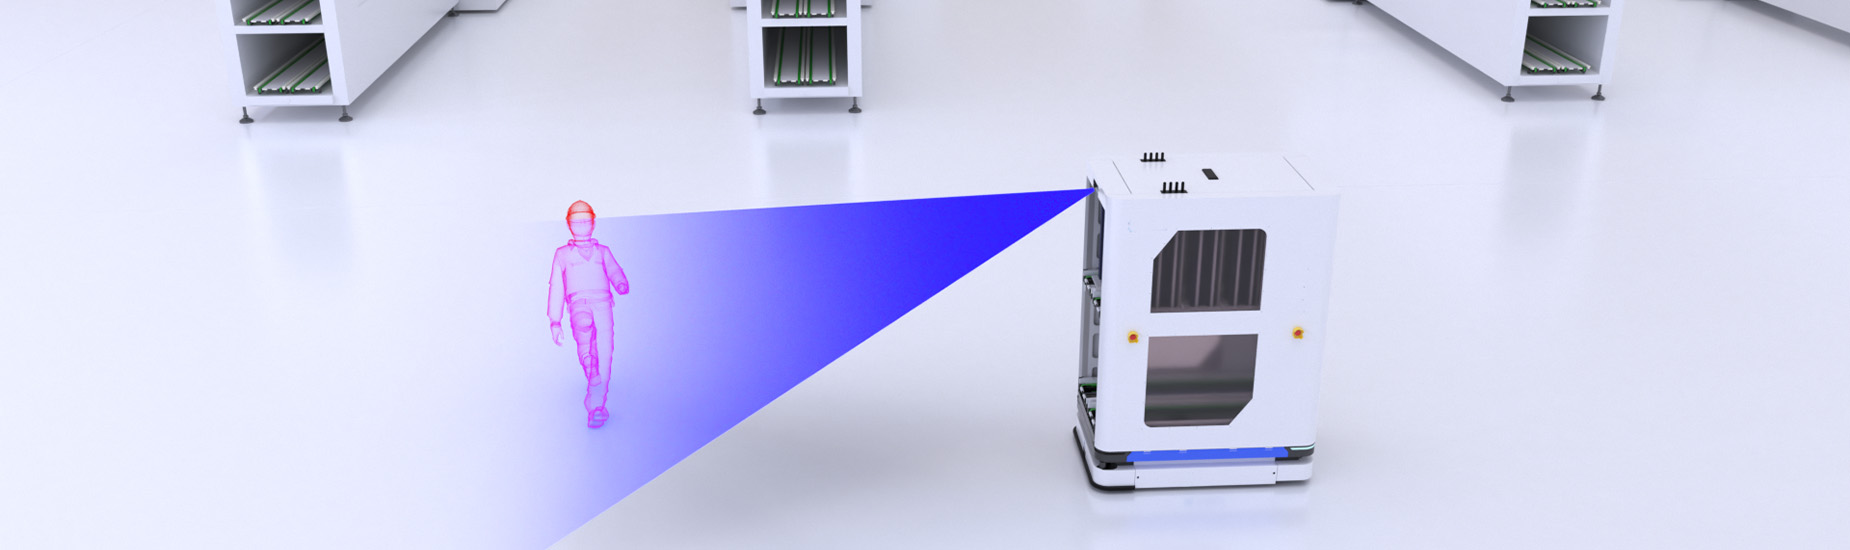
Το MRDVS βελτιώνει την πλοήγηση ρομπότ με προηγμένη αποφυγή εμποδίων χρησιμοποιώντας τη σειρά φωτογραφικών μηχανών RGB-D ToF S.

Τρισδιάστατη μέτρηση όγκου

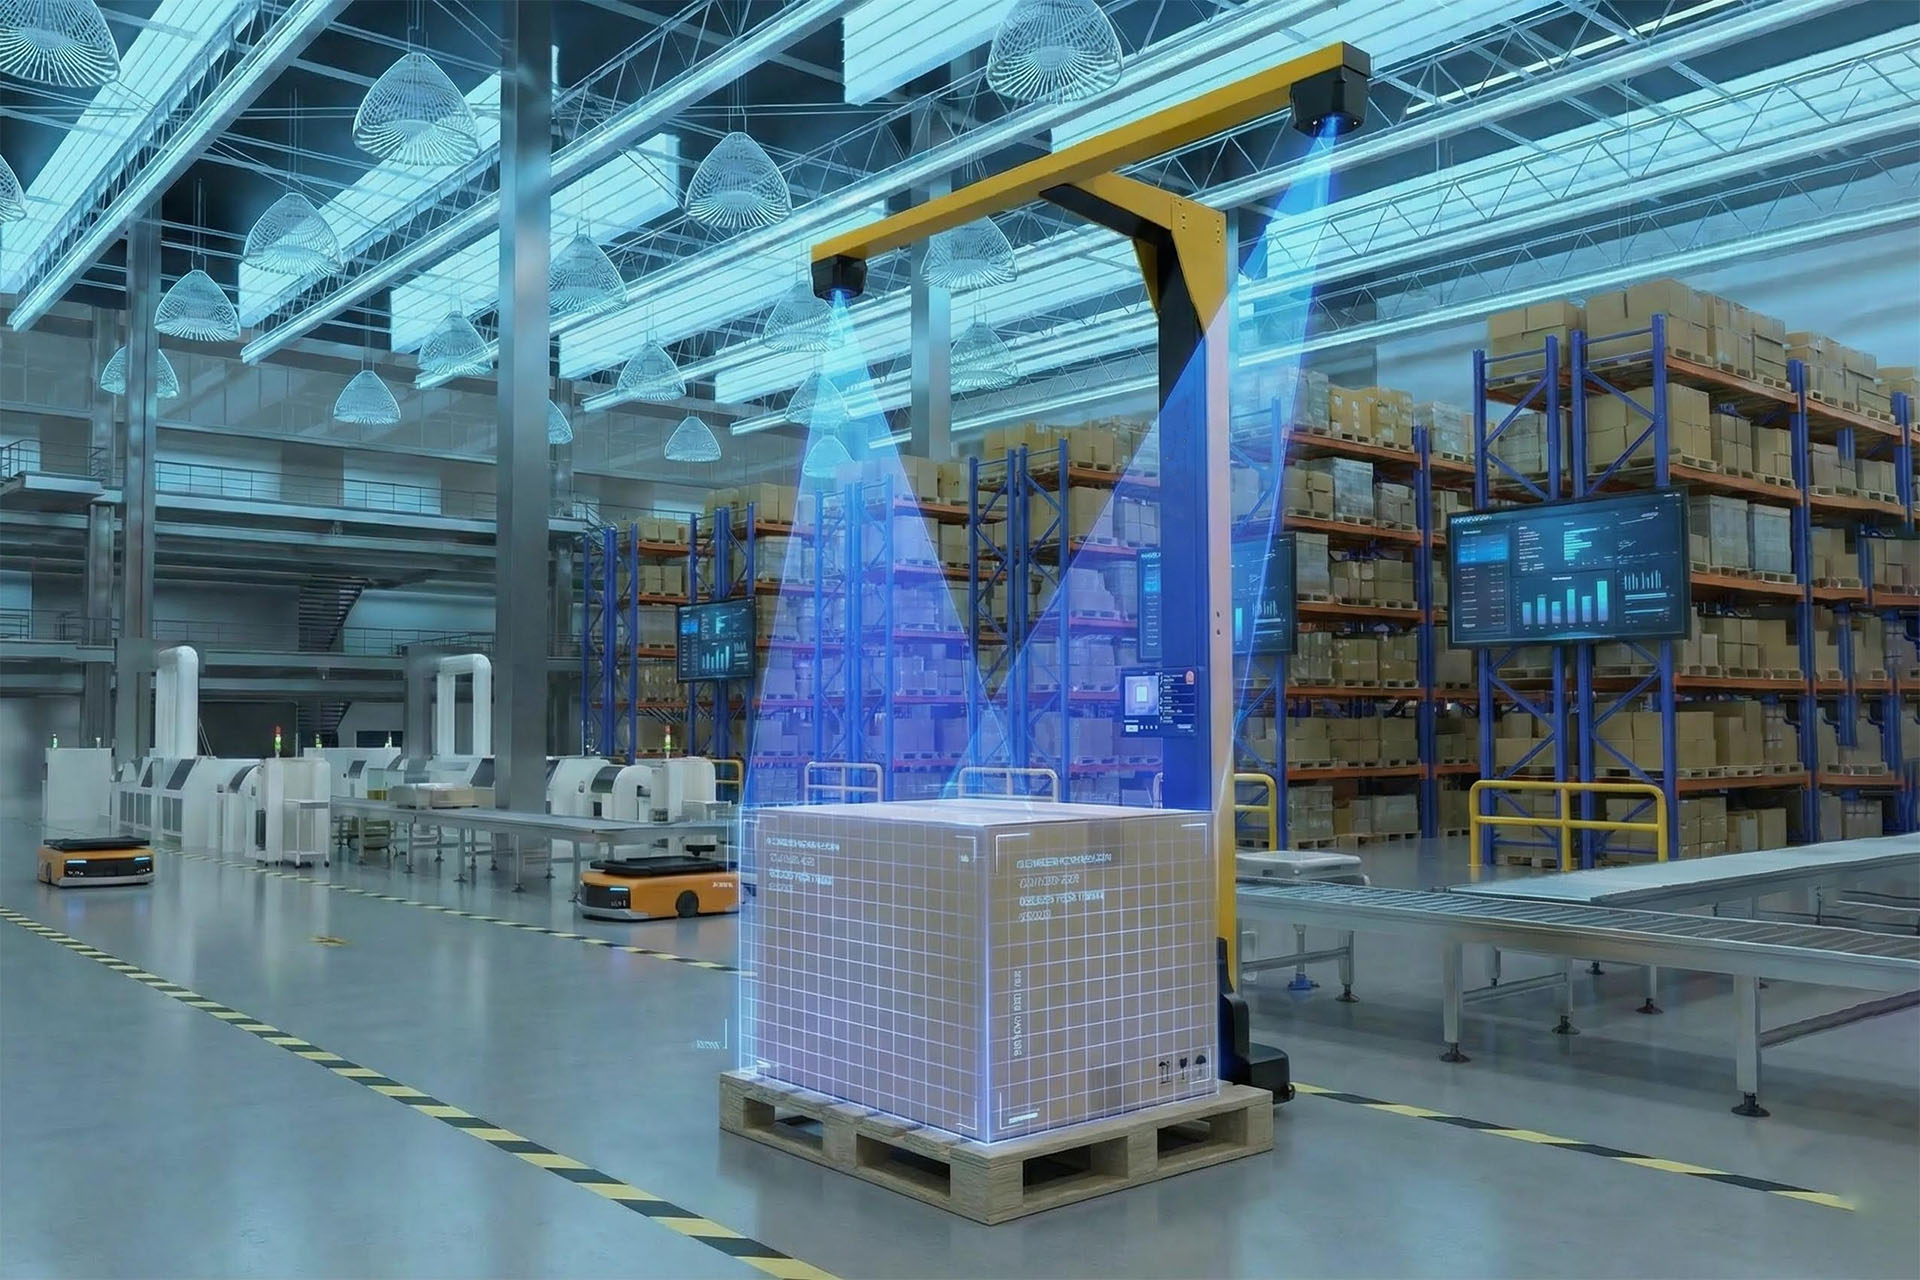
Οι τρισδιάστατες κάμερες βάθους και οι προηγμένοι αλγόριθμοι καταγράφουν αντικείμενα για τον ακριβή υπολογισμό των όγκων, παρέχοντας γρήγορη, οικονομική και έτοιμη για logistics ακρίβεια.

Περισσότερα για τη σειρά S

Όλα τα μοντέλα της σειράς S

S10

Το S10 διαθέτει ανάλυση βάθους 240 × 160, καταγράφοντας πληροφορίες βάθους και υφής σε πραγματικό χρόνο για να παρέχει σταθερή αντίληψη μεγάλων αποστάσεων για μη επανδρωμένα οχήματα χαμηλής ταχύτητας, μη επανδρωμένα περονοφόρα ανυψωτικά, drones, χλοοκοπτικά μηχανήματα και άλλες συσκευές. 

Το S10 Ultra Lite είναι ένα συμπαγές στερεάς κατάστασης dToF LiDAR για ρομποτική αντίληψη εσωτερικών και εξωτερικών χώρων. Παρέχει χάρτες βάθους, τρισδιάστατα νέφη σημείων και δεδομένα πλάτους υπέρυθρου σε εύρος 0.2–42 m με ανακλαστικότητα 90% για χλοοκοπτικές μηχανές, τετράποδα ρομπότ και drones πολλαπλών ρότορων.

Μείνε συνδεδεμένος!

Αφήστε μας ένα μήνυμα

Είμαστε εδώ για να βοηθήσουμε! Παρακαλούμε χρησιμοποιήστε την παρακάτω φόρμα για να μας αφήσετε ένα μήνυμα ή να κάνετε οποιεσδήποτε ερωτήσεις μπορεί να έχετε. Η ομάδα μας θα επικοινωνήσει μαζί σας το συντομότερο δυνατό.

* Απαιτούμενα πεδία
Με την υποβολή αυτής της φόρμας, επιβεβαιώνετε ότι συμφωνείτε ότι η Mrdvs Technology θα επικοινωνήσει μαζί σας με μηνύματα ηλεκτρονικού ταχυδρομείου που σχετίζονται με το μάρκετινγκ ή μέσω τηλεφώνου. Οι ιστότοποι και οι επικοινωνίες της MRDVS υπόκεινται στους Όρους Χρήσης. 
Λογότυπο MRDVS

Λάβετε τα τελευταία νέα του MRDVS, ενημερώσεις προϊόντων, εκδηλώσεις και πολλά άλλα.