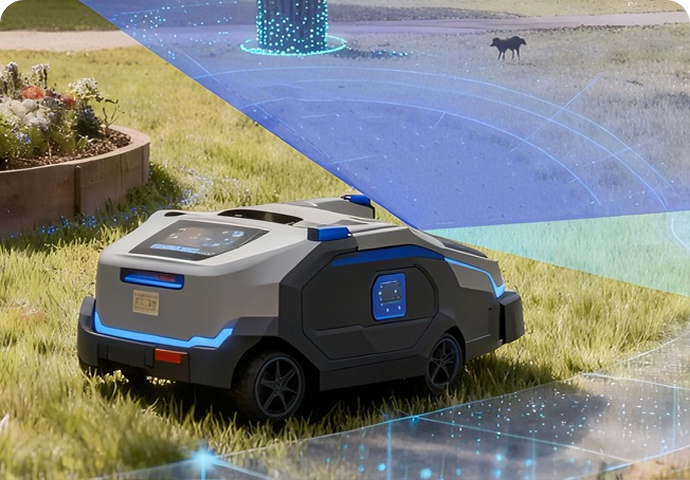



Αισθητήρες σύντηξης LiDAR-Vision σειράς S για αυτόνομη αντίληψη ρομπότ

Η σειρά S συνδυάζει την ανίχνευση βάθους LiDAR και την όραση RGB για να παρέχει τρισδιάστατη αντίληψη περιβάλλοντος σε πραγματικό χρόνο για AMR, τετράποδα ρομπότ, ρομπότ εξυπηρέτησης και αυτόνομα οχήματα.

Εικονίδιο MIPI

Διαθέσιμη διεπαφή MIPI

FOV 120° × 80°

Αποφυγή εμποδίων

Ethernet

Κατανοήστε τη σειρά S σε ένα λεπτό

Τι είναι ο αισθητήρας LiDAR-Vision της σειράς S;

Η σειρά S είναι ένας αισθητήρας τρισδιάστατης αντίληψης που ενσωματώνει την μέτρηση εύρους LiDAR και την απεικόνιση RGB για να παρέχει ακριβείς πληροφορίες βάθους, νέφη σημείων και οπτικά δεδομένα για αυτόνομα ρομπότ.

Ποια προβλήματα λύνει;

Εντοπίζει εμπόδια χαμηλού προφίλ, αιωρούμενα, ακανόνιστα και τρισδιάστατα που ενδέχεται να μην εντοπιστούν από τους συμβατικούς αισθητήρες επίπεδης σάρωσης.

Συμβατές πλατφόρμες ρομπότ

Η σειρά S είναι συμβατή με πολλαπλές ρομποτικές πλατφόρμες, όπως AMR, τετράποδα ρομπότ, ρομπότ σέρβις και αυτόνομα οχήματα.

Διαθέσιμα αποτελέσματα δεδομένων

Παρέχει χάρτες βάθους, νέφη σημείων, εικόνες RGB ή δεδομένα που σχετίζονται με εμπόδια ανάλογα με το μοντέλο.

Ποια ρομπότ είναι συμβατά με τη σειρά S;

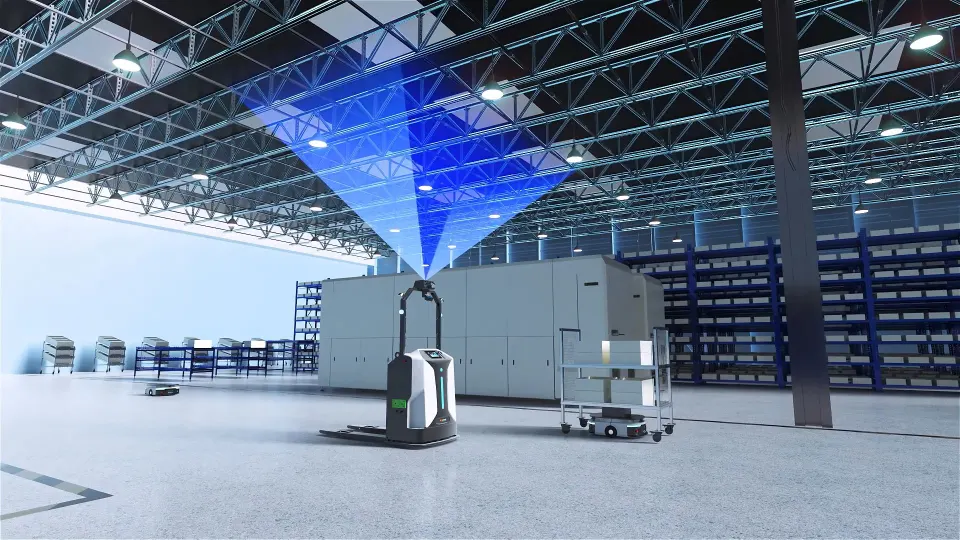
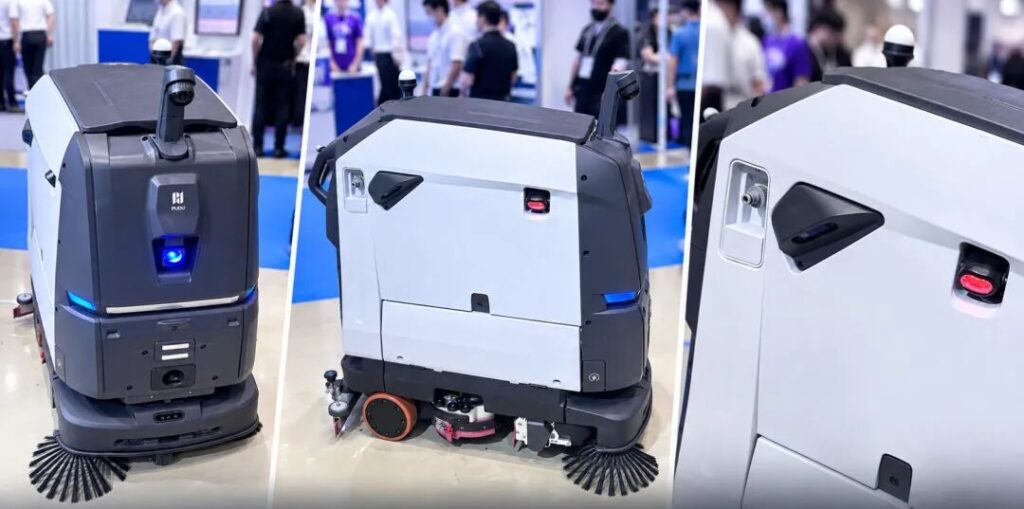
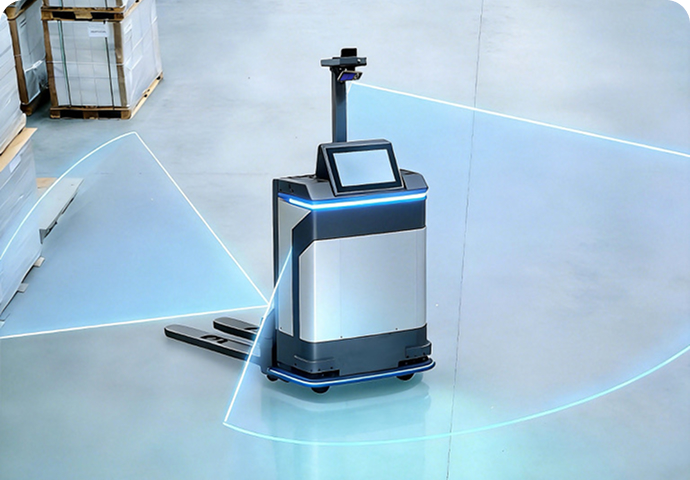
amrs και agv

AMR και AGV

·Τοποθετείται μπροστά, πίσω ή στα πλάγια

·Τοποθετείται στο μπροστινό, στο πίσω μέρος και στα πλάγια του ρομπότ.

·Προτεινόμενα μοντέλα: S10, S10 Pro

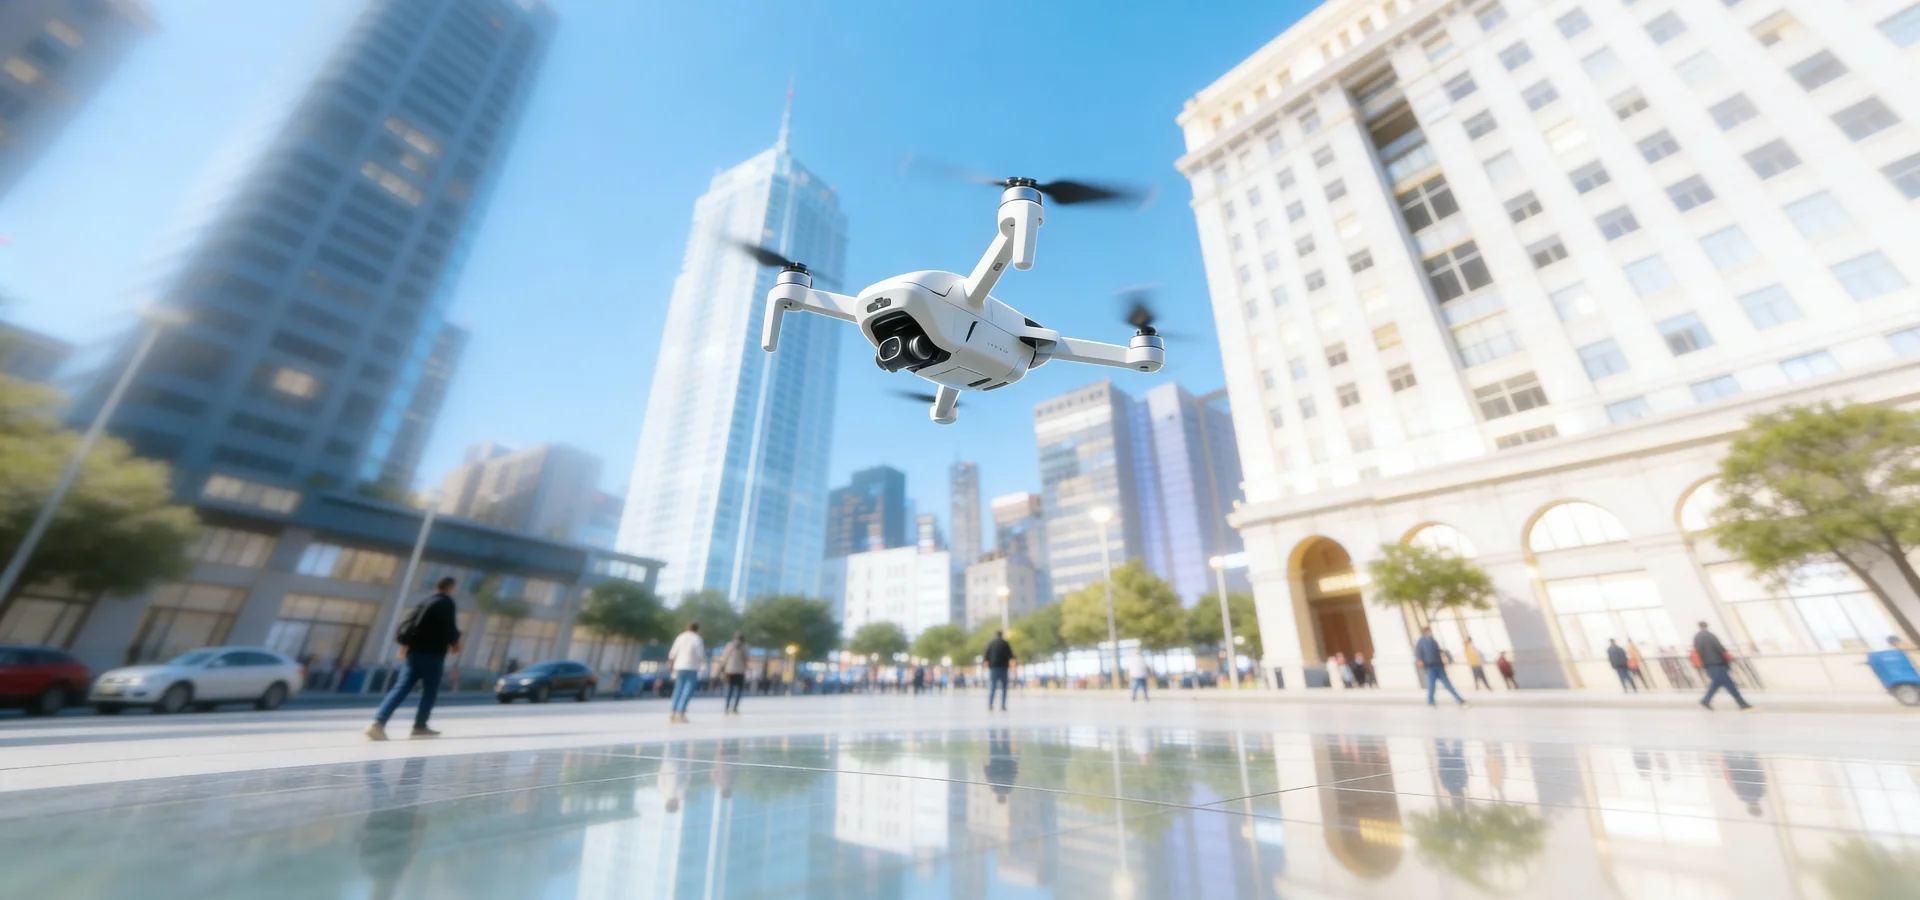
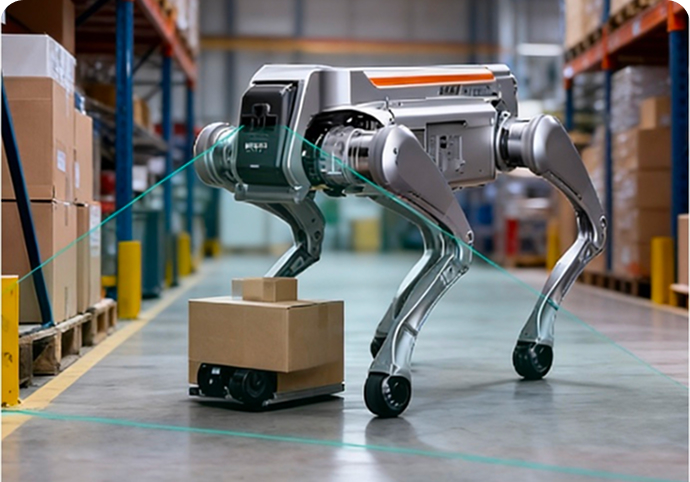
Τετράποδα ρομπότ

Τετράποδα ρομπότ

· Εντοπίζει κοντινά εμπόδια και σαρώνει το μπροστινό περιβάλλον.

·Αναλύει σύνθετο έδαφος και περιβάλλον.

·Προτεινόμενα μοντέλα: S10 Ultra Lite

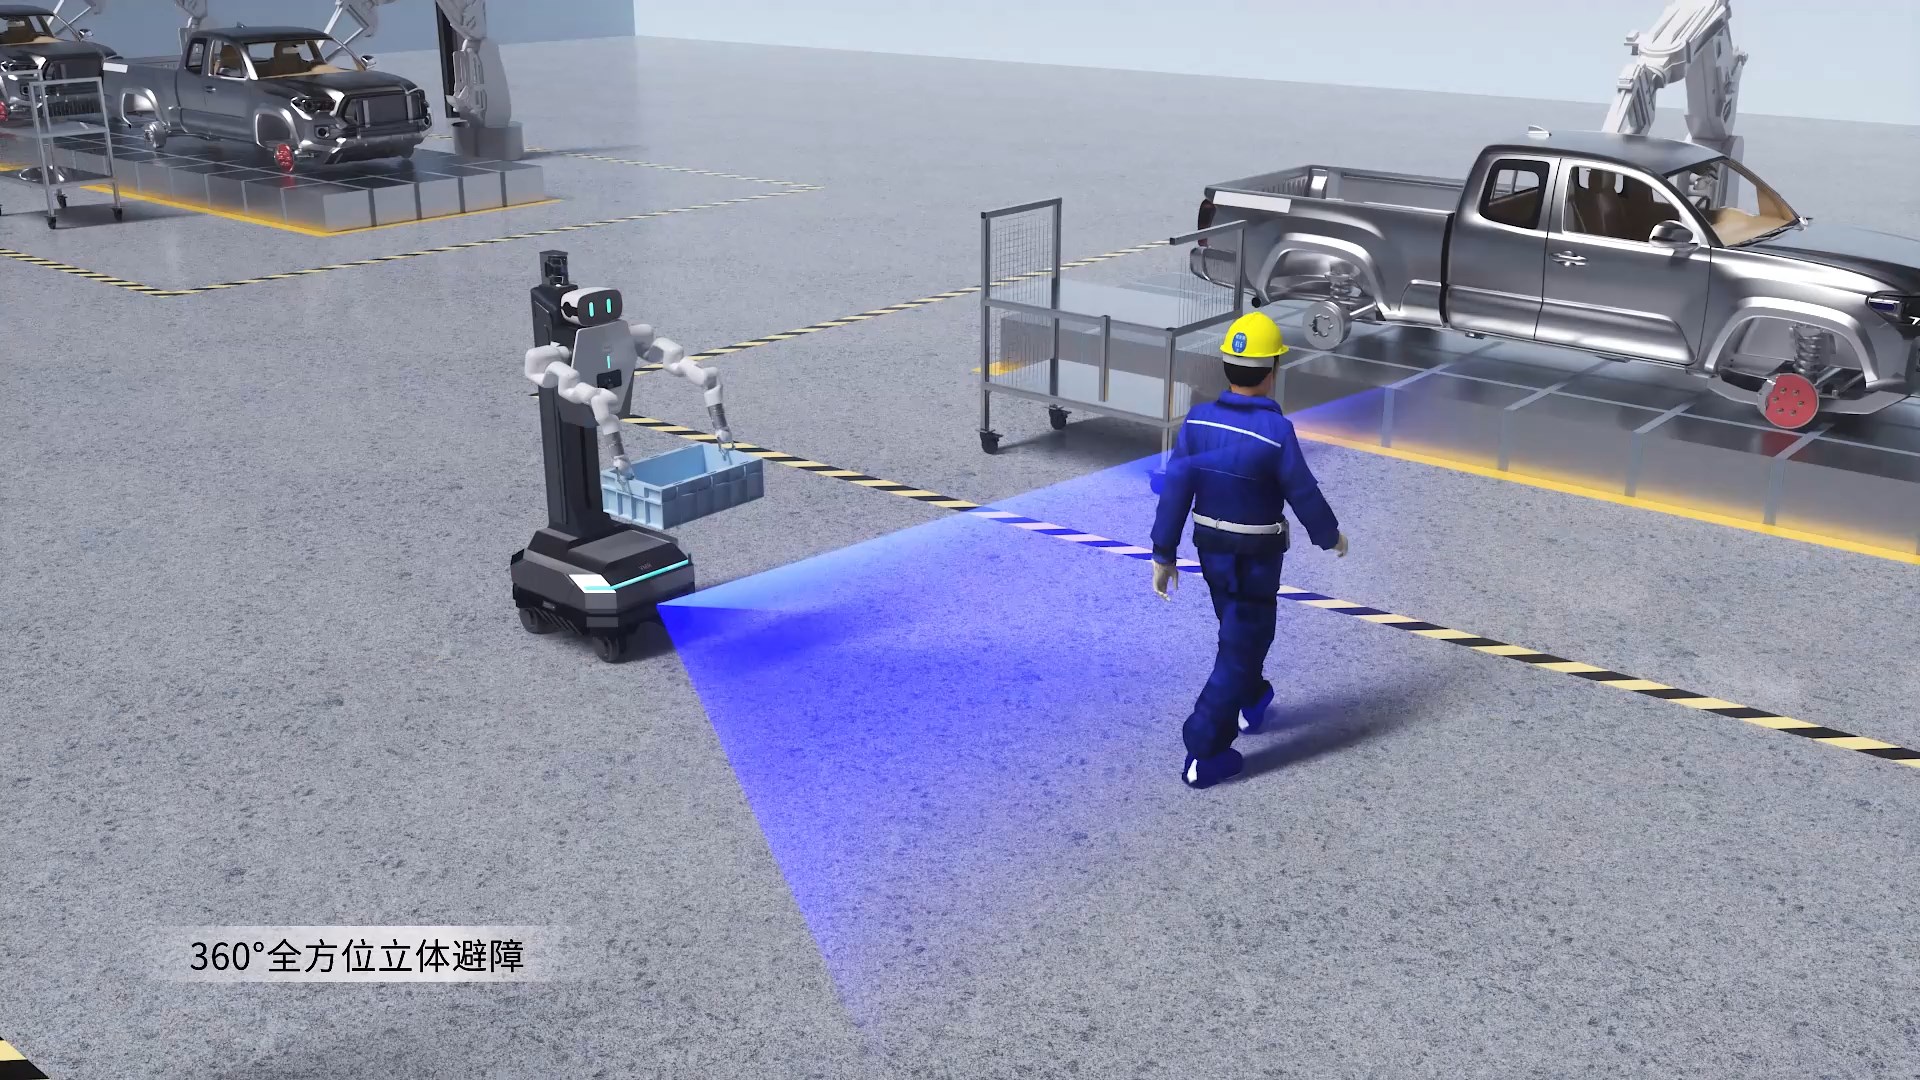
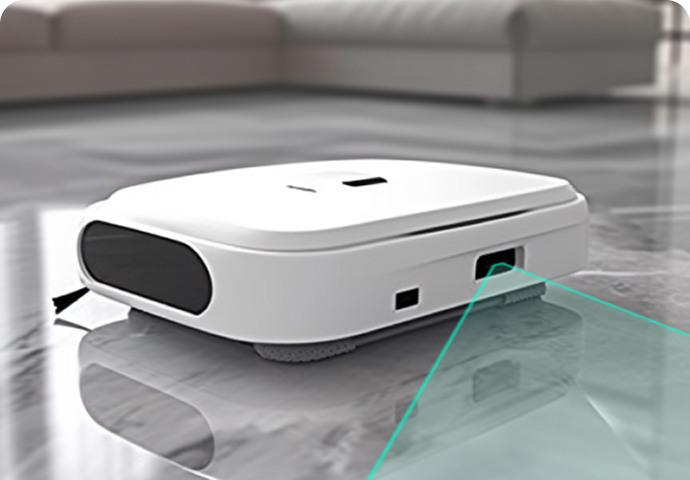
Ρομπότ εξυπηρέτησης

Ρομπότ εξυπηρέτησης

·Αισθάνεται χωρικές διατάξεις σε επιπλωμένα δωμάτια και διαδρόμους.

· Αποφεύγει τα εμπόδια και διασφαλίζει την ασφάλεια γύρω από τους ανθρώπους.

·Προτεινόμενα μοντέλα: S11

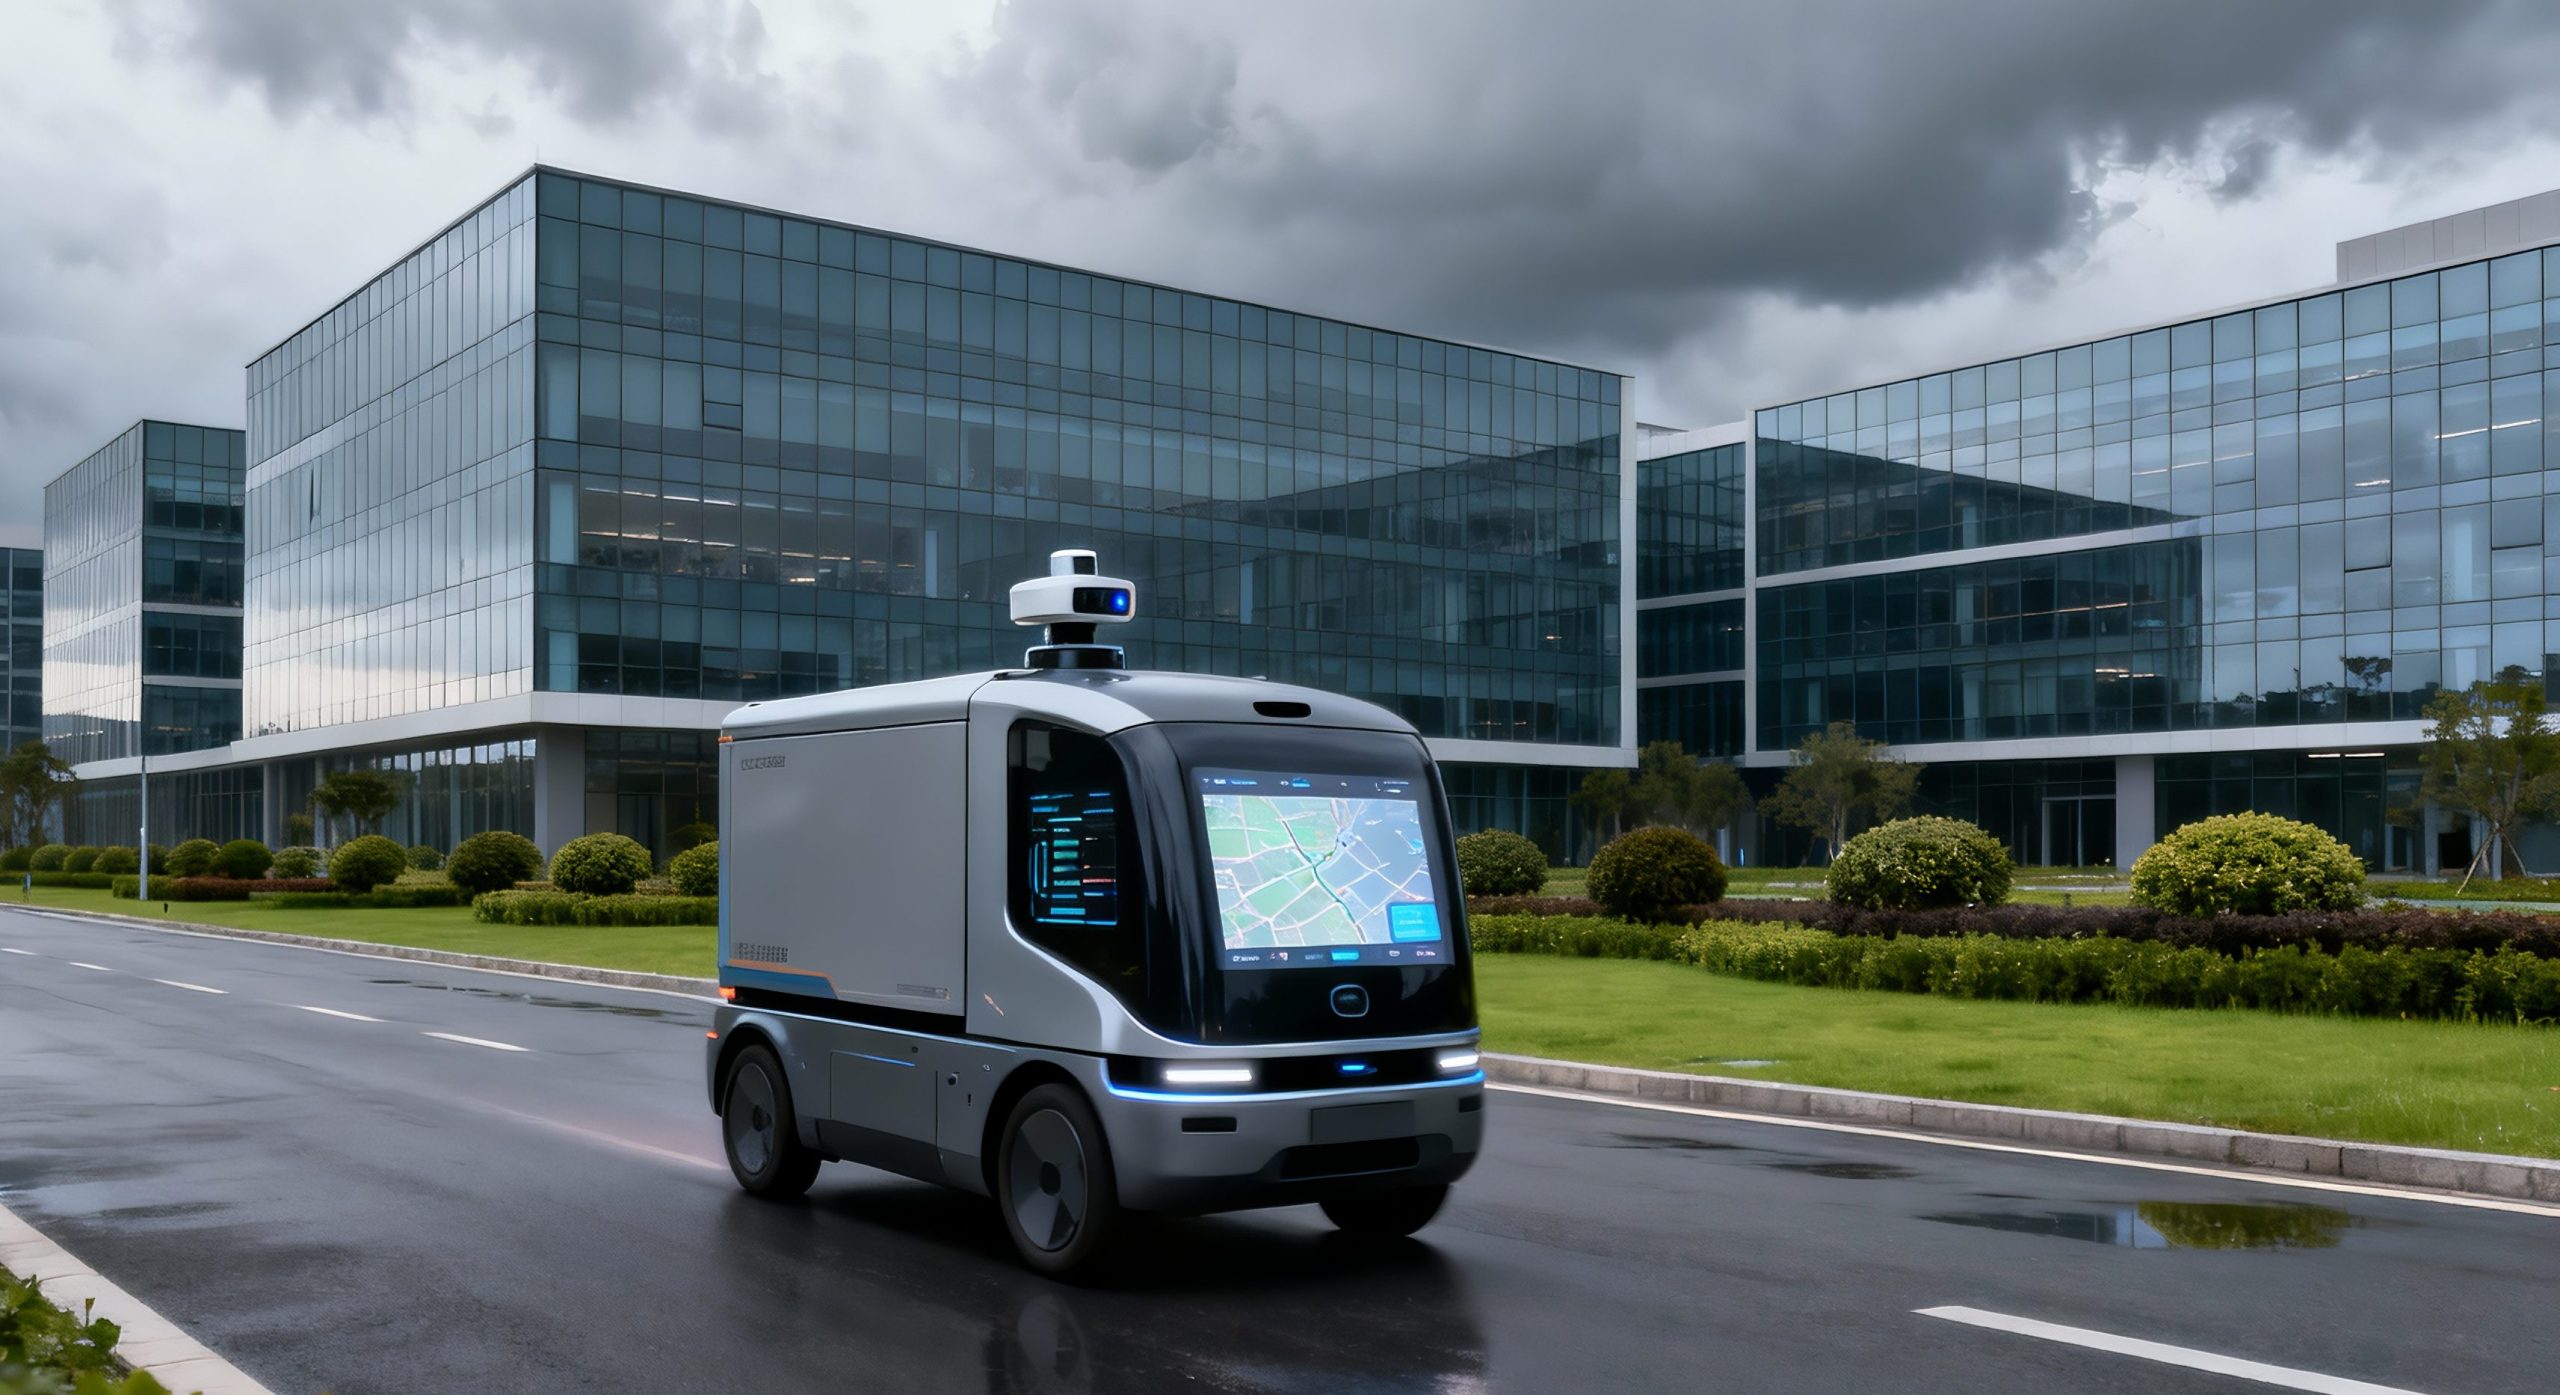
Αυτόνομα μηχανήματα χαμηλής ταχύτητας εξωτερικού χώρου

Αυτόνομα μηχανήματα χαμηλής ταχύτητας εξωτερικού χώρου

·Αυτόνομη ρομποτική χαμηλής ταχύτητας (παράδοση/επιθεώρηση/καθαρισμός).

·Αξιολογείται με βάση την προστασία, το φως και τη θερμοκρασία.

·Προτεινόμενα μοντέλα: S10 Pro

Σύγκριση και επιλογή μοντέλων σειράς S

ΜοντέλοΘέση προϊόντοςΕύρος εργασίαςFOVΈξοδος δεδομένωνΕκτίμηση IPΠροτεινόμενες εφαρμογές
S10Δυναμική Αποφυγή Μακροχρόνιας Εμβέλειας0.05–8 m (90% ανακλαστικότητα)

0.05–5 m (10% ανακλαστικότητα)
Βάθος οπτικού πεδίου: 120° × 80°

Οπτικό πεδίου RGB: 120° × 90°
Χάρτες βάθους, RGB και έντασης IRIP54AMR/AGV, αυτόνομα περονοφόρα ανυψωτικά, οχήματα χαμηλής ταχύτητας εξωτερικού χώρου, ρομπότ αποθήκευσης και logistics
S10 Ultra LiteΑντίληψη Μακροχρόνιας Εμβέλειας0.2–42 m (90% ανακλαστικότητα)

0.2–30 m (10% ανακλαστικότητα)
Βάθος οπτικού πεδίου: 120° × 80° ± 3°Βάθος/Σημεία νέφη και χάρτες έντασης υπέρυθρης ακτινοβολίαςIP67Τετράποδα ρομπότ, ρομποτικά χλοοκοπτικά, drones πολλαπλών ρότορων, κινητά ρομπότ εξωτερικού χώρου
S11Αποφυγή Μικρής Εμβέλειας, Χωρική Ανίχνευση & Τρισδιάστατη Μοντελοποίηση0.1–5 m (118° οπτικό πεδίο)

0.1–3 m (140° οπτικό πεδίο)
(Αντανάκλαση: 10%–90%)
Βάθος FOV: 136°×56°

Οπτικό πεδίου RGB: 120°×110°±3°
Βάθος/Σημεία νέφη, RGB και χάρτες έντασης IRIP54Ρομπότ καθαρισμού, AMR/AGV, ρομπότ εξυπηρέτησης, ρομπότ οικιακής βοήθειας

Βασικές προδιαγραφές και συνθήκες λειτουργίας

ΧαρακτηριστικάS10S10 Ultra-LiteS11
Τεχνολογία ΒάθουςdToFdToFdToF
Εύρος λειτουργίας0.05–8 m @ 90% ανακλαστικότητα· 0.05–5 m @ 10%0.2–42 m @ 90% ανακλαστικότητα· 0.2–30 m @ 10%0.1–5 m σε εξωτερικούς χώρους @ ανακλαστικότητα 10%–90%
Ελάχιστη απόσταση ανίχνευσης0.05 μ.0.2 μ.0.1 μ.
Ανάλυση βάθους240 × 160240 × 160240 × 96
Ανάλυση RGB1920 × 1080-1280 × 1080
Frame RateΒάθος/RGB: Μέγ. 20 fps. Τυπικά 15 fpsΒάθος: Μέγ. 10 fps, Τυπικά 10 fps. RGB: Μέγ. 20 fps, Τυπικά 10 fpsΒάθος/RGB: Μέγ. 20 fps. Τυπικά 10 fps
Πεδίο ViewΒάθος: 120° × 80°;
RGB: 120° × 90°
Βάθος: 120° × 80° ±3°· RGB: 120° × 110° ±3°Βάθος: 136° × 56°; RGB: 120° × 110° ±3°
Ακρίβεια βάθους3 εκ4 εκ1 cm
Εύρος φωτισμού περιβάλλοντοςΈως 100 kLux0–100 kLuxΈως 100 kLux
Communication InterfaceEthernet; Προσαρμοσμένη είσοδος/έξοδος προαιρετικήEthernetEthernet / USB / MIPI
Τάση Εισόδου12–28 V DC12–27 V DCEthernet: 12–28 V DC; USB: 5 V;
Κατανάλωση ενέργειας≤4 W κατά μέσο όρο<9 Δ<4 W μέσο όρο· 13 W μέγιστο
Διαστάσεις80 37 × × 25 mm106 69 × × 43 mm90 25 × × 25 mm
ΒάροςΖ 190Περίπου. 440 gΠερίπου 130 g (Ethernet) / 90 g (USB)
Θερμοκρασία λειτουργίας−20°C έως 60°C−20°C έως 75°C−20°C έως 60°C
Θερμοκρασία αποθήκευσης−40°C έως 85°C−40°C έως 85°C−40°C έως 70°C
Βαθμός προστασίαςIP54IP67IP54
Υποστηριζόμενα λειτουργικά συστήματαWindows 7/8/10/11; Linux; Υποστηρίζει Linux/ROSWindows 7/8/10/11; Linux; Υποστηρίζει Linux/ROSWindows 7 ή νεότερη έκδοση; Linux; Arm Linux/ROS
Υποστήριξη SDKC / C++ / ROS SDKC / C++ / ROS SDKC / C++ / ROS SDK

Συχνές ερωτήσεις για τεχνικές πληροφορίες σειράς S

Ποια τεχνολογία ανίχνευσης βάθους χρησιμοποιούν τα S10, S10 Ultra Lite και S11;

Και τα τρία μοντέλα χρησιμοποιούν τεχνολογία ανίχνευσης βάθους dToF. Η κάμερα μετρά τον χρόνο που απαιτείται για να ταξιδέψει ένα σήμα λέιζερ σε ένα αντικείμενο και να επιστρέψει στον αισθητήρα και, στη συνέχεια, υπολογίζει την απόσταση μεταξύ του αντικειμένου και της κάμερας για να δημιουργήσει χάρτες βάθους και τρισδιάστατα σύννεφα σημείων.

Το S10 έχει σχεδιαστεί για τυπική αντίληψη εμποδίων σε μεσαία απόσταση σε κινητά ρομπότ. Το S10 Ultra Lite προορίζεται για εντοπισμό, πλοήγηση και αντίληψη περιβάλλοντος σε εσωτερικούς και εξωτερικούς χώρους μεγαλύτερης εμβέλειας. Το S11 διαθέτει μικρότερη ελάχιστη απόσταση ανίχνευσης και ευρύτερο πεδίο όρασης βάθους, καθιστώντας το κατάλληλο για αποφυγή εμποδίων σε κοντινή απόσταση και αντίληψη χώρου σε μεγάλη περιοχή.

Οι εκδόσεις S10, S10 Ultra Lite και RGB του S11 μπορούν να εξάγουν χάρτες βάθους, σημειακά νέφη, εικόνες RGB και εικόνες πλάτους IR. Τα ρομπότ μπορούν να χρησιμοποιήσουν αυτά τα δεδομένα για ανίχνευση εμποδίων, πλοήγηση, χωρική αντίληψη και χαρτογράφηση περιβάλλοντος.

Οι δυνατότητες εξόδου ενδέχεται να διαφέρουν ανάλογα με τη διαμόρφωση της διεπαφής, επομένως οι συγκεκριμένες ροές δεδομένων θα πρέπει να επιβεβαιωθούν πριν από την ενσωμάτωση.

Η πραγματική απόδοση σκόπευσης σε εξωτερικούς χώρους ενδέχεται να επηρεαστεί από την ένταση του ηλιακού φωτός, την ανακλαστικότητα του στόχου, τη γωνία πρόσπτωσης, τη βροχή, την ομίχλη, τη σκόνη και την κατάσταση του οπτικού παραθύρου. Συνιστάται η δοκιμή στο πραγματικό περιβάλλον λειτουργίας πριν από την ανάπτυξη.

Η επιλογή μοντέλου θα πρέπει να βασίζεται στο εύρος ανίχνευσης, το οπτικό πεδίο, τη διεπαφή επικοινωνίας, την αξιολόγηση προστασίας, την ανάλυση βάθους και το πραγματικό περιβάλλον εγκατάστασης.

  • Για την αποφυγή εμποδίων με ένα τυπικό κινητό ρομπότ, σκεφτείτε το S10.
  • Για περιβαλλοντική αντίληψη μακροπρόθεσμα, σκεφτείτε το S10 Ultra Lite.
  • Για αντίληψη κοντινής εμβέλειας και ευρέος πεδίου, σκεφτείτε το S11.

Τεχνικοί Πόροι Σειράς S

Κέντρο Λήψης

新建 空白 画面 1611.webp

Μελέτες Περιπτώσεων

无人快递车.jpg

Σημειώσεις εφαρμογής

新建 空白 画面 2026 01 04T105304.669.webp

Οικοσύστημα Συνεργάτες

人形机器人.mp4 στιγμιότυπο 01.33.720.jpg

Τεχνικές Σημειώσεις Εφαρμογής Σειράς S

Μείνε συνδεδεμένος!

* Απαιτούμενα πεδία

Υποβάλλοντας αυτήν τη φόρμα, συναινείτε στην επικοινωνία μαζί σας από την MRDVS (θυγατρική της Hangzhou Lanxin Robotics Co., Ltd.) μέσω email ή τηλεφώνου για σκοπούς μάρκετινγκ και επιχειρηματικής επικοινωνίας. Για την επικοινωνία και τη διεξαγωγή συναλλαγών με τον οργανισμό σας, συλλέγουμε και χρησιμοποιούμε τα στοιχεία επικοινωνίας που παρέχετε παραπάνω. Δεσμευόμαστε να διατηρούμε αυτές τις πληροφορίες ασφαλείς και εμπιστευτικές και θα τις διατηρούμε μόνο για όσο διάστημα είναι απαραίτητο για την εκπλήρωση αυτών των δηλωμένων σκοπών.

Κάνοντας κλικ στην επιλογή Υποβολή, αναγνωρίζετε ότι έχετε διαβάσει και κατανοήσει την παρούσα ειδοποίηση απορρήτου και συναινείτε ρητά στη συλλογή και χρήση των προσωπικών σας πληροφοριών από την Hangzhou Lanxin Robotics Co., Ltd. και την MRDVS για τους σκοπούς που περιγράφονται στο παρόν.