Λύση ρομποτικής εκκένωσης σακουλών με καθοδήγηση τρισδιάστατης όρασης
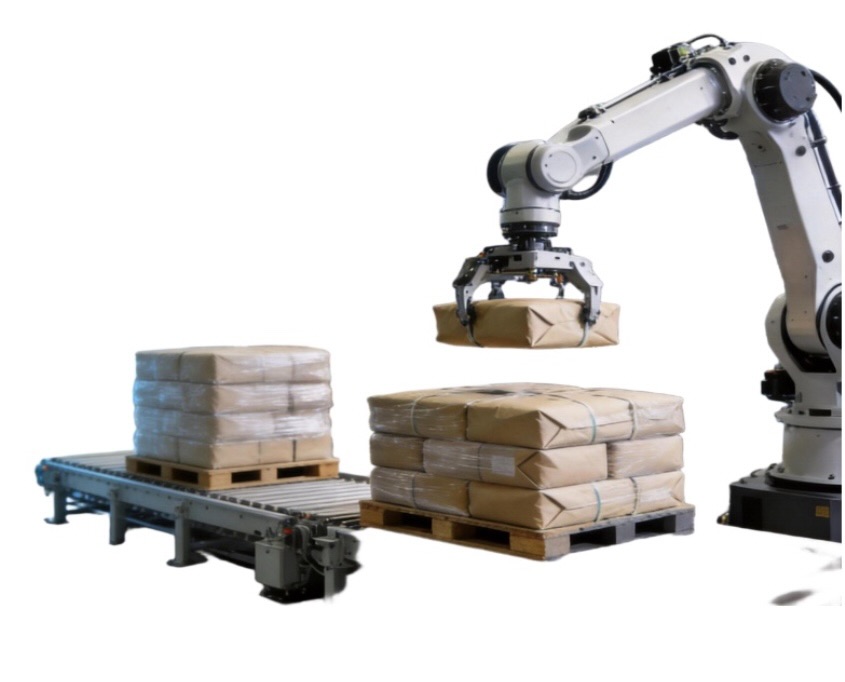
Το MRDVS παρέχει μια λύση με καθοδήγηση τρισδιάστατης όρασης για την ανίχνευση, τον εντοπισμό και την εκφόρτωση υλικών σε σακούλες από παλέτες. Η λύση συνδυάζει τρισδιάστατη ανίχνευση, ανίχνευση σακούλας, εκτίμηση στάσης σύλληψης και συντονισμό εργασιών ρομπότ. Οι υποστηριζόμενοι τύποι σακούλας, η απόσταση εργασίας, ο χρόνος κύκλου και η απόδοση συλλογής αξιολογούνται σύμφωνα με τις προδιαγραφές της σακούλας, το μοτίβο παλέτας, το ρομπότ, τον τελικό τελεστή και το λειτουργικό περιβάλλον.
Βασικές δυνατότητες οράματος για την αποπαλετοποίηση αποσκευών
Το σύστημα καταγράφει τρισδιάστατα δεδομένα από την επιφάνεια της παλέτας, αναγνωρίζει μια τσάντα προς παραλαβή, υπολογίζει τη θέση και τον προσανατολισμό που απαιτείται από το ρομπότ και ενημερώνει τη σκηνή μετά από κάθε παραλαβή για να υποστηρίζει συνεχείς λειτουργίες εκφόρτωσης από την παλέτα.
01. Λήψη σκηνής 3D
Τέσσερις βασικές λειτουργίες όρασης
Καταγράφει δεδομένα βάθους και τρισδιάστατα σύννεφα σημείων από την επιφάνεια της παλέτας για την ανάλυση των θέσεων των σακουλών, των περιγραμμάτων και των συνθηκών στοίβαξης.
02. Ανίχνευση και Τμηματοποίηση Σακουλών
Αναγνωρίζει μεμονωμένες σακούλες σε ακανόνιστες, κεκλιμένες ή μερικώς κλειστές στοίβες και καθορίζει ποιος στόχος μπορεί να επιλεγεί πρώτος.
03. Εκτίμηση Στάσης Σύλληψης
Υπολογίζει τη θέση, τον προσανατολισμό και τις πληροφορίες συντεταγμένων που απαιτούνται για τη ρομποτική συλλογή με βάση την επιφάνεια της τσάντας και τη χωρική της θέση.
04. Ενημέρωση και Επανεντίξη Σκηνής
Καταγράφει ξανά την επιφάνεια της παλέτας μετά από κάθε συλλογή, ενημερώνει τις υπόλοιπες θέσεις των σακουλών και δημιουργεί πληροφορίες για τον επόμενο κύκλο εργασιών.
Ενοποίηση συστήματος και συμβατότητα
Ένα σύστημα εκφόρτωσης παλετών απαιτεί συντονισμένη λειτουργία μεταξύ του τρισδιάστατου αισθητήρα, της μονάδας επεξεργασίας, του λογισμικού αντίληψης, του ρομπότ, του τελικού τελεστή και του συστήματος ελέγχου γραμμής. Οι διεπαφές, οι μέθοδοι εγκατάστασης και οι αρμοδιότητες του πεδίου εφαρμογής ορίζονται σύμφωνα με τη διαμόρφωση του έργου.
01. Ενσωμάτωση Ρομπότ
Τέσσερις Περιοχές Ολοκλήρωσης
Ορίζει τη μετάδοση δεδομένων θέσης και την εκτέλεση εργασιών σύμφωνα με τη μάρκα, το μοντέλο, την έκδοση του ελεγκτή και τις διαθέσιμες διεπαφές εργασιών του ρομπότ.
02. Ενσωμάτωση τελικού παράγοντα
Αξιολογεί τις επιλογές κενού, σύσφιξης ή άλλων τελικών στοιχείων με βάση το υλικό της σακούλας, το βάρος, τα χαρακτηριστικά της επιφάνειας και την κατεύθυνση συλλογής.
03. PLC και επικοινωνία γραμμής
Ανταλλάσσει δεδομένα εργασιών, κατάστασης, ολοκλήρωσης και εξαιρέσεων με το PLC, το σύστημα μεταφοράς και τον εξοπλισμό ανάντη ή κατάντη.
04. Βαθμονόμηση και Εγκατάσταση
Ολοκληρώνει τη βαθμονόμηση συντεταγμένων και επιβεβαιώνει το προσβάσιμο εύρος εργασίας σύμφωνα με τη θέση τοποθέτησης του αισθητήρα, το σύστημα συντεταγμένων του ρομπότ και τον διαθέσιμο χώρο στο χώρο.
Υποστηριζόμενες τσάντες και φάκελος λειτουργίας
Το υλικό, οι διαστάσεις, το βάρος, τα χαρακτηριστικά της επιφάνειας και οι συνθήκες στοίβαξης επηρεάζουν άμεσα την ανίχνευση όρασης και τη ρομποτική συλλογή. Το τελικό λειτουργικό περίβλημα θα πρέπει να επιβεβαιωθεί χρησιμοποιώντας αντιπροσωπευτικά δείγματα σακουλών, εικόνες παλετών και συνθήκες στο χώρο.
| τσάντα Τύπος | Ευέλικτες συσκευασίες, χαρτοκιβώτια, τσάντες από γιούτα |
|---|---|
| Μοτίβο παλέτας | Υποστηρίζει μοτίβα αλληλοσύνδεσης 2 τσαντών, 3 τσαντών, 5 τσαντών, 6 τσαντών, μοτίβο pinwheel και πολλά άλλα |
| Κατάσταση πακέτου | • Επιτρέπονται μικρές παραμορφώσεις, πρόσφυση και υποπλήρωση • Η σοβαρή παραμόρφωση ή τα σημάδια από την επιφάνεια του ιμάντα απαιτούν ξεχωριστή αξιολόγηση. |
| Απόσταση εργασίας | 2.8-3.2m |
| Συνθήκες Φωτισμού | • Διατηρήστε τα φώτα αναμμένα κατά τη λειτουργία του συστήματος • Αποφύγετε το άμεσο ηλιακό φως στην περιοχή εκφόρτωσης από παλέτες (χρησιμοποιήστε κουρτίνες κοντά στα παράθυρα) |
| Στοίβαξη παλετών | • Τοποθετήστε σε επίπεδο έδαφος· γωνία κλίσης ≤3° • Όλες οι συσκευασίες στην ίδια στοίβα πρέπει να έχουν το ίδιο μέγεθος και συσκευασία |
Δεδομένα απόδοσης και συνθήκες επικύρωσης
Αρχιτεκτονική του συστήματος
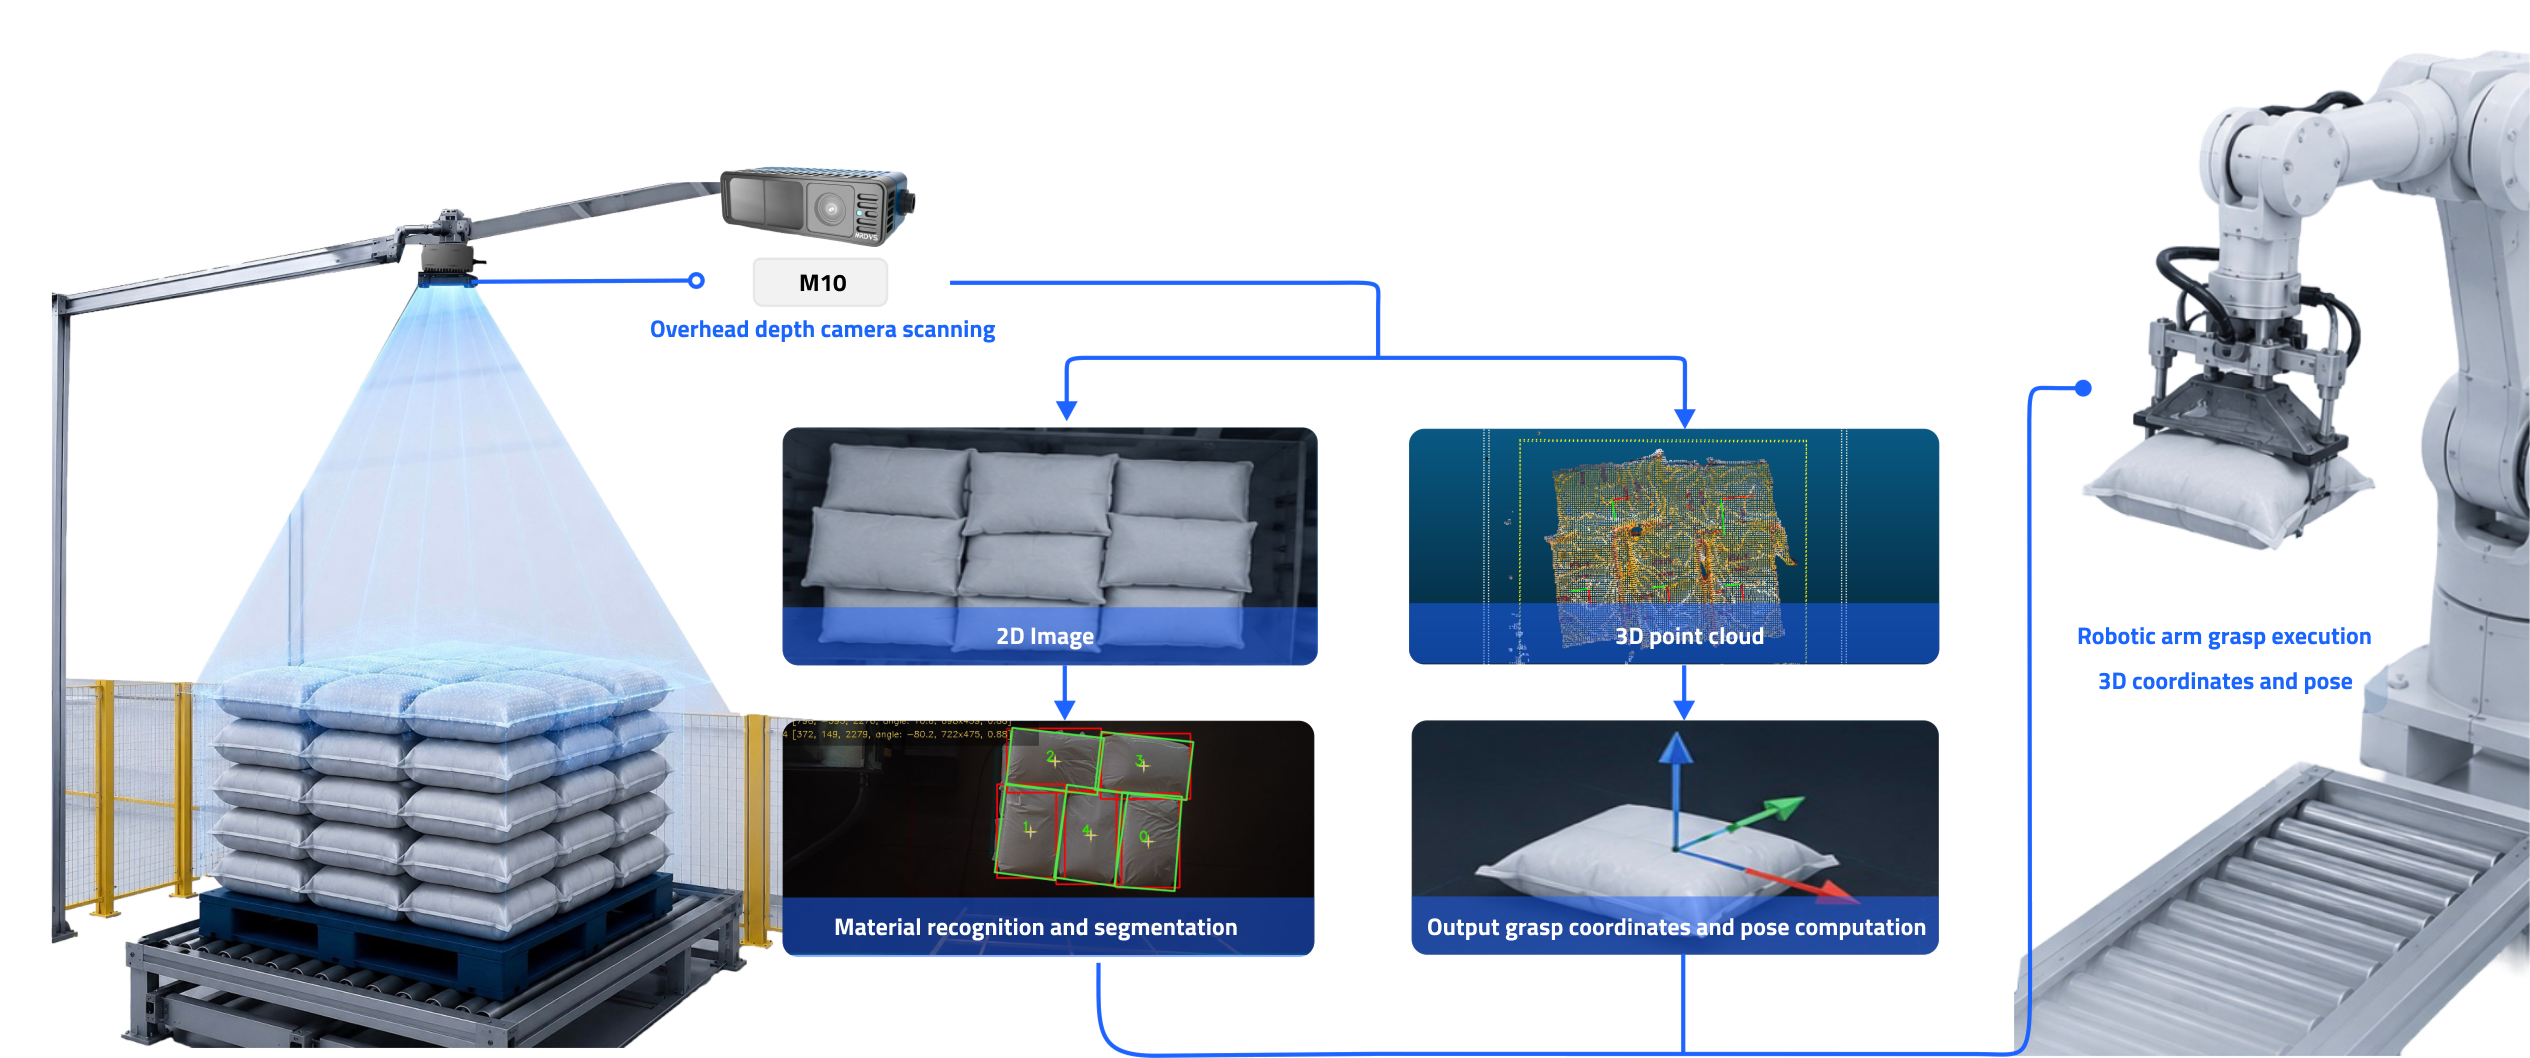
Η λύση αποτελείται από τρισδιάστατη συλλογή δεδομένων, επεξεργασία όρασης, λογισμικό αντίληψης και ενότητες εκτέλεσης ρομπότ. Το τελικό εύρος της προμήθειας εξαρτάται από τη συμφωνία έργου και το μοντέλο ολοκλήρωσης συστήματος.
Πώς Λειτουργεί
Το σύστημα ολοκληρώνει τη λήψη της επιφάνειας της παλέτας, τη δημιουργία τρισδιάστατων δεδομένων, την ανίχνευση της τσάντας, τον υπολογισμό της στάσης σύλληψης, τη μετάδοση δεδομένων εργασίας και την ενημέρωση της σκηνής με τη σειρά.
Ο ρόλος του M10 στη λύση αποπαλετοποίησης αποσκευών
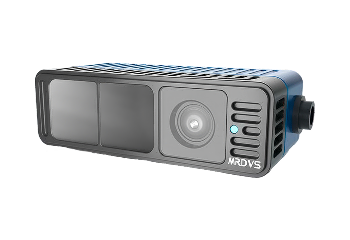
Το M10 παρέχει δεδομένα βάθους, πληροφορίες έντασης και τρισδιάστατα σύννεφα σημείων για το σύστημα εκφόρτωσης παλετών, βοηθώντας το σύστημα να λάβει τη γεωμετρία των παλετών και τις θέσεις των σακουλών. Η πραγματική απόσταση τοποθέτησης, η περιοχή κάλυψης και ο χρόνος κύκλου του συστήματος εξαρτώνται από τη διαμόρφωση του αισθητήρα, τον χώρο του χώρου και τις απαιτήσεις του έργου.
| Τεχνολογία Βάθους | dToF |
|---|---|
| Έξοδοι δεδομένων | Χάρτης Βάθους, Χάρτης Έντασης, Νέφος Σημείων 3D, Είσοδος/Έξοδος |
| Ανάλυση βάθους | 480 × 320 |
| Frame Rate | Έως 20 FPS |
| Πεδίο View | 90° × 60° (±3°) |
| Διασυνδέσεις | JST; Είσοδος/Έξοδος, Σειριακό, Εικονικό Ethernet |
Σενάρια εφαρμογών
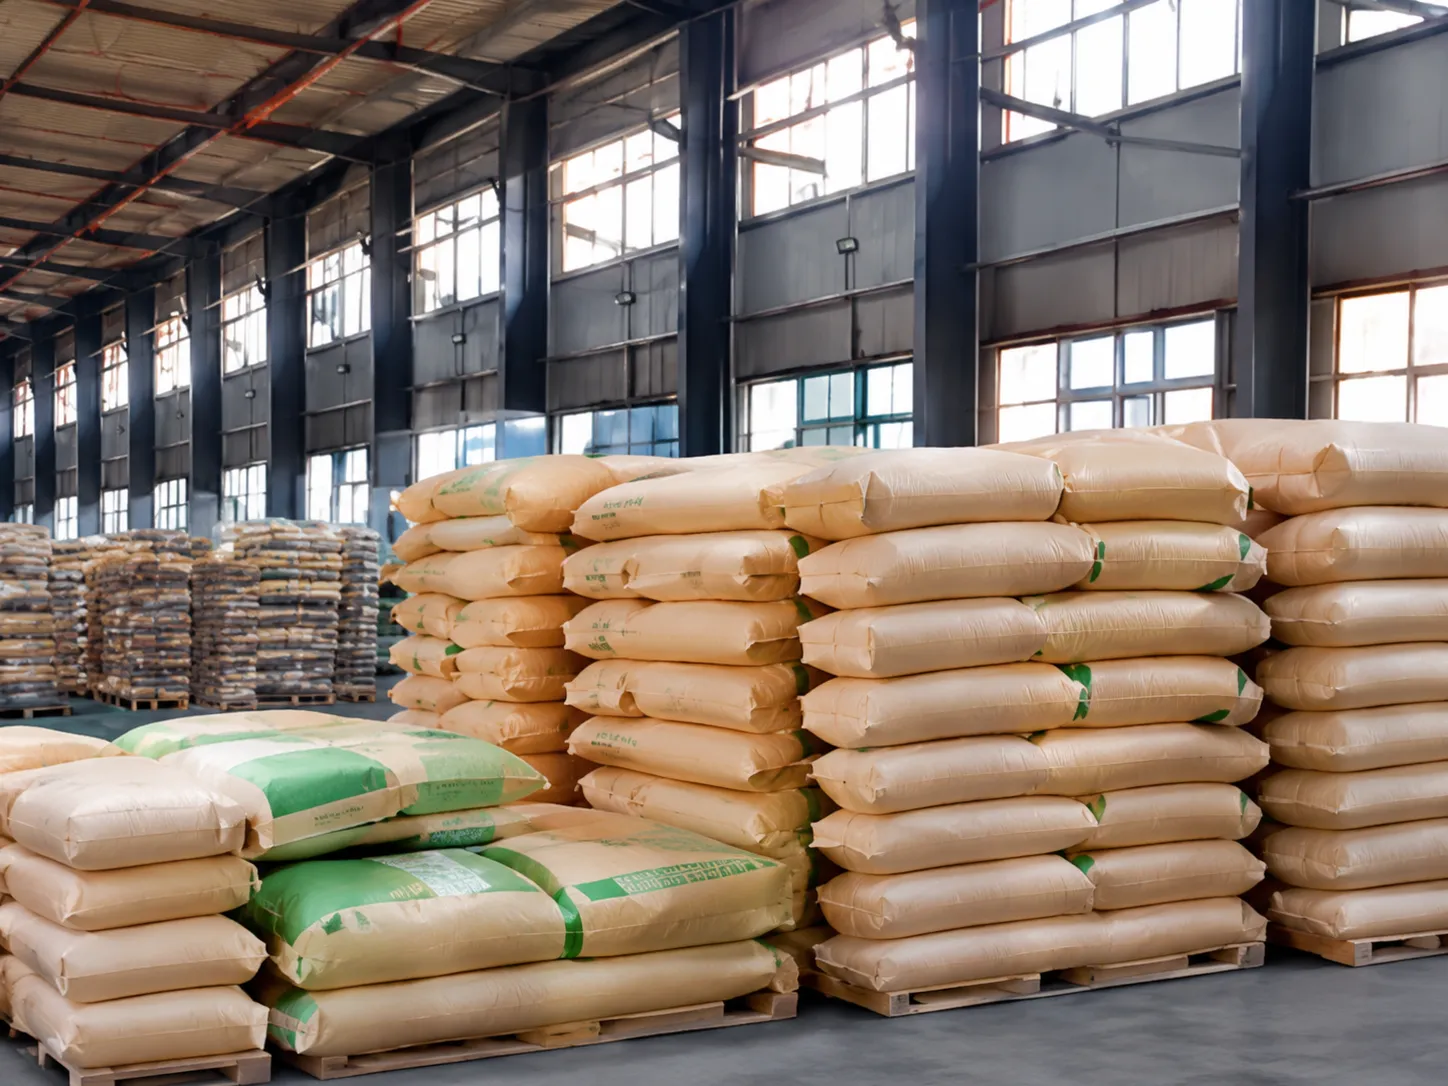
Ζωοτροφή
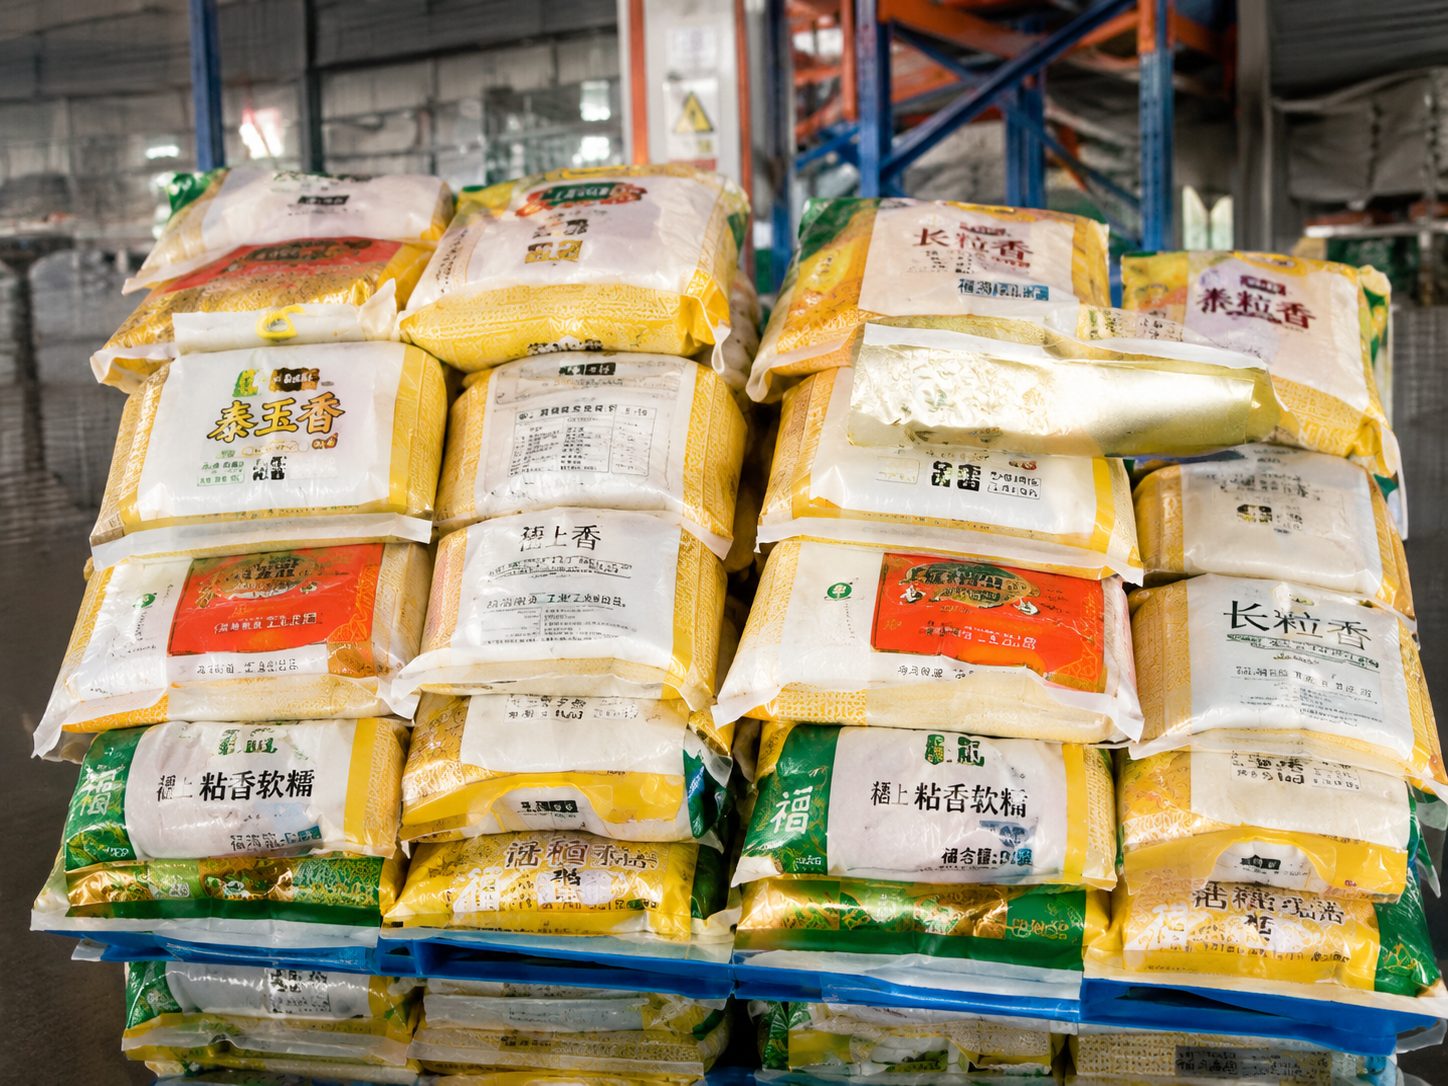
Τρόφιμα και σιτηρά
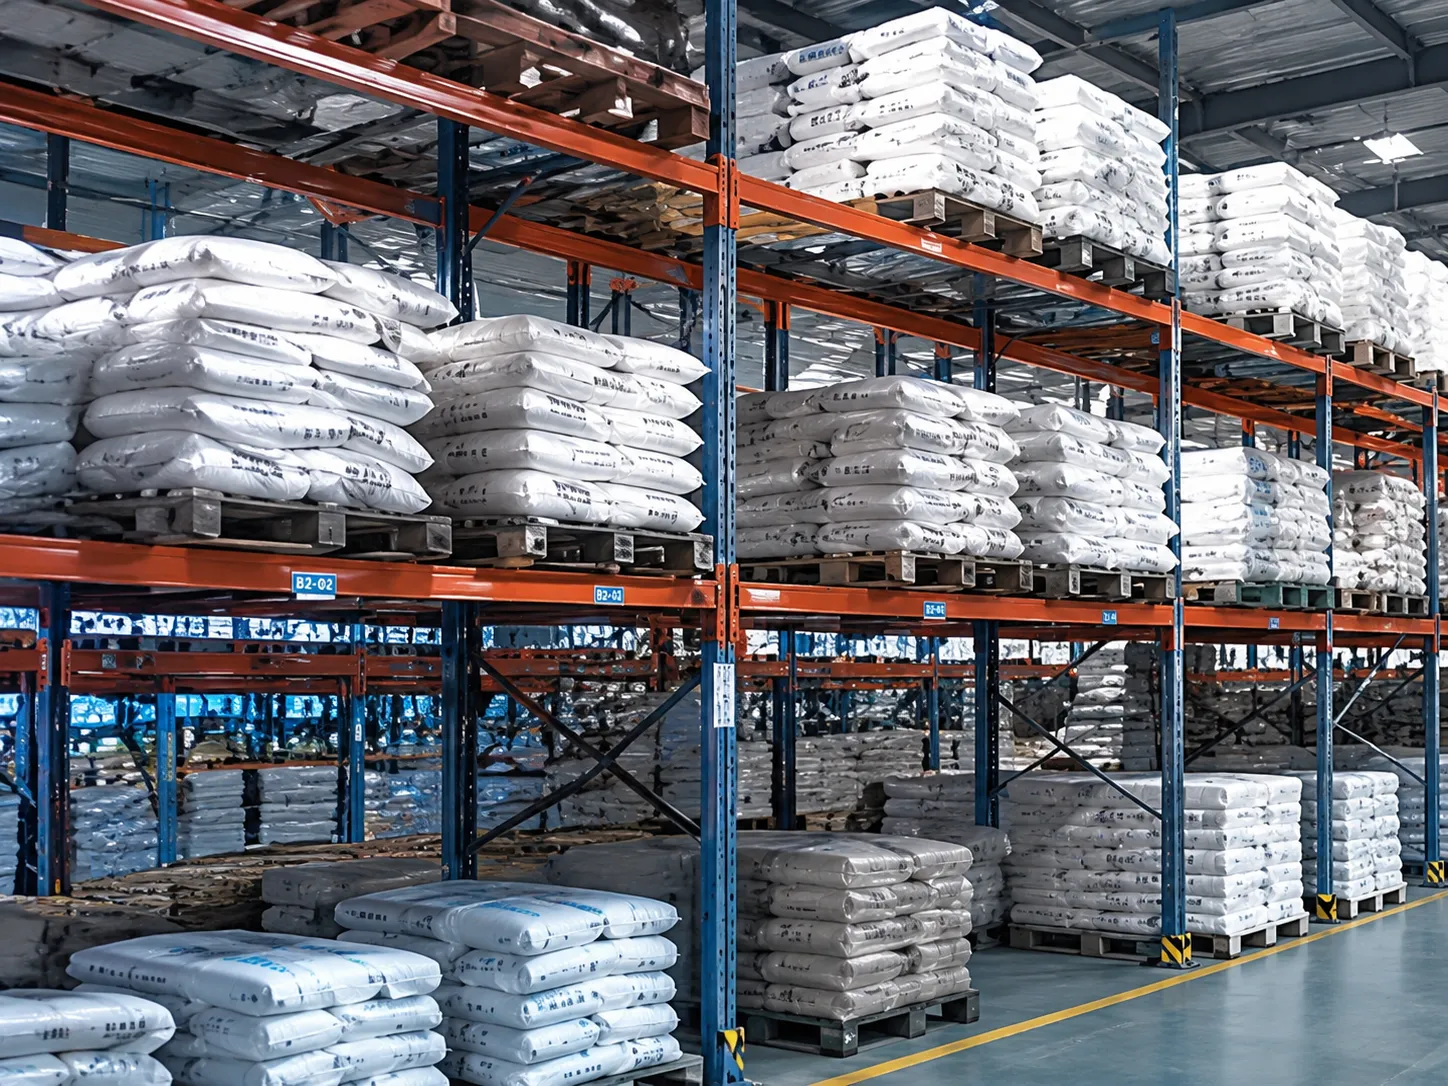
Αποθήκευση και Logistics
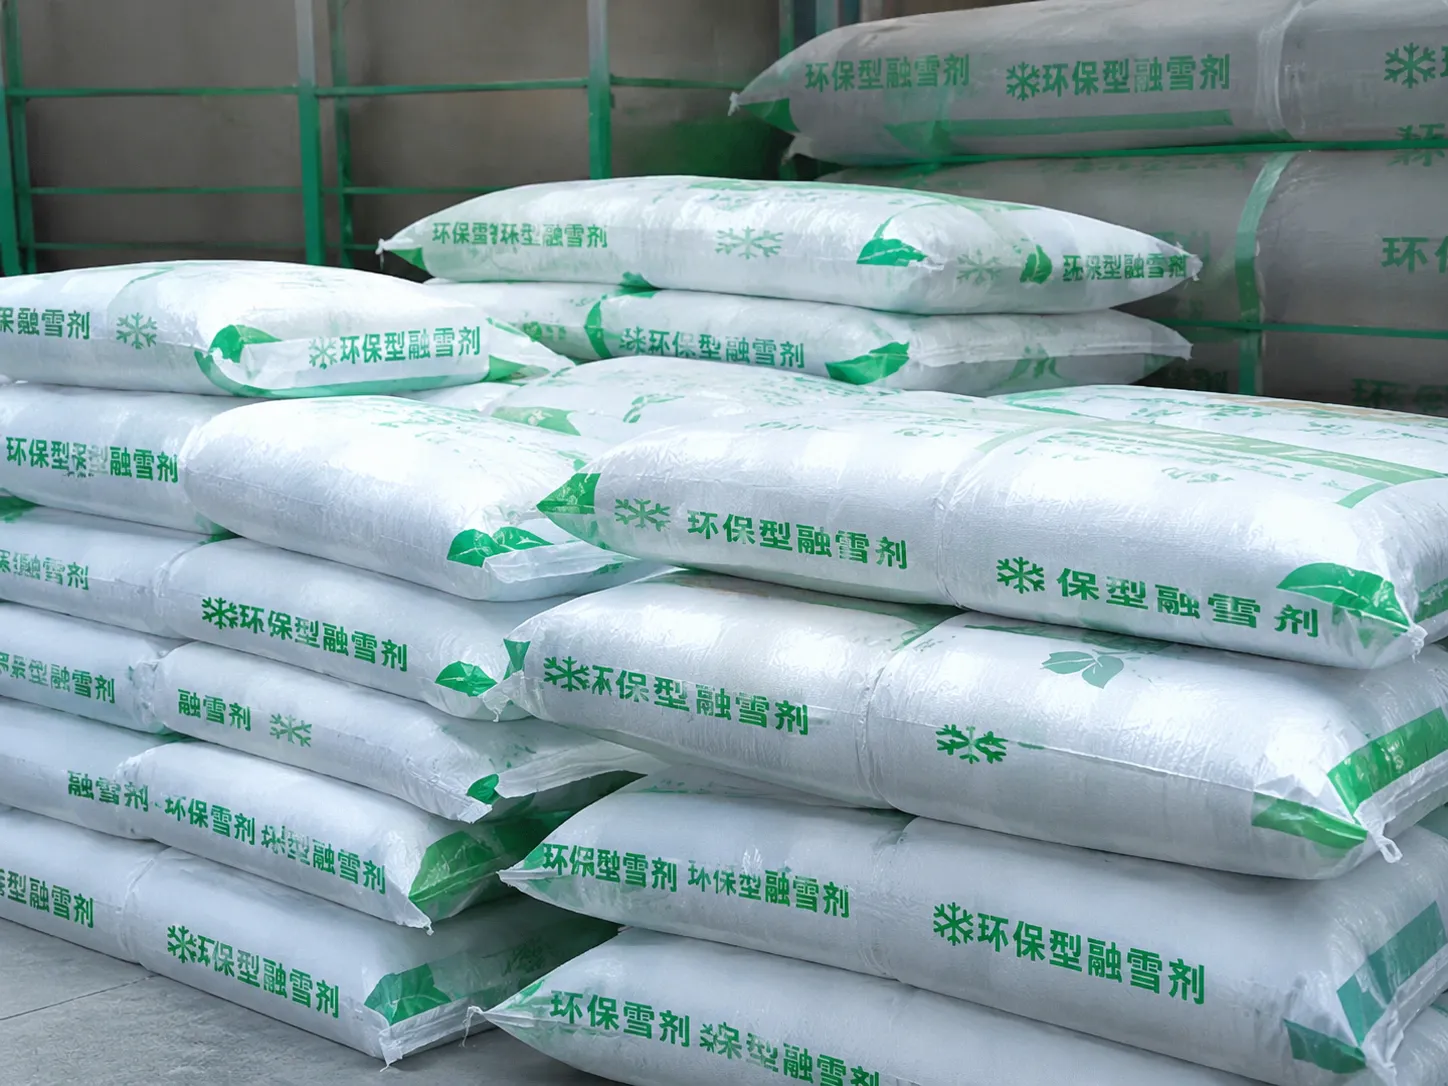
Λιπάσματα και Χημικά
Συχνές Ερωτήσεις
Τι είναι η ρομποτική εκφόρτωση αποσκευών από παλέτες;
Η ρομποτική εκφόρτωση σακουλών από παλέτες χρησιμοποιεί ένα σύστημα όρασης για τη συλλογή δεδομένων παλέτας, την αναγνώριση μιας σακούλας που πρόκειται να παραληφθεί και τον υπολογισμό της θέσης και της στάσης παραλαβής της. Οι πληροφορίες που προκύπτουν αποστέλλονται στο ρομπότ για εκτέλεση. Ένα πλήρες σύστημα συνήθως περιλαμβάνει έναν αισθητήρα όρασης, μια μονάδα επεξεργασίας, ένα ρομπότ, έναν τελικό τελεστή και ένα σύστημα ελέγχου εργοταξίου.
Τι είδους σακούλες μπορεί να χειριστεί η λύση;
Το υλικό της σακούλας, οι διαστάσεις, το βάρος, η ανακλαστικότητα της επιφάνειας, η παραμόρφωση και το σχέδιο της παλέτας μπορούν να επηρεάσουν την αντίληψη και την απόδοση συλλογής. Η καταλληλότητα των υφασμένων σακουλών, των χάρτινων σακουλών, των πολυστρωματικών σακουλών και άλλων τύπων σακουλών θα πρέπει να αξιολογείται χρησιμοποιώντας πραγματικά δείγματα και τις συνθήκες του χώρου.
Πώς καθοδηγεί η τρισδιάστατη όραση ένα ρομπότ κατά την εκφόρτωση παλετών;
Το σύστημα όρασης καταγράφει πρώτα τρισδιάστατα δεδομένα από την επιφάνεια της παλέτας. Στη συνέχεια, αναγνωρίζει μια τσάντα προς συλλογή και υπολογίζει τη θέση και τη στάση συλλογής της. Μετά τον μετασχηματισμό συντεταγμένων και την επικοινωνία του συστήματος, οι πληροφορίες αποστέλλονται στον ελεγκτή του ρομπότ. Το ρομπότ χρησιμοποιεί τον τελικό τελεστή του για να ολοκληρώσει τη συλλογή, μετά την οποία τα δεδομένα της παλέτας ενημερώνονται για τον επόμενο κύκλο. Η ακριβής ροή εργασίας εξαρτάται από τη διαμόρφωση του έργου.
Ποια ρομπότ και ποια end effectors είναι συμβατά;
Η συμβατότητα με ρομπότ, ελεγκτές, PLC, πρωτόκολλα επικοινωνίας και τελικούς ενεργοποιητές πρέπει να επιβεβαιώνεται για κάθε έργο. Μια αξιολόγηση συνήθως απαιτεί το μοντέλο του ρομπότ, την έκδοση του ελεγκτή, τη διεπαφή επικοινωνίας, τον τύπο του τελικού ενεργοποιητή, το ωφέλιμο φορτίο και το διαθέσιμο πεδίο εργασίας.
Ποιες πληροφορίες απαιτούνται για την αξιολόγηση ενός έργου εκφόρτωσης από παλέτες;
Παρακαλούμε να δώσετε το υλικό της σακούλας, τις διαστάσεις, το βάρος και φωτογραφίες, μαζί με εικόνες γεμάτων, σχεδόν άδειων και ακανόνιστων παλετών. Η αξιολόγηση απαιτεί επίσης διαστάσεις παλέτας, μέγιστο ύψος παλέτας, στοχευόμενο χρόνο κύκλου, μοντέλο ρομπότ, τύπο τελικού ενεργοποιητή, διαθέσιμο χώρο, φωτισμό, συνθήκες σκόνης και διεπαφές εξοπλισμού ανάντη και κατάντη. Πραγματικά δείγματα σακούλας μπορούν να υποστηρίξουν περαιτέρω επικύρωση σκοπιμότητας.