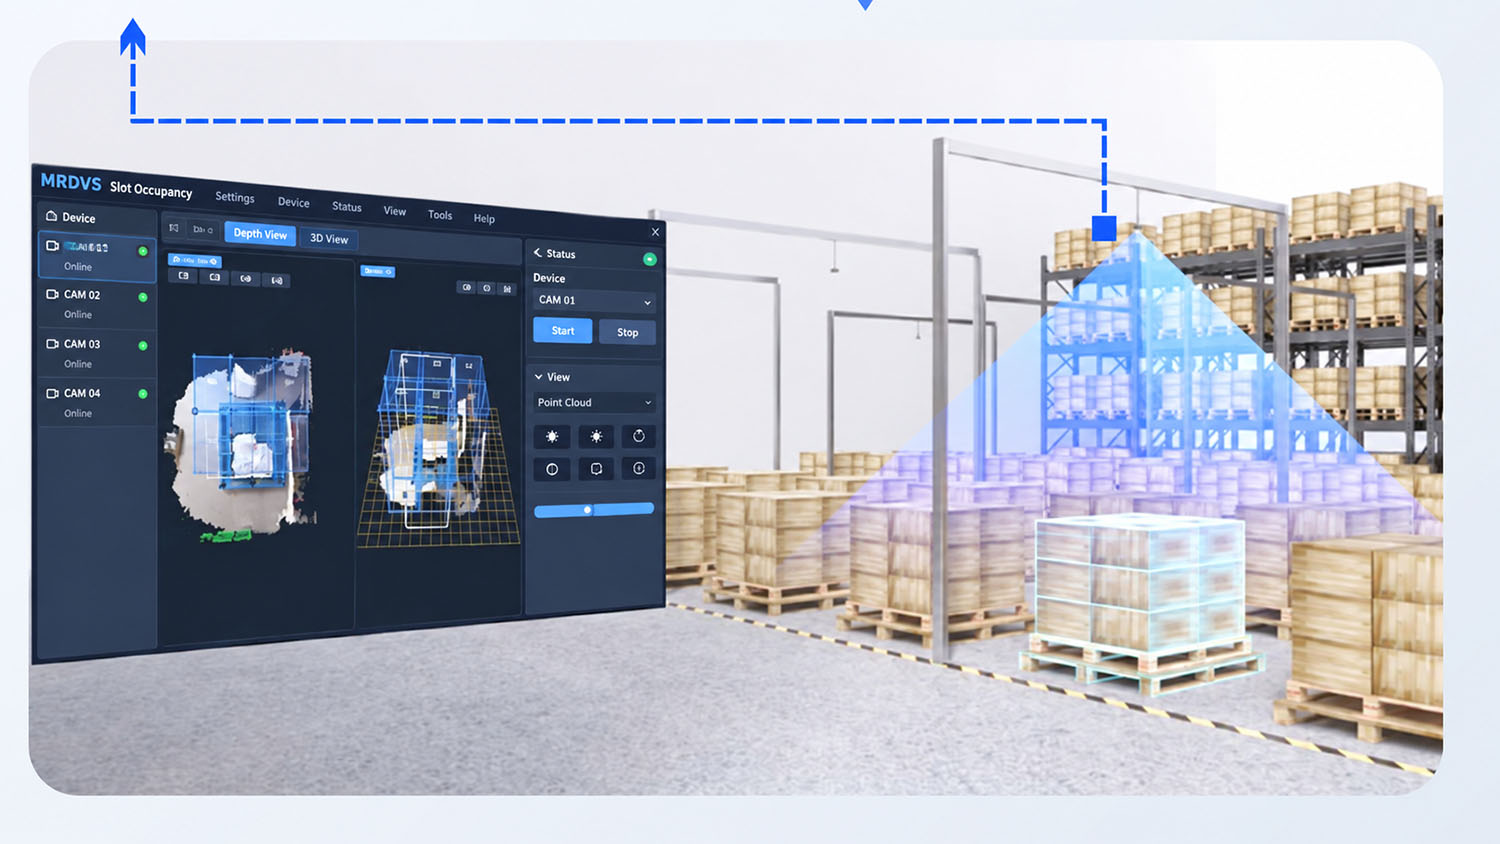
Οι περισσότερες αυτοματοποιημένες αποθήκες στις οποίες έχω μπει τα τελευταία χρόνια παρουσιάζουν παρόμοιο επαναλαμβανόμενο τρόπο αστοχίας.
Το WMS λέει ότι η θέση στο πάτωμα είναι άδεια. Το AGV δεσμεύεται για αποβίβαση. Το AGV φτάνει. Η θέση δεν είναι άδεια.
Στη συνέχεια, η λωρίδα σταματά. Ο χειριστής ειδοποιείται. Ξεκινά η λύση.
Αυτό δεν είναι σφάλμα λογισμικού. Είναι ένα κενό ανίχνευσης.
Το WMS γνωρίζει μόνο ό,τι του έχουν πει. Δεν βλέπει. Και όταν χρησιμοποιείτε μικτούς στόλους, αυτοματοποιημένα οχήματα παράλληλα με χειροκίνητα περονοφόρα ανυψωτικά, το χάσμα διευρύνεται γρήγορα. Οι χειριστές περονοφόρων δεν σαρώνουν πάντα. Οι μεταβιβάσεις βάρδιας δεν συγχρονίζονται πάντα. Και μέχρι να εμφανιστεί η απόκλιση, έχετε ήδη χάσει σημαντική απόδοση.
Οι περισσότερες αναπτύξεις που έχω εξετάσει χρησιμοποιούν μία από τις δύο προσεγγίσεις:
Ελέγχει ένα σημείο ανά υποδοχή. Θεωρητικά λειτουργεί. Στην πράξη, οι παλέτες μετατοπίζονται από το κέντρο κατά τη μεταφορά. Η δοκός αστοχεί, ο αισθητήρας αναφέρει «άδειο» και το AGV εξακολουθεί να χτυπά σε ένα εμπόδιο. Το έχω δει να αποτυγχάνει σε πολλά εργοτάξια με ακριβώς το ίδιο μοτίβο.
Σας δίνει μια έγχρωμη εικόνα. Χωρίς βάθος. Κάτω από τον φωτισμό της αποθήκης, οι σκούρες παλέτες μπερδεύονται με το πάτωμα. Οι σκιές από τα ράφια προκαλούν ψευδώς θετικά αποτελέσματα. Σε ένα χώρο που επισκέφτηκα, τα ποσοστά σφάλματος αυξήθηκαν αισθητά κατά τις απογευματινές βάρδιες, όταν το ηλιακό φως έπεφτε πάνω στους φεγγίτες. Αυτό δεν είναι αξιοπιστία.
Και οι δύο προσεγγίσεις αναγκάζουν το WMS να συμπεράνει την πληρότητα από ελλιπή δεδομένα. Και από την εμπειρία μου, η εξαγωγή συμπερασμάτων χωρίς άμεση παρατήρηση είναι το σημείο όπου τα έργα αυτοματισμού καταλήγουν να καταρρέουν.
Αλλάξαμε σε κάμερες RGB-D πάνω από το κεφάλι – χρώμα + χάρτης βάθους σε μία μόνο ροή.
Η διαφορά δεν είναι απλώς «καλύτερη ανίχνευση». Είναι μια θεμελιώδης αλλαγή:
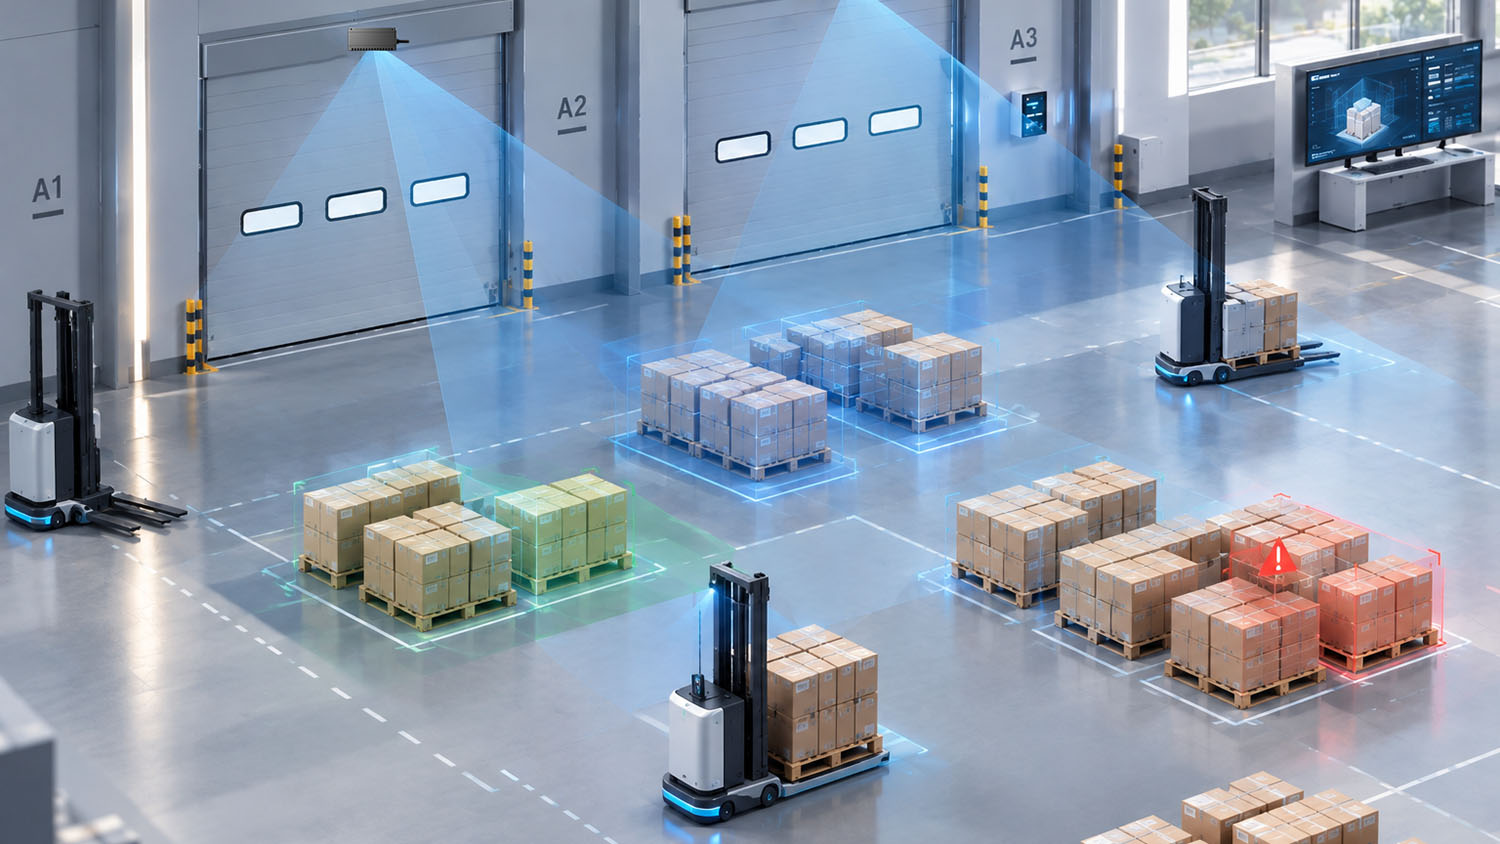
Αν σήμερα καθορίζετε την ανίχνευση σχισμής δαπέδου, ορίστε ο εμπειρικός μου κανόνας:
Η τρισδιάστατη όραση με ενσωματωμένη επεξεργασία δεν είναι πλέον η ακριβή επιλογή. Είναι η ασφαλής επιλογή. Και σε αυτόν τον κλάδο, μια ασφαλής επιλογή που μειώνει τον χρόνο ανάπτυξης και εξαλείφει τις εκπλήξεις του τελευταίου μιλίου είναι αυτή που διατηρεί την εμπιστοσύνη του πελάτη σας άθικτη.
Ο στόχος δεν είναι ένα πιο έξυπνο WMS. Είναι ένα WMS που σταματά να μαντεύει.