Solución de evitación de obstáculos 3D para robots móviles

Una propiedad

¿Qué es la evitación de obstáculos 3D?

Evitación de obstáculos 3D

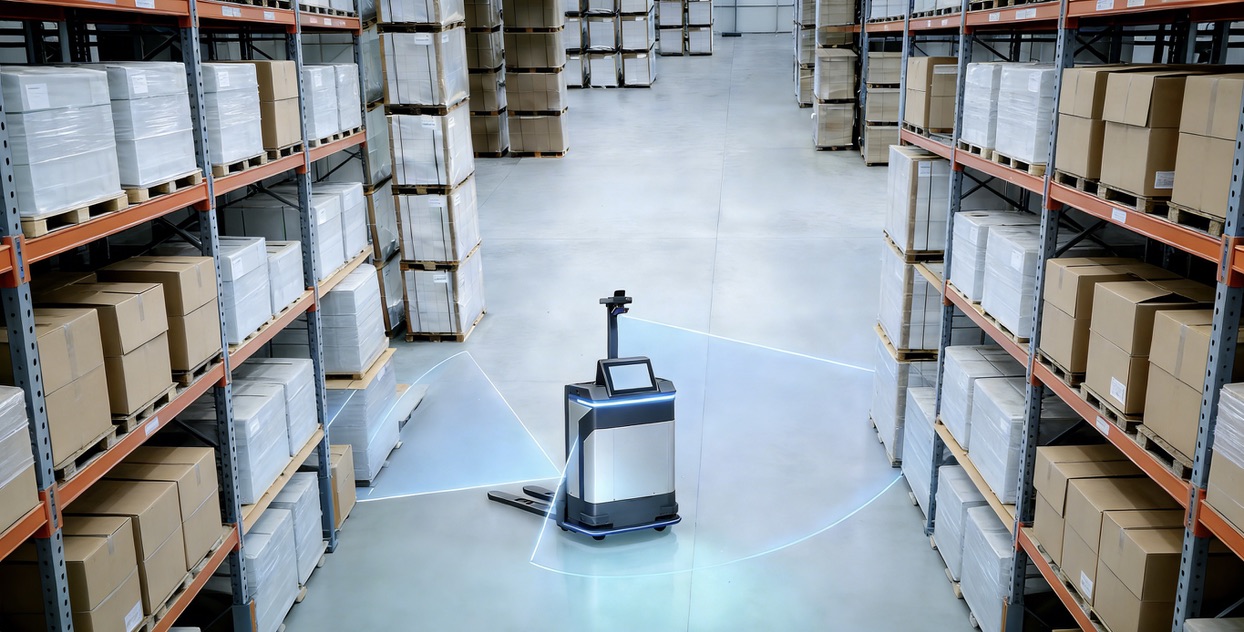
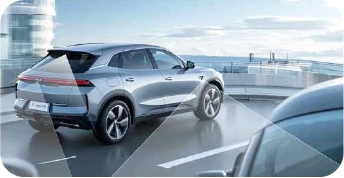
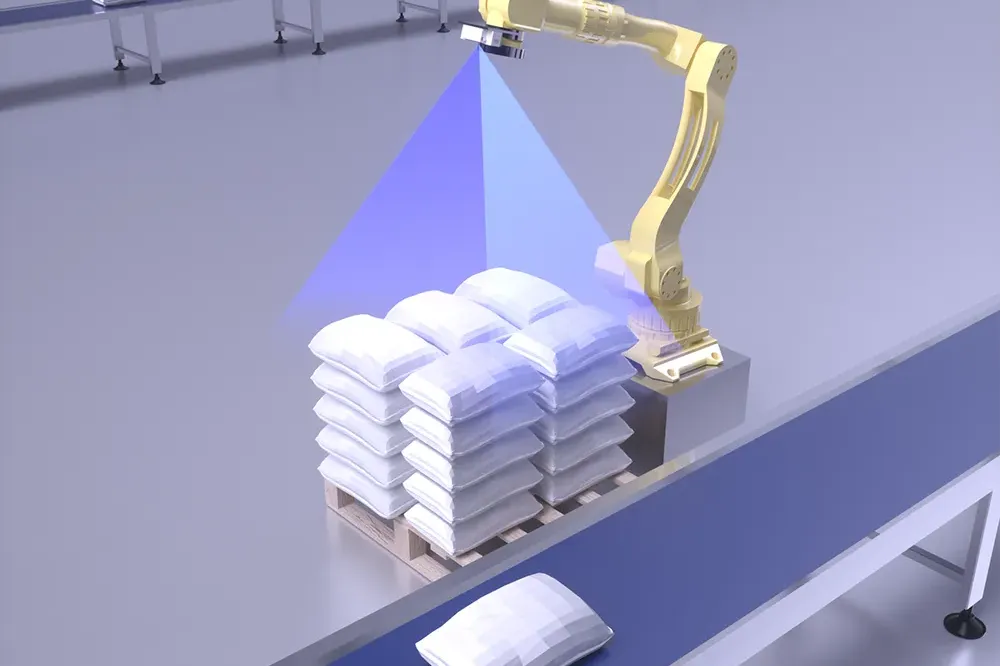
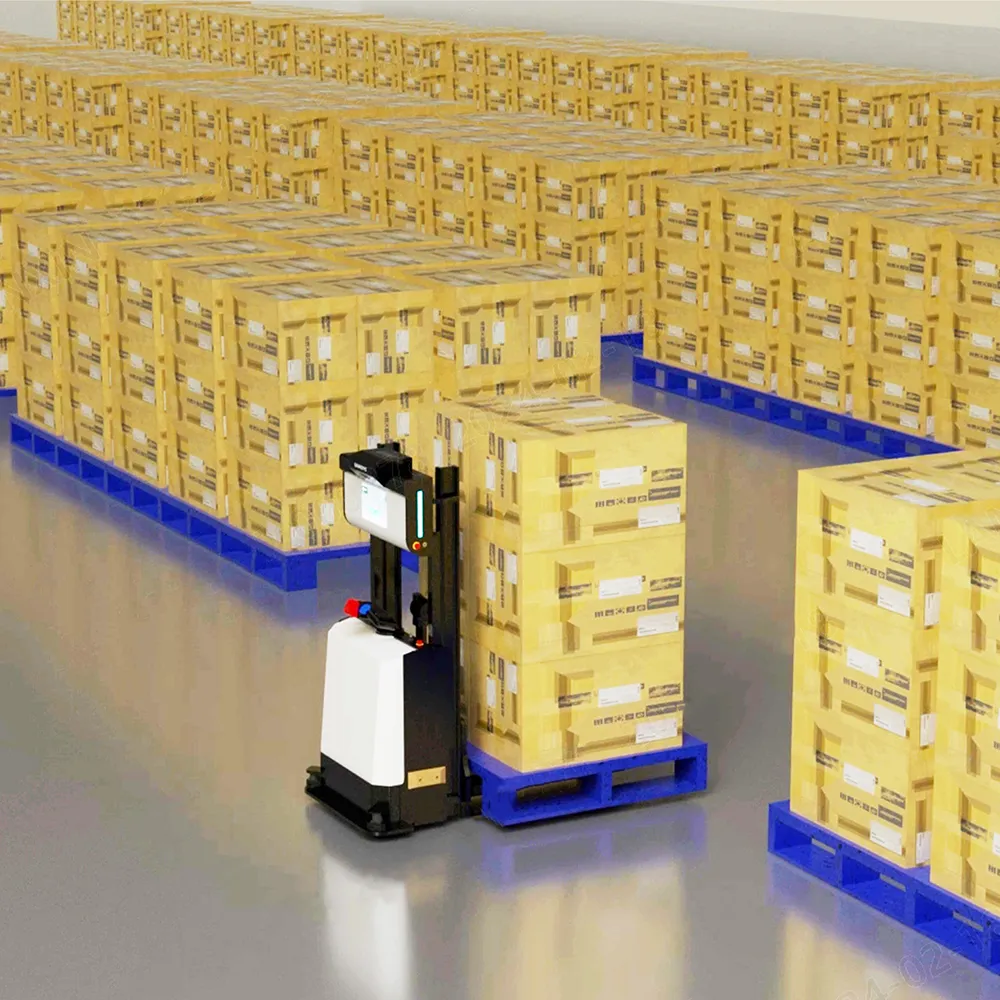
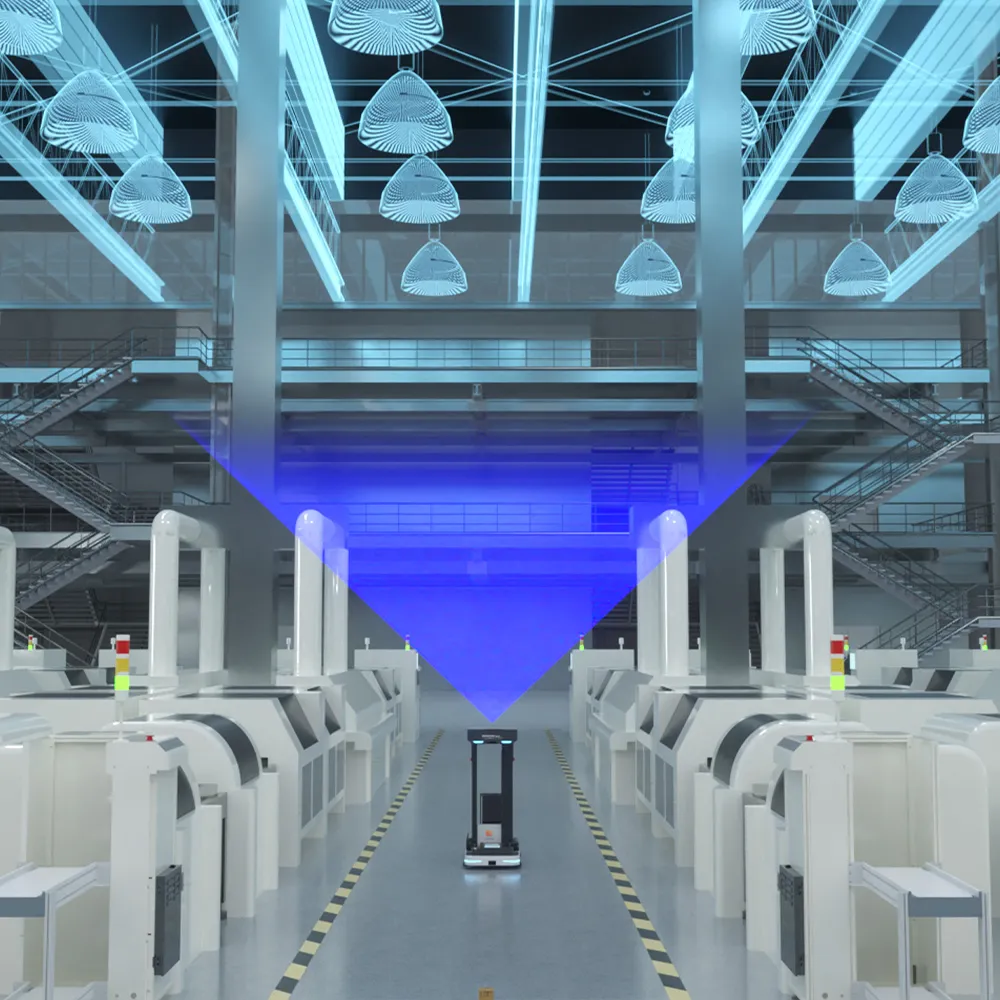
La evasión de obstáculos 3D es crucial para mejorar la seguridad y la eficiencia operativa de los robots móviles en entornos dinámicos como centros logísticos y centros sanitarios. A diferencia de las soluciones LiDAR 2D tradicionales, que pueden tener dificultades para diferenciar la altura de los objetos, los sistemas de visión 3D destacan por su capacidad para prevenir colisiones y garantizar un funcionamiento continuo. Estos sistemas avanzados distinguen inteligentemente entre obstáculos temporales y permanentes, así como dinámicos y estáticos, lo que reduce la necesidad de intervenciones costosas y minimiza los riesgos de seguridad.

BENEFICIOS EXPLICADOS

¿Por qué elegir la solución de evitación de obstáculos 3D MRDVS?

Fusión de datos multimodales

Integración perfecta

Reconocimiento semántico de objetos

TECNOLOGÍA ÚNICA

Superar los límites

 MRDVS CV-SLAMLiDAR 2D basado en característicasBasado en reflector LiDAR 2D
Infraestructura libre-
Entornos que cambian rápidamente-
Espacios públicos y concurridos-
Rampas--
Grandes salones
Pasillos largos-
Uso tanto en interiores como en exteriores.--

Cubierto      A veces cubierto     - No incluye

Mejora de la percepción espacial con el reconocimiento semántico de objetos


El reconocimiento semántico de objetos implica identificar y clasificar objetos dentro del entorno del robot. 

Al comprender qué son los objetos y dónde se encuentran, los robots móviles pueden tomar decisiones informadas para sortear obstáculos.

ESPECIFICACIONES

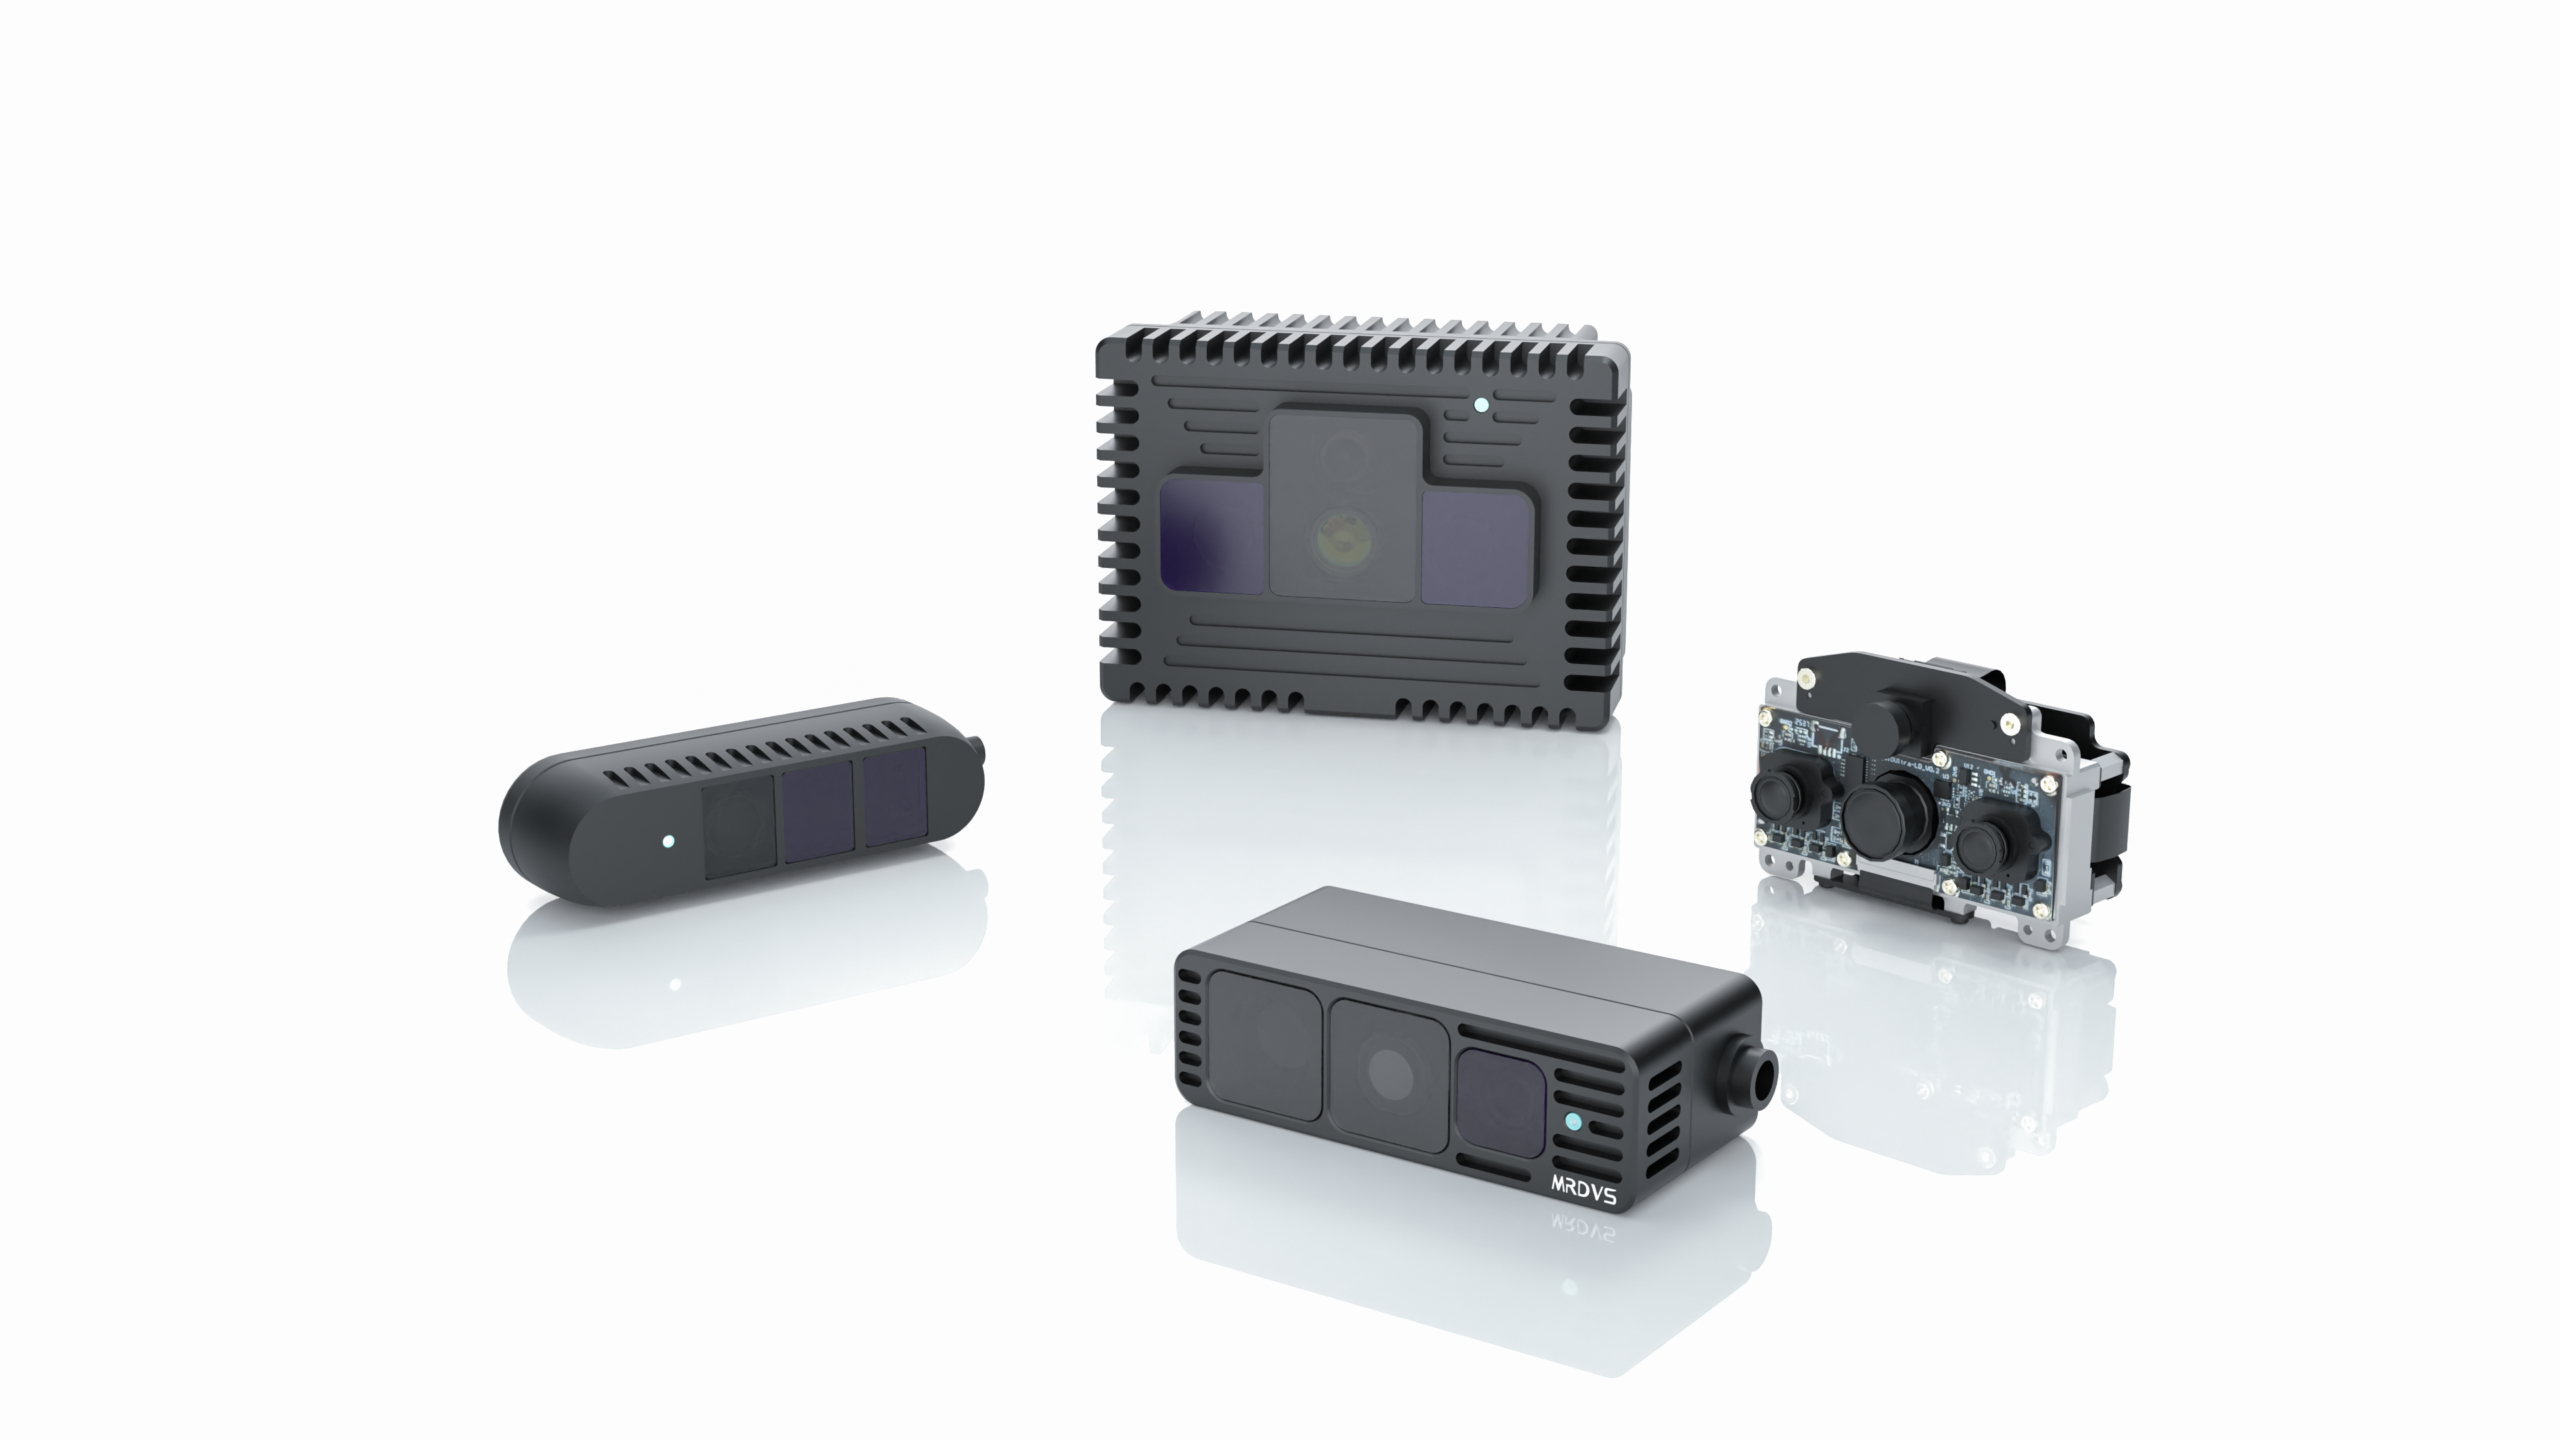
Sensor de cámara ToF para evitar obstáculos

Cámara RGB-D

Fusión de datos multimodales

Habilitado para múltiples cámaras

Algoritmo especial y dispositivos fotónicos integrados

Cuadros por segundo elevado

Hasta 15 cuadros por segundo

Integración perfecta

Interfaces Ethernet compatibles

Robustez ligera

Láser de 940 nm para maximizar la relación señal/ruido (SNR)

Alcance de trabajo de 5 metros

Max 40 metros

AB2
Algoritmo integrado

Inteligencia perimetral y fusión multimodal

Transformación de coordenadas de nube de puntos

Mediante la aplicación de parámetros extrínsecos calibrados, los datos brutos de la nube de puntos capturados por la cámara se transforman con precisión al sistema de coordenadas del robot. Esto elimina las desviaciones de perspectiva causadas por el ángulo de la cámara y garantiza un posicionamiento preciso de los obstáculos.

Detección de intrusiones por zonas

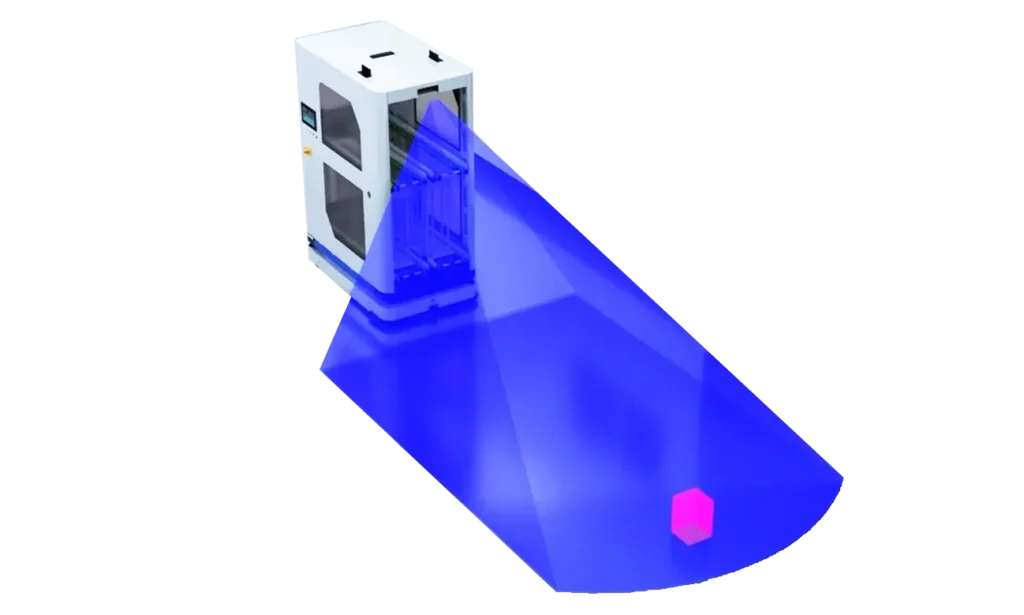
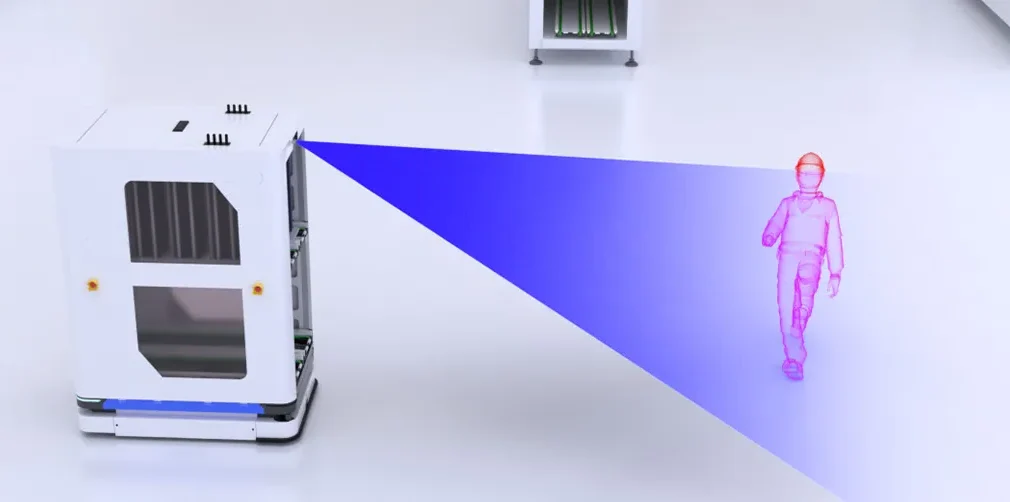
Admite modelos de zonas de detección personalizables para evitar obstáculos, incluyendo cuadros delimitadores rectangulares y zonas en forma de abanico. Estos modelos adaptables se ajustan a diversos escenarios operativos, como la navegación en línea recta, los giros y la detección de gran angular.

Señal de salida de evitación de obstáculos por niveles

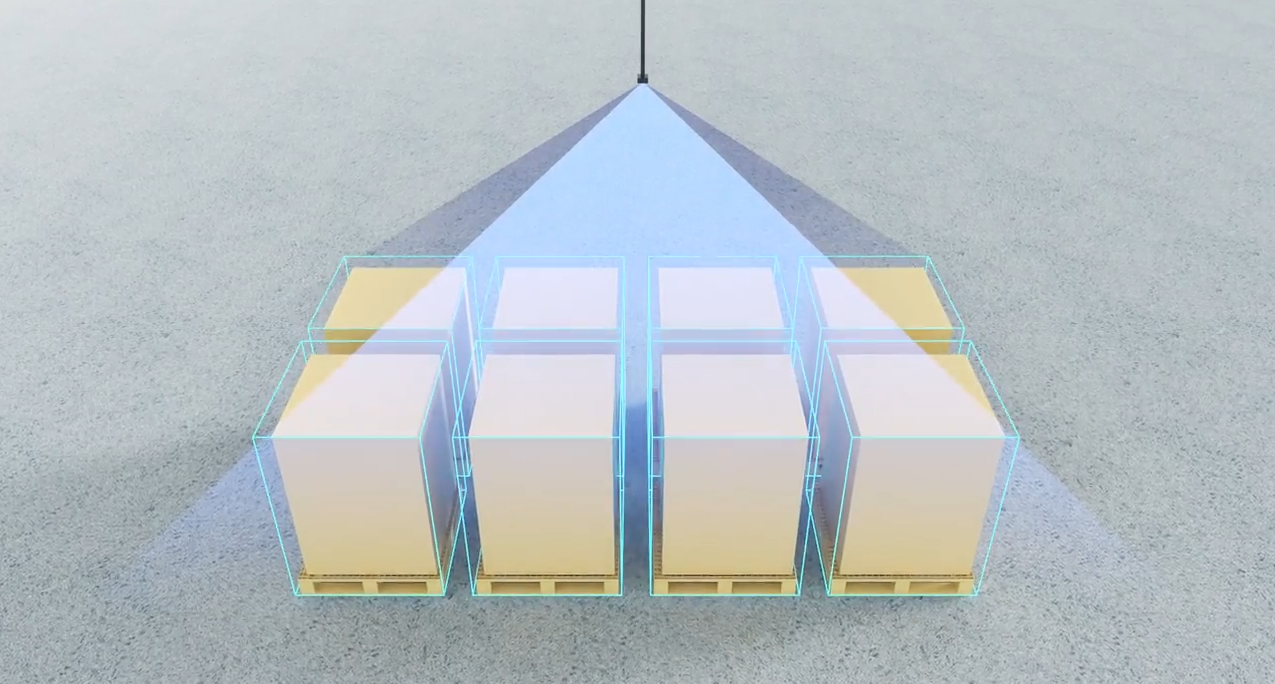
El sistema monitoriza continuamente los puntos de intrusión dentro del área objetivo en tiempo real. En función de los obstáculos detectados, emite tres niveles de señales de control.

Preguntas Frecuentes

Los sistemas tradicionales de navegación 2D se basan en representaciones planas del entorno, que funcionan bien en entornos controlados y planos, pero presentan dificultades en entornos reales con alturas de obstáculos variables, terreno irregular y elementos dinámicos. Esto puede provocar errores de navegación y posibles colisiones. Por el contrario, los sistemas de evasión de obstáculos 3D capturan la estructura tridimensional completa del entorno, lo que permite una mejor detección y evasión de obstáculos a diferentes alturas y profundidades. Esto se traduce en una navegación más precisa y una operación más segura en entornos complejos y dinámicos.

Si bien tanto las cámaras 3D como los lidars 3D proporcionan información de profundidad crucial para la navegación de AGV (vehículos de guiado automático) y AMR (robots móviles autónomos), presentan diferentes ventajas y limitaciones. Generalmente, los lidars 3D ofrecen un mayor alcance de detección, lo que los hace adecuados para entornos amplios y uso en exteriores, mientras que las cámaras 3D tienen un alcance menor, lo que las hace más adecuadas para aplicaciones en interiores. Además, los lidars 3D suelen ser más caros debido a sus avanzadas capacidades de detección, mientras que las cámaras 3D suelen ser más asequibles, lo que ofrece una solución rentable para diversas aplicaciones.

Una cámara 3D puede reemplazar potencialmente a un lidar 3D para la navegación AGV/AMR en entornos donde sus limitaciones, como el alcance y las condiciones de iluminación, no son críticas. Para aplicaciones que requieren cartografía ambiental detallada y de largo alcance, los lidares 3D podrían seguir siendo la opción preferida. La elección entre una cámara 3D y un lidar 3D debe considerar factores como los requisitos específicos de la aplicación, las condiciones ambientales y las limitaciones presupuestarias.

Al seleccionar una cámara 3D para robótica, tenga en cuenta los siguientes factores:

– Resolución y velocidad de fotogramas: Una mayor resolución y velocidad de fotogramas pueden proporcionar datos más detallados y oportunos.

– Campo de visión (FOV): Un campo de visión más amplio permite que la cámara capture una mayor parte del entorno.

– Alcance: Asegúrese de que la cámara pueda detectar objetos con precisión a las distancias requeridas.

– Tamaño y peso: La cámara debe ser adecuada a las limitaciones de tamaño y peso del robot.

– Interfaz de datos: Compatibilidad con las capacidades de procesamiento y las interfaces de datos del robot (por ejemplo, USB, Ethernet).

– Resistencia ambiental: La cámara debe ser capaz de funcionar en las condiciones ambientales previstas, incluyendo la iluminación, la temperatura y la resistencia a la intemperie.

Leer más: Sensor de detección de obstáculos: tipos, ventajas y cómo elegir el adecuado

Aplicaciones

agv

Evitación de obstáculos AGV latente

Evitación de obstáculos con montacargas al aire libre

Evitación de obstáculos con montacargas al aire libre

Sistema de evasión de obstáculos mediante vuelo estacionario con UAV

Evitación de obstáculos mediante vuelo estacionario con drones

Evitación de obstáculos mediante vehículos no tripulados de baja velocidad

Evitación de obstáculos mediante vehículos no tripulados de baja velocidad

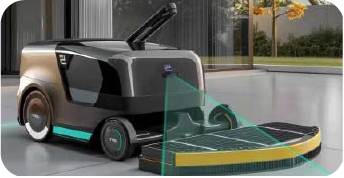
Barredora no tripulada con sistema de evitación de obstáculos

Barredora no tripulada con sistema de evitación de obstáculos

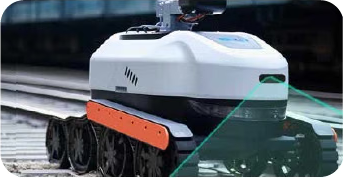
Vehículo de inspección con sistema de evitación de obstáculos

Vehículo de inspección con sistema de evitación de obstáculos

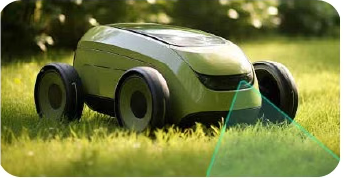
Evitación de obstáculos con cortacésped

Evitación de obstáculos con cortacésped

Protección de seguridad de vehículos autónomos

Protección de seguridad de vehículos autónomos

Evitación de obstáculos en 3D
Montar, estar atento y listo

¡Descubra la solución para evitar obstáculos en 3D hoy mismo!

Más soluciones de IA industrial

Contáctenos
* Campos requeridos

Al enviar este formulario, usted autoriza a MRDVS (una filial de Hangzhou Lanxin Robotics Co., Ltd.) a contactarlo por correo electrónico o teléfono para fines comerciales y de marketing. Para comunicarnos con su organización y realizar negocios, recopilamos y utilizamos la información de contacto que usted proporciona. Nos comprometemos a mantener esta información segura y confidencial, y la conservaremos únicamente durante el tiempo necesario para cumplir con los fines indicados.

Al hacer clic en Enviar, usted reconoce que ha leído y comprendido este aviso de privacidad y consiente expresamente que Hangzhou Lanxin Robotics Co., Ltd. y MRDVS recopilen y utilicen su información personal para los fines descritos en el presente documento.