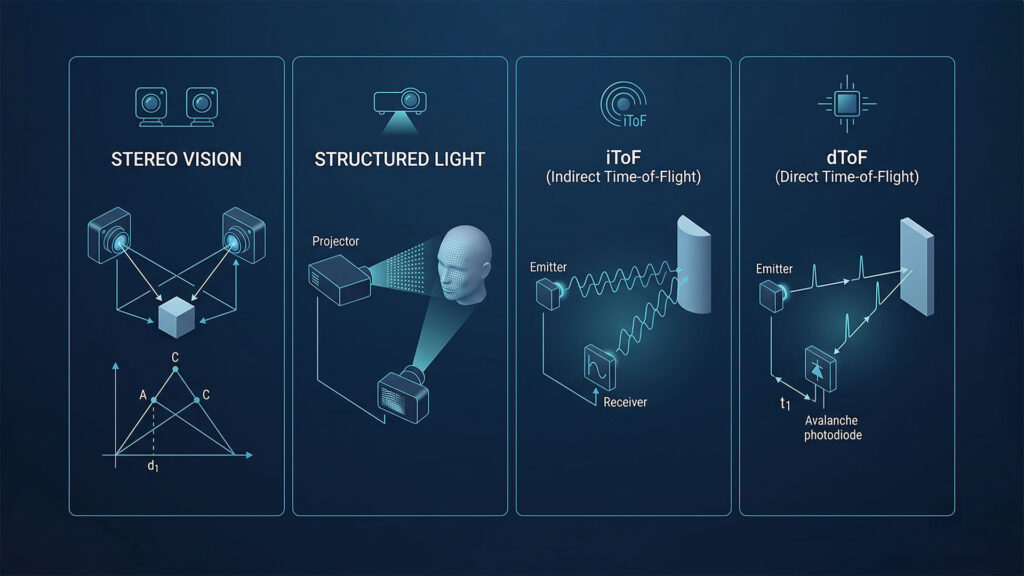
Para ayudar a los usuarios a tomar decisiones informadas al elegir entre las diversas soluciones de hardware de visión 3D, hemos recopilado este documento para su referencia, que proporciona un análisis general de los principios, ventajas, desventajas y escenarios de aplicación de los cuatro sensores de visión 3D más comunes: Visión Estéreo , Luz Estructurada , iToF y dToF.
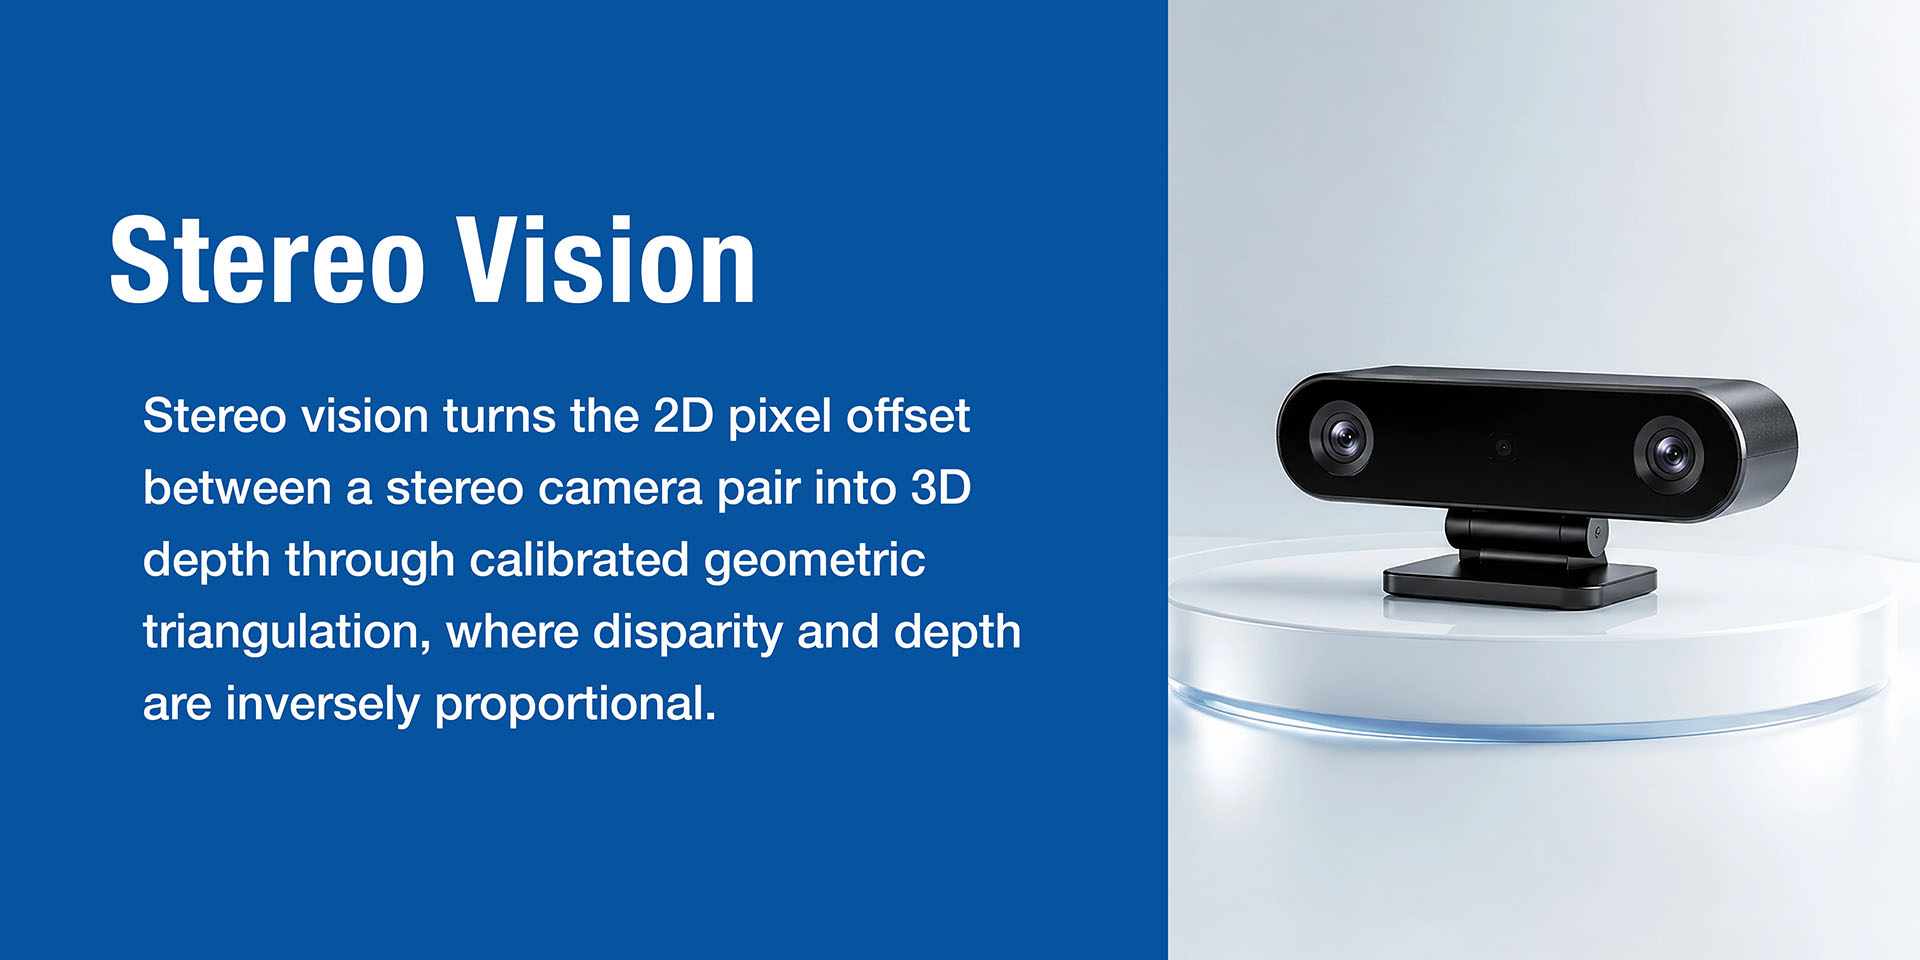
Una tecnología de medición de distancia pasiva que imita el principio de disparidad del ojo humano. Se divide en estéreo pasivo y estéreo activo.
La reconstrucción de profundidad estéreo utiliza la triangulación para calcular la distancia entre el objeto que se está midiendo y la cámara. Cuando dos cámaras observan el mismo objeto, la diferencia de posición del objeto en las dos imágenes se denomina disparidad . Cuanto más cerca esté el objeto de la cámara, mayor será la disparidad; cuanto más lejos esté, menor será la disparidad.
Dada la relación posicional relativa conocida (por ejemplo, la distancia entre las dos cámaras), la distancia se puede calcular utilizando principios de triángulos semejantes.
| Aspecto | Estéreo pasivo | Estéreo activo |
|---|---|---|
| Principio | Se basa exclusivamente en la textura natural de la luz ambiental; calcula la disparidad mediante la coincidencia de imágenes. | Incorpora un proyector láser infrarrojo (matriz de puntos/moteado/línea) para proyectar texturas de forma activa, mejorando la coincidencia en áreas con poca textura. |
| Ventajas | Bajo costo, bajo consumo de energía, sin interferencia de luz activa, varios dispositivos pueden funcionar simultáneamente. | Utilizable en escenas con poca luz o sin texturas; rendimiento más estable que el estéreo pasivo. |
| Desventajas | Prácticamente inutilizable en superficies de baja textura (paredes blancas) o en condiciones de poca luz. | Los patrones de proyección interfieren entre sí cuando varios dispositivos funcionan juntos, lo que provoca fallos de coincidencia; el patrón se ve fácilmente afectado por la luz solar intensa en exteriores, lo que degrada el rendimiento de la profundidad. |
| Representantes típicos | Serie ZED de Stereolabs, Senseno | Serie RealSense D400, serie Luxonis OAK, serie Orbbec Gemini |
El estéreo activo es una versión mejorada del estéreo pasivo. La luz de relleno infrarroja resuelve los problemas derivados de condiciones de poca luz y poca textura. Sin embargo, no mejora sustancialmente aspectos como la precisión a larga distancia o la interferencia de luz intensa. El estéreo activo aún sufre la degradación de la precisión con el cuadrado inverso, inherente a los métodos de triangulación. Además, cuando varios dispositivos estéreo activos operan simultáneamente, los patrones proyectados interfieren entre sí, lo que provoca fallos de coincidencia.
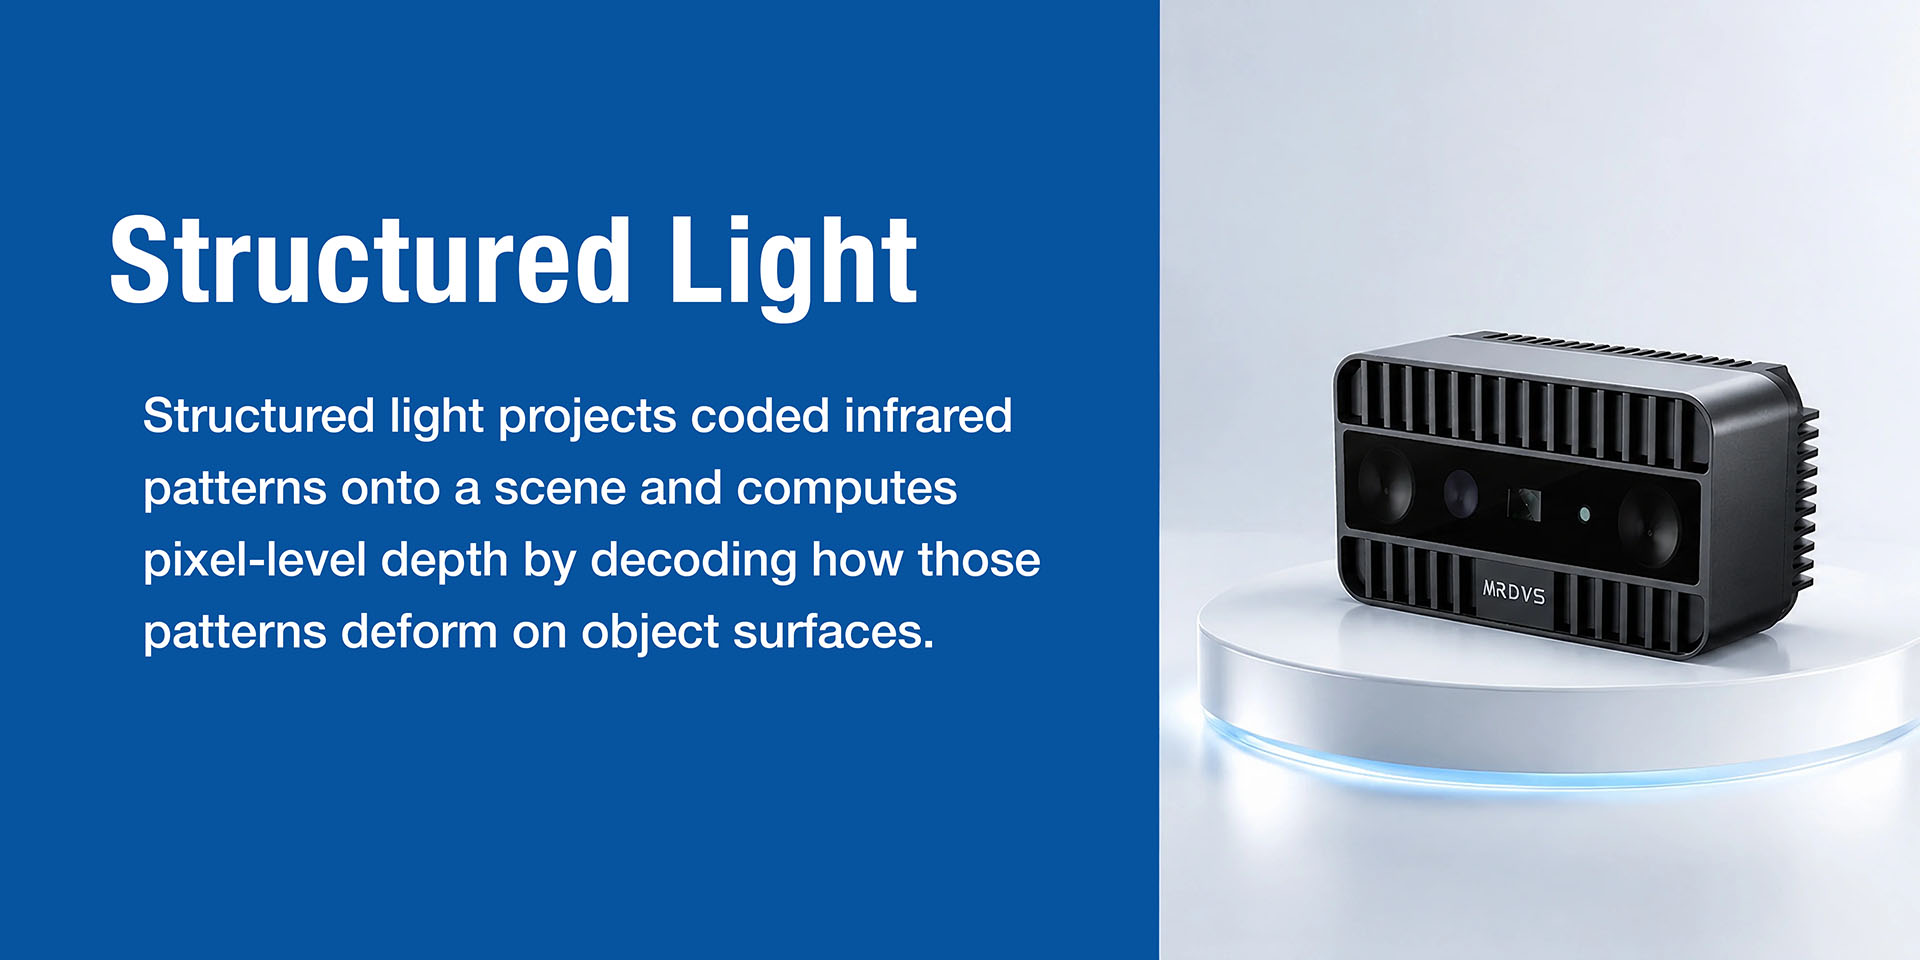
Una técnica de triangulación activa que proyecta activamente un patrón codificado y resuelve directamente la profundidad mediante la deformación del patrón.
La luz estructurada es una técnica de medición por triangulación activa, que pertenece a la misma categoría más amplia que la visión estéreo activa.
El método de funcionamiento es el siguiente: un proyector láser infrarrojo proyecta un patrón de luz estructurada con información codificada (como franjas, cuadrículas o conjuntos de puntos pseudoaleatorios) sobre el objeto observado. Estos patrones se deforman (por ejemplo, las franjas se curvan y los puntos se desplazan) según la geometría y la distancia del objeto. Una cámara infrarroja captura estos patrones deformados y el sistema decodifica el grado de deformación para calcular directamente la información de profundidad de cada píxel.
| Aspecto | Estéreo activo | Luz estructurada |
|---|---|---|
| Cálculo de profundidad | Calcula la disparidad haciendo coincidir los puntos correspondientes en las imágenes izquierda y derecha, basándose en la correspondencia entre imágenes. | Obtiene directamente la profundidad decodificando la deformación del patrón; cada punto característico proyectado lleva su propia "etiqueta de identidad" y no depende de la coincidencia estéreo. |
Módulo Apple Face ID para el consumidor , serie Orbbec Astra (utilizado principalmente para reconocimiento facial a corta distancia, modelado 3D, etc.).
Serie Industrial Photoneo MotionCam-3D , serie Mech-Mind Mech-Eye, productos Zivid
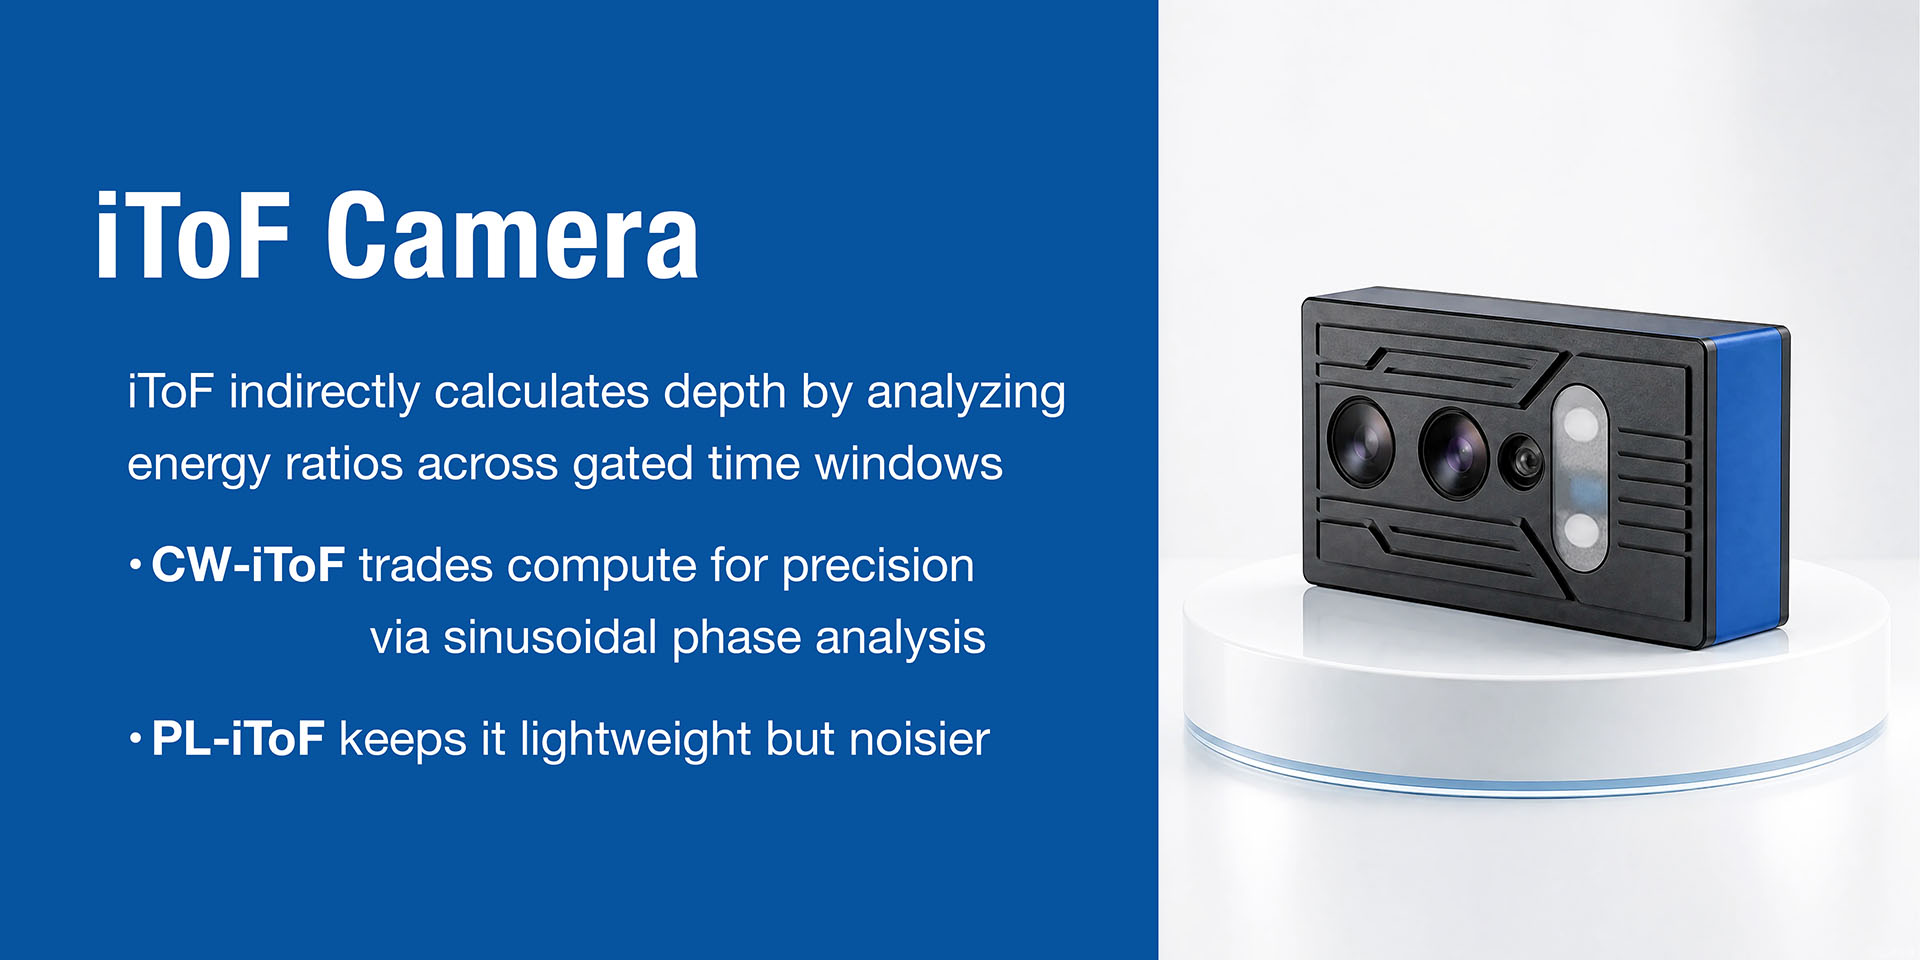
Una técnica de medición de distancias que calcula indirectamente el tiempo de vuelo mediante la diferencia de fase.
iToF (tiempo de vuelo indirecto) recopila valores de energía en diferentes ventanas de tiempo, analiza la proporción entre estos valores y mide indirectamente la diferencia de tiempo entre las señales transmitidas y recibidas. Se divide principalmente en dos métodos de modulación:
CW-iToF (Onda Continua): Utiliza modulación de onda sinusoidal. El desfase entre las ondas sinusoidales recibida y transmitida es proporcional a la distancia del objeto. La precisión está limitada por el ruido aleatorio y el ruido de cuantificación. Para mejorar la precisión, se suele utilizar un muestreo de alta potencia y tiempo de integración corto, combinado con una alta frecuencia de modulación.
PL-iToF (Modulación por Pulsos): Emite pulsos de luz con información de amplitud y tiempo. Utiliza técnicas de muestreo dual para mejorar la precisión. El cálculo es más sencillo y requiere menor carga computacional, pero su precisión es inferior a la de CW-iToF y es más sensible al ruido de fondo.
Fabricantes de chips iToF: Sony, Infineon, PMD.
Fabricantes de módulos: Lucid Helios2 series, SICK Visionary-T Mini, MRDVS serie M , cámaras IFM 3D.
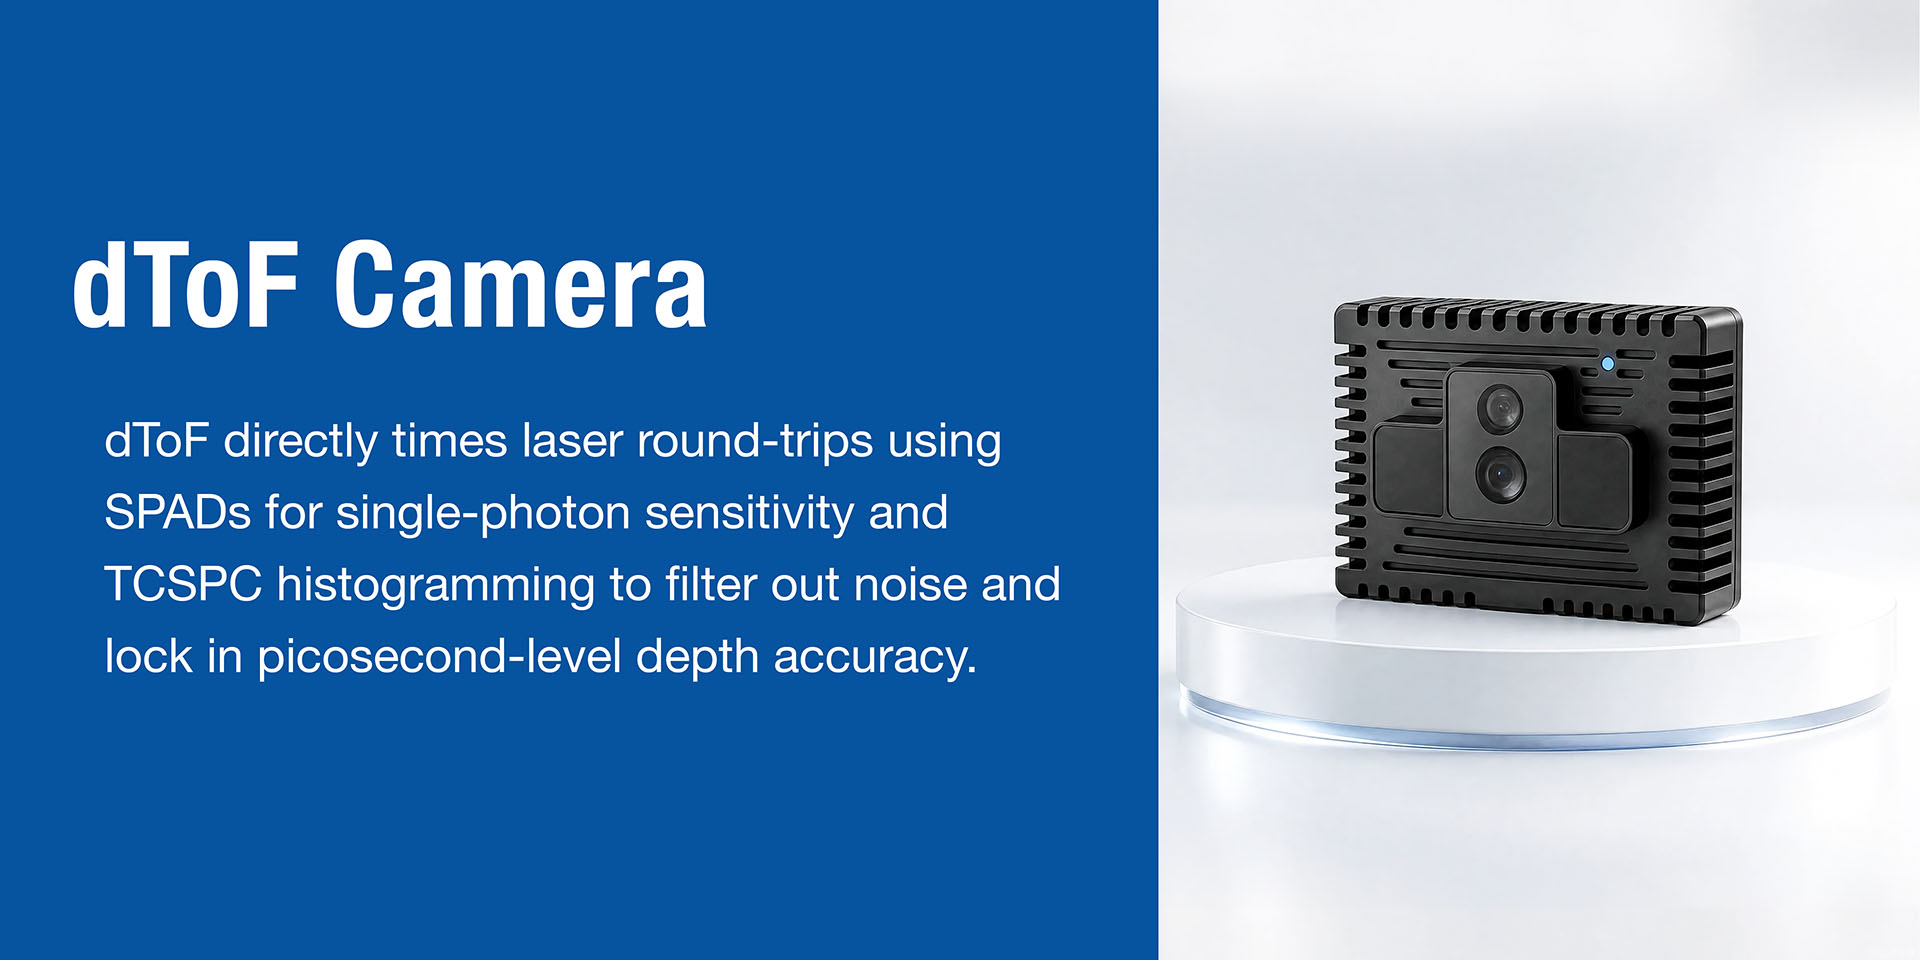
La técnica de medición de distancia definitiva que mide directamente el tiempo de ida y vuelta de los fotones.
La tecnología dToF (tiempo de vuelo directo) mide directamente la diferencia de tiempo entre la emisión y la recepción de un pulso de luz. Debido a las limitaciones de seguridad láser y las restricciones de potencia de los productos de consumo, la energía del pulso emitido por las cámaras ToF es limitada. Cuando la luz regresa al receptor, su densidad energética se ha reducido en más de un billón de veces. La luz ambiental actúa como ruido, interfiriendo gravemente con la detección de la señal.
Por lo tanto, la técnica dToF requiere fotodetectores extremadamente sensibles: diodos de avalancha de un solo fotón (SPAD) . Cuando un SPAD está en funcionamiento, se polariza con un alto voltaje inverso. Cuando un fotón es absorbido y convertido en un electrón libre, el fuerte campo eléctrico interno acelera este electrón, que colisiona generando más portadores, creando un efecto de avalancha geométricamente amplificado, lo que produce un gran pulso de corriente y permite la detección de fotones individuales.
dToF utiliza el método de conteo de fotones individuales correlacionados en el tiempo (TCSPC) para lograr una precisión temporal de nivel de picosegundos. El sistema repite la detección de emisión de la misma señal de pulso miles o cientos de miles de veces, obtiene un histograma de distribución estadística de cada detección, reconstruye la curva de energía del pulso de luz en función del tiempo y, de este modo, determina el tiempo de vuelo preciso.
Consumidor/Móvil Apple LiDAR (serie iPad Pro/iPhone Pro).
RoboSense industrial E1/E1R , serie MRDVS S.