¿Cómo puede un robot encontrar su camino en un almacén lleno de gente sin GPS? En entornos interiores complejos, la navegación inteligente depende de más que solo ruedas y sensores: requiere conocimiento en tiempo real.
Ahí es donde en tiempo real localización Esta potente tecnología permite a los robots rastrear continuamente su posición, adaptarse a entornos cambiantes y moverse con precisión. En este artículo, exploraremos cómo la localización en tiempo real está transformando la navegación de los robots en interiores y permitiendo una verdadera autonomía en espacios dinámicos.
¿Qué es la localización en tiempo real?
Gestión del riesgo localización es el proceso que permite a un robot móvil determinar continuamente su posición Al navegar por un entorno, especialmente en interiores donde el GPS no funciona, es fundamental para un movimiento seguro e inteligente.
Esto es lo que significa y cómo funciona:
-
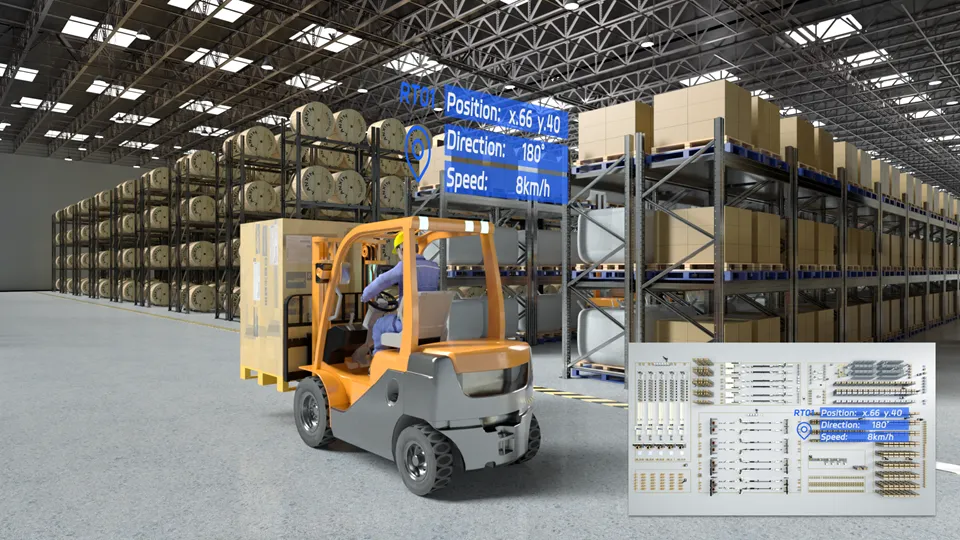
Seguimiento continuo de la posición El robot actualiza su ubicación exacta en tiempo real mientras se mueve, lo que garantiza una navegación precisa incluso en espacios dinámicos o concurridos.
-
Navegación sin GPS En entornos interiores como almacenes u hospitales, los robots dependen de sensores alternativos en lugar de señales GPS.
-
Localización basada en sensores La localización en tiempo real utiliza una combinación de sensores como: – LiDAR o escáneres láser – Sensores de profundidad o
cámaras RGB – Sensores ultrasónicos o infrarrojos – Unidades de medida inercial (IMU)
-
A menudo parte de SLAM Muchos sistemas combinan la localización con el mapeo (Localización y Mapeo Simultáneos), permitiendo a los robots explorar áreas desconocidas mientras rastrean su propia posición.
-
Adaptabilidad instantánea Gracias a que es en tiempo real, el robot puede responder inmediatamente a los cambios, como evitar personas, sortear nuevos obstáculos o ajustar rutas sobre la marcha.
Tecnologías y métodos comunes de localización en tiempo real
La localización en tiempo real utiliza diversas tecnologías y métodos para ayudar a los robots a determinar con precisión su posición en interiores. Estos son los enfoques más comunes:
-
LiDAR (detección y alcance de luz)
Sistemas LiDAR Emite pulsos láser que rebotan en los objetos circundantes para crear mapas detallados en 2D o 3D. Esta tecnología es muy precisa y funciona bien incluso en entornos con poca luz o sin texturas, lo que la hace popular en almacenes y robots industriales. Sin embargo, el hardware LiDAR puede ser costoso y presentar dificultades con superficies reflectantes que distorsionan las mediciones.
-
SLAM visual (localización y mapeo simultáneos)
Visual SLAM utiliza cámaras para detectar y rastrear características visuales del entorno, lo que permite a los robots mapear el entorno y localizarlo simultáneamente. Es una opción rentable que proporciona un gran nivel de detalle ambiental y es común en robots y drones ligeros de interior. Sus principales limitaciones surgen en espacios con poca iluminación o muy dinámicos, donde las señales visuales pueden ser poco fiables.
-
Sensores ultrasónicos e infrarrojos
Los sensores ultrasónicos e infrarrojos miden distancias cronometrando la reflexión de las ondas sonoras o la luz infrarroja en los objetos. Estos sensores son asequibles y compactos, y suelen encontrarse en robots de limpieza pequeños y sistemas de navegación sencillos. Sin embargo, su precisión y alcance efectivo son limitados, y pueden verse afectados por superficies blandas o irregulares.
-
IMU (Unidad de medida inercial)
Las IMU rastrean la orientación y el movimiento de un robot mediante acelerómetros y giroscopios. Son excelentes para el seguimiento de movimiento a corto plazo y suelen integrarse con otros sensores para la navegación por estima cuando no se dispone de referencias externas. La desventaja es que las IMU sufren desviaciones con el tiempo, lo que reduce la precisión si se utilizan de forma aislada.
-
Fusión de sensores
La fusión de sensores combina datos de múltiples sensores, como LiDAR, cámaras e IMU, para proporcionar una localización más fiable y precisa. Este enfoque aprovecha las fortalezas de cada sensor y compensa sus debilidades individuales. Si bien es potente, la fusión de sensores requiere algoritmos sofisticados y mayores recursos computacionales.
-
Localización basada en IA
La inteligencia artificial optimiza la localización al optimizar la interpretación de los datos de los sensores, lo que permite un mejor reconocimiento de características y una navegación predictiva. Los sistemas basados en IA se adaptan con mayor eficacia a entornos interiores dinámicos y congestionados, facilitando tareas como la navegación humana. Sin embargo, estos métodos requieren una gran cantidad de datos de entrenamiento, potencia de procesamiento y un ajuste preciso para un rendimiento óptimo.
Cómo la localización en tiempo real mejora el rendimiento de la navegación
La localización en tiempo real mejora drásticamente la capacidad del robot para navegar en entornos interiores complejos, proporcionando un posicionamiento preciso y actualizado. Esta información continua se traduce en varias ventajas clave para la navegación:
-
Seguimiento preciso de la posición: Al actualizar constantemente su ubicación exacta en el mapa, el robot puede evitar desviaciones y errores comunes con métodos de localización menos frecuentes. Esta precisión garantiza que se mantenga en la ruta prevista, reduciendo desvíos y colisiones.
-
Evitación dinámica de obstáculos: Los entornos interiores suelen ser concurridos e impredecibles. La localización en tiempo real permite a los robots detectar obstáculos en movimiento, como personas, carros o muebles, y ajustar rápidamente sus rutas para evitar colisiones, garantizando así un funcionamiento seguro.
-
Planificación de rutas y redireccionamiento eficientes: Con datos de ubicación actualizados, los robots pueden recalcular rutas óptimas sobre la marcha. Si un obstáculo bloquea la ruta original o el entorno cambia, el robot puede encontrar dinámicamente una nueva ruta eficiente sin detenerse ni intervención humana.
-
Velocidad de finalización de tareas mejorada: Una localización fiable reduce errores y paradas innecesarias, lo que permite a los robots realizar tareas como entregas, picking o limpieza con mayor rapidez. Esta eficiencia impulsa directamente la productividad general en almacenes, hospitales y otros entornos interiores.
-
Mayor confiabilidad en áreas sin GPS: Dado que las señales GPS no penetran bien en los edificios, la localización en tiempo real proporciona una alternativa esencial, permitiendo una navegación fluida donde los sistemas de posicionamiento tradicionales fallan.
Aplicaciones de la localización en tiempo real en robots de interior
La localización en tiempo real está transformando el funcionamiento de los robots en diversos entornos interiores. A continuación, se presentan aplicaciones clave donde esta tecnología desempeña un papel crucial:
Automatización de almacén
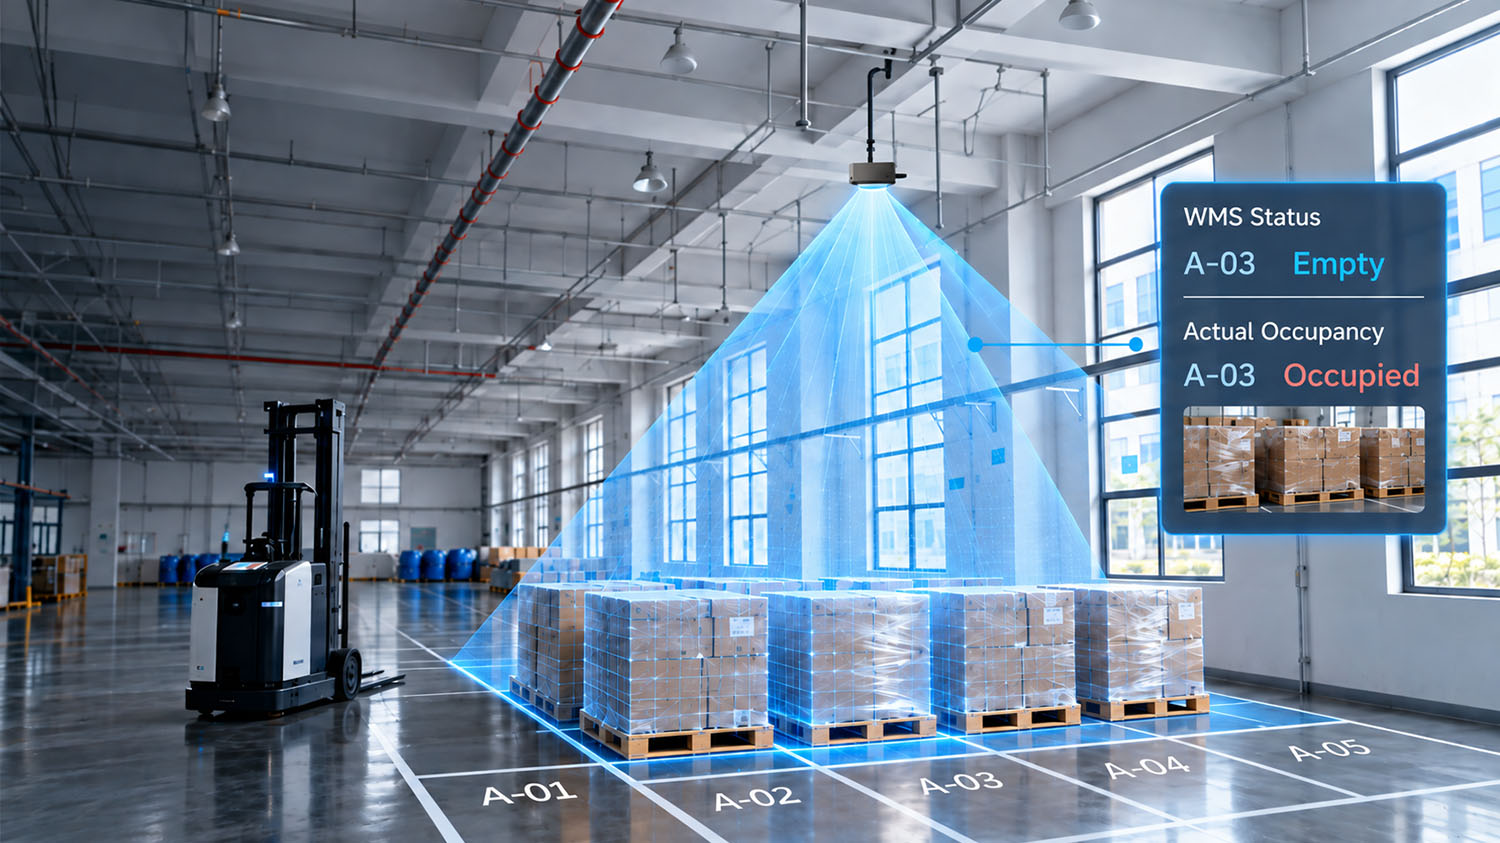
En los almacenes, la localización en tiempo real permite a los robots navegar eficientemente por pasillos y estanterías complejas. Los robots utilizan un posicionamiento preciso para seleccionar, transportar y clasificar el inventario con errores mínimos, incluso en entornos con mucha actividad donde las carretillas elevadoras y los trabajadores humanos se mueven constantemente.
Sanidad y Hospitales
Los robots de servicio en hospitales dependen de la localización en tiempo real para entregar medicamentos, equipos y comidas de forma segura. Estos robots deben transitar por pasillos concurridos y entornos dinámicos llenos de pacientes y personal, adaptándose instantáneamente a los obstáculos para mantener operaciones fluidas y puntuales.
Gestión de oficinas e instalaciones
Los robots de reparto en interiores de oficinas utilizan la localización en tiempo real para transportar documentos, suministros y refrigerios. Al rastrear con precisión su ubicación, estos robots evitan zonas concurridas y optimizan las rutas para completar las tareas rápidamente sin interrumpir los flujos de trabajo diarios.
Retail y Hostelería
Los robots en tiendas minoristas y hoteles utilizan la localización en tiempo real para guiar a los clientes, entregar artículos o ayudar con la limpieza. Navegar por espacios concurridos y en constante cambio requiere actualizaciones constantes de posición para interactuar de forma segura con los clientes y el personal, a la vez que se ofrece un servicio eficiente.
Robots de limpieza autónomos
Las aspiradoras y fregadoras robóticas utilizan la localización en tiempo real para mapear las habitaciones y monitorear el progreso. Esto garantiza una limpieza exhaustiva sin repeticiones ni zonas sin limpiar, y les ayuda a evitar muebles y personas en movimiento durante la operación.
¿Por qué elegir MRDVS para la localización en tiempo real?
Al seleccionar tecnología para la localización en tiempo real en robots de interior, es fundamental asociarse con un proveedor que ofrezca precisión, flexibilidad e innovación de vanguardia. Aquí te explicamos por qué.
MRDVS se destaca como una excelente opción para mejorar las capacidades de navegación de su robot:
-
Tecnología de cámara de profundidad líder en la industria:MRDVS proporciona sensores con excelente precisión de profundidad y velocidades de cuadro, lo que permite un escaneo fluido del entorno en tiempo real.
-
Soporte integral para la integración de SLAM e IASus productos son compatibles con los marcos SLAM más populares y pueden mejorarse con IA para la comprensión semántica y la navegación predictiva.
-
Soluciones Personalizables y EscalablesYa sea para robots de servicio compactos o vehículos guiados automatizados más grandes, MRDVS ofrece opciones personalizadas para satisfacer diversas necesidades de localización.
Invertir en tecnología MRDVS significa equipar a los robots de interior con las mejores herramientas para navegar con confianza y eficiencia en entornos complejos y dinámicos.
Conclusión
Impulsar la navegación de robots en interiores con localización en tiempo real es clave para lograr una automatización más inteligente y eficiente en entornos complejos. Al integrar tecnologías avanzadas de detección de profundidad y posicionamiento preciso, los robots pueden navegar con seguridad y adaptarse dinámicamente a entornos cambiantes. MRDVS ofrece soluciones de vanguardia que dotan a sus robots de una localización fiable en tiempo real, garantizando un funcionamiento fluido y una mayor productividad. Descubra cómo MRDVS puede optimizar su robótica de interiores: ¡contáctenos hoy mismo para transformar sus capacidades de navegación!