Imagine un robot que no solo puede ver, sino también comprender verdaderamente el mundo que lo rodea: navegar por almacenes abarrotados, recoger objetos frágiles con precisión o incluso reconocer gestos humanos al instante. Este es el poder de las cámaras con sensor de profundidad, la tecnología revolucionaria que está transformando a los robots comunes en máquinas inteligentes y conscientes. Al capturar imágenes detalladas...
Información 3D de su entornoEstas cámaras proporcionan a los robots la visión necesaria para tomar decisiones instantáneas y operar de forma segura junto a los humanos. En este artículo, analizaremos en profundidad cómo las cámaras de detección de profundidad impulsan el auge de la robótica inteligente y transforman las industrias a nivel mundial.
Tecnologías centrales que impulsan las cámaras de detección de profundidad
Las cámaras de detección de profundidad se basan en tecnologías innovadoras para capturar información tridimensional precisa sobre su entorno. Comprender estos métodos fundamentales ayuda a explicar cómo los robots adquieren la capacidad de percibir la profundidad y las relaciones espaciales. Estas son las principales tecnologías que sustentan las cámaras de detección de profundidad modernas:
-
Tiempo de vuelo (TOF) Cámaras
Las cámaras ToF emiten pulsos de luz infrarroja y miden el tiempo que tarda la luz en reflejarse en los objetos. Este retardo se utiliza para calcular distancias precisas y crear mapas de profundidad en tiempo real. Los sistemas ToF se dividen en dos tipos principales: ToF directo (dToF), que mide el retardo exacto, y ToF indirecto (iToF), que infiere la distancia a partir de los desplazamientos de fase. Se destacan por proporcionar datos de profundidad precisos con altas velocidades de fotogramas, lo que los hace ideales para entornos dinámicos como la robótica. Sin embargo, pueden presentar dificultades con superficies reflectantes y luz ambiental intensa.
-
Cámaras de luz estructurada
Estas cámaras proyectan un patrón infrarrojo conocido, como cuadrículas o puntos, sobre el entorno. La cámara captura cómo se deforma este patrón sobre las superficies para obtener información de profundidad. La luz estructurada es muy eficaz en interiores y a corta distancia, ofreciendo mapas de profundidad detallados de alta resolución. Este método se utiliza a menudo en el reconocimiento de gestos y el escaneo de objetos pequeños, pero es menos adecuado para exteriores o entornos a gran escala debido a la interferencia de la luz solar.
-
Sistemas de visión estéreo
La visión estereoscópica utiliza dos o más cámaras separadas para imitar la visión binocular humana. Al comparar las diferencias (disparidad) entre las imágenes capturadas por cada cámara, calcula la información de profundidad. Los sistemas estereoscópicos son versátiles y funcionan bien en diversas condiciones de iluminación, lo que los hace adecuados para la robótica en exteriores. Sin embargo, requieren algoritmos sofisticados para gestionar oclusiones y superficies sin textura, y suelen tener mayores demandas computacionales.
-
Técnicas de profundidad monocular pasiva
Los métodos emergentes implican el uso de una sola cámara con óptica avanzada, como lentes de metaimagen o tecnología de campo de luz, para estimar la profundidad de forma pasiva sin iluminación activa. Estos enfoques prometen formatos más pequeños y un menor consumo de energía, lo cual resulta beneficioso para robots compactos o alimentados por batería. Aunque aún está en desarrollo, la detección de profundidad monocular pasiva podría transformar la percepción del entorno por parte de los robots del futuro.
Cómo ayudan las cámaras de detección de profundidad en el mapeo 3D
El mapeo 3D es una capacidad fundamental para muchos sistemas robóticos avanzados, ya que permite a las máquinas comprender e interactuar con su entorno con conocimiento espacial. Las cámaras de detección de profundidad desempeñan un papel fundamental en este proceso, ya que capturan información precisa de distancias y la transforman en modelos tridimensionales detallados.
Conciencia espacial precisa
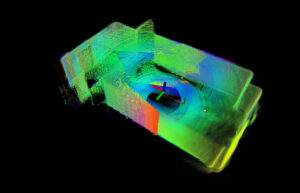
Las cámaras de detección de profundidad generan mapas de profundidad en tiempo real midiendo la distancia entre el sensor y los objetos circundantes. Estos datos espaciales permiten a los robots construir nubes de puntos 3D: conjuntos densos de puntos que representan superficies y estructuras del entorno. Estas nubes de puntos sirven como base para mapas 3D precisos, ayudando a los robots a percibir formas, tamaños y posiciones relativas de obstáculos u objetivos.
Facilitación de la localización y el mapeo simultáneos (SLAM)
Muchos sistemas robóticos se basan en algoritmos SLAM para construir y actualizar mapas de entornos desconocidos, a la vez que rastrean su propia posición. Las cámaras de detección de profundidad proporcionan información 3D crucial para SLAM, lo que permite un mejor modelado del entorno y una mayor precisión de localización. Por ejemplo, el MRDVS...
Cámaras RGB-D Proporcionar datos de profundidad de alta resolución que mejoran el rendimiento SLAM en entornos industriales complejos, lo que permite que los robots naveguen de manera segura y eficiente.
Habilitación de la reconstrucción detallada del entorno
Además de la simple navegación, las cámaras de profundidad permiten la reconstrucción detallada del entorno para tareas como inspección, control de calidad y aplicaciones de realidad aumentada. Los robots equipados con estos sensores pueden detectar pequeños defectos superficiales o cambios estructurales comparando mapas 3D a lo largo del tiempo.
Apoyo a entornos dinámicos y no estructurados
Las cámaras con sensor de profundidad son especialmente valiosas en entornos dinámicos o desestructurados donde los obstáculos pueden moverse o aparecer de forma impredecible. La capacidad de capturar datos 3D continuos permite a los robots actualizar los mapas en tiempo real, lo que facilita la planificación adaptativa de rutas y la evitación de obstáculos.
Estéreo vs. ToF: ¿Qué cámara con detección de profundidad gana?
Al seleccionar una cámara de detección de profundidad para robótica u otras aplicaciones, es importante comprender las diferencias entre
visión en estéreo y
Tiempo de vuelo (ToF) cámaras Es esencial. Cada tecnología tiene sus fortalezas y debilidades, lo que las hace más adecuadas para diferentes entornos y tareas.
|
Elemento
|
Cámaras de visión estereoscópica
|
Cámaras de tiempo de vuelo (ToF)
|
|
Principio de funcionamiento
|
Utiliza dos o más cámaras para calcular la profundidad a partir de la disparidad entre imágenes.
|
Emite pulsos de luz infrarroja y mide el tiempo de retorno para calcular la profundidad.
|
|
Rendimiento a la luz del sol
|
Funciona bien en exteriores, sin verse afectado por la luz ambiental.
|
Puede verse afectado por la luz solar intensa o superficies reflectantes.
|
|
Precisión de profundidad
|
Buena precisión pero depende de la textura y el contraste.
|
Alta precisión incluso en entornos oscuros o con poca textura
|
|
Autonomía
|
Generalmente, un alcance efectivo más largo
|
Generalmente de menor alcance en comparación con el estéreo.
|
|
Carga computacional
|
Alto: requiere algoritmos complejos para el cálculo de la profundidad
|
Inferior: proporciona medición de profundidad directa
|
|
Consumo de energía
|
Sistema generalmente más bajo y pasivo
|
Más alto debido a la iluminación activa
|
|
Idoneidad
|
Ideal para entornos exteriores, texturizados y de gran escala.
|
Ideal para escenas interiores, dinámicas y condiciones de poca luz.
|
|
Tamaño e integración
|
Sistema más grande con múltiples cámaras
|
Más compacto y fácil de integrar.
|
En la práctica, la elección entre cámaras estéreo y ToF depende de las necesidades específicas de la aplicación:
-
Robots autónomos para exteriores a menudo prefieren visión en estéreo por su robustez bajo iluminación natural y mayor alcance.
-
Robots de interior y sistemas de rápido movimiento beneficiarse Cámaras ToF debido a su detección de profundidad rápida, directa y precisa.
Aplicaciones clave de la robótica impulsadas por cámaras de detección de profundidad
Las cámaras de detección de profundidad se han vuelto fundamentales para el avance de las capacidades de la robótica moderna. Al proporcionar datos tridimensionales precisos, abren el camino a una gama de aplicaciones sofisticadas que permiten a los robots operar de forma más inteligente y eficiente en diversas industrias.
-
Navegación y evitación de obstáculos
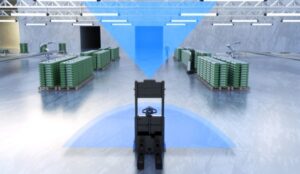
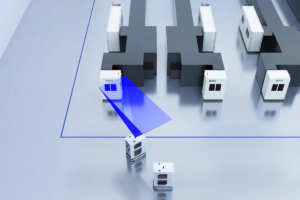
Una de las funciones más críticas de los robots autónomos es la navegación segura y eficiente. Las cámaras de detección de profundidad, como las desarrolladas por MRDVSPermiten que robots como los Vehículos de Guiado Automático (AGV) y los Robots Móviles Autónomos (RAM) creen mapas 3D de su entorno en tiempo real. Esto facilita la detección precisa de obstáculos y la planificación de rutas, lo que permite a los robots maniobrar dinámicamente en espacios concurridos o complejos sin colisiones. Por ejemplo, los robots de almacén dependen en gran medida de las cámaras MRDVS para evitar obstáculos y optimizar rutas.
-
Detección y manipulación de objetos
En entornos industriales y logísticos, los robots necesitan detectar, identificar y manipular con precisión objetos de diversas formas y tamaños. Las cámaras de detección de profundidad de... MRDVS Proporcionan información espacial detallada que ayuda a los brazos robóticos en tareas de agarre, clasificación y empaquetado. Esto mejora la eficiencia y reduce errores en procesos como la recogida de artículos de contenedores o el ensamblaje de piezas en líneas de producción.
-
Interacción y seguridad entre humanos y robots
Para los robots que trabajan junto a los humanos, la seguridad es primordial. Las cámaras de detección de profundidad de MRDVS Permiten que los robots reconozcan la presencia y los gestos humanos, lo que facilita una interacción intuitiva y respuestas oportunas. La detección de proximidad garantiza que los robots mantengan distancias seguras, mientras que el reconocimiento de gestos facilita el control manos libres. Esta tecnología es especialmente importante en robots de servicio, células de fabricación colaborativa y aplicaciones sanitarias.
-
Toma de decisiones autónoma
Los robots más inteligentes utilizan datos de profundidad de sensores avanzados como los de MRDVS Para alimentar algoritmos como Localización y Mapeo Simultáneos (SLAM) y la comprensión de escenas basada en IA. Al integrar información espacial 3D, los robots pueden tomar decisiones autónomas en tiempo real, desde seleccionar la mejor ruta hasta identificar obstáculos desconocidos o entornos cambiantes. Esta capacidad es crucial para los robots que operan en entornos dinámicos y desestructurados, como la agricultura o la respuesta ante desastres.
¿Cómo se integran las cámaras de detección de profundidad con la visión artificial y la inteligencia artificial?
Las cámaras de detección de profundidad desempeñan un papel fundamental en el avance de la inteligencia robótica, ya que proporcionan datos 3D de gran calidad que complementan las tecnologías tradicionales de visión artificial e inteligencia artificial (IA). Su integración permite a los robots comprender, interpretar e interactuar mejor con su entorno en tiempo real.
-
Mejorando la percepción con RGB-D y fusión de datos térmicos
Las cámaras de detección de profundidad, como las desarrolladas por MRDVSA menudo, funcionan junto con cámaras RGB (color) y térmicas para crear vistas multiespectrales completas del entorno. Al fusionar datos de profundidad con información de color y térmica, los robots pueden mejorar la precisión en la detección, segmentación y reconocimiento de objetos, incluso en condiciones climáticas o de iluminación adversas. Esta fusión multimodal permite aplicaciones como vigilancia, inspección de calidad y monitoreo ambiental.
-
Fusión de cámara-LiDAR para navegación autónoma
En robótica avanzada y vehículos autónomos, la combinación de datos de cámaras de detección de profundidad con sistemas LiDAR permite crear mapas 3D altamente detallados. Esta fusión de sensores permite a los robots aprovechar las ventajas de ambas tecnologías: la precisión de largo alcance del LiDAR y los detalles espaciales de alta resolución de la cámara de profundidad. Los algoritmos de IA procesan estos datos combinados para mejorar la comprensión de la escena, la detección de obstáculos y la planificación de rutas.
-
Reconocimiento de actividad y gestos impulsado por IA
Las cámaras con sensor de profundidad permiten a los robots capturar señales espaciales detalladas necesarias para la actividad humana y el reconocimiento de gestos. Mediante modelos de IA y aprendizaje automático entrenados con datos de profundidad, los robots pueden interpretar posturas humanas, detectar movimientos y responder adecuadamente. Esta capacidad es crucial para la colaboración entre humanos y robots, la monitorización sanitaria y el entretenimiento interactivo.
-
Toma de decisiones en tiempo real y computación de borde
La integración de cámaras de detección de profundidad con la computación perimetral impulsada por IA permite a los robots analizar y reaccionar a su entorno sin depender de la conectividad en la nube. Empresas como MRDVS diseñan sus cámaras para admitir el procesamiento de datos de profundidad en tiempo real, lo que permite tiempos de respuesta más rápidos y una mayor autonomía en tareas como navegación, inspección y manipulación.
Cámaras de detección de profundidad con MRDVS
Las cámaras de detección de profundidad son esenciales para construir robots más inteligentes y capaces que navegan, interactúan y se adaptan con precisión. Al ofrecer una percepción 3D fiable, abren camino a aplicaciones robóticas avanzadas en diversas industrias. MRDVS ofrece soluciones de detección de profundidad de vanguardia diseñadas para afrontar estos desafíos, ayudando a sus robots a trabajar de forma más eficiente y segura. Dé el siguiente paso en la innovación robótica: descubra las cámaras de detección de profundidad de MRDVS y potencie sus robots inteligentes hoy mismo.