

La detección fiable de obstáculos en almacenes requiere más que la simple medición de distancias. Los robots móviles deben detectar objetos con diferentes alturas, formas, colores, texturas y reflectividad en condiciones de iluminación cambiantes.
Las cámaras de profundidad de la serie S de MRDVS utilizan la detección directa por tiempo de vuelo (dToF) para generar información de profundidad 3D para carretillas elevadoras AGV y AMR. En una prueba de rendimiento realizada en julio de 2026, MRDVS evaluó cómo la S11 gestionaba objetivos negros, reflectantes, superpuestos y con fuerte contraluz.
Detectar obstáculos de forma fiable en un almacén en funcionamiento no es simplemente cuestión de medir distancias.
Las cargas en los almacenes rara vez son uniformes. Los palés, las jaulas y las existencias pueden ser de color negro mate, estar envueltos en film reflectante o desgastados hasta adquirir un tono gris sin textura. Cualquiera de estas superficies puede suponer un desafío para un sensor calibrado para un objetivo de prueba de laboratorio.
El entorno laboral introduce variables adicionales:
Por lo tanto, el requisito práctico no consiste únicamente en medir la distancia, sino también en generar información 3D útil en función de los objetivos y las condiciones ambientales cambiantes.
La tecnología de tiempo de vuelo directo emite pulsos ultracortos de luz infrarroja —típicamente en la escala de nanosegundos— y registra el intervalo (Δt) entre la emisión y el retorno de la señal reflejada. La distancia se deriva directamente:
Dado que la medición se basa en la sincronización directa del pulso reflejado, cada píxel dentro del campo de visión puede devolver un valor de profundidad prácticamente independiente del color o la textura del objeto. En cambio, la estereoscopía activa proyecta un patrón y triangula la profundidad a partir de cómo se deforma dicho patrón en dos lentes; un proceso que depende de disponer de suficiente información visual para la identificación de características.
La serie S implementa este principio con tres opciones de hardware que son importantes en el campo:
MRDVS atribuye los resultados observados en las pruebas que se detallan a este método de detección subyacente.
Cámara utilizada durante la prueba:
El programa de pruebas examinó cuatro tipos de objetivos y escenarios:
La prueba se centró en la integridad de la imagen de profundidad, la definición de los bordes, el comportamiento en torno a objetos superpuestos, la falta de datos de la nube de puntos y el ruido.
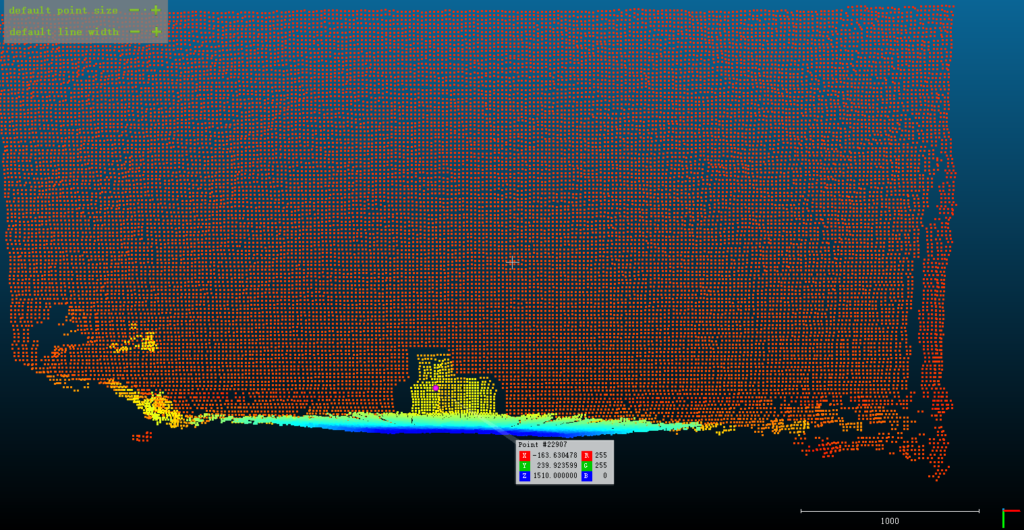
En la primera prueba se colocó un objeto negro cerca de una pared blanca.
Se trata de una escena sencilla pero reveladora, ya que la cámara debe distinguir dos superficies vecinas basándose únicamente en su diferencia de profundidad, a pesar de que el objeto negro proporciona una textura visual limitada.
Los resultados muestran que el S11 generó una imagen de profundidad completa, que posteriormente se transformó en una imagen de nube de puntos 3D con bordes claramente definidos que separan los objetos de la pared. Como se muestra arriba.
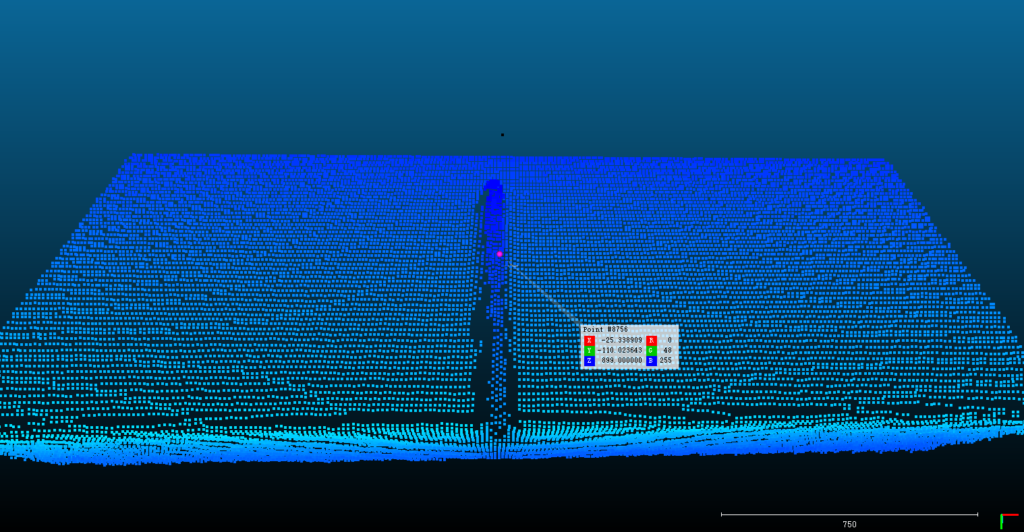
La segunda prueba evaluó una columna reflectante.
MRDVS informa que el S11 produjo una imagen de profundidad completa, que luego se transformó en una imagen de nube de puntos sin datos faltantes o dispersos alrededor de los bordes de la columna.
Esta prueba tenía como objetivo examinar cómo la cámara dToF gestionaba un objetivo que podía producir reflejos difíciles, una situación común cuando las cargas se envuelven con plástico retráctil o se almacenan en jaulas metálicas.
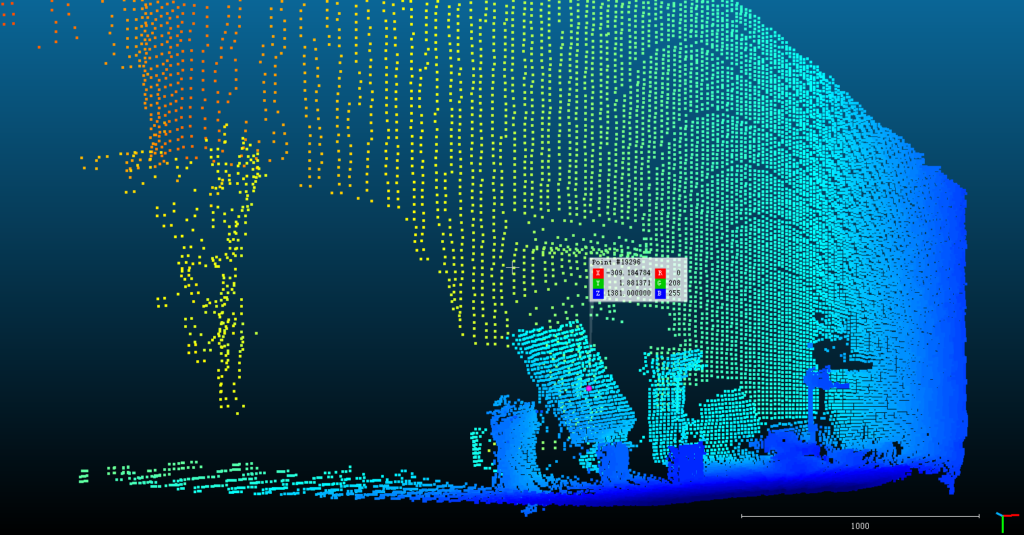
La tercera prueba utilizó una escena interior que contenía varios objetos apilados y colocados a diferentes profundidades.
MRDVS informa que la cámara S11 conservó el nivel de detalle en toda la escena.
Para la detección de obstáculos en almacenes, conservar la información de profundidad alrededor de los objetos superpuestos es fundamental, ya que palés, cargas, estanterías y equipos móviles pueden bloquearse parcialmente entre sí. Un hueco en la nube de puntos en el límite de una superposición es precisamente donde un robot necesita datos para decidir si el hueco es transitable.
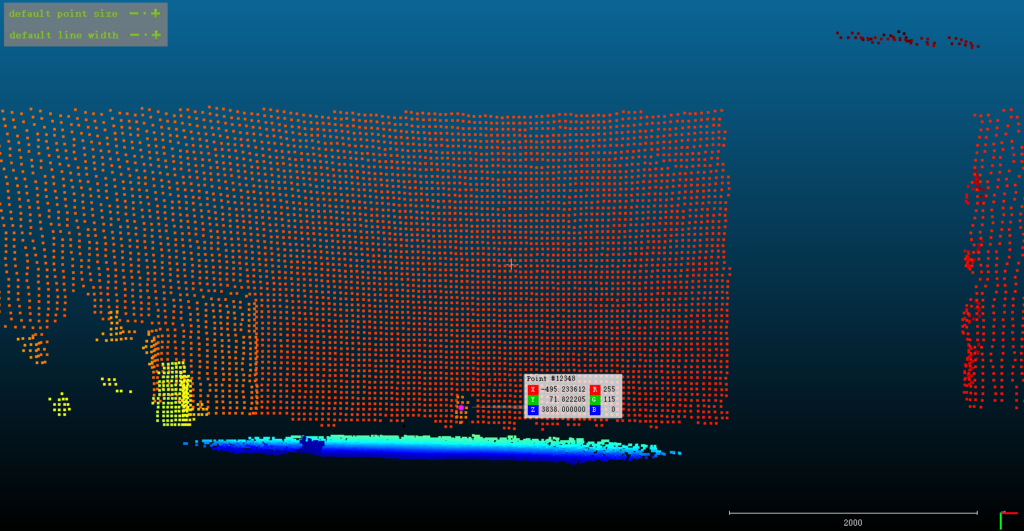
La cuarta prueba aisló la variable de iluminación. Se colocaron cuatro objetos de reflectancia normal detrás de una fuente de luz intensa dirigida hacia la cámara y a unos 4 metros de distancia, de modo que la iluminación incidiera sobre la lente en lugar de sobre los objetos.
Este tipo de retroiluminación reproduce una de las causas más comunes de fallos de profundidad en implementaciones reales. Una carretilla elevadora AGV que cruza una puerta de acceso pasa de unos 200 lux en interiores a decenas de miles de lux en exteriores en el transcurso de la longitud del vehículo, a menudo quedando de frente a la luz, y el sensor no tiene oportunidad de reajustarse entre ambas condiciones.
MRDVS informa que, en estas condiciones, el S11 produjo una imagen de profundidad completa en todo el campo de visión, que luego se transformó en una imagen de nube de puntos en 3D con los cuatro objetos claramente separados entre sí y del fondo.
| Escena de prueba | MRDVS S11 (dToF) |
| Objetos negros cerca de una pared blanca | Imagen completa de nube de puntos con separación bien definida entre las superficies. |
| Columna reflectante | Imagen completa de la nube de puntos sin datos de borde faltantes o dispersos |
| Objetos apilados a diferentes profundidades | Se conserva el detalle en toda la escena. |
| Cuatro objetos contra una fuerte luz de fondo. | Imagen completa de la nube de puntos, con los cuatro objetos claramente separados. |
La calidad de la detección solo se traduce en seguridad si el resultado llega al controlador del vehículo a tiempo.
MRDVS informa de una latencia típica de extremo a extremo de 70 a 100 milisegundos para el S11 en condiciones de funcionamiento estándar, y una distancia de trabajo mínima de aproximadamente 10 cm (4 pulgadas).
La distancia mínima de trabajo es relevante cuando se necesita detectar obstáculos cerca de la trayectoria de una carretilla elevadora AGV; por ejemplo, la base de un palé o un bordillo justo delante de las horquillas. El rendimiento real del despliegue también depende de la ubicación de los sensores, la geometría del vehículo, la configuración de la zona de detección y la velocidad de operación.
La detección de obstáculos es solo una parte de un sistema completo de seguridad y control para robots móviles. La serie S incluye un algoritmo de evitación de obstáculos en tiempo real que se ejecuta directamente en la cámara, sin necesidad de un ordenador industrial externo.
Aspectos destacados de la solución integrada para evitar obstáculos
Dado que la geometría de la zona se puede configurar como un volumen rectangular o cónico, el área de detección puede seguir la dirección de desplazamiento del vehículo en lugar de depender de un único radio de detección fijo.
Más allá de la evitación basada en zonas básicas, la serie S admite una percepción de nivel superior para entornos desordenados y colaborativos.
La detección de obstáculos en almacenes debe tener en cuenta más factores que la distancia. El color, la textura, la reflectividad, la superposición, la iluminación, la ubicación de los sensores y el movimiento del vehículo influyen en la información de profundidad disponible para un AGV o AMR.
La prueba de julio de 2026 que se describe aquí muestra cómo el MRDVS S11 manejó cuatro escenas deliberadamente difíciles: objetos negros contra una pared blanca, una columna reflectante, cargas apiladas superpuestas y cuatro objetos contra una fuerte luz de fondo. En las cuatro escenas, el S11 proporcionó imágenes de profundidad completas con bordes claramente definidos.

