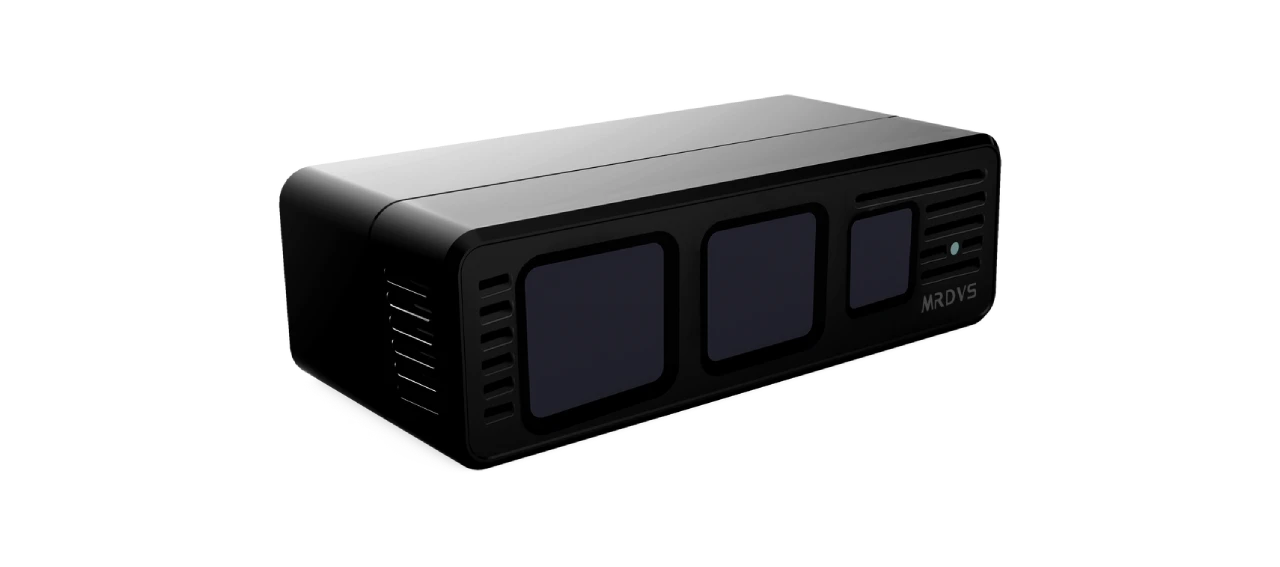
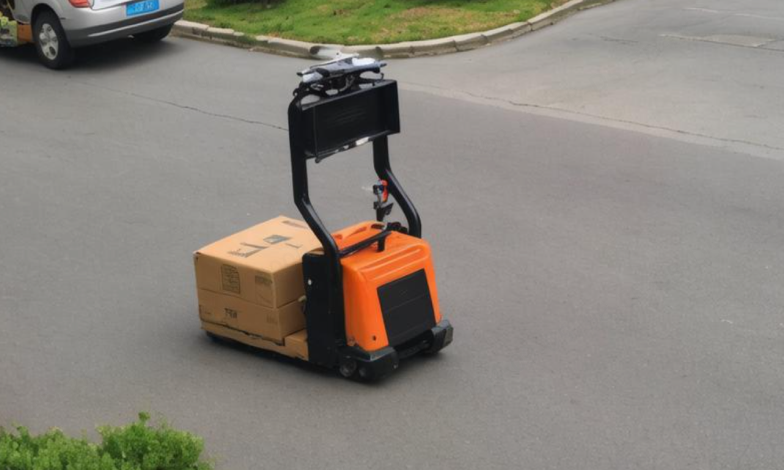
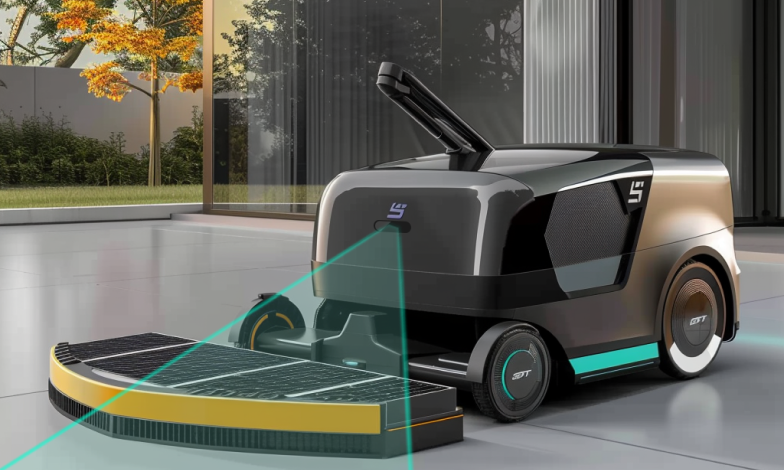
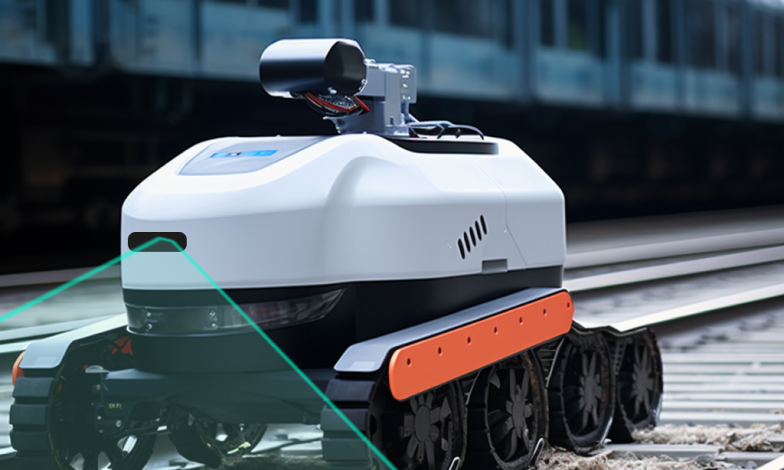
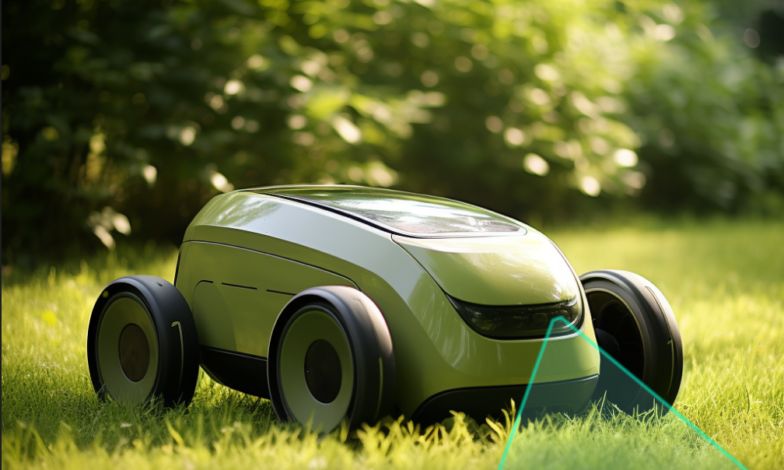
Conozca la serie MRDVS S: las cámaras brindan percepción dToF de largo alcance y alta precisión con detección de visión-lidar integrada, lo que permite un mapeo, navegación y evitación de obstáculos confiables en aplicaciones robóticas en exteriores, interiores y todo terreno.
Interfaz MIPI disponible
Campo de visión 120° × 80°
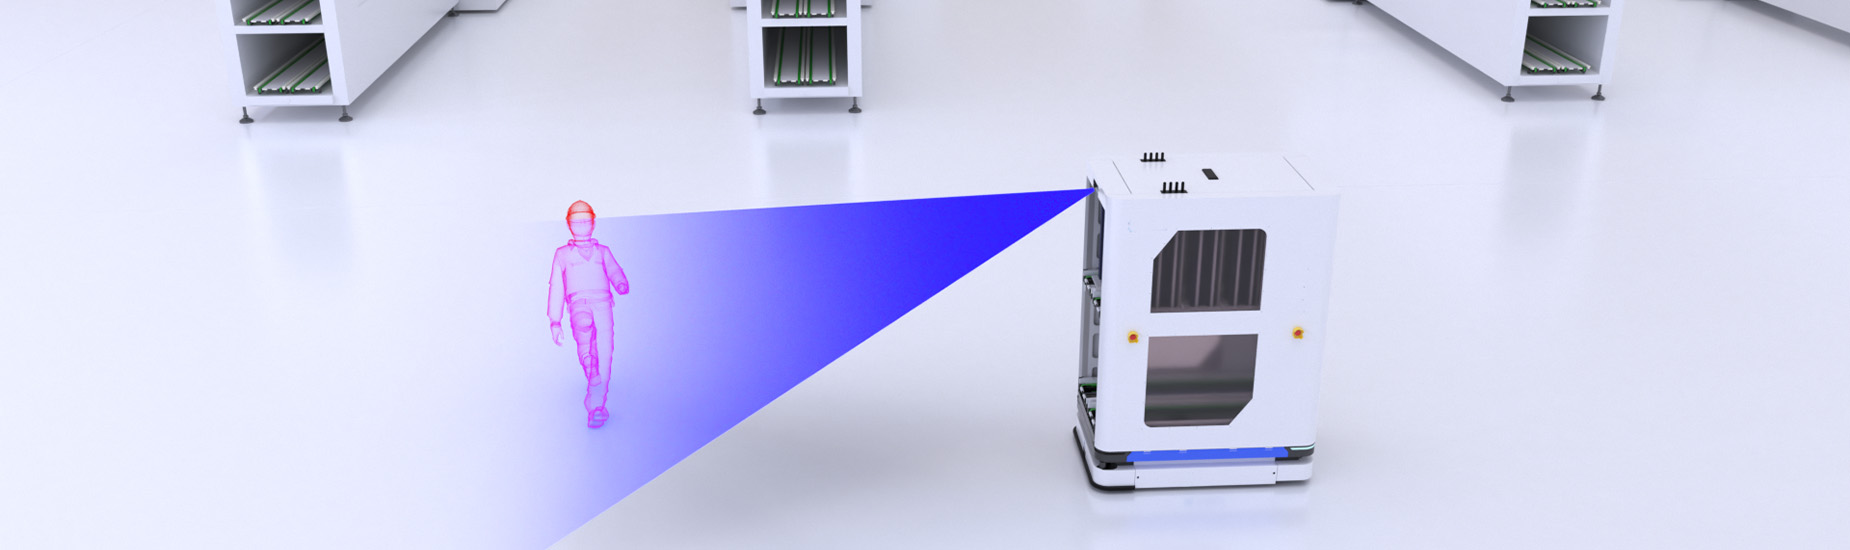
Prevención de obstáculos
Ethernet
Distancia máxima de trabajo
Fusión de imágenes
Resolución de profundidad
Supera la interferencia de trayectos múltiples, maneja diversas superficies (desde reflectantes hasta mate), resiste la luz intensa (incluido el sol directo) y ofrece una amplia cobertura prácticamente sin puntos ciegos, complementado con un funcionamiento silencioso y resistente al polvo.


| Modelo | S10 | S10 Ultra Lite |
| Iluminación | 940 nm | 940 nm |
| Resultado | Mapa de profundidad / Nube de puntos 3D / RGB / Mapa de amplitud IR | Mapa de profundidad / Nube de puntos 3D / Mapa de amplitud IR |
| Resolución de profundidad (H × V) | 240 × 160 px | 240 × 120 px |
| Velocidad de fotogramas de profundidad | Máx. 20 fps, normalmente 15 fps | Normalmente 10 fps |
| Profundidad del campo de visión (H × V) | 120° × 78° ±3° | 120° × 60° ±3° |
| Resolución RGB (H × V) | × 1632 1224 | N/A (Sin RGB) |
| Velocidad de cuadros RGB | Máx. 20 fps, típico 15 fps | N/A (Sin RGB) |
| Campo de visión RGB (H × V) | 120° × 90° ±3° | N/A (Sin RGB) |
| Tipo de obturador RGB | Persiana | N/A (Sin RGB) |
| Rango de trabajo | 0.3–8 m (90% de reflectividad); 0.3–3 m (5% de reflectividad) | 0.2–42 m (90% de reflectividad); 0.2–30 m (10% de reflectividad) |
| Exactitud | ≤ 3 cm | ≤ 4 cm |
| Consumo de energía | ≤4 W (promedio) | |
| Dimensiones (L x W x H) | 80 mm × 37 mm × 25 mm | 106 mm × 69 mm × 43 mm |
| Peso | 190 g | Aprox. 410 g |
| Alimentación eléctrica | 12 ~ 28V | 12V ~ 27V |
| Comunicación de datos | Ethernet *Contáctenos para E/S personalizadas | Ethernet |
| Grado de protección | IP54 | IP67 |
| Temperatura de Funcionamiento | -20 ° C ~ 60 ° C | -20 ° C ~ 75 ° C |
| Temperatura de almacenamiento | -40 ° C ~ 85 ° C | -40 ° C ~ 85 ° C |
| Programación / SDK | SDK de C/C++/ROS | SDK de C/C++/ROS |
| Sistema operativo | Windows 7/8/10/11, Linux, Arm Linux/ROS | Windows 7/8/10/11, Linux, Arm Linux/ROS |

dToF frente a iToF
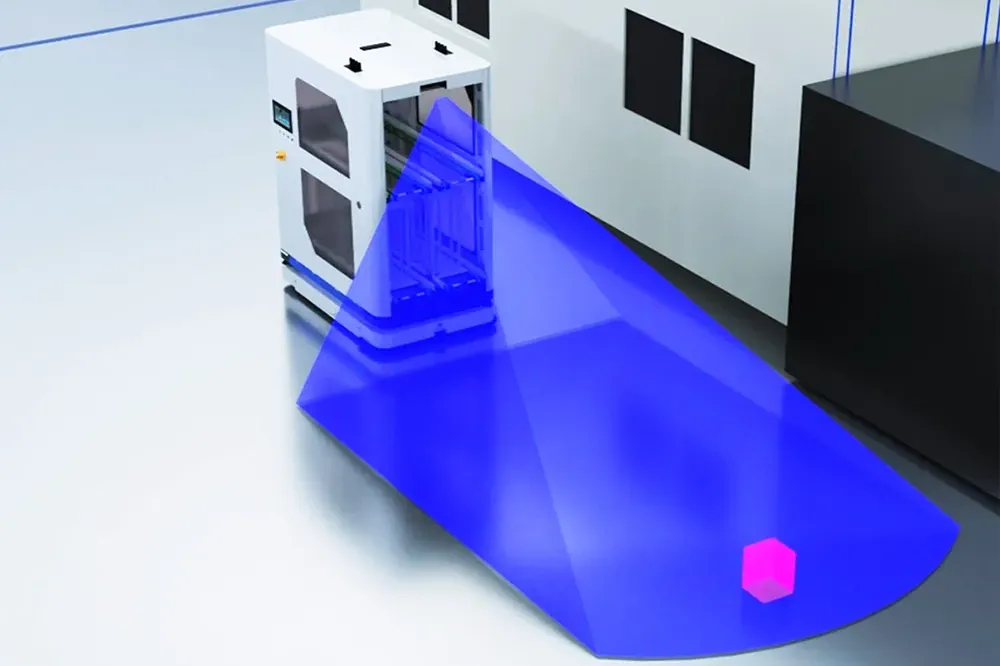
La Serie S viene equipada con un algoritmo de evitación de obstáculos en tiempo real, listo para su implementación inmediata.
El sistema proporciona hasta 20 zonas de evitación predefinidasLos usuarios pueden cambiar dinámicamente entre estas zonas a través de API a medida que el AMR se mueve, lo que permite políticas de seguridad sensibles al contexto en diferentes áreas de operación.
¿Necesita una solución para objetos específicos o flujos de trabajo únicos? Nuestro equipo ofrece servicios completos de desarrollo de algoritmos personalizados para acelerar su proyecto. Podemos crear módulos de percepción a medida según sus requisitos exactos, incluyendo:
Evitación de obstáculos 3D
MRDVS mejora la navegación del robot con evitación avanzada de obstáculos utilizando la serie S de cámaras RGB-D ToF.
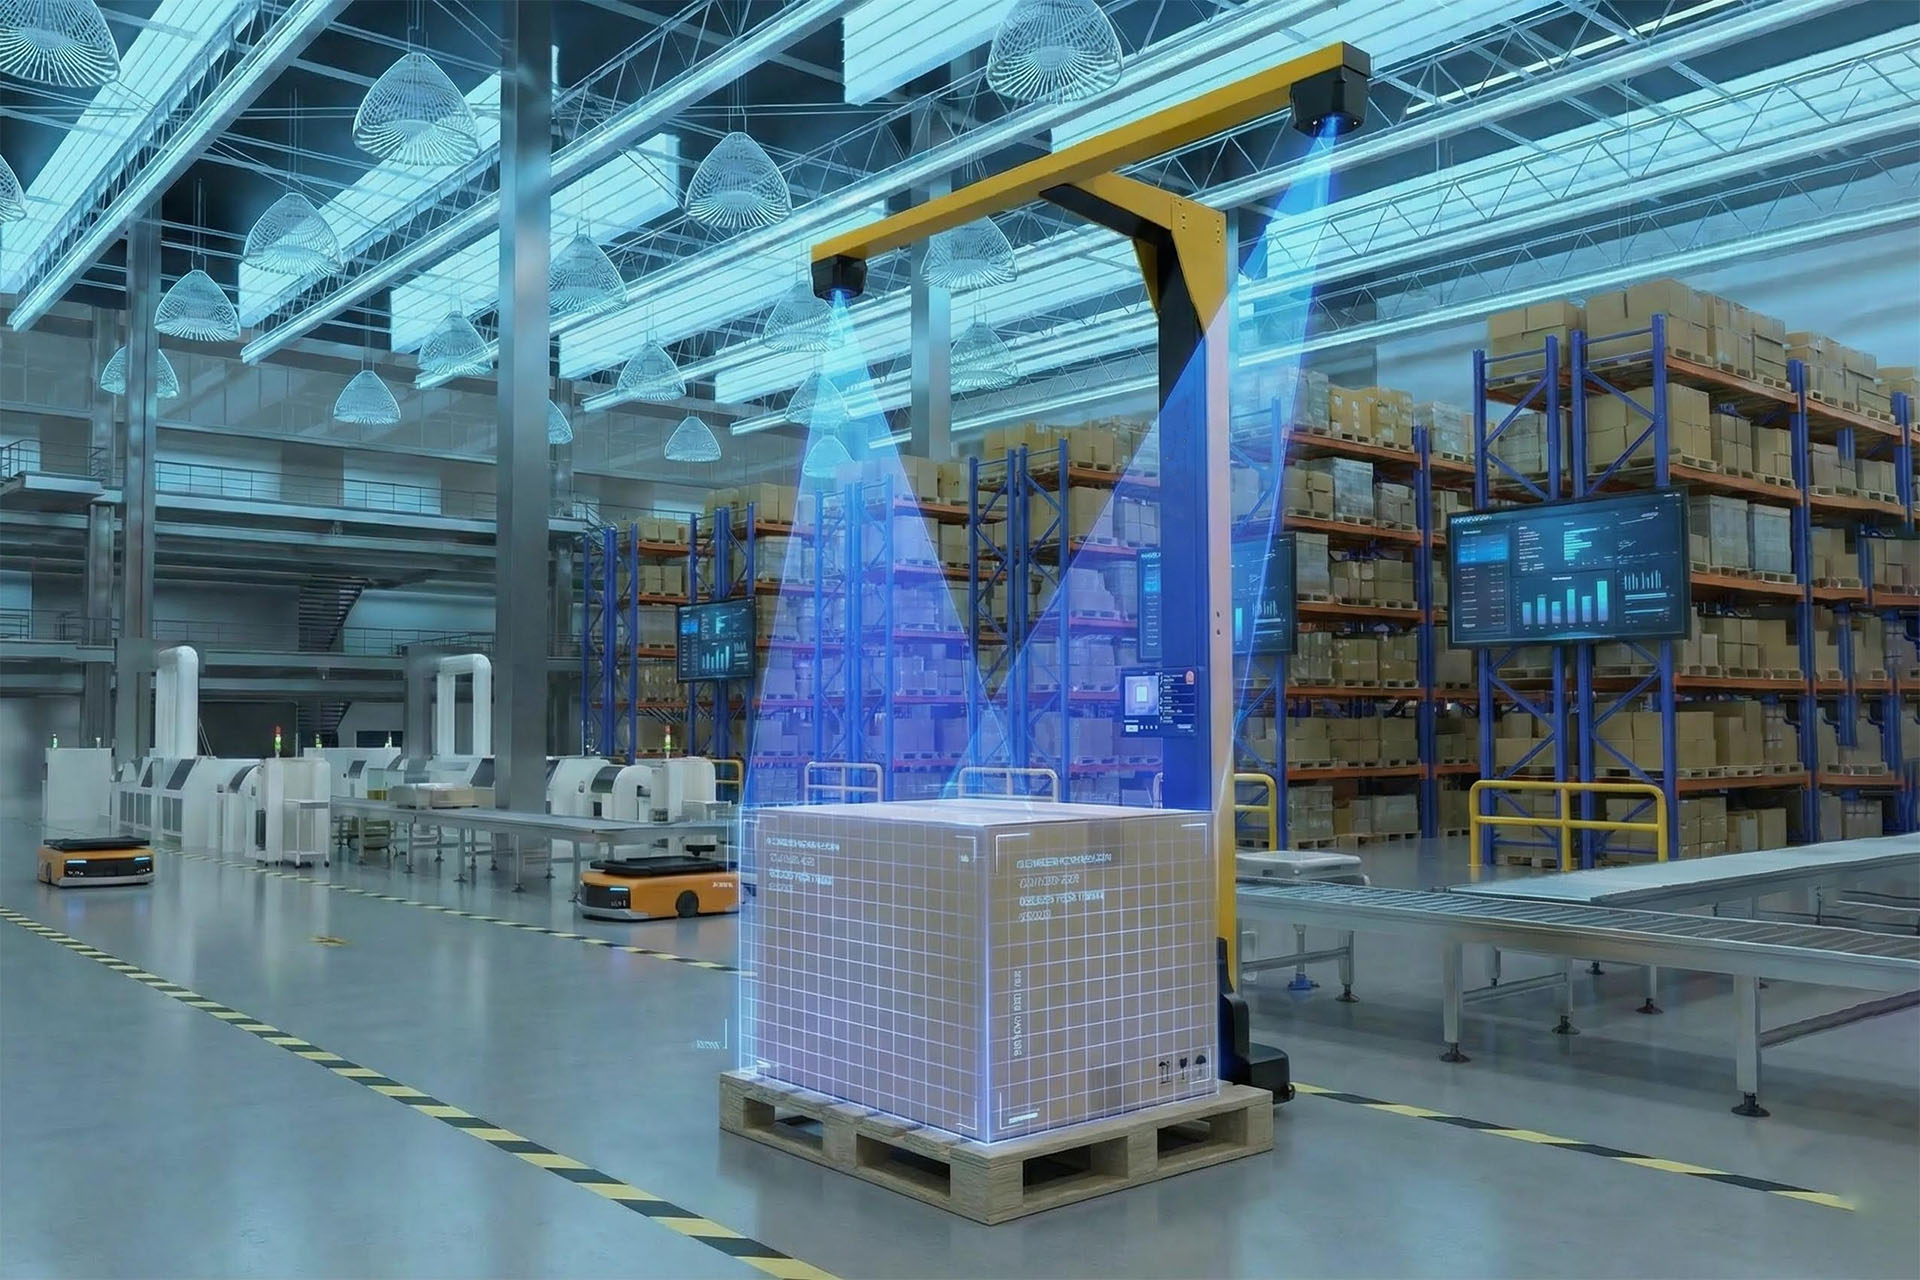
Medición de volumen 3D
S10 cuenta con una resolución de profundidad de 240 × 160, capturando información de profundidad y textura en tiempo real para proporcionar una percepción estable a larga distancia para vehículos no tripulados de baja velocidad, carretillas elevadoras no tripuladas, drones, cortadoras de césped y otros dispositivos.
El S10 Ultra Lite es un LiDAR dToF de estado sólido compacto para percepción robótica en interiores y exteriores. Proporciona mapas de profundidad, nubes de puntos 3D y datos de amplitud infrarroja en un rango de 0.2 a 42 m con una reflectividad del 90 % para cortadoras de césped, robots cuadrúpedos y drones multirrotor.
¡Estamos aquí para ayudarte! Usa el formulario a continuación para dejarnos un mensaje o hacer cualquier pregunta. Nuestro equipo te responderá lo antes posible.
Obtenga las últimas noticias de MRDVS, actualizaciones de productos, eventos y más.