


Sensores de fusión LiDAR-Visión de la serie S para la percepción de robots autónomos.
La serie S combina la detección de profundidad LiDAR y la visión RGB para proporcionar percepción ambiental 3D en tiempo real para robots móviles autónomos, robots cuadrúpedos, robots de servicio y vehículos autónomos.
Interfaz MIPI disponible
Campo de visión 120° × 80°
Prevención de obstáculos
Ethernet
Comprenda la serie S en un minuto.
¿Qué es el sensor LiDAR-Vision de la serie S?
La serie S es un sensor de percepción 3D que integra la medición de distancias LiDAR y la obtención de imágenes RGB para proporcionar información precisa de profundidad, nubes de puntos y datos visuales para robots autónomos.
¿Qué problemas resuelve?
Detecta obstáculos de perfil bajo, suspendidos, irregulares y tridimensionales que podrían pasar desapercibidos para los sensores de escaneo planares convencionales.
Plataformas robóticas compatibles
La serie S es compatible con múltiples plataformas robóticas, incluidos robots móviles autónomos (AMR), robots cuadrúpedos, robots de servicio y vehículos autónomos.
Salidas de datos disponibles
Proporciona mapas de profundidad, nubes de puntos, imágenes RGB o datos relacionados con obstáculos, según el modelo.
¿Qué robots son compatibles con la serie S?
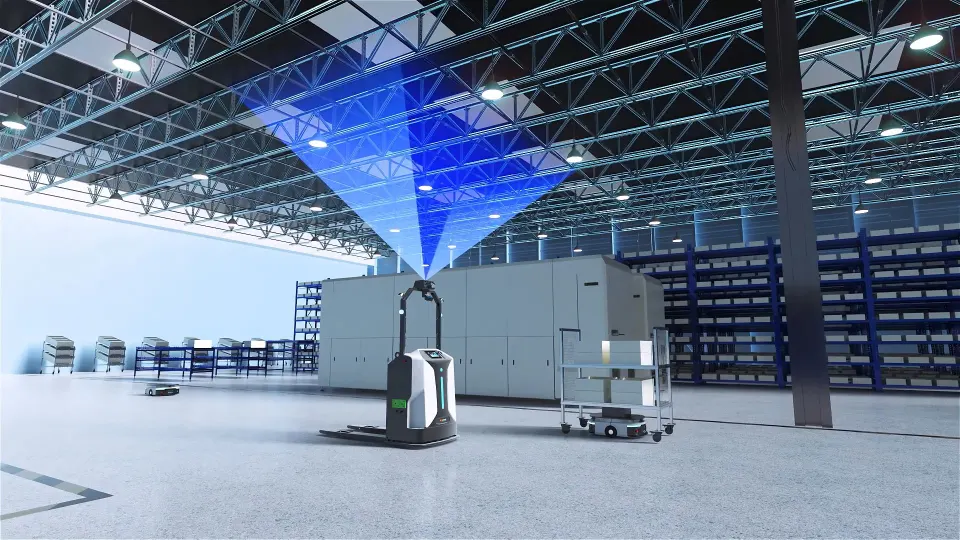
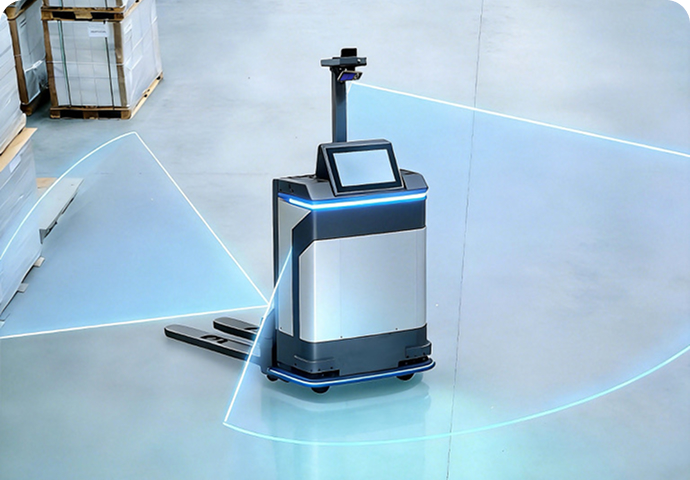
AMR y AGV
• Montado en la parte delantera, trasera o lateral
• Montados en la parte delantera, trasera y laterales del robot.
· Modelos recomendados: S10, S10 Pro
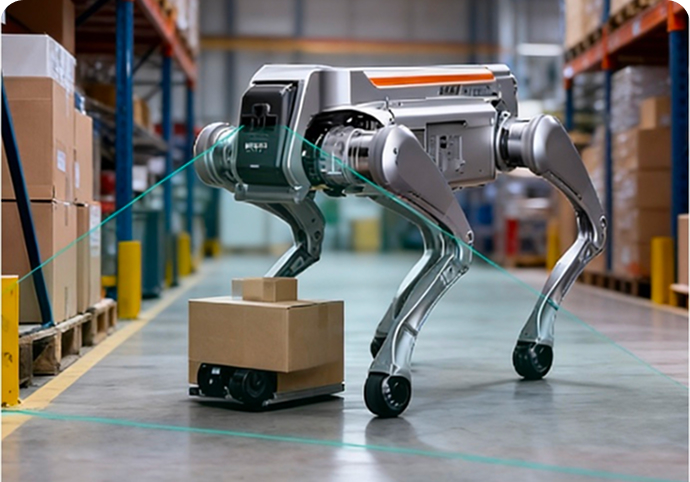
Robots cuadrúpedos
• Detecta obstáculos cercanos y escanea el entorno que tiene delante.
• Analiza terrenos y entornos complejos.
·Modelos recomendados: S10 Ultra Lite
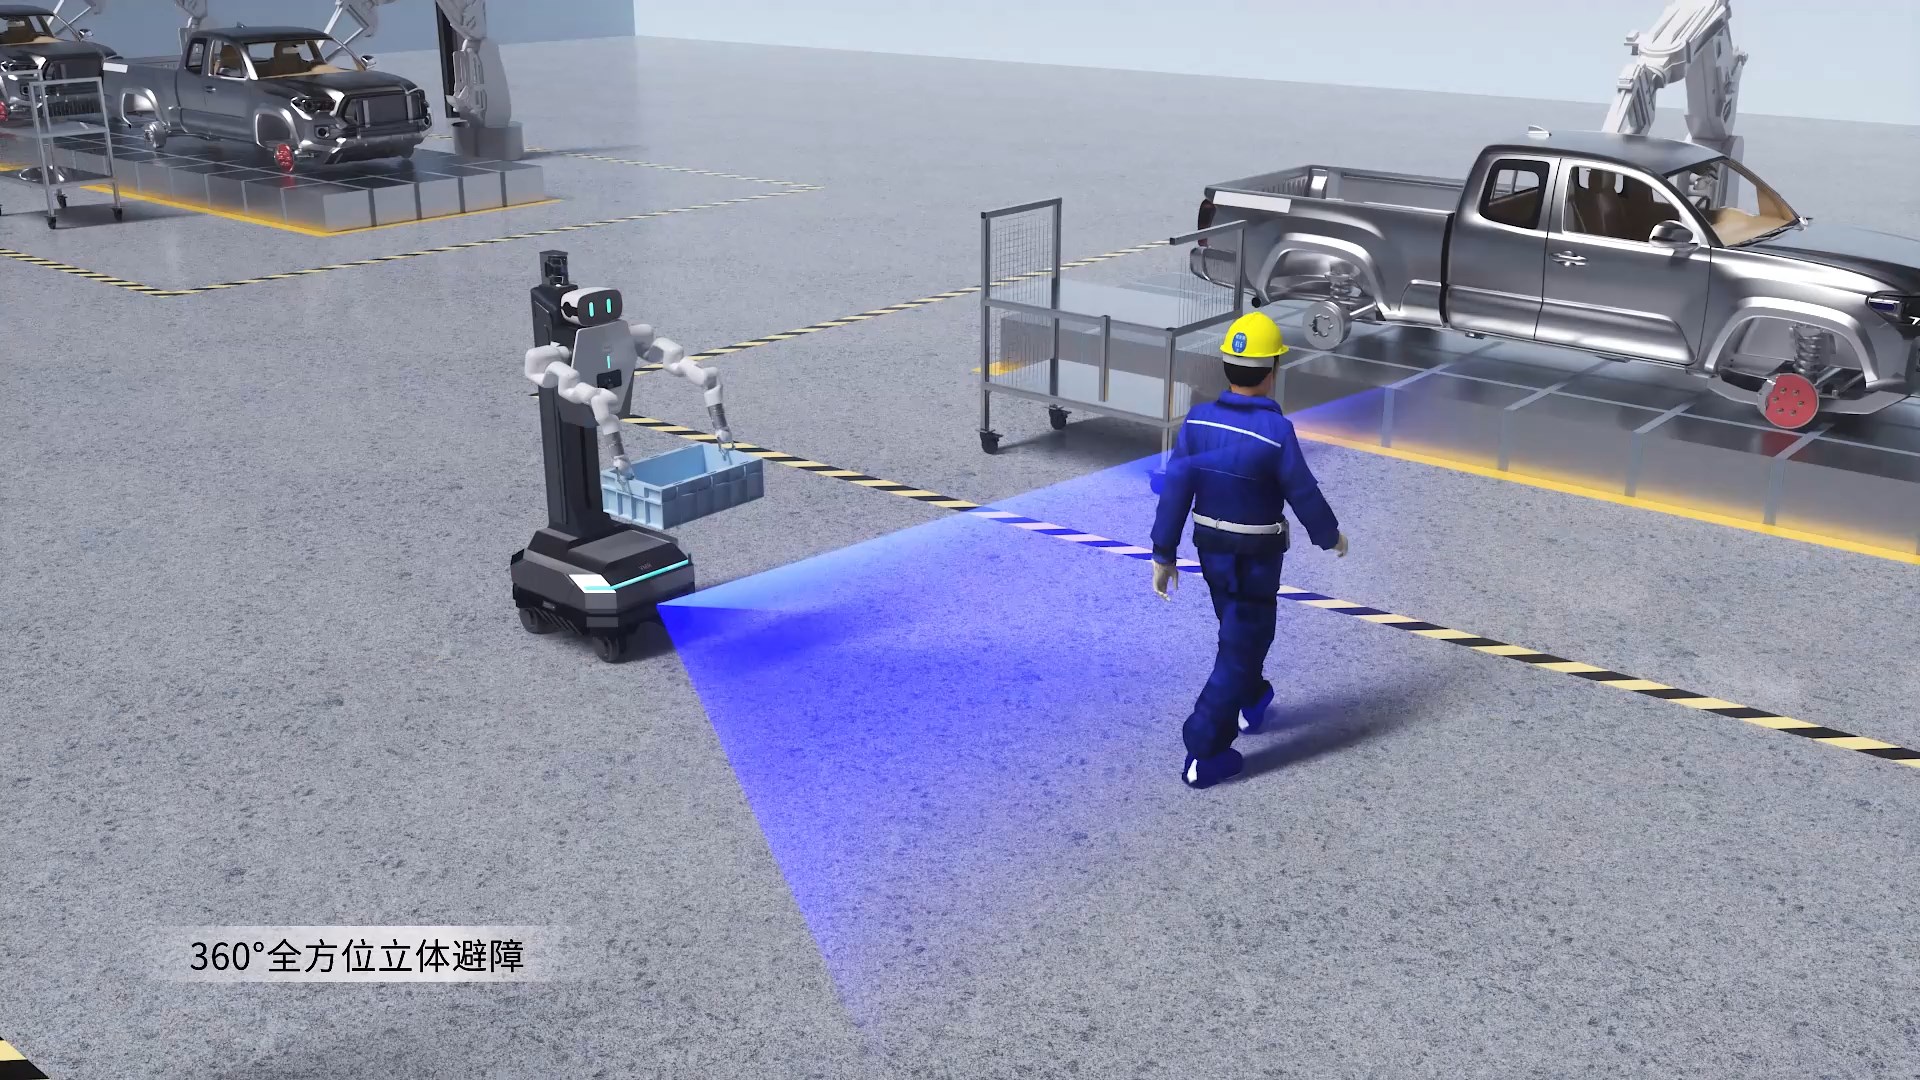
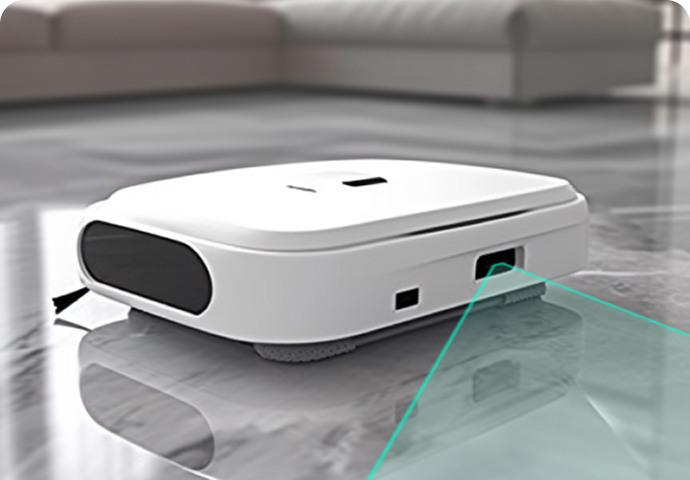
Robots de servicio
• Percibe la distribución espacial en habitaciones y pasillos amueblados.
• Evita obstáculos y garantiza la seguridad de las personas.
·Modelos recomendados: S11
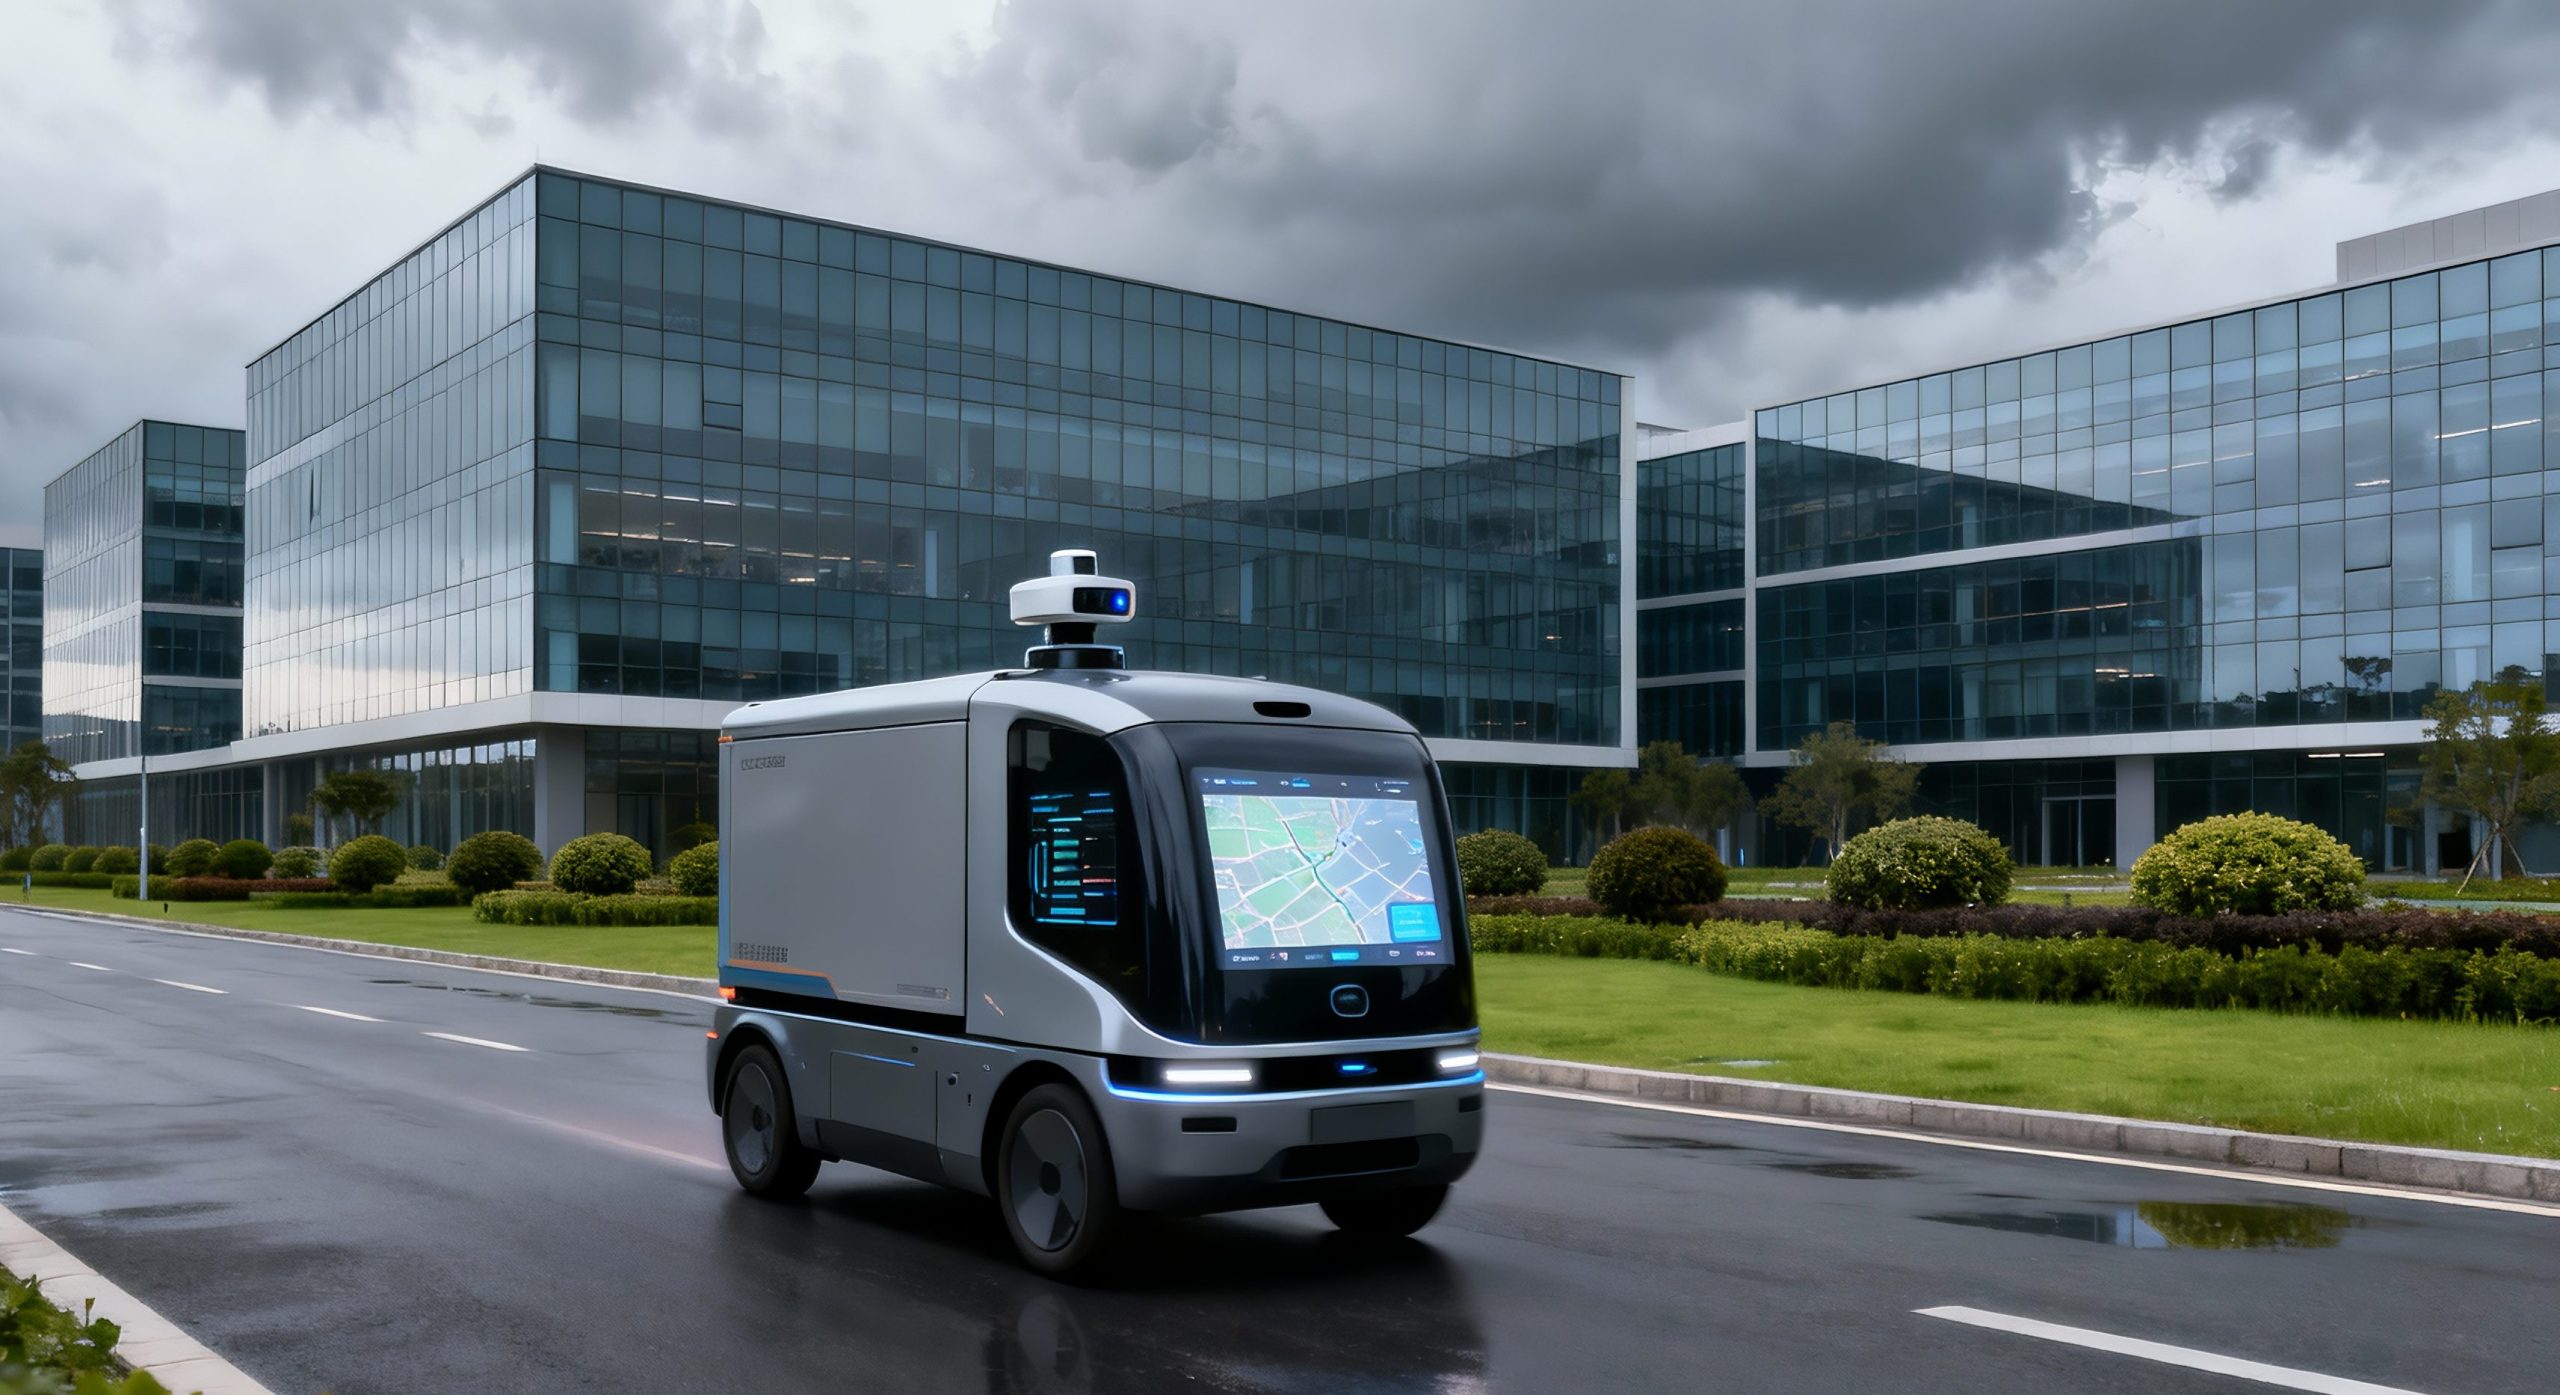
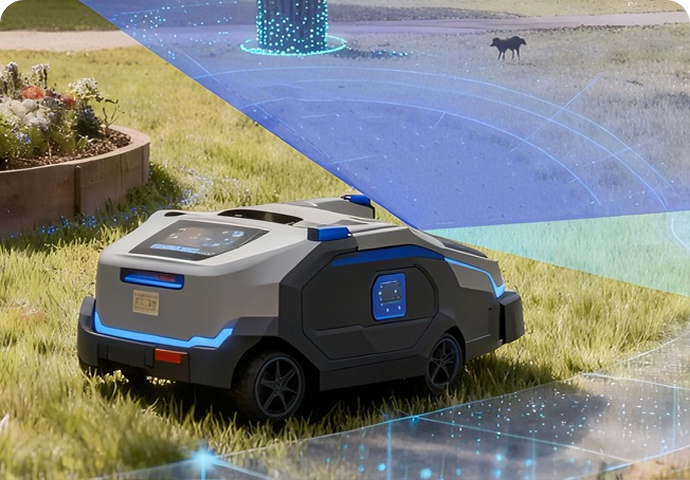
Máquinas autónomas de baja velocidad para exteriores
• Robótica autónoma de baja velocidad (entrega/inspección/limpieza).
• Evaluado según su grado de protección, luz y temperatura.
·Modelos recomendados: S10 Pro
Comparación y selección de modelos de la serie S
| Modelo | Posicionamiento del producto | Rango de trabajo | FOV | Salida de datos | Índice de protección IP | Aplicaciones recomendadas |
|---|---|---|---|---|---|---|
| S10 | Evitación dinámica de largo alcance | 0.05–8 m (90% de reflectividad) 0.05–5 m (10% de reflectividad) | Campo de visión de profundidad: 120° × 80° Campo de visión RGB: 120° × 90° | Mapas de profundidad, intensidad RGB e IR | IP54 | AMR/AGV, carretillas elevadoras autónomas, vehículos exteriores de baja velocidad, robots de almacenamiento y logística |
| S10 Ultra Lite | Percepción de largo alcance | 0.2–42 m (90% de reflectividad) 0.2–30 m (10% de reflectividad) | Campo de visión de profundidad: 120° × 80° ± 3° | Nubes de profundidad/puntos y mapas de intensidad infrarroja | IP67 | Robots cuadrúpedos, cortacéspedes robóticos, drones multirrotor, robots móviles para exteriores |
| S11 | Evitación de corto alcance, detección espacial y modelado 3D | 0.1–5 m (campo de visión de 118°) 0.1–3 m (campo de visión de 140°) (Reflectividad: 10%–90%) | Campo de visión de profundidad: 136°×56° Campo de visión RGB: 120°×110°±3° | Nubes de profundidad/puntos, RGB y mapas de intensidad IR | IP54 | Robots de limpieza, AMR/AGV, robots de servicio, robots de compañía para el hogar. |
Especificaciones clave y condiciones de funcionamiento
| Especificación | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Tecnología de profundidad | dToF | dToF | dToF |
| Rango de Operación | 0.05–8 m a 90% de reflectividad; 0.05–5 m a 10% | 0.2–42 m a 90% de reflectividad; 0.2–30 m a 10% | 0.1–5 m en exteriores con reflectividad del 10% al 90%. |
| Distancia mínima de detección | 0.05 m | 0.2 m | 0.1 m |
| Resolución de profundidad | × 240 160 | × 240 160 | × 240 96 |
| Resolución RGB | × 1920 1080 | - | × 1280 1080 |
| Cuadros por segundo | Profundidad/RGB: Máx. 20 fps; Típico 15 fps | Profundidad: Máx. 10 fps, Típico 10 fps; RGB: Máx. 20 fps, Típico 10 fps | Profundidad/RGB: Máx. 20 fps; Típico 10 fps |
| Campo de visión | Profundidad: 120° × 80°; RGB: 120° × 90° | Profundidad: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Profundidad: 136° × 56°; RGB: 120° × 110° ±3° |
| Precisión de profundidad | ≤ 3 cm | ≤ 4 cm | 1cm |
| Gama de luz ambiental | Hasta 100 kLux | 0–100 kLux | Hasta 100 kLux |
| Interface de comunicación | Ethernet; E/S personalizadas opcionales | Ethernet | Ethernet / USB / MIPI |
| Tensión de entrada | 12–28 V CC | 12–27 V CC | Ethernet: 12–28 V CC; USB: 5 V; |
| Consumo de energía | ≤4 W de media | <4 W de media; 13 W de pico | |
| Dimensiones | 80 x 37 × 25 mm | 106 x 69 × 43 mm | 90 x 25 × 25 mm |
| Peso | 190 g | Aprox. 440 g | Aprox. 130 g (Ethernet) / 90 g (USB) |
| Temperatura de Funcionamiento | −20 ° C hasta 60 ° C | −20 ° C hasta 75 ° C | −20 ° C hasta 60 ° C |
| Temperatura de almacenamiento | −40 ° C hasta 85 ° C | −40 ° C hasta 85 ° C | −40 ° C hasta 70 ° C |
| Grado de protección | IP54 | IP67 | IP54 |
| Sistemas operativos compatibles | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 o posterior; Linux; Arm Linux/ROS |
| Soporte SDK | SDK de C/C++/ROS | SDK de C/C++/ROS | SDK de C/C++/ROS |
Casos de aplicación de la serie S
Preguntas frecuentes técnicas de la serie S
¿Qué tecnología de detección de profundidad utilizan los modelos S10, S10 Ultra Lite y S11?
Los tres modelos utilizan la tecnología de detección de profundidad dToF. La cámara mide el tiempo que tarda una señal láser en viajar hasta un objeto y regresar al sensor, y luego calcula la distancia entre el objeto y la cámara para generar mapas de profundidad y nubes de puntos 3D.
¿Cuáles son las principales diferencias entre el S10, el S10 Ultra Lite y el S11?
El S10 está diseñado para la percepción estándar de alcance medio y la evitación de obstáculos en robots móviles. El S10 Ultra Lite está pensado para la localización, navegación y percepción ambiental de mayor alcance, tanto en interiores como en exteriores. El S11 presenta una distancia mínima de detección más corta y un campo de visión de profundidad más amplio, lo que lo hace adecuado para la evitación de obstáculos a corta distancia y la percepción espacial de áreas extensas.
¿Qué tipos de datos puede generar la serie S?
Las versiones S10, S10 Ultra Lite y la versión S11 con capacidad RGB pueden generar mapas de profundidad, nubes de puntos, imágenes RGB e imágenes de amplitud infrarroja. Los robots pueden utilizar estos datos para la detección de obstáculos, la navegación, la percepción espacial y el mapeo del entorno.
Las capacidades de salida pueden variar según la configuración de la interfaz, por lo que conviene confirmar los flujos de datos específicos antes de la integración.
¿Se puede utilizar la serie S en exteriores?
El rendimiento real en exteriores puede verse afectado por la intensidad de la luz solar, la reflectividad del objetivo, el ángulo de incidencia, la lluvia, la niebla, el polvo y el estado de la ventana óptica. Se recomienda realizar pruebas en el entorno operativo real antes de su implementación.
¿Cómo debo elegir entre el S10, el S10 Ultra Lite y el S11?
La selección del modelo debe basarse en el rango de detección, el campo de visión, la interfaz de comunicación, el grado de protección, la resolución de profundidad y el entorno de instalación real.
- Para evitar obstáculos en robots móviles estándar, considere el modelo S10.
- Para una percepción ambiental de largo alcance, considere el S10 Ultra Lite.
- Para una percepción de corto alcance y amplio campo visual, considere el S11.
Recursos técnicos de la serie S
Centro de descargas
Casos Prácticos
Notas de Aplicación
Socios del ecosistema
Notas de aplicación técnica de la serie S
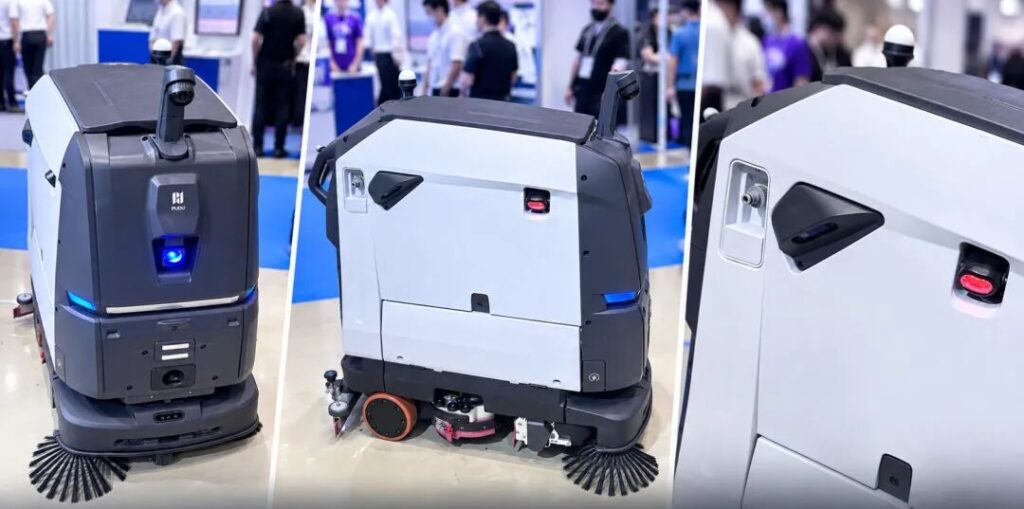
El sistema de detección 3D MRDVS es compatible con los robots de limpieza BG1 y ET1 de Pudu.
Las cámaras MRDVS S11, los módulos MIPI S11 y los sensores S01 permiten la percepción y la detección de obstáculos en los robots de limpieza BG1 y ET1 de Pudu.
-
¿Por qué su WMS sigue adivinando la ocupación de los slots?
17 de septiembre de 2026 -
Localización de montacargas sin infraestructura: una validación en almacén real.
28 de julio de 2026 -
Seis soluciones de visión 3D de MRDVS
22 de julio de 2026