
Versión 2 Pro RTLS

Vea cada pallet, rastree cada carretilla elevadora.

Ver cada palé
Seguimiento de cada carretilla elevadora

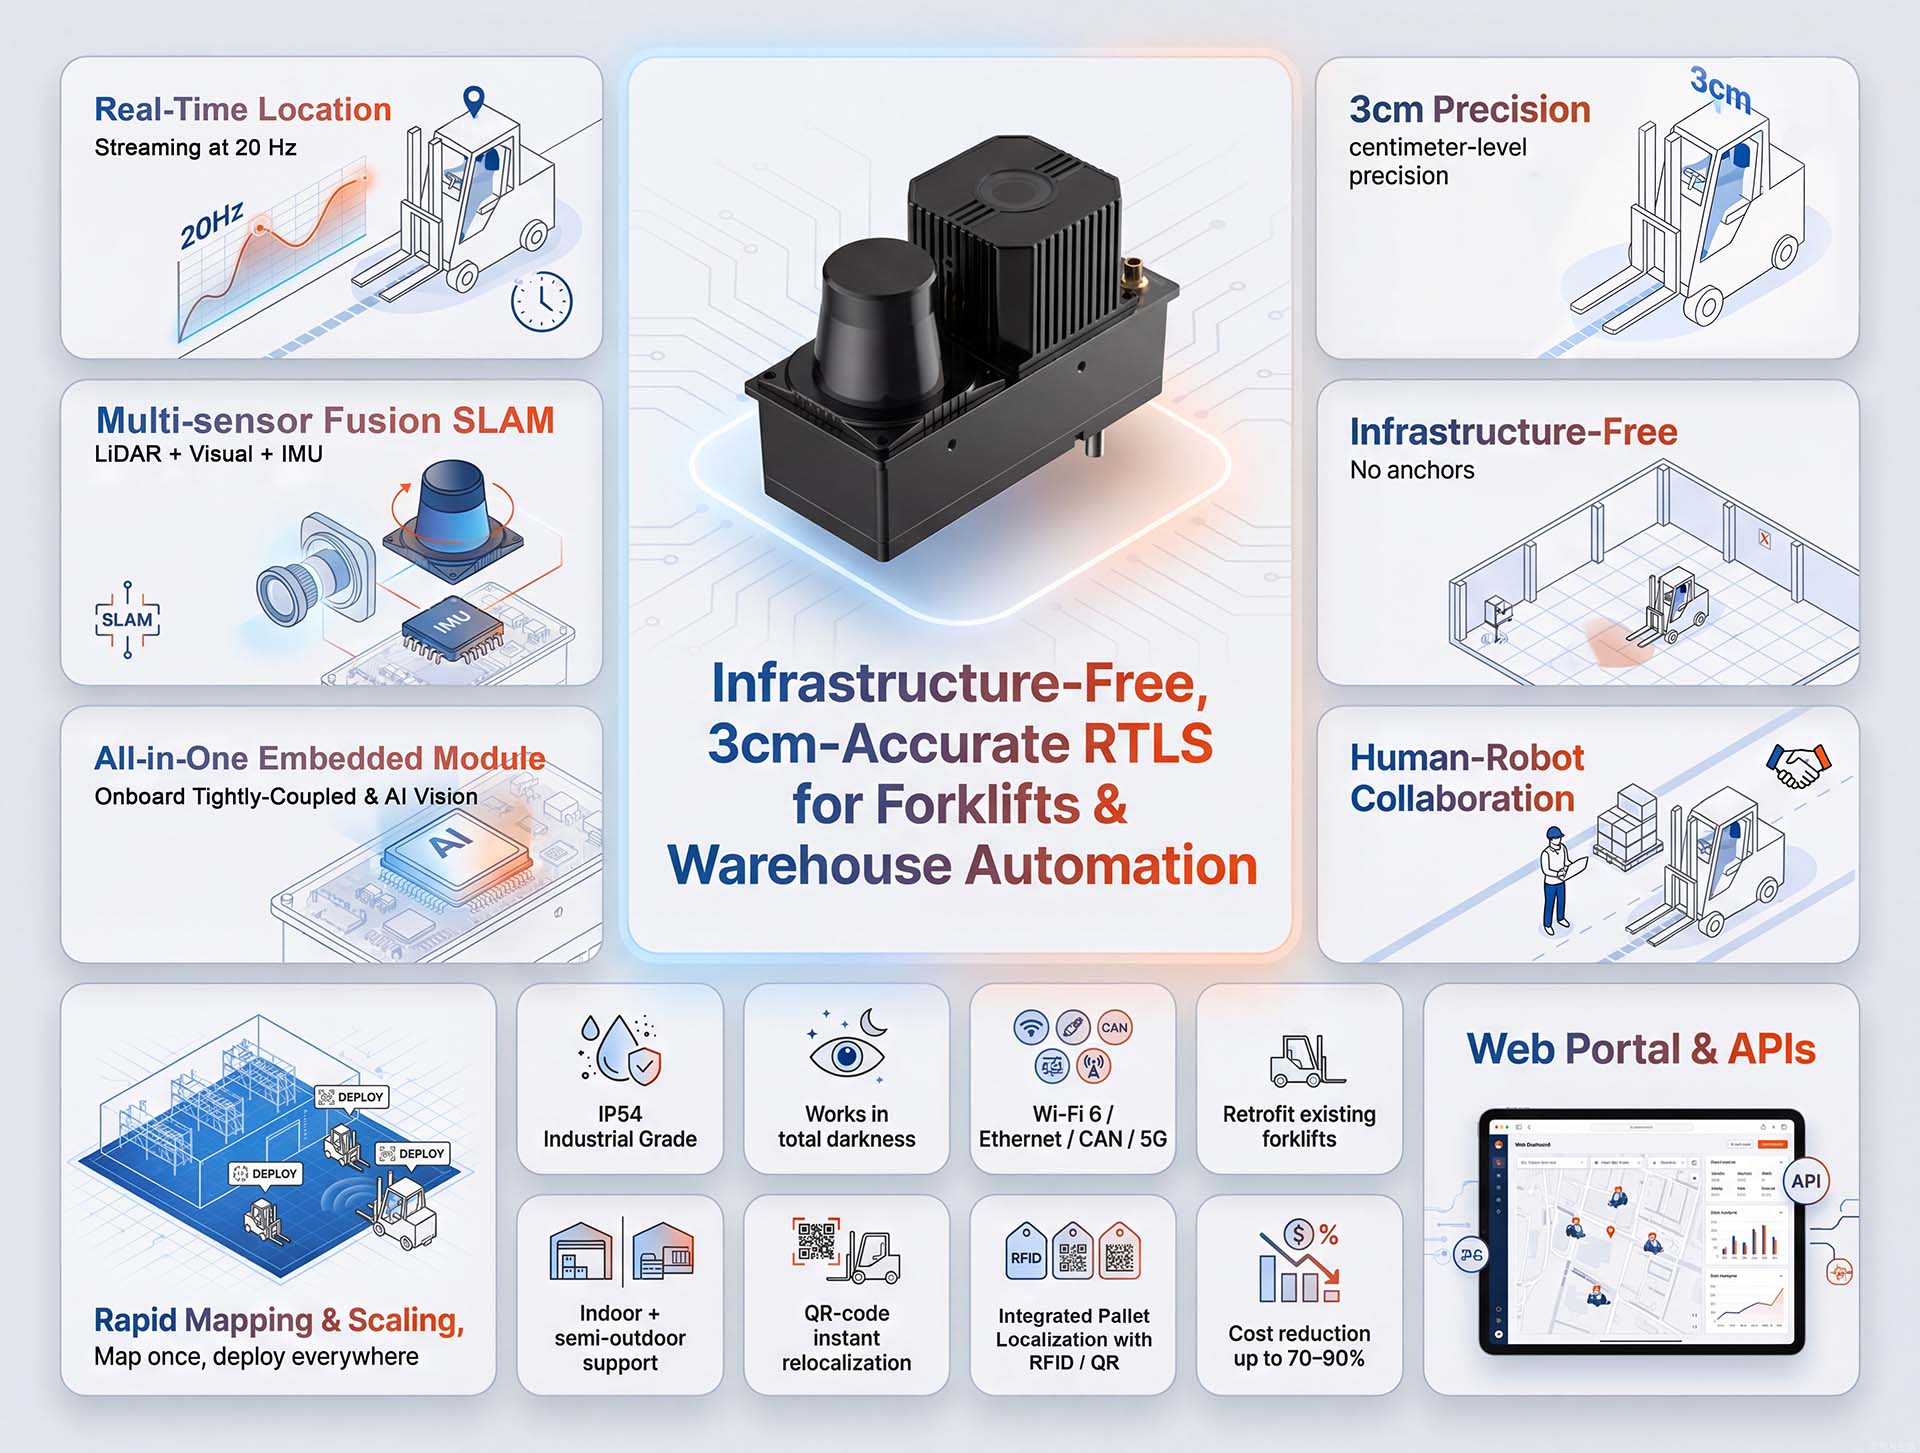
RTLS Fusion-SLAM de 3 cm de precisión, sin infraestructura, para cualquier vehículo de almacén. Seguimiento de flota en tiempo real para cada carretilla elevadora o AGV. Convierta sus equipos existentes en vehículos autónomos con una sola unidad de posicionamiento. Automatización rápida y asequible.
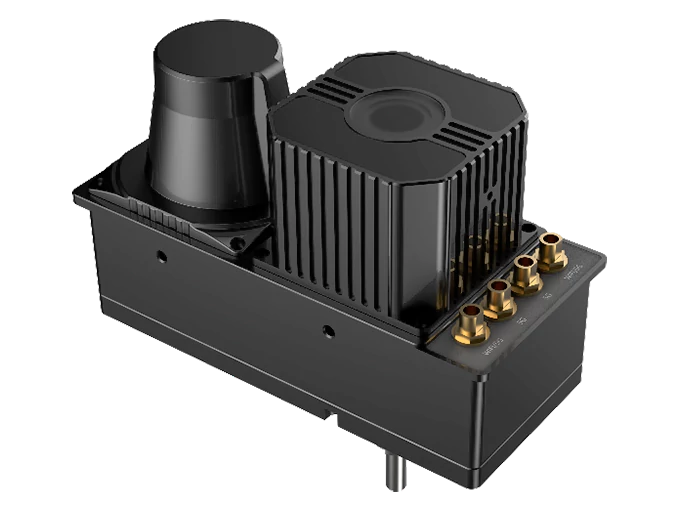
Carretilla elevadora V2 Pro RTLS

Fusión multisensorial
Impulsado por aprendizaje profundo

Fusión de sensores

LiDAR 2D + Cámara de techo hacia adelante + IMU, estrechamente integrado con un motor de localización de aprendizaje profundo para una robustez inigualable en entornos complejos.

Aplicación universal en toda su flota

Basado en este rendimiento sólido, el V2 Pro está diseñado para tres necesidades operativas principales

El módulo de posicionamiento central
para AGV y AMR

El V2 Pro proporciona un posicionamiento con precisión centimétrica y sin infraestructura esencial para que los vehículos guiados autónomos (AGV) y los robots móviles autónomos (AMR) ejecuten tareas centrales (como transporte de materiales, inspección de instalaciones y limpieza industrial) con total confiabilidad.

El módulo de conciencia de precisión
para MHV manuales

Ubicación en tiempo real de alta precisión para toda su flota de MHV: carretillas retráctiles, transpaletas, recogedores de pedidos, tractores de remolque y más.
  • Alertas de seguridad de proximidad
  • Seguimiento preciso de la flota
  • Datos enriquecidos para gemelos digitales
Impulse el almacén inteligente.

El kit de modernización ideal para
Conversión de manual a autónomo

Sirve como unidad completa de posicionamiento y navegación para transformar carretillas elevadoras manuales en AGV autónomos. Esto permite una automatización rápida y rentable de los activos existentes.
V2 Pro equipa a los robots de limpieza industrial con un posicionamiento autosuficiente y sin infraestructura, de modo que mapean, navegan y ejecutan de forma autónoma desde el primer día, incluso en instalaciones que cambian a diario.

Robot de limpieza
Eso nunca se pierde

RTLS verdaderamente plug-and-play
No se requiere infraestructura

Evite meses de instalación y millones en costos.
Convierta sus carretillas elevadoras existentes en activos inteligentes sin cambiar sus instalaciones.

Listo para usar desde el primer día

Reducir costos en un 90%

Adaptable a cualquier entorno

Sin deriva. Sin dependencia de la odometría.

Probado en campo, listo para la flota

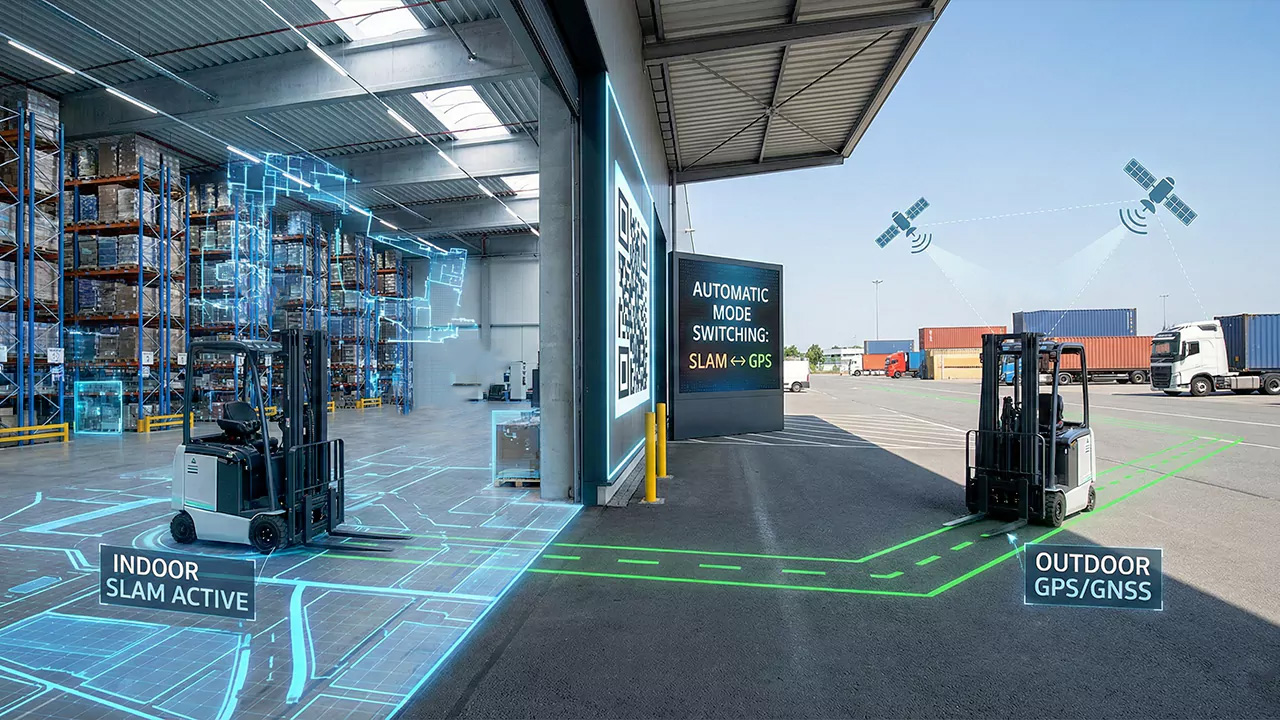
Posicionamiento en exteriores y entornos mixtos

Cuando sus operaciones se extienden al exterior, el sistema se adapta a sus necesidades específicas

Solo áreas interiores

Para flujos de trabajo donde las mercancías se manipulan en interiores y los vehículos solo se desplazan entre edificios, la solución estándar para interiores es totalmente suficiente. Simplemente escanee un código QR en la entrada del edificio y el sistema se relocaliza al instante al entrar. No se requiere seguimiento en exteriores.

Áreas Semiestructuradas

Muelles de carga, muelles cubiertos, patios con estructuras cercanas, pasarelas cerradas.

  • Incluye un LiDAR 2D + IMU – ofrece un rendimiento confiable utilizando características estructurales existentes

Áreas abiertas

Amplios patios, estacionamientos.
  • Integrar GPS externo or RTK – garantiza una precisión de área amplia donde las características naturales son limitadas

Entornos intermedios

Existe alguna estructura, pero el LiDAR 2D por sí solo podría tener dificultades. Patios grandes, estacionamientos.
  • Actualizar a LiDAR 3D de 360° con nuestro Módulo V2H
    Captura características espaciales más ricas para una mayor robustez

Arquitectura de fusión de sensores
Diseñado para confiabilidad

V2 Pro combina LiDAR 2D, visión, y IMU datos en un sistema diseñado específicamente para este fin
para ofrecer una localización estable y de alta precisión en entornos del mundo real.

Icono de lidar

Integración de tres sensores

Edge Computing

Computación de borde integrada

Precisión inquebrantable

Precisión centimétrica

Visibilidad en todas las condiciones

Confiable en el mundo real

Especificaciones técnicas destacadas

Descubra las ventajas de V2 Pro. Descubra cómo nuestra solución integral, sin infraestructura, ofrece un seguimiento preciso en tiempo real con un rendimiento confiable para la automatización moderna de almacenes.

V2 Pro Bento Grid Neo

Desde el desempaquetado hasta el seguimiento en minutos

Portal web inteligente y API

Plataforma web todo en uno

Integración amigable para los desarrolladores

Flexibilidad y resiliencia

Relocalización de recuperación instantánea v2 pro rtls 0206

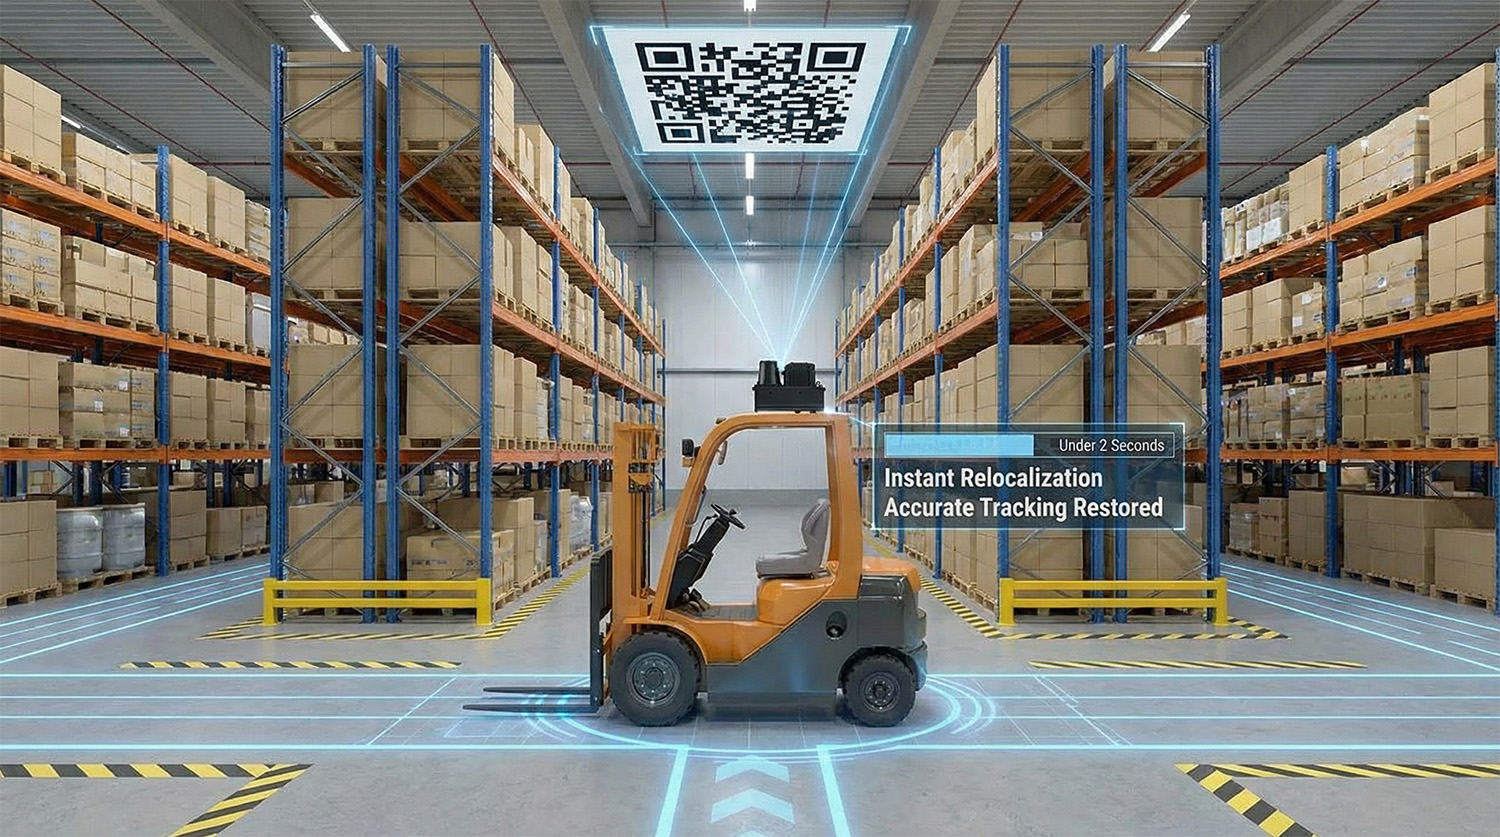
Relocalización instantánea

ID de ubicación unificada V2 Pro

ID de ubicación unificada

Transición perfecta entre interiores y exteriores0206

Sin costuras en interiores y exteriores

Recuperación instantánea
Sepa siempre dónde está

Si un vehículo se mueve mientras está apagado, se proporcionan dos formas de recuperarlo.

Más allá del posicionamiento: visibilidad más inteligente

Resolviendo sus necesidades del mundo real con seguridad configurable y percepción personalizada

Seguimiento de palets y activos

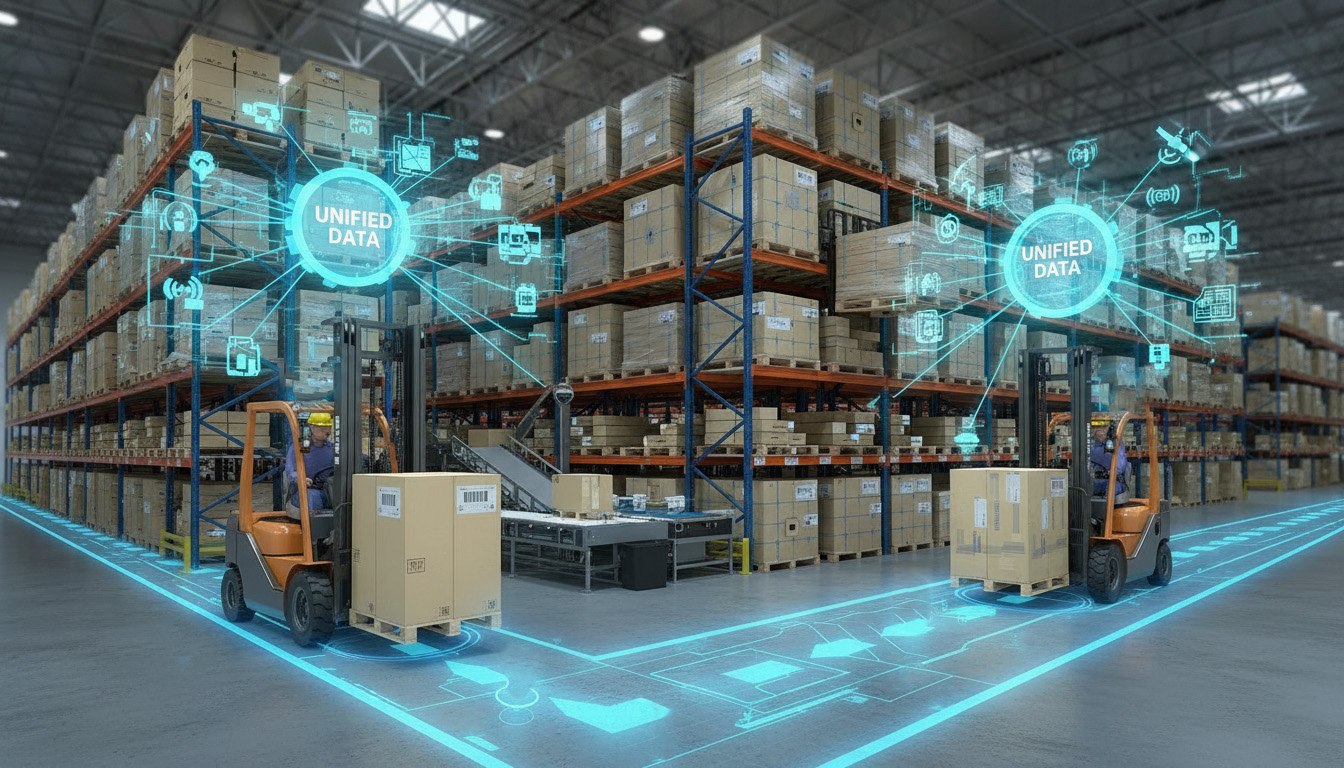
Para asociar un palé o una carga específicos con esa ubicación, los integradores o clientes pueden combinar estos datos con tecnologías de identificación ampliamente disponibles, como lectores RFID o lectores de códigos de barras. El resultado es un flujo de datos unificado que muestra exactamente dónde se encuentra cada vehículo y qué transporta.

Percepción espacial de 360°

Más allá del seguimiento de activos, la verdadera visibilidad implica comprender el entorno. La Serie S de MRDVS integra LiDAR de estado sólido con datos RGB-D para una visión de 360°, clasificando personas, montacargas y palés en tiempo real para habilitar zonas de seguridad dinámicas y la colaboración entre humanos y robots.

Descarga de recursos

Libro blanco técnico

Historia de desarrollo · Estudios de caso · Arquitectura del sistema · Manual de usuario · Referencias de API · y más.
descargar documento técnico

Nuestros Socios

Nuestra red global de socios combina la experiencia local con capacidades de integración RTLS para respaldar la implementación de V2 Pro. Desde la localización precisa para vehículos guiados automáticamente (AGV) y vehículos industriales hasta la modernización de sistemas de automatización, alertas de seguridad en tiempo real y aplicaciones de gemelos digitales, nuestros socios ayudan a los clientes a transformar los datos de ubicación en soluciones prácticas y escalables.
LocaXion
LocaXion
USA
Integrador de sistemas RTLS Digital Twin especializado en entornos sanitarios, de fabricación e industriales.
Detective X
Detective X
España
Integración de IoT industrial, sistemas de localización en tiempo real (RTLS), mercado del sur de Europa
Automatización GTP
Automatización GTP
Brazil
Logística 4.0, Automatización de almacenes, Sistemas de localización en tiempo real (RTLS), Mercado sudamericano
Movel AI
Movel AI
Singapore
Robótica SaaS, WMS/FMS e integración robótica con sede en Singapur, mercado del Sudeste Asiático e India.

Lo que dicen nuestros clientes

Tras evaluar varios sistemas de la competencia, seleccionamos esta solución para una validación intensiva en campo. La fiabilidad demostrada en condiciones operativas reales y complejas nos dio plena confianza para integrarla como componente fundamental de nuestro plan de automatización de almacenes.
logotipo de sleuthx
Juan Carlos
Director de operaciones de SleuthX
Fiabilidad absoluta en la logística real. La fusión multisensorial del V2 Pro proporcionó un mapeo preciso y preciso de 3 cm en nuestras instalaciones. Se mantuvo perfectamente estable durante maniobras de alta velocidad y operaciones de elevación. Una solución robusta y lista para usar que combina eficazmente el seguimiento manual de carretillas elevadoras con la gestión digital de flotas en entornos exigentes.
Logotipo de Gensurv Robotics
Salto de Pasan
Director de tecnología de Gensurv Robotics

Preguntas Frecuentes

¿Qué es Fusion-SLAM™? ¿El algoritmo es de código abierto?

Fusion-SLAM™ es nuestra tecnología principal, totalmente propia y patentada. Surgió de la investigación fundamental en percepción visual y aprendizaje profundo, liderada por nuestro cofundador, el Dr. Xuanhao Zhou. A lo largo de más de una década de I+D interna, la tecnología se ha perfeccionado y validado rigurosamente en cientos de implementaciones reales, siendo especialmente útil como motor de posicionamiento principal para AMR y carretillas elevadoras automatizadas en nuestra empresa matriz, Lanxin Robotics.

Este mismo núcleo, probado en campo, ahora impulsa el módulo MRDVS V2 Pro. Logra una fusión de sensores estrechamente acoplada de LiDAR 2D, características visuales del techo y datos IMU. Impulsado por nuestros modelos de aprendizaje profundo entrenados en el dominio, ofrece un posicionamiento absoluto a nivel de centímetros, significativamente más estable y fiable que las soluciones de un solo sensor.

Hemos incorporado esta robustez de grado industrial al V2 Pro, un módulo de hardware autónomo, que lo pone directamente a disposición para la modernización de carretillas elevadoras manuales y la conversión a AGV. Esto aporta una autonomía probada y fiable a una gama más amplia de vehículos y aplicaciones industriales.

El algoritmo no es de código abierto y sigue siendo una parte clave de nuestra cartera de propiedad intelectual, lo que garantiza una innovación continua y un rendimiento confiable para nuestros clientes.

¿Cuál es la principal ventaja sobre los sistemas UWB tradicionales?

Nuestra solución ofrece tres ventajas fundamentales frente a los sistemas convencionales:

  1. Núcleo sin marcadores e implementación rápida: En esencia, el sistema no requiere marcadores, balizas ni infraestructura preinstalada (p. ej., anclajes UWB, paredes reflectoras), lo que permite su implementación en cuestión de días en lugar de semanas. Para situaciones en las que los clientes prefieren una protección adicional para una relocalización rápida, se puede implementar opcionalmente un número limitado de códigos QR sin comprometer la ventaja fundamental del sistema de no necesitar infraestructura.

  2. Modelo de costos radicalmente diferente y escalable: A diferencia de los sistemas UWB, cuyo costo se ajusta al área del almacén (lo que requiere extensas redes de anclaje que pueden costar cientos de miles de dólares en sitios grandes), nuestra solución se ajusta principalmente al número de vehículos. Esto se traduce en una inversión inicial considerablemente menor y un escalamiento de costos mucho más predecible y lineal para operaciones a gran escala o en expansión.
  3. Robustez comprobada en entornos degradados por LiDAR: A diferencia de los sistemas que dependen únicamente de LiDAR 2D o VSLAM, nuestra tecnología Fusion-SLAM™ garantiza un funcionamiento estable y con precisión centimétrica en condiciones difíciles (incluidas estructuras de acero, espacios abiertos, pisos de almacenamiento dinámicos y pasillos de alto tráfico) a través de una fusión estrecha de la visión del techo y los datos inerciales.
¿El sistema sufre desviaciones de posicionamiento a lo largo del tiempo o la distancia?

No. El sistema utiliza SLAM absoluto basado en características naturales, no en odometría relativa de las ruedas. Esto elimina por completo la deriva acumulativa. No se requiere corrección manual periódica: proporciona un posicionamiento estable y sin deriva en el mapa global.

¿Cuáles son el rango de altura operativa, la precisión y las especificaciones LiDAR?

El sistema está diseñado para un rendimiento óptimo en alturas de techo de hasta 15 metros, que es el alcance efectivo del componente visual para garantizar una localización robusta y con gran cantidad de funciones. Dentro de este alcance, la precisión de posicionamiento es de ±1-3 cm y se mantiene dentro de ±4 cm a 15 metros.

El LiDAR 2D integrado admite esto con un rango de detección máximo de hasta 40 metros para objetivos de alta reflectividad (90 %) y aproximadamente 15 metros para objetivos de baja reflectividad estándar (10 %), lo que proporciona datos de mapeo planar confiables como parte de la solución Fusion-SLAM™.

En el Apéndice A: Especificación de hardware V2 Pro se proporciona un conjunto completo de parámetros de hardware y tolerancias ambientales.

¿Cómo recupera el sistema la posición si se pierde debido al movimiento o apagado?

El método más rápido y fiable es la relocalización visual mediante códigos QR de AprilTag, que se pueden instalar en techos, paredes o columnas. Si el vehículo se mueve mientras está apagado (por ejemplo, remolcado a otra bahía), simplemente condúzcalo hasta cualquier código QR preinstalado en las instalaciones. La cámara integrada escaneará el código y el sistema restablecerá su posición exacta en 2 segundos , reanudando su funcionamiento normal al instante. Para un escaneo fiable, asegúrese de que el tamaño del código QR sea adecuado para la distancia de visualización (como regla general, la longitud del lado del código debe ser al menos 10 veces la diferencia de altura en metros). Recomendamos instalar varios códigos únicos en áreas clave (por ejemplo, puertas de muelle, entradas de zona) para una cobertura óptima.

¿Puede utilizarse el sistema en exteriores?

El sistema está diseñado principalmente para un posicionamiento preciso en interiores. Su idoneidad para uso en exteriores depende completamente de sus requisitos operativos específicos, que pueden clasificarse en dos escenarios principales:

Escenario 1: Si no se requiere posicionamiento en exteriores
Esto es habitual en flujos de trabajo donde las mercancías se manipulan en interiores y los vehículos solo se desplazan entre edificios sin necesidad de localización exterior en tiempo real. La solución estándar para interiores es totalmente suficiente. El vehículo se relocaliza con precisión al entrar en cada edificio escaneando un código QR instalado en la entrada (en la pared o el techo), lo que permite una navegación interior precisa a partir de entonces.

Escenario 2: Si se necesita un posicionamiento exterior continuo y confiable
Para operaciones que requieren una localización robusta en exteriores, el sistema ofrece soluciones configurables adaptadas al entorno.

In áreas semiestructuradas con límites claros – como muelles de carga, muelles cubiertos, patios de entrada con edificios espaciados a pocos metros o pasarelas cerradas (que funcionan como espacios interiores debido a la cubierta superior) – la configuración integrada 2D LiDAR + IMU ofrece un rendimiento confiable.
Para áreas abiertas, características y dispersas (por ejemplo, patios grandes, estacionamientos), recomendamos integrar un módulo GPS o RTK externo para garantizar un posicionamiento preciso y a gran escala.

¿Los cambios de diseño requerirán una nueva asignación?
Recomendamos realizar un mapeo antes de ubicar el almacenamiento a granel (p. ej., pilas en el suelo) y las mercancías en áreas de almacenamiento con cambios constantes, especialmente en las zonas de almacenamiento a granel. Nuestra solución Fusion-SLAM™ RTLS utiliza principalmente elementos ambientales fijos (p. ej., pilares, luces de techo, tuberías o nervaduras de pared) para la localización. Una vez completado el mapeo, los cambios posteriores en las mercancías de almacenamiento a granel (p. ej., adiciones o retiradas) no requieren un nuevo mapeo.
¿Necesito volver a mapear si se cambia el modelo del vehículo?
Sí. Se recomienda reasignar al cambiar de modelo de vehículo, ya que las diferencias en la altura del techo y las obstrucciones estructurales pueden afectar la perspectiva de visualización y la estabilidad de detección del módulo V2 Pro. Realizar un mapeo independiente para cada modelo garantiza que el mapa coincida con la configuración física del vehículo, manteniendo una localización fiable y precisa.
¿Necesito crear mapas separados para cada piso?
Sí, recomendamos encarecidamente crear mapas individuales para cada planta. Si bien el proceso de mapeo es sencillo, mantener mapas específicos para cada nivel mejora significativamente la precisión de la localización, ya que la distribución de las plantas suele variar. Para lograr transiciones fluidas, simplemente coloque códigos QR únicos en la entrada de cada planta; el sistema cargará automáticamente el mapa correspondiente cuando su montacargas entre en esa planta.
¿El sistema requiere un servidor externo?

No se necesita un servidor externo. Todos los cálculos de posicionamiento y el procesamiento de datos se realizan en el módulo V2 Pro , lo que garantiza un rendimiento en tiempo real y la independencia de la infraestructura externa. Esto elimina la latencia en la comunicación con el servidor y simplifica la implementación en entornos industriales con limitaciones de red.

¿Cuáles son las limitaciones ambientales en cuanto a iluminación, vibración, oclusión y temperatura?

Para iluminación: La cámara infrarroja orientada hacia el techo, equipada con 8 emisores infrarrojos incorporados, garantiza un funcionamiento estable en total oscuridad, iluminación interior normal o condiciones complejas (incluida una iluminación interior intensa y el deslumbramiento de grandes superficies por ventanas);

Para vibraciones y oclusiones: El diseño mecánico de grado industrial soporta las vibraciones típicas de las carretillas elevadoras y los vehículos guiados automáticamente (AGV). Para entornos con vibraciones extremas, se recomienda el montaje mediante soportes amortiguadores (consulte el [Informe de pruebas de fiabilidad] para obtener datos detallados sobre la tolerancia a las vibraciones, incluidos el rango de frecuencia y los umbrales de aceleración).

¿El sistema incluye mecanismos de detección de fallos o de informes de confianza?

Se planea incluir en una futura actualización del producto una función de puntuación de confianza en tiempo real, que indica la confiabilidad de cada resultado de localización.

Para una detección de fallas avanzada y proactiva (como alertas por mal funcionamiento del sensor o pérdida de localización), estas funciones extendidas están disponibles a través de una integración personalizada y también están programadas para incluirse en una versión posterior del sistema.

Le invitamos a contactarnos para hablar sobre sus necesidades específicas. Sus comentarios son invaluables para guiar nuestra estrategia de optimización de productos.

¿El sistema es adecuado para uso permanente montado en vehículos industriales como carretillas elevadoras o AMR antiempotramiento?

Sí, absolutamente. El sistema está diseñado para su montaje permanente en vehículos en movimiento, con un diseño compacto que garantiza una fiabilidad a largo plazo en carretillas elevadoras, vehículos guiados automáticamente (AGV) y robots móviles autónomos (AMR).

Para AMRs con carga oculta: Cuando se aplica a AMRs con carga oculta (latente), se requiere un diseño específico para evitar que la carga transportada obstruya por completo la cámara orientada hacia arriba. Esto generalmente se logra mediante el uso de un mástil o estructura elevada para garantizar que se mantenga la visibilidad necesaria del techo.

¿Cuáles son la orientación y los requisitos de montaje?

Ubicación: Instale la unidad en la parte superior del vehículo (no es necesario que esté exactamente en el eje central, ya que el desplazamiento se puede calibrar mediante parámetros externos). Asegúrese de que ni la estructura del vehículo (p. ej., mástil, protección superior) ni las cargas habituales obstruyan permanentemente el campo de visión de la cámara o el LiDAR. Si la oclusión parcial es inevitable (p. ej., debido a un mástil alto o cargas apiladas), seleccione una posición de montaje que minimice el área bloqueada de ambos sensores.

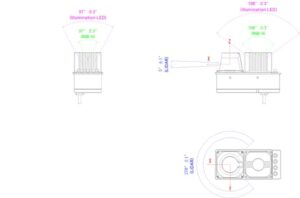
Orientación: Se recomienda montar el módulo con su eje longitudinal perpendicular a la dirección de desplazamiento del vehículo . Esta orientación alinea el campo de visión de la cámara de 108° (horizontal) × 57° (vertical) para maximizar la cobertura horizontal del techo, capturando más detalles del entorno para una localización estable y fiable.

Si no es factible montar el módulo con el eje longitudinal perpendicular, también es aceptable colocarlo con su eje transversal perpendicular a la dirección de desplazamiento , aunque esto puede reducir el campo de visión horizontal efectivo para la captura de elementos del techo.
ángulo de instalación v2 pro0206


Ángulo de instalación (nivelación):Un ángulo casi horizontal (normalmente dentro de ± 2 °) se recomienda y no requiere herramientas de nivelación de precisión. Si la desviación del ángulo excede ± 2 °, especialmente en entornos con techos altos, puede provocar mayores errores de posicionamiento.

¿El sistema incluye batería?

No. El módulo está diseñado para integrarse directamente con el sistema de alimentación del vehículo y funciona con una fuente de alimentación estándar de 24 V CC.

¿El mapa 2D y los datos de posicionamiento se basan en el plano horizontal?
Sí. El sistema genera todas las coordenadas 2D (X, Y) y el rumbo del vehículo (guiñada) en relación con el plano de tierra horizontal asumido sobre el que opera el vehículo.
¿Su sistema proporciona seguimiento de la ubicación de pallets o mercancías?

Nuestro sistema proporciona la tecnología central esencial para permitir el seguimiento de la ubicación de palés o mercancías, pero no es un sistema de seguimiento completo e independiente. El seguimiento fiable de palés se logra combinando dos piezas clave de información:

  1. La ubicación precisa del vehículo (que proporcionamos);
  2. La identidad del pallet específico (que usted integra) con algunas tecnologías de identificación (como lectores RFID o lectores de códigos de barras).

Implementación:
La lógica de tu sistema entonces fusiona la ubicación en tiempo real del vehículo con la identificación del palé escaneado en el momento de la interacción (por ejemplo, recogida o entrega) para establecer un registro de seguimiento completo y preciso.

Aclaración importante: Las tecnologías de identificación de palés (RFID, escaneo, etc.) no están incluidas en nuestro módulo de posicionamiento. Se trata de componentes comerciales consolidados que usted selecciona e integra según su flujo de trabajo específico.

Si necesita ayuda para integrar estas tecnologías con nuestro sistema de posicionamiento, podemos recomendarle nuestra red de socios de integración certificados en su región. Para obtener más ayuda, póngase en contacto con nuestro equipo de ventas o soporte.

¿El sistema requiere de una red para funcionar?

Sí. Para enviar datos de posicionamiento en tiempo real al controlador del vehículo o a un sistema de gestión de flotas, se requiere una conexión de red local. El sistema admite múltiples métodos de conexión para adaptarse a diferentes entornos de implementación:

  • Ethernet (con cable): La interfaz principal y recomendada para máxima confiabilidad y ancho de banda.
  • Wi-Fi (inalámbrico): La compatibilidad con Wi-Fi integrada proporciona flexibilidad cuando el cableado resulta poco práctico. El módulo incluye un puerto de antena estándar para la conexión de una antena Wi-Fi externa. Para conocer los pasos de configuración de Wi-Fi.
  • Conectividad 5G (opcional): Para movilidad en áreas extensas o sitios sin cobertura Wi-Fi local, se puede integrar un módulo 5G opcional. La unidad cuenta con un puerto de antena dedicado y una ranura para tarjeta SIM para esta función.
¿Qué API/SDK son compatibles con la integración (por ejemplo, ROS, lenguajes de programación)?
El sistema admite la integración mediante paquetes ROS/ROS 2, una interfaz UDP para datos de pose en tiempo real y API HTTP para la gestión y configuración (consulte la Guía del protocolo UDP/HTTP). Para implementaciones a gran escala, también ofrecemos servicios de personalización para admitir protocolos de comunicación adicionales y adaptar la interfaz del portal web y sus funcionalidades según sea necesario.
¿El software proporciona análisis avanzados, como análisis de rutas?

El portal web inteligente se centra en la gestión operativa básica, incluyendo la cartografía, la monitorización en tiempo real, el control de flotas y el diagnóstico del sistema. Registra datos operativos (como las trayectorias de los vehículos), pero no realiza análisis empresariales avanzados , como la optimización de rutas, la elaboración de informes de eficiencia o el análisis exhaustivo del rendimiento. Estas funciones de nivel superior suelen ser gestionadas por sistemas de capa superior (por ejemplo, WMS o ERP) que consumen datos a través de nuestras API abiertas.

Si necesita capacidades analíticas tan avanzadas, podemos ponerle en contacto con socios externos especializados en análisis y optimización logística, que pueden integrarse con nuestro sistema para proporcionarle esa información.

¿No encontraste la respuesta? Habla con un ingeniero.

* Campos requeridos

Al enviar este formulario, usted autoriza a MRDVS (una filial de Hangzhou Lanxin Robotics Co., Ltd.) a contactarlo por correo electrónico o teléfono para fines comerciales y de marketing. Para comunicarnos con su organización y realizar negocios, recopilamos y utilizamos la información de contacto que usted proporciona. Nos comprometemos a mantener esta información segura y confidencial, y la conservaremos únicamente durante el tiempo necesario para cumplir con los fines indicados.

Al hacer clic en Enviar, usted reconoce que ha leído y comprendido este aviso de privacidad y consiente expresamente que Hangzhou Lanxin Robotics Co., Ltd. y MRDVS recopilen y utilicen su información personal para los fines descritos en el presente documento.

Contáctenos
* Campos requeridos

Al enviar este formulario, usted autoriza a MRDVS (una filial de Hangzhou Lanxin Robotics Co., Ltd.) a contactarlo por correo electrónico o teléfono para fines comerciales y de marketing. Para comunicarnos con su organización y realizar negocios, recopilamos y utilizamos la información de contacto que usted proporciona. Nos comprometemos a mantener esta información segura y confidencial, y la conservaremos únicamente durante el tiempo necesario para cumplir con los fines indicados.

Al hacer clic en Enviar, usted reconoce que ha leído y comprendido este aviso de privacidad y consiente expresamente que Hangzhou Lanxin Robotics Co., Ltd. y MRDVS recopilen y utilicen su información personal para los fines descritos en el presente documento.