Solución robótica de despaletización de sacos guiada por visión 3D

MRDVS ofrece una solución guiada por visión 3D para la detección, localización y despaletización de materiales embolsados. La solución combina sensores 3D, detección de bolsas, estimación de la posición de agarre y coordinación de tareas del robot. Los tipos de bolsas compatibles, la distancia de trabajo, el tiempo de ciclo y el rendimiento de recogida se evalúan en función de las especificaciones de la bolsa, el patrón del palé, el robot, el efector final y el entorno operativo.

Capacidades de visión básica para la despaletización de sacos

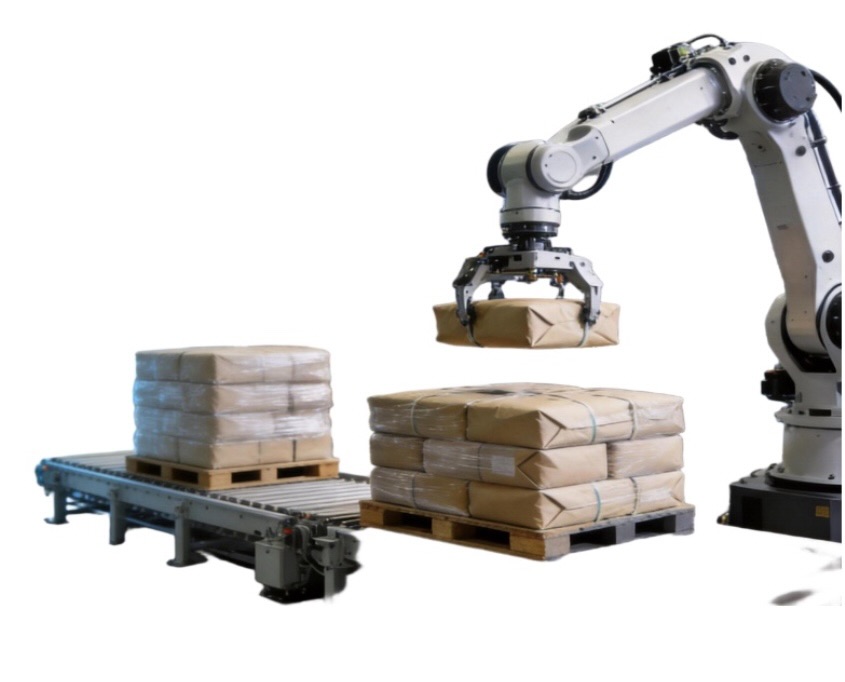
El sistema captura datos 3D de la superficie del palé, identifica una bolsa que se puede recoger, calcula la posición y la orientación que requiere el robot y actualiza la escena después de cada recogida para admitir operaciones continuas de despaletización.

01. Captura de escena 3D

Cuatro funciones básicas de la visión

Captura datos de profundidad y nubes de puntos 3D de la superficie del palé para analizar la posición de las bolsas, sus contornos y las condiciones de apilamiento.

02. Detección y segmentación de bolsas

Identifica bolsas individuales en pilas irregulares, inclinadas o parcialmente ocluidas y determina qué objetivo se puede recoger primero.

03. Estimación de la postura de agarre

Calcula la posición, la orientación y la información de coordenadas necesarias para la recogida robótica en función de la superficie de la bolsa y la ubicación espacial.

04. Actualización y redetección de la escena

Tras cada recogida, vuelve a capturar la superficie del palé, actualiza la posición de las bolsas restantes y genera información para el siguiente ciclo de tareas.

Integración y compatibilidad del sistema

Un sistema de despaletización requiere una operación coordinada entre el sensor 3D, la unidad de procesamiento, el software de percepción, el robot, el efector final y el sistema de control de línea. Las interfaces, los métodos de instalación y las responsabilidades se definen según la configuración del proyecto.

01. Integración de robots

Cuatro áreas de integración

Define la transmisión de datos de postura y la ejecución de tareas según la marca del robot, el modelo, la versión del controlador y las interfaces de tareas disponibles.

02. Integración del efector final

Evalúa las opciones de vacío, sujeción u otros efectos finales en función del material de la bolsa, el peso, las características de la superficie y la dirección de recogida.

03. PLC y comunicación de línea

Intercambia datos de tareas, estado, finalización y excepciones con el PLC, el sistema de transporte y los equipos anteriores o posteriores.

04. Calibración e instalación

Completa la calibración de coordenadas y confirma el rango de trabajo accesible según la posición de montaje del sensor, el sistema de coordenadas del robot y el espacio disponible en el lugar.

Bolsas compatibles y área de operación

El material, las dimensiones, el peso, las características de la superficie y las condiciones de apilamiento de las bolsas influyen directamente en la detección visual y la manipulación robótica. El rango operativo final debe confirmarse mediante muestras representativas de bolsas, imágenes de palés y las condiciones del lugar.

Bolsa TipoEmbalajes flexibles, cajas de cartón, bolsas de yute
Patrón de paletaAdmite patrones entrelazados de 2, 3, 5 y 6 bolsas, patrón de molinete y más.
Estado del paquete• Se permiten pequeñas deformaciones, adherencias y rellenos insuficientes.
• Las deformaciones graves o las marcas superficiales de la correa requieren una evaluación por separado.
Distancia de trabajo2.8-3.2m
Condiciones de iluminación• Mantenga las luces encendidas durante el funcionamiento del sistema.
• Evite la luz solar directa en el área de despaletización (utilice cortinas cerca de las ventanas).
Apilamiento de palets• Colocar sobre una superficie plana; ángulo de inclinación ≤3°
• Todos los paquetes de la misma pila deben tener el mismo tamaño y embalaje.

Datos de rendimiento y condiciones de validación

Velocidad de fotogramas del procesamiento de visión
Hasta 20 FPS
Precisión de localización
±10 mm
Tasa de éxito en la detección de bolsas
99.9%
Selecciones acertadas / Intentos totales de selección
≥ 99.5%
Prueba de funcionamiento continuo
24 horas

Arquitectura del Sistema

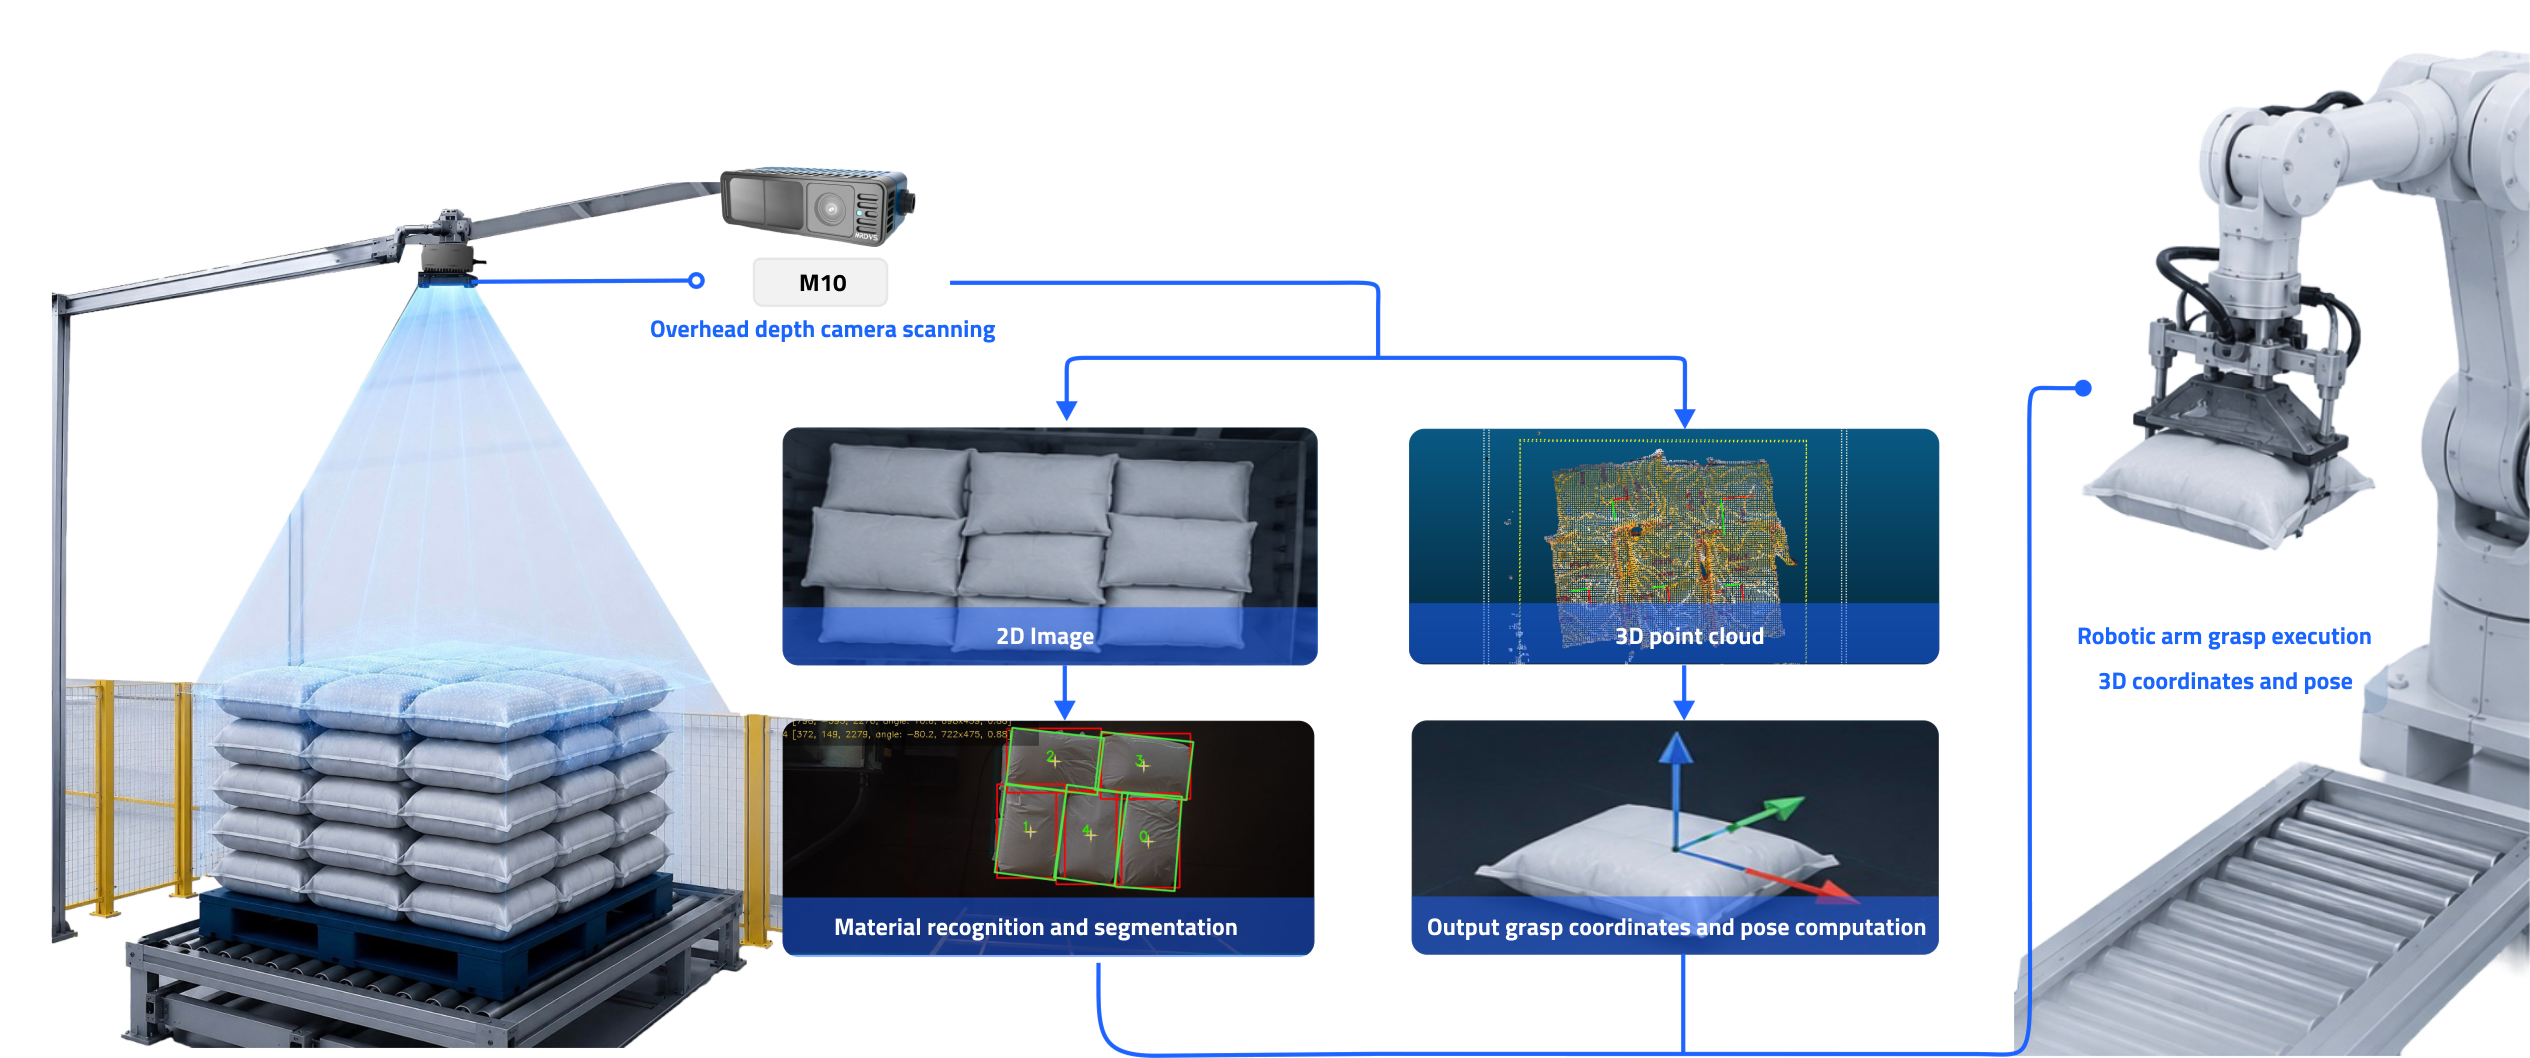
La solución consta de módulos de adquisición de datos 3D, procesamiento de visión, software de percepción y ejecución robótica. El alcance final del suministro depende del acuerdo del proyecto y del modelo de integración del sistema.

Cómo Funciona

El sistema completa secuencialmente la captura de la superficie del palé, la generación de datos 3D, la detección de la bolsa, el cálculo de la postura de agarre, la transmisión de datos de la tarea y la actualización de la escena.

Cómo Funciona

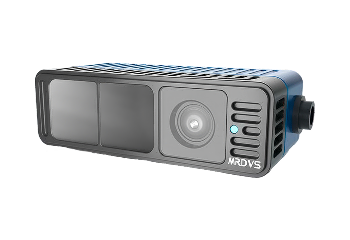
El papel del M10 en la solución de despaletización de sacos

El M10 proporciona datos de profundidad, información de intensidad y nubes de puntos 3D para el sistema de despaletización, lo que ayuda al sistema a obtener la geometría de los palets y la posición de las bolsas. La distancia de montaje, el área de cobertura y el tiempo de ciclo del sistema dependen de la configuración del sensor, el espacio disponible y los requisitos del proyecto.

Tecnología de profundidaddToF
Salidas de datosMapa de profundidad, mapa de intensidad, nube de puntos 3D, E/S
Resolución de profundidad× 480 320
Cuadros por segundoHasta 20 FPS
Campo de visión90° × 60° (±3°)
InterfacesJST; E/S, serie, Ethernet virtual

Escenarios de aplicación

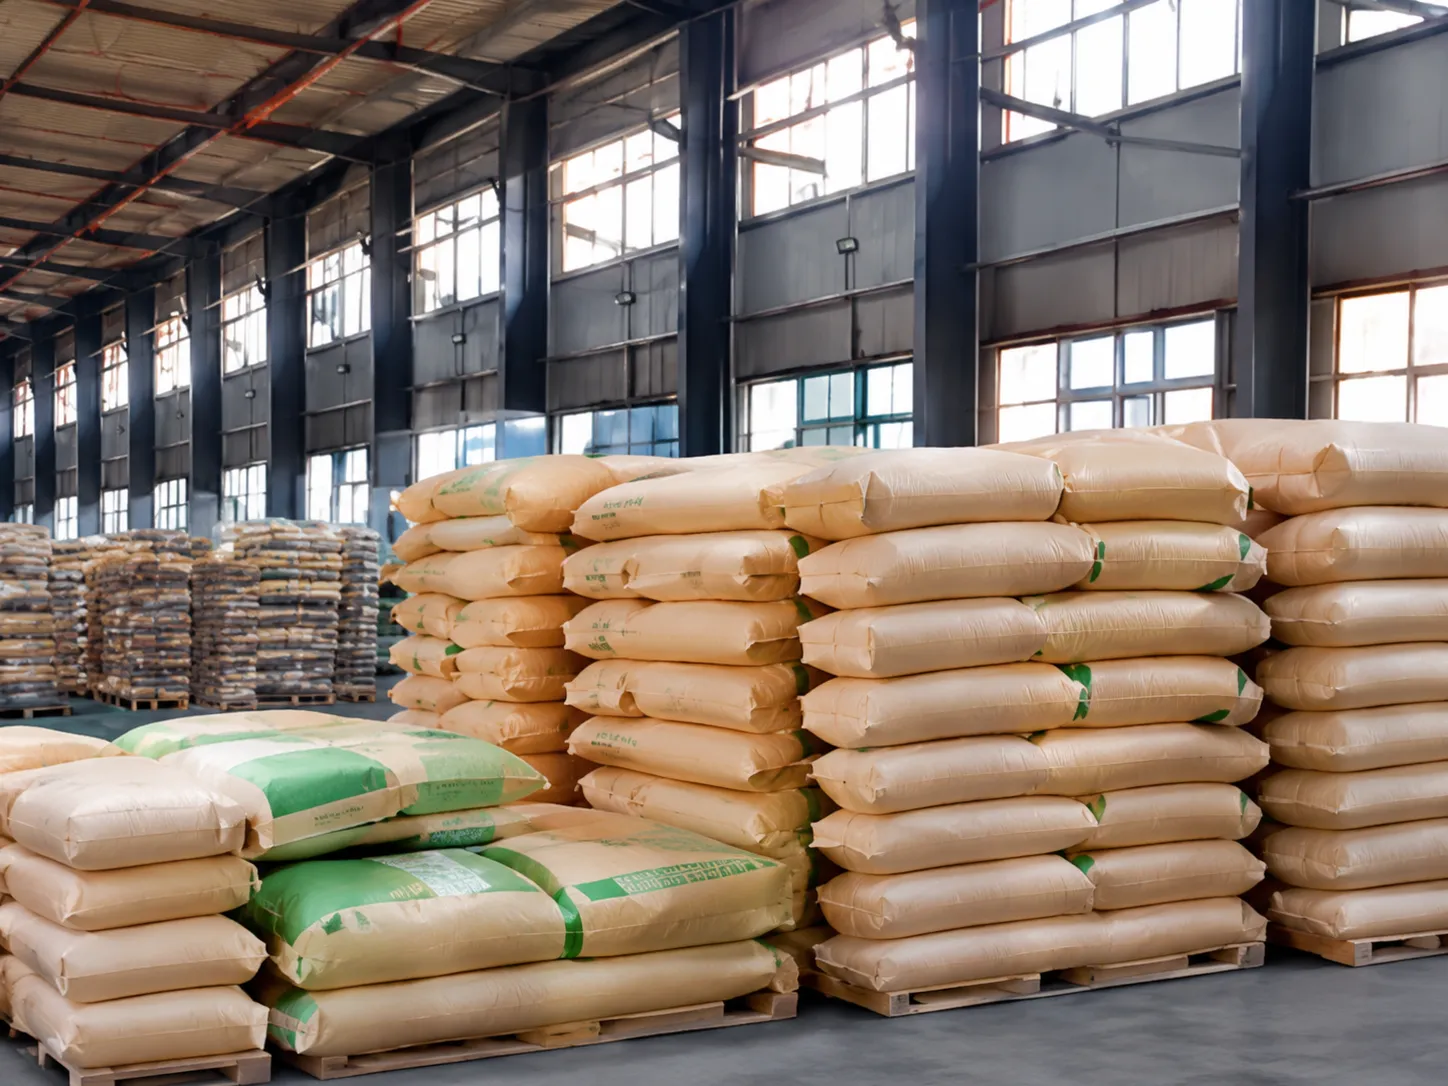
Alimento para animales.webp

Nutrición Animal

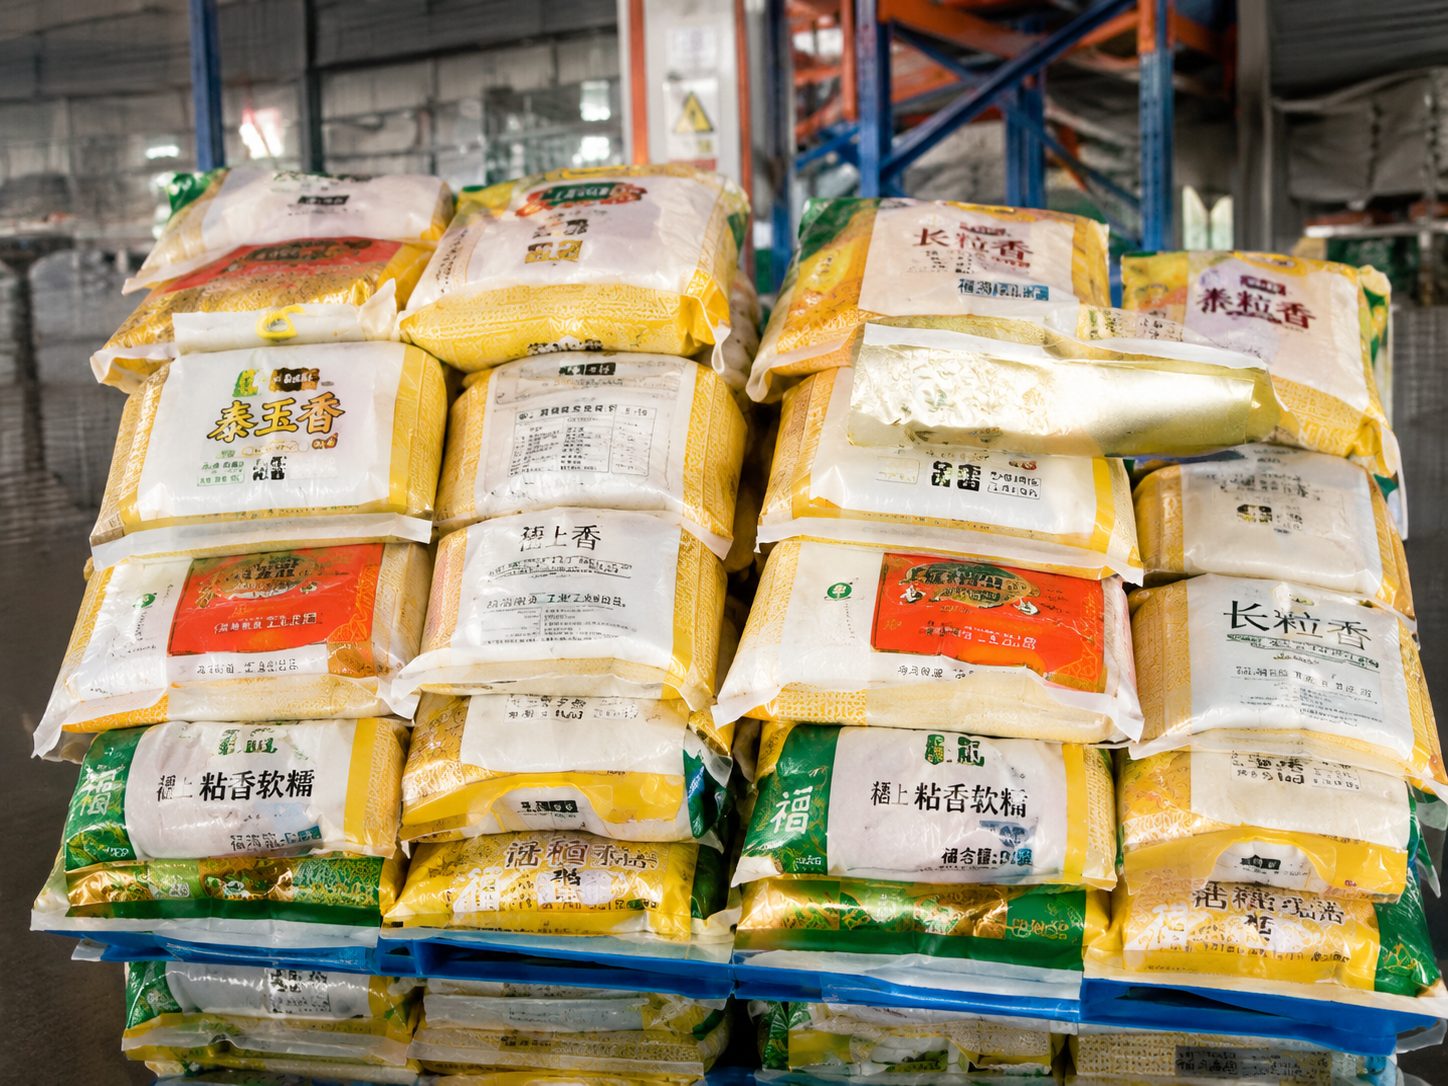
Alimentos y cereales.jpg

Alimentos y cereales

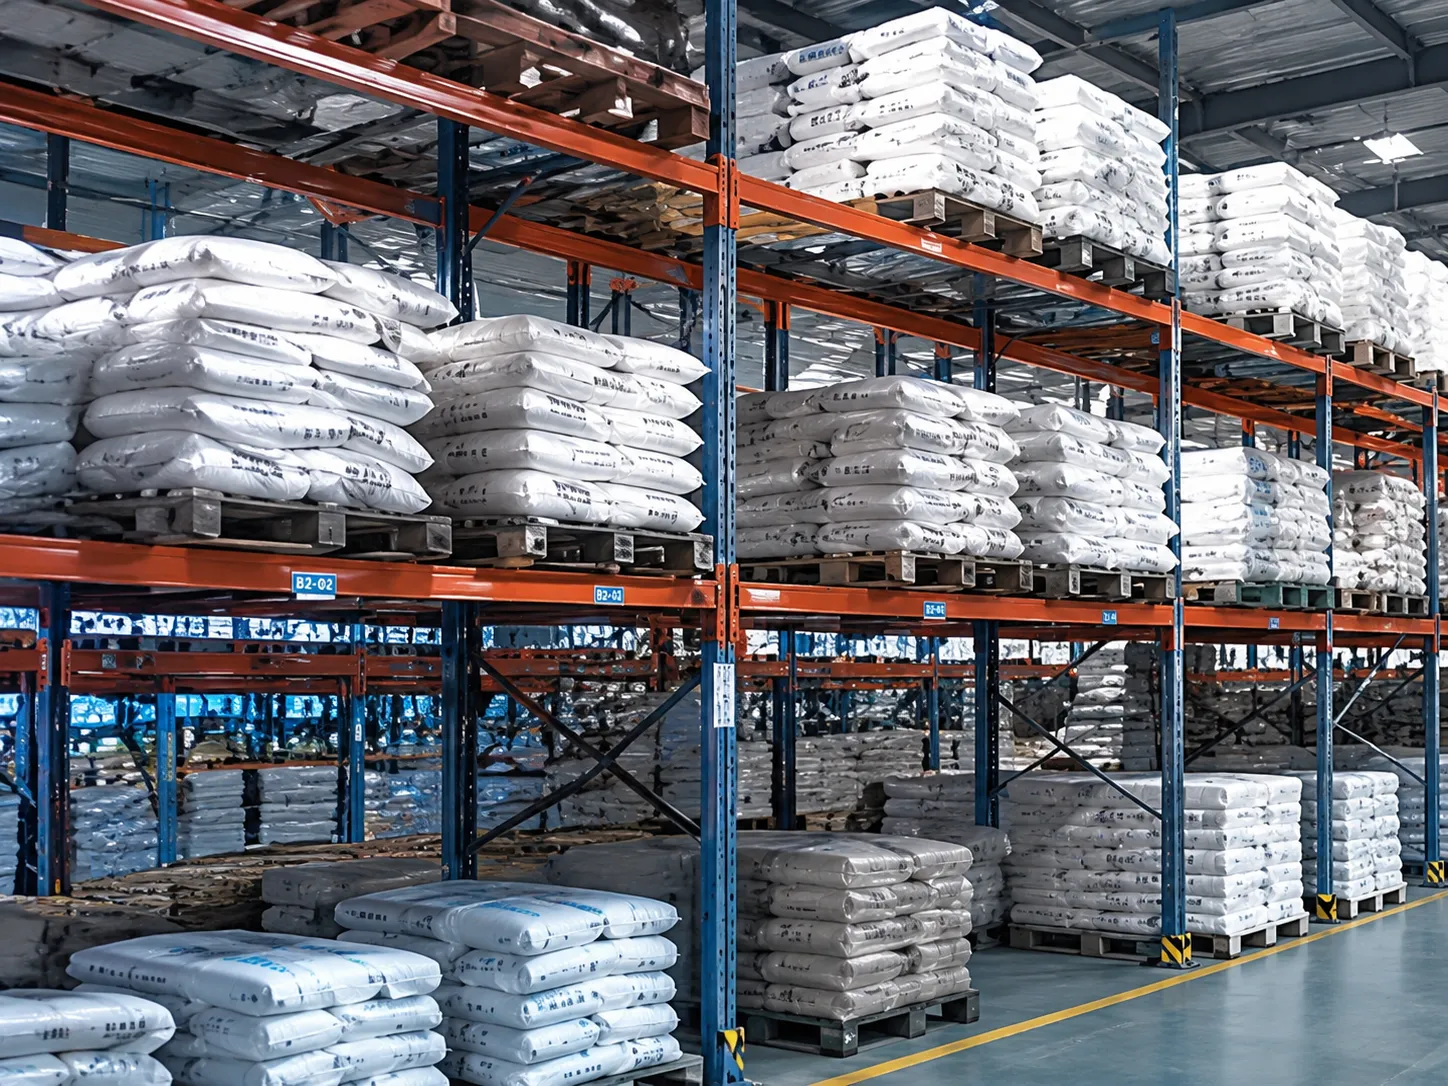
Almacenamiento y logística.webp

Almacenaje y Logística

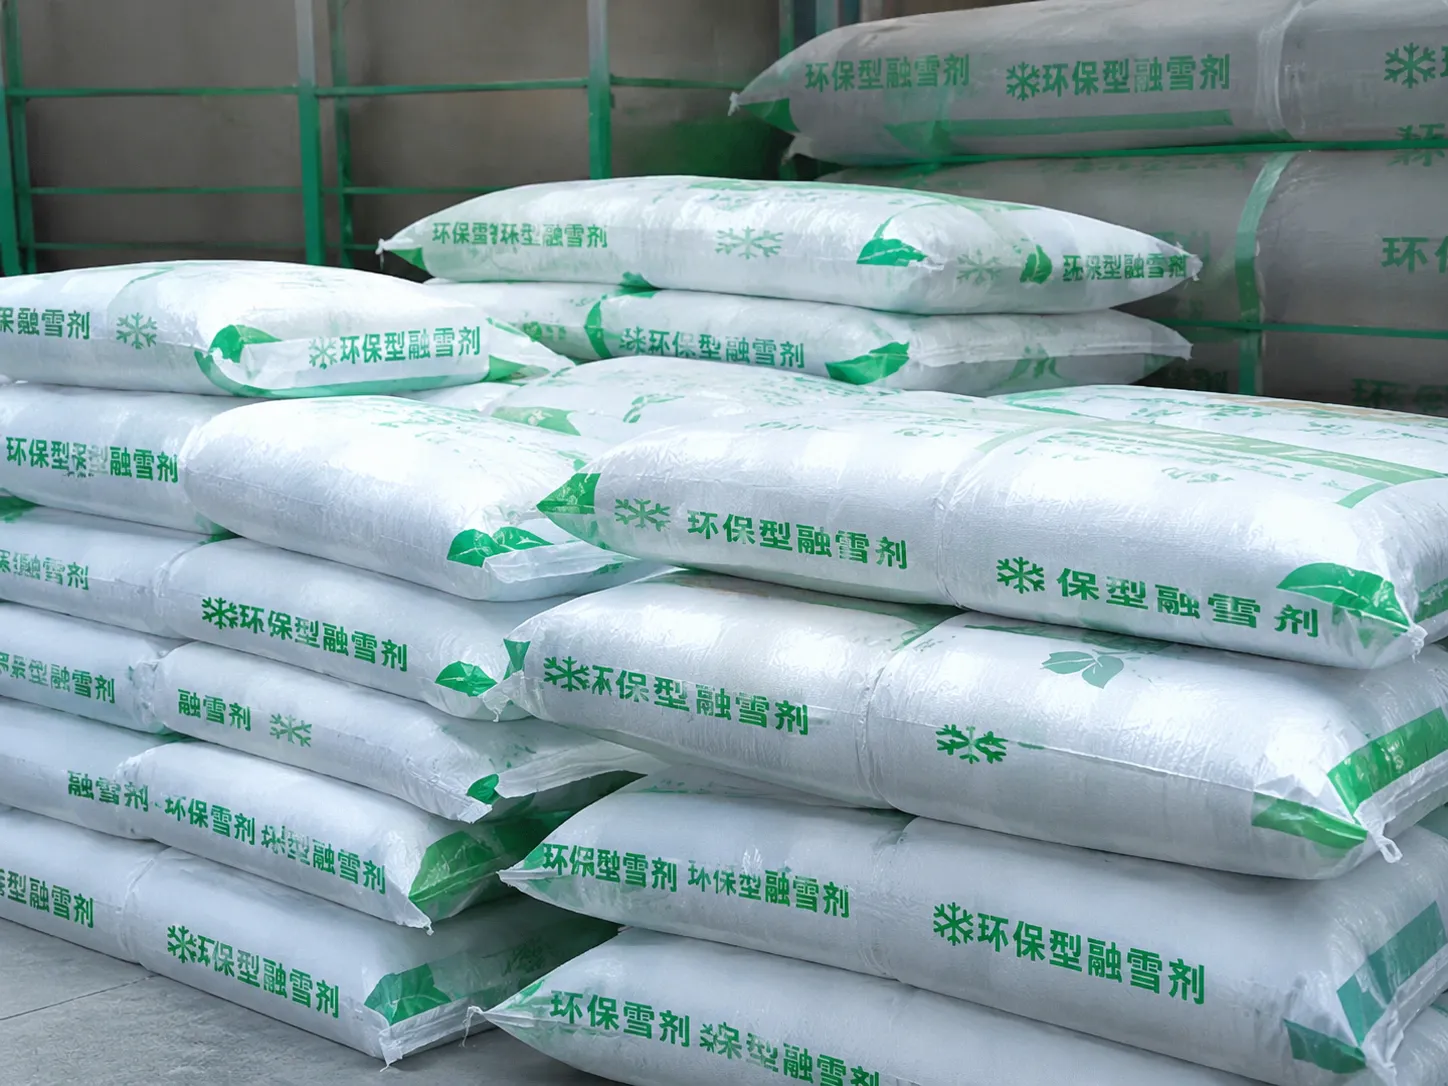
Fertilizantes y productos químicos.webp

Fertilizantes y productos químicos

Preguntas Frecuentes

¿Qué es el despaletizado robótico de sacos?

El sistema robótico de despaletización de sacos utiliza un sistema de visión para capturar datos del palé, identificar el saco que se va a recoger y calcular su posición y orientación. La información resultante se envía al robot para su ejecución. Un sistema completo suele incluir un sensor de visión, una unidad de procesamiento, un robot, un efector final y un sistema de control de planta.


El material, las dimensiones, el peso, la reflectividad de la superficie, la deformación y el diseño del palé pueden afectar la percepción y el rendimiento de la recogida. La idoneidad de las bolsas tejidas, de papel, multicapa y otros tipos de bolsas debe evaluarse utilizando muestras reales y las condiciones del lugar.

El sistema de visión captura primero datos 3D de la superficie del palé. A continuación, identifica una bolsa que se puede recoger y calcula su posición y orientación. Tras la transformación de coordenadas y la comunicación con el sistema, la información se envía al controlador del robot. El robot utiliza su efector final para completar la recogida, tras lo cual se actualizan los datos del palé para el siguiente ciclo. El flujo de trabajo exacto depende de la configuración del proyecto.

Para cada proyecto, debe confirmarse la compatibilidad con robots, controladores, PLC, protocolos de comunicación y efectores finales. Normalmente, la evaluación requiere el modelo de robot, la versión del controlador, la interfaz de comunicación, el tipo de efector final, la carga útil y el área de trabajo disponible.

Proporcione el material, las dimensiones, el peso y las fotografías de las bolsas, junto con imágenes de palés llenos, casi vacíos e irregulares. La evaluación también requiere las dimensiones del palé, la altura máxima del palé, el tiempo de ciclo objetivo, el modelo del robot, el tipo de efector final, el espacio disponible, la iluminación, las condiciones de polvo y las interfaces de los equipos aguas arriba y aguas abajo. Las muestras reales de las bolsas pueden servir para validar aún más la viabilidad.

Evalúe su proyecto de despaletización de sacos

* Campos requeridos

Al enviar este formulario, usted autoriza a MRDVS (una filial de Hangzhou Lanxin Robotics Co., Ltd.) a contactarlo por correo electrónico o teléfono para fines comerciales y de marketing. Para comunicarnos con su organización y realizar negocios, recopilamos y utilizamos la información de contacto que usted proporciona. Nos comprometemos a mantener esta información segura y confidencial, y la conservaremos únicamente durante el tiempo necesario para cumplir con los fines indicados.

Al hacer clic en Enviar, usted reconoce que ha leído y comprendido este aviso de privacidad y consiente expresamente que Hangzhou Lanxin Robotics Co., Ltd. y MRDVS recopilen y utilicen su información personal para los fines descritos en el presente documento.