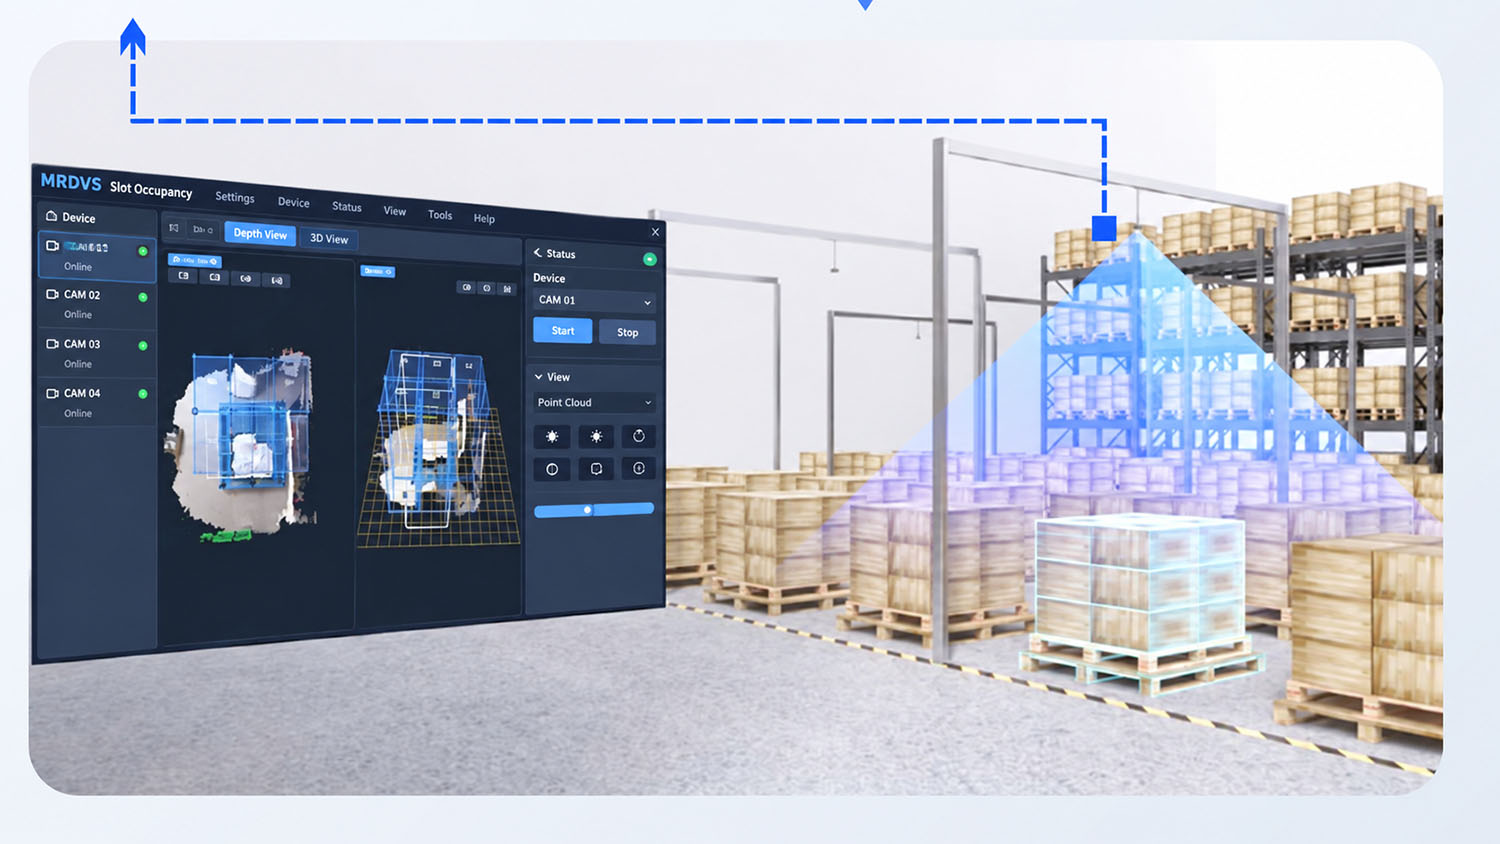
La mayoría de los almacenes automatizados en los que he entrado en los últimos años presentan un modo de fallo recurrente similar.
El WMS indica que el espacio en el piso está vacío. El AGV se compromete a realizar una entrega. El AGV llega. El espacio no está vacío.
Entonces el carril se detiene. Se avisa al operador. Comienza la búsqueda de una solución alternativa.
Esto no es un error de software. Es una deficiencia en la detección.
El sistema de gestión de almacenes (WMS) solo recibe información de forma objetiva. No tiene conocimiento directo de la situación. Y cuando se gestionan flotas mixtas, con vehículos automatizados junto a carretillas elevadoras manuales, la brecha se amplía rápidamente. Los operarios de carretillas elevadoras no siempre escanean. Los traspasos de turno no siempre se sincronizan. Y para cuando surge la discrepancia, ya se ha perdido una productividad significativa.
La mayoría de las implementaciones que he revisado utilizan uno de dos enfoques:
Verifica un punto por ranura. En teoría funciona. En la práctica, las paletas se desplazan del centro durante el transporte. El haz no la detecta, el sensor indica que está vacía y el vehículo guiado automáticamente (AGV) choca con un obstáculo. He visto este fallo repetirse exactamente igual en varias instalaciones.
Te da una imagen a color. Sin profundidad. Bajo la iluminación del almacén, los palés oscuros se confunden con el suelo. Las sombras de las estanterías provocan falsos positivos. En una instalación que visité, los índices de error aumentaron notablemente durante los turnos de la tarde cuando la luz del sol incidía en las claraboyas. Eso no es fiabilidad.
Ambos enfoques obligan al WMS a inferir la ocupación a partir de datos incompletos. Y, según mi experiencia, la inferencia sin observación directa es la causa del fracaso de los proyectos de automatización.
Cambiamos a cámaras RGB-D aéreas: color + mapa de profundidad en una sola transmisión.
La diferencia no radica solo en una “mejor detección”. Se trata de un cambio fundamental:
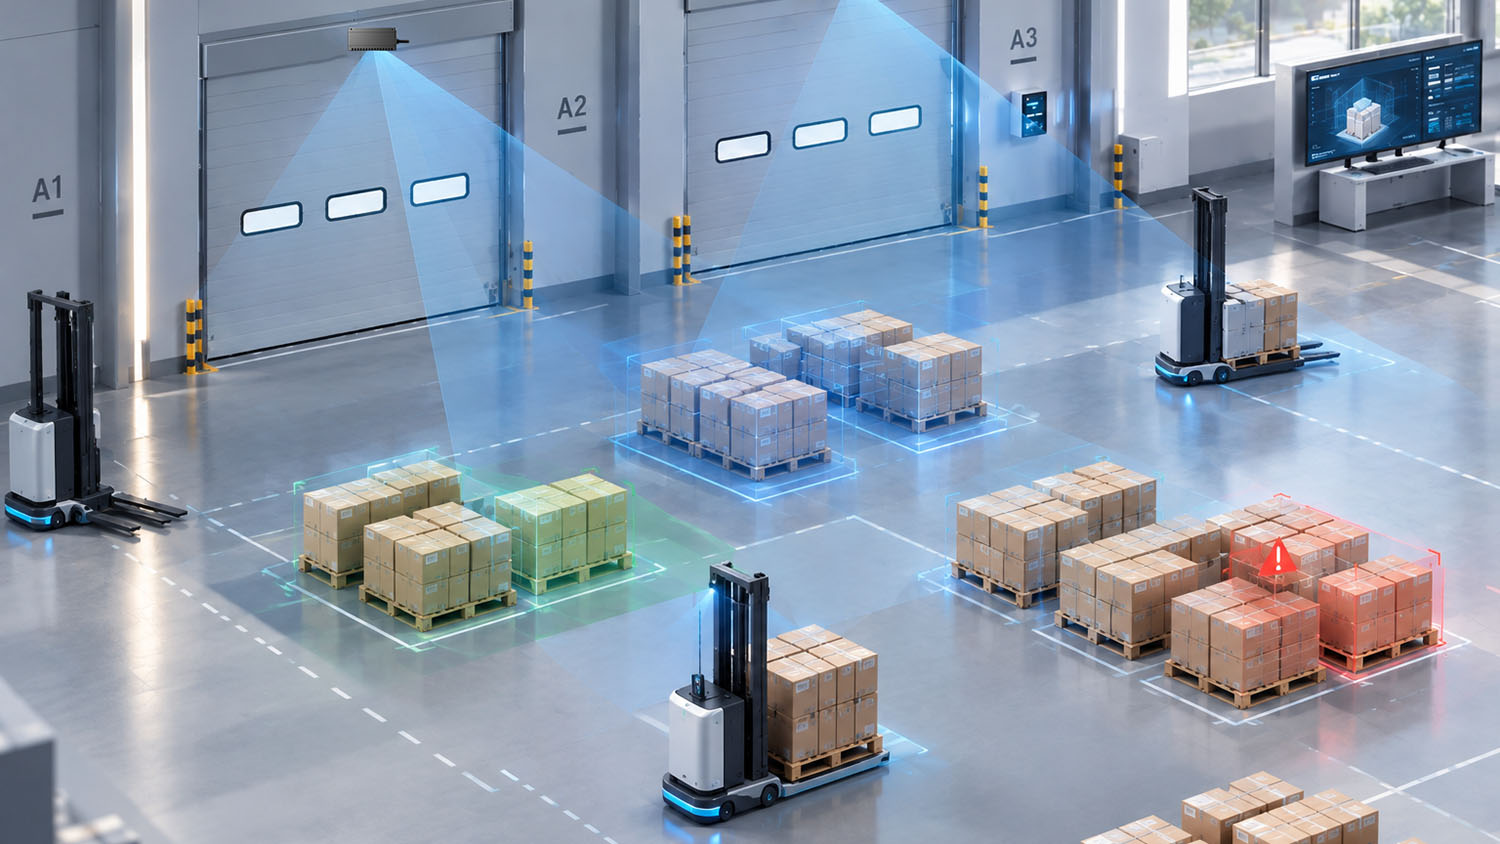
Si hoy vas a especificar la detección de ranuras en el suelo, aquí tienes mi regla general:
La visión 3D con procesamiento integrado ya no es la opción costosa. Es la opción segura. Y en este sector, una opción segura que reduce el tiempo de implementación y elimina las sorpresas de última milla es la que mantiene intacta la confianza de su cliente.
El objetivo no es un WMS más inteligente, sino un WMS que deje de adivinar.