3D-takistuste vältimise lahendus mobiilsetele robotitele

TÄHELEPANU

Mis on 3D-takistuste vältimine

3D takistuste vältimine

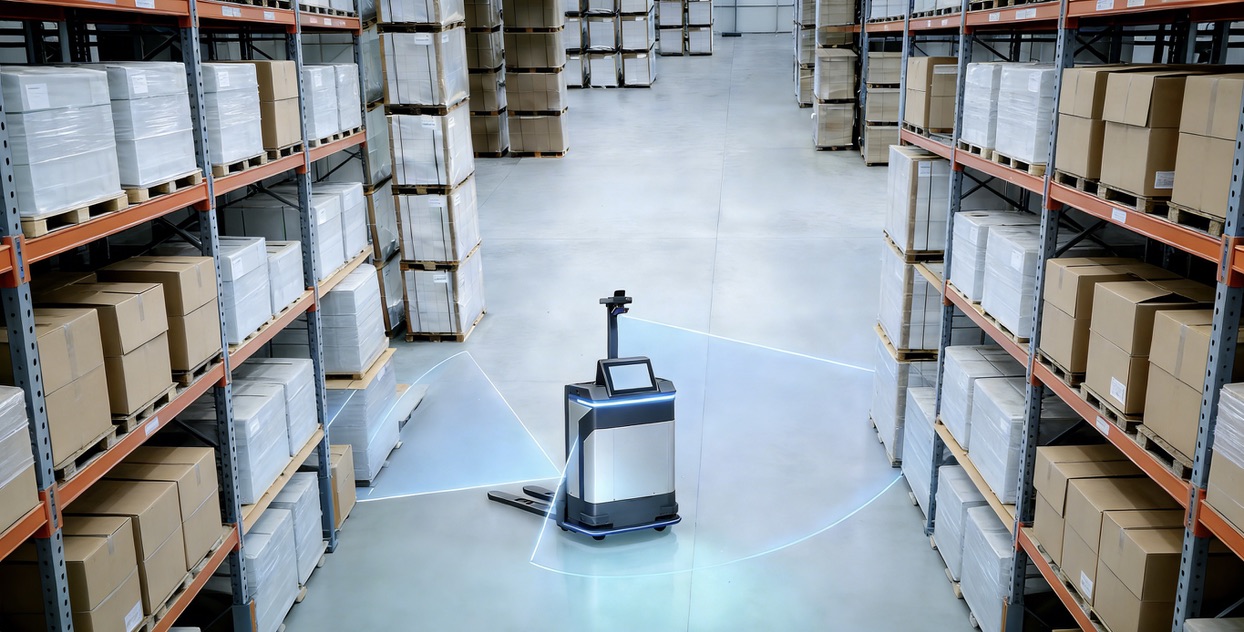
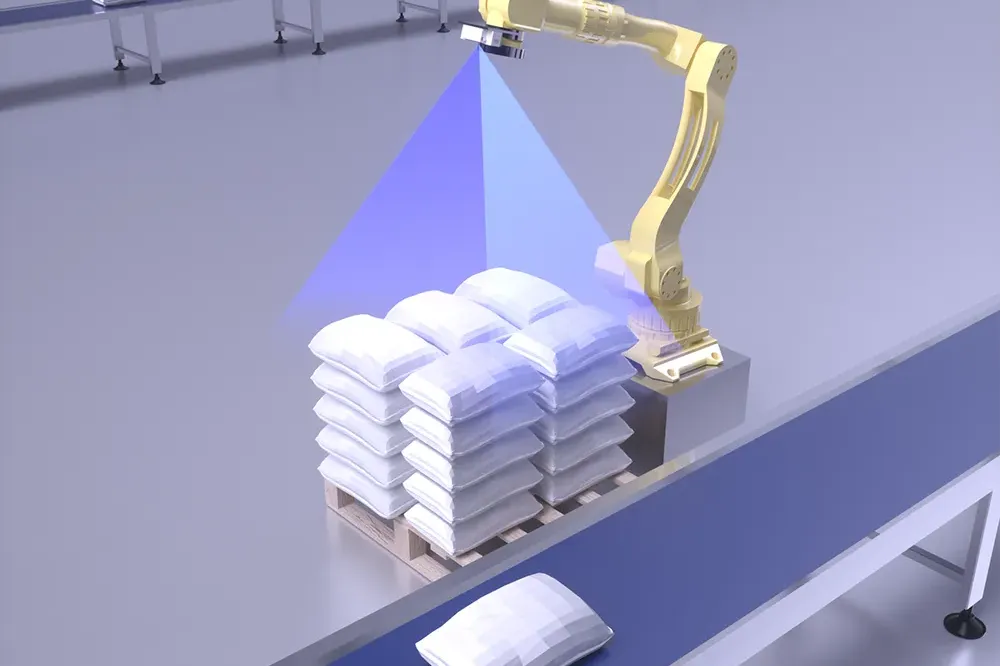
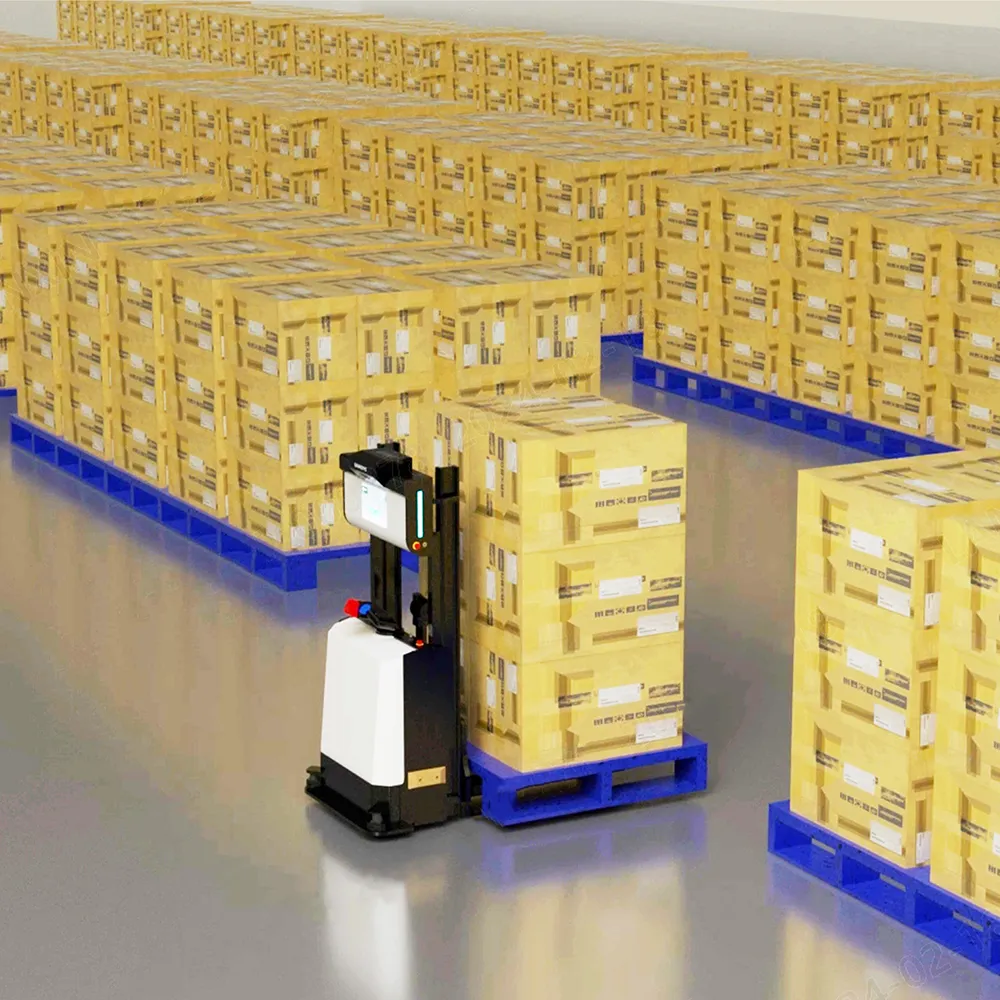
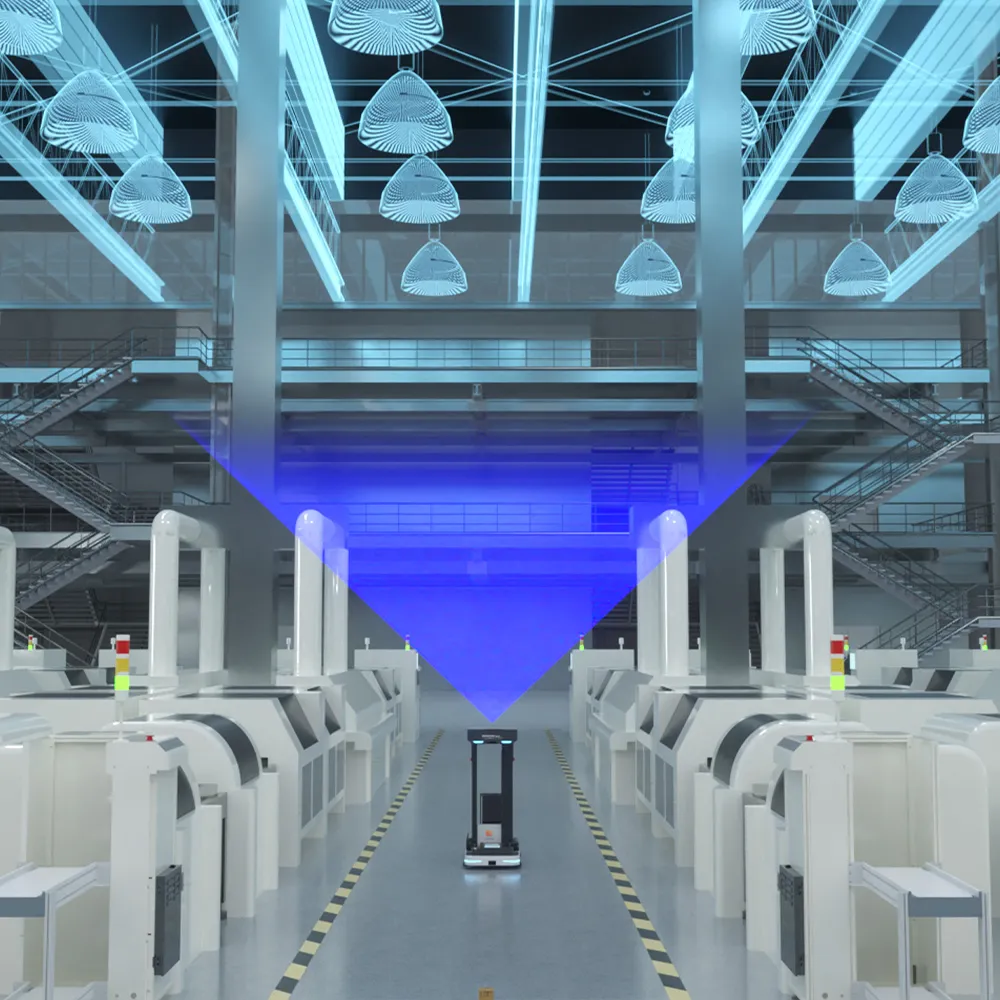
3D-takistuste vältimine on ülioluline mobiilsete robotite ohutuse ja töötõhususe suurendamiseks dünaamilistes tingimustes, nagu logistikakeskused ja tervishoiuasutused. Erinevalt traditsioonilistest 2D LiDAR-i lahendustest, mis võivad raskustes objektide kõrguste eristumisega, on 3D-nägemissüsteemid suurepärased kokkupõrgete ärahoidmisel ja pideva töö tagamisel. Need täiustatud süsteemid eristavad arukalt ajutisi ja püsivaid takistusi ning dünaamilisi ja staatilisi takistusi, vähendades vajadust kulukate sekkumiste järele ja minimeerides ohutusriske.

EELISED SELETUSED

Miks valida MRDVS 3D takistuste vältimise lahendus

Multimodaalne andmefusioon

Õmblusteta integreerimine

Objekti semantiline äratundmine

UNIKAALNE TEHNIKA

Suruge piiridest välja

 MRDVS CV-SLAM2D LiDAR funktsioonipõhine2D LiDAR helkuri baasil
Taristu tasuta-
Kiiresti muutuvad keskkonnad-
Avalikud ja rahvarohked ruumid-
PEALSÕIDURÄMBID--
Suured saalid
Pikad koridorid-
Kasutamine nii sise- kui välistingimustes--

Kaetud      Mõnikord kaetud     - Ei kuulu

Ruumitaju parandamine objekti semantilise äratundmise abil


Objekti semantiline tuvastamine hõlmab objektide tuvastamist ja klassifitseerimist roboti keskkonnas. 

Mõistes, mis objektid on ja kus need asuvad, saavad mobiilsed robotid teha teadlikke otsuseid takistustest mööda navigeerimiseks.

TEHNILISED ANDMED

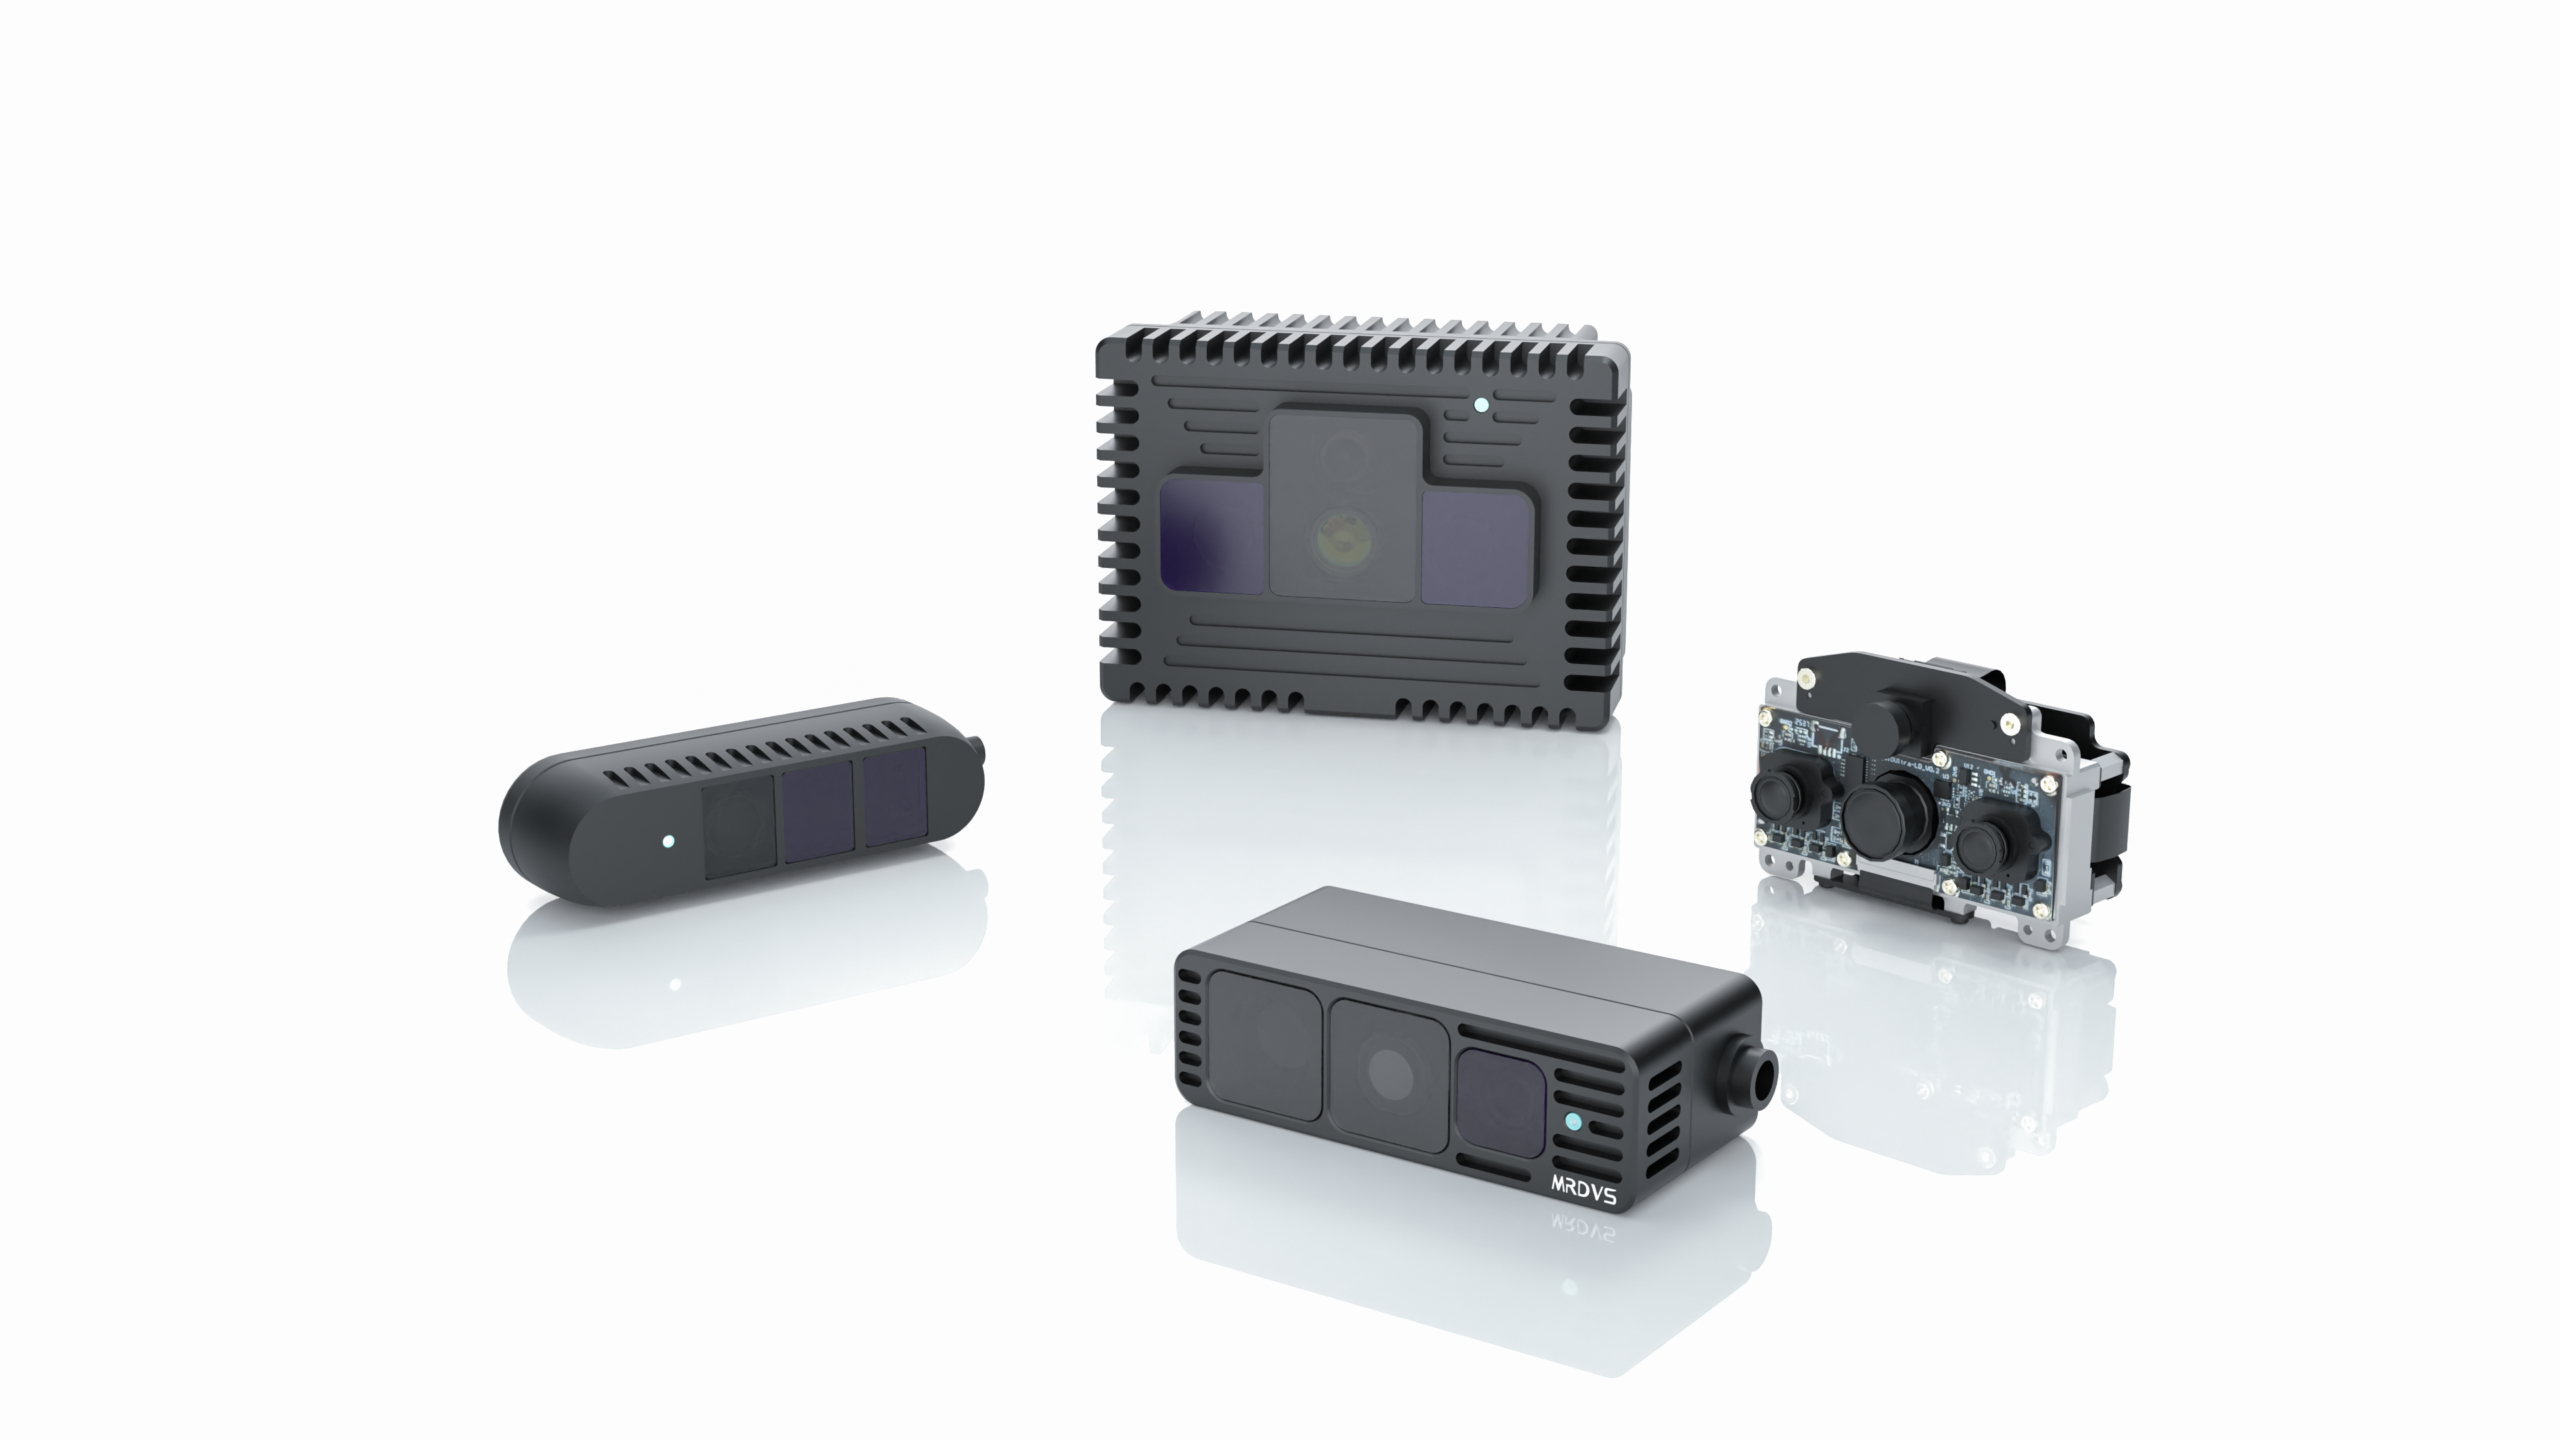
ToF-kaamera andur takistuste vältimiseks

RGB-D kaamera

Multimodaalne andmefusioon

Mitme kaameraga lubatud

Integreeritud spetsiaalne algoritm ja fotoonilised seadmed

Kõrge kaadrisagedus

Kuni 15 kaadrit sekundis

Õmblusteta integreerimine

Toetatud Etherneti liidesed

Kerge vastupidavus

940 nm laser SNR-i maksimeerimiseks

5 meetri tööulatus

Maksimaalselt 40 meetrit

AB2
Pardal olev algoritm

Äärmiste teadmiste ja multimodaalse fusiooni

Punktipilve koordinaatide teisendus

Kalibreeritud väliste parameetrite rakendamise abil teisendatakse kaamera poolt jäädvustatud toorpunktipilve andmed täpselt roboti koordinaatsüsteemi. See välistab kaameranurgast tingitud perspektiivihälbed ja tagab takistuste täpse positsioneerimise.

Tsooni sissetungimise tuvastamine

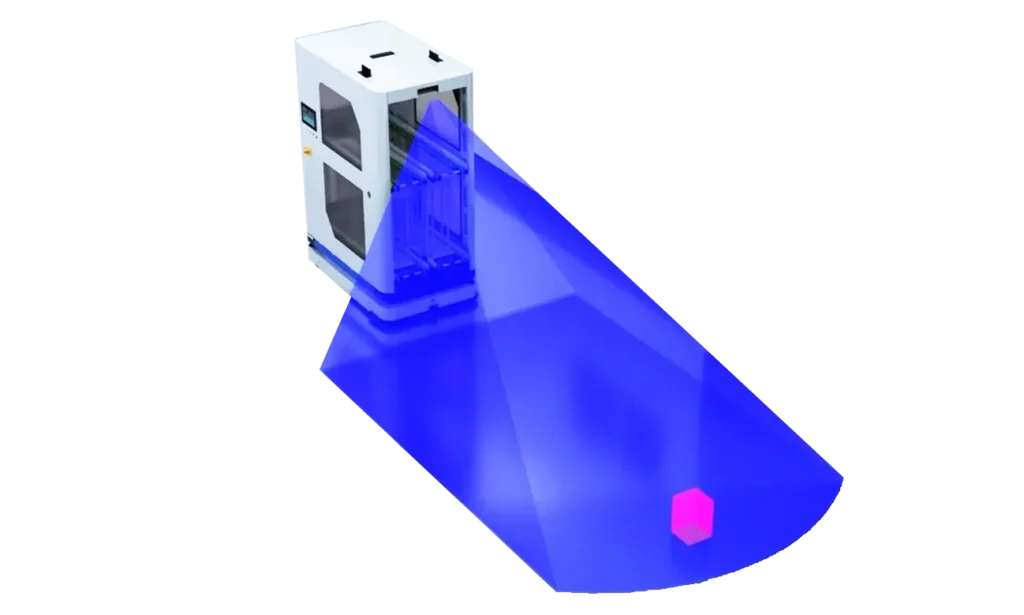
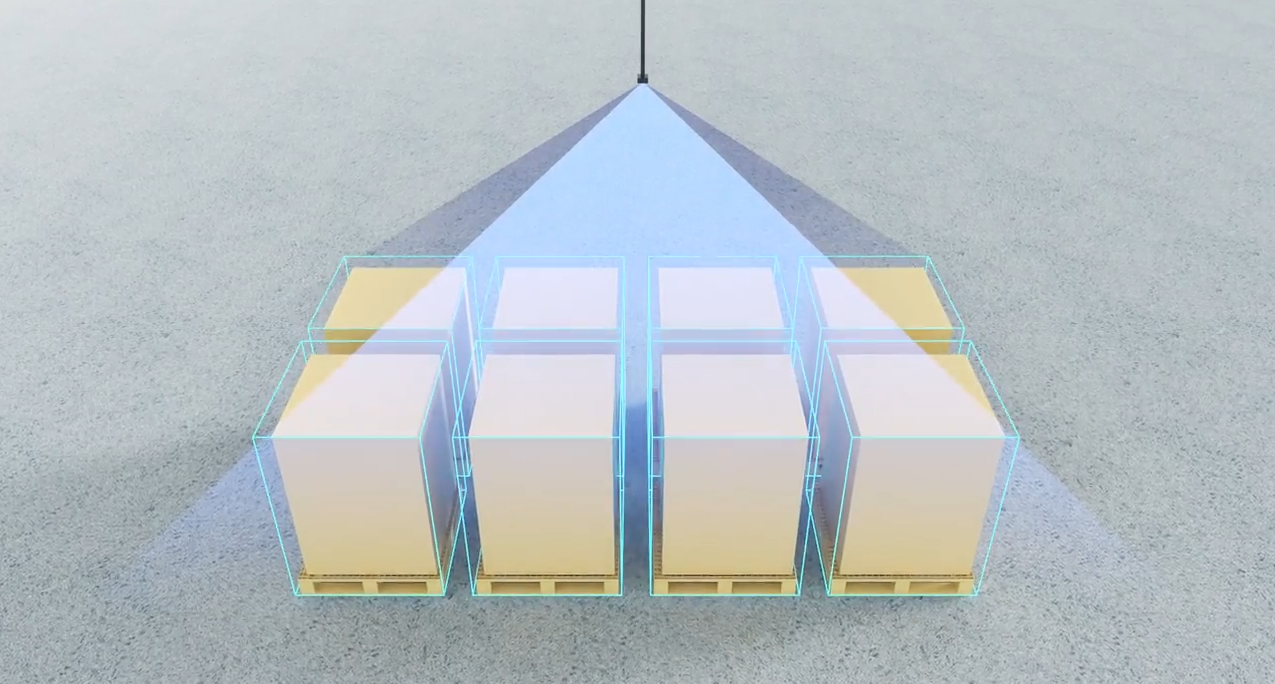
Toetab kohandatavaid tuvastustsoonide mudeleid takistuste vältimiseks, sh ristkülikukujulisi piiravaid kaste ja lehvikukujulisi tsoone. Need kohandatavad mudelid sobivad erinevatele tööolukordadele, nagu sirgjooneline navigeerimine, pööramine ja lainurktuvastus.

Astmelise takistuste vältimise väljundsignaal

Süsteem jälgib pidevalt sissetungipunkte sihtpiirkonnas reaalajas. Tuvastatud takistuste põhjal väljastab see kolme taseme juhtsignaale.

KKK

Traditsioonilised 2D-navigatsioonisüsteemid tuginevad keskkonna tasapinnalistele esitustele, mis toimivad hästi kontrollitud tasapinnalistes oludes, kuid võitlevad reaalses keskkonnas erineva takistuse kõrguse, ebaühtlase maastiku ja dünaamiliste elementidega. See võib põhjustada navigeerimisvigu ja võimalikke kokkupõrkeid. Seevastu 3D takistuste vältimise süsteemid jäädvustavad kogu keskkonna kolmemõõtmelise struktuuri, võimaldades paremini tuvastada ja vältida erinevatel kõrgustel ja sügavustel olevaid takistusi. Selle tulemuseks on täpsem navigeerimine ja ohutum töö keerulistes ja dünaamilistes keskkondades.

Kuigi nii 3D-kaamerad kui ka 3D Lidarid pakuvad AGV (Automated Guided Vehicle) ja AMR (Autonoomne mobiilne robot) navigeerimiseks üliolulist sügavust, on neil erinevad tugevused ja piirangud. Üldjuhul pakuvad 3D Lidarid pikemat tuvastamisvahemikku, muutes need sobivaks suures keskkonnas ja välitingimustes kasutamiseks, samas kui 3D-kaameratel on lühem ulatus, mistõttu need sobivad paremini siseruumides kasutamiseks. Lisaks on 3D Lidarid nende täiustatud tuvastusvõimaluste tõttu üldiselt kallimad, samas kui 3D-kaamerad on tavaliselt soodsamad, pakkudes paljude rakenduste jaoks kuluefektiivset lahendust.

3D-kaamera võib potentsiaalselt asendada 3D Lidari AGV/AMR-i navigeerimiseks keskkondades, kus selle piirangud, nagu ulatus ja valgustingimused, ei ole kriitilised. Rakenduste jaoks, mis nõuavad üksikasjalikku ja pikamaa keskkonnakaardistamist, võib siiski eelistada 3D Lidareid. 3D-kaamera ja 3D Lidari vahel valides tuleks arvesse võtta selliseid tegureid nagu konkreetsed rakendusenõuded, keskkonnatingimused ja eelarvepiirangud.

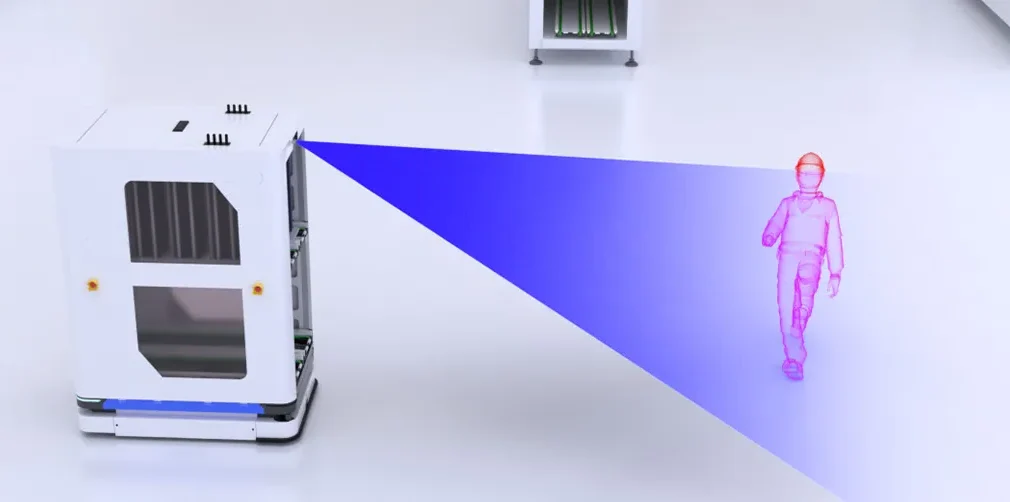
Robootika jaoks 3D-kaamerat valides arvestage järgmiste teguritega:

– Eraldusvõime ja kaadrisagedus: kõrgem eraldusvõime ja kaadrisagedus võimaldavad pakkuda detailsemaid ja ajakohasemaid andmeid.

– Vaateväli (FOV): Laiem vaateväli võimaldab kaameral jäädvustada rohkem keskkonda.

– Ulatus: Veenduge, et kaamera suudab objekte nõutavatel vahemaadel täpselt tuvastada.

– Suurus ja kaal: Kaamera peaks sobima roboti suuruse ja kaalupiirangutega.

– Andmeliides: ühilduvus roboti töötlemisvõimaluste ja andmeliidestega (nt USB, Ethernet).

– Keskkonnakindlus: kaamera peaks suutma töötada eeldatavates keskkonnatingimustes, sealhulgas valguse, temperatuuri ja ilmastikukindluse osas.

Loe lähemalt: Takistuste tuvastamise andur: tüübid, eelised ja kuidas valida õige

Rakendused

agv

Varjatud AGV takistuste vältimine

Kahveltõstuki takistuste vältimine õues

Kahveltõstuki takistuste vältimine õues

UAV hõljuvate takistuste vältimine

Drooni hõljuv takistuste vältimine

Madala kiirusega mehitamata sõidukite takistuste vältimine

Madala kiirusega mehitamata sõidukite takistuste vältimine

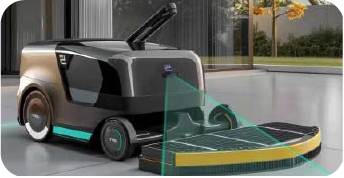
Mehitamata tänavapuhastusmasina takistuste vältimine

Mehitamata tänavapuhastusmasina takistuste vältimine

Kontrollsõiduki takistuste vältimine

Kontrollsõiduki takistuste vältimine

Muruniiduki takistuste vältimine

Muruniiduki takistuste vältimine

Autonoomse sõiduki ohutuskaitse

Autonoomse sõiduki ohutuskaitse

3D takistuste vältimine
Mount, Aware ja Mine

Avastage 3D-takistuste vältimise lahendus juba täna!

Rohkem tööstuslikke AI-lahendusi

Võta meiega ühendust
* Nõutud väljad

Selle vormi esitamisega nõustute, et MRDVS (Hangzhou Lanxin Robotics Co., Ltd. tütarettevõte) võib teiega turundus- ja ärisuhtluse eesmärgil e-posti või telefoni teel ühendust võtta. Teie organisatsiooniga suhtlemiseks ja äritegevuseks kogume ja kasutame teie ülaltoodud kontaktandmeid. Kohustume hoidma seda teavet turvaliselt ja konfidentsiaalsena ning säilitame seda ainult nii kaua, kui on vaja nimetatud eesmärkide täitmiseks.

Klõpsates nupul „Esita“, kinnitate, et olete selle privaatsusteatise läbi lugenud ja sellest aru saanud ning annate selgesõnalise nõusoleku Hangzhou Lanxin Robotics Co., Ltd.-le ja MRDVS-ile teie isikuandmete kogumiseks ja kasutamiseks siin kirjeldatud eesmärkidel.