S-seeria Lidar-Vision Fusion maastikurobotite jaoks

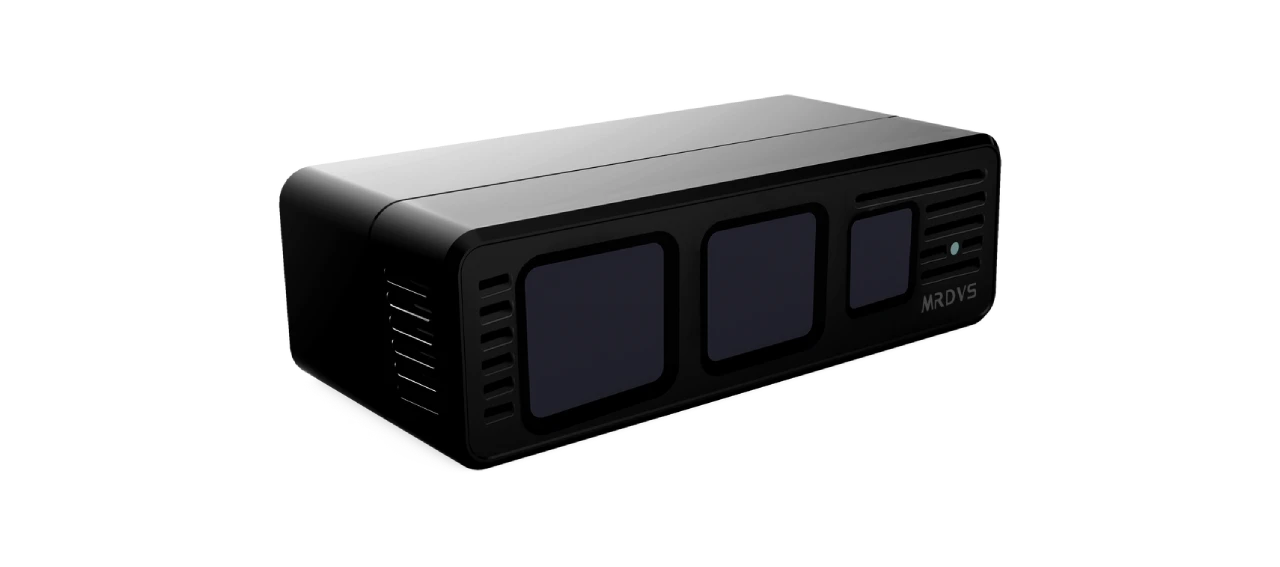
Tutvuge MRDVS S-seeria kaameratega, mis pakuvad pikamaa ja ülitäpset dToF-taju koos integreeritud visioon-lidari anduritega, võimaldades usaldusväärset kaardistamist, navigeerimist ja takistuste vältimist nii välistingimustes, siseruumides kui ka maastikul kasutatavates robotirakendustes.

MIPI ikoon

MIPI-liides saadaval

FOV 120° × 80°

Takistuste vältimine

Ethernet

S10

190g Kerge keha
Etherneti ja kohandatavad sisend-/väljundvalikud
240 x 160 resolutsioon
Tahkis-dToF LiDAR
Kuni 42 m 90% peegelduvuse juures
240 × 120 sügavusresolutsioon
S10
S10 Ultra Lite

42m

Maksimaalne töökaugus

RGB-D

Kujutise liitmine

240*160

Sügavuse eraldusvõime

Mitme keskkonnaga sise- ja välistingimustes kasutatav robotlahendus

See ületab mitmetee interferentsi, tuleb toime erinevate pindadega (nii peegeldavast kui ka matist), talub intensiivset valgust (kaasa arvatud otsest päikesevalgust) ja pakub ulatuslikku katvust praktiliselt ilma pimealadeta, mida täiendab vaikne ja tolmukindel töö.

12401745197233 .pilt

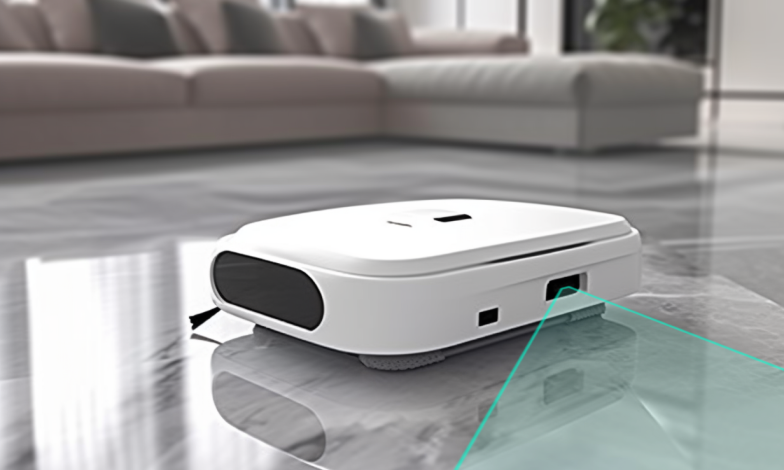
Robot Vaakum

12411745197245 .pilt

undamine

12421745197252 .pilt

AGV

12431745197262 .pilt

Ärikoristusrobot

12441745197269 .pilt

Inspekteerimisrobot

Robotniiduk

Robotniiduk

Mudelite erinevus

MUDELS10S10 Ultra Lite
Valgustus940 nm940 nm
VäljundSügavuskaart / 3D punktipilv / RGB / IR-amplituudikaartSügavuskaart / 3D punktipilv / IR-amplituudikaart
Sügavuse eraldusvõime (H × V)240 × 160 px240 × 120 px
Sügavuse kaadrisagedusMax 20 kaadrit sekundis, tavaliselt 15 kaadrit sekundisTavaliselt 10 kaadrit sekundis
Sügavus FoV (K × V)120° × 78° ±3°120° × 60° ±3°
RGB eraldusvõime (H × V)1632 × 1224 Pole saadaval (RGB-d pole)
RGB kaadrisagedusMax 20 kaadrit sekundis, tüüpiline 15 kaadrit sekundisPole saadaval (RGB-d pole)
RGB FoV (K × V)120° × 90° ±3°Pole saadaval (RGB-d pole)
RGB katiku tüüpRullikPole saadaval (RGB-d pole)
Tööulatus0.3–8 m (90% peegeldusvõime); 0.3–3 m (5% peegeldusvõime)0.2–42 m (90% peegeldusvõime); 0.2–30 m (10% peegeldusvõime)
Täpsus≤3 cm≤4 cm
Energiatarve≤4 W (keskmine)<9 W
Mõõtmed (P × L × K)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Kaal 190 gLigikaudu 410 g
Laboratooriumi toiteallikas 12 ~ 28V12V ~ 27V
AndmesideEthernet
*Kohandatud sisend-/väljundfunktsioonide saamiseks võtke meiega ühendust
Ethernet
Karbi hindamineIP54IP67
Töötemperatuur-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Säilitustemperatuur-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Programmeerimine / SDKC / C++ / ROS SDKC / C++ / ROS SDK
OperatsioonisüsteemWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Tehnoloogia võrdlus

dToF vs iToF

WechatIMG1247

dToF-põhimõte

dToF (otsene lennuaeg) mõõdab otse valgusimpulsside lennuaega (ToF), et arvutada kaugust. See kiirgab ülilühikesi valgusimpulsse (tavaliselt nanosekundid) ja salvestab impulsi kiirguse ja sihtmärgilt peegeldumise vahelise ajaintervalli (Δt). Kaugus tuletatakse järgmise valemi abil: kaugus = (valguse kiirus × Δt) / 2 (jagamine 2-ga arvestab valgusimpulsi edasi-tagasi teekonda: kiirgus → sihtmärk → vastuvõtja). See otsene ajamõõtmine võimaldab suurt täpsust, eriti pikamaarakenduste puhul.
WechatIMG1248

iToF-põhimõte

iToF (kaudne lennuaeg) arvutab kauguse, mõõtes pidevalt moduleeritud valguse (nt siinuslainete või täisnurklainete) faasinihet (Δφ). Andur kiirgab valgust teadaoleva modulatsioonisageduse (f) ja lainepikkusega (λ = c/f, kus c = valguse kiirus). Peegeldumisel tuvastatakse kiiratud ja vastuvõetud signaalide faaside erinevus. Kaugus arvutatakse järgmiselt: Kaugus = (Δφ × λ) / (4π) (Δφ on faasiviivitus radiaanides ja jagamine 4π-ga arvestab edasi-tagasi liikumist ja 360° faasitsüklit.) See kaudne meetod on tõhus lühikeste ja keskmiste vahemaade puhul, tasakaalustades eraldusvõimet ja energiatarbimist.

S-seeria esiletõstmised

Subnanosekundiline täppismõõtmise tuum

Kogu pind, kõik valgusjõudlused

Kõrge efektiivsusega ja stabiilne laserkiirgus

Mitme kaamera sünkroniseerimine

Täiustatud taju sihtasutus

Intelligentse süsteemi võimalused

Teie reaalsete vajaduste lahendamine konfigureeritava ohutuse ja kohandatud taju abil

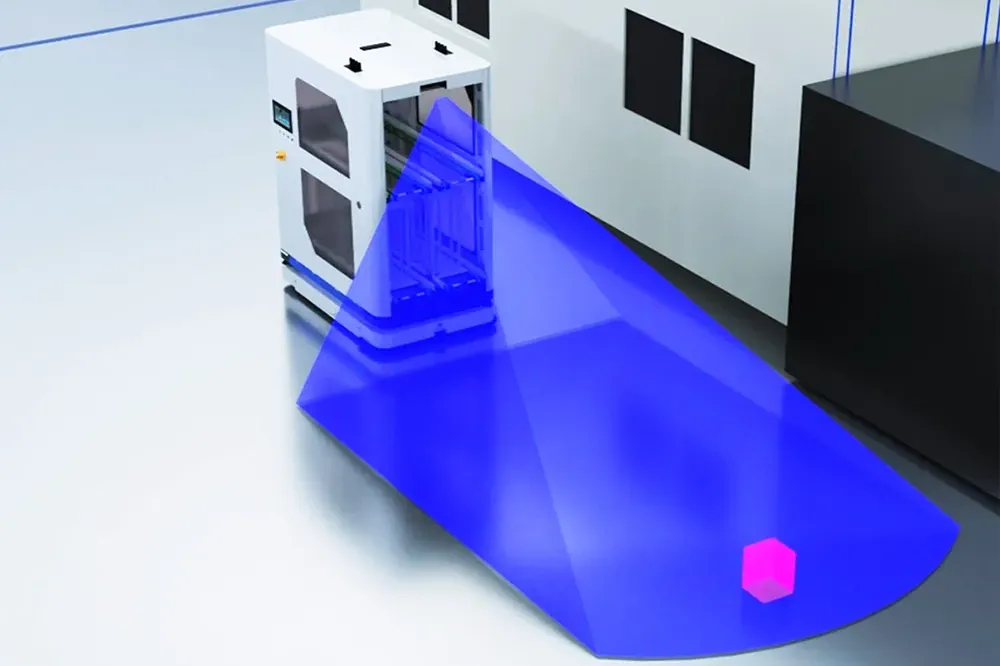
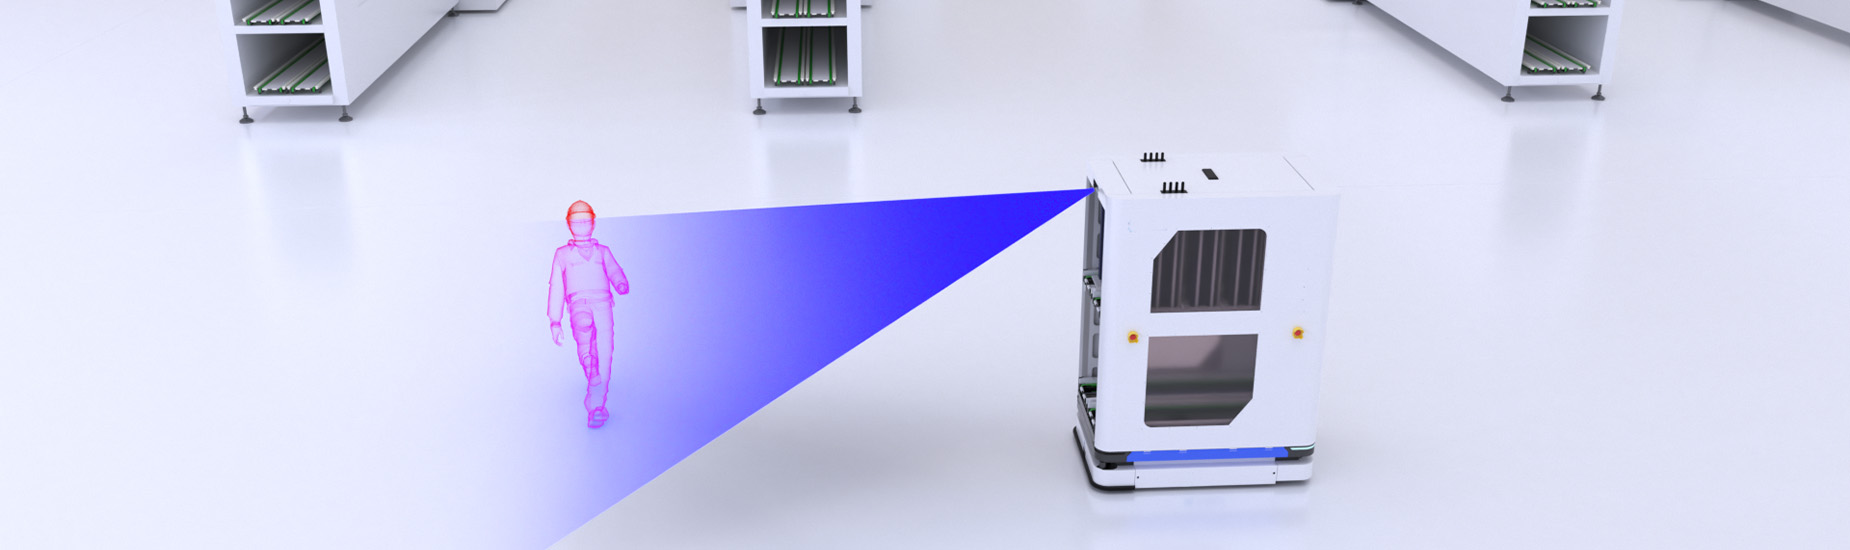
Sisseehitatud ja konfigureeritav takistuste vältimine

S-seeria on varustatud reaalajas takistuste vältimise algoritmiga, mis on valmis koheseks kasutuselevõtuks.
Süsteem pakub kuni 20 eelnevalt määratletud vältimisvöönditKasutajad saavad AMR-i liikumise ajal API kaudu nende tsoonide vahel dünaamiliselt vahetada, mis võimaldab kontekstipõhiseid ohutuspoliitikaid erinevates tegevuspiirkondades.

Intelligentse süsteemi võimalused

Teie reaalsete vajaduste lahendamine konfigureeritava ohutuse ja kohandatud taju abil

Koheselt kasutatavad täiustatud funktsioonid

Lisaks südamiku vältimisele toetab süsteem ka keerukat tajumist keeruliste operatiivsete stsenaariumide lahendamiseks:

Kohandatud arendusteenused

Kas vajate lahendust konkreetsetele objektidele või ainulaadsetele töövoogudele? Meie meeskond pakub teie projekti kiirendamiseks täistsüklilisi kohandatud algoritmide arendusteenuseid . Saame luua teie täpsetele nõuetele vastavaid kohandatud tajumooduleid, sealhulgas:

ALUSTAGE ARENDAMIST MRDVS LxCamera SDK-ga

LxCamera SDK pakub laiaulatuslikke tarkvaraarendustööriistu, sealhulgas C/C++ põhipakette, Pythoni sidumisi ja ROS 1/ROS 2 tuge. See ühildub Windowsi, Linuxi ja ARM-Linux süsteemidega ning pakub kasutajasõbralikke API-sid, näidisprogramme ja GUI-vaaturi binaarfaile (toetades Windowsi ja Ubuntu) – kõik on koos üksikasjalike kasutusjuhenditega allalaadimiseks saadaval MRDVS GitHubi kanali kaudu.

Kasutusvalmis lahendus

3D takistuste vältimine

MRDVS täiustab roboti navigeerimist täiustatud takistuste vältimise abil, kasutades RGB-D ToF kaamera S-seeriat.

3D helitugevuse mõõtmine

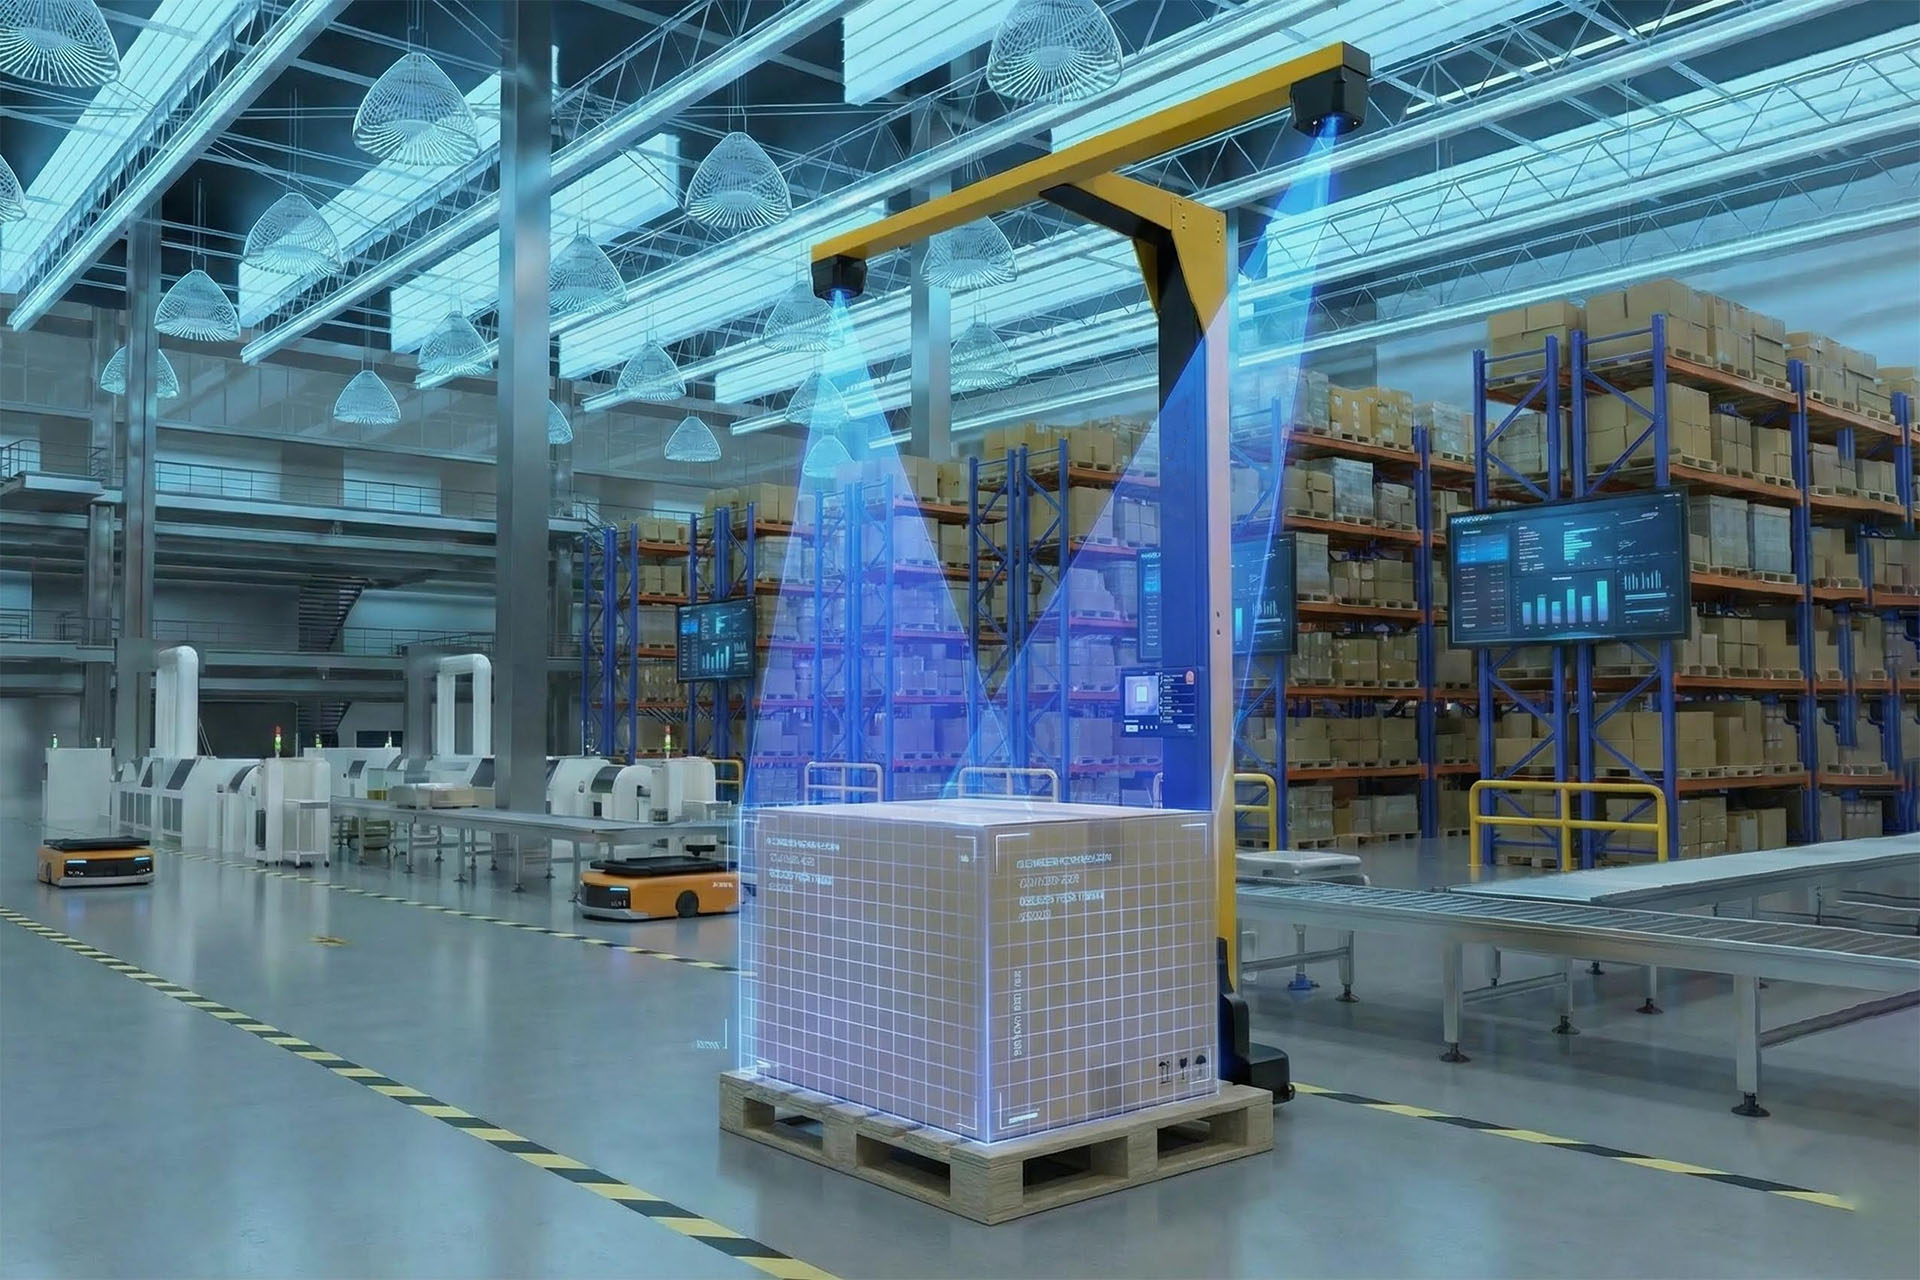
3D-sügavuskaamerad ja täiustatud algoritmid jäädvustavad objekte täpsete mahtude arvutamiseks – pakkudes kiiret, odavat ja logistikavalmis täpsust.

Lisateavet S-sarja kohta

Kõik S-seeria mudelid

S10

S10 sügavuseraldusvõime on 240 × 160, mis jäädvustab reaalajas sügavus- ja tekstuuriinfot, pakkudes stabiilset kaugvaadet madala kiirusega mehitamata sõidukitele, mehitamata kahveltõstukitele, droonidele, muruniidukitele ja muudele seadmetele. 

S10 Ultra Lite on kompaktne tahkis-dToF LiDAR robotite sise- ja välistingimustes tajumiseks. See pakub sügavuskaarte, 3D-punktpilvi ja IR-amplituudiandmeid 0.2–42 m ulatuses 90% peegeldusvõimega muruniidukitele, neljarattalistele robotitele ja mitme rootoriga droonidele.

Püsi ühenduses!

Jäta meile teade

Oleme siin, et aidata! Kasutage meile sõnumi jätmiseks või küsimuste esitamiseks allolevat vormi. Meie meeskond võtab teiega esimesel võimalusel ühendust.

* Nõutud väljad
Selle vormi esitamisega kinnitate, et nõustute, et Mrdvs Technology võtab teiega turundusega seotud e-kirjade või telefoni teel ühendust. MRDVS-i veebisaitidele ja suhtlusele kehtivad kasutustingimused. 
MRDVS logo

Hankige uusimaid MRDVS-i uudiseid, tootevärskendusi, sündmusi ja palju muud.