

Usaldusväärne takistuste tuvastamine laos nõuab enamat kui lihtsalt kauguse mõõtmist. Mobiilrobotid peavad muutuvates valgustingimustes tuvastama erineva kõrguse, kuju, värvi, tekstuuri ja peegeldusvõimega objekte.
MRDVS S-seeria sügavuskaamerad kasutavad otsest lennuaja (dToF) tuvastamist, et genereerida AGV-kahveltõstukite ja AMR-ide jaoks 3D-sügavusinfot. 2026. aasta juulis läbi viidud jõudlustestis hindas MRDVS, kuidas S11 käsitles musti, peegeldavaid, kattuvaid ja tugevalt taustvalgustatud sihtmärke.
Töötavas laos takistuste usaldusväärne tuvastamine ei ole lihtsalt kauguse mõõtmine.
Laokoormad on harva ühtlased. Kaubaalused, puurid ja laoseis võivad olla mattmustad, mähitud helkurkilesse või kulunud tekstuurita halliks. Kõik need pinnad võivad laborikatseobjektil häälestatud andurit proovile panna.
Töökeskkond toob kaasa täiendavaid muutujaid:
Seega pole praktiline vajadus mitte ainult kauguse mõõtmine, vaid ka kasutatava 3D-teabe toomine muutuvate sihtmärkide ja keskkonnatingimuste korral.
Otsese lennuaja tehnoloogia kiirgab ülilühikesi infrapunavalguse impulsse – tavaliselt nanosekundilises skaalas – ja salvestab peegeldunud signaali kiirgamise ja tagasituleku vahelise intervalli (Δt). Kaugus tuletatakse otse:
Kuna mõõtmine on tagastatud impulsi otsene ajastus, saab iga vaateväljas olev piksel tagastada sügavusväärtuse suuresti sõltumatult sihtmärgi värvist või tekstuurist. Aktiivne stereo seevastu projitseerib mustri ja trianguleerib sügavuse selle mustri deformeerumise põhjal kahe läätse vahel – protsess, mis sõltub piisava visuaalse teabe olemasolust tunnuste sobitamiseks.
S-seeria rakendab seda põhimõtet kolme riistvaravalikuga, mis on valdkonnas olulised:
MRDVS omistab allpool toodud testides täheldatud tulemused sellele aluseks olevale tuvastusmeetodile.
Testi ajal kasutatud kaamera:
Testiprogrammis uuriti nelja tüüpi sihtmärke ja stseene:
Test keskendus sügavuskujutise täielikkusele, servade määratlusele, käitumisele kattuvate objektide ümber, puuduvatele punktpilveandmetele ja mürale.
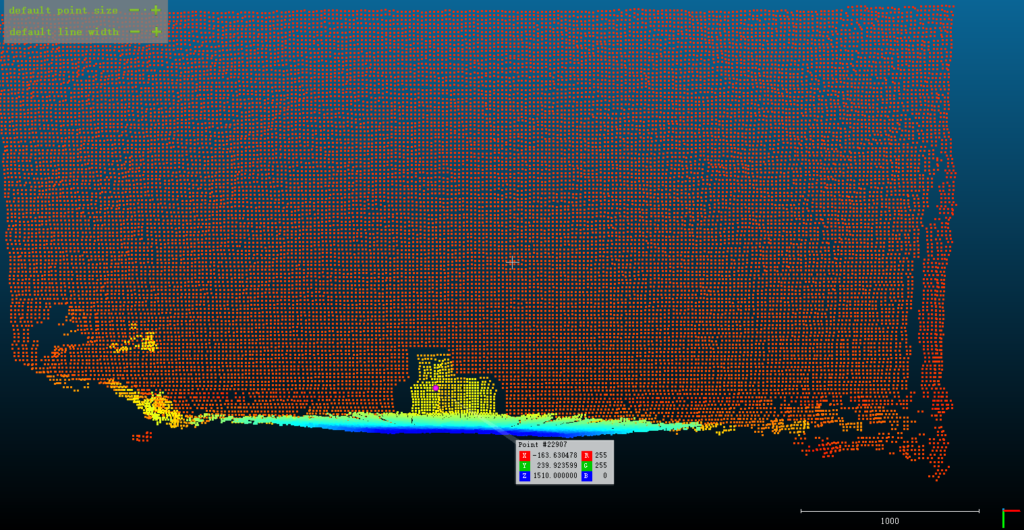
Esimeses katses asetati must objekt valge seina lähedale.
See on lihtne, kuid paljastav stseen, sest kaamera peab eristama kahte naaberpinda ainuüksi nende sügavuse erinevuse põhjal, isegi kui must objekt pakub piiratud visuaalset tekstuuri.
Tulemused näitavad, et S11 tekitas täieliku sügavuspildi, mis seejärel teisendati 3D-punktpilvepildiks, millel on selgelt määratletud servad, mis eraldavad objekte seinast. Nagu eespool näidatud.
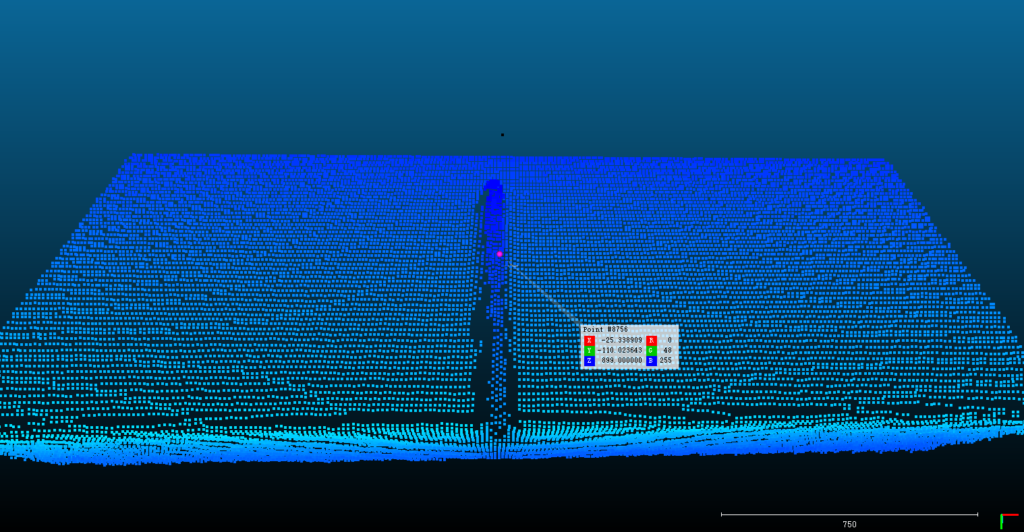
Teises testis hinnati peegeldavat kolonni.
MRDVS teatab, et S11 genereeris täieliku sügavuspildi, mis seejärel teisendati punktpilvepildiks ilma puuduvate või hajutatud andmeteta samba servade ümber.
Selle testi eesmärk oli uurida, kuidas dToF-kaamera käsitles sihtmärki, mis võis tekitada keerulisi peegeldusi – tavaline olukord, kus koormad on kilesse pakitud või metallpuurides hoiustatud.
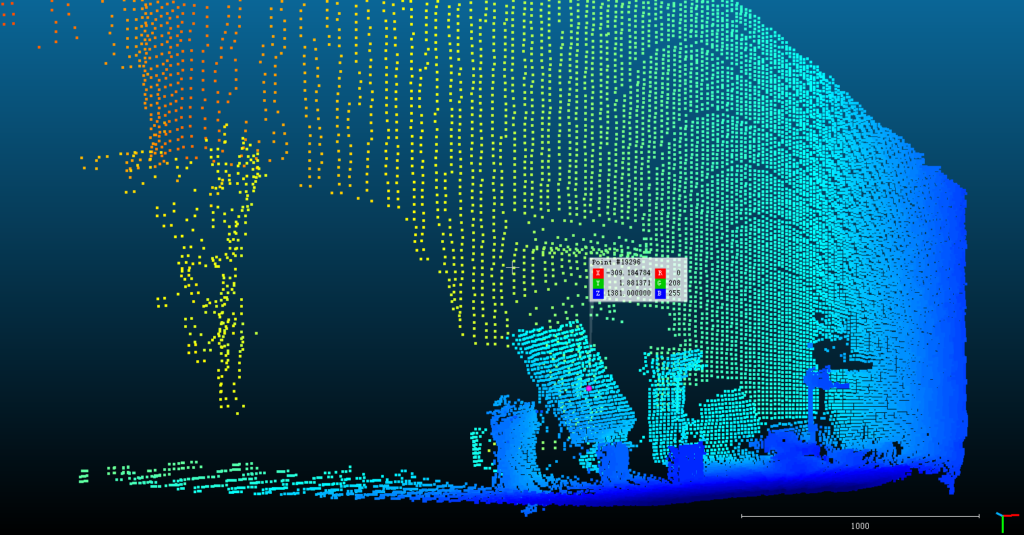
Kolmandas testis kasutati siseruumides asuvat stseeni, mis sisaldas mitut erinevatel sügavustel paiknevat virnastatud objekti.
MRDVS teatab, et S11 säilitas kogu stseeni vältel detailid.
Lao takistuste tuvastamiseks on oluline säilitada kattuvate objektide ümber sügavusinfot, kuna kaubaalused, koormad, riiulid ja mobiilseadmed võivad üksteist osaliselt blokeerida. Kattuva piiri punktipilves olev tühimik on just see koht, kus robot vajab andmeid, et otsustada, kas tühimikku on võimalik läbida.
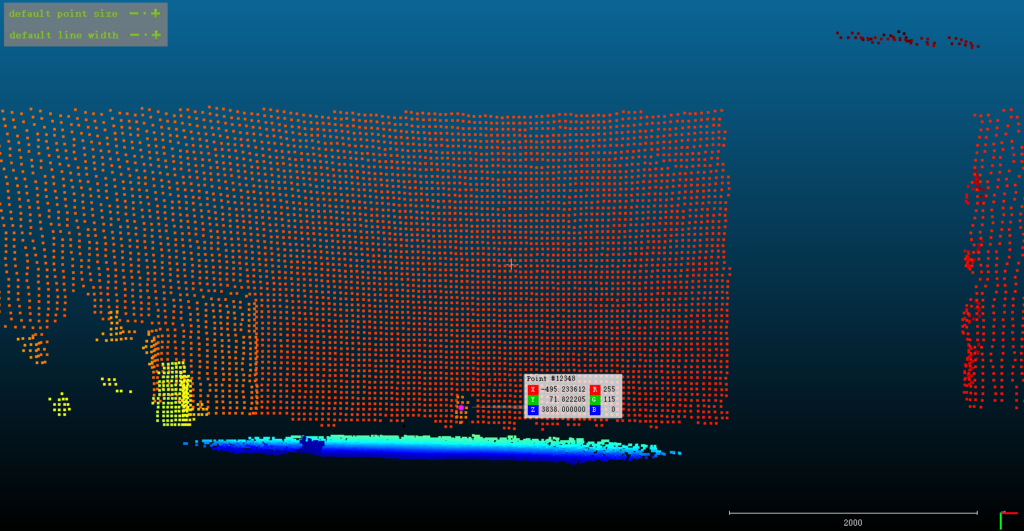
Neljas test isoleeris valgustusmuutuja. Neli normaalse peegeldusega objekti asetati tugeva valgusallika taha, mis oli suunatud kaamera poole ja umbes 4 meetri kaugusele sellest, nii et valgus langes objektiivile, mitte sihtmärkidele.
Selline taustvalgustus taastoodab ühe levinuma sügavusvea põhjuse reaalsetes kasutustingimustes. Lahtri ust ületav AGV-kahveltõstuk liigub ühe sõiduki pikkuse ulatuses siseruumides umbes 200 luksi juurest õues kümnete tuhandete luksideni, sageli otse valguse poole vaadates, ja anduril pole võimalust kahe tingimuse vahel ümber häälestada.
MRDVS teatab, et nendes tingimustes tekitas S11 täieliku sügavuspildi kogu vaatevälja ulatuses, mis seejärel teisendati 3D-punktipilvepildiks, kus kõik neli objekti on selgelt eraldatud üksteisest ja taustast.
| Testistseen | MRDVS S11 (dToF) |
| Mustad objektid valge seina lähedal | Täielik punktpilve pilt, millel on pindade vahel selgelt eristuv eraldus. |
| Peegeldav sammas | Täielik punktpilve pilt ilma puuduvate või hajutatud servaandmeteta |
| Erinevatel sügavustel virnastatud objektid | Detail säilib kogu stseenis |
| Neli objekti tugeva taustvalguse taustal | Täielik punktpilve pilt, kus kõik neli objekti on selgelt eraldatud |
Tuvastuskvaliteet tagab ohutuse ainult siis, kui tulemus jõuab sõiduki juhtseadmeni õigeaegselt.
MRDVS teatab S11 tüüpiliseks otsast lõpuni latentsusajaks standardsetes töötingimustes ja minimaalse töökauguse korral umbes 10 cm (4 tolli).
Minimaalne töökaugus on oluline siis, kui on vaja tuvastada takistusi AGV-kahveltõstuki teekonna lähedal – näiteks kaubaaluse jalg või äärekivi vahetult kahvlite ees. Tegelik avamisjõudlus sõltub ka andurite paigutusest, sõiduki geomeetriast, tuvastustsooni konfiguratsioonist ja töökiirusest.
Takistuste tuvastamine on vaid üks osa mobiilroboti terviklikust ohutus- ja juhtimissüsteemist. S-seeria on varustatud reaalajas takistuste vältimise algoritmiga, mis töötab otse kaameras ja ei vaja välist tööstusarvutit.
Sisseehitatud takistuste vältimise lahenduse olulisemad omadused
Kuna tsooni geomeetriat saab konfigureerida ristkülikukujulise või koonusekujulise mahuna, saab tuvastusala järgida sõiduki liikumissuunda, selle asemel et tugineda ühele fikseeritud tuvastusraadiusele.
Lisaks tsoonipõhisele vältimisele toetab S-seeria kõrgema taseme tajumist segastes ja koostöökeskkondades.
Lao takistuste tuvastamisel tuleb arvestada enamat kui lihtsalt kaugusega. Sihtmärgi värv, tekstuur, peegelduvus, kattumine, valgustus, andurite paigutus ja sõiduki liikumine mõjutavad kõik AGV-le või AMR-ile kättesaadavat sügavusinfot.
Siin kirjeldatud 2026. aasta juuli test näitab, kuidas MRDVS S11 käsitles nelja tahtlikult keerulist stseeni – mustad objektid valge seina taustal, peegeldav post, kattuvad virnastatud koormad ja neli objekti tugeva taustvalgustuse taustal. Kõigis neljas stseenis andis S11 täieliku sügavuse kujutised selgelt piiritletud servadega.

