Takistuste tuvastamise andur on seade, mis on loodud liikuva roboti või sõiduki teel olevate objektide tuvastamiseks ja nendest hoiatamiseks. Need andurid on üliolulised turvalise ja tõhusa navigeerimise tagamiseks, võimaldades robotitel töötada autonoomselt ilma inimese sekkumiseta.
Robootikahuviliste jaoks muudab takistuste vältimise andurid mängu. Need andurid parandavad roboti jõudlust, hoiavad ära õnnetusi ja võimaldavad keerukamaid ülesandeid. Autonoomsetest sõidukitest droonide ja kodurobotiteni – takistuste tuvastamise tehnoloogia on tänapäevase robootika jaoks hädavajalik.
Haiglates saavad robotid ohutult meditsiiniseadmete ja personali ümber manööverdada, tagades varustuse õigeaegse kohaletoimetamise, põhjustamata häireid või õnnetusi.
LiDAR-i ja kaamerasüsteemidega varustatud autonoomsed sõidukid suudavad tuvastada ja reageerida teistele sõidukitele, jalakäijatele ja teetakistustele, tagades ohutu navigeerimise
Logistikakeskustes saavad täiustatud anduritega robotid liikuda vahekäikudes, vältida takistusi, nagu kaubaalused ja tõstukid, ning optimeerida laoseisu.
Avalikes kohtades saavad teenindusrobotid abi osutada, vältides sujuvalt takistusi, nagu mööbel ja inimesed, parandades kasutajakogemust ja turvalisust.


Kaamerapõhised takistuste tuvastamise süsteemid kasutavad takistuste tuvastamiseks ja klassifitseerimiseks kaamerate jäädvustatud visuaalseid andmeid. Neid süsteeme kasutatakse tavaliselt autotööstuses, robootikas ja erinevates automatiseeritud süsteemides, kuna need suudavad pakkuda üksikasjalikku visuaalset teavet. Kaamerapõhiste süsteemide peamised tüübid on järgmised:
Need süsteemid kasutavad visuaalse teabe jäädvustamiseks ühte kaamerat. Nad tuginevad pilditöötlusalgoritmidele, et tuvastada ja klassifitseerida takistused visuaalsete andmete põhjal ühest vaatenurgast
• Eelised: Tasuv, lihtsalt paigaldatav ja suudab pakkuda kõrge eraldusvõimega pilte.
• Puudused: Piiratud sügavuse tajumine ja halva valgustuse või ebasoodsate ilmastikutingimuste korral
Stereokaamerasüsteemides kasutatakse kahte üksteisest kindla vahemaa kaugusel asuvat kaamerat, et jäljendada inimese binokulaarset nägemist. Võrreldes mõlema kaamera pilte, saab süsteem arvutada objektide sügavuse ja kauguse.
• Eelised: Parem sügavuse tajumine ja täpsemad kauguse mõõtmised võrreldes monokaameratega.
•Puudused: Keerulisemad ja kallimad kui monokaamerasüsteemid ning ikkagi mõjutavad neid valgustus ja ilmastikutingimused.
Need süsteemid kasutavad mitut kaamerat, mis on paigutatud 360-kraadise ülevaate saamiseks ümbruskonnast. Need on eriti kasulikud keskkondades, kus takistused võivad tulla mis tahes suunast.
• Eelised: Põhjalik katvus ja parem olukorrateadlikkus.
•Puudused: Suurem hind ja keerukus ning vajadus keerukate piltide liitmise algoritmide järele.
Sügavuskaamerad, tuntud ka kui 3D-kaamerad või sügavussensorid, koguvad sügavust teavet, mõõtes kaamera ja keskkonnas olevate objektide vahelist kaugust. Sageli kasutavad nad sügavuskaartide loomiseks selliseid tehnoloogiaid nagu struktureeritud valgus, lennuaeg (ToF) või stereoskoopiline kujutis.
• Eelised: Pakkuge täpset kolmemõõtmelist teavet, mis võimaldab täpselt mõõta kaugust ja tuvastada takistusi. Tõhus erinevates valgustingimustes ja keerukates keskkondades.
• Puudused: Suurenenud arvutusnõuded ja tundlikkus keskkonnatingimuste suhtes, nagu ere päikesevalgus või peegeldavad pinnad.
Anduripõhised takistuste tuvastamise süsteemid kasutavad takistuste tuvastamiseks erinevat tüüpi andureid, mõõtes selliseid füüsikalisi omadusi nagu kaugus, kiirus ja suurus. Neid süsteeme kasutatakse nende töökindluse ja täpsuse tõttu sageli tööstus-, kaubandus- ja autotööstuses. Anduripõhiste süsteemide peamised tüübid on järgmised:
LiDAR-süsteemid kasutavad kauguste mõõtmiseks laserkiiri, arvutades aja, mis kulub valguse objektilt peegeldumiseks ja andurisse naasmiseks.
• Eelised: Väga täpsed kauguse mõõtmised, mis võimaldavad luua detailseid 3D-kaarte ja on tõhusad erinevates valgustingimustes.
• Puudused: Kõrge hind ning seda võivad mõjutada peegeldavad pinnad ja keskkonnatingimused, näiteks vihm või tolm.
Infrapunaandurid tuvastavad takistused infrapunavalgust kiirgades ja peegeldust mõõtes. Nad suudavad tuvastada objekte nende kiiratava või peegeldatava infrapunakiirguse põhjal
• Eelised: Efektiivne hämaras ja suudab tuvastada soojust kiirgavaid objekte.
• Puudused: Piiratud ulatus ja täpsus ning neid võivad mõjutada keskkonnategurid, näiteks udu või tolm.
Need süsteemid kasutavad takistuste tuvastamiseks helilaineid. Ultraheliandurid kiirgavad kõrgsageduslikke helilaineid ja mõõdavad aega, mis kulub lainete tagasipõrkumiseks pärast objekti tabamist.
• Eelised: Kulutõhus, usaldusväärne lähikauguse tuvastamisel ja valgustingimustest sõltumatu.
• Puudused: Piiratud ulatus ja täpsus võrreldes teiste anduritega ning keskkonnamüra võib neid mõjutada.
Õige takistuse vältimise anduri valimine sõltub teie projekti spetsiifilistest nõuetest. Võtke arvesse selliseid tegureid nagu keskkond, kus teie süsteem töötab, takistuste tüübid, millega see kokku puutub, ja teie eelarve. Siin on mõned juhised, mis aitavad teil teha teadlikku otsust.
• Suurus ja kuju: väikeste või ebakorrapärase kujuga objektide tuvastamiseks võib nende täpsuse tõttu olla vaja kõrge eraldusvõimega sügavuskaameraid või LiDAR-i.
• Täiustatud navigeerimine ja kaardistamine: keerukamate rakenduste jaoks, mis nõuavad üksikasjalikku keskkonnakaardistamist ja navigeerimist, on LiDAR- või sügavuskaamerad nende suure täpsuse ja 3D-kaartide loomise võime tõttu paremad valikud.
• Suur eelarve: Kui hind ei ole peamine piirang, võib investeering LiDAR-i või tipptasemel sügavuskaameratesse pakkuda täpset ja usaldusväärset takistuste tuvastamist. Need tehnoloogiad pakuvad suurt täpsust ja saavad hakkama keeruliste keskkondadega.
• Keskmise eelarvega: sügavuskaamerad on hea valik neile, kes otsivad tasakaalu hinna ja jõudluse vahel. Need pakuvad detailset 3D-teavet ja on taskukohasemad kui tipptasemel LiDAR-süsteemid.
• Madal eelarve: kulutõhusate lahenduste leidmiseks kaaluge infrapuna- või ultraheliandurite kasutamist, mis on piisavad lihtsate takistuste vältimise ülesannete jaoks, kuid ei pruugi olla nii täpsed keerukamate rakenduste puhul.
Mobiilrobotite nägemistehnoloogiale spetsialiseerunud MRDVS tõi turule kulutõhusa RGB-D multimodaalse tööstusliku kokkupõrke vältimise kaamera S-seeria . Neid kaameraid on laialdaselt kasutatud mitmesugustes rakendustes, sealhulgas mehitamata kahveltõstukites, virnastajates, varitsevates sõidukites, kandekärudes, tööstuslikes puhastusrobotites ning meditsiini- ja teenindusrobotites.
RGB- ja sügavusandmete kombineerimine parandab roboti tajumist, võimaldades keerulistes keskkondades täpset navigeerimist.
I/O liidese kaudu hõlpsasti integreeritav olemasolevate roboti juhtimissüsteemidega, mis võimaldab vältimisparameetreid kohandada.
Tuvastab ja klassifitseerib roboti keskkonnas olevad objektid, võimaldades mobiilsetel robotitel teha teadlikke otsuseid takistustest mööda navigeerimiseks.
Max Toetatud on 18 meetrit ja seda saab kasutada välitingimustes
Õige takistuse vältimise anduri valimine sõltub teie projekti spetsiifilistest nõuetest. Võtke arvesse selliseid tegureid nagu keskkond, kus teie süsteem töötab, takistuste tüübid, millega see kokku puutub, ja teie eelarve. Siin on mõned juhised, mis aitavad teil teha teadlikku otsust.
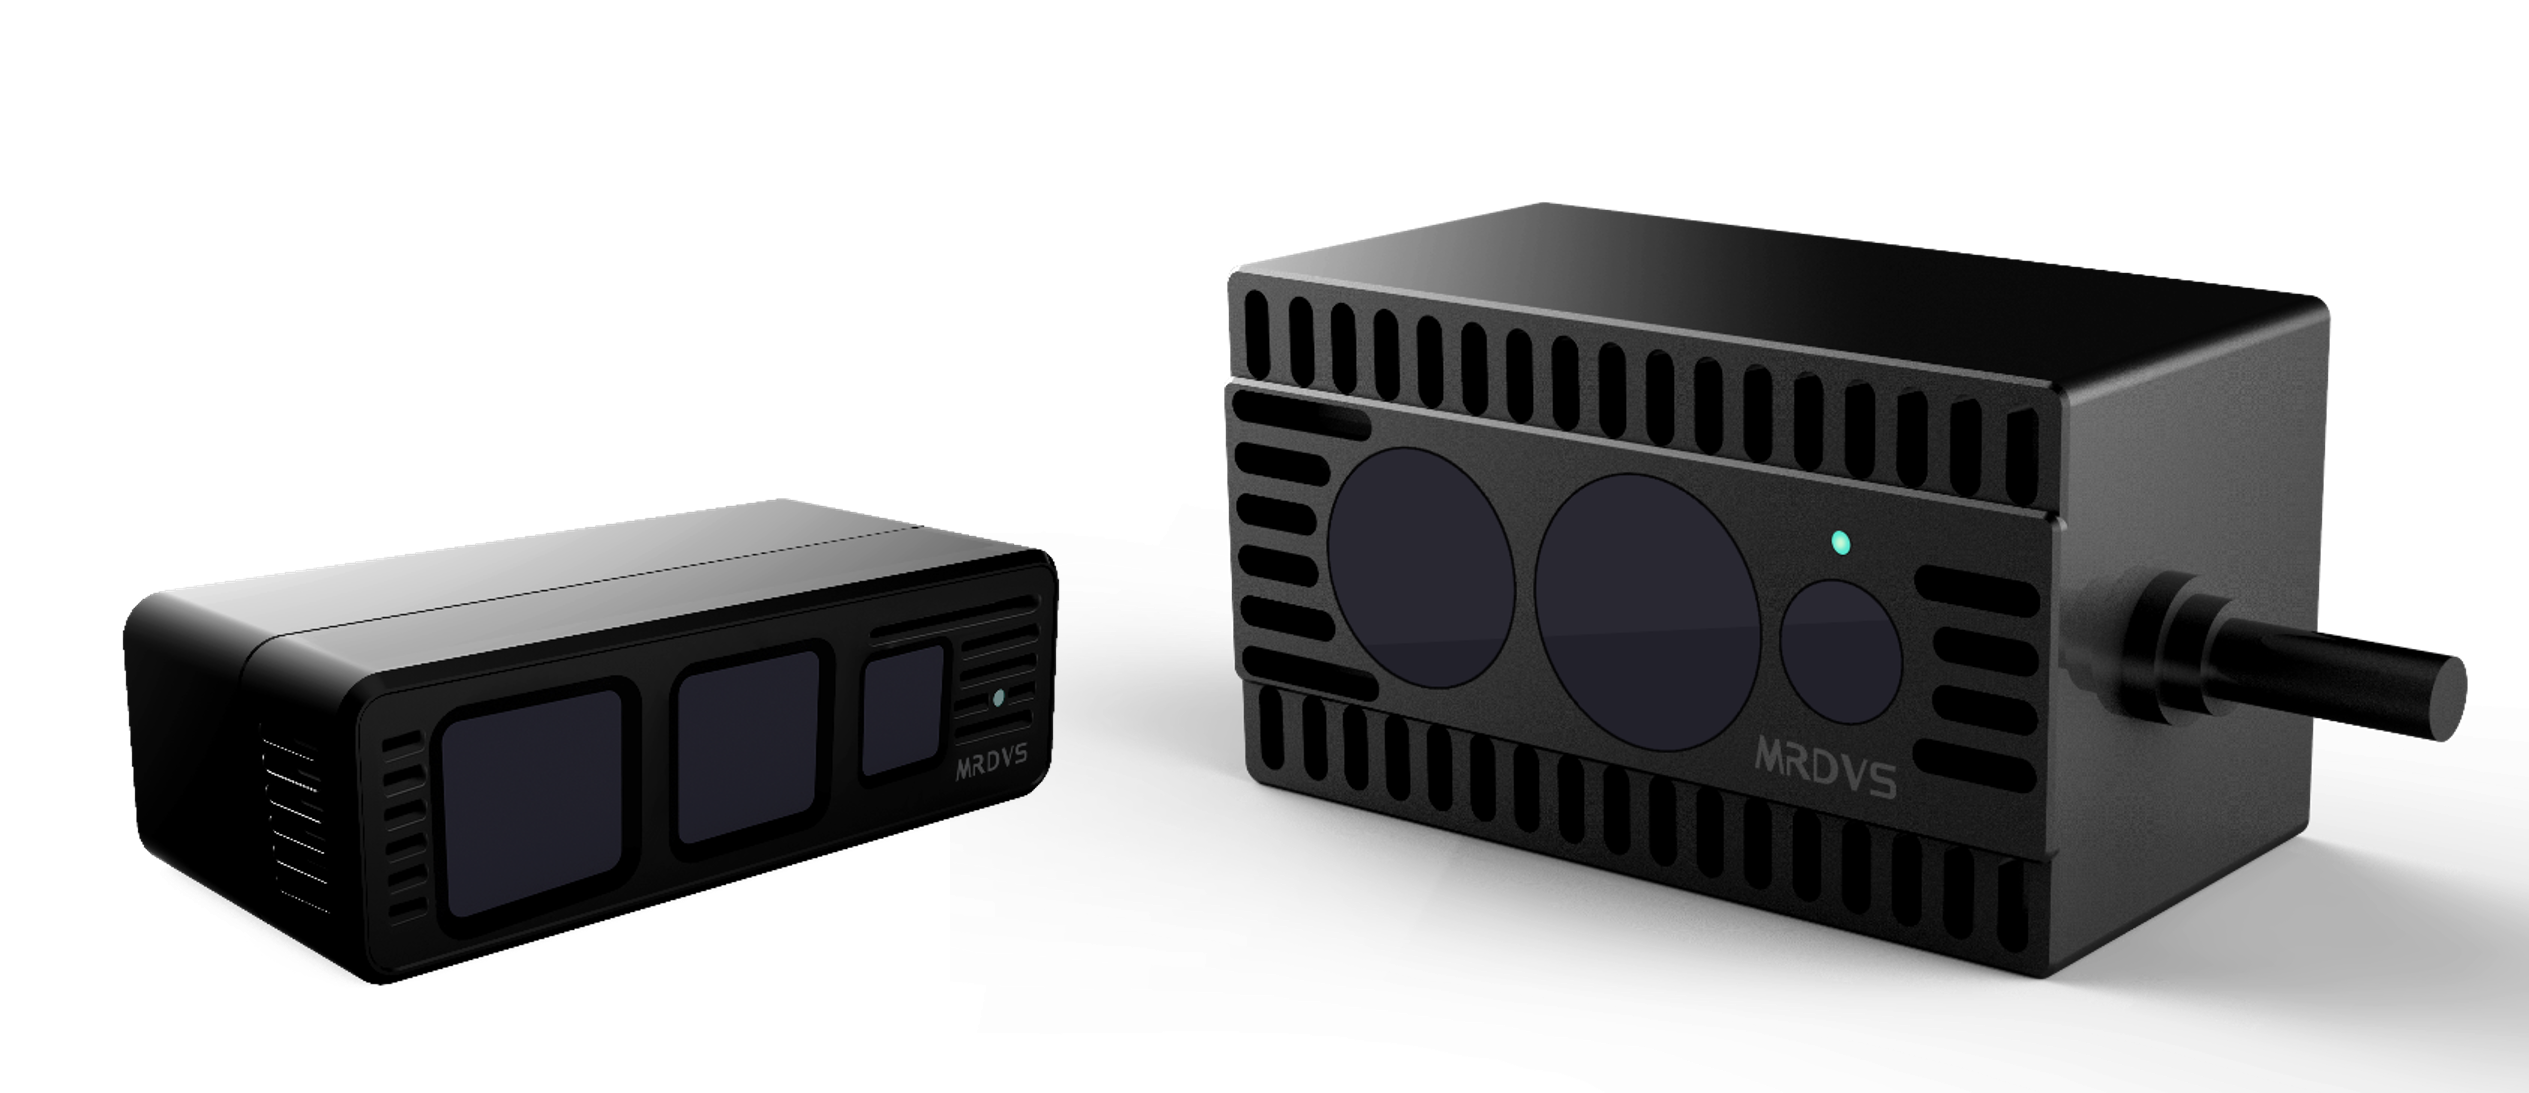
Sügavuseraldusvõimega 240 × 160, S10 Pro ja S10 jäädvustavad sügavuse ja tekstuuri teavet reaalajas, tagades stabiilse pikamaataju (kuni 18 meetrit). Need tooted, mis on mõeldud väikese kiirusega mehitamata sõidukitele, mehitamata kahveltõstukitele, droonidele, muruniidukitele ja muudele seadmetele, tagavad usaldusväärse jõudluse paljude rakenduste jaoks.
S10 Pro ja S10 tulevad turule aprillis.

S2 Max, millel on täiustatud Sony IMX570 iToF andur ja registreeritud RGB-D kujutis, paistab S-seerias silma. See pakub sügavuseraldusvõimet 320 × 240 kuni 15 kaadrit sekundis ja laiaulatuslikku vaatevälja 81° x 61°. Kasutades 940 nm VCSEL-valgustust, tagab S2 Max ohutu ja tõhusa sügavuse tajumise. Selle võime väljastada sügavuse, RGB ja amplituudi kaarte muudab selle ideaalseks mobiilsetes robotites takistuste vältimiseks.
MRDVS keskendub sügavalt mobiilrobootika ja logistika automatiseerimise valdkondadele, kasutades täiustatud 3D-nägemise tehnoloogiaid nagu iToF, dToF ja binokulaarne struktureeritud valgus. Tipptasemel tehisintellekti algoritmide integreerimise abil pakub MRDVS mobiilrobotitele võimsaid takistuste vältimise, navigeerimise ja tuvastamise võimalusi, aidates neil saavutada ohutumaid, stabiilsemaid ja intelligentsemaid toiminguid.
Mitmete tootearendusvoorude käigus on MRDVS välja töötanud suure jõudlusega integreeritud riist- ja tarkvaralahendused, mida juhtivad valdkonna tegijad laialdaselt kasutusele võtavad. Meie klientide hulka kuulub üle 80% kodumaistest mobiilrobotite kaubamärkidest ning tipptasemel kliendid on tarninud ja valideerinud kümneid tuhandeid seadmeid, mis on pälvinud turul tugeva tunnustuse.