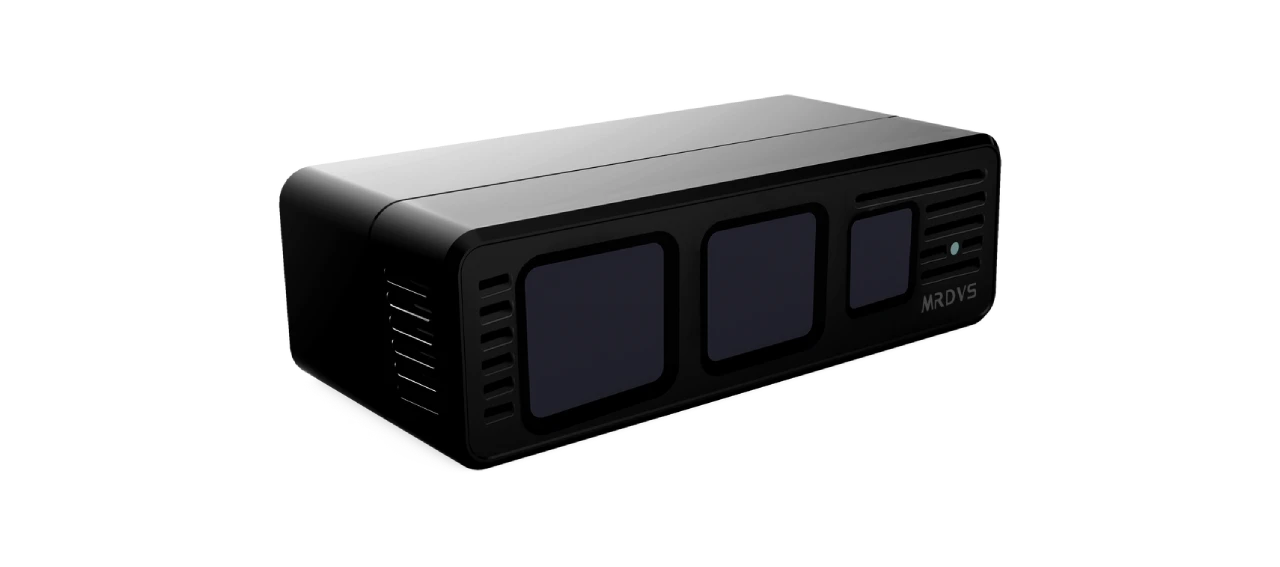
Tutvuge MRDVS S-seeria kaameratega, mis pakuvad pikamaa ja ülitäpset dToF-taju koos integreeritud visioon-lidari anduritega, võimaldades usaldusväärset kaardistamist, navigeerimist ja takistuste vältimist nii välistingimustes, siseruumides kui ka maastikul kasutatavates robotirakendustes.
MIPI-liides saadaval
FOV 120° × 80°
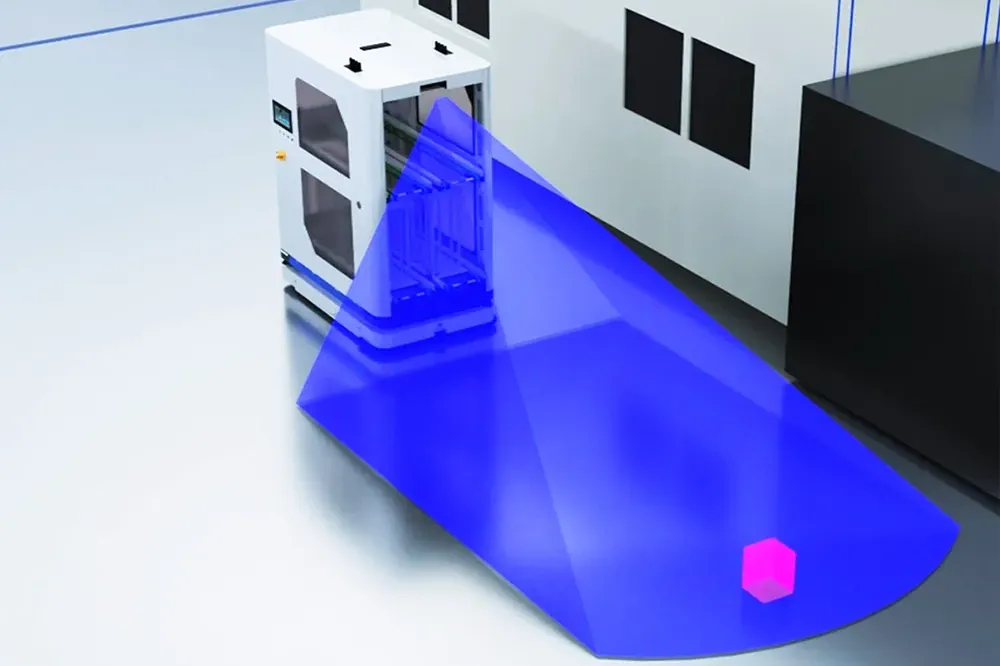
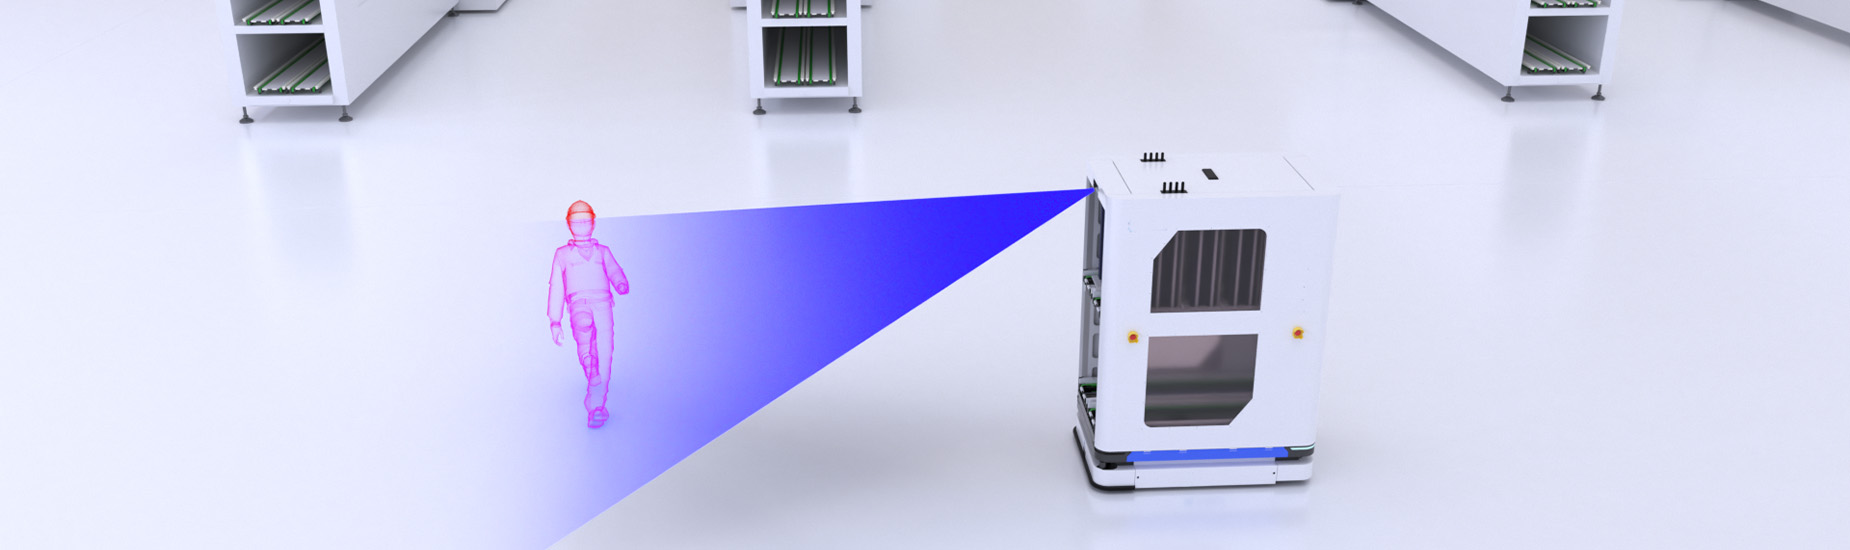
Takistuste vältimine
Ethernet
Maksimaalne töökaugus
Kujutise liitmine
Sügavuse eraldusvõime
See ületab mitmetee interferentsi, tuleb toime erinevate pindadega (nii peegeldavast kui ka matist), talub intensiivset valgust (kaasa arvatud otsest päikesevalgust) ja pakub ulatuslikku katvust praktiliselt ilma pimealadeta, mida täiendab vaikne ja tolmukindel töö.


| MUDEL | S10 | S10 Ultra Lite |
| Valgustus | 940 nm | 940 nm |
| Väljund | Sügavuskaart / 3D punktipilv / RGB / IR-amplituudikaart | Sügavuskaart / 3D punktipilv / IR-amplituudikaart |
| Sügavuse eraldusvõime (H × V) | 240 × 160 px | 240 × 120 px |
| Sügavuse kaadrisagedus | Max 20 kaadrit sekundis, tavaliselt 15 kaadrit sekundis | Tavaliselt 10 kaadrit sekundis |
| Sügavus FoV (K × V) | 120° × 78° ±3° | 120° × 60° ±3° |
| RGB eraldusvõime (H × V) | 1632 × 1224 | Pole saadaval (RGB-d pole) |
| RGB kaadrisagedus | Max 20 kaadrit sekundis, tüüpiline 15 kaadrit sekundis | Pole saadaval (RGB-d pole) |
| RGB FoV (K × V) | 120° × 90° ±3° | Pole saadaval (RGB-d pole) |
| RGB katiku tüüp | Rullik | Pole saadaval (RGB-d pole) |
| Tööulatus | 0.3–8 m (90% peegeldusvõime); 0.3–3 m (5% peegeldusvõime) | 0.2–42 m (90% peegeldusvõime); 0.2–30 m (10% peegeldusvõime) |
| Täpsus | ≤3 cm | ≤4 cm |
| Energiatarve | ≤4 W (keskmine) | <9 W |
| Mõõtmed (P × L × K) | 80 mm × 37 mm × 25 mm | 106 mm × 69 mm × 43 mm |
| Kaal | 190 g | Ligikaudu 410 g |
| Laboratooriumi toiteallikas | 12 ~ 28V | 12V ~ 27V |
| Andmeside | Ethernet *Kohandatud sisend-/väljundfunktsioonide saamiseks võtke meiega ühendust | Ethernet |
| Karbi hindamine | IP54 | IP67 |
| Töötemperatuur | -20 ° C ~ 60 ° C | -20 ° C ~ 75 ° C |
| Säilitustemperatuur | -40 ° C ~ 85 ° C | -40 ° C ~ 85 ° C |
| Programmeerimine / SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
| Operatsioonisüsteem | Windows 7/8/10/11, Linux, Arm Linux/ROS | Windows 7/8/10/11, Linux, Arm Linux/ROS |
dToF vs iToF
S-seeria on varustatud reaalajas takistuste vältimise algoritmiga, mis on valmis koheseks kasutuselevõtuks.
Süsteem pakub kuni 20 eelnevalt määratletud vältimisvöönditKasutajad saavad AMR-i liikumise ajal API kaudu nende tsoonide vahel dünaamiliselt vahetada, mis võimaldab kontekstipõhiseid ohutuspoliitikaid erinevates tegevuspiirkondades.
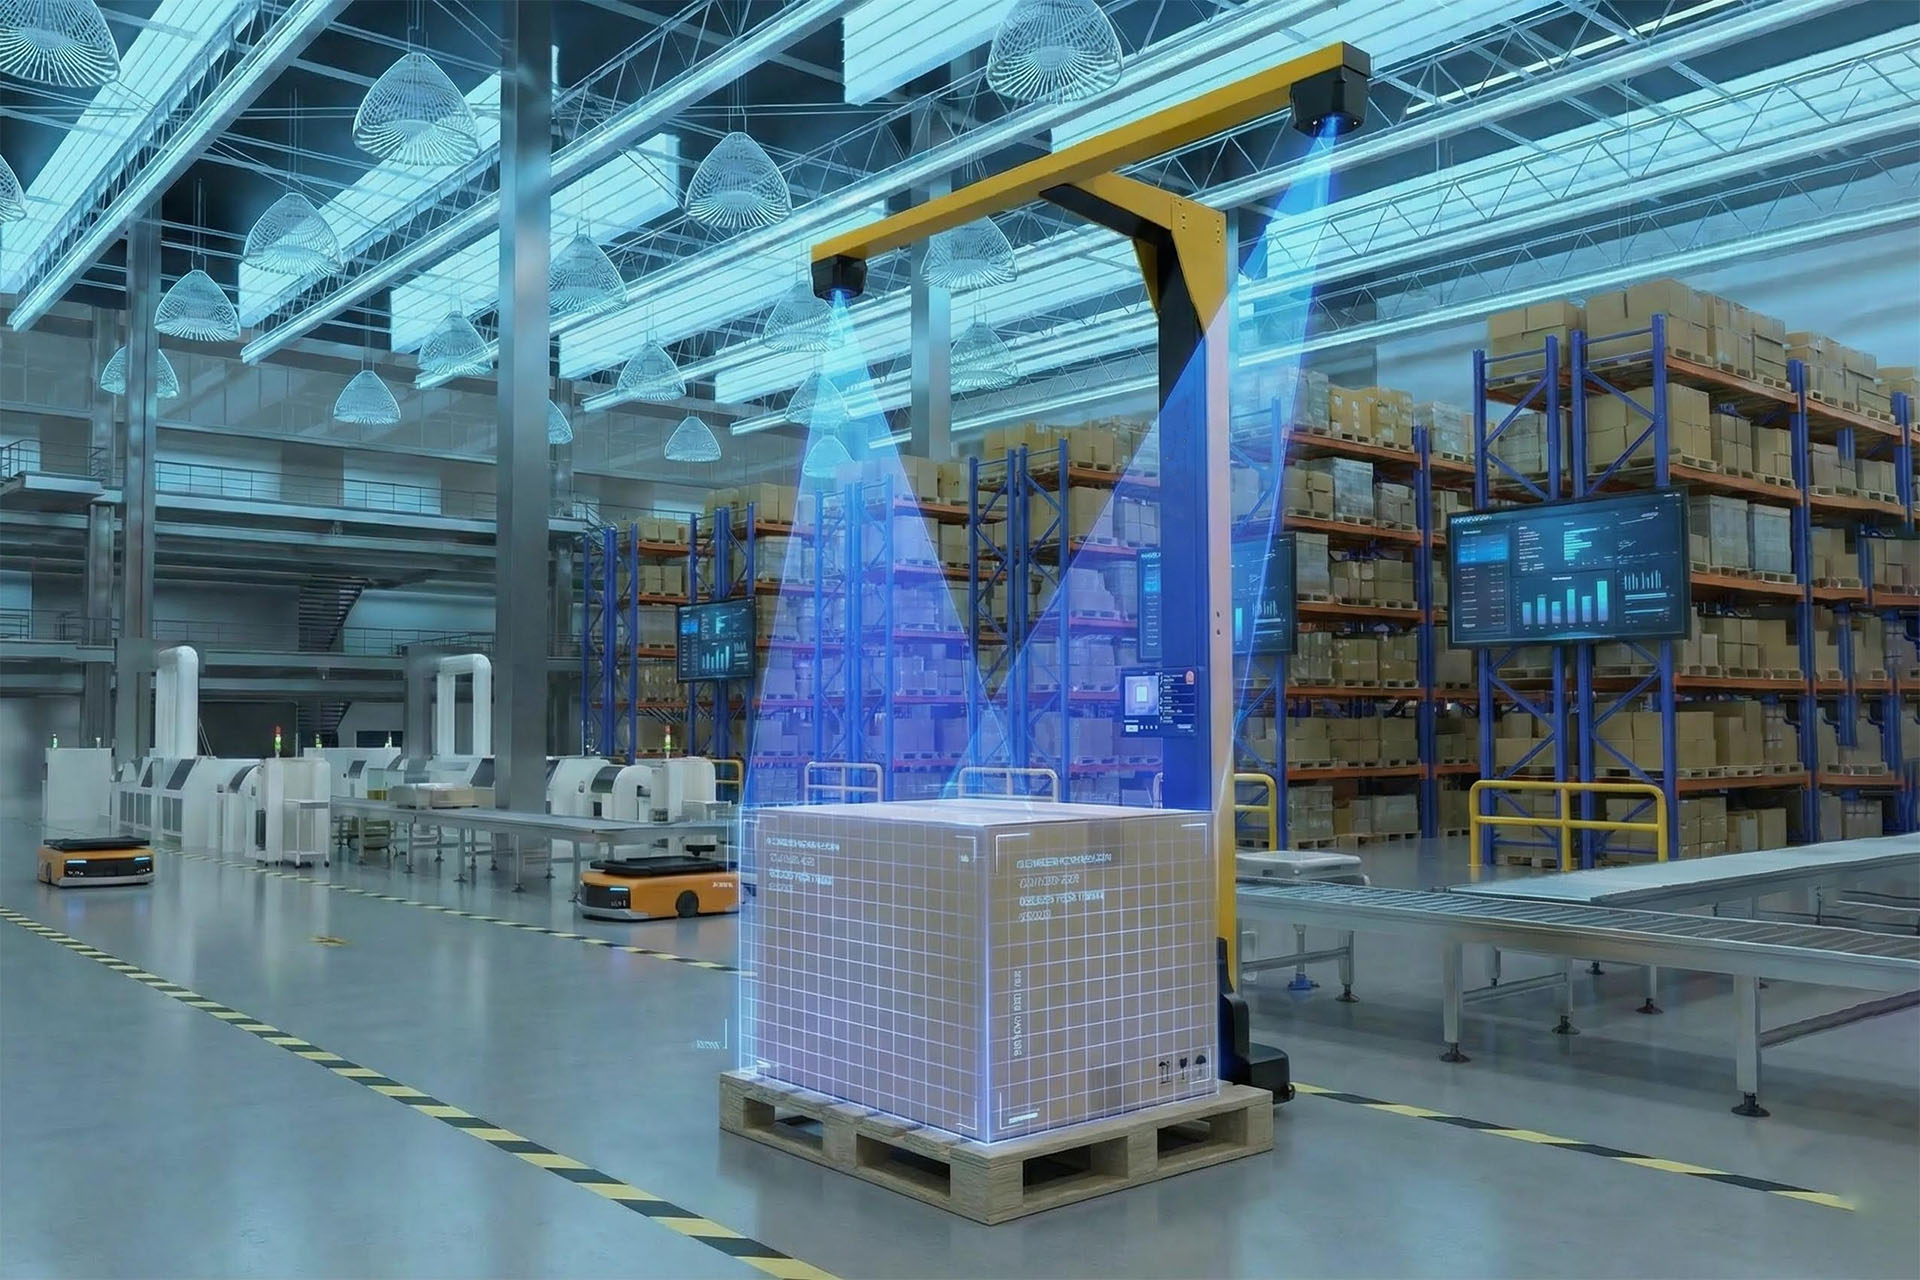
Kas vajate lahendust konkreetsetele objektidele või ainulaadsetele töövoogudele? Meie meeskond pakub teie projekti kiirendamiseks täistsüklilisi kohandatud algoritmide arendusteenuseid . Saame luua teie täpsetele nõuetele vastavaid kohandatud tajumooduleid, sealhulgas:
3D takistuste vältimine
MRDVS täiustab roboti navigeerimist täiustatud takistuste vältimise abil, kasutades RGB-D ToF kaamera S-seeriat.
3D helitugevuse mõõtmine
S10 sügavuseraldusvõime on 240 × 160, mis jäädvustab reaalajas sügavus- ja tekstuuriinfot, pakkudes stabiilset kaugvaadet madala kiirusega mehitamata sõidukitele, mehitamata kahveltõstukitele, droonidele, muruniidukitele ja muudele seadmetele.
S10 Ultra Lite on kompaktne tahkis-dToF LiDAR robotite sise- ja välistingimustes tajumiseks. See pakub sügavuskaarte, 3D-punktpilvi ja IR-amplituudiandmeid 0.2–42 m ulatuses 90% peegeldusvõimega muruniidukitele, neljarattalistele robotitele ja mitme rootoriga droonidele.
Oleme siin, et aidata! Kasutage meile sõnumi jätmiseks või küsimuste esitamiseks allolevat vormi. Meie meeskond võtab teiega esimesel võimalusel ühendust.
Hankige uusimaid MRDVS-i uudiseid, tootevärskendusi, sündmusi ja palju muud.