


S-seeria LiDAR-Visioni fusioonsensorid autonoomsete robotite tajumiseks
S-seeria ühendab LiDAR-sügavustuvastuse ja RGB-nägemise, et pakkuda reaalajas 3D-keskkonnataju AMR-robotitele, neljajalgsetele robotitele, teenindusrobotitele ja autonoomsetele sõidukitele.
MIPI-liides saadaval
FOV 120° × 80°
Takistuste vältimine
Ethernet
S-seeria mõistmine ühe minutiga
Mis on S-seeria LiDAR-Vision andur?
S-seeria on 3D-tajuandur, mis integreerib LiDAR-kauguse mõõtmise ja RGB-kuvamise, et pakkuda autonoomsetele robotitele täpset sügavusteavet, punktpilvi ja visuaalseid andmeid.
Milliseid probleeme see lahendab?
Tuvastab madala profiiliga, hõljuvaid, ebakorrapäraseid ja kolmemõõtmelisi takistusi, mida tavalised tasapinnalised skaneerimisandurid võivad märkamata jätta.
Ühilduvad robotiplatvormid
S-seeria ühildub mitmete robotplatvormidega, sealhulgas automaatsete mobiilrobotite, neljajalgsete robotite, teenindusrobotite ja autonoomsete sõidukitega.
Saadaval olevad andmeväljundid
Pakub sügavuskaarte, punktpilvi, RGB-pilte või takistustega seotud andmeid, olenevalt mudelist.
Millised robotid sobivad S-seeriaga?
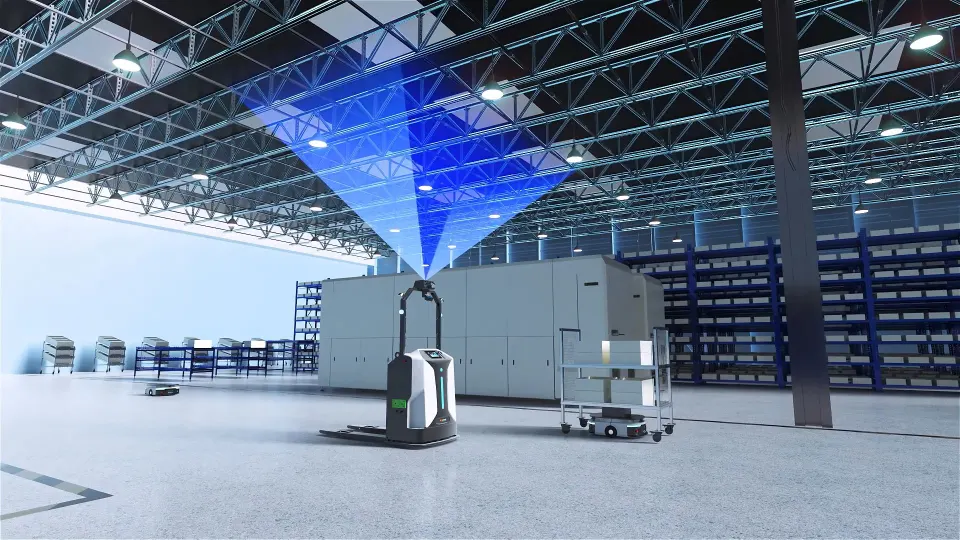
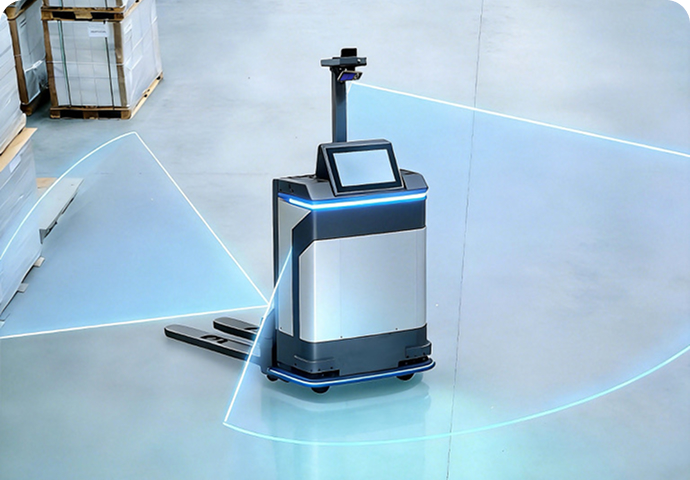
Automaatsed rongid ja AGV-d
· Paigaldatud ette, taha või külgedele
· Paigaldatud roboti ette, taha ja külgedele.
·Soovitatavad mudelid:S10, S10 Pro
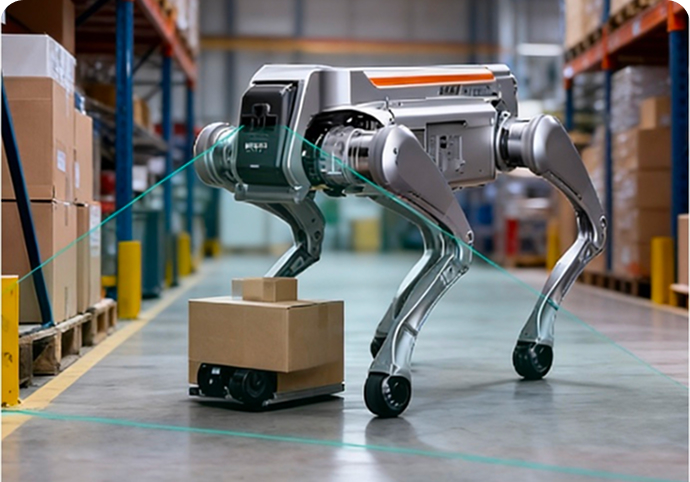
Neljajalgsed robotid
· Tuvastab lähedalasuvaid takistusi ja skaneerib eesmist keskkonda.
· Analüüsib keerulist maapinda ja ümbrust.
·Soovituslikud mudelid:S10 Ultra Lite
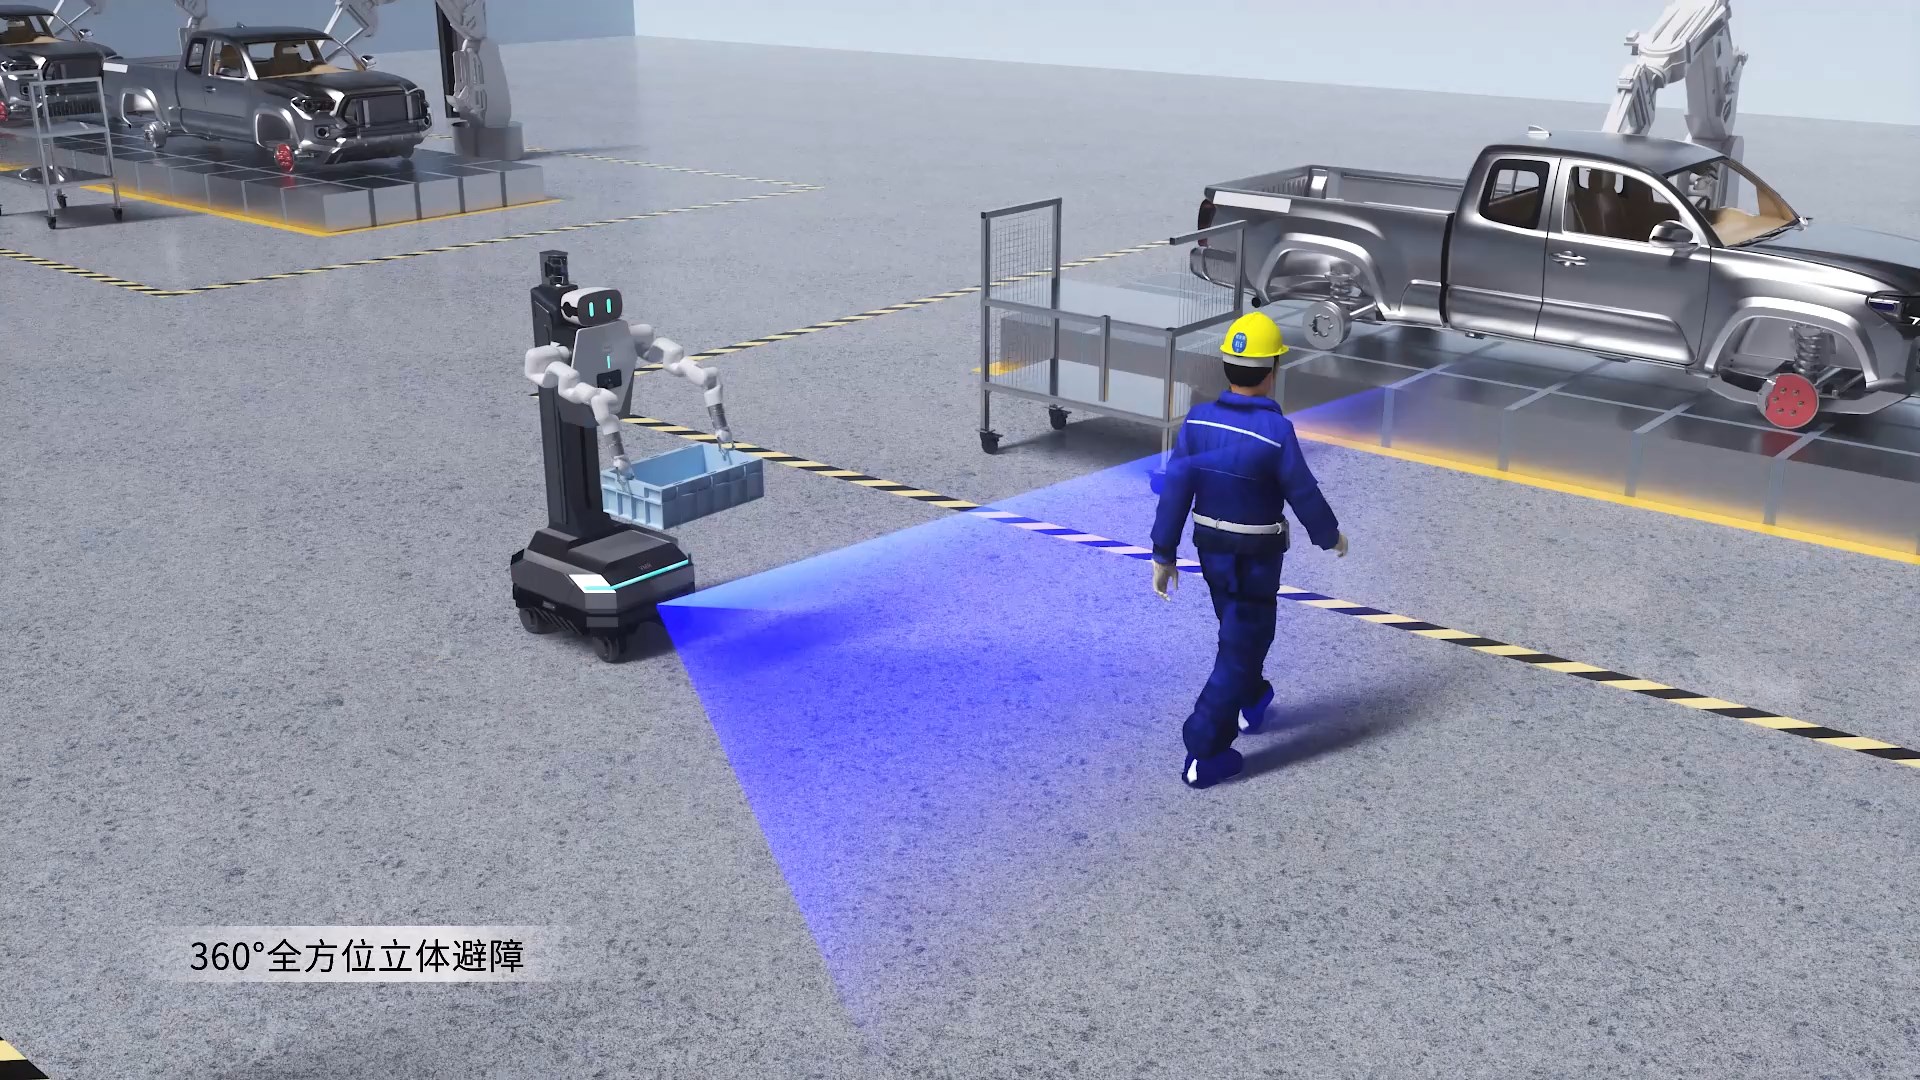
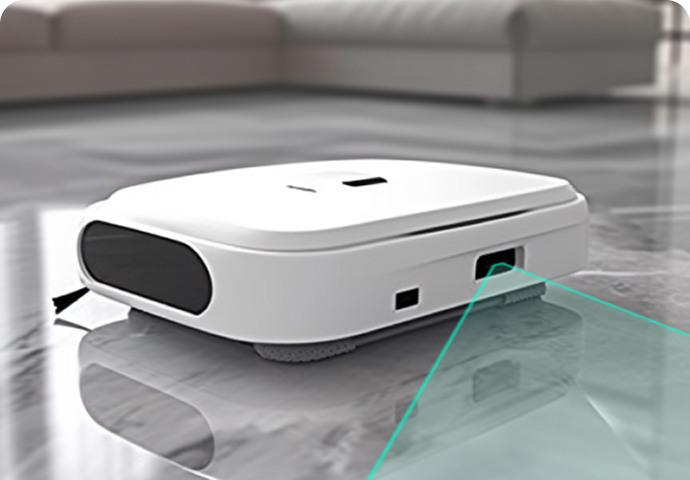
Teenindusrobotid
· Tunnetab ruumilisi paigutusi sisustatud tubades ja koridorides.
· Väldib takistusi ja tagab inimeste läheduses ohutuse.
·Soovituslikud mudelid:S11
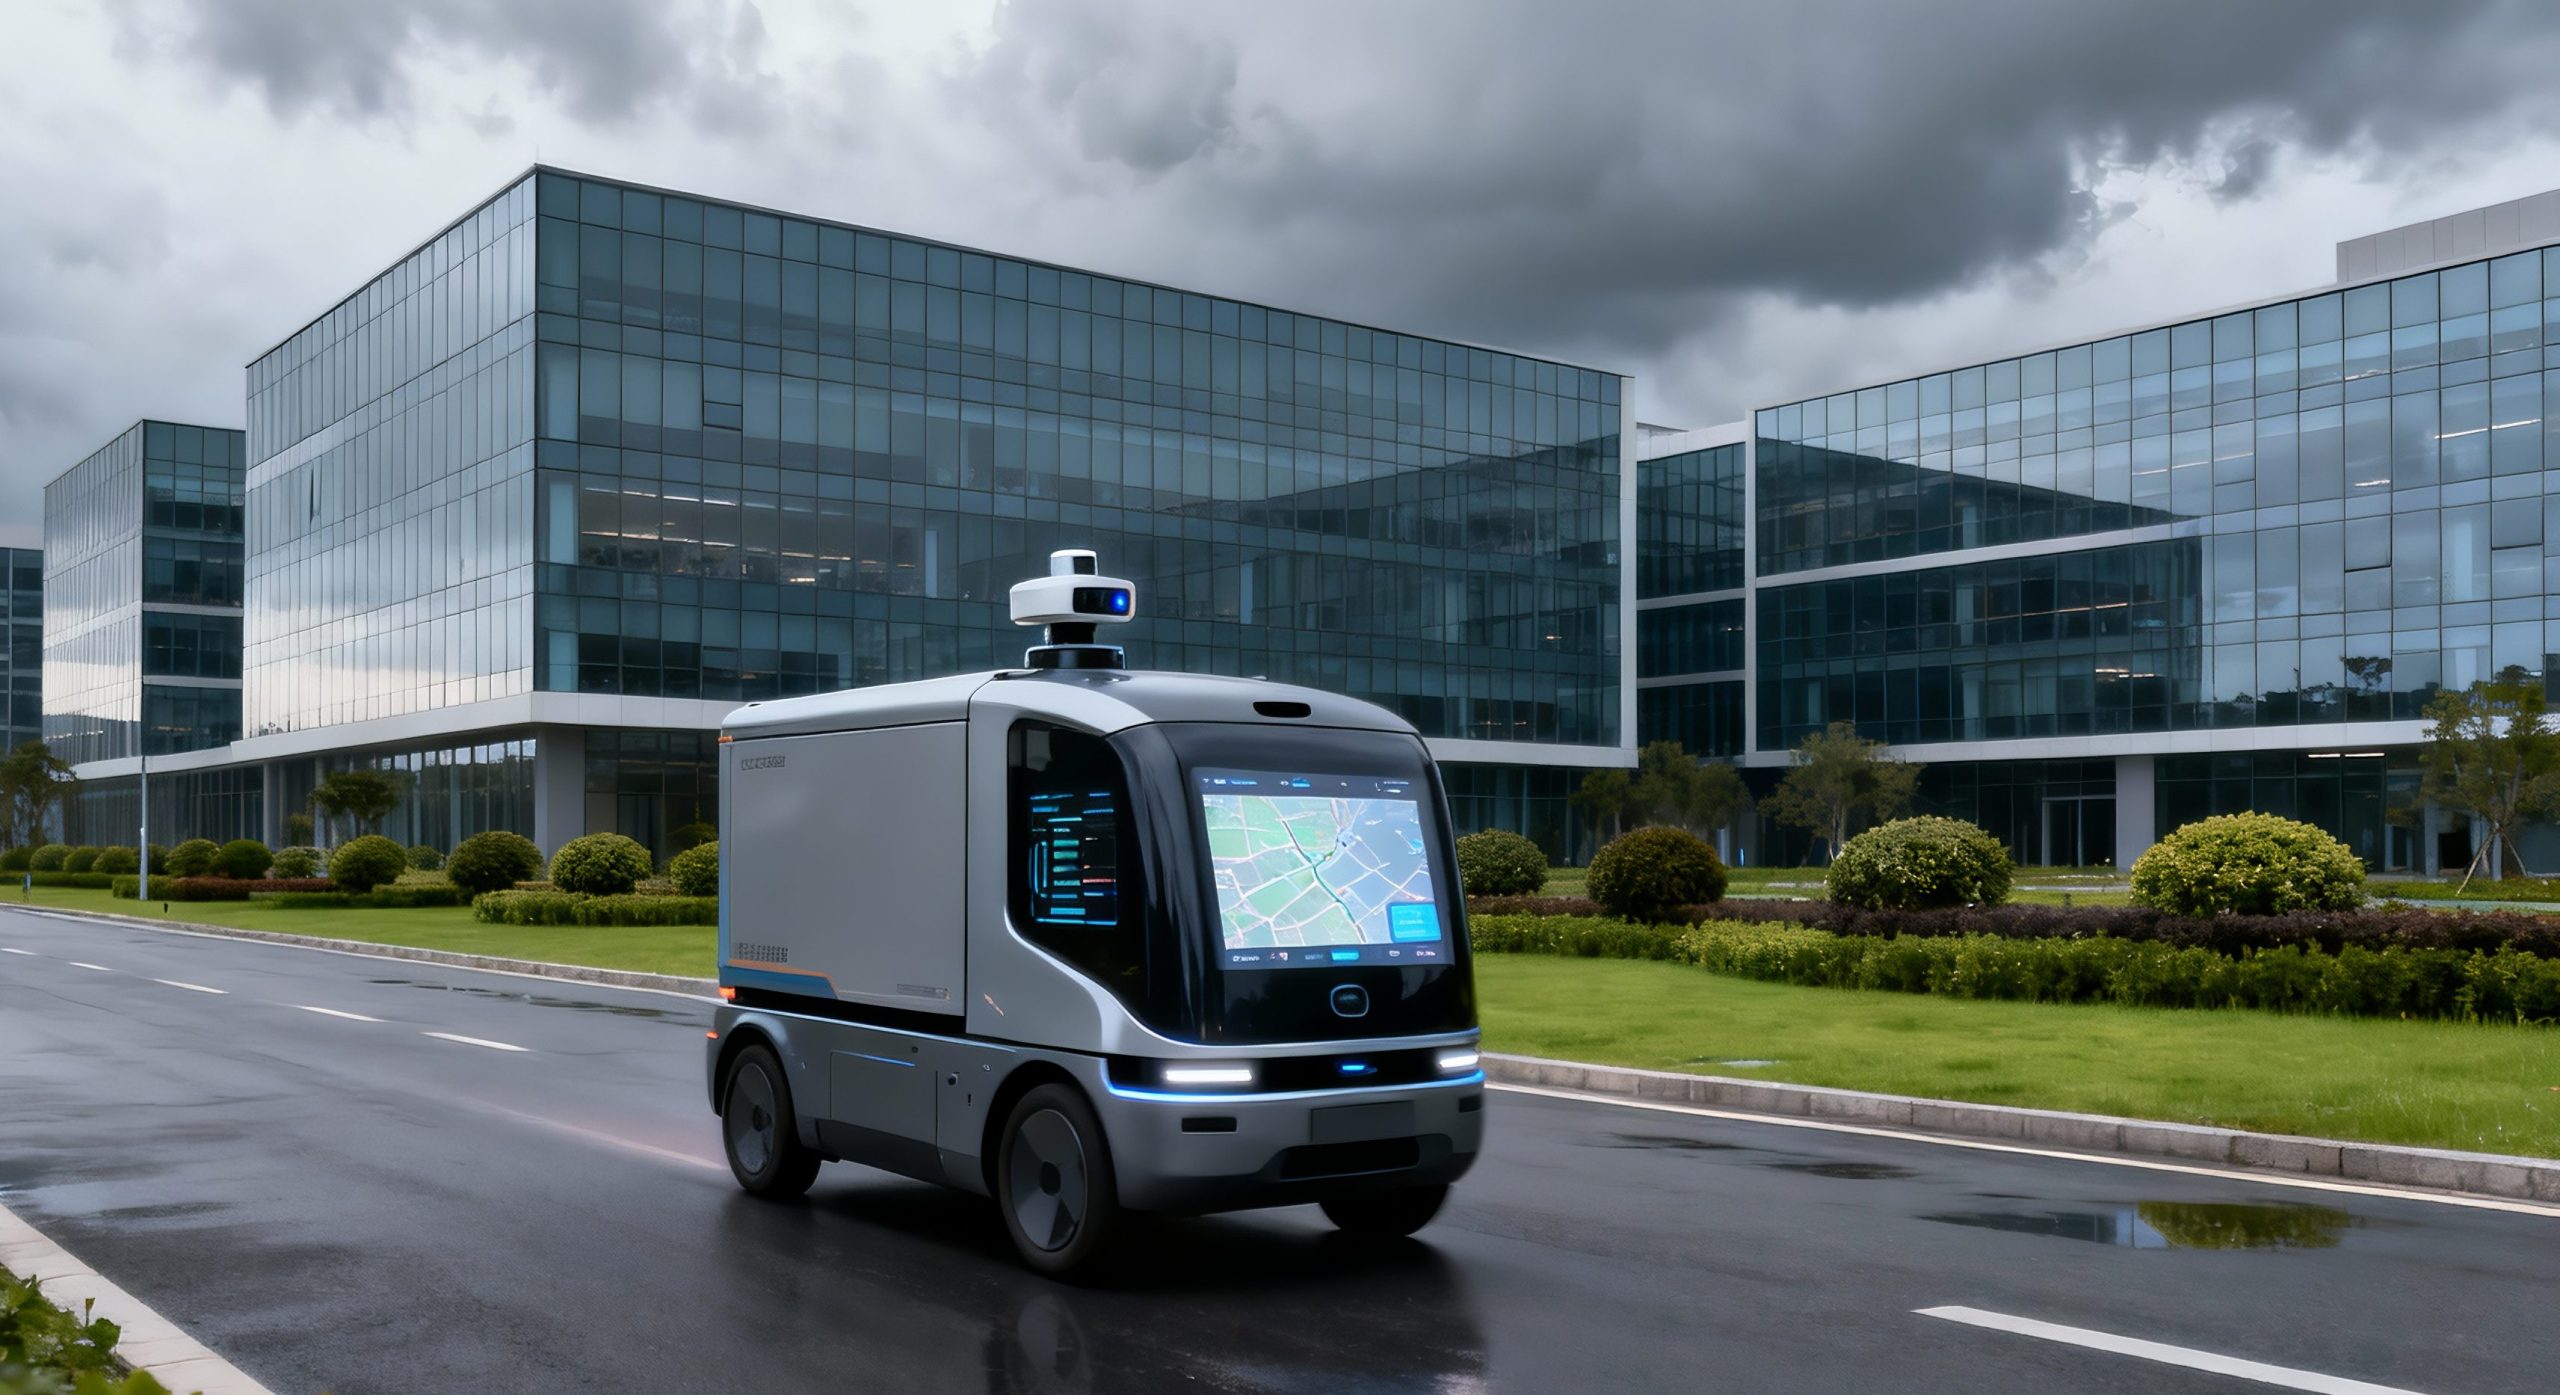
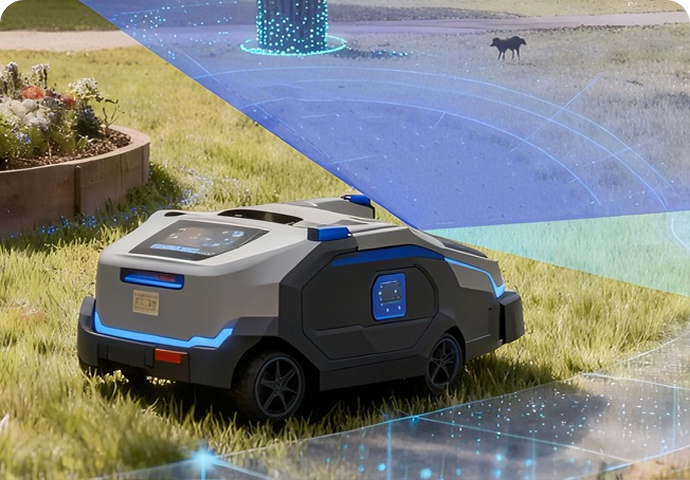
Välised madala kiirusega autonoomsed masinad
·Madala kiirusega autonoomsed robootikasüsteemid (kohaletoimetamine/kontroll/puhastamine).
· Hinnatud kaitseastme, valguse ja temperatuuri järgi.
·Soovituslikud mudelid:S10 Pro
S-seeria mudelite võrdlus ja valik
| MUDEL | Toote positsioneerimine | Tööulatus | FOV | Andmete väljund | IP Rating | Soovitan Applications |
|---|---|---|---|---|---|---|
| S10 | Pikamaa dünaamiline vältimine | 0.05–8 m (90% peegelduvus) 0.05–5 m (10% peegelduvus) | Sügavuse vaateväli: 120° × 80° RGB vaateväli: 120° × 90° | Sügavuse, RGB ja IR intensiivsuse kaardid | IP54 | AMR/AGV, autonoomsed kahveltõstukid, õues kasutatavad madala kiirusega sõidukid, lao- ja logistikarobotid |
| S10 Ultra Lite | Pikaajaline taju | 0.2–42 m (90% peegelduvus) 0.2–30 m (10% peegelduvus) | Sügavuse vaateväli: 120° × 80° ± 3° | Sügavus-/punktpilved ja IR-intensiivsuse kaardid | IP67 | Neljajalgsed robotid, robotniidukid, mitme rootoriga droonid, mobiilsed õuerobotid |
| S11 | Lühiajaline vältimine, ruumiline tuvastamine ja 3D-modelleerimine | 0.1–5 m (118° vaateväli) 0.1–3 m (140° vaateväli) (Peegeldusvõime: 10–90%) | Sügavuse vaateväli: 136°×56° RGB vaateväli: 120°×110°±3° | Sügavus-/punktpilved, RGB ja IR intensiivsuse kaardid | IP54 | Koristusrobotid, AMR/AGV, teenindusrobotid, kodukaaslasrobotid |
Peamised tehnilised andmed ja töötingimused
| spetsifikatsioon | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Sügavustehnoloogia | dToF | dToF | dToF |
| Töövahemik | 0.05–8 m 90% peegelduvuse juures; 0.05–5 m 10% peegelduvuse juures | 0.2–42 m 90% peegelduvuse juures; 0.2–30 m 10% peegelduvuse juures | 0.1–5 m õues 10–90% peegelduvuse juures |
| Minimaalne tuvastuskaugus | 0.05 m | 0.2 m | 0.1 m |
| Sügavuse eraldusvõime | 240 × 160 | 240 × 160 | 240 × 96 |
| RGB-eraldusvõime | 1920 × 1080 | - | 1280 × 1080 |
| Kaadrisagedus | Sügavus/RGB: max 20 kaadrit sekundis; tüüpiline 15 kaadrit sekundis | Sügavus: max 10 kaadrit sekundis, tüüpiline 10 kaadrit sekundis; RGB: max 20 kaadrit sekundis, tüüpiline 10 kaadrit sekundis | Sügavus/RGB: max 20 kaadrit sekundis; tüüpiline 10 kaadrit sekundis |
| Vaateväli | Sügavus: 120° × 80°; RGB: 120° × 90° | Sügavus: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Sügavus: 136° × 56°; RGB: 120° × 110° ±3° |
| Sügavuse täpsus | ≤3 cm | ≤4 cm | 1 cm |
| Ümbritseva valguse vahemik | Kuni 100 kLux | 0–100 kLux | Kuni 100 kLux |
| Communication Interface | Ethernet; Kohandatud sisend/väljund valikuline | Ethernet | Ethernet / USB / MIPI |
| Sisendpinge | 12–28 V DC | 12–27 V DC | Ethernet: 12–28 V alalisvool; USB: 5 V; |
| Energiatarve | ≤4 W keskmine | <9 W | <4 W keskmine; 13 W tipp |
| Padjapüüri mõõt | 80 × 37 × 25 mm | 106 × 69 × 43 mm | 90 × 25 × 25 mm |
| Kaal | 190 g | Ligikaudu 440 g | Ligikaudu 130 g (Ethernet) / 90 g (USB) |
| Töötemperatuur | –20°C kuni 60°C | –20°C kuni 75°C | –20°C kuni 60°C |
| Säilitustemperatuur | –40°C kuni 85°C | –40°C kuni 85°C | –40°C kuni 70°C |
| Kaitse reiting | IP54 | IP67 | IP54 |
| Toetatavad operatsioonisüsteemid | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 või uuem; Linux; Arm Linux/ROS |
| SDK tugi | C / C++ / ROS SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
S-seeria rakendusjuhtumid
S-seeria tehnilised KKK-d
Millist sügavustuvastustehnoloogiat kasutavad S10, S10 Ultra Lite ja S11?
Kõik kolm mudelit kasutavad dToF sügavusmõõtmise tehnoloogiat. Kaamera mõõdab aega, mis kulub lasersignaalil objektini jõudmiseks ja andurisse naasmiseks, seejärel arvutab objekti ja kaamera vahelise kauguse, et genereerida sügavuskaarte ja 3D-punktpilvi.
Millised on S10, S10 Ultra Lite ja S11 peamised erinevused?
S10 on loodud mobiilrobotite standardseks keskmise ulatusega tajumiseks ja takistuste vältimiseks. S10 Ultra Lite on mõeldud pikema ulatusega sise- ja välistingimustes positsioneerimiseks, navigeerimiseks ja keskkonna tajumiseks. S11-l on lühem minimaalne tuvastuskaugus ja laiem vaateväli, mistõttu sobib see lähedalt lähenevate takistuste vältimiseks ja laiaulatuslikuks ruumiliseks tajumiseks.
Milliseid andmeid S-seeria suudab väljastada?
S11 S10, S10 Ultra Lite ja RGB-toega versioonid suudavad väljastada sügavuskaarte, punktpilvi, RGB-pilte ja IR-amplituudipilte. Robotid saavad neid andmeid kasutada takistuste tuvastamiseks, navigeerimiseks, ruumiliseks tajumiseks ja keskkonna kaardistamiseks.
Väljundvõimalused võivad liidese konfiguratsioonist olenevalt erineda, seega tuleks enne integreerimist konkreetsed andmevood kinnitada.
Kas S-seeriat saab kasutada õues?
Tegelikku õues mõõtmise jõudlust võivad mõjutada päikesevalguse intensiivsus, sihtmärgi peegelduvus, langemisnurk, vihm, udu, tolm ja optilise akna seisukord. Enne kasutuselevõttu on soovitatav testida seadet tegelikus töökeskkonnas.
Kuidas peaksin valima S10, S10 Ultra Lite ja S11 vahel?
Mudeli valik peaks põhinema tuvastusulatuse, vaatevälja, sideliidese, kaitseklassi, sügavusresolutsiooni ja tegeliku paigalduskeskkonna alusel.
- Standardse mobiilroboti takistuste vältimiseks kaaluge S10-t.
- Pikaajalise keskkonnataju jaoks kaaluge S10 Ultra Lite'i.
- Lähivõtete ja laia vaateväljaga nägemiseks kaaluge S11 mudelit.
S-seeria tehnilised ressursid
Lae Center
Case Studies
taotlus märkused
Ökosüsteemi partnerid
S-seeria tehnilised rakenduse märkused
MRDVS 3D-sensor toetab Pudu BG1 ja ET1 puhastusroboteid
MRDVS S11 kaamerad, S11 MIPI moodulid ja S01 andurid toetavad Pudu BG1 ja ET1 puhastusrobotites takistuste tuvastamist ja tajumist.
-
Miks teie laohaldussüsteem pidevalt pesade täituvust arvab?
September 17, 2026 -
Kuus 3D-nägemise lahendust MRDVS-ilt
Juuli 22, 2026