


Sissejuhatus: Kas teie ladu tugineb takistuste vältimiseks endiselt binokulaarsele nägemisele? Kas loendate ikka veel laoseisu käsitsi? See artikkel näitab, kuidas MRDVS kasutab 3D-nägemislahendusi, et ühendada kõik lao- ja logistikaahela lülid – alates sissetulevast kuni väljamineva kaubani –, võimaldades visualiseeritud kaupu, intelligentseid seadmeid ja digitaalset haldust.
| Stsenaarium | Lahendus | Põhitoode |
|---|---|---|
| Sissetulev | Suure eseme mahu mõõtmine | M10 dToF kaamera |
| Säilitamine | Salvestuspesa oleku tuvastamine | S10 Pro dToF-kaamera |
| Kaubaalustelt mahavõtmine | Pehmete pakkide tuvastamine ja kaubaalustelt mahavõtmise juhised | M10 dToF kaamera |
| Transport | AGV takistuste vältimine + navigatsioon | S10 / S10 Ultra dToF kaamera |
| Kahveltõstukite digitaliseerimine | Ülitäpne positsioneerimine + kaubaaluste tuvastamine | V2 Pro / M4-Mega |
| ohutus | Inimeste ohutuse kaitse | S10 Pro |
Vaatleme MYVI visioonilahendusi nende kuue stsenaariumi korral ükshaaval ↓
Suurte esemete traditsiooniline käsitsi mõõtmine on aeganõudev, töömahukas ja veaohtlik. Laserprofiilide mõõtmiseks on vaja ühtlase kiirusega skaneerimist ja need ei võimalda mõõta staatilisi objekte, samas kui valguskardinaseadmetel on ebakorrapärase kujuga kaupade puhul piiratud täpsus.
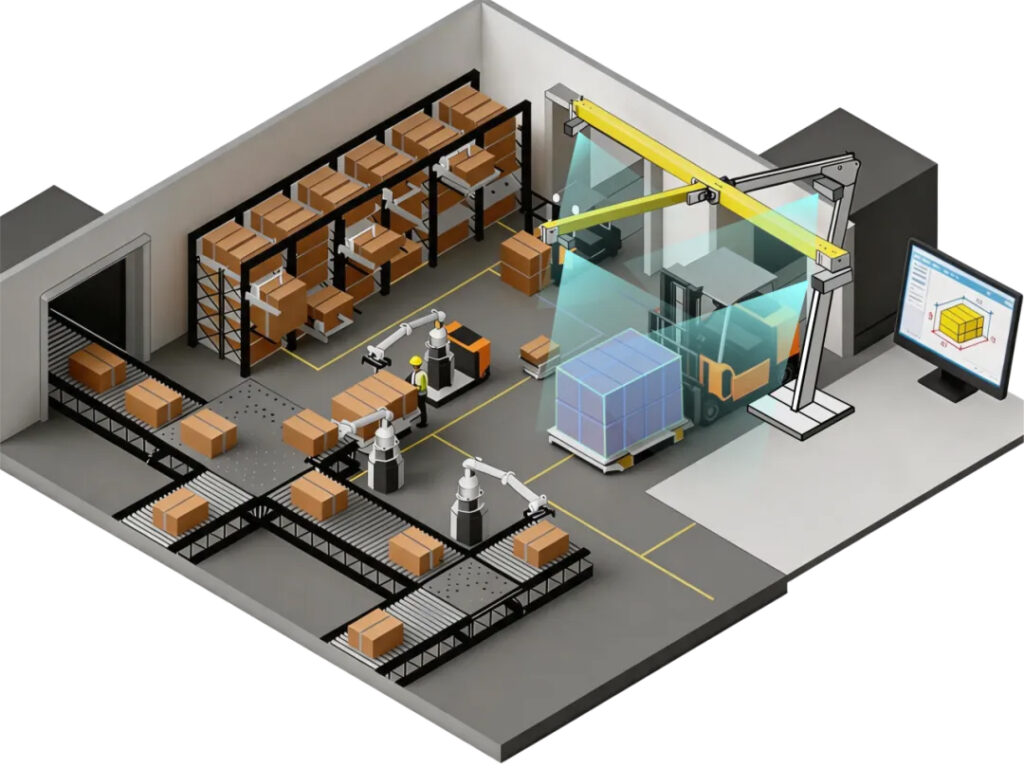
Mitmest M10 kaamerast koosnev massiiv jäädvustab kaupade reaalajas 3D-punktpilvi ja RGB-tekstuuriandmeid, arvutades automaatselt mahu ja sünkroniseerides selle WMS-iga. See katab mõõtepiirkonna 0.3–8 m ja toetab keerukate kaupade, sealhulgas suurte ebakorrapäraste esemete ja väga peegeldavate pindade täpset mõõtmist:
Töötab usaldusväärselt nii sise- kui ka välistingimustes, isegi kuni 100 kLuxi tugevas valguses, võimaldades staatilist, kiiret ja partiitäpset mõõtmist – saavutades tõeliselt põhimõtte „hetkel, mil kaup kaadrisse jõuab, siseneb see digitaalsesse inventuuri”.
Ladudes esineb sageli ajutist käsitsi virnastamist, kaubaaluste valet joondamist ja kaupade segaladustamist. Ühepunktiline LiDAR võib lünki märkamata jätta ja põhjustada valehindamist, samas kui ainult RGB-kaameratel puudub sügavusteave ja need ei suuda virnastamisülesandeid planeerida.
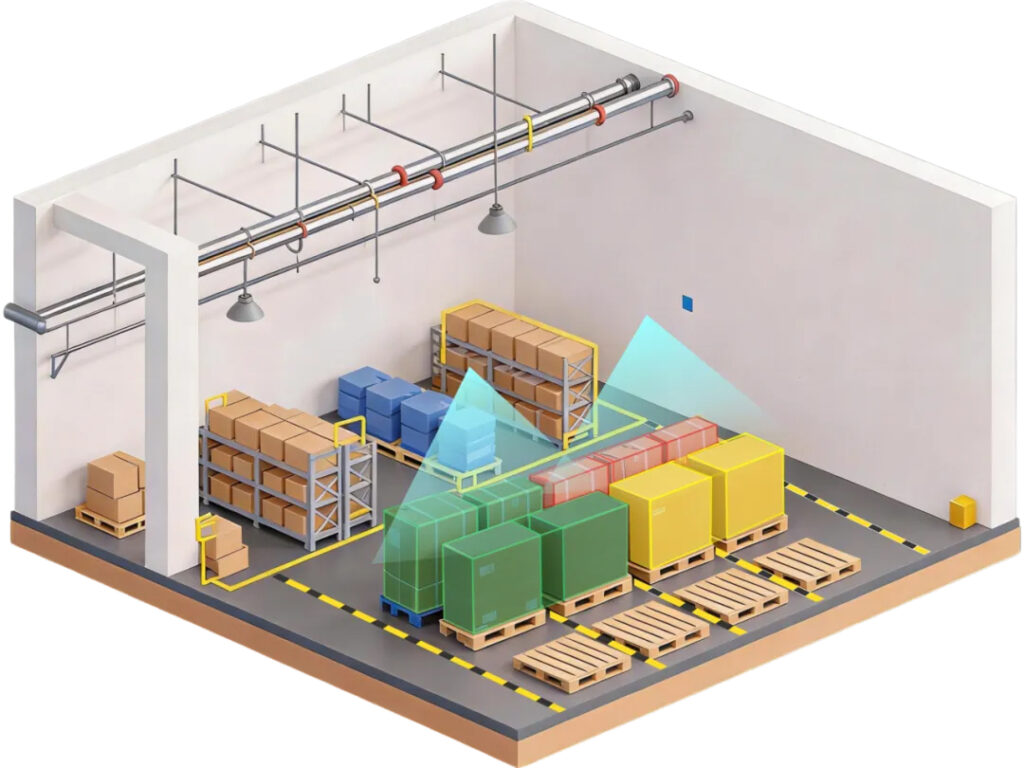
S10 Pro RGB-D sügavuskaamerale loodud lahendus ühendab 3D-punktpilved RGB-teabega, et pakkuda täismõõtmelist salvestuspesa tuvastamist, määrates täpselt kindlaks täituvuse staatuse ja paigutuse vastavuse:
Integreeritud riist- ja tarkvaralahendus koos sisseehitatud arvutusvõimsusega välistab vajaduse välise tööstusarvuti järele. Iga salvestuspesa saab kasutada eraldi, vähendades oluliselt tühimike tõttu tekkivat valearvestust ja valgustuse häireid.
Sellistes tööstusharudes nagu plastgraanulid, väetis ja toiduainetetööstus on pehmete pakendite ja kottide virnad altid deformeeruma. Traditsioonilistel robotkätel on nendega raskusi ning käsitsi kaubaalustelt mahavõtmine on aeglane ja võib pakke kahjustada.
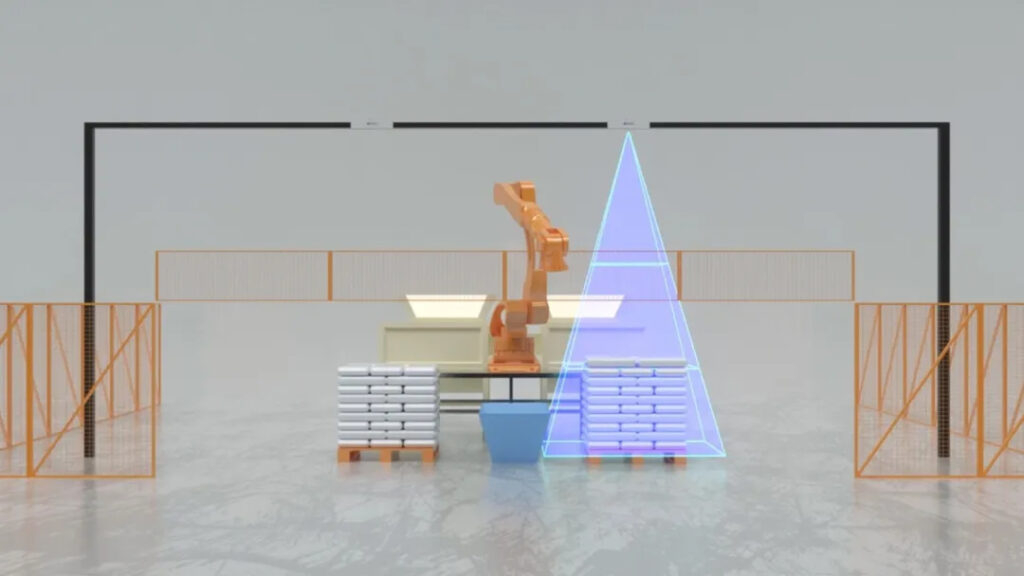
M10-seeria dToF 3D-kaameral ja arvutusmoodulil põhinev RGB-D sügavusmõõtmine on ühendatud tehisintellekti abil kaubaalustelt mahavõtmise algoritmidega, et täpselt tuvastada ebakorrapäraseid objekte, näiteks pehmeid pakke ja kotte:
Sügavalt optimeeritud M10 + arvutusmooduli kombinatsioon lühendab juurutamist nädalatelt päevadele, ühildub tavapäraste robotite kommunikatsiooniprotokollidega ja võimaldab ühel süsteemil käsitleda mitut virnakuju.
2D LiDAR suudab skaneerida ainult ühte tasapinda, mistõttu ei suuda madalal asuvaid või üle rippuvaid takistusi tuvastada; puhtad RGB-lahendused ebaõnnestuvad hämaras, mis viib otseste kokkupõrgeteni keerukates laokeskkondades.
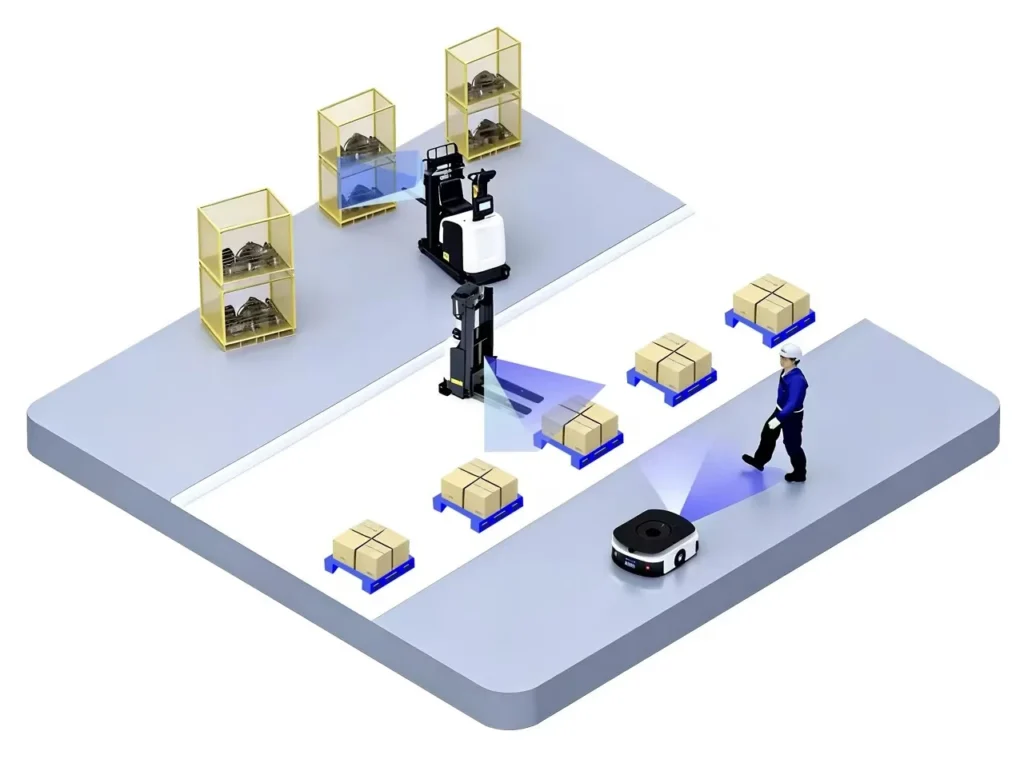
S-seeria dToF RGB-D kaameral põhinevalt on 3D-punktpilved ühendatud RGB-tekstuuriga ja sisseehitatud takistuste vältimise algoritmid pakuvad kogu ruumi hõlmavat takistuste tuvastamist:
Sisseehitatud suure jõudlusega SoC ja vältimisalgoritm annavad otsekoheseid tulemusi, ilma et oleks vaja välist tööstusarvutit – saavutades ennetava vältimissüsteemi, mis „mõistab enne otsuse langetamist“ ja toimides tõeliselt lao „turvasilmadena“.
Käsitsi juhitavad kahveltõstukid on laos nn must kast – juhtidel on raskusi nende asukoha või marsruudi teadmisega. Traditsioonilised positsioneerimislahendused nõuavad suure hulga tugijaamade paigaldamist, mille tulemuseks on pikad juurutamistsüklid ja kõrged kulud.
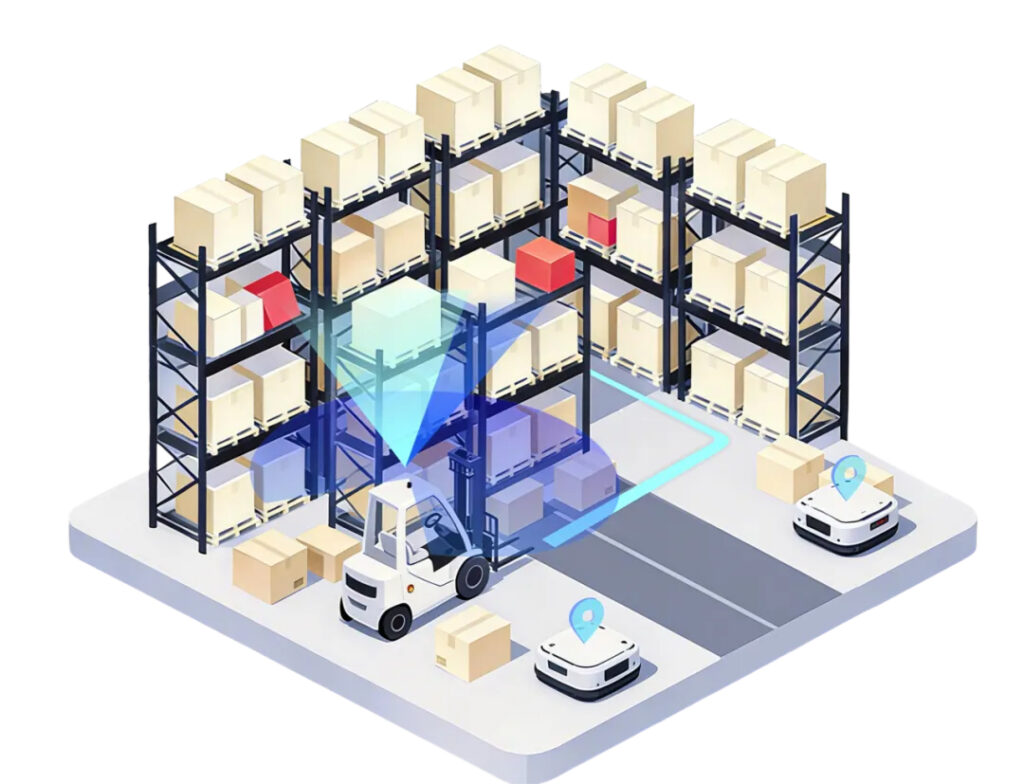
V2 Pro positsioneerimis- ja navigeerimismoodulil põhinev süsteem, mis ühendab endas 2D LiDAR-i, pealtvaate ja IMU inertsiaalnavigatsiooni, pakub mitme anduriga SLAM-fusioon ülitäpset positsioneerimist ja navigeerimist:
Sisseehitatud 6 TOPS-i arvutusvõimsust ja traadita moodul välistavad vajaduse välise tööstusarvuti järele. Võrreldes traditsiooniliste lahendustega on juurutamiskulud madalamad ja tsükkel lühem – muutes kahveltõstukid „musta kastist” täielikult jälgitavateks ja navigeeritavateks varadeks.
Piiratud aladel, näiteks kaubaaluste mahalaadimisjaamades ja robotkäte töötsoonides, võib töötajate juhuslik sisenemine põhjustada tõsiseid ohutusintsidente. Traditsioonilistel turvakardinatel on pimealad ja need ei suuda inimesi objektidest eristada.
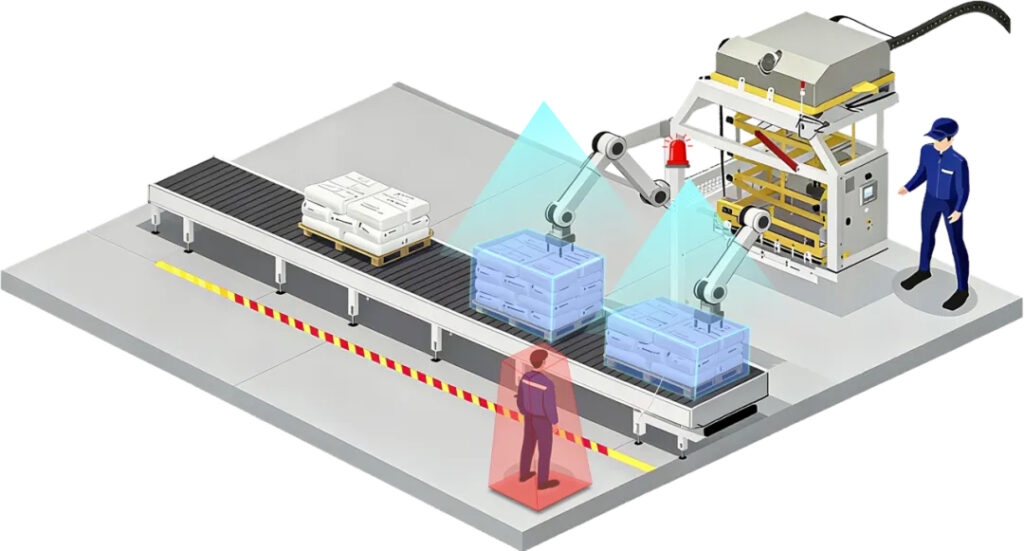
M4 Pro iToF 3D-kaameral ja inimese tuvastamise tarkvaral põhinevad tehisintellekti algoritmid jälgivad personali liikumist 3D-ruumis reaalajas, tuvastades täpselt sissetungid piiratud aladele:
Põhieelised
M4 Pro sisseehitatud suure jõudlusega arvutusvõimsus välistab vajaduse välise tööstusarvuti järele. Võrreldes traditsiooniliste valguskardinatega saavutab see 360-kraadise jälgimise ilma pimealadeta, luues laopindadele usaldusväärse „elektroonilise piirdeaia“.
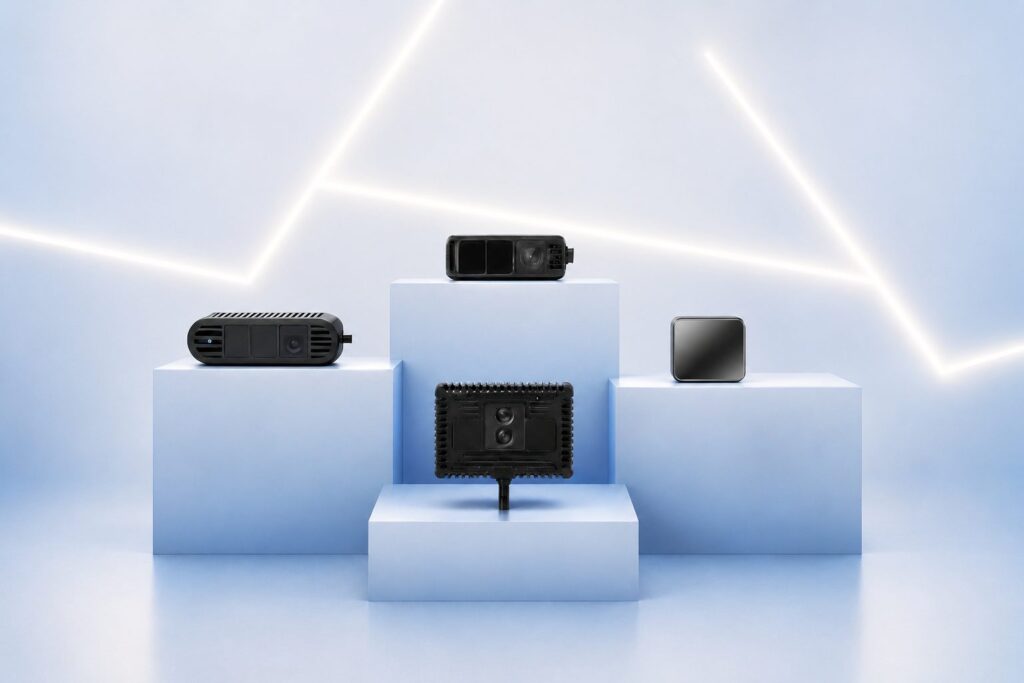
Katted mudelid nagu S10 / S10 Ultra / S11, mis sobivad keskmise ja pika ulatusega stsenaariumideks, nagu takistuste vältimine, navigeerimine ja mahu mõõtmine, ning on häirete suhtes väga vastupidavad.
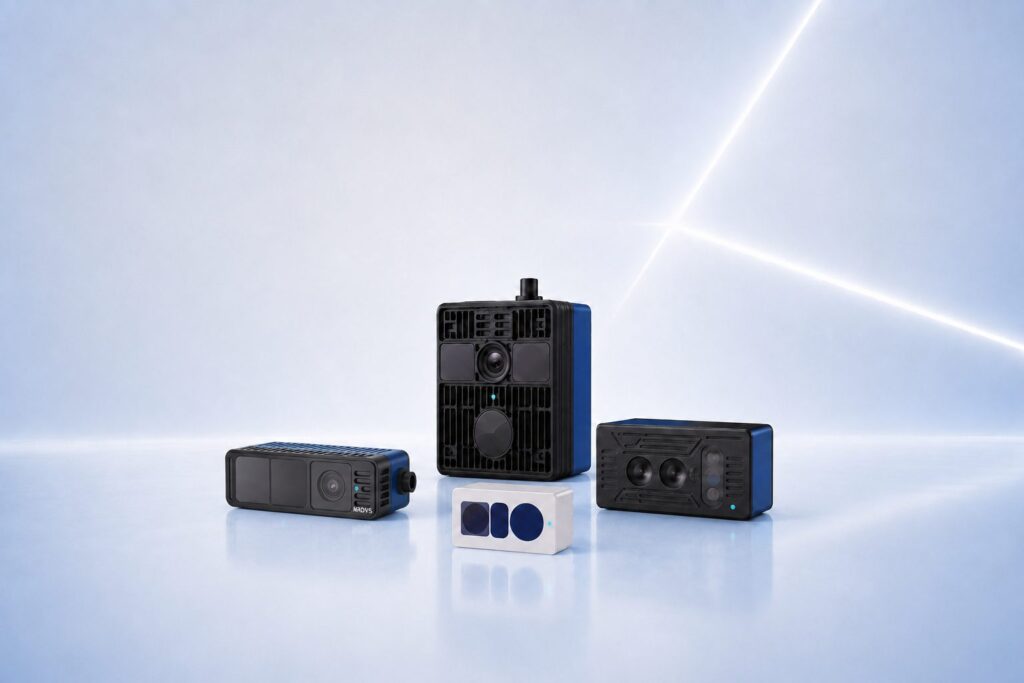
Hõlmab mudeleid nagu M4 / M4 Pro / M4-G, mis sobivad lähedalt lähenevateks ja suure täpsusega stsenaariumideks, nagu kaubaalustelt mahavõtmine, kaubaaluste tuvastamine ja inimeste ohutuse kaitsmine.
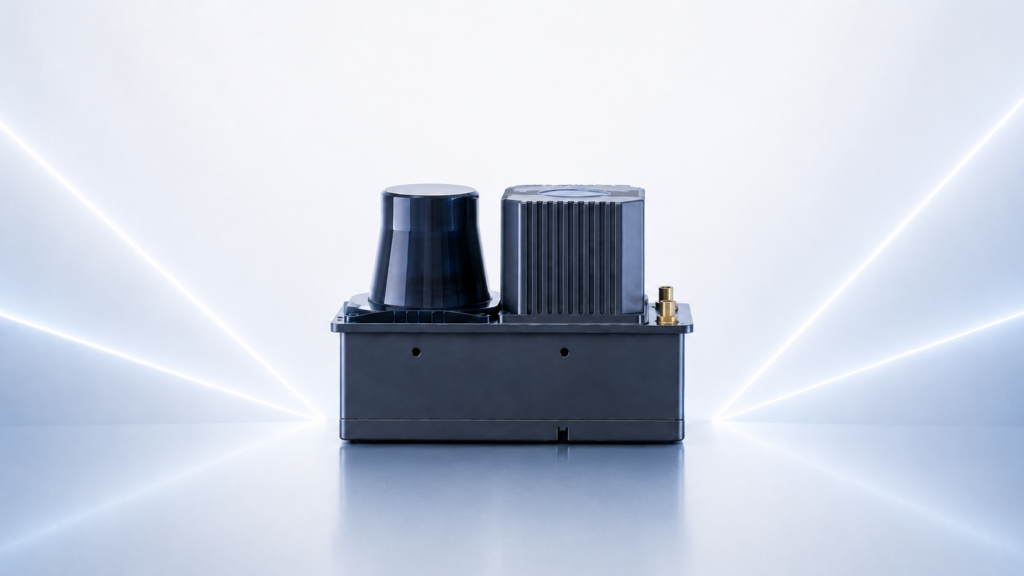
Mitme anduriga SLAM-navigatsioonikontroller, mis ühendab nägemise, LiDAR-i ja IMU-d ning sobib käsitsi juhitavate kahveltõstukite ja AGV-de positsioneerimiseks ja navigeerimiseks.
Laonduse ja logistika automatiseerimine sõltub suuresti professionaalsetest nägemislahendustest. Süsteemi masinad näevad selgemini ja mõistavad sügavamalt, sellel on turvalisem, tõhusam ja intelligentsem automatiseerimissüsteem.
Oma täisfunktsionaalse võimekusega, mis hõlmab 3D-nägemist, tehisintellekti algoritme ja integreeritud riist- ja tarkvara disaini, pakub MYVI lao- ja logistikaettevõtetele täielikke võimalusi – alates ühepunktilistest lahendustest kuni täielikult integreeritud platvormideni.

